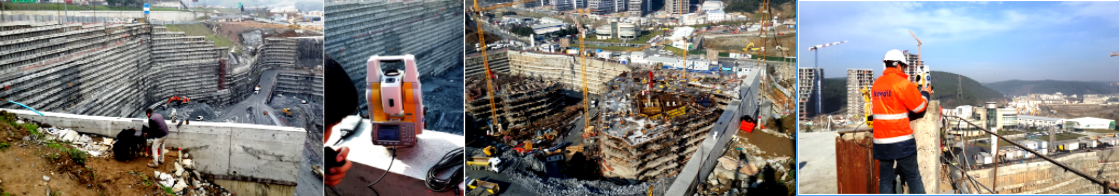
記録的な高さの山留め壁の変位監視
2015年2月
変位監視システムによる、高さ75 mの山留め壁の施工中監視
実施:Kordil Mühendislik Sanayi ve Ticaret Limited Şirketi
Cevizli Mah. Hızır Reis Sokak, No10, 34864, Maltepe, İstanbul
T: +90 (216) 344 68 35 F:
+90 (216) 461 05 79
E-posta: kurumsal@kordil.com.tr
Webサイト:http://www.kordil.com.tr
改訂03、2015年2月14日
はじめに
この2015年2月改訂の現場報告は、Aslantepeスタジアムに隣接する工事区域で、山留め壁を監視するために設置した測地システムについて説明します。基準網に結合したプリズム観測を調整し、変位を週次報告で評価しました。使用した方法と機器を、当時のプロジェクト記録とともに紹介します。
業務の手順
- 作業区域
- 測地基盤の整備(外部基準網の構築)
- 測量方法と機器
- データ処理と計算
- 報告
- 補助変位監視点の確認
作業区域
作業区域は、下の衛星画像で緑色の境界線に囲まれた範囲です。一方でTürk Telekom Arena、他方でO2(TEM)高速道路に接しています。
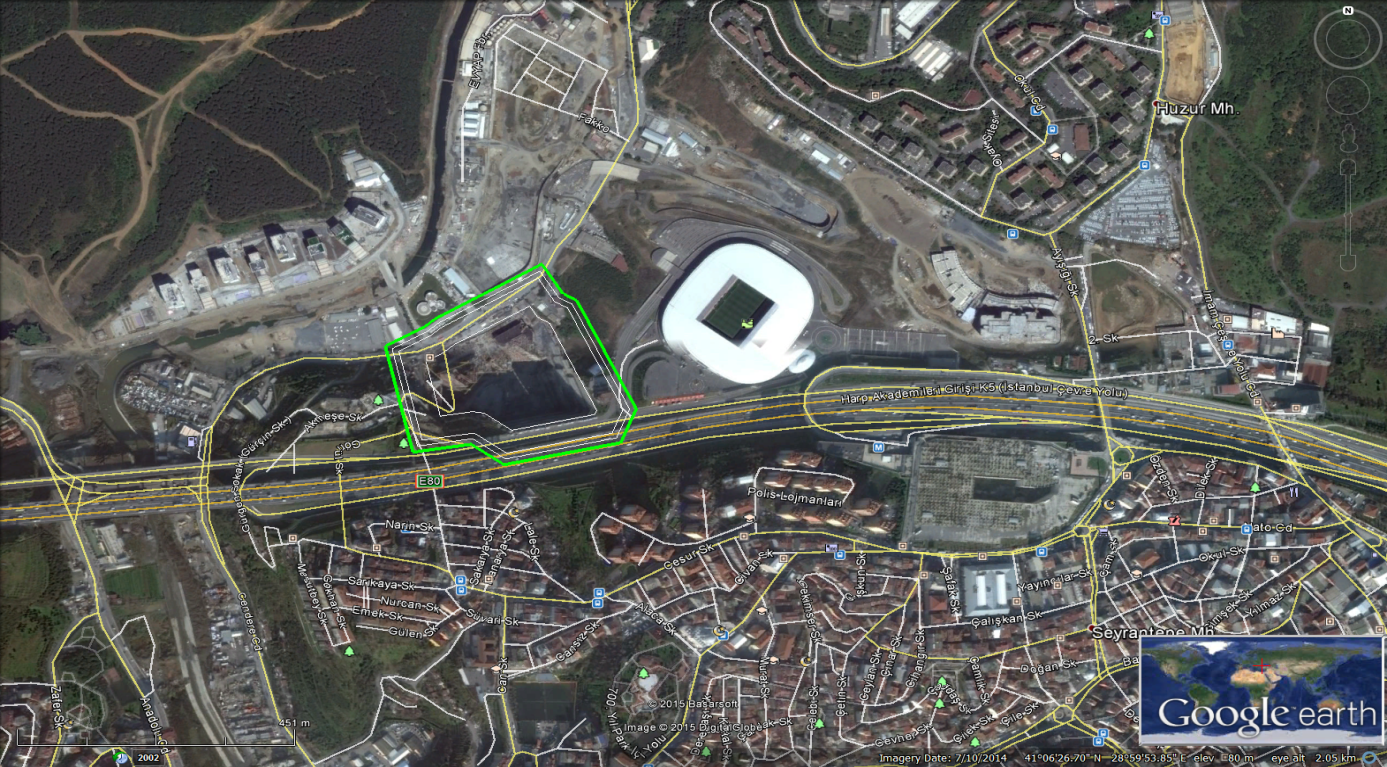
作業区域の衛星画像。緑色で囲んだ範囲がプロジェクト区域です。
作業区域の高低差は、高速道路とスタジアムの地盤高に対して70 m以上あります。監視対象は、区域を囲む高さ15~70 mの山留め壁です。
山留め壁は4つの主要区間で構成されます。
TEM側:70 m
Mobilizasyon 1側:40 m
Mobilizasyon 2側:15 m
スタジアム側:高さ65 m
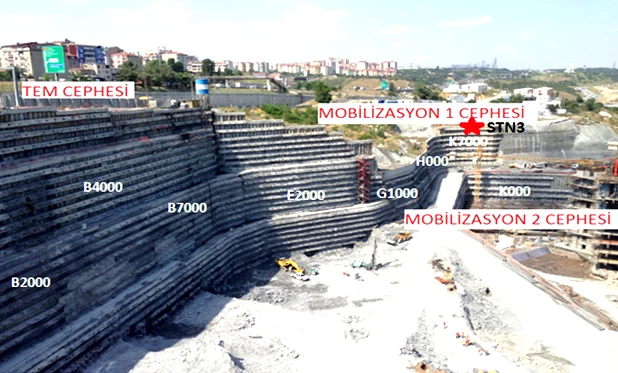
作業区域の写真。
写真は、観測を行う2つの観測点のうち、スタジアム側のSTN1から撮影しました。撮影方向はスタジアム側壁です。タワー基礎予定地では掘削が進んでいます。TEM側、Mobilizasyon 1側、Mobilizasyon 2側には、図中の名称で示す計8本の測定軸があります。各軸には壁面に鉛直に配置したミニプリズムを設置しています。星印は、Mobilizasyon 1上部のもう1つの観測点STN3を示します。
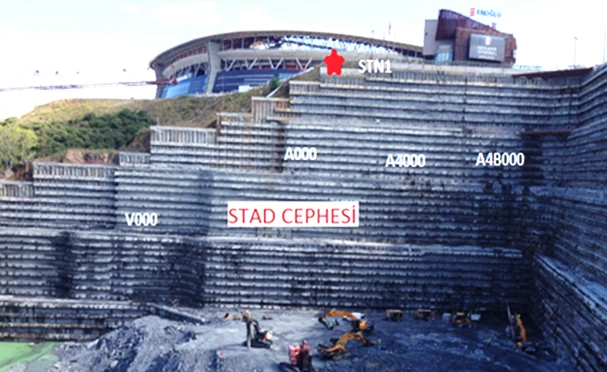
作業区域の写真。
前の写真で位置を示したSTN3からの写真です。スタジアム側の測定軸と観測点STN1が見えます。スタジアム側には、名称と位置を示した4本の測定軸があります。
測地基盤の整備(外部基準網の構築)
全測定の基準として、区域外の変位が小さいと見込まれ、観測にも適した場所に5つの基準点を設置し、精密に測定しました。標準的な手法で、国家基準網に結合した同時静的GNSS観測により座標を決定し、各点に基準プリズムを設置しました。
基準プリズムの位置は、建設中の住居棟・ホテルが作業区域へ及ぼす影響を考慮し、慎重に選びました。
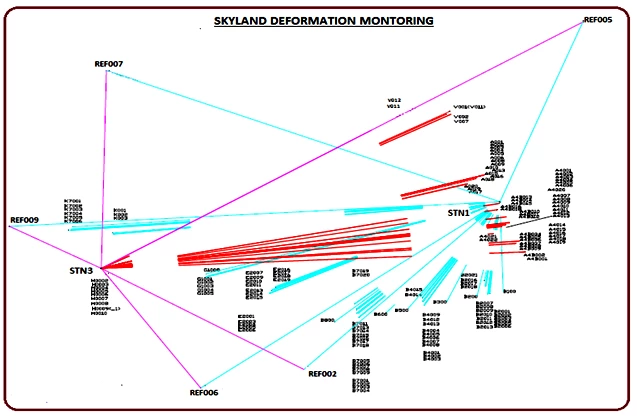
パソコンで作成した測量網図。
主観測点STN1・STN3、観測開始時の位置決定に使う5基準点(REF002、REF005、REF006、REF007、REF009)、観測対象のミニプリズムの位置を示しています。
測量方法と機器
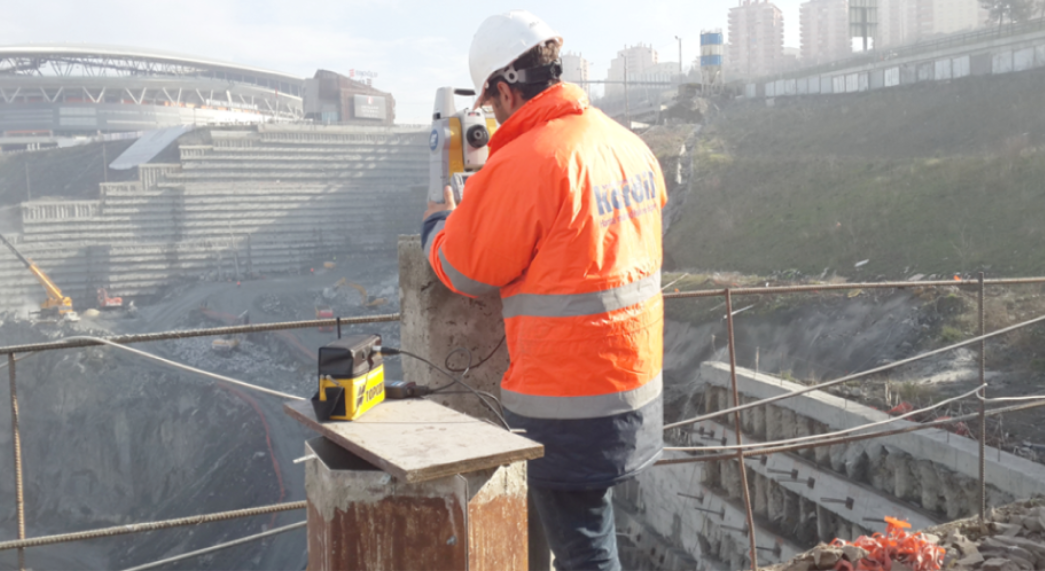
本プロジェクトでは、モニタリングステーションと連動する変位監視ソフトウェアを使用しました。測定精度は機器仕様だけで決まるものではありません。基準網の安定性、観測配置、大気条件、調整結果を併せて評価する必要があります。
2つの主観測点(STN1・STN3)と5つの基準点(REF002、REF005、REF006、REF007、REF009)で構成したシステムで、壁面の183個のミニプリズムを観測します。STN1・STN3では、視準軸誤差を除くため、各点を正反の両望遠鏡位置で観測します。毎回調整計算を行い、生データから得た角度・距離でも別途確認します。
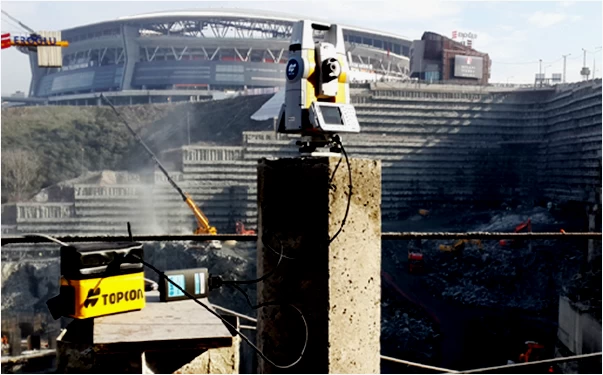
STN3で測定中のモニタリングステーション。
STN3から観測したスタジアム側の高さは約40 mです。タワー建設の掘削が進むにつれ、施工中の壁面へ新しいミニプリズムを追加します。追加点は調整計算を行い、変位一覧に登録します。
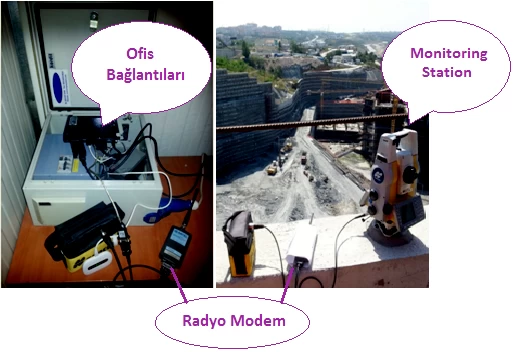
システムの動作原理を示す図。
システムは、相互にデータ交換する2台の無線モデムで動作します。電源は写真のような携帯型バッテリーで供給します。1台を事務所のパソコンに、もう1台をモニタリングステーションに接続します。STN1・STN3に設置したステーションを、無線経由で事務所のソフトウェアから制御します。
ステーションとパソコンの通信を確立してプログラムを起動します。基準点に視準し、ソフトウェアで再定位(reorientate)を行います。各測定の開始時に基準点を観測し、器械点座標を再計算します。この方法により、器械点自体に変位がないかも毎回確認します。位置決定の後、ミニプリズムの観測へ進みます。
データ処理と計算
点座標は、角度・距離観測の関数モデルと、観測の重みを定義する確率モデルを使い、最小二乗法で調整しました。異なる時期の座標を比較し、水平2成分(dx・dy)と鉛直成分(dz)の変化を算出しました。変位の有意性は、差の不確かさと併せて評価する必要があります。
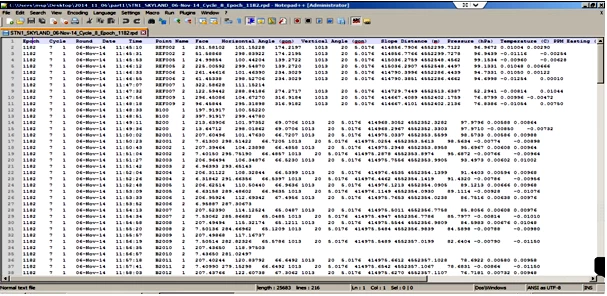
観測で得た生データファイルです。観測ファイルには、点の水平・鉛直・標高座標、角度・距離、気圧、温度が記録されます。
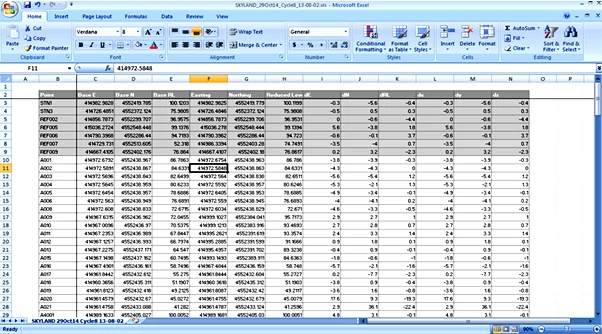
調整後の確定値と、それらから求めたdx・dy・dz方向の変位量を示すファイルです。
内外の力で生じる壁面の前後移動、はらみ、亀裂などを把握するには、水平・鉛直成分の変位解析だけでは十分ではありません。そのため、器械点からプリズムへの方向角を使い、座標平面上のdx・dyを壁面に対応する方向へ変換します。
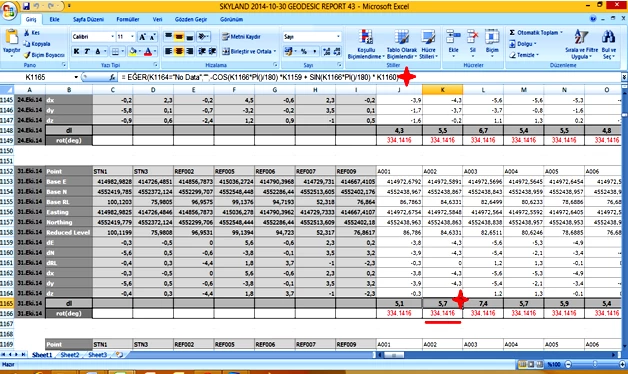
星印は、適用した方向変換式と角度を示します。
報告
プロジェクト開始時から各測定軸のグラフを作成し、週ごとの変位解析結果を追記しました。これにより、週・月・年単位の壁面変位を追跡できました。週次報告は、毎週金曜日の定例会議で関係管理部門に提出しました。
前方の建物が高くなり壁面を遮ったため、2014年9月19日に観測を終了したMobilizasyon 2側のK000軸の例。
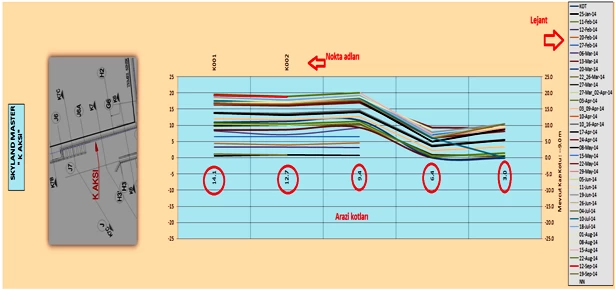
Mobilizasyon 2側K000軸の変位モデル。
K000軸は2014年1月25日に観測を始め、9月19日に終了しました。図は約8か月間の変位を示しています。このグラフでは、8か月後に変位が約2 cmに達し、壁面が前方へ動いたことを読み取れます。
グラフには、軸の位置、各ミニプリズムの名称、その時点の掘削高、解釈を助ける凡例を載せています。目盛りは5 mm間隔です。日付ごとに色分けした凡例により、週・月・年単位で比較できます。
グラフの約1 cm・2 cmという値は、それぞれの観測期間の値です。最初の4か月の傾向をそのまま次の4か月へ直線的に延長しても、信頼できる変位予測にはなりません。掘削、載荷、地下水、支保条件は変わり得ます。将来予測には、最新の測定と地盤工学的検討を組み合わせる必要があります。
補助変位監視点
Skyland İstanbulはO2(TEM)高速道路に直接接続し、道路に面しているため、位置条件上の重要性があります。TEM側の監視壁は高さ60 mで、上部の幹線道路の地盤すべりリスクを高めるため、道路側も監視する必要があります。
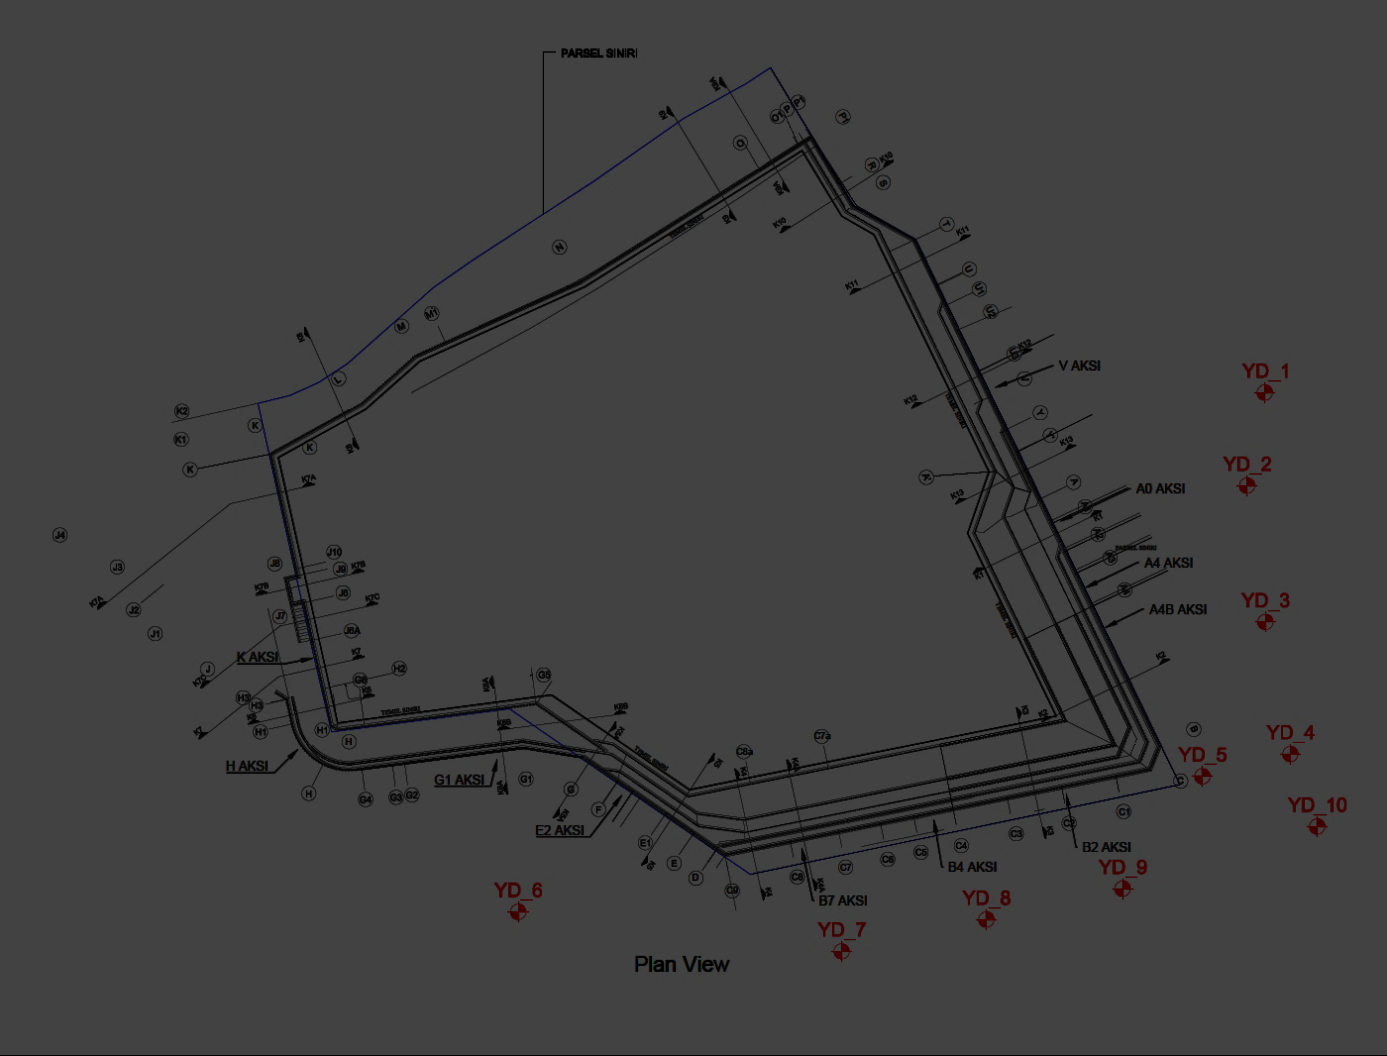
幹線道路に設置した10点の補助変位監視点。
補助点は毎週GPSで測定します。精度を確保するため、三脚で各点上に水平・固定し、1セッションにつき100エポック以上を観測します。各点で3セッションを行います。
収集データをパソコンで処理し、まず3セッションの観測から各点の確定座標を求めます。地盤すべりの確認には標高成分dzを調べます。GPSによる楕円体高にジオイド高の補正を適用して正標高を求め、プロジェクト開始時の座標と比較して変位を評価します。
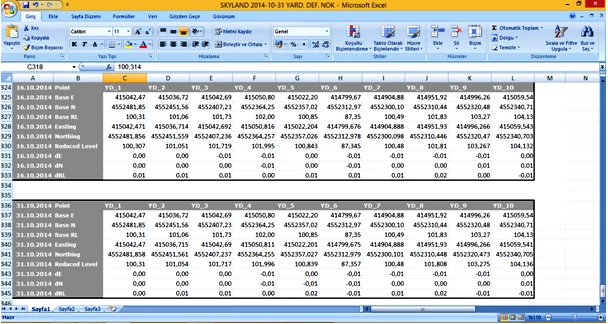
補助変位監視点の位置と変位量を示すファイル。
結論
本プロジェクトでは、日々の観測結果を測定軸ごとに追跡し、週次グラフで報告しました。数値の小数点以下の桁数だけでは測定精度は分かりません。早期警戒の判断には、測定の不確かさ、変位速度、プロジェクト責任者が設定したしきい値を併せて検討する必要があります。
日々の生データから視準軸誤差を検出でき、調整計算によって不整合な観測を見つけられることは、本システムが自己点検機能を備えることを示しています。
「適切な方法、適切な機器、適切な担当者」という方針のもと、安定して精密に動作するシステムを運用し、この業務を成功させています。
画像一覧