
遠隔操縦式水深測量艇 Kordil RC
2010年5月
Kordil RCのお見積もり
同様の遠隔操縦測量システムのお見積もりをご依頼ください。
見積もりを依頼Kordil初の遠隔操縦測量艇 Kordil RC を使用した水深測量業務と報告書
内容は簡潔に編集しています
はじめに
本業務の目的は、桟橋に出入りする船舶や、今後の入出港が想定される船舶の航行安全を確保することです。水深測量を依頼した個人・団体の連絡先は以下に記載しています。 本業務で用いた方法とシステムは、通常の水深測量とやや異なるため、作業内容をできる限り詳しく明示しました。一部だけでなく、文書全体としてお読みいただくことを推奨します。作業中と報告書作成時には、承認機関SHODの審査に必要な事項を可能な限り網羅するよう努めました。
使用機器.
水深測量艇
Kordil RCは、沿岸部や立ち入りが制限される区域で水深を測る遠隔操縦式の水上測量艇です。この過去の現場報告では、GNSS測位・水深測定システムと組み合わせた運用を紹介しています。
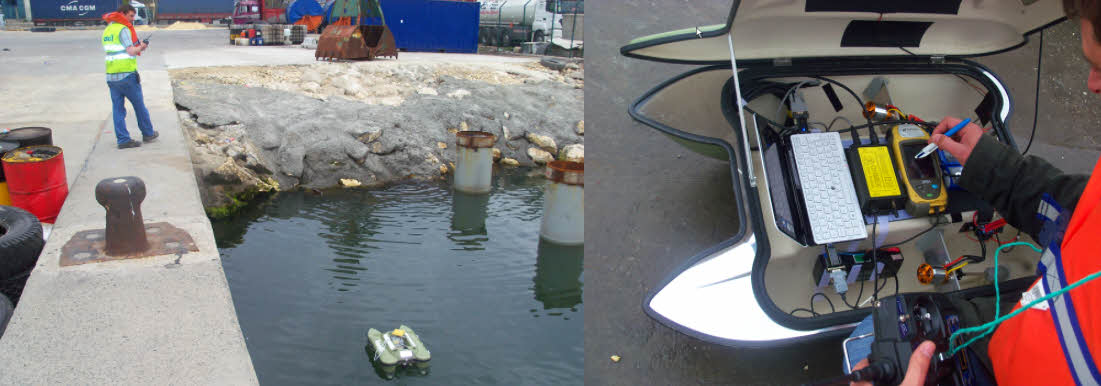
KROV は遠隔操縦と高い機動性により、狭い区域の測量に使われます。
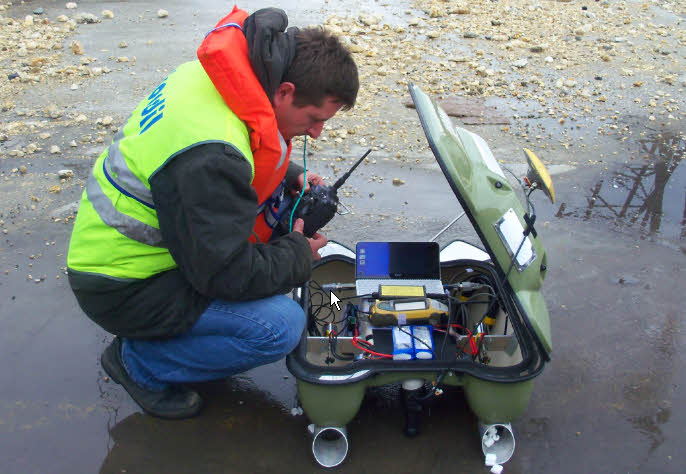
KROVの搭載機器は以下のとおりです。
Topcon GRS-1 GNSS Receiver
Ohmex SonarM8/Mite シングルビーム測深機
Sony VAIOパソコン
KROV内部。ペンが置かれている機器がTopcon GRS-1、その左がOhmex SonarM8、最も左がSony VAIO Pシリーズのパソコンです。
KROVの後部。中央下部にSonarM8のトランスデューサーが見えます。
測深システム
Ohmex SonarMite/M8 は235 kHzのデジタル測深機です。最大75 mの水深に対応し、スマートトランスデューサーと海底追尾機能を備えています。水深と品質指標をRS232またはBluetoothで出力し、IHO基準への対応をうたう機器です。
測位
Topcon GRS-1 GNSSはL1・L2帯を使用する携帯型の高精度測位システムで、EGNOS・WAAS補正によるDGPSにも対応します。
音速
AML Oceanographic の音速測定器を使用しました。
データ収集
艇上のSony VAIO Pシリーズのノートパソコンでデータを収集しました。本報告書では、その詳細仕様の説明は省略しています。
測量
オフセット
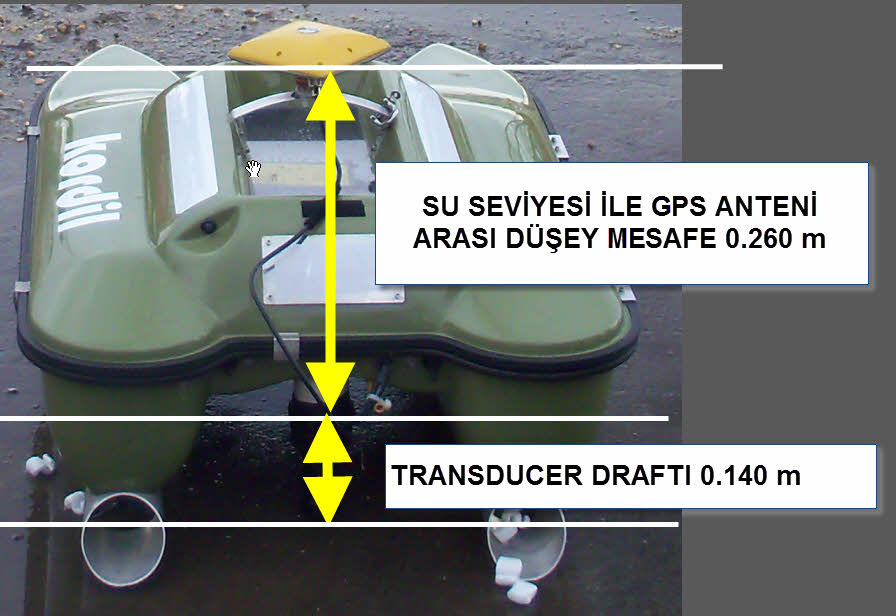
KROVに搭載したGPSアンテナ、水面、測深機トランスデューサー間の鉛直距離を下図に示します。
測線間隔
測線間隔は10 mで計画し、原則として10 mを超えないようにしました。多くの区域では、さらに密な測定を行いました。
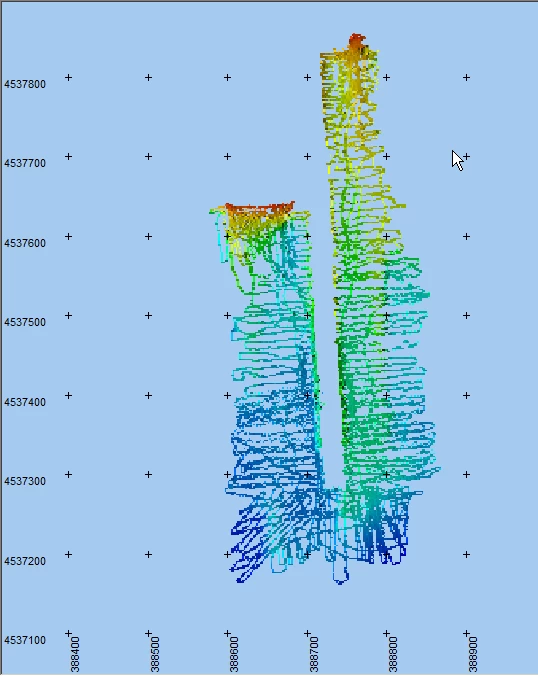
PDS2000のDTMエディターに読み込んだ最終測点。測線も確認できます。シアンの線は測量範囲の境界です。
測量方法
測量ではTopcon GRS-1をDGPSで使用し、補正の途切れに備えてGPSアンテナの生データも1秒間隔で同時記録しました。CORS-TRを使用しなかったのは、DGPSの方が連続したデータを得やすかったためです。最終日(原文表記03/05/2011)は、港内の船舶が占有していた区域と一部未測区域を、CORS-TRによるRTKで測定しました。
収集した生データは平均アンテナ高の計算に使いました。アンテナは理論上、水面から一定距離にあるため、この値から潮位も算出しました。データの安定性と品質を検討し、最も良いデータを選んで局所的な誤差を抑えました。
測線は、桟橋に既にある10 m間隔の印と、対岸の桟橋を目標にして追従しました。未測部分は後から補測しました。
測深機およびSonarMiteからのデータは、それぞれ独立して、1/1000秒(ミリ秒)の時刻タグ付きで同時記録し、後処理用に収集しました。同時データは、 Kordil Navigation Pro を使って収集しました。
Kordil Navigation Pro は端末エミュレーターを内蔵し、シリアルポートから届くデータに、高速かつミリ秒単位の高分解能時刻を付けて保存します。同時に、測地基準系・横メルカトル投影、または未投影座標での航法画面、測線、位置・速度などの基本情報を表示します。航法システムに必要な基本機能を提供し、通過した測線を記録するため、艇を回収した後に未測・欠測区域を確認できます。
以下は、本業務で取得したSonarM8とGPSの記録例です。この時刻付きデータを後からKordil SonarMagicで処理し、生データ形式に変換しました。
SonarM8データ形式
説明の色は、データ内の同じ色に対応しています。最終日に取得した実測データです。
- 日付(YYYY-MM-DD)
- 時刻(HHMMSSFFF)
- センサー番号
- トランスデューサー下の水深
- 電池・バッテリー電圧
- データ品質指標
- 空欄
2011-03-05 153403582 1 10.47 12.8 102 0
2011-03-05 153404081 1 10.5 12.8 95 0
2011-03-05 153404565 1 10.5 12.8 102 0
2011-03-05 153405080 1 10.53 12.8 96 0
2011-03-05 153405579 1 10.54 12.8 98 0
2011-03-05 153406078 1 10.6 12.8 95 0
2011-03-05 153406577 1 10.65 12.8 98 0
2011-03-05 153407077 1 10.69 12.8 104 0
2011-03-05 153407576 1 10.66 12.8 102 0
2011-03-05 153408075 1 10.72 12.8 102 0
2011-03-05 153408574 1 10.74 12.8 105 0
2011-03-05 153409089 1 10.77 12.8 99 0
2011-03-05 153409573 1 10.77 12.8 103 0
2011-03-05 153410072 1 10.78 12.8 103 0
2011-03-05 153410587 1 10.78 12.8 95 0
2011-03-05 153411070 1 10.78 12.8 102 0
2011-03-05 153411585 1 10.8 12.8 99 0
2011-03-05 153412069 1 10.8 12.7 102 0
2011-03-05 153412568 1 10.8 12.8 98 0
2011-03-05 153413067 1 10.83 12.8 101 0
2011-03-05 153413582 1 10.9 12.8 100 0
NMEA GGAメッセージ
説明の色は、データ内の同じ色に対応しています。
日付(YYYY-MM-DD)
時刻(HHMMSSFFF)
NMEA GGAメッセージ
2011-03-05 153407092 $GPGGA,123346.00,4057.9422178,N,02840.6468273,E,4,10,1.26,-2.0301,M,39.4704,M,2.0,0206*55
2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51
2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D
2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54
2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C
2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57
2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E
データ処理
数値データについて
付録2の数値データは処理順に番号を付け、以下の手順で処理しました。
GPSデータは、補正情報のない観測を除外し、衛星数5機以上、仰角マスク15度の条件で選別しました。
水深はSonarM8の品質指標で選別し、50以上のデータを採用しました。さらに、各連続値を前後の値からの標準偏差と全体の傾向に照らして確認し、異常データを除去しました。実測した水中音速に基づき、すべての水深に音速補正を行いました。最終日の実測音速は1484 m/sでした。
水深は、水位に基づいてTUTGA基準系へ補正しました。
時刻タグ付きデータを、時刻を共通キーとしてKordil SonarMagicで処理し、水深観測時点の位置を算出しました。
データを整理した後、緯度・経度と基準面補正済みの水深のみを残しました。
座標はTM投影に変換し、最終図の作成用に保存しました。
日時情報を持つXYZデータをPDS2000に読み込み、断面を確認して異常値を除きました。その後、調整した断面をPDS2000の作図モジュールで処理し、SHOD基準に従って10 m間隔で標高を記入しました。
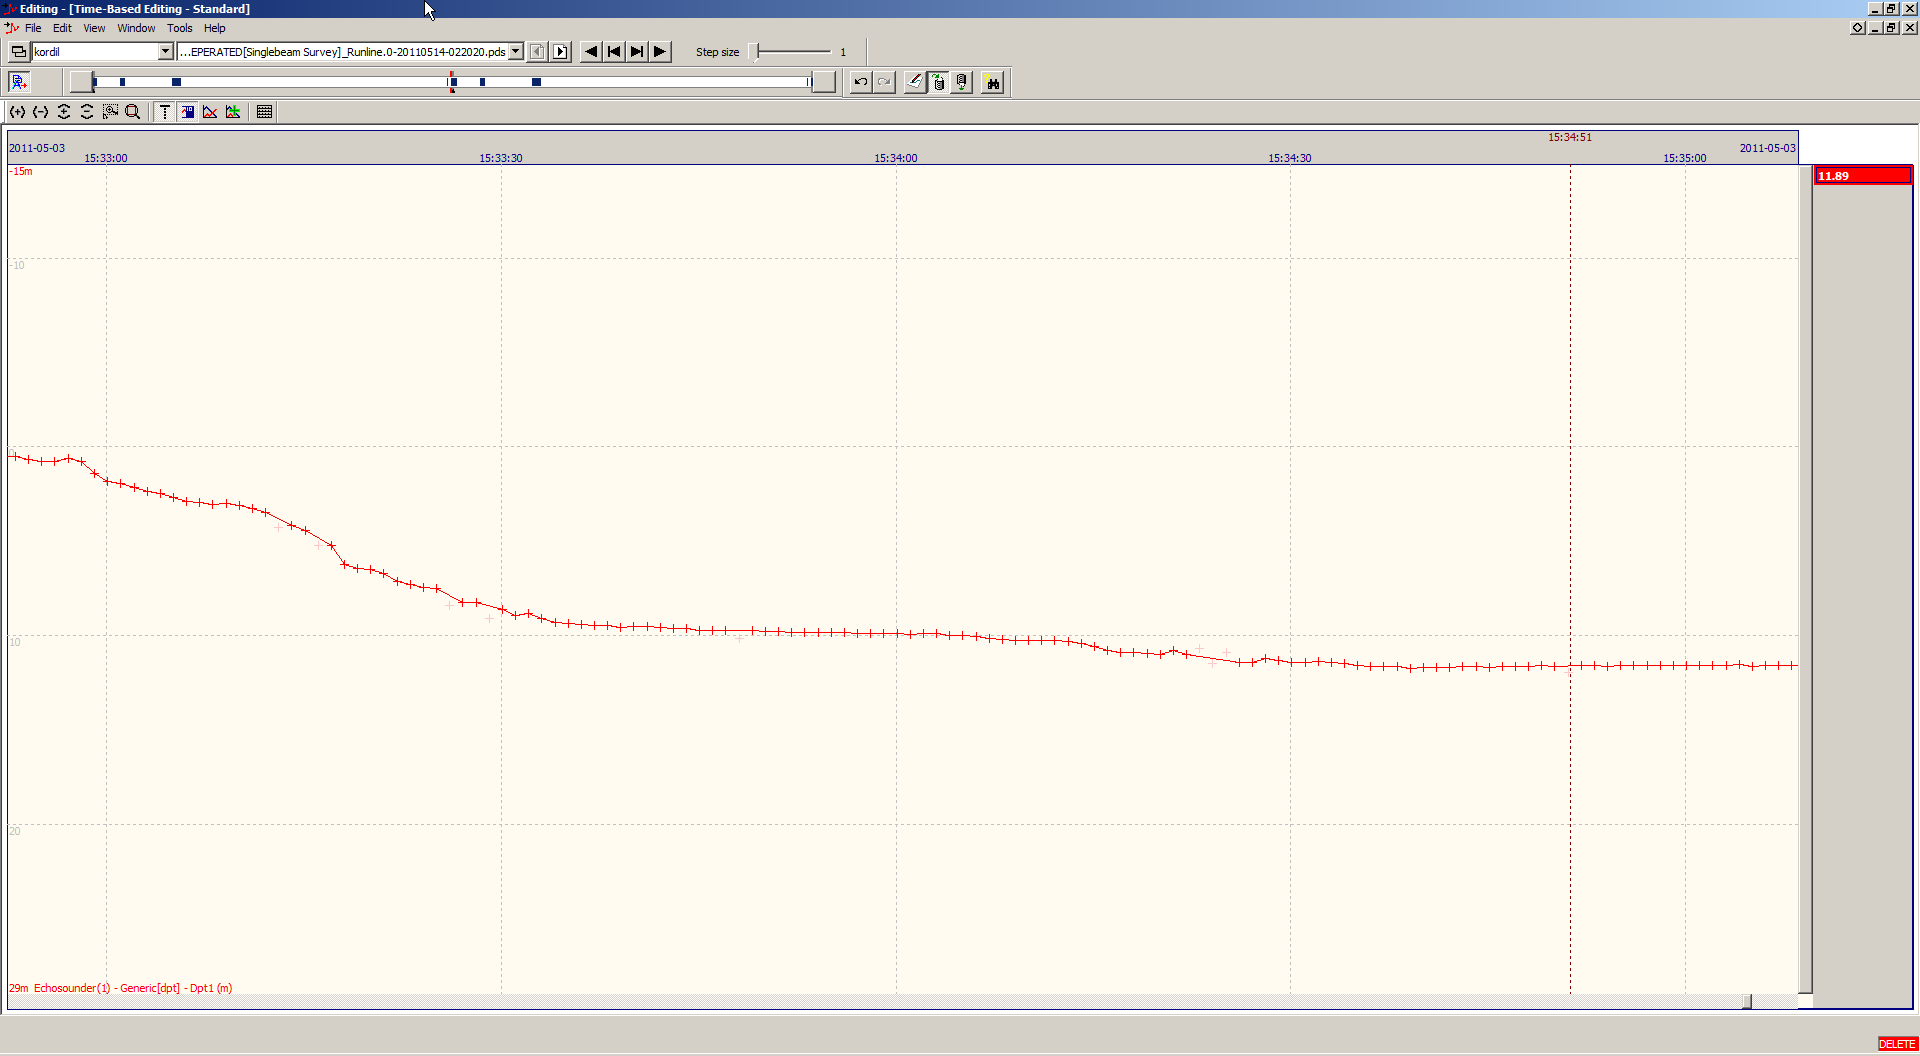
PDS2000に読み込んだ断面
ソフトウェア
データ処理には、以下のソフトウェアを使用しました。
Kordil Geodesy Tools + SonarMagic: 音響測深や業界標準ソフトウェアと同じ基本原理で動作する、座標・データ処理ソフトウェアです。主に測深機向けですが、他のセンサーにも使用できます。測深機などがデータを取得した時刻に対応する位置を、時刻を共通キーとして計算し、座標として出力します。
PDS2000: 水路測量・データ処理ソフトウェア
Topcon Tools:GPS後処理ソフトウェア
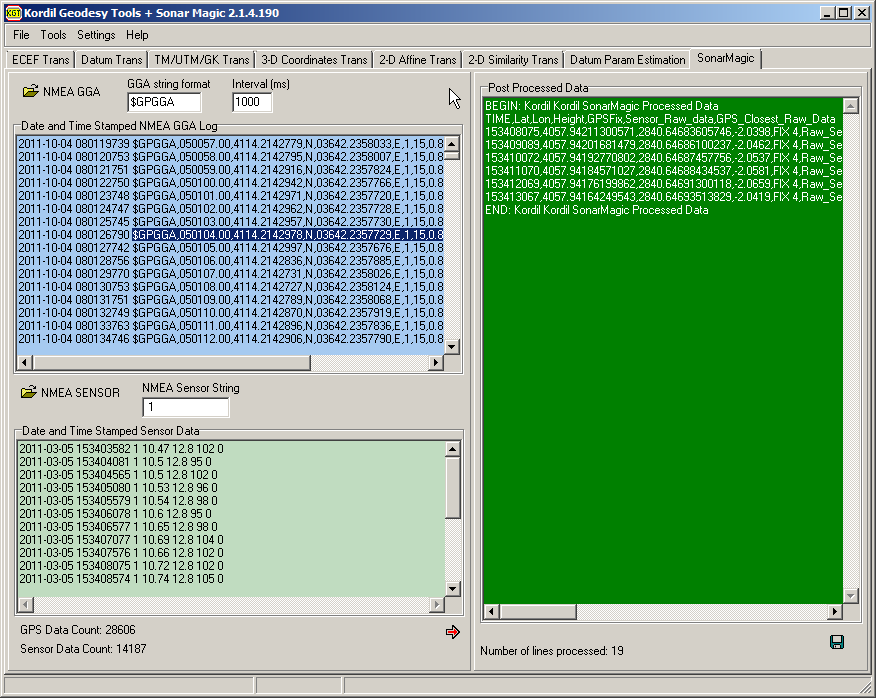
BEGIN: Kordil Kordil SonarMagic Processed Data
TIME,Lat,Lon,Height,GPSFix,Sensor_Raw_data,GPS_Closest_Raw_Data
153408075,4057.94211300571,2840.64683605746,-2.0398,FIX 4,Raw_Sensor_Begin->,2011-03-05 153408075 1 10.72 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51,<-Raw_GPS_End
153409089,4057.94201681479,2840.64686100237,-2.0462,FIX 4,Raw_Sensor_Begin->,2011-03-05 153409089 1 10.77 12.8 99 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D,<-Raw_GPS_End
153410072,4057.94192770802,2840.64687457756,-2.0537,FIX 4,Raw_Sensor_Begin->,2011-03-05 153410072 1 10.78 12.8 103 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54,<-Raw_GPS_End
153411070,4057.94184571027,2840.64688434537,-2.0581,FIX 4,Raw_Sensor_Begin->,2011-03-05 153411070 1 10.78 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C,<-Raw_GPS_End
153412069,4057.94176199862,2840.64691300118,-2.0659,FIX 4,Raw_Sensor_Begin->,2011-03-05 153412069 1 10.8 12.7 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57,<-Raw_GPS_End
153413067,4057.94164249543,2840.64693513829,-2.0419,FIX 4,Raw_Sensor_Begin->,2011-03-05 153413067 1 10.83 12.8 101 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E,<-Raw_GPS_End
END: Kordil Kordil SonarMagic Processed Data
赤い行は、ソナー観測時刻の座標をGGAメッセージから線形補間して求めたものです。目視確認と粗誤差の確認のため、時刻が最も近いGGAメッセージも同じ行に保存します。位置データの観測間隔に対して近接する位置観測がない水深データは、計算から除外します。計算座標の確認や第三者による監査ができるよう、適切な時間間隔内にある最も近い未補間GPSデータを行末にも付記し、信頼性を確認できるようにしています。
時刻タグ付きのデータをKordil SonarMagicで結合し、必要な音速、オフセット、潮位の補正をExcelで行って整理しました。
得られたXYZデータをPDS2000で後処理・編集し、最終図を作成しました。
生データには次の選別条件を適用しました。
DGPSまたはRTKではない位置データは、すべて処理対象から除外しました。
不規則に変動する水深データと、品質指標が50未満のデータを除きました。
隣接する前後の観測値との差に基づく基準で追加確認しました。原文には「0.20 cm」と「20 cm」の両方の表記があり、前後の値から20 cmを超えて外れるデータは個別に検討し、除去するか、平面図で交差測線と比較するために保留しました。
断面と平面(等高線を含む)の両方で編集後の標高を確認し、処理済みの地形面を5 m格子に整理して最終図を作成しました。
最終座標は、平面図上で10 cm間隔の等高線を作成して再確認し、点密度が不足している疑わしいデータも除去しました。
平滑化していない最終座標をPDS2000の1 m×1 m格子エディターに読み込み、3D表示で不自然な箇所がないか確認しました。ただし、除去が必要となるような顕著な異常データは認められませんでした。
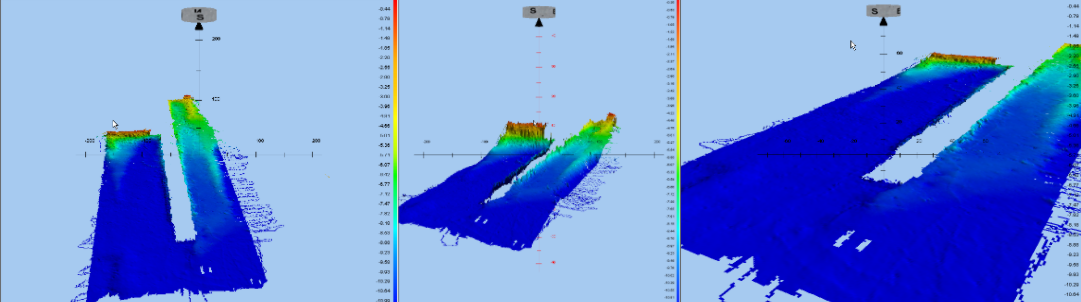
水深データを異なる方向から見た3D表示。鉛直方向は5倍に誇張しています。画像では滑らかな地形面が確認できます。 同じデータを、鉛直方向の誇張なしで表示したもの。
SHODの報告形式に従い、測線上で選んだ元の実測点に標高を付け、水深図の最終値として表示しました。
座標系
水平基準系:WGS-84
基準点
GNSS受信機のデータは、以下の最寄りのCORS-TR基準点を使って処理しました。座標はhttp://212.156.70.42/から、マスキングされた利用者名「k*****」で取得したRINEXファイルのヘッダーによります。
基準点の地心地球固定直交座標(ECEF、X・Y・Z)
KABR 4206855.6823 2301542.2908 4191502.3219
ISTN 4223661.0695 2325014.9869 4161716.1471
地理座標に変換した基準点座標
点名、緯度、経度、楕円体高は以下のとおりです。
KABR 41o 20’ 49.6262’’ 28 o 40’ 57.9755’’ 93.613 m
ISTN 40 o 59’ 27.4612’’ 28 o 49’ 53.8823’’ 77.066 m
鉛直基準:測量中はGNSSアンテナ高を記録し、WGS-84楕円体に基づく海面高を1時間ごとの平均として計算しました。算出した楕円体高は、Harita Genel Komutanlığıの担当機関から正式に入手したジオイド高を使い、測量基準面へ変換しました。水位算出値は、同機関から得た最寄りの潮位観測所のデータと比較して確認しました。Karaburunの潮位記録との比較では差が妥当な範囲に収まり、本報告書では算出潮位の信頼性を裏付けるものと評価しています。
GPSアンテナ高はすべてTopcon Toolsの後処理機能で算出しました。下図は、各エポックを後処理して得た調整済みの点です。計算表は付録Gに収録しています。
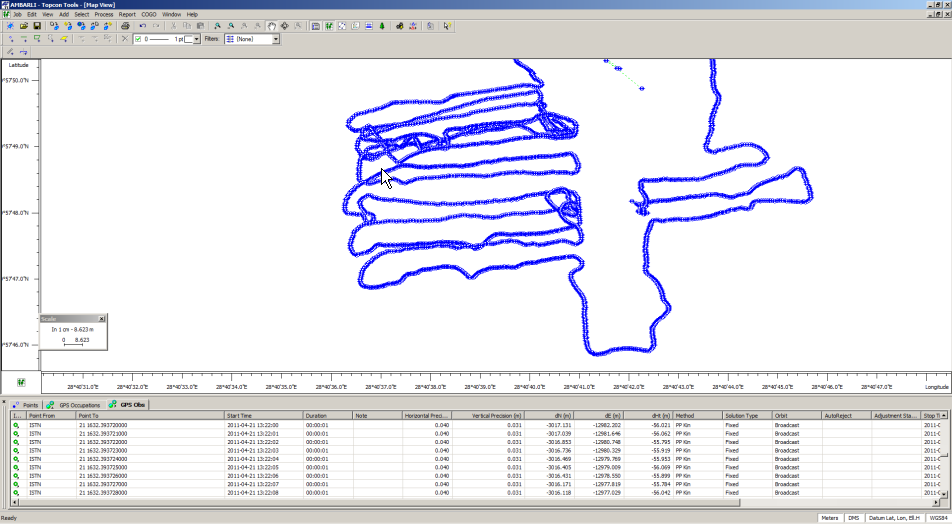
注: 2011年3月23日のRINEXデータには半日分の欠測がありました。その補完として、İSKİが運用するUKBSのRINEXデータを自由網調整に用い、キネマティック解を求めました。関連データは電子ファイルで提供しています。
未処理の生データ
生データは該当する電子付録に収録し、以下の内容で構成しています。
日ごとにリアルタイム記録したGPS・測深機データ
CORSから同時取得した静的観測データと、艇上GNSS受信機で収集した静的観測データ。
測量の品質管理
測量と処理の全過程で、品質を管理するために以下の確認を実施しました。
日中の平行測線の測量に加え、それらを直角に横断する測線も走行し、海底上の近接する測点を比較しました。差は妥当な範囲でした。
別の日の水深測量では、既測区域でも追加測定し、交差測線の近接点を比較しました。潮位や水深観測に起因する誤差を調べましたが、不自然または許容し難い差は認められませんでした。
後処理し、基準面へ換算した水位を、Harita Genel Komutanlığı提供のKaraburun観測所データと比較しましたが、顕著な差は認められませんでした。Karaburunは約70 km離れているため、本業務では現地で測定・算出した潮位をより信頼できる値として計算に使用しました。
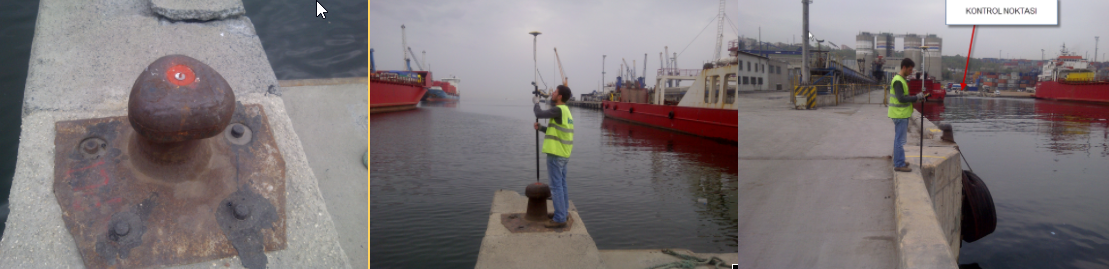
第三者による検証のため、下図の桟橋の係船柱の座標も観測・記録しました。位置と座標を以下に示します。この点はCORS-TRのRTK FIXで200エポック(200秒)を平均して測定しました。座標系はWGS-84です。
緯度:** **′ **.***″ N
経度:** **′ **.***″ E
楕円体高:**.** m
Helmert正標高:39.821 − 36.581 = 3.24 m(36.581はHarita Genel Komutanlığıから提供されたジオイド高です)。
担当者
測量と処理の全業務は、以下の担当者で実施しました。
HK (測地・写真測量技術者)、Yıldız工科大学、1995年卒業
卒業後は写真測量と測地測量に従事し、2001年以降は水路測量のほぼすべての工程を経験しました。世界的企業の大規模海洋プロジェクトにも参加し、当時9年間の海上・水中業務の実務経験を有していました。直近1年間はKordilで各種水中測量・調査を担当しています。経歴書は付録に収録しています。
MS (測量・地籍技術員)、Bursa Uludağ大学、2009年卒業
陸上測量に必要な知識・経験を有していますが、当時は十分な水路測量経験はありませんでした。
付録
付録A 水深図
付録B 出典資料
Harita Genel Komutanlığı提供のジオイド高
検証用にHarita Genel Komutanlığıから入手したKaraburun観測所の水位記録。作業中は北から南へ風が吹いていたため、距離は遠くてもYalovaよりKaraburunを選びました。記録はメールで入手し、付録に収録しています。
機器・システムの技術仕様
Topcon GRS-1 GNSS reciever
Ohmex SonarM8/Mite Echosounder
AML SmartSVP Sound Velocity Profiler
付録Ç 作業写真・動画
作業写真
作業動画
付録D 水平基準点の資料
CORS-TR仮想RTK網とEGNOS DGPS信号を使用したため、追加の水平基準点は設けていません。
付録E 鉛直基準点の資料
水準点は使用していません。代わりにCORS-TR基準点と、Harita Genel Komutanlığı提供のジオイド高を使用しました。GNSS生データを後処理してアンテナ高を求め、水面からアンテナまでの距離を使って潮位を算出しました。
付録F 水準測量記録表
この方法を使用していないため、該当資料はありません。
付録G 量水標・デジタル検潮器の設置図
量水標を使用していないため、該当資料はありません。
付録Ğ 水位記録表
日・時刻別に算出し、鉛直基準面へ換算した水位と測深機トランスデューサー高。
付録H 研修証明書
卒業証書・経歴書
付録I 署名届
写しを添付し、原本も提示しています。
付録İ 数値データ
KROV生データファイル
品質基準に基づき選別した生データ
水深の音速補正を適用した生データ
TUDKA基準面へ換算し、選別した水深データ
GNSSと測深機を結合した生データ出力
観測点の地理座標と標高
TM(Gauss–Krüger)投影による観測点座標