Kordil Geodesy Tools
Erweitertes Benutzerhandbuch
Eine praxisorientierte technische Referenz für Koordinatentransformationen, Parameterschätzung, Ausgleichung nach kleinsten Quadraten, Unsicherheit und Fehlersuche.
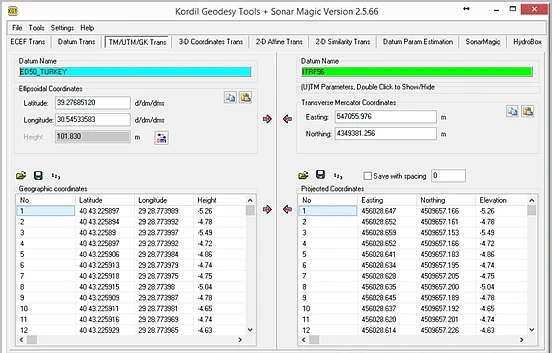 1234
- 1 Registerkarte des Vorgangs.
- 2 Quelldatum und Eingabe.
- 3 Zieldatum/-projektion.
- 4 Bedienelemente für Stapeltransformation und Richtung.
Inhalt
Softwarefunktionen von theoretischen Verfahren unterscheiden
Kordil Geodesy Tools — KGTist eine Windows-Desktopanwendung, die Koordinatentransformation und Vermessungsdatenvorbereitung in einem Arbeitsbereich verbindet. Das von Kordil entwickelte System umfasst Einzelpunkt- und dateibasierte Transformationen, Parameterschätzung aus gemeinsamen Punkten, Bildgeoreferenzierung und ausgewählte hydrographische Verarbeitungsaufgaben.
Dieses Handbuch erklärt mehr als die Position von Schaltflächen. Es beschreibt das gewählte Modell, die Voraussetzungen für eine gültige Lösung und die Ergebnisprüfung. Klassische geodätische Formeln dienen der fachlichen Ausbildung. Quellcode und proprietäre Softwarearchitektur werden nicht veröffentlicht.
| Modul / Vorgang | Bestätigter Funktionsumfang | Nicht voraussetzen |
|---|---|---|
| ECEF Trans | Breite, Länge, ellipsoidische Höhe ↔ geozentrisches XYZ | Automatische Erkennung orthometrischer Höhen |
| Datum Trans / 3-D Coordinates Trans | Transformation mit definierten Ellipsoiden und sieben Parametern | Automatische Wahl amtlicher Gitter-/Epochentransformationen für jedes Datumspaar |
| TM/UTM/GK Trans | Anpassbare Transverse-Mercator-Parameter | Eindeutige Bestimmung von Zone und Hemisphäre allein aus Koordinaten |
| 2-D Similarity / Affine | Vier beziehungsweise sechs Parameter aus gemeinsamen Punkten; Vorwärts- und Rücktransformation | Gemeinsame Ausgleichung von Quell- und Zielkovarianzen |
| Datum Param Estimation | Siebenparameterschätzung und Berichterstellung aus gemeinsamen 3D-Punkten | Bestätigte Konvergenz für beliebig große Drehungen oder automatische Entfernung grober Fehler |
| KMZ DXF Tools / Bildgeoreferenzierung | Tabellen-, Karten- und CAD-Austausch; BMP-Georeferenzierung | Verlustfreie Erhaltung aller CAD-Objekte und Rastermodelle |
| SonarMagic | Zuordnung zeitgestempelter Positionen und Lotungen; Tiefendatenverarbeitung | Vollständige Mehrstrahl-Strahlverfolgung, Bewegungskompensation oder automatische hydrographische Abnahme |
Eine reproduzierbare Aufgabe einrichten
- Aufgabe definieren: Quell-/Ziel-CRS, Lage- und Höhendatum, Epoche, Einheiten, Achsenreihenfolge und Abnahmekriterien.
- Eingabe schützen: Masterdatei unverändert lassen und Arbeits- und Ausgabeordner trennen.
- Vorgangsregisterkarte wählen: Format-/Projektionsumrechnung innerhalb eines Datums, Transformation zwischen Datumsbezügen oder Parameterschätzung?
- Datum und Projektion prüfen: A-/B-Definitionen laden oder aus maßgeblicher Quelle eingeben. Eine gespeicherte Einstellung ist nicht allein deshalb richtig, weil sie aus der vorherigen Sitzung stammt.
- Kleinen Test ausführen: mit einem bekannten Punkt und wenigen Dateizeilen Spalten, Richtung und Zahlenformat prüfen.
- Bei Parameterschätzung: gemeinsame Punkte laden, Bericht aktivieren, Modell lösen und Residuen sowie unabhängige Kontrollen vollständig untersuchen.
- Stapelverarbeitung: die Produktionsdatei mit geprüften Parametern transformieren. Schätzpunkte nicht mit zu transformierenden Punkten verwechseln.
- Export und Abnahme: Zeilenzahl, Kennungen, Umfang, Einheiten und Kontrolldifferenzen prüfen; Definitionsdateien und Bericht gemeinsam archivieren.
Logik der Benutzeroberfläche
Die oberen Registerkarten wählen die Vorgangsgruppe; farbige Datumsfelder zeigen die verwendeten Definitionen. Einzelpunktfelder dienen schnellen Prüfungen, die unteren Tabellen der Stapeltransformation. Prüfen Sie die Pfeilrichtung anhand der tatsächlichen Quell-Ziel-Richtung. Namen und Farben können in älteren Hilfebildern abweichen. Maßgeblich sind Menüs und Tooltips, nicht allein die Zuordnung eines Symbols zu einem alten Bildschirmfoto.
In den Registerkarten zur Parameterschätzung Report oder die Option für Berechnungsdetails vor der Lösung aktivieren. Speichern Sie den Bericht separat. Bestätigen Sie anhand Ihrer Arbeitsdokumentation, dass die angezeigten Parameter zur letzten erfolgreichen Berechnung gehören.
Koordinatensystem, Datum, CRS und Epoche
Ein Koordinatensystem legt Achsen, Einheiten und geometrische Regeln fest. Ein Datum verbindet dieses System mit der physischen Erde. Ein Koordinatenreferenzsystem (CRS) beschreibt beides gemeinsam. Zwei Dateien mit der Überschrift „X, Y“ müssen nicht im selben Bezugssystem vorliegen.
Conversion / Koordinatenumrechnung
Die Darstellung ändert sich ohne Datumswechsel: ellipsoidisch ↔ ECEF oder geographisch ↔ projiziert. Auch bei einer mathematischen Umrechnung bleiben Unsicherheiten der Eingabe und Definition bestehen.
Transformation / Bezugssystemwechsel
Empirische Parameter verbinden unterschiedliche Datumsbezüge oder Rahmen. Quelldaten, Gültigkeitsbereich, Richtung und Unsicherheit der Parameter sind wesentlich.
Warum ist die Epoche wichtig?
Koordinaten in dynamischen Rahmen sind zeitabhängig. Unterschiedliche Koordinatenepochen sowie Erdbeben- oder Deformationseinflüsse lassen sich möglicherweise nicht mit sieben konstanten Parametern allein ausgleichen. Derselbe Ellipsoidname macht zwei Datumsbezüge nicht gleichwertig. Für den untersuchten KGT-Arbeitsablauf darf keine automatische Anwendung von Geschwindigkeitsfeldern, zeitabhängigem 14-Parameter-Modell oder Deformationsgittern vorausgesetzt werden.
Höhenarten unterscheiden
h = H + N · h: ellipsoidische Höhe · H: orthometrische Höhe · N: Undulation des geeigneten Geoidmodells
Die Beziehung erläutert das physikalische Konzept. Sie bedeutet nicht, dass KGT automatisch die richtige Geoiddatei wählt. Bei Normalhöhen ist eine konsistente Definition mit der zugehörigen Höhenanomalie und dem Quasigeoidmodell erforderlich. Geben Sie ein lokales Wasserstandsdatum nicht als ellipsoidische Höhe ein.
Die Georeferenzierung eines Rasters ist keine Höhenbezugstransformation. „Geo“ in einem Menü-, Datei- oder Modulnamen belegt keine Berechnung mit einem nationalen Geoid.
Eine lesbare Datei wurde nicht zwangsläufig richtig interpretiert
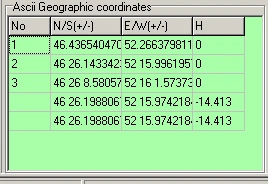
| Prüfung | Anwendung |
|---|---|
| Achsenreihenfolge | Breite/Länge in geographischen Tabellen, E/N bei Projektionen, X/Y/Z in 3D-Tabellen. Bezeichnungen mit ihrer physischen Bedeutung dokumentieren. |
| Winkelformat | DD: 40.5; DM: 40 30; DMS: 40 30 0. Dezimalminuten und Dezimalgrad sind nicht dasselbe. |
| Vorzeichen | Für Süd/West das entsprechende Minuszeichen verwenden. Koordinaten zwischen null und minus einem Grad gezielt auf Vorzeichenverlust prüfen. |
| Dezimalformat und Trennzeichen | Dezimalpunkt/-komma und Spaltentrennzeichen in der Datei eindeutig festlegen. Mehrdeutigkeit durch Dezimalkomma in CSV beseitigen. |
| Kennungen und Duplikate | Gemeinsame Punkte anhand ihrer physischen Identität zuordnen. Eine doppelte Kennung oder Zeile ist keine unabhängige Beobachtung. |
| Fehlende Höhe | Null, leer, unbekannt und eine tatsächliche Null haben unterschiedliche Bedeutungen. Fehlende Höhen bei der 3D-Schätzung nicht durch null ersetzen. |
| Zahlengenauigkeit | Die Zahl der Ausgabenachkommastellen ist keine Genauigkeit. Rundung und erneute Verarbeitung von Zwischenergebnissen häufen Fehler an. |
Mit einer kleinen Datei prüfen
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
Dieses fiktive Beispiel erläutert die Spaltenbedeutung. Prüfen Sie die Unterstützung von Kopfzeile und Trennzeichen mit dem gewählten Leser. Dateileser können unterschiedliche Formate unterstützen. Prüfen Sie in der Vorschau, dass Kopfzeilen, Kommentare oder numerische Punktkennungen nicht als Koordinatenspalten interpretiert werden. Ältere mitgelieferte Testdateien können absichtlich fehlerhafte oder kommentierte Aufzeichnungen enthalten; sie sind keine freigegebenen Felddaten.
Winkelumrechnung
DD = Vorzeichen × (|D| + M/60 + S/3600)
1″ = π / 648000 rad
1 gon = 0.9°
NMEA ddmm.mmmm → D + Minuten/60
Wenden Sie bei DMS ein Vorzeichen auf den gesamten Winkel an. Deuten Sie −0° 30′ nicht allein anhand des ganzzahligen Gradwerts. Minuten und Sekunden müssen 0 ≤ Wert < 60 erfüllen. 40.3000° und 40°30′ sind unterschiedliche Positionen.
ECEF-Modell und Prüfung der Rückrechnung
ECEF ist ein erdzentriertes, erdfestes kartesisches System. X weist zum Schnittpunkt von Äquator und Nullmeridian, Y zum Äquator bei 90° Ost und Z zum Nordpol. Breite φ, Länge λ und ellipsoidische Höhe h müssen sich auf dasselbe Ellipsoid beziehen.
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
a ist die große Halbachse und f die Abplattung. Das Oberflächenfeld Inverse flattening bezeichnet 1/f; tragen Sie f nicht direkt ein. Die Formeln verwenden Radiant, die Benutzereingabe das gewählte Gradformat.
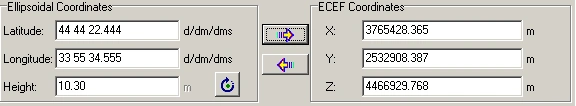 12
- 1 Breite, Länge und ellipsoidische Höhe.
- 2 XYZ auf demselben Ellipsoid.
Rückrechnung
Eine allgemeine Rückrechnung verwendet p = √(X²+Y²) und λ = atan2(Y,X). Breite und Höhe werden mit einer geeigneten geschlossenen oder iterativen Methode bestimmt. Der untersuchte KGT-Rückrechenweg ist iterativ. Das Verhalten jedes Algorithmus an Polen, Ursprung und Quadrantengrenzen ist gesondert zu prüfen. Eine vorhandene Rückrechnung garantiert nicht uneingeschränkt die Richtigkeit in jedem numerischen Grenzfall.
Mindestumfang der Validierung
- Am Äquator und Nullmeridian ergibt h=0: X≈a, Y≈0, Z≈0.
- Längenquadranten für Kombinationen aus Nord/Süd und Ost/West.
- Vorwärts-/Rückschluss an typischen Punkten des Arbeitsgebiets.
- Kontrolliertes Fehlerverhalten in Polnähe und bei ungültigen Eingaben nahe dem Erdmittelpunkt.
- Vergleich desselben Punkts mit einer unabhängigen Referenzberechnung bei übereinstimmenden Definitionen.
Dieselbe falsche Definition in beiden Richtungen kann einen kleinen Schlussfehler ergeben. Eine unabhängige Prüfung an bekannten Punkten ist zwingend erforderlich.
Datumsdefinition, Transformationsrichtung und Drehkonvention
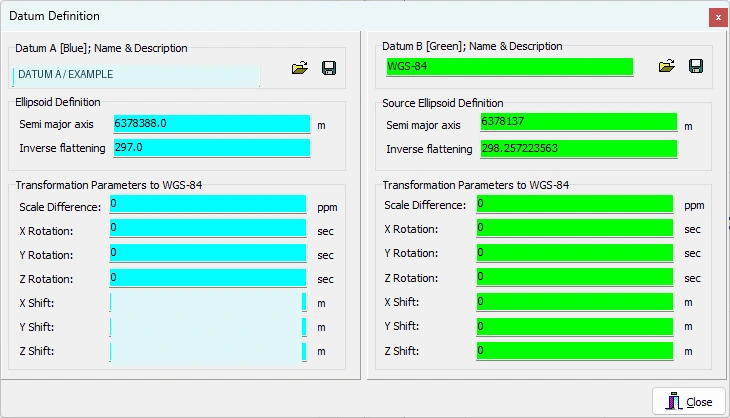 123
- 1 a und 1/f: Ellipsoidgeometrie.
- 2 Transformationsparameter von Datum A nach WGS 84.
- 3 Transformationsparameter von Datum B nach WGS 84.
Einige projektspezifische Werte sind ausgeblendet. Übernehmen Sie sichtbare Werte nicht in andere Projekte. Maßgeblich sind Feldbezeichnungen und Vorgangsrichtung.
Entwicklungsarchiv der Anzeigen, 10. Februar 2026; für Schulungszwecke bearbeitet.Standardmodell mit sieben Parametern
rT = t + m R rS
m = 1 + dS × 10⁻⁶
rS, rT: Quell- und Ziel-XYZ-Vektoren
t: (tX, tY, tZ) Translationen [m]
dS: Maßstabsdifferenz [ppm]
R: Drehmatrix; Winkeleinheiten und Konvention sind festgelegt
Ein ppm ist ein Millionstel und entspricht über 1000 m einer Maßstabswirkung von etwa 1 mm. Eine Verwechslung von Grad, Bogensekunden und Radiant verursacht sehr große Fehler. Die KGT-Datumsanzeige verwendet Bogensekunden für Drehungen, Meter für Translationen und ppm für die Maßstabsdifferenz.
Transformationskette über WGS 84
Die logische Kette einer geographischen Datumstransformation lautet: φλh auf dem Quellellipsoid → Quell-XYZ → Quelldatum nach WGS 84 → WGS 84 nach Zieldatum → φλh auf dem Zielellipsoid. Vom Zieldatum nach WGS 84 definierte Parameter werden beim Übergang zum Ziel invers angewandt. Die einfache Subtraktion der Parameter von A und B ergibt im Allgemeinen keine korrekte zusammengesetzte Transformation.
Coordinate Frame und Position Vector
Diese verbreiteten Konventionen interpretieren dieselben Drehwerte mit entgegengesetzten Vorzeichen. Eine Kleinwinkelform der Coordinate-Frame-Konvention lautet:
R_CF ≈ [  1    +rz   −ry ]
       [ −rz    1    +rx ]
       [ +ry   −rx    1  ]
R_PV ≈ R_CFᵀ  (Drehvorzeichen für denselben physischen Zusammenhang vergleichen)
Die klassische KGT-Hilfe nennt den Coordinate-Frame-Ansatz. Die numerische Berechnung enthält auch vollständige trigonometrische Drehbeziehungen. Ordnen Sie einen Parametersatz aus anderer Software nicht allein anhand der Bezeichnung „Helmert“ zu. Dokumentieren Sie Quell-/Zielrichtung, Winkelreihenfolge, Drehkonvention, linearisiertes/vollständiges Modell und Maßstabsdefinition gemeinsam. Bei großen Winkeln macht ein reiner Vorzeichenwechsel unterschiedliche Euler-Drehfolgen nicht gleichwertig.
Umkehroperation
rS = (1/m) Rᵀ (rT − t) [falls R orthogonal und m ≠ 0 ist]
Nur die Vorzeichen der sieben Parameter umzudrehen, ohne die Translationen vom Zielvektor abzuziehen, ist keine allgemeine Rücktransformation. Verwenden Sie die KGT-Richtungssteuerung zusammen mit einem unabhängigen Kontrollpunkt. Definitionsdateien können als .datum -Dateien gespeichert werden. Archivieren Sie die Vorgangsmetadaten zusätzlich.
Transverse Mercator, UTM und Gauß–Krüger
TM ist eine Projektionsfamilie. UTM und Gauß–Krüger sind Umsetzungen mit bestimmten Zonen, Maßstäben und Koordinatenanordnungen. „Nach UTM umrechnen“ reicht nicht aus, ohne Mittelmeridian λ₀, Ursprungsbreite φ₀, Maßstab k₀, falschen Ostwert FE und falschen Nordwert FN vollständig zu definieren.
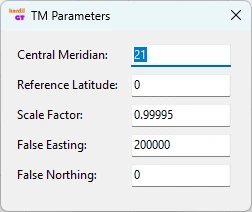
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
M ist der Meridianbogen und e′ die zweite Exzentrizität. Die Reihe zeigt die Modellstruktur. Verwenden Sie die gekürzte Darstellung nicht für Produktionsberechnungen. Der TM-Rechenweg von KGT beruht auf einer Reihenentwicklung. Gültigkeit und Stabilität sind weit vom Mittelmeridian, in Polnähe und bei ungewöhnlichen Projektionen unabhängig zu prüfen.
Standard-UTM von einer speziellen lokalen TM-Projektion unterscheiden
Übliches UTM verwendet 6° breite Zonen, k₀=0.9996 und FE=500000 m. Der falsche Nordwert für die Südhalbkugel ist gesondert definiert. Für gewöhnliche Gebiete lautet die Zonenformel λ₀=6z−183°. Da Sonderzonen existieren, darf die CRS-Kennung nicht allein aus dieser Formel gewählt werden. Bei Gauß–Krüger können Zonenbreite, Kennziffer und Maßstab je nach nationaler Umsetzung abweichen.
Gitter- und Bodenstrecken unterscheiden
Dgrid ≈ k × [R/(R+h)] × Dground
Gesamtfaktor ≈ Projektionsmaßstab × Höhenfaktor
Diese Näherungsbeziehung hilft bei der Interpretation kurzer Horizontalstrecken. Vergleichen Sie eine Schrägstrecke nicht unmittelbar mit einer Gitterstrecke. Meridiankonvergenz ist der Richtungsunterschied zwischen wahrem Nord und Gitternord. Ausgegebene Projektionskoordinaten von KGT bedeuten nicht, dass auch sämtliche lokalen Punktmaßstäbe, Konvergenzen oder Boden-Gitter-Reduktionen berichtet werden. Berücksichtigen Sie diese Einflüsse im Fehlerbudget des Ingenieurnetzes.
2D-Ähnlichkeit: den Koordinatenrahmen ändern und die Form erhalten
Eine Ähnlichkeitstransformation enthält zwei Translationen, eine Drehung und einen gemeinsamen Maßstab für beide Achsen. Sie erhält Winkel und Längenverhältnisse. Bei geforderter Formtreue ist sie ein erster Ansatz zur Anpassung lokaler Ingenieurkoordinaten an ein anderes ebenes System. Die räumlich veränderliche Verzerrung verschiedener Projektionen über große Gebiete lässt sich mit einer einzigen Ähnlichkeitstransformation nicht vollständig beseitigen.
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
Die Vorzeichen entsprechen hier der Richtung des 2D-Modells von KGT. Leiten Sie Winkelvorzeichen nicht aus einer angenommenen Achsenlage X-Ost/Y-Nord oder nach unten zunehmenden Bild-Y-Werten ab. Prüfen Sie die physische Wirkung eines positiven θ anhand einer bekannten Richtung.
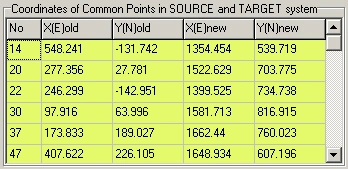
Lösung und Anwendung
- Öffnen Sie 2-D Similarity Trans und verwenden Sie eine Passpunktdatei oder die Tabelleneingabe.
- Mindestens zwei verschiedene Punkte sind erforderlich. Die Mindestanzahl allein ermöglicht keine Modellprüfung anhand von Residuen. Verwenden Sie zusätzliche, das Arbeitsgebiet umschließende Passpunkte.
- Aktivieren Sie den Bericht und berechnen Sie die Parameter. Verwechseln Sie vorhandene alte Werte nicht mit einer neuen Lösung.
- Berechnen Sie jeden Passpunkt aus den Parametern erneut und ziehen Sie seine Zielkoordinaten ab. Prüfen Sie, ob die Berichtsspalten dieselben Differenzen liefern.
- Prüfen Sie mit nicht an der Lösung beteiligten Punkten, bevor Sie die Vorwärts- oder Rücktransformation auf die Produktionsdatei anwenden.
Inverses Modell und Grenzfälle
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
Ein Maßstab nahe null macht die Transformation sinnlos. Prüfen Sie Winkelquadranten, Nulldrehung mit von eins abweichendem Maßstab, Drehungen nahe ±90° und Rückrechnungen gezielt. Das mathematische Modell kann diese Fälle beschreiben. Dennoch darf kein gleichwertiges Verhalten von Parameteranzeige und sämtlichen inversen Rechenwegen in allen Grenzfällen vorausgesetzt werden.
2D-Affintransformation: unabhängige Maßstäbe und Scherung
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
Eine Affintransformation erhält Parallelität, im Allgemeinen jedoch weder Winkel noch Längenverhältnisse. Sie kann unabhängige Achsenmaßstäbe, Drehung, Scherung und gegebenenfalls Spiegelung enthalten. Einsatzgebiete sind alte Kartenblätter/Raster, unterschiedlich skalierte lokale Ebenensysteme und geometrisch verzerrte Ingenieurzeichnungen. Sie ist kein physikalisches Modell, das jede geodätische Datumsdifferenz universell beschreibt.
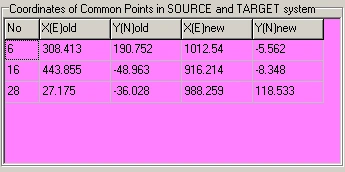
Modellwahl
Legen Sie zuerst die geometrische Begründung fest. Eine Affintransformation kann sinnvoll sein, wenn systematische Residuen der Ähnlichkeit durch unterschiedliche Achsenmaßstäbe erklärbar sind. Wählen Sie nicht allein wegen kleinerer Residuen mehr Parameter. Zusätzliche Parameter können falsch zugeordnete Passpunkte oder lokale Fehler absorbieren. Bei gleichen Daten und Gewichten ist die innere Anpassung der Affintransformation mindestens so gut wie die der Ähnlichkeit. Das belegt keine höhere äußere Genauigkeit.
Anwendungsprüfung
- Mindestens drei nicht kollineare Passpunkte; in der Praxis zusätzliche Punkte um das Gebiet und zur Kontrolle seiner Mitte.
- Redundanz f=2n−6. Bei drei Punkten gilt f=0; Varianzfaktor und residuenbasierte Tests lassen sich dann nicht bestimmen.
- Liegt det B nahe null, ist die Inversion instabil. Eine negative Determinante kann auf Spiegelung hindeuten. Ist sie unerwartet, prüfen Sie Achsenfolge und Punktzuordnung.
- Gehen Sie nicht davon aus, dass 2D-Transformationen Höhen ausgleichen. In den untersuchten Anwendungswegen für Affin- und Ähnlichkeitstransformationen wird die Höhenspalte unverändert übernommen.
A1, A2, B1 und B2 sind im Allgemeinen dimensionslos; A0/B0 haben die Koordinateneinheit. Achsenmaßstäbe lassen sich aus den Längen der transformierten Quellbasisvektoren ableiten: sX=√(a1²+b1²), sY=√(a2²+b2²). Bei orthogonalen Quellachsen gibt das Skalarprodukt der Zielbasisvektoren Aufschluss über die Scherung. Da verschiedene Dreh-/Scherungszerlegungen möglich sind, ist die verwendete Konvention im Bericht anzugeben.
Datumsparameter aus gemeinsamen 3D-Punkten
Datum Param Estimationschätzt Translationen, Drehungen und Maßstab aus zwei bekannten XYZ-Sätzen. „Inverse Helmert“ bedeutet hier die Bestimmung unbekannter Parameter aus Koordinaten, nicht bloß die Rücktransformation von Punkten mit bekannten Parametern.
- Prüfen Sie, dass Passpunkte in beiden Systemen denselben physischen Punkt, kompatible Epochen und gleiche Einheiten repräsentieren.
- Bereiten Sie sieben Spalten vor: Kennung, X/Y/Z des ersten Systems und X/Y/Z des anderen Systems. Prüfen Sie die Quell-/Zielinterpretation anhand der gewählten Anzeige und des Berichts. Die Überschrift Xt allein reicht nicht aus.
- Laden Sie mindestens drei geometrisch unabhängige Passpunkte. Drei nahezu kollineare Punkte gewährleisten keine geeignete dreidimensionale Bestimmbarkeit.
- Aktivieren Sie den Bericht und schätzen Sie die Parameter. Prüfen Sie ihre Richtung anhand zweier bekannter Punkte.
- Prüfen Sie Einheiten und Richtung bei der Übernahme von Translationen, ppm und Bogensekunden in die Zieldatumsdefinition.
- Führen Sie mindestens eine unabhängige Kontrolle und einen Vorwärts-/Rückschlusstest durch. Verallgemeinern Sie keine Lösung mit unzureichender räumlicher oder Höhenverteilung.
Linearisierung und vollständige Drehung unterscheiden
Das allgemeine Modell rT=t+sRrS ist nichtlinear. Die klassische Kleinwinkelnäherung linearisiert die Drehungen. Bei allgemeinerer Schätzung wird um Näherungswerte q₀ die Jacobi-Matrix A=∂F/∂q gebildet und die Lösung durch Verbesserungen aktualisiert. Eine vollständige trigonometrische Matrix R allein belegt keine gut konvergierte nichtlineare Ausgleichung.
Qualität der gemeinsamen Punkte
ECEF-Punkte eines kleinen Gebiets liegen um nahezu denselben großen geozentrischen Vektor. Parameter können stark korreliert sein. Sehr kleine innere Residuen belegen keine sieben physikalisch zuverlässigen Parameter. Leiten Sie keinen landesweiten Datumswechsel aus wenigen eng verteilten Punkten ab, um ihn landesweit anzuwenden. Vorrangig sind amtliche Transformationsgitter, regionale Modelle und Epochenkorrekturen zu prüfen.
Ausgleichung nach kleinsten Quadraten: Was wird minimiert?
Die Ausgleichung nach kleinsten Quadraten minimiert unter dem gewählten funktionalen und stochastischen Modell die gewichtete Summe der Residuenquadrate. Sie macht ein falsches Modell, falsches Datum oder einen groben Fehler nicht automatisch richtig. Die Aussage „ausgeglichen“ reicht als Zuverlässigkeitsnachweis einer Lösung nicht aus.
Lineares Modell und Vorzeichenkonvention
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
In diesem Handbuch bedeutet v berechnet minus beobachtet . Andere Quellen verwenden gegebenenfalls das umgekehrte Vorzeichen. Die Quadratsumme bleibt gleich, die Richtung der Residuenkarte kehrt sich um. A ist die Entwurfsmatrix, q sind die unbekannten Parameter, l ist der Beobachtungsvektor und P die Gewichtsmatrix. Bei vollem Spaltenrang gilt theoretisch q̂=(AᵀPA)⁻¹AᵀPl. Numerisch können QR oder SVD gegenüber einer expliziten Inversion vorzuziehen sein. Dies behauptet nicht, dass KGT diese Verfahren verwendet.
Zwei Beobachtungszeilen für die Ähnlichkeit
[XT]   [1 0  XS  YS] [tx]
[YT] = [0 1  YS −XS] [ty] + Beobachtungsfehler
                       [a]
                       [b]
Der „Beobachtungsfehler“ gehört hier zur Seite l−Aq. Die oben definierte Verbesserung v hat das umgekehrte Vorzeichen. Jeder Punkt liefert zwei skalare Gleichungen. Für Affin lauten die Zeilen [1 XS YS 0 0 0] und [0 0 0 1 XS YS]. Im 3D-Modell liefert jeder Punkt drei Gleichungen; Ableitungen des Drehmodells bilden A.
Freiheitsgrade und A-posteriori-Varianz
f = m − rank(A)       [bei vollem Rang f = m − p]
SSE = v̂ᵀ P v̂
s₀² = SSE / f         [f > 0]
s₀ = √(SSE/f)
| Modell | Skalare Gleichungen m | Parameter p | f bei vollem Rang |
|---|---|---|---|
| 2D-Ähnlichkeit | 2n | 4 | 2n−4 |
| 2D-Affin | 2n | 6 | 2n−6 |
| 3D-Helmert | 3n | 7 | 3n−7 |
n ist die Punktanzahl, m die Anzahl skalarer Beobachtungen. Bei f=0 kann eine exakte Lösung vorliegen, doch s₀ lässt sich nicht aus den Daten schätzen. Bei Rangmangel reicht m−p nicht aus. Datumsdefekt oder Geometrieproblem sind zu untersuchen. Wiederholtes Einfügen desselben Punkts erhöht die unabhängige Information physisch nicht.
Übergang zum nichtlinearen Modell
l = F(q) + ε
w = l − F(q₀)          A = ∂F/∂q |q₀
A δq ≈ w               q_neu = q₀ + δq
Ein allgemeines iteratives Verfahren überwacht Verbesserungsnorm, Zielfunktion, physische Parameteränderungen und Rang. Bei unterschiedlichen Einheiten ist ein einheitlicher Zahlenwert als Grenzwert für alle Parameter möglicherweise ungeeignet. Dies ist eine theoretische Darstellung und impliziert keinen Konvergenzmanager in der KGT-Oberfläche.
Gewichte: guten Messungen aus den richtigen Gründen vertrauen
Das funktionale Modell beschreibt die erwartete Koordinatenbeziehung, das stochastische Modell die Unsicherheit und Korrelation der Beobachtungen. Dieselbe Geometrie kann mit anderen Gewichten andere Parameter ergeben. Das Punktgewicht richtet sich nach unabhängigen Qualitätsinformationen der Messung und nicht danach, ob das Ergebnis gefällt.
Cov(l) = σ₀² Qll
P = Qll⁻¹
für unabhängige Beobachtungen: Pii = σ₀² / σi²
σ₀² ist eine gemeinsame Referenzvarianz. Bei bekannter vollständiger Kovarianz ist ein dazu konsistenter Maßstab zu wählen. P=I setzt gleiches relatives Vertrauen in jede skalare Komponente und keine Korrelation voraus. Gleiche Gewichte belegen keine gleiche Genauigkeit aller Geländepunkte.
Die untersuchten Wege der Ähnlichkeits-, Affin- und 3D-Schätzung verwenden P=I. Eine zusätzliche „sigma“-Spalte erzeugt nicht automatisch eine gewichtete Lösung. Die automatische Verarbeitung vollständiger Punktkovarianzen, Achsenkorrelationen oder Fehler der Quellkoordinaten ist für diese Wege nicht bestätigt.
Wenn beide Systeme fehlerbehaftet sind
Ein klassisches Modell vermittelnder Beobachtungen kann Quellkoordinaten als fehlerfrei behandeln und Unsicherheit den Zielkoordinaten zuweisen. Sind beide Seiten wesentlich fehlerbehaftet, können Total-Least-Squares-, Errors-in-Variables- oder Gauß–Helmert-Modelle erforderlich sein. Eine Änderung von P allein modelliert nicht jede Quellkoordinatenunsicherheit korrekt.
Physisches Beispiel
Horizontale GNSS-Komponenten und Höhen können unterschiedliche Unsicherheiten haben. Aus einem Gerät/einer Sitzung abgeleitete Punkte können korreliert sein. Tausende korrelierte Punkte als unabhängig zu behandeln, erzeugt Scheingenauigkeit. Prüfen Sie zuerst Messverfahren und gemeinsame Fehlerquellen und wählen Sie anschließend das geeignete Modell.
Robuste Schätzung
Huber- und ähnliche M-Schätzer können den Einfluss großer standardisierter Residuen verringern, meist durch iterative Neugewichtung. Sie sind weder automatische Datenbereinigung noch Genauigkeitsgarantie und können Modellfehler verdecken. Eine robuste Lösung ist für die untersuchten KGT-Wege nicht bestätigt. Bei einer externen Analyse sind Verfahren, Schwellen und ausgeschlossene Aufzeichnungen zu dokumentieren.
Kovarianz, Fortpflanzung und Fehlerellipse
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
Parameterkovarianz, Kovarianz ausgeglichener Beobachtungen und Residuenkovarianz unterscheiden sich. Insbesondere ist AQqqAᵀ keine Residuenkovarianz. Die Normierung eines Residuums mit dessen Diagonale liefert keinen korrekten Test. Bei bekanntem σ₀ ist die entsprechende A-priori-Skalierung zu verwenden, andernfalls unter geeigneten Annahmen das A-posteriori-s₀.
Unsicherheitsfortpflanzung auf einen neuen Punkt
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
Kreuzterme können bei Unabhängigkeit von Quellpunkt und Parameterschätzung null sein. Bei erneuter Bewertung derselben Passpunkte besteht nicht automatisch Unabhängigkeit. „Nur Parameter-Sigma“ ist nicht die Gesamtunsicherheit eines transformierten Punkts. Eingabe, Datumsdefinition, Epoche, Modellmängel und Parameterunsicherheit können getrennte Beiträge liefern.
Horizontale Fehlerellipse
CEN = [σE²   σEN]
      [σEN   σN²]
λ1, λ2 = CEN Eigenwerte      λ1 ≥ λ2 ≥ 0
1σ Haupthalbachsen: √λ1, √λ2
für 95 % (bekannte normale Kovarianz): √χ²(2;0.95) ≈ 2.448
Die Richtung der großen Achse ergibt sich aus dem zugehörigen Eigenvektor. ±1,96σ für jede Koordinate definiert nicht unmittelbar eine zweidimensionale 95-%-Ellipse. Bei geschätzter Kovarianz und endlichen Freiheitsgraden kann ein Vertrauensbereich auf Grundlage der F-Verteilung erforderlich sein. Zur Interpretation von ECEF-Sigmas als lokal Ost/Nord/Oben muss die Kovarianz in den lokalen Rahmen gedreht werden.
Innere Präzision und äußere Genauigkeit
Sehr kleine A-posteriori-Sigmas können lediglich die Konsistenz innerhalb des angenommenen Modells und Datensatzes zeigen. Tragen alle Passpunkte denselben systematischen Datumsfehler, können Residuen klein bleiben. Externe Kontrollen sind notwendig, weil sie modellunabhängige Messungen und Realitätsbezug liefern.
Ein großes Residuum ist der Beginn einer Untersuchung, kein Urteil
Zuerst die Fehlerklasse bestimmen
| Muster | Mögliche Ursache | Erste Untersuchung |
|---|---|---|
| Ähnlicher Vektor an allen Punkten | Translation, Datum oder konstanter Offset | Quell-/Zieldefinition und Vorzeichen |
| Abweichung wächst mit dem Abstand zum Zentrum | Maßstabs-/Projektions- oder Dreheinfluss | k₀, ppm, Gitter–Boden, Mittelmeridian |
| Große Abweichung an einem Punkt | Falsche Punktzuordnung, Schreibfehler oder verschobene Vermarkung | Rohmessungen, Skizzen und Originaldatei |
| Regionale Gruppen | Lokale Deformation, Sitzungsunterschiede oder unzureichendes Modell | Residuenvektorkarte und Messhistorie |
| Abweichung nur in der Höhe | h/H, Geoid, Antennen-/Instrumentenhöhe | Höhendatum und Höhendefinition |
Globaler Modelltest — Theorie
Unter Annahme normalverteilter Fehler, korrektem Qll und A-priori-σ₀²:
T = (vᵀ P v)/σ₀²  ~  χ²f
zweiseitiger Annahmebereich:
χ²(f; α/2) ≤ T ≤ χ²(f; 1−α/2)
Ein großes T kann auf grobe Fehler, falsche Gewichte oder ein unzureichendes Modell hinweisen. Sehr kleines T kann mit zu pessimistisch angesetzten Unsicherheiten, Korrelation, Rundung oder abhängigen Daten zusammenhängen. Ein einseitiger oberer Test erfordert eine entsprechende Hypothesen- und Signifikanzdefinition. Der globale Test benennt allein keinen fehlerhaften Punkt.
Normiertes Residuum — Theorie
wi = vi / [σ₀ √(Qvv,ii)]
ri = (Qvv P)ii
für unabhängige Beobachtungen und diagonales P: ri = Qvv,ii × Pii
Σ ri = f
ri beschreibt die lokale Redundanz/Zuverlässigkeit. Eine Beobachtung mit kleinem ri kann einen großen Teil ihres Fehlers auf die Parameter übertragen und dennoch ein kleines Residuum aufweisen. Bei allgemein korrelierten Modellen ist die klassische 0–1-Interpretation dieser Diagonalelemente gesondert zu beurteilen. Wird unbekanntes σ₀ durch aus denselben Daten geschätztes s₀ ersetzt, ändert sich die Verteilung. Nicht jeder Wert ist standardnormalverteilt. Tests mit ausgeschlossener Beobachtung oder externe Studentisierung erfordern geeignete Verfahren und Freiheitsgrade.
Mehrfachtests erhöhen die Fehlalarmwahrscheinlichkeit. Signifikanz α, Testanzahl, Korrelation, Teststärke und minimal aufdeckbarer Fehler sind gemeinsam zu betrachten. Eine automatische Bestanden-/Nicht-bestanden-Prüfung über Chi-Quadrat oder normierte Residuen ist in KGT nicht bestätigt.
Masking, Swamping und Zuverlässigkeit
Mehrere grobe Fehler können sich gegenseitig verdecken (Masking). Ein fehlerfreier Punkt kann durch von anderen Fehlern verzerrte Parameter ein großes Residuum zeigen (Swamping). Daher darf das Löschen des größten Residuums mit Neuberechnung kein mechanischer Vorgang sein. Im einfachen unabhängigen skalaren Fall hängt der minimal aufdeckbare Fehler näherungsweise mit σi√(λ₀/ri) zusammen; λ₀ hängt von Fehlalarmwahrscheinlichkeit und Teststärke ab. Mit kleinerem ri sinkt die Fehleraufdeckbarkeit.
Nachvollziehbarer Untersuchungsablauf
- Dateien, Einheiten, Vorzeichen, CRS, Epoche und Kennungen prüfen.
- Residuen unabhängig aus den Parametern neu berechnen und die Vektorkarte prüfen.
- Rohmessungen und physischen Zustand des verdächtigen Punkts untersuchen.
- Bei passenden Voraussetzungen globale und lokale Statistiken berechnen.
- Mit Leave-one-out analysieren, wie sich das Weglassen jedes Punkts auf übrige Punkte und unabhängige Kontrollen auswirkt.
- Datenentfernung begründen und Erst- sowie Endlösung gemeinsam aufbewahren.
Mehr Beobachtungen können helfen. Zusätzliche Punkte mit demselben systematischen Fehler liefern jedoch keine unabhängige Zuverlässigkeit. Ein bestandener Test ist ohne externe Validierung keine Produktionsfreigabe.
Passpunkte nicht allein nach Anzahl wählen
Punkte sollten das Arbeitsgebiet umschließen, sein Inneres repräsentieren und ausreichend voneinander getrennt sein. Viele in einer Ecke gebündelte Punkte ersetzen möglicherweise nicht weniger, aber ausgewogen verteilte hochwertige Kontrollen. Bei 3D-Transformationen sind auch räumliche Verteilung und Höhenunterschiede wichtig.
Konditionszahl und Rang
Nahezu abhängige Spalten von A können kleine Datenänderungen zu großen Parameteränderungen verstärken. Die Konditionszahl der Normalgleichungen kann ungefähr das Quadrat derjenigen von A erreichen. Unterschiedliche Einheiten wie Meter, Radiant und ppm sind durch geeignete Skalierung zu berücksichtigen. Machen Sie aus einer einzigen Zahl der unskalierten Matrix keine kontextlose Qualitätsklasse.
x′ = x − x̄             y′ = y − ȳ
Zentrierung → kann Einflüsse großer Koordinaten und von Parameterkorrelationen reduzieren
Zentrierung/Skalierung ist für unabhängige Analysen hilfreich. Rücktransformation und Übertragung der Translationen auf den ursprünglichen Ursprung müssen jedoch korrekt erfolgen. Die Empfehlung bedeutet nicht, dass KGT sämtliche Lösungen automatisch zentriert.
Interpolation und Extrapolation
Schätzungen außerhalb der konvexen Hülle des Passpunktnetzes sind Extrapolationen. Innere Residuen belegen keine Genauigkeit außerhalb des Netzes. Erstreckt sich der Einsatzbereich darüber hinaus, sind zusätzliche Kontrollen oder ein geeigneteres physikalisches Modell erforderlich. Ein gut aussehendes Raster außerhalb der Schätzpunkte ist kein Nachweis geometrischer Genauigkeit.
Durchzuführende Tests
- Parameter- und Kontrolländerungen beim Weglassen einzelner Punkte.
- Sensitivitätsanalyse durch kontrollierte kleine Störungen der Quell-/Zielkoordinaten.
- Konsistenz verschiedener Teilmengen des Arbeitsgebiets.
- Tests für Identität, reine Translation, reinen Maßstab und bekannte Drehung.
- Erwartete Ablehnung/Warnung bei kollinearen Punkten, schmalen Streifen und Punktwiederholungen.
Sechs Passpunkte: bereinigte Lösung und grober Fehler von 0,60 m
Diese synthetischen Datensätze wurden für das Handbuch erstellt. Sie sind weder Feldkoordinaten noch amtliche Kalibrierdaten. Die Berechnungen wurden mit einer unabhängigen Referenzlösung nach kleinsten Quadraten geprüft. Die KGT-Oberfläche wurde für diese Untersuchung nicht live bedient oder numerisch getestet. Die folgenden Werte dienen als Vergleichsreferenz für die Anwendung.
Versuchsaufbau
Die Quellpunkte liegen an den vier Ecken sowie den Mittelpunkten der unteren/oberen Kante eines 100 × 100 m großen Rechtecks. Das wahre Modell lautet tx=500 m, ty=1000 m, a=1.0002 und b=0.0003. Den Zielkoordinaten wurden synthetische Störungen im Zentimeterbereich hinzugefügt. In der zweiten Datei wurde ausschließlich Ziel-X von P3 um 0,60 m erhöht.
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
Die Download-Datei enthält dieselben sechs Zahlenzeilen. Prüfen Sie, dass der Leser die Kopfzeile nicht falsch interpretiert. Übernehmen Sie gegebenenfalls nur die numerischen Zeilen in die Arbeitsdatei.
| Größe | Referenz mit fehlerfreien Daten | Daten mit +0,60 m an P3 |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ [Grad] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3-Residuum X [m] | −0.022 | −0.402 |
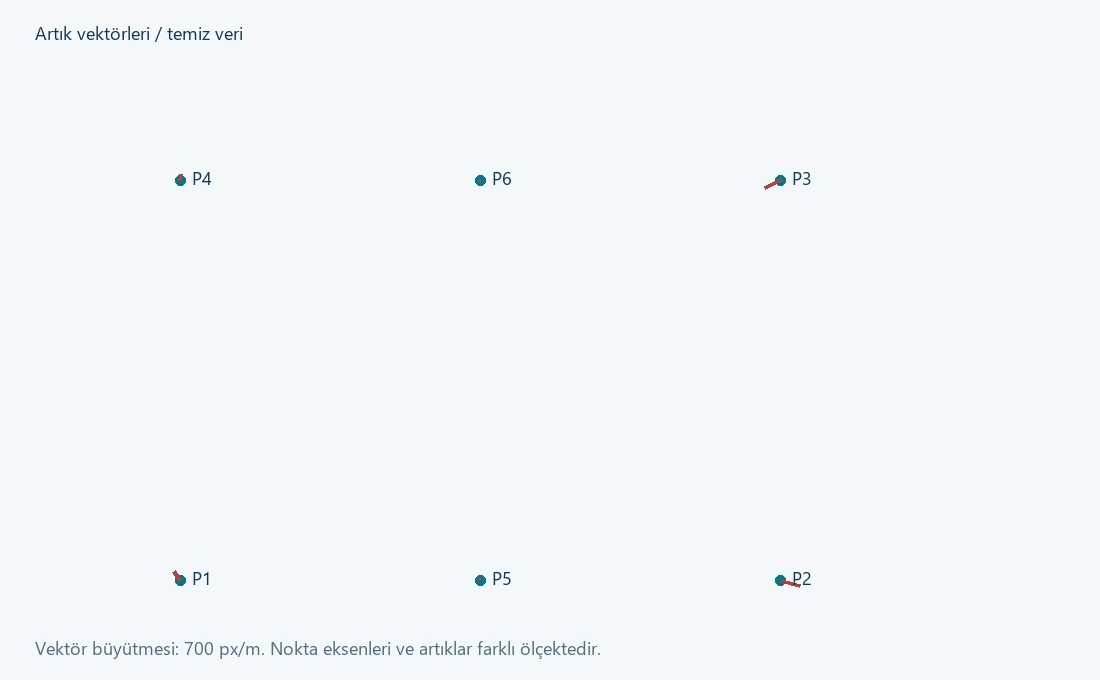
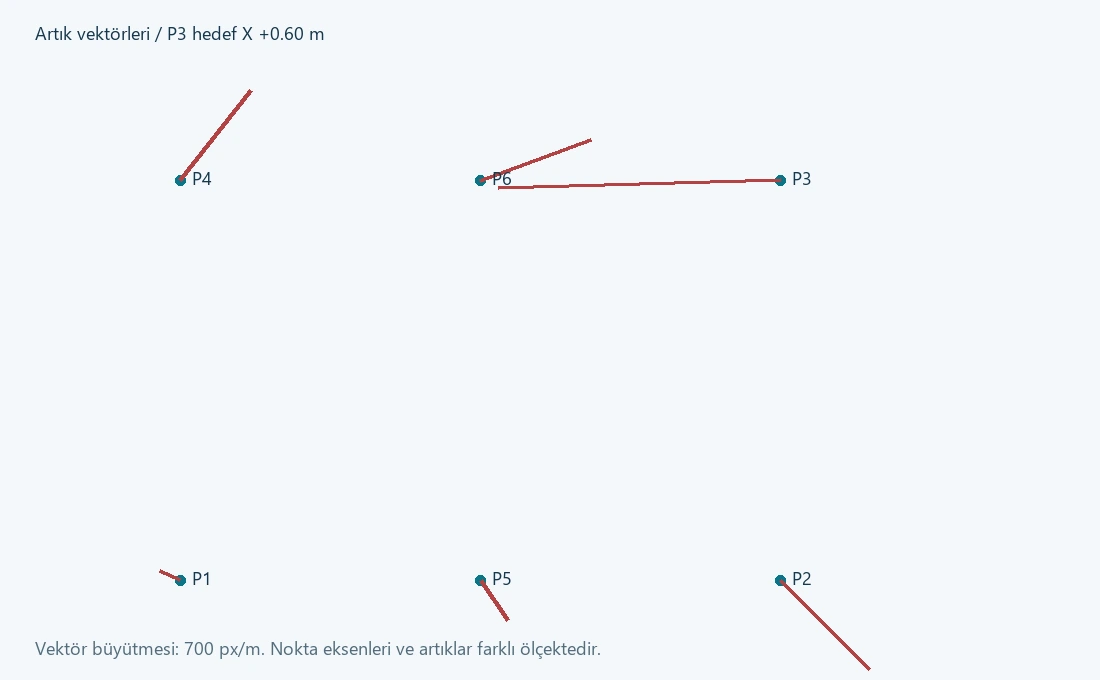
Statistiken unabhängig berechnen
Kann die skalare A-priori-Standardabweichung tatsächlich mit σ₀=0.020 m angesetzt werden, ergibt dieses Beispiel T=0.001760/0.0004=4.4 für fehlerfreie und T=640.4 für gestörte Daten, jeweils mit f=8. Nach Festlegung von Hypothese und α ist mit den geeigneten Chi-Quadrat-Grenzen zu vergleichen. Wird das aus denselben Daten geschätzte s₀ erneut im Nenner verwendet, entsteht kein unabhängiger globaler Test. T entspricht dann definitionsgemäß f.
Für die X-Komponente von P3 ergeben Qvv,ii=0.633333333 und v=−0.402 m der gestörten Lösung w≈−25.2569. Dies gilt für den bekannten A-priori-Maßstab von 0.020 m. Der größte Wert |w| der fehlerfreien Daten beträgt etwa 1.7592. Das σ₀ dieses Beispiels ist keine Angabe der Feldgenauigkeit.
Vergleichsablauf in KGT
- Laden Sie die fehlerfreie Datei in die Passpunkttabelle der 2D-Ähnlichkeit. Prüfen Sie alle sechs Punkte und deren Spalten.
- Aktivieren Sie den Bericht und lösen Sie das Modell. Speichern Sie die Parameter mit genügend Nachkommastellen. Der Maßstab ist in diesem Modell s, die Drehung wird in Grad interpretiert.
- Berechnen Sie alle sechs Punkte zusätzlich aus den Parametern. Für P1 beispielsweise: berechnet (500.002,999.992), beobachtet (500.010,999.980), Residuum (−0.008,+0.012) m.
- Vergleichen Sie Tabellenausgabe und beide Residuenkomponenten des Berichts mit der Referenz. Prüfen Sie nicht nur die Berichtsüberschrift oder die erste Residuenspalte.
- Wiederholen Sie den Vorgang mit der gestörten Datei. Untersuchen Sie Parameteränderungen und auf andere Punkte übertragene Abweichungen.
- Entfernen Sie P3 zu Untersuchungszwecken erst nach Bestätigung der bekannten synthetischen Fehlerquelle. Bewahren Sie die Lösung vor und nach dem Ausschluss auf.
- Vergleichen Sie an nicht verwendeten Punkten wie Q=(25,25) und Q=(75,75) das geschätzte mit dem wahren synthetischen Modell. In diesem Beispiel sind wahre Koordinaten bekannt; im Feld sind unabhängige Messungen erforderlich.
Den Berechnungsbericht lesen
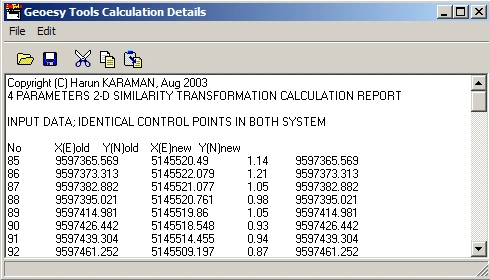
| Berichtsfeld | Interpretation | Unabhängige Prüfung |
|---|---|---|
| Input / identical control points | Tatsächlich in der Lösung verwendete Passpunkte | Kennungen, Zeilenzahl, Spalten und Duplikate |
| Adjusted coordinates | Zum gewählten Modell passende berechnete Koordinaten | Aus Parametern neu berechnen; Originalmessungen nicht ersetzen |
| Residuals | Differenzen zwischen Modell- und Beobachtungskoordinaten | Vorzeichen, Zeilen- und Komponentenreihenfolge durch direkte Subtraktion prüfen |
| Standard deviations | Unter dem jeweiligen stochastischen Modell abgeleitete Präzision | Welche Kovarianz, Skalierung und Freiheitsgrade wurden verwendet? |
| Transformation parameters | Koeffizienten der letzten erfolgreichen Lösung | Einheiten, Richtung, Konvention, Nachkommastellenverlust und Anwendungstest |
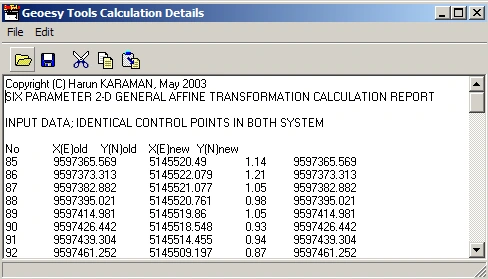
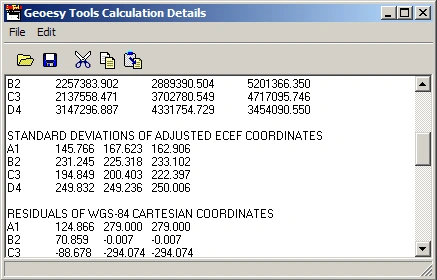
Wichtige Anwendungsgrenze: Auch Berichte müssen geprüft werden
In den untersuchten 2D-Berichtswegen wurden Fälle festgestellt, die eine unabhängige Prüfung der Komponenten-/Zeilenzuordnung von Residuen erfordern. Deshalb darf insbesondere die zweite Residuenspalte nicht allein für Abnahme oder Punktausschluss verwendet werden. Berechnen Sie XT/YT aus den Parametern und ziehen Sie die beobachteten Koordinaten ab. Vergleichen Sie mit Tabellentransformation und Bericht. Bei Widerspruch keine Produktionsfreigabe allein auf Berichtsbasis erteilen.
RMS und s₀ müssen nicht übereinstimmen
RMSX = √[Σ ΔXi²/n]           RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)]          [voller Rang und f>0]
Fassen Sie innere Kontrolldifferenzen und unabhängige Kontrolldifferenzen getrennt zusammen. Die mittlere Differenz zeigt systematische Verschiebung, RMS die Gesamtgröße und die maximale Differenz den ungünstigsten Punkt. Diese Größen beschreiben Unterschiedliches. RMSE allein ist ohne Angabe von Bias und Stichprobengröße kein Vertrauensniveau. Vertragliche Kriterien für Punktgenauigkeit sind gesondert festzulegen.
Mindestinhalt des Übergabeberichts
- Softwareversion, Bearbeitungsdatum, Bearbeiter und unveränderliche Identifikation aller verwendeten Dateien.
- Quell-/Ziel-CRS, Höhendatum, Epoche, Achsen und Einheiten.
- Modell, Transformationsrichtung, Parametereinheiten und Drehkonvention.
- Verwendete/ausgeschlossene Passpunkte, Ausschlussgründe und Kontrollgeometrie.
- Residuetabelle/-vektoren, statistische Annahmen und unabhängige Kontrollergebnisse.
- Gültigkeitsgebiet, Toleranzen, abschließende Entscheidung und bekannte Einschränkungen.
KML, KMZ und DXF: Visuelle Deckung ist keine Vermessungskontrolle
KMZ DXF Toolsbietet die Prüfung von KML-/KMZ-Daten in Tabellen- und Zeichnungsansicht und bereitet den Austausch mit projizierten CAD-Daten vor. Die KML-Koordinatenfolge lautet gewöhnlich Länge, Breite, Höhe und kann damit von der Breiten-/Längenfolge der KGT-Eingabe abweichen. DXF-Koordinaten sind Zeichnungswerte, für die keine mitgeführte CRS-Definition vorausgesetzt werden darf.
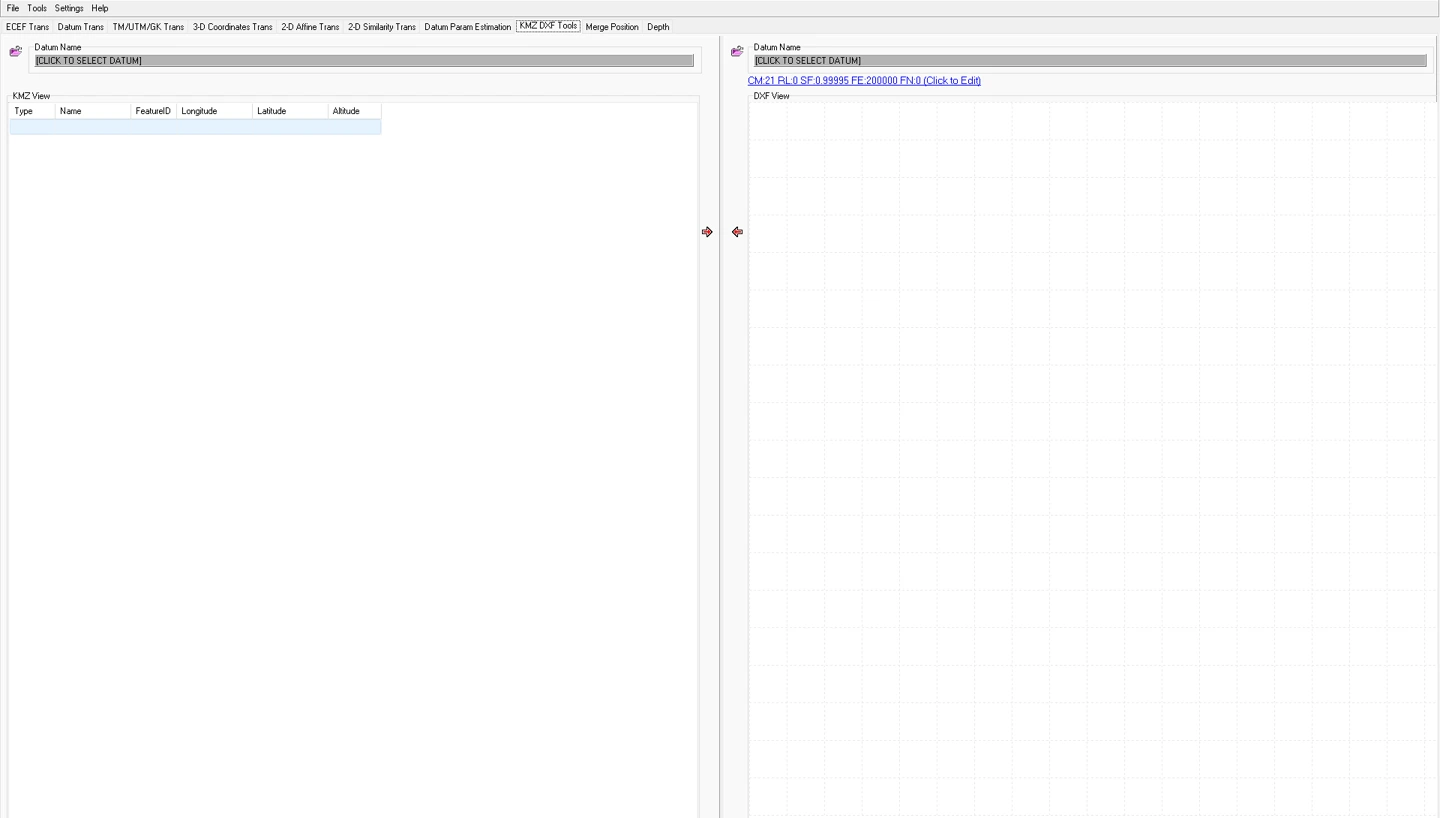 123
- 1 Datumswahl für die Eingabeseite.
- 2 Zieldatum und Übersicht der TM-Parameter.
- 3 Vorgangsrichtung.
Die leere Anzeige erläutert die Bedienelemente. Starten Sie keine Produktionstransformation, solange „Click to select datum“ ein undefiniertes Datum anzeigt.
Entwicklungsarchiv der Anzeigen, 11. Februar 2026.KMZ → DXF
- Prüfen Sie die erwartete Lage der Eingabe sowie die Bedeutung geographischer Koordinaten und Höhen.
- Wählen Sie Zieldatum, Ellipsoid und TM-Parameter entsprechend der Projektdefinition.
- Prüfen Sie Objekt-/Punktanzahl in Tabelle und Vorschau. Nicht unterstützte Geometrie darf nicht unbemerkt verloren gehen.
- Transformieren/exportieren Sie in eine neue Datei mit anderem Namen.
- Prüfen Sie in CAD Einheiten, Koordinatenumfang, Layer/Beschriftungen und eine bekannte Punktstrecke.
DXF → KMZ
- Prüfen Sie Zeichnungseinheiten (Meter/mm/Fuß), E-/N-Achsen und Projektionsdefinition.
- Definieren Sie für lokale Ingenieurkoordinaten zunächst eine passende lokale Transformation. Eine Änderung der DXF-Einheit ist keine Datumstransformation.
- Wählen Sie die benötigten Objekte und exportieren Sie unterstützte Geometrie. Gehen Sie nicht von unveränderter Erhaltung komplexer Blöcke, Splines und Beschriftungen aus.
- Öffnen Sie die KMZ in einem anderen Betrachter und vergleichen Sie Punktanzahl, Linienrichtung, geschlossene Grenzen und mehrere numerische Kontrollpunkte.
Höhe und Bildhintergrund
KML-altitudeMode, Bodenanpassung und Geländemodell des Betrachters können die dargestellte Höhe verändern. Auch Lageversatz und Aufnahmezeit von Satellitenbildern können abweichen. Ein in Google Earth „exakt passender“ Kai belegt keine Zentimetergenauigkeit. Erforderlich ist die numerische Prüfung an amtlichen Kontrollpunkten.
Eine BMP-Karte georeferenzieren
Die Bildgeoreferenzierung verknüpft Pixelkoordinaten u,v mit Kartenkoordinaten E,N. Im klassischen KGT-Hilfeablauf wird eine BMP-Datei geöffnet und im Kontextmenü Georeferencing gewählt. Pixel- und Geländekoordinaten dreier bekannter Punkte werden zugeordnet und mit GeoR berechnet. Die ältere Hilfe nennt einen Neustart zum Aktivieren der Änderung. Prüfen Sie das Ergebnis durch erneutes Öffnen in Ihrer Version.
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
Bild-Y nimmt gewöhnlich nach unten zu. Setzen Sie die Pixelrichtung nicht mit Nord gleich. Drei nicht kollineare Zuordnungen können sechs Parameter exakt bestimmen. Nahezu verschwindende innere Residuen messen dabei keine unabhängige Genauigkeit.
- Wählen Sie ein scharfes Bild mit ausreichender Auflösung und erhalten Sie das Original.
- Verteilen Sie drei Kontrollpunkte möglichst um das Bild. Dokumentieren Sie die Unsicherheit der Pixelauswahl bei unklarem Markenmittelpunkt.
- Klicken Sie einen Pixel an, geben Sie Gelände-E/N in der richtigen Einheit ein und ergänzen Sie die Liste.
- Prüfen Sie Spalten und Richtungen aller drei Zuordnungen vor der GeoR-Berechnung.
- Öffnen Sie das Bild erneut und prüfen Sie mindestens einen unabhängigen Punkt der nicht in die Schätzung eingegangen ist.
- Prüfen Sie Verzerrungen an Ecken und außerhalb des Kontrolldreiecks. Verwenden Sie bei unzureichender Genauigkeit ein geeigneteres Rasterverfahren.
Scanverzerrung, Perspektive, Papierschrumpfung und lokale Fehler lassen sich mit einem Affinmodell möglicherweise nicht überall beseitigen. Eine Dreipunktreferenzierung ist keine Orthofotoherstellung oder photogrammetrische Entzerrung. Eine unabhängige Mehrpunkt-Rasterausgleichung ist in der Oberfläche nicht bestätigt. Setzen Sie keine automatische robuste Lösung zusätzlicher Punkte voraus.
SonarMagic: Positionen und Einstrahl-Tiefenaufzeichnungen verbinden
Laut offizieller Kordil-Produktbeschreibung verbindet SonarMagic zeitgestempelte GNSS-GGA- und Einstrahl-Lotaufzeichnungen, interpoliert Positionen auf die Lotungszeitpunkte und verarbeitet Tiefen mit Wasserstand, Schwingertiefgang und Schallgeschwindigkeit. Unterstützt werden unter anderem die Aufzeichnungsfamilien SMT, DPT und DBT. Verarbeitete Daten können als CSV in die anschließende bathymetrische Auswertung übernommen werden.
Zuerst Eingaben und Vorzeichen festlegen
- Zeit: Datums-/Zeitsystem der Aufzeichnungen, UTC-/Ortszeitdifferenz, Latenz und Abtastintervall.
- Position: GGA-Breiten-/Längenformat, N/S–E/W-Vorzeichen, Fix-Qualität und Lücken.
- Tiefe: was das Gerät ausgibt: Tiefe unter dem Schwinger, Tiefe mit eingerechnetem Tiefgang/Offset oder ein anderer Bezug.
- Tiefgang: der nach unten positive Abstand von der Wasseroberfläche zum Schwinger, konsistent zur gewählten Vorzeichenkonvention.
- Wasserstand: Höhe bezogen auf das Projekthöhendatum, kein Gerätewert gegenüber einem beliebigen Nullpunkt.
- Schallgeschwindigkeit: die vom Gerät verwendete Referenzgeschwindigkeit und bereits angewandte Korrekturen.
Zeitinterpolation und verlorene Aufzeichnungen
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
Im untersuchten Zusammenführungsweg wird der Lotungszeitpunkt zwischen zwei Positionsaufzeichnungen gesucht. Es gibt Fälle ohne Extrapolation und mit ausgelassenen Aufzeichnungen bei großen GNSS-Lücken. Die Ausgabezahl kann daher kleiner als die Rohlotungszahl sein. „Verarbeitung abgeschlossen“ bedeutet nicht, dass jede Zeile akzeptiert wurde. Untersuchen Sie ausgelassene Aufzeichnungen anhand ihrer Zeiträume.
HHMMSS und kombinierte Datums-/Zeitformate sind keine physische Sekundenskala. Minuten-/Stunden-/Tageswechsel, Mitternacht, wiederholte Zeiten und unsortierte Aufzeichnungen erfordern unabhängige Kontrollen. Setzen Sie nicht voraus, dass der untersuchte Ablauf alle Grenzfälle automatisch korrigiert. Prüfen Sie die Interpolation mit einem kleinen bekannten Datensatz über einen Minutenwechsel, bevor Sie lange Aufzeichnungen verarbeiten.
Von der Tiefe zur Sohlenhöhe
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
Dieses vereinfachte vertikale Einstrahlmodell verwendet z positiv nach oben sowie Tiefgang und Tiefe positiv nach unten. Der untersuchte KGT-Tiefenweg setzt eine Referenzgeschwindigkeit von 1500 m/s an. Nutzt das Gerät eine andere Referenz oder liefert bereits korrigierte Tiefen, darf ohne Prüfung keine weitere Korrektur erfolgen. Beispiel: zwater=1.20 m, draft=0.50 m, dlogged=10.00 m und c=1500 m/s ergeben zbed=−9.30 m.
Verwendung eines SVP
Bei der untersuchten Profilprüfung werden Tiefen-/Schallgeschwindigkeitszeilen als fortlaufende volle Metertiefen ab 0 m interpretiert. Geschwindigkeiten werden auf den Bereich 1300–1600 m/s geprüft. Diese Formatprüfung belegt nicht die physische Richtigkeit, Aktualität oder Repräsentativität des Profils. Prüfen Sie fehlende Tiefen, Werte außerhalb des Bereichs, fehlerhafte Zeilen und Profilgrenzen anhand kleiner Datensätze.
0 1500.0
1 1499.8
2 1499.6
3 1499.5
Dies ist ausschließlich ein Formatbeispiel, kein im Feld zu verwendendes Profil. Bewahren Sie Messzeit, Position, Gerät, Tiefenbereich und Korrekturhistorie auf. Setzen Sie den untersuchten Tiefenkorrekturansatz nicht mit vollständiger Strahlverfolgung oder einem physikalischen Ausbreitungsmodell der gesamten Wassersäule gleich.
Verarbeitungsablauf
- GNSS- und Lotungsrohdateien erhalten; Zeitstempel und Nachrichtentypen in der Vorschau prüfen.
- Richtigen Nachrichtenfilter wählen. Prüfen, dass ein leerer oder falscher Filter keine gültigen Zeilen entfernt.
- Tiefgang, Wasserstand und Wahl von konstanter Schallgeschwindigkeit/Profil dokumentieren. Einen Geräteoffset nicht doppelt anwenden.
- In einem kurzen lückenlosen Test Position und Sohlenhöhe einer bekannten Lotung von Hand berechnen.
- Lange Datei verarbeiten und Ein-/Ausgabezahlen, GNSS-Intervalle, Tiefensprünge und Positionskontinuität prüfen.
- Der CSV eindeutige Metadaten zu Ausgabe-CRS und Höhendatum beifügen.
- Bar-Check-, Querlinien-, Wasserstands- und Latenzkontrollen nach dem Projekt-QA-Verfahren abschließen.
Nicht als vorhanden anzunehmende Korrekturen
Vollständige Hub-/Roll-/Stampfkorrekturen, dynamischer Tiefgang, Hebelarme zwischen Antenne und Schwinger, erweiterte Latenzschätzung und ein gemeinsames Unsicherheitsbudget dürfen in diesem Ablauf nicht automatisch vorausgesetzt werden. Die GGA-Höhe über mittlerem Meeresspiegel ist nicht unmittelbar eine ellipsoidische Höhe oder Höhe im Wasserstandsdatum. Ein vorhandenes Dateifeld belegt nicht seine gewünschte Verwendung.
Stapelverarbeitung und Reproduzierbarkeit
Die Vorschau ist nicht die gesamte Datei
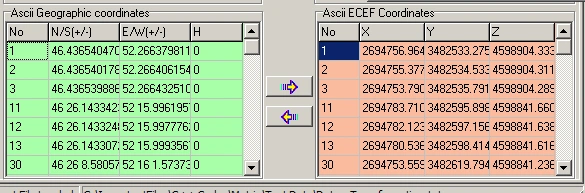
Manche Lesepfade für große Dateien zeigen nur einen kleinen Ausschnitt. Verwechseln Sie wenige sichtbare Zeilen nicht mit der gesamten verarbeiteten Anzahl. Stapelweg, Ausgabedatei und Zeilenbilanz sind gesondert zu prüfen. Steigern Sie Dateigrößen ausgehend von geprüften kleinen Tests unter Beachtung von Hardware-/Speichergrenzen und unterstützten Größen. Dieses Handbuch gibt keine Leistungszusage.
Ein Archivpaket anlegen
Auftragskennung
  rohdaten/       unveränderte Eingaben
  definitionen/   Datum, Projektion, Einheiten, Epoche
  kontrollen/     Passpunkte und unabhängige Kontrollen
  arbeit/         Tests und Zwischenergebnisse
  uebergabe/      freigegebenes Ergebnis, Bericht, Grenzen
Bewahren Sie Datei-Prüfsummen, beispielsweise SHA-256, und die Transformationsanweisung in einer separaten Arbeitsdokumentation auf. Gleiche Dateinamen bedeuten nicht gleichen Inhalt. Speichern Sie Parameter nicht nur als Bildschirmaufnahme, sondern auch numerisch mit ausreichender Präzision.
Rundungsbudget
Eine Bogensekunde in Breitenrichtung entspricht etwa 31 m; in Längenrichtung ist die Strecke breitenabhängig. 10⁻⁶° in Dezimalgrad kann horizontal an einen Dezimeter heranreichen. Eine erneute Projektion aus geographischer Ausgabe mit wenigen Stellen erzeugt bei präzisen Aufgaben vermeidbare Verluste. Leiten Sie die Stellenzahl aus der erforderlichen Genauigkeit ab. Mehr angezeigte Ziffern erhöhen die physische Genauigkeit nicht.
Mindestprüfmatrix für Transformationen
| Test | Erwartete Prüfung |
|---|---|
| Identität | Ein Punkt muss bei gleichen Definitionen/Systemen unverändert bleiben |
| Reine Translation | Dieselbe Differenz an allen Punkten |
| Reiner Maßstab bei Nulldrehung | Richtiges Längenverhältnis; Anwendung und Bericht stimmen überein |
| Bekannte Drehung / nahe ±90° | Richtiges Vorzeichen, richtiger Quadrant und richtige Rückrichtung |
| Leere, fehlerhafte oder unvollständige Zeile | Keine verborgene Spaltenverschiebung oder unbemerkter Datenverlust |
| Grenze/Geometrie | Nahezu kollineare Kontrollen und Punkte außerhalb der Abdeckung müssen erkannt werden |
| Unabhängiger realer Punkt | Falsche, sich gegenseitig schließende Definitionen ausschließen |
Checklisten für Bearbeiter und Prüfer
Kontrollkästchen unterstützen die aktuelle Sitzung und sind keine offiziellen Aufzeichnungen. Abnahmetoleranzen sind im Voraus nach Projektspezifikation und Einsatzrisiko festzulegen. Dieses Handbuch schreibt keinen einheitlichen Zentimetergrenzwert für alle Aufgaben vor.
A · Eingabe und Definitionen
B · Schätzung
C · Externe Validierung
D · Übergabe
Was Sie tun und vermeiden sollten
| Tun | Vermeiden |
|---|---|
| Zuerst mit kleinen, bekannten Daten validieren. | Nicht alle Aufzeichnungen allein deshalb akzeptieren, weil sich die Datei öffnet. |
| Residuenmuster und unabhängige Kontrollen gemeinsam auswerten. | Das größte Residuum nicht unbegründet entfernen. |
| Unsicherheitsannahmen ausdrücklich dokumentieren. | Keine Genauigkeit aus Nachkommastellenzahl oder kleinen Sigmas ableiten. |
| Bereits im Sonargerät angewandte Korrekturen ermitteln. | Tiefgang, Schallgeschwindigkeit oder Höhenoffsets nicht doppelt anwenden. |
| Transformationsparameter zusammen mit ihrem Gültigkeitsbereich liefern. | Lokale Übereinstimmung nicht auf ein ganzes Land übertragen. |
Von Symptomen zur Ursache gelangen
| Symptom | Prüfreihenfolge | Voraussetzung für die Produktionsfreigabe |
|---|---|---|
| Leere Datei / fehlende Zeilen | Trennzeichen, Dezimalformat, Kopfzeile, Filter, unterstütztes Zeilenformat und Vorschaugrenze | Eingabe-, gelesene und ausgegebene Zeilen müssen bilanziert sein |
| Ergebnis weit von der erwarteten Position entfernt | E/N oder φ/λ, Meter/Fuß/mm, Zone, Hemisphäre und Datumsrichtung | Numerische Übereinstimmung an einem bekannten Punkt |
| Zweite Residuenkomponente im Bericht widersprüchlich | Beide Komponenten aus den Parametern neu berechnen; Zeilen-/Kennungszuordnung prüfen | Keine Abnahme ohne Klärung der Unterschiede zwischen Bericht, Berechnung und Anwendung |
| Unerwartetes Ergebnis bei reinem Maßstab oder großer Drehung | Maßstabs-/Winkelanzeige der Ähnlichkeit, Quadrant und Rückanwendung | Alle Wege müssen im synthetischen Referenztest übereinstimmen |
| Keine Lösung / extreme Parameter | Punktzahl, kollineare/wiederholte Geometrie, fehlerhafte Daten und übermäßige Koordinatendifferenzen | Ausreichender Rang und physisches Modell; unabhängige Kontrollen bestanden |
| Bericht warnt, obwohl Parameter vorhanden sind | Verbliebene vorherige Parameter, Berichtsausgangstext und tatsächlicher Fehlerstatus | Warnung nicht ignorieren; neue erfolgreiche Lösung und unabhängige Kontrolle erforderlich |
| Nur die Höhe ist falsch | h/H, Geoid, Höheneinheit, Datum, Antenne/Tiefgang und unverändert übernommenes 2D-Z | Höhenbezug und Vorzeichen müssen geprüft sein |
| KMZ erscheint versetzt | Projektion, Einheiten, Lagegenauigkeit des Satellitenbilds und lokales Gitter | Numerisch prüfen; Parameter nicht allein nach dem Bild anpassen |
| Sonarausgabe unvollständig oder unterbrochen | GNSS-Lücken, Zeitintervalle, fehlerhafte Nachrichten, Filter und Reihenfolge | Auslassungsgründe und Abdeckungsverlust dokumentiert |
| Positionssprünge bei Minutenwechsel / Mitternacht | Umrechnung in physische Sekunden und Interpolationsgrenztest | Betroffenen Vorgang bis zur Prüfung mit Grenzfalldaten aussetzen |
| Langsame Verarbeitung / Fehler bei großen Dateien | Kleine Teilmenge, Speicher, Ausgabepfad und fehlerhafte lange Zeilen | Keine unvollständigen Dateien liefern; kontrolliert neu verarbeiten |
| Funktion deaktiviert | Erforderliches Datum/Eingabe, Mindestpunktzahl und Registrierungsstatus unter About | Offizielle Registrierung/Support nutzen; Lizenzprüfung nicht umgehen |
Was gehört in eine Supportanfrage?
Version, Windows-Angaben, gewählter Vorgang, erwartetes/tatsächliches Ergebnis, numerische Differenz und möglichst kleine anonymisierte Daten zur Wiederholung des Problems. Senden Sie keine vertraulichen Projektinformationen, personenbezogenen Daten, Registrierungsschlüssel oder Zugangsdaten. Bei unklarer Parameterrichtung und Einheit reicht ein Bildschirmfoto zur Diagnose möglicherweise nicht aus.
Symbole, Quellen und Versionshinweis
| Symbol | Bedeutung |
|---|---|
| φ, λ, h / H / N | Breite, Länge, ellipsoidische Höhe / orthometrische Höhe / Geoidundulation |
| a, f, ν | Große Ellipsoidhalbachse, Abplattung und Querkrümmungsradius |
| E, N / X,Y,Z | Ost- und Nordwert / kartesische Komponenten je nach Kontext |
| A, P, l, q, v | Entwurfsmatrix, Gewichte, Beobachtungen, Parameter und Verbesserungen/Residuen |
| Q / C | Kofaktor- / Kovarianzmatrix; Skalierungen nicht verwechseln |
| n / m / p / f | Anzahl der Punkte / skalaren Beobachtungen / Parameter / Freiheitsgrade |
| σ₀ / s₀ | A-priori-Referenzstandardabweichung / A-posteriori-Schätzung |
| θ, s, dS | Drehung, Maßstabsfaktor und Maßstabsdifferenz in ppm; Einheiten je nach Kontext |
Mehrdeutige Symbole: N kann je nach Abschnitt Geoidundulation, Nordwert oder Normalmatrix bedeuten; a kann Ellipsoidhalbachse oder Ähnlichkeitskoeffizient sein. Maßgeblich ist die lokale Definition jeder Gleichung. Die Höhe h ist nicht mit statistischem Leverage gleichzusetzen.
Quellen
- Kordil Geodesy Tools — offizielle Produktseite. Funktionsübersicht, offizielle Oberflächenabbildung sowie Vertriebs- und Supportinformationen.
- Vorhandene KGT-Hilfe, Anzeigenarchiv und Beispieldatensätze. Historische Hilfetexte wurden mit dem aktuellen Programmaufbau verglichen. Ältere Angaben zu kostenloser Verteilung und Registrierung wurden von der aktuellen Produktseite abgegrenzt.
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations Including Formulas. Standardreferenz für Koordinatenoperationen und mathematische Konventionen.
- PROJ — Helmert Transformation. Technische Referenz für Konventionen, Einheiten und Vorgangsrichtung; keine Behauptung, dass KGT PROJ verwendet.
Verteilung und Registrierung
Die offizielle Produktseite beschreibt KGT als kostenlos verteilte Windows-Software. Für aktuelles Installationspaket, Dokumentation und Registrierungshilfe verwenden Sie geodesytools@kordil.com oder den offiziellen Ablauf im About-Fenster der Anwendung. Ersetzen Sie aktuelle Lizenzbedingungen nicht durch Anweisungen älterer Pakete.
Grenzen dieser Veröffentlichung
Dieses Handbuch wurde anhand des aktuellen Programmaufbaus, der Formulare, mathematischen Rechenwege, Hilfeinhalte und Kordil-Produktinformationen erstellt. Es wurden keine Programmquellen geändert, keine neuen Ausgleichungsfunktionen ergänzt und keine neue Softwareversion veröffentlicht. Eine Quellenprüfung ersetzt keinen Live-Test der Oberfläche oder eine Feldabnahme.
Die Prüfung der Web-/PDF-Veröffentlichung und die unabhängige mathematische Kontrolle synthetischer Beispiele bestätigen nicht sämtliche Algorithmen der KGT-Programmdatei. Insbesondere sind die Zuordnung von Berichtskomponenten, reiner Maßstab/große Drehungen, globale ECEF-Rückrechengrenzen und Zeitübergänge vor der Produktion in der Anwendung zu testen.
Kordil Geodesy Tools ist eine von Kordil entwickelte Software. Weitere Sprachfassungen dieses Handbuchs finden Sie im Sprachmenü. Ein eingetragener Markenstatus anderer Produkte wird in dieser Veröffentlichung nicht vorausgesetzt.