Kordil Geodesy Tools
上級ユーザーマニュアル
座標変換、パラメーター推定、最小二乗調整、不確かさ、誤差検出を扱う実務向けの技術リファレンスです。
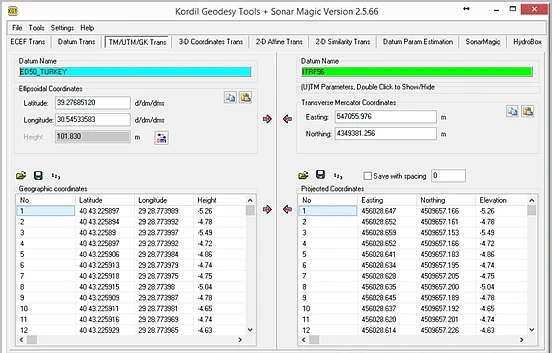 1234
- 1 処理タブ。
- 2 変換元の基準系と入力。
- 3 変換先の基準系・投影。
- 4 一括変換と方向操作。
目次
ソフトウェアの機能と理論手法を区別
Kordil Geodesy Tools — KGTは、座標変換と測量データ準備を1つにまとめたWindowsデスクトップアプリです。Kordilが開発し、単点・ファイル変換、共通点からの変換パラメーター推定、画像参照付け、一部の水路測量データ処理に対応します。
本書はボタンの位置だけでなく、選択モデルの意味、有効な仮定、結果の検証方法を説明します。古典的測地公式は技術教育用で、ソースコードや独自のソフトウェア構造は公開していません。
| モジュール・処理 | 確認済みの範囲 | 仮定してはいけない機能 |
|---|---|---|
| ECEF Trans | 緯度・経度・楕円体高 ↔ 地心XYZ | 正標高の自動識別 |
| Datum Trans / 3-D Coordinates Trans | 定義済み楕円体と7パラメーターの変換 | すべての基準系で公式グリッド・エポック変換を自動選択 |
| TM/UTM/GK Trans | 調整可能な横メルカトル投影パラメーター | 座標のみから投影帯・半球を確実に識別 |
| 2-D Similarity / Affine | 共通点から4・6パラメーターを求め、順逆に適用 | 変換元・先の共分散を同時調整 |
| Datum Param Estimation | 共通3D点からの7パラメーター推定と報告 | 任意の大きな回転に対する収束保証・自動粗誤差除去 |
| KMZ DXF Tools・画像参照付け | 表・地図・CAD交換、BMP参照付け | すべてのCAD図形・ラスターの無損失保持 |
| Sonar Magic | 時刻付き位置・測深の対応付けと水深処理 | 完全なマルチビーム音線追跡、動揺補正、自動水路測量受入 |
再現可能な作業を組み立てる
- 作業を定義: 変換元・先CRS、水平・鉛直基準、エポック、単位、軸順、受入基準。
- 入力を保護: 原本を変えず、作業・出力フォルダーを分けます。
- 処理タブを選択: 同一基準系の形式・投影変更、別基準系への変換、パラメーター推定のどれか。
- 基準系・投影を確認: A・B定義をファイルから読み込むか正式な情報源から入力します。前回の設定というだけで正しいと信じないでください。
- 小規模試験: 既知点と数行のファイルで列、方向、数値形式を確認。
- パラメーター推定の場合: 共通点を読み込み、Reportを有効にして解き、残差・独立点の確認を完了。
- 一括適用: 検証済みパラメーターで本データを変換。推定点と変換対象を混同しません。
- 書き出し・受入: 行数、ID、範囲、単位、確認差を検証し、定義ファイルと報告をまとめて保存。
画面の基本構成
上のタブは処理、色付きパネルは基準系を示します。単点欄は簡易試験、下の表は一括変換用です。矢印を実際の変換方向と照合します。旧画面は名称・色が異なる場合があるため、メニューとツールチップを優先し、古い画像だけで判断しないでください。
推定タブの Report または計算詳細を、解く前に有効にします。報告は別途保存し、表示パラメーターが最後の成功計算か作業記録で確認します。
座標系、測地基準系、CRS、エポック
座標系は軸、単位、幾何学規則です。測地基準系は物理的地球との結び付きを定めます。CRSはこれらを一体で定義します。同じX・Y列名でも、同じ基準系とは限りません。
Conversion/座標換算
基準系を変えず、楕円体↔ECEF、地理↔投影など表現を変えます。数学的処理でも入力・定義の不確かさは消えません。
Transformation/基準系変換
経験的パラメーターで別の基準系・フレームへ移します。出典、適用範囲、方向、不確かさが重要です。
なぜエポックが重要か
動的フレームの座標は時刻に依存します。異なるエポック、地震・変位の影響は固定7パラメーターだけでは補正できない場合があります。同じ楕円体名でも基準系は同一ではありません。本手順で速度場、14パラメーター時刻モデル、変位グリッドの自動適用を仮定しないでください。
高さの区別
h = H + N; h:楕円体高、H:正標高、N:適切なジオイドモデルのジオイド高。
これは物理的関係であり、KGTが適切なジオイドを自動選択する意味ではありません。正規高には高さ異常・準ジオイドに整合する定義が必要です。局所水位基準の高さを楕円体高として入力しないでください。
ラスターの座標付与は鉛直基準変換ではありません。名称にgeoがあっても、国家ジオイドを計算している証拠にはなりません。
読めたことと、正しく読めたことは別
| 確認 | 実施 |
|---|---|
| 軸順 | 地理表は緯度・経度、投影はE/N、3DはX/Y/Z。ラベルと物理的意味を記録します。 |
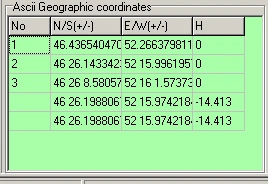
| 角度形式 | DD:40.5、DM:40 30、DMS:40 30 0。十進分と十進度は別です。 |
| 符号 | 南・西に適切な負号を使います。0度未満の符号消失は別途試験します。 |
| 小数点と区切り | 小数点・カンマと列区切りを明示し、CSVの曖昧さを解消します。 |
| IDと重複 | 同じ物理点を対応させます。ID・行の重複は独立した情報ではありません。 |
| 高さ欠測 | 0、空欄、不明、実際のゼロは異なります。3D推定の高さ欠測をゼロで埋めないでください。 |
| 精度 | 出力桁数は正確さではありません。中間値の丸めと再処理は誤差を累積します。 |
小さなファイルで試す
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
架空の列説明例です。ヘッダー・区切りへの対応は選んだリーダーで確認します。すべてのリーダーが同形式ではありません。説明や点番号の列誤認をプレビューで点検してください。旧テストファイルには意図的な不正・説明付きデータがあり、承認現場データではありません。
角度換算
DD = 符号 × (絶対値D + M/60 + S/3600); 1″ = π/648000 rad; 1 gon = 0.9°; NMEA ddmm.mmmm → D + 分/60。
DMSは全角度に1つの符号を付けます。−0°30′を整数度だけで判断しないでください。分・秒は0以上60未満です。40.3000°と40°30′は異なります。
ECEFと逆解の検証
ECEFは地球中心・地球固定の直交系です。Xは赤道と基準子午線の交点、Yは赤道上90°東、Zは北極方向です。緯度φ、経度λ、楕円体高hは同じ楕円体定義に従います。
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
aは長半径、fは扁平率です。画面の Inverse flattening は1/fであり、fを直接入力しません。式はラジアン、入力は選択した度形式です。
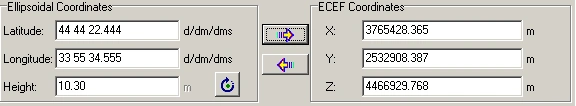 12
- 1 緯度、経度、楕円体高。
- 2 同じ楕円体のXYZ。
逆変換
一般にp=√(X²+Y²)、λ=atan2(Y,X)から始め、緯度・高さを閉形式または反復法で得ます。検討したKGTは反復法です。極、原点、象限の挙動は別途試験します。逆変換の存在は、すべての数値的極端条件での無条件な精度保証ではありません。
最小限の検証項目
- 赤道・経度0、h=0でX≈a、Y≈0、Z≈0。
- 南北・東西の組合せで経度象限を確認。
- 代表点で順逆変換の閉合。
- 極付近と地球中心付近の不正入力への管理されたエラー処理。
- 同一点を、定義が一致する独立計算と比較。
両方向で同じ誤定義を使うと閉合は小さくなります。独立した既知点確認が必要です。
基準系定義、変換方向、回転規約
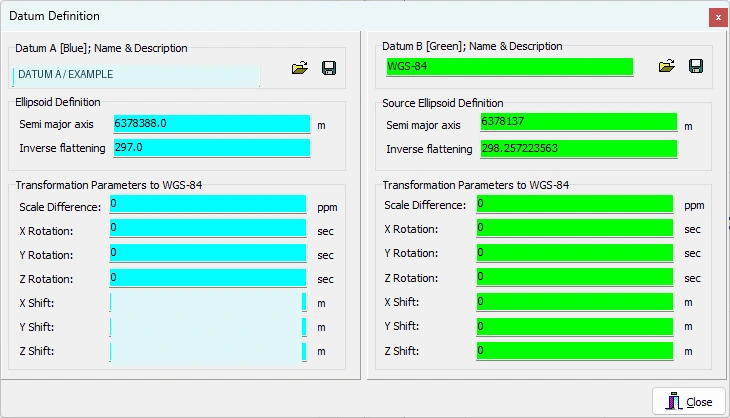 123
- 1 a・1/f:楕円体形状。
- 2 Datum AからWGS 84への変換パラメーター。
- 3 Datum BからWGS 84への変換パラメーター。
個別値を隠しています。他の案件へコピーせず、項目名と方向を基準にします。
開発画面、2026年2月10日。教育用編集。標準7パラメーターモデル
rT = t + m R rS; m = 1 + dS × 10⁻⁶; rS・rT:変換元・先XYZベクトル; t:(tX,tY,tZ)並進[m]; dS:尺度差[ppm]; R:回転行列(角度単位・規約を定義)。
1 ppmは百万分の1で、1000 mに約1 mmの尺度効果です。度・角秒・ラジアンの混同は大誤差になります。KGTでは回転を角秒、並進をm、尺度差をppmで示します。
WGS 84経由の処理連鎖
変換元楕円体φλh → 元XYZ → WGS 84 → 対象基準系 → 対象楕円体φλhの順です。対象からWGS 84への定義は、対象へ移る際は逆処理です。A・Bのパラメーターを単純に引いても、一般に正しい合成変換にはなりません。
Coordinate Frame(座標軸回転)とPosition Vector(位置ベクトル回転)
2つの規約は同じ回転数値を異なる符号で解釈します。小角Coordinate Frameの一例:
R_CF ≈ [[1,+rz,−ry],[−rz,1,+rx],[+ry,−rx,1]]; R_PV ≈ R_CFᵀ(同じ物理関係について回転符号を比較)。
旧ヘルプではCoordinate Frameを示し、計算には完全な三角関数回転もあります。他ソフトのパラメーターをHelmertという名前だけで対応させないでください。方向、角度順、規約、線形・完全モデル、尺度を併記します。大角度では単なる符号反転はEuler行列の回転順序を同等にしません。
逆処理
rS = (1/m) Rᵀ (rT − t) [Rが直交、m ≠ 0の場合]
対象ベクトルから並進を引かずに7つの符号だけを反転しても、一般的な逆変換ではありません。KGTの方向操作と独立基準点を併用します。定義は .datum 形式で保存できます。処理メタデータも別途保存します。
横メルカトル、UTM、Gauss–Krüger
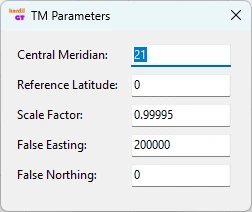
TMは投影法の総称で、UTM・Gauss–Krügerは帯、尺度、座標規則を定めた実装です。中央子午線λ₀、原点緯度φ₀、尺度k₀、偽東距FE、偽北距FNを定義せずにUTM変換とは指定できません。
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
Mは子午線弧長、e′は第2離心率です。式は構造の説明で、打切り形を実務計算に使わないでください。KGTは級数展開に基づきます。中央子午線から遠い区域、極付近、特殊投影は範囲・安定性を独立検証します。
標準UTMと独自のローカルTMを区別
一般的なUTMは6°帯、k₀=0.9996、FE=500000 mで、南半球FNは別途定義します。通常λ₀=6z−183°ですが例外帯もあるため、式だけでCRSを選ばないでください。Gauss–Krügerの帯幅、接頭番号、尺度は国により異なります。
グリッドと地上距離の区別
Dgrid ≈ k × [R/(R+h)] × Dground; 合成係数 ≈ 投影尺度 × 高さ係数。
短い水平距離の近似関係です。斜距離をグリッド距離と直接比較しないでください。子午線収差は真北・グリッド北の方向差です。KGTが投影座標を出すことは、点尺度、収差、地上→グリッド補正をすべて報告する意味ではありません。工事基準網ではこれらを誤差予算へ含めます。
2D相似変換:形を保って座標フレームを変更
2並進、1回転、両軸共通尺度により、角度と長さ比を保ちます。局所工事座標を別平面系へ移し、形状保持が必要な場合の第一候補です。広い区域の投影差による可変変形は、相似変換1つでは完全には除けません。
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
符号はKGTの2Dモデル方向に合わせています。X東・Y北という慣例や、下向きに増える画像Yから符号を推測しないでください。正のθの効果を既知方向で試験します。
計算と適用
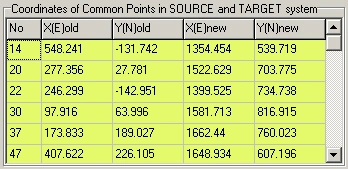
- 2-D Similarity Transを開き、共通点ファイルまたは表入力を使います。
- 異なる2点以上が必要です。最小点数だけでは残差による検証ができません。作業範囲を囲む、より多くの共通点を選びます。
- Reportを有効にして計算します。前回の値を新しい解と誤認しないでください。
- 各基準点をパラメーターから再計算し、対象座標を引きます。報告の列が同じ差を示すか確認します。
- 解に使わなかった点で外部検証してから、本ファイルへ順・逆変換を適用します。
逆モデルと限界条件
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
sがゼロに近いと変換は無意味です。象限、回転ゼロ・尺度非単位、約±90°、逆変換を個別に試験します。数学モデルで定義できても、表示と逆計算がすべての限界条件で同等に動くとは限りません。
2Dアフィン:独立尺度とせん断
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
アフィンは平行性を保ちますが、通常は角度・長さ比を保ちません。独立軸尺度、回転、せん断、場合により鏡映を含みます。旧図面・画像、軸尺度が異なる局所系、幾何変形した工事図に使えますが、すべての測地基準系差を表す物理モデルではありません。
モデル選択
まず幾何学的理由を定めます。相似の残差が独立軸尺度で説明できればアフィンが妥当な場合があります。ただし残差低下だけで変数を増やさないでください。誤対応点や局所異常も吸収できます。同一データ・等重みの内部適合が良くても、外部精度の向上は証明できません。
適用確認
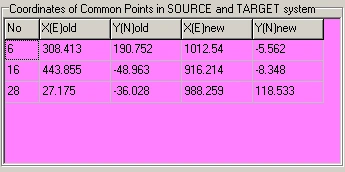
- 非共線の共通点3点以上。実務では区域を囲み、中央も確認する冗長点を使用。
- 自由度f=2n−6。3点ではf=0で、分散因子や残差検定は得られません。
- det Bがゼロに近いと逆モデルは不安定です。負の行列式は鏡映の可能性があり、想定外なら軸・点対応を調べます。
- 2D変換が高さも調整すると考えないでください。検討した実装では高さ列は変更せず引き継ぎます。
A1・A2・B1・B2は通常無次元、A0・B0は座標単位です。sX=√(a1²+b1²)、sY=√(a2²+b2²)で軸尺度を解釈できます。元の軸が直交する場合、変換基底の内積はせん断を示します。回転・せん断の分解は複数あり得るため、規約を報告します。
共通3D点から基準系パラメーターを求める
Datum Param Estimationは、既知の2組のXYZから並進・回転・尺度を推定します。ここでInverse Helmertとは、座標から未知数を求める意味で、既知パラメーターによる逆方向の点変換とは別です。
- 両系の基準点が同じ物理点で、エポック・単位が整合するか確認します。
- ID、最初のX/Y/Z、次のX/Y/Zの7列を準備します。元・先の意味を画面と報告で確認し、Xtという見出しだけでは判断しません。
- 幾何学的に独立した共通点3点以上を読み込みます。ほぼ共線の3点では適切な3D識別性は得られません。
- Reportを有効にして推定し、結果の方向を既知点2点で確認。
- 並進、ppm、角秒を基準系定義へ転記する際、単位・方向を確認。
- 外部確認1点以上と順逆閉合を実施。分布・高さ範囲が不十分な解を一般化しない。
線形化と完全回転を区別
rT=t+sRrSは非線形です。小角近似は回転を線形化します。一般にはq₀周辺のJacobian A=∂F/∂qを作り、補正して更新します。完全な三角関数Rを使うだけでは、非線形調整が十分収束した証明にはなりません。
共通点の品質
狭い現場のECEF点は同じ大きな地心ベクトル付近へ集中し、パラメーターが強く相関することがあります。小さい残差だけでは物理的に信頼できる7パラメーターとは言えません。少数・狭域の点から国全体へ一般化せず、公式グリッド、地域モデル、エポック補正を優先検討します。
最小二乗調整は何を最小化するか
最小二乗法は、選択した関数・確率モデルで残差の加重二乗和を最小化します。誤ったモデル、基準系、粗誤差を自動修正しません。調整したというだけでは信頼性を示せません。
線形モデルと符号規約
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
本書ではvを 計算値−観測値 と定義します。逆符号の文献もあり、二乗和は同じでも残差図の方向が変わります。Aは設計行列、qは未知数、lは観測、Pは重みです。列フルランクなら理論上q̂=(AᵀPA)⁻¹AᵀPl。数値計算では明示逆行列よりQR・SVDが適する場合がありますが、KGTが採用するという意味ではありません。
相似変換の観測2行
[XT;YT] = [[1,0,XS,YS],[0,1,YS,−XS]] [tx,ty,a,b]ᵀ + 観測誤差
観測誤差はl−Aq側で、上のvと逆符号です。1点は2式を与えます。アフィンは[1 XS YS 0 0 0]と[0 0 0 1 XS YS]。3Dは1点3式で、回転の微分がAを作ります。
自由度と事後分散
f=m−rank(A)(フルランクでm−p);SSE=v̂ᵀPv̂;s₀²=SSE/f(f>0);s₀=√(SSE/f)。
| モデル | スカラー方程式数m | パラメーター数p | フルランク時のf |
|---|---|---|---|
| 2D相似 | 2n | 4 | 2n−4 |
| 2Dアフィン | 2n | 6 | 2n−6 |
| 3D Helmert | 3n | 7 | 3n−7 |
nは点数、mはスカラー観測数です。f=0なら一意解でもs₀は推定できません。ランク不足ではm−pだけでなく基準系欠陥・配置を検討します。同一点の複製は独立観測を増やしません。
非線形モデルへの拡張
l=F(q)+ε;w=l−F(q₀);A=∂F/∂q at q₀;Aδq≈w;q新=q₀+δq。
一般反復法では補正ノルム、目的関数、物理変化、ランクを確認します。単位の違う全パラメーターに同じしきい値は適さない場合があります。これは理論で、KGTの収束管理機能を意味しません。
重み:正当な根拠で良い観測を信頼する
関数モデルは座標関係、確率モデルは観測の不確かさ・相関を表します。同じ配置でも重みで解は変わります。結果が気に入らないからではなく、独立品質情報で重みを決めます。
Cov(l)=σ₀²Qll;P=Qll⁻¹;独立観測でPii=σ₀²/σi²。
σ₀²は共通基準分散です。完全共分散が既知なら整合する尺度を選びます。P=Iは全成分が同じ相対信頼度・無相関という仮定で、現地の全点が同精度という証明ではありません。
検討した相似、アフィン、3D推定はP=Iです。sigma列を追加しても自動加重解にはなりません。点共分散、軸相関、変換元の誤差の自動処理は確認されていません。
両方の座標系に誤差がある場合
古典的な間接観測は元座標を誤差なしとし、誤差を対象に与える場合があります。両方に有意な誤差があるなら全最小二乗、errors-in-variables、Gauss–Helmertが必要なことがあります。Pを変えるだけで元座標の全不確かさを正しく表せるわけではありません。
実例
GNSSの水平と高さは不確かさが異なる場合があります。同じ機器・セッションの点は相関し得ます。相関した大量の点を独立とすると見せかけの精密さが生まれます。測定法と共通誤差源を調べてからモデルを選びます。
ロバスト推定
HuberなどのM推定は、大きな標準化残差の影響を下げ、通常は反復再重み付けで実装します。自動洗浄や精度保証ではなく、モデル誤りも隠し得ます。KGTでのロバスト解は確認されていません。別の道具で実施したら手法、しきい値、除外記録を報告します。
共分散、伝播、誤差楕円
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
パラメーター、推定観測、残差の共分散は別です。AQqqAᵀは残差共分散ではなく、その対角で残差を正規化しても正しい検定になりません。既知σ₀か、適切な仮定で事後s₀を使います。
新しい点への誤差伝播
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
元の点と推定が独立なら交差項はゼロとできます。同じ基準点の再評価では独立とは限りません。パラメーターσだけでは変換点の総合不確かさになりません。入力、基準系、エポック、モデル不足、パラメーターが別々に寄与します。
水平誤差楕円
CEN=[[σE²,σEN],[σEN,σN²]];λ1≥λ2≥0は固有値。1σ半長軸は√λ1、√λ2。既知正規共分散の95%係数:√χ²(2;0.95)≈2.448。
長軸方向は固有ベクトルから求めます。各軸±1.96σだけで95%の2D楕円は定義できません。推定共分散・有限自由度ではF分布の信頼領域が必要な場合があります。ECEFσを東北上に解釈するには局所回転で共分散を移します。
内部精密度と外部正確度
小さい事後σは、仮定モデルとデータの整合性だけを表すことがあります。全点が同じ系統的基準系誤差を持てば残差は小さくなります。独立した測定と真値情報を持つ外部検証が必須です。
大きい残差は結論ではなく調査の始まり
最初に誤差の種類を識別
| 傾向 | 考えられる原因 | 最初の確認 |
|---|---|---|
| 各点で同様のベクトル | 並進、基準系、固定オフセット | 元・先の定義と符号 |
| 中心から離れるほど増大 | 尺度・投影・回転 | k₀、ppm、グリッド対地上、中央子午線 |
| 1点だけ大きい | ID、入力ミス、動いた標識 | 生観測、見取図、原本 |
| 地域ごとの集まり | 局所変位、セッション差、モデル不足 | 残差ベクトル図と観測履歴 |
| 高さのみの差 | h/H、ジオイド、アンテナ・機器高 | 鉛直基準と高さ定義 |
全体モデル検定 — 理論
正規誤差、正しいQll、事前σ₀²の仮定で:
T=(vᵀPv)/σ₀² ~ χ²f;両側受入域:χ²(f;α/2) ≤ T ≤ χ²(f;1−α/2)。
大きいTは粗誤差、誤った重み、モデル不足を示し得ます。小さすぎるTは過大な不確かさ、相関、丸め、非独立データなどが原因です。上側片側検定は仮説・有意水準を別途定義します。全体検定だけでは誤点を特定できません。
正規化残差 — 理論
wi=vi/[σ₀√(Qvv,ii)];ri=(QvvP)ii;独立・対角Pならri=Qvv,ii×Pii;Σri=f。
riは局所冗長度・信頼性です。小さいriでは誤差がパラメーターへ移り、残差が小さく見えます。相関モデルでは0~1解釈を別途検討します。σ₀の代わりに同じデータのs₀を使うと分布が変わります。削除観測・外部Student化には適切な手法と自由度が必要です。
多重検定では誤警報が増えます。α、検定数、相関、検出力、最小検出誤差を一緒に考えます。KGTがカイ二乗・正規化残差検定で自動合否を出すことは確認されていません。
マスキング、スワンピング、信頼性
複数の粗誤差が互いを隠すのがmasking、別の誤差で正常点の残差が大きくなるのがswampingです。最大残差を機械的に消してはいけません。独立スカラーの場合、最小検出誤差は概ねσi√(λ₀/ri)で、λ₀は誤警報と検出力に依存します。小さいriほど検出は弱くなります。
追跡可能な調査手順
- ファイル、単位、符号、CRS、エポック、IDを確認。
- パラメーターから残差を独立再計算し、ベクトル図を確認。
- 疑点の元観測と物理状態へ戻る。
- 仮定が合えば全体・局所統計を計算。
- 1点ずつ除外し、他点と外部確認への影響を追跡。
- 除外理由を記録し、初期・最終解を保存。
点数追加は有益でも、同じ系統誤差の点は独立信頼性を増しません。検定合格も、外部検証なしの実務承認ではありません。
点数だけで基準点を選ばない
作業区域を囲み、内部を代表し、十分に離れた点を選びます。一角の多数点は、全域へ均等配置した少数の良質点を代替しない場合があります。3Dでは空間分布と高さの多様性も重要です。
条件数とランク
Aの列がほぼ従属なら、小さなデータ変化が大きなパラメーター変化になります。正規方程式の条件数は概ねAの二乗まで悪化します。m、rad、ppmを適切に尺度化し、生行列の1数値を文脈なしに品質等級にしないでください。
x′=x−x̄、y′=y−ȳ;中心化は大座標とパラメーター相関の影響を抑え得ます。
中心化・尺度化は独立解析に役立ちますが、逆変換と元原点への並進復元を正しく行います。KGTが全解を自動中心化する意味ではありません。
内挿と外挿
基準点の凸包外は外挿です。内部残差から外域精度は推定できません。作業が外へ広がるなら基準点追加か適切な物理モデルを使います。推定点外の画像がきれいでも精度証明ではありません。
実施する試験
- 1点除外後のパラメーター・外部確認変化。
- 元・先座標へ小さい既知擾乱を加えた感度確認。
- 作業区域の部分集合間の整合性。
- 恒等、並進のみ、尺度のみ、既知回転。
- 共線、狭帯、重複点への想定拒否・警告。
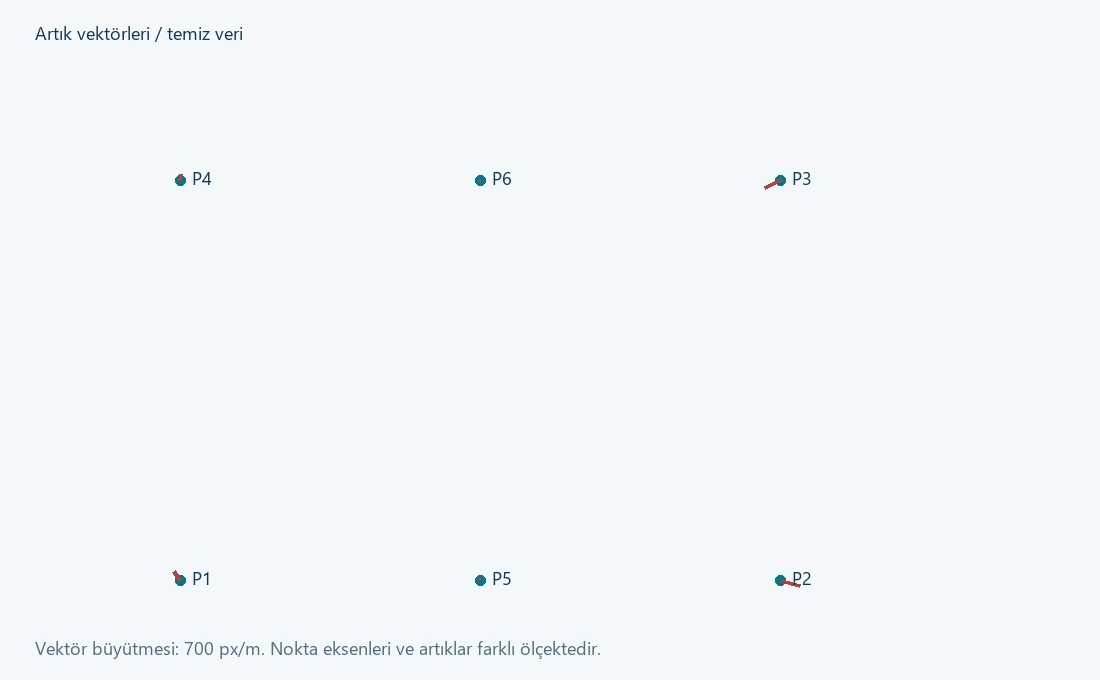
6共通点:正常解と0.60 mの粗誤差
本章は教材用の合成データで、現場座標・正式校正ではありません。KGTとは独立した最小二乗基準解で確認しました。KGTの実画面は本作業で起動・数値試験しておらず、以下は比較用基準値です。
設定
元の点は100×100 m矩形の四隅と上下辺の中点です。真のモデルはtx=500 m、ty=1000 m、a=1.0002、b=0.0003。対象にはcm級擾乱を加え、2番目のファイルではP3のXだけへ+0.60 mを加えました。
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
同じ6行をダウンロードできます。リーダーが見出しをデータと誤認しないか確認し、必要なら数値行だけを使います。
| 量 | 正常データの基準 | P3へ+0.60 mのデータ |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ[度] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3のX残差[m] | −0.022 | −0.402 |
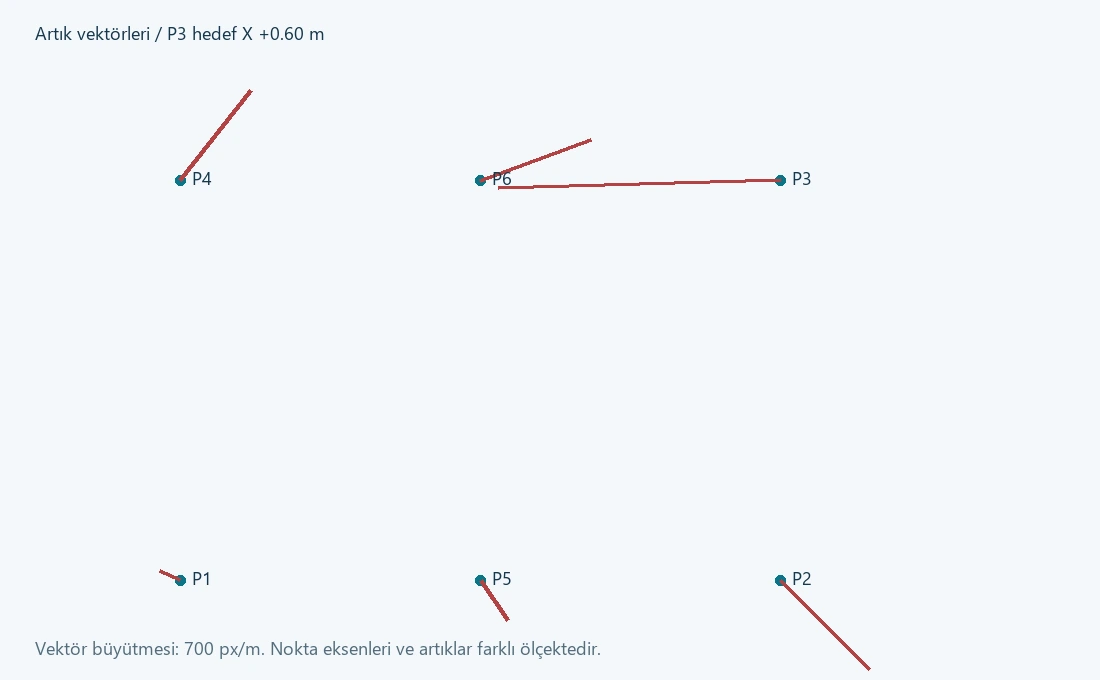
統計量は独立計算
事前σ₀=0.020 mを本当に仮定できれば、正常T=0.001760/0.0004=4.4、異常T=640.4、両方f=8です。仮説・αを決めてカイ二乗限界と比較します。同じデータのs₀を分母に再使用すると独立検定ではなく、定義上fへ戻ります。
P3 XではQvv,ii=0.633333333、異常解v=−0.402 mからw≈−25.2569。この値は、 既知の 事前尺度0.020 mの場合です。正常最大値は約1.7592。このσ₀は現場精度の表明ではありません。
KGTでの比較手順
- 正常ファイルを2D相似表へ読み込み、6点・列を確認。
- Reportを有効にして解き、十分な桁数で保存。このモデルの尺度はs、回転は度。
- 6点を別途計算。P1は計算(500.002,999.992)、観測(500.010,999.980)、残差(−0.008,+0.012) m。
- 表出力と残差2成分を基準値と比較。見出し・第1列だけで判断しない。
- 異常ファイルで繰り返し、パラメーター変化と他点への影響を確認。
- 原因確認後のみ、調査目的でP3を除外し、前後の解を保存。
- 解にないQ=(25,25)、Q=(75,75)で真の合成モデルとの差を確認。本例は真値既知ですが、現場は独立測定が必要です。
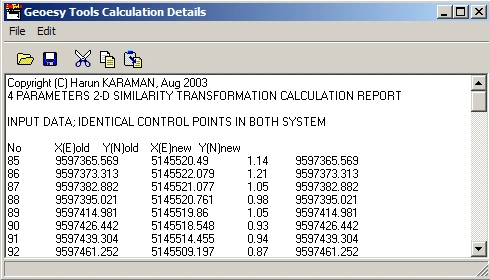
計算報告の読み方
| 報告項目 | 解釈 | 独立確認 |
|---|---|---|
| Input / identical control points | 実際に解へ入った共通点 | ID、行数、列、重複 |
| Adjusted coordinates | モデルに適合する計算座標 | パラメーターから再計算し、元観測の代わりにしない |
| Residuals | モデルと観測座標の差 | 符号、行、成分順を直接引算で検証 |
| Standard deviations | 確率モデルの下で求めた精密度 | どの共分散、尺度、自由度か |
| Transformation parameters | 最後の成功計算の係数 | 単位、方向、規約、桁落ち、適用試験 |
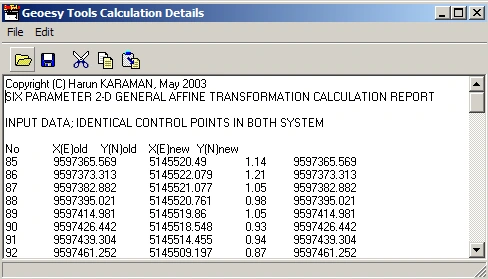
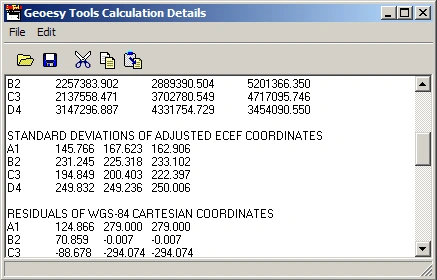
重要な制限:報告自体も検証
検討した2D報告には、残差の行・成分対応に独立確認が必要な場合がありました。従って、 特に第2残差列だけで合否・点除外を決めないでください。 XT/YTをパラメーターから計算し観測値を引いて、表変換と報告を比較します。不一致なら報告に基づく実務承認をしません。
RMSとs₀は同じとは限りません
RMSX = √[Σ ΔXi²/n]
RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)] [フルランクかつf>0]
内部と独立確認の差を分けて集計します。平均差は系統ずれ、RMSは全体の大きさ、最大差は最悪点です。RMSEだけでは、偏り・点数なしに信頼度を表せません。契約上の精度基準は別途定義します。
納入報告の最低限の内容
- 版、処理日、担当者、入力ファイルの不変ID。
- 元・先CRS、鉛直基準、エポック、軸、単位。
- モデル、方向、パラメーター単位、回転規約。
- 採用・除外点、理由、配置。
- 残差表・ベクトル、統計仮定、独立確認。
- 適用範囲、許容値、判定、既知の制約。
KML・KMZ・DXF:見た目の一致は測定検証ではない
KMZ DXF Toolsは、KML/KMZを表・図面で確認し、投影CADとの交換を準備します。KMLの順序は通常、 経度、緯度、高さ で、KGTの緯度・経度順とは異なる場合があります。DXFは図面数値で、単独でCRSを持つとは限りません。
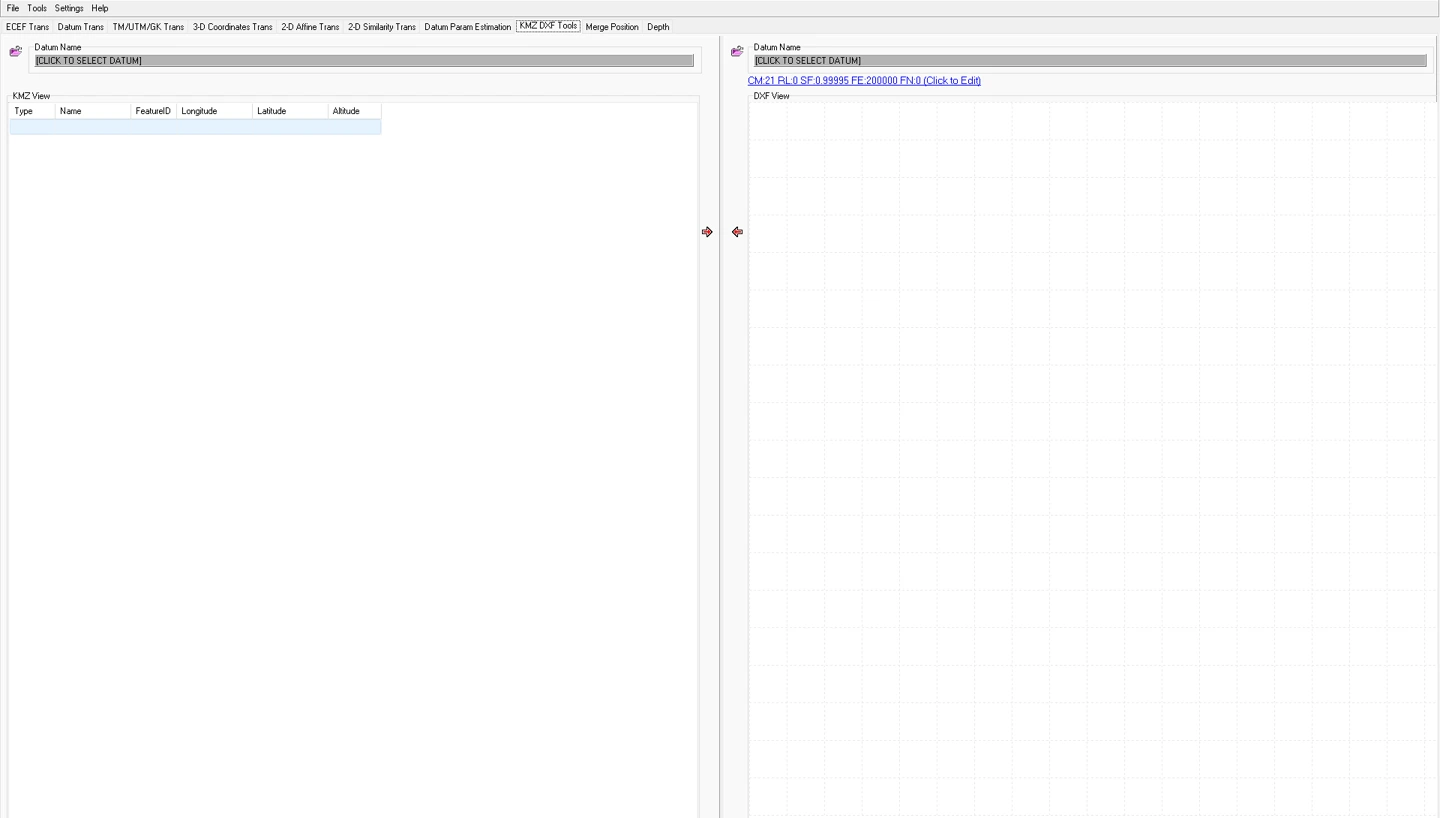 123
- 1 左データの基準系選択。
- 2 対象基準系とTM概要。
- 3 処理方向。
空画面は操作説明用です。Click to select datumの未定義状態で実務変換しないでください。
開発画面、2026年2月11日。KMZ → DXF
- 想定位置と地理座標・高さの意味を確認。
- 設計に合う対象基準系・楕円体・TMを選択。
- 表とプレビューの図形・点数を確認し、非対応形状の欠落を見逃さない。
- 別名の新規ファイルへ変換・出力。
- CADで単位、範囲、画層・ラベル、既知点距離を確認。
DXF → KMZ
- m・mm・foot、E/N軸、投影を確認。
- ローカル座標なら先に適切な局所変換を定義。DXF単位変更は基準系変換ではありません。
- 必要図形を対応形状で書出。複雑なブロック・スプライン・注釈の完全保持を仮定しない。
- 別ビューアーでKMZを開き、点数、線方向、閉境界、複数の数値基準点を比較。
高さと背景図
KML altitudeMode、地面への貼付、地形モデルで表示高は変わります。衛星画像のずれ・撮影日も異なります。Google Earthで岸壁が合ってもcm精度の証明ではなく、正式基準点の数値確認が必要です。
BMP地図へ座標を付ける
画像参照はピクセル(u,v)と地図(E,N)の関係を作ります。旧KGTヘルプではBMPを開き、右クリックの Georeferencing を選び、既知3点のピクセルと地上座標を対応させ、 GeoR で計算します。旧ヘルプは再起動を求めるため、使用版で再度開いて検証します。
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
画像Yは通常下向き増加です。地上北と同一視しないでください。非共線3点で6変数を一意に求めても、残差がほぼゼロなのは独立精度を測ったことにはなりません。
- 十分な解像度の明瞭な画像を選び原本を保護。
- 3点を画像全体へ配置。標識中心が曖昧なら選点誤差を記録。
- ピクセルをクリックし、正しい単位のE/Nを入力して追加。
- 列・方向を確認してGeoR実行。
- 画像を開き直し、 推定に使わなかった 基準点1点以上を確認。
- 角・基準三角形外の変形を確認。不十分なら別の適切な手法を使用。
走査変形、遠近、紙の収縮、局所歪みは1つのアフィンで除けない場合があります。3点参照付けはオルソ画像生成・写真測量補正ではありません。独立した多点ラスター調整は未確認で、追加点の自動ロバスト解を仮定しません。
Sonar Magic:位置とシングルビーム水深の結合
公式説明では、時刻付きGNSS GGAとシングルビーム記録を結び、測深時刻へ位置を補間し、水位・喫水・音速で処理します。SMT、DPT、DBTなどに対応し、CSVで後の解析へ渡せます。
最初に入力と符号規約を定義
- 時刻: 日付・時刻系、UTCと現地の差、遅延、観測間隔。
- 位置: GGA緯度経度形式、N/S・E/W、品質、欠測。
- 水深: トランスデューサー下、喫水補正済み、その他基準のどれを出力するか。
- 喫水: 水面からトランスデューサーまで下向き正の距離。符号規約に整合。
- 水位: 設計鉛直基準での高さで、任意ゼロの機器値ではない。
- 音速: 機器の基準音速と適用済み補正。
時刻補間と記録欠落
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
確認した経路は、測深時刻を2位置観測の間で探します。外挿せず、大きなGNSS欠測で記録を飛ばす場合があります。出力が元測深数より少ないことがあり、完了表示は全行採用ではありません。欠落を時刻別に調べます。
HHMMSSや連結日時は物理秒ではありません。分・時・日・深夜の境界、重複・順不同は独立確認します。自動修正を仮定せず、分境界の既知例で補間を検証してから長期記録を処理します。
水深から海底高へ
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
鉛直単ビームの簡略式で、zは上向き正、喫水・水深は下向き正です。確認したKGTの基準音速は1500 m/sです。機器が別の速度や補正済み水深を出す場合は二重補正しません。例:水位1.20 m、喫水0.50 m、記録水深10.00 m、音速1500 m/sなら海底高−9.30 m。
SVPの使用
確認した読込処理は、深度・音速行を0 mから連続した整数mと解釈し、1300~1600 m/sで確認します。形式検査は物理的正しさ、鮮度、代表性の証明ではありません。欠測、範囲外、異常行、境界を少量データで試験します。
0 1500.0
1 1499.8
2 1499.6
3 1499.5
これは形式例で現場用ではありません。観測時刻、位置、機器、深度範囲、補正履歴を保存します。この補正を完全な音線追跡や水柱全体の物理伝播計算と同等とみなさないでください。
処理手順
- 元GNSS・測深ファイルを守り、日時とメッセージを確認。
- 正しいフィルターを選び、有効行の誤除外を確認。
- 喫水、水位、音速・プロファイル選択を記録し、機器適用済みオフセットを重複しない。
- 連続短期試験で、位置・海底高を手計算。
- 長い記録を処理し、入出力数、GNSS間隔、水深急変、位置連続性を確認。
- CSVへCRSと鉛直基準メタデータを添付。
- QA手順でバーチェック、交差測線、水位、遅延を確認。
範囲外と考える補正
heave/roll/pitch完全補正、動的喫水、アンテナ・トランスデューサーのレバーアーム、高度な遅延推定、統合不確かさ予算を自動機能と仮定しません。GGA平均海面高は楕円体高や設計水位ではありません。欄の存在だけで正しい計算利用は証明できません。
一括処理と再現性
プレビューは全ファイルではない
大ファイルは一部分のみ表示する場合があります。数行の表示を全処理数と見なさず、一括経路、出力、行数を別途確認します。機器・メモリー・サイズは小試験から拡大して検証します。本書は性能保証ではありません。
保存パッケージを構成
作業ID:raw_data/変更しない入力、definitions/基準系・投影・単位・エポック、control/共通点・独立点、work/試験・中間出力、delivery/承認結果・報告・制約。SHA-256などのハッシュと変換手順を別記録へ残します。同名は同内容ではありません。画像だけでなく十分な桁数の数値も保存します。
丸め誤差の予算
緯度1角秒は約31 m、経度方向は緯度依存です。10⁻⁶度でも水平でdm級になり得ます。高精度業務で少桁地理座標から再投影すると不要な損失になります。桁数は要求精度から決め、画面桁数が物理精度を上げるわけではありません。
最小変換試験マトリクス
| 試験 | 期待する確認 |
|---|---|
| 恒等変換 | 同じ定義・系なら点は不変 |
| 並進のみ | 全点で同じ差 |
| 尺度のみ、回転ゼロ | 長さ比が正しく、適用と報告が一致 |
| 既知回転・±90°付近 | 符号、象限、逆方向が正しい |
| 空・不正・欠損行 | 隠れた列ずれや無通知の欠落なし |
| 境界・配置 | ほぼ共線と範囲外を認識 |
| 独立した実点 | 誤りが相殺して閉合する定義を除外 |
計算者・確認者のチェックリスト
チェックは補助で正式記録ではありません。許容値は仕様・使用リスクにより事前設定します。すべての作業に共通のcm限界はありません。
A · 入力と定義
B · 推定
C · 外部検証
D · 納入
すべきこと・避けること
| すべきこと | 避けること |
|---|---|
| 小さな既知データで先に確認。 | 開けただけで全行正解としない。 |
| 残差パターンと外部確認を併読。 | 理由なく最大残差を除かない。 |
| 不確かさ仮定を明記。 | 桁数・小σだけで正確さを宣言しない。 |
| 測深機で適用した補正を確認。 | 喫水・音速・高さを二重補正しない。 |
| 変換セットに適用範囲を添付。 | 局所適合を国全体へ拡大しない。 |
症状から根本原因へ
| 症状 | 確認順序 | 実務再開の条件 |
|---|---|---|
| 空ファイル・行欠落 | 区切り、小数点、見出し、フィルター、形式、表示限界 | 入力・読込・出力行数を説明できる |
| 結果が遠い | E/N・φ/λ、m/foot/mm、帯、半球、基準系方向 | 既知点との数値一致 |
| 報告の第2残差が不整合 | 2成分を再計算し、行・IDを確認 | 報告・計算・適用差の解明前は承認不可 |
| 尺度のみ・大回転で異常 | 尺度・角度表示、象限、逆適用 | 合成基準試験で全経路一致 |
| 解なし・過大なパラメーター | 点数、共線・重複配置、不正値、極端な座標差 | 十分なランク・モデル、外部確認合格 |
| 警告があってもパラメーター表示 | 前回値残存、報告の冒頭文、実際のエラー | 無視せず新しい成功解・独立確認 |
| 高さだけ誤り | h/H、ジオイド、単位、基準系、アンテナ・喫水、不変の2D Z | 鉛直基準・符号を検証 |
| KMZの見た目がずれる | 投影、単位、衛星画像精度、局所グリッド | 数値確認。画像だけへ合わせない |
| ソナー出力不足・途切れ | GNSS欠測、時刻間隔、不正メッセージ、フィルター、順序 | 省略理由・範囲損失を記録 |
| 分・深夜境界で位置急変 | 物理秒への換算と境界補間試験 | 境界データで確認するまで処理停止 |
| 大ファイルで低速・エラー | 小サンプル、メモリー、出力先、不正な長行 | 未完成ファイルを納入せず、管理して再処理 |
| 機能が無効 | 必要基準系・入力、最小点数、About登録 | 公式登録・支援手順。ライセンス確認を回避しない |
サポート依頼の内容
版、Windows、選択処理、期待・実結果、数値差、再現する最小の 匿名化済み データ。機密、個人情報、登録キー、接続情報を送らないでください。方向・単位が不明なら画面だけでは診断できない場合があります。
記号、出典、版の説明
| 記号 | 意味 |
|---|---|
| φ, λ, h / H / N | 緯度、経度、楕円体高/正標高/ジオイド高 |
| a, f, ν | 長半径、扁平率、卯酉線曲率半径 |
| E, N / X,Y,Z | 東・北/文脈に応じた直交成分 |
| A, P, l, q, v | 設計、重み、観測、パラメーター、補正・残差 |
| Q / C | 余因子・共分散行列。尺度を混同しない |
| n / m / p / f | 点・スカラー観測・パラメーター・自由度の数 |
| σ₀ / s₀ | 事前基準標準偏差/事後推定 |
| θ, s, dS | 回転、尺度係数、ppm尺度差。単位は文脈ごとに明示 |
記号の重複: Nは章によりジオイド高、北距、正規行列を表し、aは楕円体半径・相似係数にも使います。式ごとの定義を優先し、高さhと統計的レバレッジを同じ量としないでください。
出典
- Kordil Geodesy Tools — 公式製品ページ。 機能概要、公式画面、配布、サポート情報。
- 現行ヘルプ、画面アーカイブ、例題データ。過去の説明を現在の構造と比較し、旧無料配布・登録案内は現行製品情報と区別しました。
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations including Formulas. 座標処理・数学規約の標準資料。
- PROJ — Helmert transformation. 規約、単位、方向の比較資料。KGTがPROJを使うという意味ではありません。
配布と登録
公式ページでは無料配布のWindowsソフトとして紹介しています。最新パッケージ、文書、登録支援には、 geodesytools@kordil.com またはAboutの公式手順を使います。旧版の登録説明を現在の利用条件に置き換えないでください。
本書の限界
現行構造、フォーム、計算経路、ヘルプ、製品情報を調べて作成しました。ソース変更、新しい調整機能、新版公開は行っていません。ソース確認は実画面・現場受入試験の代わりではありません。
Web・PDF検証と例題の独立数学確認は、実行ファイルの全アルゴリズム承認ではありません。残差対応、尺度のみ・大回転、ECEF逆の限界、時刻境界は実務前に実装で試験します。
Kordil Geodesy ToolsはKordilが開発したソフトウェアです。本マニュアルの他言語版は言語メニューからご覧いただけます。本書では、他製品の商標登録状況を前提としていません。