Kordil Geodesy Tools
고급 사용자 설명서
좌표 변환, 매개변수 추정, 최소제곱 조정, 불확도, 오차 검출을 다루는 실무형 기술 참조서입니다.
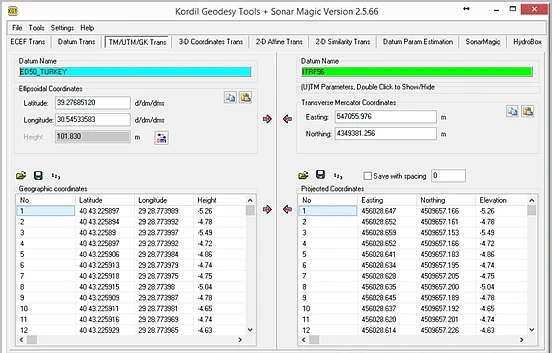 1234
- 1 작업 탭.
- 2 원본 기준계 및 입력.
- 3 대상 기준계·투영.
- 4 일괄 변환 및 방향 조작.
목차
소프트웨어 기능과 이론 방법을 구분
Kordil Geodesy Tools — KGT는 좌표 변환과 측량 데이터 준비를 하나로 모은 Windows 데스크톱 프로그램입니다. Kordil이 개발했으며 단일 점·파일 변환, 공통점의 변환 매개변수 추정, 영상 지리 참조, 일부 수로측량 데이터 처리를 지원합니다.
이 설명서는 버튼 위치뿐 아니라 선택 모델의 의미, 유효한 가정, 결과 검증 방법을 설명합니다. 고전 측지 공식은 기술 교육용이며 소스 코드나 독자 소프트웨어 구조는 공개하지 않았습니다.
| 모듈·작업 | 확인된 범위 | 가정해서는 안 되는 기능 |
|---|---|---|
| ECEF Trans | 위도·경도·타원체고 ↔ 지구 중심 XYZ | 정표고 자동 인식 |
| Datum Trans / 3-D Coordinates Trans | 정의된 타원체와 7매개변수 변환 | 모든 기준계에서 공식 격자·에포크 변환 자동 선택 |
| TM/UTM/GK Trans | 조정 가능한 횡메르카토르 투영 매개변수 | 좌표만으로 투영 구역·반구를 확실히 인식 |
| 2-D Similarity / Affine | 공통점에서 각각 4·6매개변수 추정, 정·역방향 적용 | 원본·대상 공분산을 함께 조정 |
| Datum Param Estimation | 공통 3차원 점의 7매개변수 추정 및 보고 | 임의의 큰 회전 수렴 보장·자동 이상치 제거 |
| KMZ DXF Tools·영상 지리 참조 | 표·지도·CAD 교환, BMP 지리 참조 | 모든 CAD 객체·래스터 모델의 무손실 보존 |
| Sonar Magic | 시간 태그 위치·측심 대응 및 수심 처리 | 완전한 다중빔 음선 추적, 동요 보정, 자동 수로측량 인수 |
재현 가능한 작업 구성
- 작업 정의: 원본·대상 CRS, 수평·수직 기준, 에포크, 단위, 축 순서, 인수 기준.
- 입력 보호: 원본을 바꾸지 않고 작업·출력 폴더를 분리합니다.
- 작업 탭 선택: 같은 기준계의 형식·투영 변경, 다른 기준계 변환, 매개변수 추정 중 어느 것인가.
- 기준계·투영 확인: A·B 정의를 파일에서 불러오거나 공식 출처로 입력합니다. 이전 설정이라는 이유만으로 올바르다고 믿지 마세요.
- 소규모 시험: 기지점과 몇 행의 파일로 열, 방향, 수치 형식 확인.
- 매개변수 추정 시: 공통점을 불러와 Report를 활성화하고 계산한 뒤 잔차·독립점 확인 완료.
- 일괄 적용: 검증된 매개변수로 실제 데이터를 변환. 추정점과 변환 대상을 혼동하지 않음.
- 내보내기·인수: 행 수, ID, 범위, 단위, 검증 차이를 확인하고 정의 파일과 보고서를 함께 보관.
화면 기본 구성
위 탭은 작업, 색상 패널은 기준계를 나타냅니다. 단일 점 항목은 간단한 시험, 아래 표는 일괄 변환용입니다. 화살표를 실제 변환 방향과 대조합니다. 이전 화면은 이름·색이 다를 수 있으므로 메뉴와 도구 설명을 기준으로 하고 옛 이미지로만 판단하지 마세요.
추정 탭의 Report 또는 계산 상세를 풀이 전에 활성화합니다. 보고서는 별도 저장하고 표시 매개변수가 마지막 성공 계산인지 작업 기록으로 확인합니다.
좌표계, 측지 기준계, CRS, 에포크
좌표계는 축, 단위, 기하학 규칙입니다. 측지 기준계는 물리적 지구와의 연결을 정의합니다. CRS는 이 정보를 함께 정의합니다. 같은 X·Y 열 이름이어도 같은 기준계라는 뜻은 아닙니다.
Conversion / 좌표 환산
기준계를 바꾸지 않고 타원체↔ECEF, 지리↔투영 등 표현을 바꿉니다. 수학적 처리여도 입력·정의 불확도는 사라지지 않습니다.
Transformation / 기준계 변환
경험적 매개변수로 다른 기준계·프레임으로 옮깁니다. 출처, 적용 범위, 방향, 불확도가 중요합니다.
에포크가 중요한 이유
동적 프레임의 좌표는 시간에 따라 달라집니다. 다른 에포크, 지진·변위 영향은 고정 7매개변수만으로 보정되지 않을 수 있습니다. 같은 타원체 이름이어도 기준계가 같지는 않습니다. 이 절차에서 속도장, 14매개변수 시간 모델, 변위 격자의 자동 적용을 가정하지 마세요.
높이 구분
h = H + N; h: 타원체고, H: 정표고, N: 적절한 지오이드 모델의 지오이드고.
이는 물리적 관계이며 KGT가 적절한 지오이드를 자동 선택한다는 뜻은 아닙니다. 정규고는 높이 이상·준지오이드와 일관된 정의가 필요합니다. 국소 수위 기준 높이를 타원체고로 입력하지 마세요.
래스터 좌표 부여는 수직 기준 변환이 아닙니다. 이름에 geo가 있어도 국가 지오이드 계산을 한다는 증거가 아닙니다.
읽혔다고 올바르게 읽힌 것은 아님
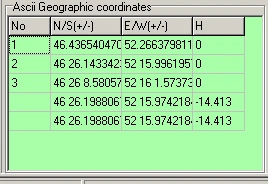
| 확인 | 실행 |
|---|---|
| 축 순서 | 지리 표는 위도·경도, 투영은 E/N, 3차원은 X/Y/Z. 라벨과 물리 의미를 기록합니다. |
| 각도 형식 | DD: 40.5, DM: 40 30, DMS: 40 30 0. 십진 분과 십진 도는 다릅니다. |
| 부호 | 남·서에 적절한 음수를 사용합니다. 0도 미만의 부호 손실은 별도 시험합니다. |
| 소수점 및 구분자 | 소수점·쉼표와 열 구분을 명시하고 CSV 모호성을 해소합니다. |
| ID 및 중복 | 같은 물리 점을 대응시킵니다. ID·행 중복은 독립 정보가 아닙니다. |
| 높이 결측 | 0, 빈 값, 미상, 실제 0은 다릅니다. 3차원 추정의 높이 결측을 0으로 채우지 마세요. |
| 정밀도 | 출력 자릿수는 정확도가 아닙니다. 중간값 반올림과 재처리는 오차를 누적합니다. |
작은 파일로 시험
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
가상의 열 설명 예시입니다. 헤더·구분자 지원은 선택한 리더로 확인합니다. 모든 리더가 같은 형식을 쓰지는 않습니다. 설명이나 점 번호의 열 오인식을 미리보기로 점검하세요. 이전 시험 파일에는 의도적 오류·설명 데이터가 있으며 승인 현장 데이터가 아닙니다.
각도 환산
DD = 부호 × (절댓값D + M/60 + S/3600); 1″ = π/648000 rad; 1 gon = 0.9°; NMEA ddmm.mmmm → D + 분/60.
DMS는 전체 각도에 하나의 부호를 적용합니다. −0°30′를 정수 도만으로 판단하지 마세요. 분·초는 0 이상 60 미만입니다. 40.3000°와 40°30′는 다릅니다.
ECEF 및 역해 검증
ECEF는 지구 중심·지구 고정 직교계입니다. X는 적도와 기준 자오선 교점, Y는 적도상 동경 90°, Z는 북극 방향입니다. 위도 φ, 경도 λ, 타원체고 h는 같은 타원체 정의를 따라야 합니다.
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
a는 장반경, f는 편평률입니다. 화면의 Inverse flattening 는 1/f이며 f를 직접 입력하지 않습니다. 식은 라디안, 입력은 선택한 도 형식입니다.
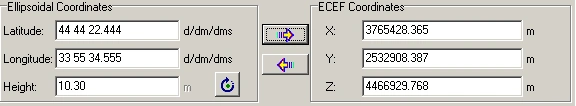 12
- 1 위도, 경도, 타원체고.
- 2 같은 타원체의 XYZ.
역변환
일반적으로 p=√(X²+Y²), λ=atan2(Y,X)로 시작해 위도·높이를 닫힌식 또는 반복법으로 구합니다. 검토한 KGT는 반복법입니다. 극, 원점, 사분면 동작은 별도 시험해야 합니다. 역변환이 있다고 모든 수치 극한 조건에서 정확도가 무조건 보장되지는 않습니다.
최소 검증 항목
- 적도·경도 0, h=0에서 X≈a, Y≈0, Z≈0.
- 남북·동서 조합에서 경도 사분면 확인.
- 대표점의 정·역변환 폐합.
- 극 부근과 지구 중심 부근 무효 입력의 통제된 오류 처리.
- 같은 점을 정의가 일치하는 독립 계산과 비교.
양방향에 같은 잘못된 정의를 쓰면 폐합이 작을 수 있습니다. 독립 기지점 검증이 필요합니다.
기준계 정의, 변환 방향, 회전 규약
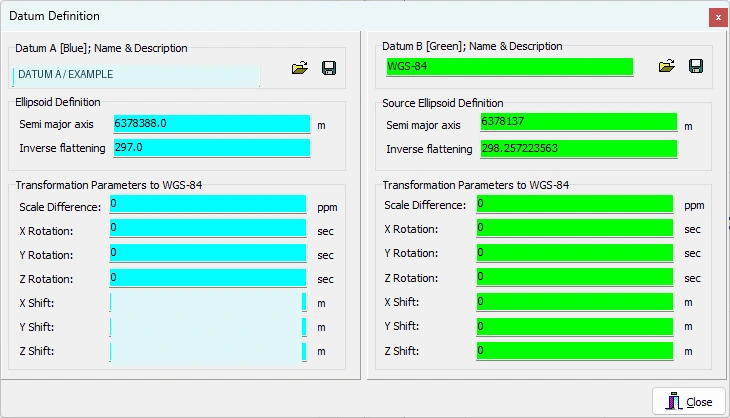 123
- 1 a·1/f: 타원체 형상.
- 2 Datum A의 WGS 84 변환 매개변수.
- 3 Datum B의 WGS 84 변환 매개변수.
개별 값은 가렸습니다. 다른 프로젝트에 복사하지 말고 항목 이름과 방향을 기준으로 합니다.
개발 화면, 2026년 2월 10일. 교육용 편집.표준 7매개변수 모델
rT = t + m R rS; m = 1 + dS × 10⁻⁶; rS·rT: 원본·대상 XYZ 벡터; t: (tX,tY,tZ) 이동[m]; dS: 축척 차이[ppm]; R: 회전 행렬(각도 단위·규약 정의).
1 ppm은 백만분의 1로 1000 m에 약 1 mm 축척 효과입니다. 도·각초·라디안 혼동은 큰 오차를 만듭니다. KGT는 회전을 각초, 이동을 m, 축척 차이를 ppm으로 표시합니다.
WGS 84 경유 처리 연쇄
원본 타원체 φλh → 원본 XYZ → WGS 84 → 대상 기준계 → 대상 타원체 φλh 순서입니다. 대상의 WGS 84 변환 정의는 대상으로 옮길 때 역처리합니다. A·B 매개변수를 단순히 빼도 일반적으로 올바른 합성 변환이 되지 않습니다.
Coordinate Frame(좌표축 회전)과 Position Vector(위치벡터 회전)
두 규약은 같은 회전 수치를 다른 부호로 해석합니다. 소각도 Coordinate Frame 예시:
R_CF ≈ [[1,+rz,−ry],[−rz,1,+rx],[+ry,−rx,1]]; R_PV ≈ R_CFᵀ(같은 물리 관계의 회전 부호 비교).
이전 도움말은 Coordinate Frame을 명시하며 계산에는 완전한 삼각함수 회전도 있습니다. 다른 소프트웨어의 매개변수를 Helmert라는 이름만으로 대응시키지 마세요. 방향, 각도 순서, 규약, 선형·완전 모델, 축척을 함께 기록합니다. 큰 각도에서 단순 부호 반전은 Euler 행렬 회전 순서를 동등하게 만들지 않습니다.
역처리
rS = (1/m) Rᵀ (rT − t) [R이 직교이고 m ≠ 0일 때]
대상 벡터에서 이동을 빼지 않고 7개 부호만 바꾸는 것은 일반적인 역변환이 아닙니다. KGT 방향 조작과 독립 기준점을 함께 사용합니다. 정의는 .datum 형식으로 저장할 수 있습니다. 처리 메타데이터도 별도 보관합니다.
횡메르카토르, UTM, Gauss–Krüger
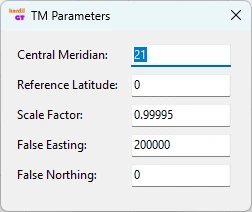
TM은 투영법 계열이며 UTM·Gauss–Krüger는 구역, 축척, 좌표 규칙을 정한 적용 방식입니다. 중앙 자오선 λ₀, 원점 위도 φ₀, 축척 k₀, 가산 동향값 FE, 가산 북향값 FN을 정의하지 않고 UTM 변환이라고만 지정할 수 없습니다.
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
M은 자오선 호장, e′는 제2이심률입니다. 식은 구조 설명용이며 생략된 형태를 실무 계산에 쓰지 마세요. KGT는 급수 전개를 사용합니다. 중앙 자오선에서 먼 구역, 극 부근, 특수 투영은 범위·안정성을 독립 검증합니다.
표준 UTM과 사용자 로컬 TM 구분
일반 UTM은 6° 구역, k₀=0.9996, FE=500000 m이며 남반구 FN은 별도 정의합니다. 보통 λ₀=6z−183°지만 예외 구역이 있으므로 식만으로 CRS를 고르지 마세요. Gauss–Krüger의 구역 폭, 접두 번호, 축척은 국가별로 다릅니다.
격자와 지상 거리 구분
Dgrid ≈ k × [R/(R+h)] × Dground; 합성 계수 ≈ 투영 축척 × 높이 계수.
짧은 수평 거리의 근사 관계입니다. 경사거리를 격자 거리와 직접 비교하지 마세요. 자오선 수렴각은 진북·격자북의 방향 차이입니다. KGT가 투영 좌표를 출력한다고 점 축척, 수렴각, 지상→격자 보정을 모두 보고하는 것은 아닙니다. 공사 기준망에서는 이를 오차 예산에 포함합니다.
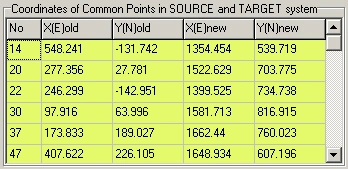
2차원 상사 변환: 형상을 유지하며 좌표 프레임 변경
두 이동, 한 회전, 양 축 공통 축척으로 각도와 길이 비를 유지합니다. 로컬 공사 좌표를 다른 평면계로 옮기며 형상 보존이 필요할 때 우선 고려합니다. 넓은 구역의 투영 차이로 인한 가변 변형은 상사 변환 하나로 완전히 제거할 수 없습니다.
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
부호는 KGT 2차원 모델 방향에 맞췄습니다. X 동향·Y 북향 관례나 아래로 증가하는 영상 Y로 부호를 추측하지 마세요. 양의 θ 효과를 기지 방향으로 시험합니다.
계산 및 적용
- 2-D Similarity Trans를 열고 공통점 파일 또는 표 입력을 사용합니다.
- 서로 다른 최소 2점이 필요합니다. 최소 점 수만으로는 잔차를 통한 검증을 할 수 없습니다. 작업 범위를 둘러싸는 더 많은 공통점을 선택합니다.
- Report를 활성화하고 계산합니다. 이전 값을 새 해로 오인하지 마세요.
- 각 기준점을 매개변수로 재계산하고 대상 좌표를 뺍니다. 보고서 열이 같은 차이를 나타내는지 확인합니다.
- 해에 쓰지 않은 점으로 외부 검증한 뒤 실제 파일에 정·역변환을 적용합니다.
역모델 및 한계 조건
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
s가 0에 가까우면 변환은 의미가 없습니다. 사분면, 회전 0·비단위 축척, 약 ±90°, 역변환을 별도 시험합니다. 수학 모델로 정의돼도 표시와 역계산이 모든 한계 조건에서 동등하게 작동한다고 가정해서는 안 됩니다.
2차원 아핀: 독립 축척과 전단
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
아핀은 평행성을 유지하지만 일반적으로 각도·길이 비는 유지하지 않습니다. 독립 축 축척, 회전, 전단, 경우에 따라 반사를 포함합니다. 옛 도면·영상, 축 축척이 다른 로컬 좌표, 기하 변형된 공사 도면에 쓸 수 있지만 모든 측지 기준계 차이를 나타내는 물리 모델은 아닙니다.
모델 선택
먼저 기하학적 이유를 정합니다. 상사 잔차가 독립 축 축척으로 설명되면 아핀이 타당할 수 있습니다. 다만 잔차가 줄었다는 이유만으로 변수를 늘리지 마세요. 오대응점이나 국소 이상도 흡수할 수 있습니다. 같은 데이터·동일 가중의 내부 적합이 좋아도 외부 정확도 개선은 입증되지 않습니다.
적용 확인
- 일직선이 아닌 공통점 최소 3개. 실무에서는 구역을 둘러싸고 중앙도 검증하는 여분의 점 사용.
- 자유도 f=2n−6. 3점은 f=0이므로 분산 인자와 잔차 검정을 구할 수 없습니다.
- det B가 0에 가까우면 역모델이 불안정합니다. 음의 행렬식은 반사 가능성이 있으므로 예상 밖이면 축·점 대응을 확인합니다.
- 2차원 변환이 높이도 조정한다고 생각하지 마세요. 검토한 구현에서는 높이 열을 바꾸지 않고 전달합니다.
A1·A2·B1·B2는 보통 무차원이고 A0·B0는 좌표 단위입니다. sX=√(a1²+b1²), sY=√(a2²+b2²)로 축 축척을 해석할 수 있습니다. 원본 축이 직교하면 변환 기저의 내적은 전단 정보를 줍니다. 회전·전단 분해는 여러 방식이 가능하므로 규약을 보고합니다.
공통 3차원 점에서 기준계 매개변수 구하기
Datum Param Estimation는 알려진 두 XYZ 세트로 이동·회전·축척을 추정합니다. 여기서 Inverse Helmert는 좌표로 미지수를 구한다는 뜻이며 기지 매개변수의 역방향 점 변환과는 다릅니다.
- 양 좌표계 기준점이 같은 물리 점이고 에포크·단위가 일치하는지 확인합니다.
- ID, 첫 X/Y/Z, 다음 X/Y/Z의 7열을 준비합니다. 원본·대상 의미를 화면과 보고서로 확인하고 Xt 제목만으로 판단하지 않습니다.
- 기하학적으로 독립적인 공통점 최소 3개를 불러옵니다. 거의 일직선인 3점은 적절한 3차원 식별성을 주지 못합니다.
- Report를 켜고 추정한 후 결과 방향을 기지점 2개로 확인.
- 이동, ppm, 각초를 기준계 정의로 옮길 때 단위·방향 확인.
- 외부 검증점 최소 1개와 정·역 폐합 수행. 분포·높이 범위가 부족한 해를 일반화하지 않음.
선형화와 완전 회전 구분
rT=t+sRrS는 비선형입니다. 소각도 근사는 회전을 선형화합니다. 일반적으로 q₀ 주변의 Jacobian A=∂F/∂q를 만들고 보정해 갱신합니다. 완전한 삼각함수 R을 쓴다는 사실만으로 비선형 조정이 충분히 수렴했다고 입증되지 않습니다.
공통점 품질
좁은 현장 ECEF 점은 같은 큰 지구 중심 벡터 근처에 모여 매개변수 사이에 강한 상관이 생길 수 있습니다. 작은 잔차만으로 물리적으로 신뢰할 7매개변수라고 할 수 없습니다. 적고 좁은 분포의 점에서 전국으로 일반화하지 말고 공식 격자, 지역 모델, 에포크 보정을 먼저 검토합니다.
최소제곱 조정은 무엇을 최소화하는가
최소제곱법은 선택한 함수·확률 모델에서 잔차의 가중 제곱합을 최소화합니다. 잘못된 모델, 기준계, 이상치를 자동으로 바로잡지 않습니다. 조정했다는 사실만으로 신뢰성을 입증할 수 없습니다.
선형 모델 및 부호 규약
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
이 설명서에서 v는 계산값−관측값 로 정의합니다. 반대 부호를 쓰는 문헌도 있으며 제곱합은 같지만 잔차도의 방향이 달라집니다. A는 설계 행렬, q는 미지수, l은 관측, P는 가중치입니다. 열 완전계수라면 이론상 q̂=(AᵀPA)⁻¹AᵀPl입니다. 수치 계산은 명시 역행렬보다 QR·SVD가 적합할 수 있으나 KGT가 이를 채택했다는 뜻은 아닙니다.
상사 변환의 관측 두 행
[XT;YT] = [[1,0,XS,YS],[0,1,YS,−XS]] [tx,ty,a,b]ᵀ + 관측 오차
관측 오차는 l−Aq 쪽이며 위 v와 반대 부호입니다. 한 점은 식 두 개를 줍니다. 아핀은 [1 XS YS 0 0 0]과 [0 0 0 1 XS YS]입니다. 3차원은 한 점당 식 세 개이며 회전 미분으로 A를 구성합니다.
자유도 및 사후 분산
f=m−rank(A)(완전계수에서 m−p); SSE=v̂ᵀPv̂; s₀²=SSE/f(f>0); s₀=√(SSE/f).
| 모델 | 스칼라 방정식 수 m | 매개변수 수 p | 완전계수일 때 f |
|---|---|---|---|
| 2차원 상사 | 2n | 4 | 2n−4 |
| 2차원 아핀 | 2n | 6 | 2n−6 |
| 3차원 Helmert | 3n | 7 | 3n−7 |
n은 점 수, m은 스칼라 관측 수입니다. f=0이면 유일해여도 s₀를 추정할 수 없습니다. 계수 부족은 m−p만이 아니라 기준계 결함·배치를 검토합니다. 같은 점 복제는 독립 관측을 늘리지 않습니다.
비선형 모델로 확장
l=F(q)+ε; w=l−F(q₀); A=∂F/∂q at q₀; Aδq≈w; q새값=q₀+δq.
일반 반복법은 보정 노름, 목적함수, 물리 변화, 계수를 확인합니다. 단위가 다른 모든 매개변수에 같은 임계값은 적합하지 않을 수 있습니다. 이는 이론이며 KGT의 수렴 관리 기능을 뜻하지 않습니다.
가중치: 타당한 근거로 좋은 관측을 신뢰
함수 모델은 좌표 관계, 확률 모델은 관측의 불확도·상관을 정의합니다. 같은 배치도 가중치에 따라 해가 달라집니다. 결과가 마음에 들지 않아서가 아니라 독립 품질 정보로 가중치를 정합니다.
Cov(l)=σ₀²Qll; P=Qll⁻¹; 독립 관측에서 Pii=σ₀²/σi².
σ₀²는 공통 기준 분산입니다. 전체 공분산이 알려졌으면 일관된 축척을 선택합니다. P=I는 모든 성분의 상대 신뢰도가 같고 무상관이라는 가정이며 현장의 모든 점이 같은 정확도라는 증거가 아닙니다.
검토한 상사, 아핀, 3차원 추정은 P=I입니다. sigma 열을 추가한다고 자동 가중 해가 되지는 않습니다. 점 공분산, 축 상관, 원본 오차의 자동 처리는 확인되지 않았습니다.
양 좌표계에 오차가 있는 경우
고전 간접 관측은 원본 좌표를 무오차로 보고 불확도를 대상에 부여할 수 있습니다. 양쪽에 유의한 오차가 있으면 총최소제곱, errors-in-variables, Gauss–Helmert가 필요할 수 있습니다. P만 바꾼다고 모든 원본 좌표 불확도를 올바르게 모델링하지는 못합니다.
실제 예
GNSS 수평과 높이 불확도는 다를 수 있습니다. 같은 장비·세션의 점은 상관될 수 있습니다. 상관된 많은 점을 독립으로 가정하면 허위 정밀도가 생깁니다. 측정법과 공통 오차원을 조사한 후 모델을 선택합니다.
강건 추정
Huber 등 M추정은 큰 표준화 잔차의 영향을 줄이고 보통 반복 재가중으로 구현합니다. 자동 정리나 정확도 보장이 아니며 모델 오류도 숨길 수 있습니다. KGT의 강건 해는 확인되지 않았습니다. 다른 도구로 수행하면 방법, 임계값, 제외 기록을 보고합니다.
공분산, 전파, 오차 타원
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
매개변수, 추정 관측, 잔차 공분산은 다릅니다. AQqqAᵀ는 잔차 공분산이 아니며 그 대각으로 잔차를 정규화해도 올바른 검정이 되지 않습니다. 기지 σ₀ 또는 적절한 가정의 사후 s₀를 사용합니다.
새 점으로 오차 전파
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
원본 점과 추정이 독립이면 교차항을 0으로 둘 수 있습니다. 같은 기준점 재평가는 독립이 아닐 수 있습니다. 매개변수 σ만으로 변환점의 총불확도가 되지 않습니다. 입력, 기준계, 에포크, 모델 부족, 매개변수가 각각 기여합니다.
수평 오차 타원
CEN=[[σE²,σEN],[σEN,σN²]]; λ1≥λ2≥0은 고유값. 1σ 주 반축은 √λ1, √λ2. 기지 정규 공분산의 95% 계수: √χ²(2;0.95)≈2.448.
장축 방향은 고유벡터로 구합니다. 각 축 ±1.96σ만으로 95% 2차원 타원을 정의할 수 없습니다. 추정 공분산·유한 자유도는 F분포 신뢰 영역이 필요할 수 있습니다. ECEF σ를 동·북·상으로 해석하려면 국소 회전으로 공분산을 옮깁니다.
내부 정밀도와 외부 정확도
작은 사후 σ는 가정 모델과 데이터의 일관성만 나타낼 수 있습니다. 모든 점에 같은 체계적 기준계 오차가 있으면 잔차는 작습니다. 독립 측정과 실제 정보를 제공하는 외부 검증이 필수입니다.
큰 잔차는 결론이 아니라 조사의 시작
먼저 오차 종류 식별
| 패턴 | 가능 원인 | 초기 확인 |
|---|---|---|
| 각 점의 비슷한 벡터 | 이동, 기준계, 고정 오프셋 | 원본·대상 정의 및 부호 |
| 중심에서 멀수록 증가 | 축척·투영·회전 | k₀, ppm, 격자·지상, 중앙 자오선 |
| 한 점만 큰 차이 | ID, 입력 오류, 움직인 표지 | 원시 관측, 약도, 원본 |
| 지역별 군집 | 국소 변위, 세션 차이, 모델 부족 | 잔차 벡터도 및 관측 이력 |
| 높이만 차이 | h/H, 지오이드, 안테나·기계고 | 수직 기준 및 높이 정의 |
전체 모델 검정 — 이론
정규 오차, 올바른 Qll, 사전 σ₀² 가정에서:
T=(vᵀPv)/σ₀² ~ χ²f; 양측 인수 범위: χ²(f;α/2) ≤ T ≤ χ²(f;1−α/2).
큰 T는 이상치, 잘못된 가중치, 모델 부족을 나타낼 수 있습니다. 너무 작은 T는 과도한 불확도, 상관, 반올림, 비독립 데이터 등이 원인일 수 있습니다. 상측 단측 검정은 가설·유의수준을 별도 정의합니다. 전체 검정만으로 잘못된 점을 특정할 수 없습니다.
정규화 잔차 — 이론
wi=vi/[σ₀√(Qvv,ii)]; ri=(QvvP)ii; 독립·대각 P이면 ri=Qvv,ii×Pii; Σri=f.
ri는 국소 잉여도·신뢰성입니다. 작은 ri에서는 오차가 매개변수로 옮겨 잔차가 작아 보일 수 있습니다. 상관 모델은 0~1 해석을 별도 검토해야 합니다. σ₀ 대신 같은 데이터의 s₀를 쓰면 분포가 달라집니다. 삭제 관측·외부 스튜던트화는 적절한 방법과 자유도가 필요합니다.
다중 검정은 오경보를 늘립니다. α, 검정 수, 상관, 검정력, 최소 검출 오차를 함께 고려합니다. KGT가 카이제곱·정규화 잔차 검정으로 자동 합격 판정을 내리는 기능은 확인되지 않았습니다.
마스킹, 스왐핑, 신뢰성
여러 이상치가 서로 숨기는 것이 masking, 다른 오차가 정상점의 잔차를 크게 만드는 것이 swamping입니다. 최대 잔차를 기계적으로 지워서는 안 됩니다. 독립 스칼라의 최소 검출 오차는 대략 σi√(λ₀/ri)이며 λ₀는 오경보와 검정력에 따릅니다. ri가 작을수록 검출이 약합니다.
추적 가능한 조사 순서
- 파일, 단위, 부호, CRS, 에포크, ID 확인.
- 매개변수로 잔차를 독립 재계산하고 벡터도 확인.
- 의심점의 원 관측과 물리 상태로 돌아감.
- 가정이 맞으면 전체·국소 통계 계산.
- 한 점씩 제외해 다른 점과 외부 검증 영향을 추적.
- 제외 이유를 기록하고 초기·최종 해 보관.
점 수 증가는 유용하지만 같은 체계 오차의 점은 독립 신뢰성을 높이지 않습니다. 검정 통과도 외부 검증 없는 실무 승인은 아닙니다.
점 수만으로 기준점을 선택하지 않음
작업 구역을 둘러싸고 내부를 대표하며 충분히 떨어진 점을 선택합니다. 한 구석의 많은 점이 전역에 고르게 배치한 적은 양질의 점을 대신하지 못할 수 있습니다. 3차원은 공간 분포와 높이 다양성도 중요합니다.
조건수 및 계수
A 열이 거의 종속이면 작은 데이터 변화가 큰 매개변수 변화를 만듭니다. 정규방정식 조건수는 대략 A의 제곱까지 악화됩니다. m, rad, ppm을 적절히 척도화하고 원행렬의 한 숫자를 맥락 없이 품질 등급으로 삼지 마세요.
x′=x−x̄, y′=y−ȳ; 중심화는 큰 좌표와 매개변수 상관 영향을 줄일 수 있습니다.
중심화·척도화는 독립 해석에 유용하지만 역변환과 원점 이동 복원을 올바르게 수행해야 합니다. KGT가 모든 해를 자동 중심화한다는 뜻은 아닙니다.
내삽 및 외삽
기준점 볼록껍질 밖은 외삽입니다. 내부 잔차로 외부 정확도를 추정할 수 없습니다. 작업이 밖으로 확장되면 기준점을 추가하거나 적절한 물리 모델을 사용합니다. 추정점 밖 영상이 좋아 보여도 정확도 증명이 아닙니다.
수행할 시험
- 한 점 제외 후 매개변수·외부 검증 변화.
- 원본·대상 좌표에 작은 기지 교란을 더한 민감도 확인.
- 작업 구역 부분집합 간 일관성.
- 항등, 순수 이동, 순수 축척, 기지 회전.
- 일직선, 좁은 띠, 중복점에 대한 예상 거부·경고.
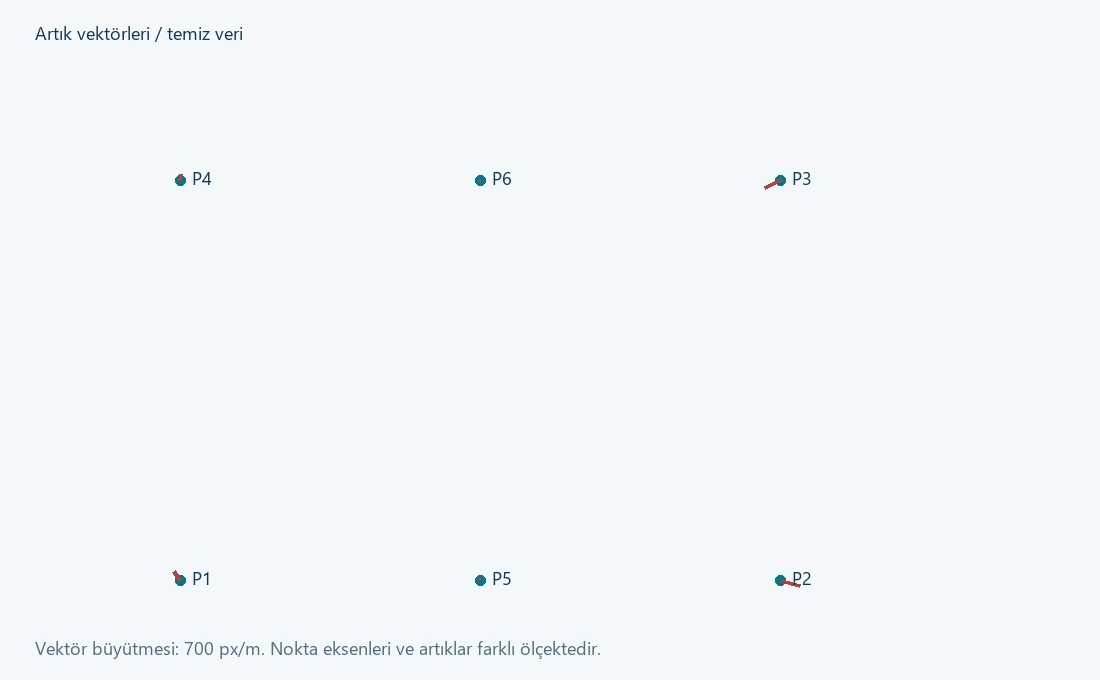
공통점 6개: 정상 해 및 0.60 m 이상치
이 장은 교육용 합성 데이터이며 현장 좌표·공식 보정이 아닙니다. KGT와 독립적인 최소제곱 기준 해로 검증했습니다. 이 작업에서 KGT 실제 화면을 실행해 수치 시험하지 않았으며 아래는 비교용 기준값입니다.
설정
원본 점은 100×100 m 직사각형 네 모서리와 위아래 변 중점입니다. 참 모델은 tx=500 m, ty=1000 m, a=1.0002, b=0.0003입니다. 대상에 cm급 교란을 더하고 두 번째 파일은 P3 X에만 +0.60 m를 추가했습니다.
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
같은 6개 행을 다운로드할 수 있습니다. 리더가 헤더를 데이터로 오인하지 않는지 확인하고 필요하면 수치 행만 사용합니다.
| 수량 | 정상 데이터 기준 | P3에 +0.60 m를 추가한 데이터 |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ [도] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3 X 잔차 [m] | −0.022 | −0.402 |
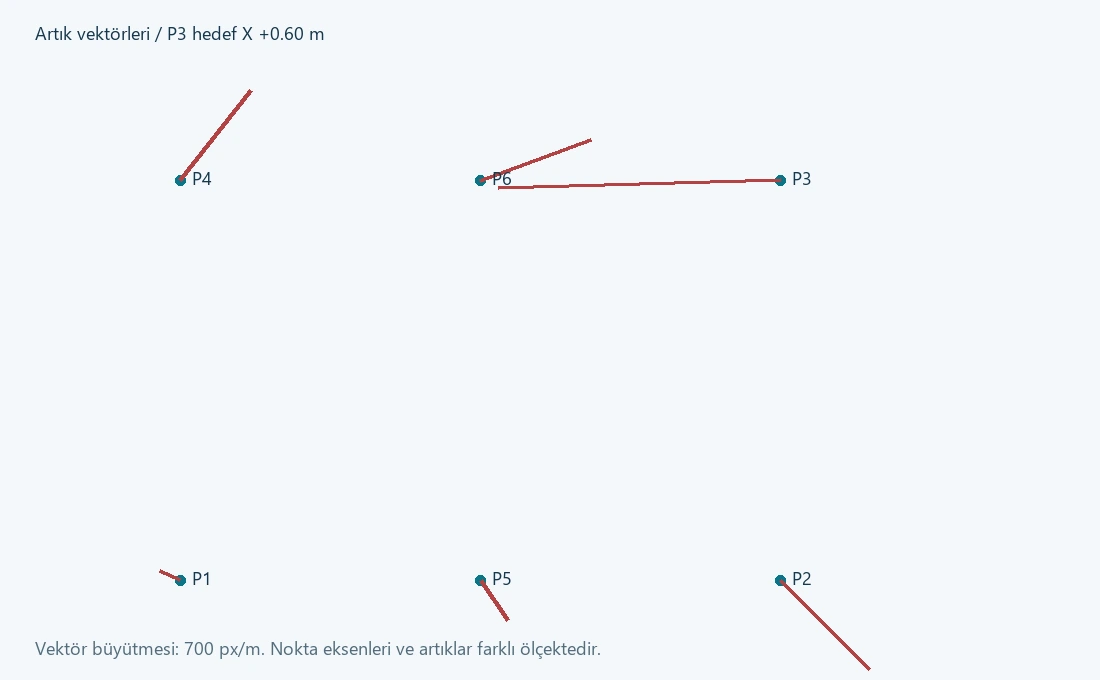
통계량은 독립 계산
사전 σ₀=0.020 m를 실제로 가정할 수 있다면 정상 T=0.001760/0.0004=4.4, 이상 T=640.4, 둘 다 f=8입니다. 가설·α를 정하고 카이제곱 한계와 비교합니다. 같은 데이터의 s₀를 분모에 재사용하면 독립 검정이 아니라 정의상 f가 됩니다.
P3 X에서 Qvv,ii=0.633333333, 이상 해 v=−0.402 m이므로 w≈−25.2569입니다. 이는 기지 사전 축척 0.020 m인 경우입니다. 정상 최대값은 약 1.7592입니다. 이 σ₀는 현장 정확도 선언이 아닙니다.
KGT 비교 절차
- 정상 파일을 2차원 상사 표에 불러와 6점·열 확인.
- Report를 켜고 계산한 뒤 충분한 자릿수로 저장. 이 모델의 축척은 s, 회전은 도.
- 6점을 별도 계산. P1은 계산(500.002,999.992), 관측(500.010,999.980), 잔차(−0.008,+0.012) m.
- 표 출력과 잔차 두 성분을 기준값과 비교. 제목·첫 열만으로 판단하지 않음.
- 이상 파일로 반복하고 매개변수 변화와 다른 점 영향 확인.
- 원인 확인 후에만 조사 목적으로 P3 제외, 전후 해 저장.
- 해에 없는 Q=(25,25), Q=(75,75)에서 참 합성 모델과 차이 확인. 이 예시는 참값을 알지만 현장은 독립 측정이 필요합니다.
계산 보고서 읽기
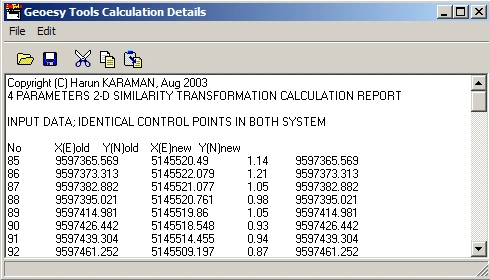
| 보고 항목 | 해석 | 독립 검증 |
|---|---|---|
| Input / identical control points | 실제 해에 사용한 공통점 | ID, 행 수, 열, 중복 |
| Adjusted coordinates | 모델에 맞는 계산 좌표 | 매개변수로 재계산하며 원 관측을 대체하지 않음 |
| Residuals | 모델과 관측 좌표 차이 | 부호, 행, 성분 순서를 직접 뺄셈으로 검증 |
| Standard deviations | 확률 모델 아래 구한 정밀도 | 어떤 공분산, 축척, 자유도인가 |
| Transformation parameters | 마지막 성공 계산의 계수 | 단위, 방향, 규약, 자릿수 손실, 적용 시험 |
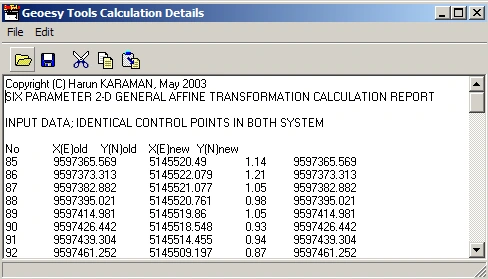
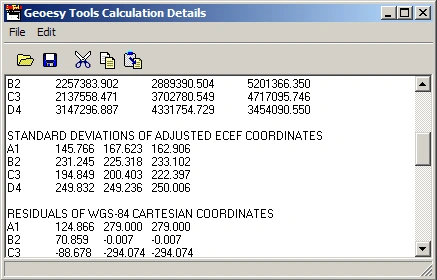
중요한 한계: 보고서 자체도 검증
검토한 2차원 보고서는 잔차의 행·성분 대응에 독립 검증이 필요한 경우가 있었습니다. 따라서 특히 두 번째 잔차 열만으로 합격·점 제외를 결정하지 마세요. XT/YT를 매개변수로 계산하고 관측값을 빼 표 변환·보고서와 비교합니다. 불일치 시 보고서로 실무 승인하지 않습니다.
RMS와 s₀는 같지 않을 수 있음
RMSX = √[Σ ΔXi²/n]
RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)] [완전계수이며 f>0일 때]
내부·독립 검증 차이는 구분해 집계합니다. 평균 차이는 체계 편향, RMS는 전체 크기, 최대 차이는 최악점을 나타냅니다. RMSE만으로 편향·점 수 없이 신뢰도를 나타낼 수 없습니다. 계약 정확도 기준은 별도 정의합니다.
납품 보고서 최소 내용
- 버전, 처리일, 담당자, 입력 파일 불변 ID.
- 원본·대상 CRS, 수직 기준, 에포크, 축, 단위.
- 모델, 방향, 매개변수 단위, 회전 규약.
- 채택·제외점, 이유, 배치.
- 잔차표·벡터, 통계 가정, 독립 검증.
- 적용 범위, 허용값, 판정, 알려진 제약.
KML·KMZ·DXF: 시각적 일치는 측정 검증이 아님
KMZ DXF Tools는 KML/KMZ를 표·도면으로 확인하고 투영 CAD와의 교환을 준비합니다. KML 순서는 보통 경도, 위도, 높이 이며 KGT 위도·경도 순서와 다를 수 있습니다. DXF는 도면 수치이며 단독으로 CRS를 갖는다고 가정해서는 안 됩니다.
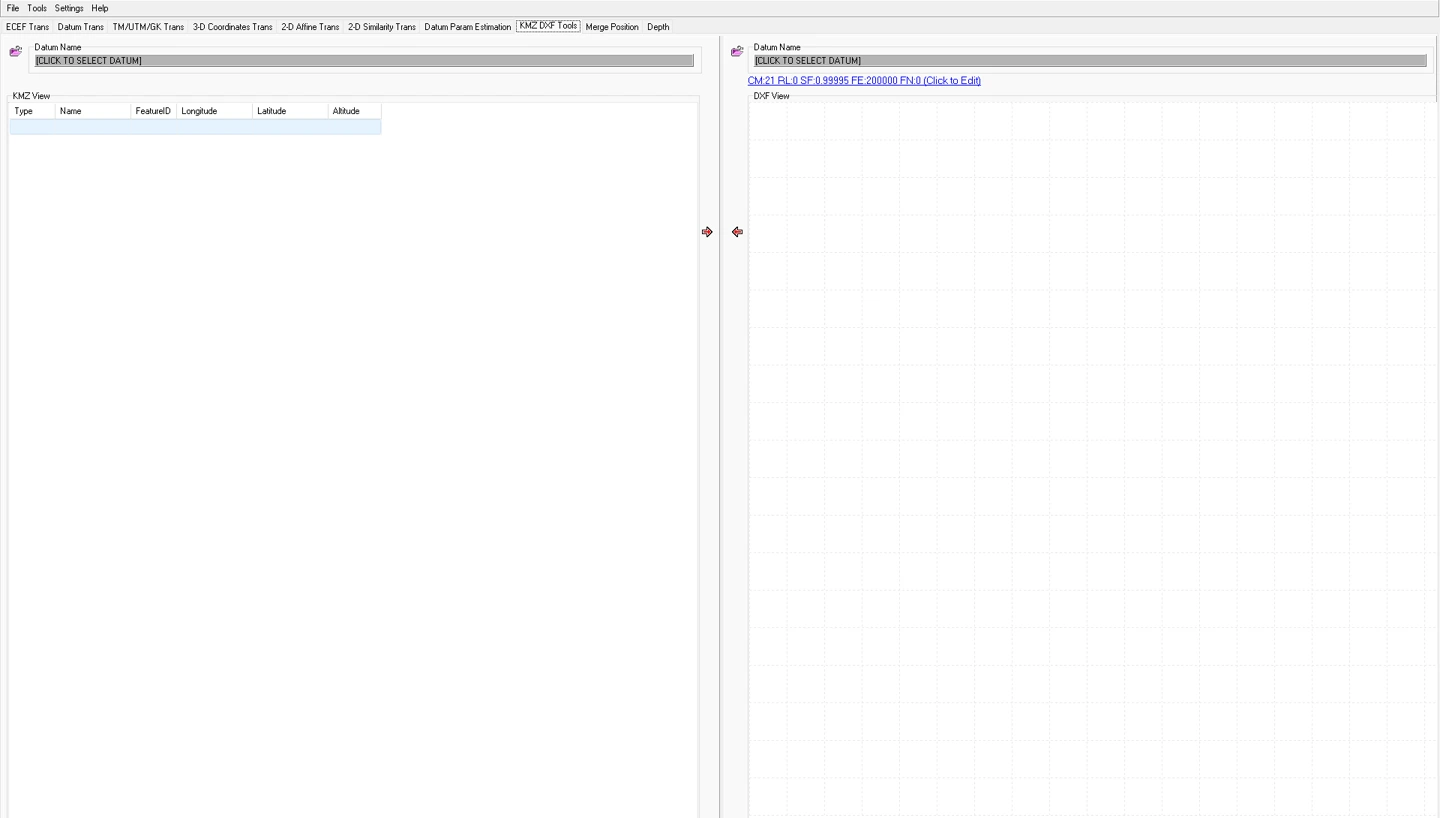 123
- 1 왼쪽 데이터 기준계 선택.
- 2 대상 기준계 및 TM 요약.
- 3 처리 방향.
빈 화면은 조작 설명용입니다. Click to select datum인 미정의 상태로 실무 변환하지 마세요.
개발 화면, 2026년 2월 11일.KMZ → DXF
- 예상 위치와 지리좌표·높이 의미 확인.
- 설계에 맞는 대상 기준계·타원체·TM 선택.
- 표·미리보기의 객체·점 수 확인, 비지원 형상 손실을 놓치지 않음.
- 다른 이름의 새 파일로 변환·출력.
- CAD에서 단위, 범위, 레이어·라벨, 기지점 거리 확인.
DXF → KMZ
- m·mm·foot, E/N 축, 투영 확인.
- 로컬 좌표라면 먼저 적절한 국소 변환 정의. DXF 단위 변경은 기준계 변환이 아님.
- 필요 객체를 지원 형상으로 출력. 복잡한 블록·스플라인·주석의 완전 보존을 가정하지 않음.
- 다른 뷰어로 KMZ를 열어 점 수, 선 방향, 닫힌 경계, 여러 수치 기준점 비교.
높이 및 배경
KML altitudeMode, 지면 부착, 지형 모델은 표시 높이를 바꿀 수 있습니다. 위성사진의 위치 편차·촬영일도 다릅니다. Google Earth에서 부두가 맞아도 cm 정확도 증거가 아니며 공식 기준점 수치 검증이 필요합니다.
BMP 지도에 좌표 부여
영상 지리 참조는 픽셀(u,v)과 지도(E,N)의 관계를 만듭니다. 이전 KGT 도움말에서는 BMP를 열고 오른쪽 클릭의 Georeferencing 를 선택하고 기지 3점의 픽셀·지상 좌표를 대응시킨 후 GeoR 로 계산합니다. 이전 도움말은 재시작을 명시하므로 사용 버전에서 다시 열어 검증합니다.
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
영상 Y는 보통 아래로 증가합니다. 지상 북과 같다고 보지 마세요. 일직선이 아닌 3점으로 6미지수를 정해 잔차가 거의 0이어도 독립 정확도를 측정한 것은 아닙니다.
- 충분한 해상도의 선명한 영상 선택, 원본 보호.
- 3점을 영상 전체에 배치. 표지 중심이 모호하면 선택 오차 기록.
- 픽셀 클릭 후 올바른 단위 E/N 입력·추가.
- 열·방향 확인 후 GeoR 실행.
- 영상을 다시 열고 추정에 쓰지 않은 기준점 최소 1개 확인.
- 모서리·기준 삼각형 밖 변형 확인. 부족하면 다른 적합한 방법 사용.
스캔 변형, 원근, 종이 수축, 국소 왜곡은 하나의 아핀으로 제거되지 않을 수 있습니다. 3점 참조는 정사영상 생성·사진측량 보정이 아닙니다. 독립 다점 래스터 조정은 미확인이므로 추가점 자동 강건 해를 가정하지 않습니다.
Sonar Magic: 위치·단일빔 수심 기록 통합
공식 설명은 시간 태그 GNSS GGA와 단일빔 기록을 통합하고 측심 시각에 위치를 보간하며 수위·흘수·음속으로 처리합니다. SMT, DPT, DBT 등을 지원하며 CSV로 후속 해석에 전달합니다.
먼저 입력 및 부호 규약 정의
- 시각: 날짜·시간계, UTC·현지 차이, 지연, 관측 간격.
- 위치: GGA 위경도 형식, N/S·E/W, 품질, 결측.
- 수심: 트랜스듀서 아래, 흘수 보정 후, 기타 기준 중 무엇을 출력하는가.
- 흘수: 수면에서 트랜스듀서까지 아래쪽 양의 거리. 부호 규약과 일치.
- 수위: 설계 수직 기준의 높이이며 임의 영점 장비값이 아님.
- 음속: 장비 기준 음속 및 적용된 보정.
시간 보간 및 기록 손실
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
확인한 경로는 측심 시각을 두 위치 관측 사이에서 찾습니다. 외삽하지 않으며 큰 GNSS 결측에서 기록을 건너뛸 수 있습니다. 출력이 원 측심 수보다 적을 수 있고 완료 표시는 모든 행 채택을 뜻하지 않습니다. 누락을 시각별로 조사합니다.
HHMMSS나 결합 날짜·시간은 물리적 초가 아닙니다. 분·시·일·자정 경계, 중복·비순서는 독립 검증합니다. 자동 수정을 가정하지 말고 분 경계의 기지 예제로 보간을 검증한 뒤 긴 기록을 처리합니다.
수심에서 해저고로
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
수직 단일빔 간략식으로 z는 위쪽 양수, 흘수·수심은 아래쪽 양수입니다. 확인한 KGT 기준 음속은 1500 m/s입니다. 장비가 다른 속도나 보정된 수심을 출력하면 중복 보정하지 않습니다. 예: 수위 1.20 m, 흘수 0.50 m, 기록 수심 10.00 m, 음속 1500 m/s이면 해저고 −9.30 m.
SVP 사용
확인한 읽기 처리는 깊이·음속 행을 0 m부터 연속 정수 m로 해석하고 1300~1600 m/s 범위를 확인합니다. 형식 검사는 물리적 정확성, 최신성, 대표성 증거가 아닙니다. 결측, 범위 밖, 이상 행, 경계를 작은 데이터로 시험합니다.
0 1500.0
1 1499.8
2 1499.6
3 1499.5
이는 형식 예시이며 현장용이 아닙니다. 관측 시각, 위치, 장비, 깊이 범위, 보정 이력을 보관합니다. 이 보정을 완전한 음선 추적이나 전체 수주 물리 전파 계산과 동등하게 보지 마세요.
처리 절차
- 원 GNSS·측심 파일 보존, 날짜·시각·메시지 확인.
- 올바른 필터 선택, 유효 행 오제거 확인.
- 흘수, 수위, 음속·프로파일 선택 기록, 장비 적용 오프셋 중복 금지.
- 연속 단기 시험에서 위치·해저고 수계산.
- 긴 기록 처리 후 입출력 수, GNSS 간격, 수심 급변, 위치 연속성 확인.
- CSV에 CRS·수직 기준 메타데이터 첨부.
- QA 절차로 바체크, 교차 측선, 수위, 지연 확인.
범위 밖으로 볼 보정
heave/roll/pitch 완전 보정, 동적 흘수, 안테나·트랜스듀서 레버암, 고급 지연 추정, 통합 불확도 예산을 자동 기능으로 가정하지 않습니다. GGA 평균 해수면고는 타원체고나 설계 수위가 아닙니다. 항목이 있다고 올바르게 계산에 사용됨을 입증하지 못합니다.
일괄 처리 및 재현성
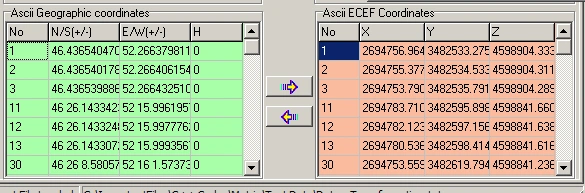
미리보기는 전체 파일이 아님
큰 파일은 일부만 표시할 수 있습니다. 몇 행을 전체 처리 수로 보지 말고 일괄 경로, 출력, 행 수를 별도 확인합니다. 장비·메모리·크기는 작은 시험부터 확대해 검증합니다. 이 설명서는 성능 보장이 아닙니다.
보관 패키지 구성
작업 ID: raw_data/변경하지 않는 입력, definitions/기준계·투영·단위·에포크, control/공통점·독립점, work/시험·중간 출력, delivery/승인 결과·보고서·제약.SHA-256 등 해시와 변환 절차를 별도 기록에 남깁니다. 같은 이름이 같은 내용은 아닙니다. 화면뿐 아니라 충분한 자릿수의 수치도 보관합니다.
반올림 오차 예산
위도 1각초는 약 31 m이고 경도 방향은 위도에 따릅니다. 10⁻⁶도도 수평 dm급이 될 수 있습니다. 고정확도 작업에서 적은 자릿수 지리좌표를 재투영하면 불필요한 손실이 생깁니다. 자릿수는 요구 정확도로 정하며 화면 자릿수가 물리 정확도를 높이지는 않습니다.
최소 변환 시험 매트릭스
| 시험 | 기대 검증 |
|---|---|
| 항등 변환 | 같은 정의·계이면 점 불변 |
| 순수 이동 | 모든 점에서 같은 차이 |
| 순수 축척, 회전 0 | 길이 비가 올바르고 적용·보고 일치 |
| 기지 회전·±90° 부근 | 부호, 사분면, 역방향이 올바름 |
| 빈 값·오류·누락 행 | 숨은 열 이동·무통보 손실 없음 |
| 경계·배치 | 거의 일직선·범위 밖 인식 |
| 독립 실제 점 | 오류가 상쇄돼 폐합하는 정의 제외 |
계산자·검토자 점검표
체크는 보조이며 공식 기록이 아닙니다. 허용값은 시방·사용 위험에 따라 사전 설정합니다. 모든 작업에 공통 cm 한계는 없습니다.
A · 입력 및 정의
B · 추정
C · 외부 검증
D · 납품
해야 할 일과 하지 말아야 할 일
| 해야 할 일 | 하지 말아야 할 일 |
|---|---|
| 작은 기지 데이터로 먼저 확인. | 열렸다고 모든 행이 맞다고 하지 않음. |
| 잔차 패턴과 외부 검증 함께 확인. | 이유 없이 최대 잔차를 제거하지 않음. |
| 불확도 가정 명시. | 자릿수·작은 σ만으로 정확도 선언 금지. |
| 측심기 적용 보정 확인. | 흘수·음속·높이 이중 보정 금지. |
| 변환 세트에 적용 범위 첨부. | 국소 적합을 전국으로 확대하지 않음. |
증상에서 근본 원인으로
| 증상 | 확인 순서 | 실무 재개 조건 |
|---|---|---|
| 빈 파일·행 누락 | 구분자, 소수점, 헤더, 필터, 형식, 표시 한계 | 입력·읽기·출력 행 수 설명 가능 |
| 결과가 멂 | E/N·φ/λ, m/foot/mm, 구역, 반구, 기준계 방향 | 기지점 수치 일치 |
| 보고서 두 번째 잔차 불일치 | 두 성분 재계산, 행·ID 확인 | 보고·계산·적용 차이 규명 전 승인 불가 |
| 순수 축척·큰 회전에서 이상 | 축척·각도 표시, 사분면, 역적용 | 합성 기준 시험에서 모든 경로 일치 |
| 해 없음·과도한 매개변수 | 점 수, 일직선·중복 배치, 오류값, 극단 좌표 차이 | 충분한 계수·모델, 외부 검증 통과 |
| 경고가 있어도 매개변수 표시 | 이전값 잔존, 보고서 서두, 실제 오류 | 무시하지 말고 새 성공 해·독립 검증 |
| 높이만 오류 | h/H, 지오이드, 단위, 기준계, 안테나·흘수, 불변 2차원 Z | 수직 기준·부호 검증 |
| KMZ 시각적 편차 | 투영, 단위, 위성영상 정확도, 국소 격자 | 수치 확인. 이미지만 보고 맞추지 않음 |
| 소나 출력 부족·끊김 | GNSS 결측, 시각 간격, 오류 메시지, 필터, 순서 | 누락 이유·범위 손실 기록 |
| 분·자정 경계 위치 급변 | 물리적 초 환산 및 경계 보간 시험 | 경계 데이터 검증 전 처리 중지 |
| 큰 파일에서 저속·오류 | 작은 표본, 메모리, 출력 경로, 잘못된 긴 행 | 미완성 파일 납품 금지, 관리된 재처리 |
| 기능 비활성 | 필요 기준계·입력, 최소 점 수, About 등록 | 공식 등록·지원 절차. 라이선스 확인 우회 금지 |
지원 요청 내용
버전, Windows, 선택 작업, 기대·실제 결과, 수치 차이, 재현하는 최소 익명화된 데이터. 기밀, 개인정보, 등록 키, 연결 정보를 보내지 마세요. 방향·단위가 불명확하면 화면만으로 진단하기 어려울 수 있습니다.
기호, 출처, 버전 안내
| 기호 | 의미 |
|---|---|
| φ, λ, h / H / N | 위도, 경도, 타원체고 / 정표고 / 지오이드고 |
| a, f, ν | 장반경, 편평률, 묘유선 곡률반경 |
| E, N / X,Y,Z | 동·북 / 맥락에 따른 직교 성분 |
| A, P, l, q, v | 설계, 가중치, 관측, 매개변수, 보정·잔차 |
| Q / C | 여인자·공분산 행렬. 축척 혼동 금지 |
| n / m / p / f | 점·스칼라 관측·매개변수·자유도 수 |
| σ₀ / s₀ | 사전 기준 표준편차 / 사후 추정 |
| θ, s, dS | 회전, 축척 계수, ppm 축척 차이. 단위는 맥락별 명시 |
기호 중복: N은 장별로 지오이드고, 북향값, 정규 행렬을 나타내며 a는 타원체 반경·상사 계수에도 씁니다. 식별 정의를 따르고 높이 h와 통계 레버리지를 같은 양으로 보지 마세요.
출처
- Kordil Geodesy Tools — 공식 제품 페이지. 기능 개요, 공식 화면, 배포, 지원 정보.
- 현재 도움말, 화면 자료, 예제 데이터. 과거 설명을 현재 구조와 비교하고 이전 무료 배포·등록 안내는 현재 제품 정보와 구분했습니다.
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations including Formulas. 좌표 처리·수학 규약의 표준 자료.
- PROJ — Helmert transformation. 규약, 단위, 방향 비교 자료. KGT가 PROJ를 쓴다는 뜻은 아닙니다.
배포 및 등록
공식 페이지는 무료 배포 Windows 소프트웨어로 소개합니다. 최신 패키지, 문서, 등록 지원은 geodesytools@kordil.com 또는 About의 공식 절차를 사용합니다. 이전 등록 설명을 현재 이용 조건으로 대체하지 마세요.
이 설명서의 한계
현재 구조, 폼, 계산 경로, 도움말, 제품 정보를 검토해 작성했습니다. 소스 변경, 새 조정 기능 추가, 새 버전 발행은 하지 않았습니다. 소스 검토는 실제 화면·현장 인수 시험을 대신하지 않습니다.
웹·PDF 검증과 예제의 독립 수학 확인은 실행 파일 모든 알고리즘 승인이 아닙니다. 잔차 대응, 순수 축척·큰 회전, ECEF 역변환 한계, 시간 경계는 실무 전 실제 구현에서 시험해야 합니다.
Kordil Geodesy Tools는 Kordil이 개발한 소프트웨어입니다. 이 설명서의 다른 언어판은 언어 메뉴에서 볼 수 있습니다. 이 문서는 다른 제품의 등록상표 여부를 전제로 하지 않습니다.