Kordil Geodesy Tools
İleri Düzey Kullanıcı Kılavuzu
Koordinat dönüşümleri, parametre kestirimi, en küçük kareler dengelemesi, belirsizlik ve hata araştırması için uygulama odaklı teknik başvuru.
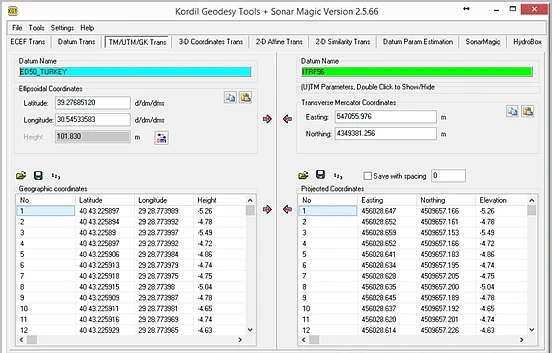 1234
- 1 İşlem sekmesi.
- 2 Kaynak datum ve giriş.
- 3 Hedef datum/projeksiyon.
- 4 Toplu dönüşüm ve yön kumandaları.
İçindekiler
Programın yaptığı iş ile teorik yöntemi ayırın
Kordil Geodesy Tools — KGT, koordinat dönüşümü ve ölçme verisi hazırlama işlerini tek çalışma alanında birleştiren Windows masaüstü uygulamasıdır. Kordil tarafından geliştirilen sistem; tek nokta ve dosya tabanlı dönüşümleri, ortak noktalardan dönüşüm parametresi kestirimini, görüntü referanslamayı ve bazı hidrografik veri işleme görevlerini kapsar.
Bu belge yalnızca düğmelerin yerini anlatmaz. Seçilen modelin anlamını, çözümün hangi varsayımlarla geçerli olduğunu ve sonucun nasıl sınanacağını açıklar. Klasik jeodezik formüller teknik eğitim amacıyla verilmiştir; kaynak kodu veya özel yazılım mimarisi yayımlanmamıştır.
| Modül / işlem | Doğrulanan kapsam | Varsayılmaması gereken |
|---|---|---|
| ECEF Trans | Enlem, boylam, elipsoidal yükseklik ↔ jeosantrik XYZ | Ortometric yüksekliğin otomatik tanınması |
| Datum Trans / 3-D Coordinates Trans | Tanımlı elipsoitler ve 7 parametreyle dönüşüm | Her datum çiftinde resmî grid/epok dönüşümünün otomatik seçilmesi |
| TM/UTM/GK Trans | Özelleştirilebilir Transverse Mercator parametreleri | Yalnızca koordinata bakılarak dilim ve yarımkürenin kesin tanınması |
| 2-D Similarity / Affine | Ortak noktalardan sırasıyla 4 / 6 parametre; ileri ve geri uygulama | Kaynak ve hedef kovaryanslarının birlikte dengelenmesi |
| Datum Param Estimation | Ortak 3B noktalardan 7 parametre kestirimi ve raporlama | Sınırsız dönmeler için doğrulanmış yakınsama veya otomatik kaba hata ayıklama |
| KMZ DXF Tools / görüntü referanslama | Tablo, harita ve CAD değişimi; BMP referanslama | Her CAD nesnesinin ve raster modelinin kayıpsız korunması |
| Sonar Magic | Zaman damgalı konum/iskandil eşleştirmesi ve derinlik işleme | Tam çok ışınlı ışın izleme, hareket telafisi veya otomatik hidrografik kabul |
Tekrarlanabilir bir işi kurma
- İş tanımını oluşturun: kaynak/hedef CRS, yatay ve düşey datum, epok, birim, eksen sırası ve kabul ölçütü.
- Girdiyi koruyun: ana dosyayı değiştirmeyin; çalışma ve çıktı klasörlerini ayırın.
- İşlem sekmesini seçin: aynı datumda biçim/projeksiyon değişimi mi, farklı datum dönüşümü mü, yoksa parametre kestirimi mi?
- Datum ve projeksiyonu doğrulayın: A/B tanımlarını dosyadan yükleyin veya yetkili kaynaktan girin. Kalıcı ayarın doğru olduğuna yalnızca önceki oturumdan geldiği için güvenmeyin.
- Küçük deneme yapın: bir bilinen nokta ve birkaç satırlık dosyayla sütunları, yönü ve sayısal biçimi sınayın.
- Parametre kestiriyorsanız: ortak noktaları yükleyin, raporu etkinleştirin, modeli çözün, artık ve bağımsız kontrol incelemesini tamamlayın.
- Toplu uygulama: kontrol edilmiş parametrelerle asıl dosyayı dönüştürün. Kestirim noktalarıyla dönüşecek noktaları karıştırmayın.
- Dışa aktarım ve kabul: satır sayısı, ID, kapsam, birim ve kontrol farklarını doğrulayın; tanım dosyaları ve raporu birlikte arşivleyin.
Arayüz mantığı
Üst sekmeler işlem ailesini, renkli datum panelleri kullanılan tanımları gösterir. Tek nokta alanları hızlı denemeye; alt tablolar toplu dönüşüme hizmet eder. Okun yönü gerçek kaynak-hedef yönüyle birlikte kontrol edilmelidir. Eski yardım görüntülerinde adlar ve renkler farklı olabilir. Menü ve araç ipuçlarını esas alın; bir simgeyi yalnızca eski ekranla eşleştirerek işlem yapmayın.
Parametre kestirimi sekmelerindeki Report veya hesap ayrıntısı seçeneğini çözümden önce etkinleştirin. Raporu ayrı kaydedin. Görüntülenen parametrelerin, yalnızca son başarılı hesaba ait olduğunu kendi iş kaydınızla doğrulayın.
Koordinat sistemi, datum, CRS ve epok
Koordinat sistemi; eksen, birim ve geometrik kurallardır. Datum, bu sistemi fiziksel Dünya ile ilişkilendirir. Koordinat referans sistemi — CRS — bu bilgileri birlikte tanımlar. Aynı “X, Y” başlığını taşıyan iki dosya aynı referans sisteminde olmak zorunda değildir.
Conversion / koordinat dönüşümü
Datum değişmeden gösterim değişir: elipsoidal ↔ ECEF veya coğrafi ↔ projeksiyon. İşlem matematiksel olsa da girdi ve tanım belirsizlikleri kaybolmaz.
Transformation / referans dönüşümü
Farklı datum veya çerçeveler arasında ampirik parametrelerle geçiş yapılır. Parametrelerin kaynak verisi, geçerlilik alanı, yönü ve belirsizliği önemlidir.
Epok neden önemlidir?
Dinamik çerçevelerde koordinatlar zamana bağlıdır. Aynı noktanın farklı epoklarda verilmesi, deprem veya deformasyon etkileri yalnızca sabit 7 parametreyle giderilemeyebilir. Bir elipsoit adının aynı olması iki datumun eşdeğer olduğunu göstermez. İncelenen KGT iş akışında otomatik hız alanı, 14 parametreli zaman modeli veya deformasyon gridinin uygulandığı kabul edilmemelidir.
Yüksekliklerin ayrılması
h = H + N
h: elipsoidal yükseklik
H: ortometrik yükseklik
N: uygun jeoit modelinin ondülasyonu
Bu ilişki fiziksel kavramı açıklar; KGT’nin kendiliğinden uygun jeoit dosyasını seçtiği anlamına gelmez. Normal yükseklik kullanılıyorsa ilgili yükseklik anomalisi ve quasigeoit modeliyle tutarlı tanım gerekir. Yerel su seviyesi datumunu elipsoit yüksekliği yerine girmeyin.
Bir rasterın koordinatlandırılması düşey referans dönüşümü değildir. Bir menü, dosya veya modül adında “geo” bulunması ulusal jeoit hesabının yapıldığını kanıtlamaz.
Dosya okunduğu için doğru okunmuş sayılmaz
| Kontrol | Uygulama |
|---|---|
| Eksen sırası | Coğrafi tabloda enlem/boylam; projeksiyonda E/N; 3B tabloda X/Y/Z. Etiketi fiziksel anlamıyla kaydedin. |
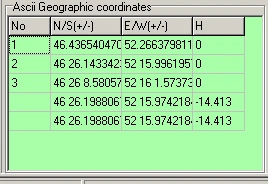
| Açı biçimi | DD: 40.5; DM: 40 30; DMS: 40 30 0. Ondalık dakika ile ondalık derece aynı değildir. |
| İşaret | Güney/batı için uygun negatif işaret. 0 derecenin altındaki koordinatlarda işaret kaybına karşı özel deneme yapın. |
| Ondalık ve ayırıcı | Dosyada ondalık nokta/virgül ile sütun ayırıcısını açık belirleyin. CSV’de ondalık virgül belirsizliğini giderin. |
| ID ve tekrar | Ortak noktaları aynı fiziksel noktaya göre eşleyin. Tekrarlı ID veya satır, bağımsız yeni bilgi değildir. |
| Eksik yükseklik | 0, boş, bilinmiyor ve gerçek sıfır ayrı anlamlardır. 3B kestirimde eksik yüksekliği sıfırla doldurmayın. |
| Hassasiyet | Çıktı ondalık sayısı doğruluk değildir. Ara çıktıyı yuvarlayıp tekrar işleme sokmak hata biriktirir. |
Küçük dosya ile sınama
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
Bu kurgusal örnek sütun anlamını gösterir; başlık satırı ve ayırıcı desteği seçilen okuyucuyla denenmelidir. Dosya okuyucularının tümü aynı biçimi desteklemeyebilir. Başlık, açıklama veya sayısal nokta numarasının yanlış sütun olarak yorumlanmadığını önizlemede kontrol edin. Programın sağlanan eski test dosyalarında kasıtlı bozuk veya açıklamalı kayıtlar bulunabilir; bunlar onaylı saha verisi değildir.
Açı dönüşümü
DD = işaret × (|D| + M/60 + S/3600)
1″ = π / 648000 rad
1 gon = 0.9°
NMEA ddmm.mmmm → D + dakika/60
DMS’de bütün açıya tek işaret uygulayın. −0° 30′ gibi durumları yalnızca tamsayı dereceye bakarak çözmeyin. Dakika ve saniye 0 ≤ değer < 60 aralığında olmalıdır. 40.3000° ile 40°30′ aynı nokta değildir.
ECEF modeli ve ters çözümün kontrolü
ECEF, Dünya merkezli ve Dünya’ya bağlı bir Kartezyen sistemdir. X ekseni ekvator ile başlangıç meridyeni kesişimine, Y ekvator üzerinde 90° doğuya, Z kuzey kutbuna yönelir. Enlem φ, boylam λ ve elipsoidal yükseklik h aynı elipsoit tanımına ait olmalıdır.
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
a büyük yarı eksen, f basıklıktır. Arayüzdeki Inverse flattening 1/f değeridir; f doğrudan bu alana yazılmaz. Formüllerde açılar radyan, kullanıcı girişinde ise seçili derece biçimindedir.
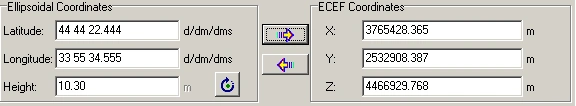 12
- 1 Enlem, boylam ve elipsoidal yükseklik.
- 2 Aynı elipsoitte XYZ.
Ters dönüşüm
Genel ters çözümde p = √(X²+Y²), λ = atan2(Y,X) kullanılır; enlem ve yükseklik uygun kapalı veya iteratif yöntemle elde edilir. KGT’nin incelenen ters yolu iteratif hesap yapar. Her algoritmanın kutup, orijin ve çeyrek düzlem davranışı ayrıca sınanmalıdır. “Ters dönüşüm var” ifadesi her sayısal uç durumda koşulsuz doğruluk garantisi değildir.
Asgari doğrulama takımı
- Ekvator ve sıfır boylamda h=0 için X≈a, Y≈0, Z≈0.
- Kuzey/güney ve doğu/batı kombinasyonlarında boylam çeyrek düzlemi.
- Çalışma alanının tipik noktalarında ileri–geri kapanma.
- Kutup yakınları ve Dünya merkezine yakın geçersiz girdiler için kontrollü hata davranışı.
- Aynı noktayı bağımsız, tanımı eşleşen bir referans hesapla karşılaştırma.
İki yönde aynı yanlış tanımı kullanmak küçük kapanma verebilir. Bağımsız bilinen nokta testi mutlaka gerekir.
Datum tanımı, dönüşüm yönü ve dönme konvansiyonu
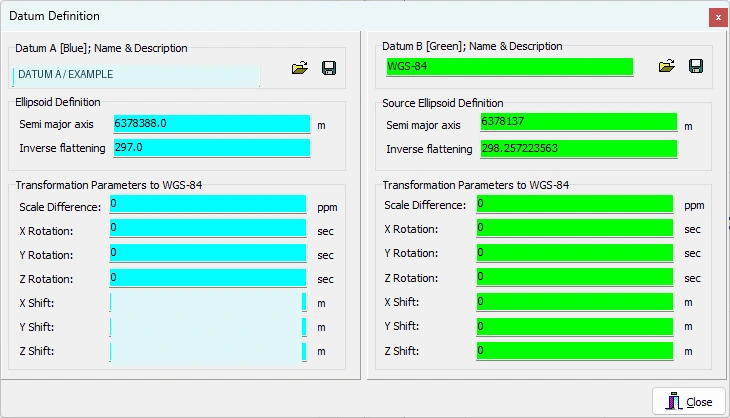 123
- 1 a ve 1/f: elipsoit geometrisi.
- 2 Datum A’nın WGS 84’e dönüşüm parametreleri.
- 3 Datum B’nin WGS 84’e dönüşüm parametreleri.
Projeye özgü bazı değerler kapatılmıştır. Görünen değerleri başka projeye kopyalamayın; alan etiketleri ve işlem yönü esas alınır.
Geliştirme ekran arşivi, 10.02.2026; eğitim için düzenlenmiştir.Standart 7 parametreli model
rT = t + m R rS
m = 1 + dS × 10⁻⁶
rS, rT: kaynak ve hedef XYZ vektörleri
t: (tX, tY, tZ) ötelemeleri [m]
dS: ölçek farkı [ppm]
R: dönme matrisi; açı birimleri ve konvansiyon tanımlıdır
Bir ppm, bir milyonda birdir: 1000 m üzerinde yaklaşık 1 mm ölçek etkisine karşılık gelir. Dönmeleri derece, yay saniyesi ve radyan arasında karıştırmak çok büyük hata yaratır. KGT datum ekranında dönmeler sec/yay saniyesi, ötelemeler metre ve ölçek farkı ppm olarak gösterilir.
WGS 84 üzerinden işlem zinciri
Coğrafi datum dönüşümünde mantıksal zincir şöyledir: kaynak elipsoitte φλh → kaynak XYZ → kaynak datumdan WGS 84’e → WGS 84’ten hedef datuma → hedef elipsoitte φλh. Hedef datumun WGS 84’e tanımlı parametreleri, hedefe geçerken ters işlem olarak değerlendirilir. A ve B arasında basitçe parametreleri çıkarmak genel olarak doğru bileşik dönüşüm vermez.
Coordinate Frame ve Position Vector
İki yaygın konvansiyon aynı dönme sayılarını farklı işaretle yorumlar. Küçük açılı Coordinate Frame gösteriminin bir biçimi aşağıdadır:
R_CF ≈ [  1    +rz   −ry ]
       [ −rz    1    +rx ]
       [ +ry   −rx    1  ]
R_PV ≈ R_CFᵀ  (aynı fiziksel ilişki için dönme işaretleri karşılaştırılır)
KGT’nin klasik yardımında Coordinate Frame yaklaşımı belirtilir; sayısal hesapta tam trigonometrik dönme ilişkileri de bulunur. Başka yazılımdan alınan parametre setini yalnızca “Helmert” adıyla eşleştirmeyin. Kaynak/hedef yönü, açı sırası, dönme konvansiyonu, lineerleştirilmiş/tam model ve ölçek tanımı birlikte kaydedilir. Büyük açılarda yalnızca işaret değiştirmek tam Euler matrisinin dönüş sırasını eşdeğer kılmaz.
Ters işlem
rS = (1/m) Rᵀ (rT − t) [R ortogonal ve m ≠ 0 ise]
Ötelemeleri hedef vektörden çıkarmadan yalnızca yedi parametrenin işaretlerini çevirmek genel ters dönüşüm değildir. KGT’nin yön kumandası ve bağımsız kontrol noktası birlikte kullanılmalıdır. Tanım dosyaları .datum olarak saklanabilir; işlem metadata’sını ayrıca arşivleyin.
Transverse Mercator, UTM ve Gauss–Krüger
TM bir projeksiyon ailesidir; UTM ve Gauss–Krüger ise belirli dilim, ölçek ve koordinat düzenleriyle uygulamalarıdır. Merkez meridyeni λ₀, başlangıç enlemi φ₀, ölçek k₀, false easting FE ve false northing FN tam tanımlanmadan “UTM’ye dönüştür” demek yeterli değildir.
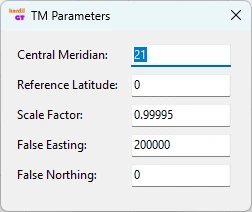
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
M meridyen yayı, e′ ikinci dışmerkezliktir. Bu seri, modelin yapısını gösterir; kesilmiş yazımı üretim hesabı yerine kullanmayın. KGT’nin TM hesap yolu seri açılımına dayanır; merkez meridyeninden çok uzakta, kutup yakınında ve olağan dışı projeksiyonlarda kapsam/kararlılık bağımsız sınanmalıdır.
Standart UTM ile özel yerel TM’yi ayırın
Yaygın UTM düzeninde dilimler 6° genişliğinde, k₀=0.9996 ve FE=500000 m’dir; güney yarımküre FN uygulaması ayrıca tanımlanır. Standart dilim formülü genel bölgelerde λ₀=6z−183° biçimindedir; özel dilim uygulamaları bulunduğundan yalnızca bu formülle CRS kimliği seçmeyin. Gauss–Krüger’de dilim genişliği, dilim öneki ve ölçek ulusal uygulamaya göre değişebilir.
Grid–ground ayrımı
Dgrid ≈ k × [R/(R+h)] × Dground
combined factor ≈ projection scale × elevation factor
Yaklaşık ilişki kısa yatay uzunlukların yorumuna yardımcı olur; eğik mesafeyi doğrudan grid uzunluğuyla karşılaştırmayın. Meridyen yakınsaması gerçek kuzey ile grid kuzeyi arasındaki yön farkıdır. KGT’nin projeksiyon koordinatı vermesi, bütün yerel nokta ölçeklerini, yakınsamayı ve yerden gride indirgemeleri ayrıca raporladığı anlamına gelmez. Mühendislik ağında bu etkiler bütçeye katılmalıdır.
2B benzerlik: şekli koruyarak koordinat çerçevesini değiştirmek
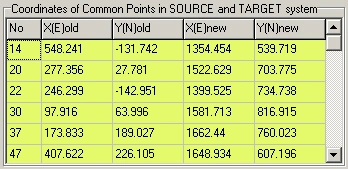
Benzerlik dönüşümü iki öteleme, tek dönme ve her iki eksende ortak ölçek içerir. Doğruların açılarını ve uzunluk oranlarını korur. Yerel mühendislik koordinatlarının başka bir düzlem sistemine uyarlanmasında, şekil korunması isteniyorsa ilk adaydır. Farklı projeksiyonların geniş alan üzerindeki değişken deformasyonunu tek benzerlikle bütünüyle gideremezsiniz.
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
İşaretler burada KGT’nin 2B model yönüne uygun yazılmıştır. Kartezyen eksenleri alışılmış X-doğu/Y-kuzey kabul ederek veya ekranın aşağıya artan piksel Y’sini kullanarak açı işaretini tahmin etmeyin. Pozitif θ’nin fiziksel etkisini bilinen bir yönle deneyin.
Çözüm ve uygulama
- 2-D Similarity Trans sekmesini açın. Ortak nokta dosyası veya tablo girişini kullanın.
- En az iki farklı nokta gerekir; yalnızca minimum noktayı kullanmak artıklar üzerinden model doğrulaması sağlamaz. İş alanını çevreleyen daha fazla ortak nokta seçin.
- Rapor seçeneğini etkinleştirin; parametreleri hesaplayın. Önceden kalan değerleri yeni çözüm sanmayın.
- Her kontrol noktasını parametrelerden tekrar hesaplayıp hedef koordinatından çıkarın. Rapor sütunlarının aynı farkı verdiğini doğrulayın.
- Çözüme katılmamış noktalarda dış doğrulama yapın; ancak sonra asıl dosyaya ileri veya geri dönüşümü uygulayın.
Ters model ve sınır durumları
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
s sıfıra yakınsa dönüşüm anlamsızlaşır. Açı çeyrek düzlemleri, sıfır dönmeli fakat birim olmayan ölçek, yaklaşık ±90° dönme ve geri dönüşüm özel olarak sınanmalıdır. Matematiksel model bu durumları tanımlayabilir; uygulamanın parametre gösterimi ve ters hesap yolunun tamamının her uç durumda eşdeğer davrandığını varsaymayın.
2B afin: bağımsız ölçekler ve kayıklık
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
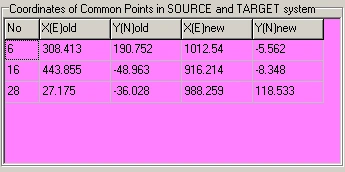
Afin dönüşüm paralelliği korur; genel durumda açı ve uzunluk oranlarını korumaz. Bağımsız eksen ölçekleri, dönme, kayıklık ve uygun durumda yansıma içerebilir. Eski pafta/raster, farklı ölçekli yerel koordinat düzlemleri veya geometrik bozulma içeren mühendislik çizimleri için kullanılabilir. Gerçek bir jeodezik datum farkını her koşulda temsil eden fiziksel model değildir.
Model seçimi
Önce geometrik gerekçeyi belirleyin. Benzerlikte düzenli kalan artıklar farklı eksen ölçekleriyle açıklanabiliyorsa afin anlamlı olabilir. Ancak yalnızca “artıklar küçüldü” diye daha fazla parametre seçmeyin. Fazladan parametreler yanlış eşleşmiş kontrol noktasını veya yerel bozukluğu da soğurabilir. Aynı veri ve eşit ağırlıkta afin iç uyumu en az benzerlik kadar iyi görünür; bu, dış doğruluğunun daha iyi olduğunu kanıtlamaz.
Uygulama kontrolü
- En az üç doğrusal olmayan ortak nokta; pratikte alanı çevreleyen ve ortasını kontrol eden fazla nokta.
- Fazlalık f=2n−6. Üç noktada f=0; varyans faktörü ve artık tabanlı testler üretilemez.
- det B sıfıra yakınsa ters model kararsızdır. Negatif determinant yansıma gösterebilir; beklenmiyorsa eksen veya nokta eşleşmesini inceleyin.
- 2B dönüşümün yükseklikleri dengelediğini düşünmeyin. İncelenen afin/benzerlik uygulama yollarında yükseklik sütunu değiştirilmeden taşınır.
A1, A2, B1, B2 katsayıları genellikle boyutsuz, A0/B0 koordinat birimindedir. Katsayılardan yorumlanan eksen ölçekleri kaynak baz vektörlerinin görüntü uzunluklarından hesaplanabilir: sX=√(a1²+b1²), sY=√(a2²+b2²). Kaynak eksenler dikse, hedef baz vektörlerinin skaler çarpımı kayıklık hakkında bilgi verir. Birden fazla dönme–kayma ayrıştırması mümkün olduğundan raporda kullanılan ayrıştırma konvansiyonunu belirtin.
Ortak 3B noktalardan datum parametreleri
Datum Param Estimation, bilinen iki XYZ takımından öteleme, dönme ve ölçek kestirir. “Inverse Helmert” burada bilinmeyen parametreleri koordinatlardan bulma anlamındadır; yalnızca bilinen parametrelerle ters yönde nokta dönüştürmekle aynı işlem değildir.
- Kontrol noktalarının iki sistemde aynı fiziksel noktayı, uyumlu epok ve birimi temsil ettiğini doğrulayın.
- Yedi sütunlu düzeni hazırlayın: ID, ilk sistem X/Y/Z, diğer sistem X/Y/Z. Sütunların hedef-kaynak yorumu seçili ekran ve raporla doğrulanmalıdır; başlıktaki Xt adını tek başına yeterli saymayın.
- En az üç, geometrik olarak bağımsız ortak nokta yükleyin. Üç noktanın neredeyse doğrusal olması uygun 3B belirlenebilirlik sağlamaz.
- Raporu açıp kestirim yapın; elde edilen parametrelerin hangi yönü anlattığını bilinen iki noktayla sınayın.
- Ötelemeler, ppm ve yay saniyesi alanlarını hedef datum tanımına aktarırken birim ve yön kontrolü yapın.
- En az bir dış kontrol ve ileri–geri kapanma deneyi yapın. Dağılım ve yükseklik aralığı bakımından yetersiz çözümü genelleştirmeyin.
Lineerleştirme ile tam dönmeyi ayırın
Genel model rT=t+sRrS doğrusal değildir. Klasik küçük açı yaklaşımı dönmeleri lineerleştirir. Daha genel kestirimde yaklaşık q₀ çevresinde Jacobian A=∂F/∂q kurulur; düzeltmelerle çözüm yenilenir. Tam trigonometrik bir R kullanmak, tek başına iyi yakınsamış bir doğrusal olmayan dengeleme yapıldığını göstermez.
Ortak nokta kalitesi
Dar bir sahadaki ECEF noktaları yaklaşık aynı büyük jeosantrik vektör etrafında toplanır. Bazı parametreler kuvvetli korelasyon gösterebilir; çok küçük iç artıklar fiziksel olarak güvenilir yedi parametre bulunduğunu kanıtlamaz. Ulusal datum değişimini az sayıda ve dar dağılımlı noktadan çıkarıp ülke geneline uygulamayın. Yetkili dönüşüm gridleri, bölgesel modeller ve epok düzeltmeleri öncelikle değerlendirilmelidir.
En küçük kareler dengelemesi: ne minimize edilir?
En küçük kareler — least-squares adjustment — seçilen fonksiyonel ve stokastik model altında artıkların ağırlıklı kareleri toplamını minimize eder. Yöntem yanlış model, yanlış datum veya kaba hatayı otomatik olarak doğruya dönüştürmez. “Dengeleme yapıldı” ifadesi, çözümün güvenilir olduğunu göstermek için yeterli değildir.
Doğrusal model ve işaret konvansiyonu
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
Bu kılavuzda v hesaplanan eksi gözlenen olarak tanımlanır. Diğer kaynaklar ters işaret kullanabilir. Kareler toplamı değişmez; artık haritasının yönü değişir. A tasarım matrisi, q bilinmeyen parametreler, l gözlem vektörü, P ağırlık matrisidir. Tam sütun rankı altında teorik olarak q̂=(AᵀPA)⁻¹AᵀPl yazılır. Pratik sayısal çözümde açık ters yerine QR veya SVD tercih edilebilir; bu, KGT’nin söz konusu yöntemleri kullandığı iddiası değildir.
Benzerlik için iki gözlem satırı
[XT]   [1 0  XS  YS] [tx]
[YT] = [0 1  YS −XS] [ty] + gözlem hatası
                       [a]
                       [b]
Buradaki “gözlem hatası” l−Aq tarafına aittir; yukarıdaki düzeltme v bunun ters işaretidir. Her nokta iki skaler denklem sağlar. Afin için satırlar [1 XS YS 0 0 0] ve [0 0 0 1 XS YS] biçimindedir. 3B modelde her nokta üç denklem sağlar; dönme modelinin türevleri A’yı oluşturur.
Serbestlik derecesi ve posterior varyans
f = m − rank(A)       [tam rankta f = m − p]
SSE = v̂ᵀ P v̂
s₀² = SSE / f         [f > 0]
s₀ = √(SSE/f)
| Model | Skaler denklem m | Parametre p | Tam rankta f |
|---|---|---|---|
| 2B benzerlik | 2n | 4 | 2n−4 |
| 2B afin | 2n | 6 | 2n−6 |
| 3B Helmert | 3n | 7 | 3n−7 |
n nokta sayısı, m skaler gözlem sayısıdır. f=0 durumunda tam çözüm elde edilebilir ama veri içinden s₀ kestirilemez. Eğer rank eksikse yalnızca m−p hesabı yapmak yetersizdir; datum kusuru veya geometri problemi incelenmelidir. Tekrarlı aynı noktayı dosyaya eklemek, bağımsız gözlem sayısını fiziksel anlamda artırmaz.
Doğrusal olmayan modele geçiş
l = F(q) + ε
w = l − F(q₀)          A = ∂F/∂q |q₀
A δq ≈ w               qyeni = q₀ + δq
Bir genel iteratif yöntemde düzeltme normu, amaç fonksiyonu, fiziksel parametre değişimi ve rank izlenir. Birimler farklıysa bütün parametreler için tek sayısal eşik kullanmak anlamlı olmayabilir. Bu anlatım teoriktir; KGT arayüzünde bir yakınsama yöneticisi bulunduğunu ima etmez.
Ağırlık: iyi ölçüye güven, ama doğru nedenle
Fonksiyonel model beklenen koordinat ilişkisini; stokastik model gözlemlerin belirsizlik ve korelasyonunu tanımlar. Aynı geometri farklı ağırlıklarla farklı parametreler verebilir. Bir noktanın ağırlığı, sonucu beğenmediğiniz için değil, ölçümün bağımsız kalite bilgisine göre belirlenir.
Cov(l) = σ₀² Qll
P = Qll⁻¹
bağımsız gözlemlerde: Pii = σ₀² / σi²
σ₀² ortak referans varyansıdır. Tam kovaryans biliniyorsa onunla tutarlı ölçek seçilir. P=I, tüm skaler bileşenlere aynı bağıl güven ve sıfır korelasyon varsayar. Eşit ağırlık, gerçek arazide her noktanın eşit doğrulukta olduğunu kanıtlamaz.
İncelenen benzerlik, afin ve 3B parametre kestirim yollarında P=I kurulmaktadır. Dosyaya “sigma” sütunu ekleyerek kendiliğinden ağırlıklı çözüm beklemeyin. Tam nokta kovaryanslarının, eksenler arası korelasyonların veya kaynak koordinat hatalarının bu yollarla otomatik işlendiği doğrulanmamıştır.
Her iki sistem de hatalıysa
Klasik dolaylı gözlem modelinde kaynak koordinatlar hatasız kabul edilmiş, belirsizlik hedef koordinatlara yüklenmiş olabilir. Gerçekte iki tarafta da anlamlı hata varsa toplam en küçük kareler, errors-in-variables veya Gauss–Helmert gibi modeller gerekebilir. Yalnızca P’yi değiştirerek her kaynak koordinat belirsizliğini doğru modellemiş olmazsınız.
Fiziksel örnek
GNSS yatay bileşenleri ile yükseklik bileşeni aynı belirsizlikte olmayabilir. Tek bir cihaz/oturumdan türetilmiş noktalar korelasyon taşıyabilir. Binlerce korelasyonlu noktayı bağımsız varsaymak sahte bir kesinlik üretir. Önce ölçüm yöntemini ve ortak hata kaynaklarını inceleyin; sonra uygun model seçin.
Robust kestirim
Huber veya benzeri M-kestiricileri büyük standartlaştırılmış artıklara azalan etki verebilir. Bunlar genellikle iteratif yeniden ağırlıklandırma ile uygulanır. Otomatik veri temizleme veya doğruluk garantisi değildir; model hatasını da gizleyebilir. İncelenen KGT kestirim yollarında robust çözüm doğrulanmamıştır. Böyle bir analiz başka araçla yapılırsa yöntem, eşikler ve dışlanan kayıtlar rapora eklenmelidir.
Kovaryans, yayılım ve hata elipsi
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
Parametre kovaryansı, dönüştürülmüş gözlem kovaryansı ve artık kovaryansı farklıdır. Özellikle AQqqAᵀ matrisi artık kovaryansı değildir. Artığı bunun köşegenine bölerek normalize etmek doğru test üretmez. σ₀ biliniyorsa ilgili apriori ölçek; bilinmiyorsa uygun varsayımlarla posterior s₀ kullanılır.
Yeni bir noktaya hata yayılımı
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
Kaynak nokta ile parametre kestirimi bağımsızsa çapraz terimler sıfır kabul edilebilir. Aynı kontrol noktalarını yeniden değerlendiriyorsanız bağımsızlık otomatik değildir. “Yalnızca parametre sigma’sı” dönüşen noktanın toplam belirsizliği sayılmaz. Girdi, datum tanımı, epok, model yetersizliği ve parametrik belirsizlik ayrı katkılar yapabilir.
Yatay hata elipsi
CEN = [σE²   σEN]
      [σEN   σN²]
λ1, λ2 = CEN özdeğerleri      λ1 ≥ λ2 ≥ 0
1σ ana yarı eksenler: √λ1, √λ2
%95 için (bilinen normal kovaryans): √χ²(2;0.95) ≈ 2.448
Büyük eksen yönü ilgili özvektörden bulunur. Her iki koordinat için ±1.96σ yazmak, %95 olasılıklı bir 2B elipsi doğrudan tanımlamaz. Kovaryans tahmin edilmişse ve serbestlik sonluysa uygun F dağılımı temelli güven bölgesi gerekebilir. ECEF sigma’larını yerel doğu/kuzey/yukarı yorumlamak için ayrıca yerel dönme ile kovaryans taşınır.
İç duyarlık ile dış doğruluk
Çok küçük posterior sigma, yalnızca varsayılan model ve veri içindeki tutarlılığı gösterebilir. Bütün kontrol noktaları aynı sistematik datum hatasını taşıyorsa artıklar küçük kalır. Dış kontrol, modelden bağımsız ölçü ve gerçeklik bilgisi sağladığı için zorunludur.
Bir büyük artık bir hüküm değil, araştırma başlangıcıdır
Önce hata sınıfını belirleyin
| Desen | Muhtemel neden | İlk inceleme |
|---|---|---|
| Her noktada benzer vektör | Öteleme, datum veya sabit ofset | Kaynak-hedef tanımı ve işaret |
| Merkezden uzaklaştıkça büyüyen fark | Ölçek/projeksiyon veya dönme etkisi | k₀, ppm, grid–ground, merkez meridyeni |
| Tek noktada büyük fark | ID eşleşmesi, yazım, yer değiştiren işaret | Ham ölçü, krokiler ve orijinal dosya |
| Bölgesel kümeler | Yerel deformasyon, oturum farkı, model yetersizliği | Artık vektör haritası ve ölçüm geçmişi |
| Yalnız yükseklikte fark | h/H, jeoit, anten/alet yüksekliği | Düşey datum ve yükseklik tanımı |
Global model testi — teorik
Normal hatalar, doğru Qll ve apriori σ₀² varsayımı altında:
T = (vᵀ P v)/σ₀²  ~  χ²f
iki taraflı kabul aralığı:
χ²(f; α/2) ≤ T ≤ χ²(f; 1−α/2)
Çok büyük T, kaba hata, hatalı ağırlık veya yetersiz model gösterebilir. Aşırı küçük T; belirsizliklerin fazla kötümser verilmesi, korelasyon, yuvarlama veya bağımsız olmayan veriyle ilişkili olabilir. Tek taraflı üst test kullanılacaksa hipotez ve anlamlılık buna göre ayrıca tanımlanır. Global test tek başına hangi noktanın yanlış olduğunu söylemez.
Normalize artık — teorik
wi = vi / [σ₀ √(Qvv,ii)]
ri = (Qvv P)ii
bağımsız, diyagonal P için: ri = Qvv,ii × Pii
Σ ri = f
ri yerel fazlalık/güvenilirlik bilgisidir. Küçük ri taşıyan bir gözlem hatasını parametrelere fazla aktarabilir; artığı küçük görünebilir. Genel korelasyonlu modellerde bu köşegenlerin klasik 0–1 yorumu ayrıca değerlendirilmelidir. Bilinmeyen σ₀ yerine aynı veriyle kestirilen s₀ kullanılması dağılımı değiştirir; her değeri standart normal kabul etmeyin. Silinmiş gözlem veya dıştan Studentlaştırma uygun yöntem ve serbestlik gerektirir.
Çoklu testlerde yanlış alarm olasılığı artar. Anlamlılık α, test sayısı, korelasyon, güç ve minimum saptanabilir hata birlikte düşünülmelidir. Ki-kare veya normalize artık testinin KGT’de otomatik uygulanıp bir geçer/kaldı sonucu ürettiği doğrulanmamıştır.
Masking, swamping ve güvenilirlik
Birden fazla kaba hata birbirini gizleyebilir — masking. Hata içermeyen bir nokta, başka bir hatanın parametreleri bozması nedeniyle büyük artık gösterebilir — swamping. Bu nedenle en büyük artığı silip tekrar çözmek mekanik bir işlem olmamalıdır. Basit bağımsız skaler durumda minimum saptanabilir hata büyüklüğü yaklaşık σi√(λ₀/ri) ile ilişkilidir; λ₀ seçilen yanlış alarm ve test gücüne bağlıdır. ri küçüldükçe hata saptama zayıflar.
İzlenebilir araştırma sırası
- Dosya, birim, işaret, CRS, epok ve ID’leri doğrulayın.
- Artıkları parametrelerden bağımsız yeniden hesaplayın; vektör haritasını inceleyin.
- Şüpheli noktanın ham ölçüsüne ve fiziksel durumuna dönün.
- Varsayımlar uygunsa global ve yerel istatistikleri hesaplayın.
- Leave-one-out ile her nokta çıkarıldığında diğer noktalardaki ve dış kontroldeki değişimi izleyin.
- Veri çıkarma kararını gerekçesiyle kaydedin; ilk ve son çözümü birlikte saklayın.
Gözlem sayısını artırmak faydalıdır; fakat aynı sistematik hatayı taşıyan yeni noktalar bağımsız güvenilirlik sağlamaz. Testi geçen bir çözüm de dış doğrulama olmadan üretim onayı değildir.
Kontrol noktalarını yalnızca sayarak seçmeyin
Noktalar iş alanını çevrelemeli, iç bölgeyi temsil etmeli ve birbirinden yeterince ayrılmalıdır. Bir köşede kümelenmiş çok sayıda nokta, geniş alana dengeli yayılmış daha az nitelikli kontrolün yerini tutmayabilir. 3B dönüşümde uzaysal dağılım ve yükseklik çeşitliliği de önemlidir.
Koşul sayısı ve rank
A’nın sütunları neredeyse bağımlıysa küçük veri değişimleri parametreleri büyüterek değiştirebilir. Normal denklemlerin koşul sayısı kabaca A’nın koşul sayısının karesi kadar kötüleşebilir. Koşul sayısını değerlendirirken metre, radyan ve ppm gibi farklı birimleri uygun ölçeklemeyle ele alın; ham matrisin tek sayısını bağlamsız bir kalite sınıfı yapmayın.
x′ = x − x̄             y′ = y − ȳ
merkezleme → büyük koordinatların ve parametre korelasyonlarının etkisini azaltabilir
Merkezleme/ölçekleme bağımsız analizde yararlıdır; ancak geri dönüşüm ve öteleme parametrelerinin orijinal orijine taşınması doğru yapılmalıdır. Bu öneri, KGT’nin bütün çözümleri otomatik merkezlediği anlamına gelmez.
İnterpolasyon ve ekstrapolasyon
Kontrol ağının dışbükey zarfı dışındaki noktalarda kestirim ekstrapolasyondur. İç artıklardan dış alan doğruluğunu çıkaramazsınız. İş sahası kontrolün dışına taşıyorsa yeni kontrol kurun veya daha uygun fiziksel model kullanın. Kestirim noktalarının dışına taşan bir rasterın güzel görünmesi geometrik doğruluk belgesi değildir.
Uygulanacak denemeler
- Tek nokta çıkarma sonrası parametre ve dış kontrol değişimi.
- Kaynak/hedef koordinatlara kontrollü küçük bozucu ekleyerek duyarlık incelemesi.
- Aynı dönüşümün farklı iş alanı alt kümelerinde tutarlılığı.
- Kimlik dönüşümü, saf öteleme, saf ölçek ve bilinen dönme testleri.
- Doğrusal, dar şerit ve tekrarlı noktalara karşı beklenen ret/uyarı davranışı.
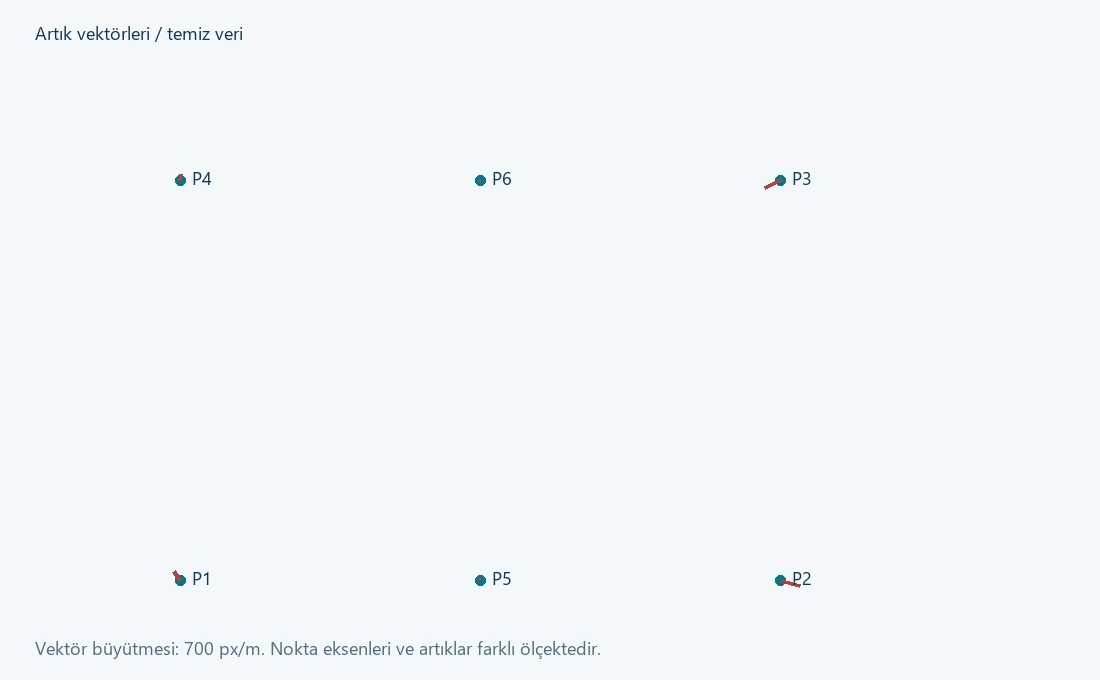
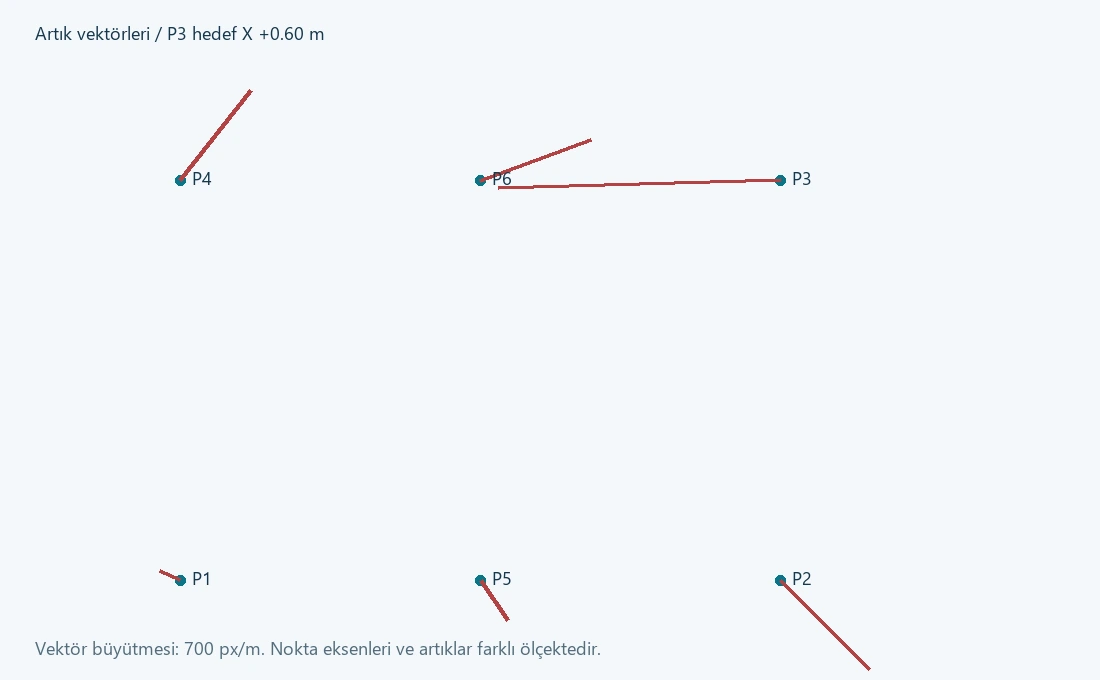
Altı ortak nokta: temiz çözüm ve 0.60 m kaba hata
Bu bölümdeki dosyalar kılavuz için üretilmiş sentetik verilerdir; saha koordinatı veya resmî kalibrasyon değildir. Hesaplar KGT’den bağımsız bir referans en küçük kareler çözümüyle doğrulanmıştır. KGT’nin canlı arayüzü bu çalışma kapsamında çalıştırılıp sayısal olarak sınanmamıştır; aşağıdaki değerler uygulamayla karşılaştırılacak referanslardır.
Kurgu
Kaynak noktalar 100×100 m dikdörtgenin dört köşesinde ve alt/üst kenar ortalarındadır. Gerçek model tx=500 m, ty=1000 m, a=1.0002 ve b=0.0003’tür. Hedeflere santimetre düzeyinde kurgusal bozucular eklenmiştir. İkinci dosyada yalnızca P3 hedef X değerine +0.60 m eklenmiştir.
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
İndirilebilir dosya aynı altı sayısal satırı içerir. Başlık satırını okuyucunun yorumlamadığını doğrulayın; gerekirse yalnızca sayısal satırları çalışma dosyasına alın.
| Büyüklük | Temiz veri referansı | P3’e +0.60 m eklenmiş veri |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ [derece] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3 artık X [m] | −0.022 | −0.402 |
İstatistikleri bağımsız hesaplayın
Apriori skaler standart sapma gerçekten σ₀=0.020 m kabul edilebiliyorsa, bu kurguda temiz çözüm için T=0.001760/0.0004=4.4; bozuk çözüm için T=640.4 bulunur. Her ikisinde f=8’dir. Hipotez ve α belirlendikten sonra uygun ki-kare sınırlarıyla karşılaştırılır. Aynı veriden hesaplanan s₀’ı tekrar paydada kullanarak T hesaplamak bağımsız global test üretmez; bu durumda değer tanım gereği f’ye döner.
P3 X bileşeninde Qvv,ii=0.633333333 ve kaba hatalı çözümde v=−0.402 m olduğundan w≈−25.2569’dur; bu sonuç bilinen 0.020 m apriori ölçek içindir. Temiz veri için en büyük |w|≈1.7592’dir. Bu örnekteki σ₀ bir saha doğruluk beyanı değildir.
KGT içinde karşılaştırma protokolü
- Temiz dosyayı 2B benzerlik ortak nokta tablosuna alın; altı nokta ve doğru sütunları kontrol edin.
- Raporu etkinleştirip çözün. Parametreleri yeterli ondalıkla kaydedin; bu modelde ölçek alanı s, dönme derece olarak yorumlanır.
- Parametrelerden altı noktayı ayrıca hesaplayın. Örneğin P1 için hesaplanan (500.002,999.992), gözlenen (500.010,999.980), artık (−0.008,+0.012) m’dir.
- Tablo çıktısını ve rapordaki her iki artık bileşenini referansla karşılaştırın. Sadece rapor başlığına veya birinci artık sütununa bakmayın.
- Bozuk dosyayla tekrarlayın. Parametrelerin nasıl değiştiğini ve diğer noktalara yayılan farkı inceleyin.
- P3’ü ancak kurgudaki hatanın kaynağını doğruladıktan sonra araştırma amaçlı çıkarın; önceki ve sonraki çözümü kaydedin.
- Çözüme girmeyen Q=(25,25) ve Q=(75,75) gibi noktalarda gerçek kurgusal model ile kestirim farkını ayrıca ölçün. Bu testte “gerçek” koordinatlar bilinir; sahada bağımsız ölçüm gerekir.
Hesap raporu nasıl okunur?
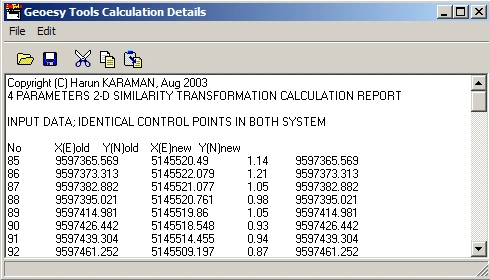
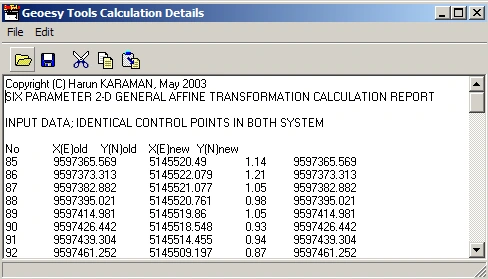
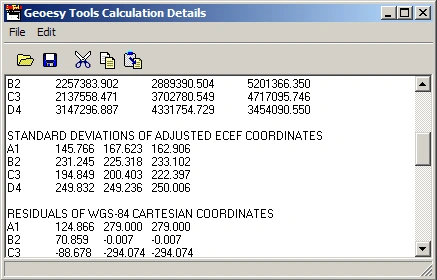
| Rapor alanı | Yorum | Bağımsız kontrol |
|---|---|---|
| Input / identical control points | Çözüme gerçekten giren ortak noktalar | ID, satır sayısı, sütunlar ve tekrarlar |
| Adjusted coordinates | Seçilen modele uyan hesaplanmış koordinatlar | Parametrelerden yeniden hesaplayın; özgün ölçü yerine geçirmeyin |
| Residuals | Model ile gözlenen koordinat farkları | İşaret, satır ve bileşen sırasını doğrudan çıkarma ile doğrulayın |
| Standard deviations | İlgili stokastik model altında türetilen duyarlık | Hangi kovaryans, hangi ölçek ve hangi serbestlik kullanılmış? |
| Transformation parameters | Son başarılı çözümün katsayıları | Birim, yön, konvansiyon, ondalık kaybı ve uygulama testi |
Önemli uygulama sınırı: rapor da doğrulanmalıdır
İncelenen 2B rapor yollarında artıkların bileşen/satır eşleştirmesi açısından bağımsız doğrulama gerektiren durumlar saptanmıştır. Bu nedenle özellikle ikinci artık sütununu tek başına kabul veya nokta eleme ölçütü yapmayın. Dönüşüm parametrelerinden XT/YT değerlerini hesaplayıp gözlenenden çıkarın; tablo dönüşümü ve raporla karşılaştırın. Uyuşmazlıkta rapora dayanarak üretim onayı vermeyin.
RMS ve s₀ aynı sayı olmak zorunda değildir
RMSX = √[Σ ΔXi²/n]           RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)]          [tam rank ve f>0]
İç kontrol farkları ile bağımsız kontrol farklarını ayrı özetleyin. Ortalama fark sistematik kaymayı, RMS toplam büyüklüğü, maksimum fark ise en kötü noktayı gösterir; her biri farklıdır. RMSE, yanlılık ve örnek sayısı belirtilmeden tek başına güven düzeyi değildir. Nokta doğruluğuna ilişkin sözleşme ölçütleri ayrı tanımlanır.
Teslim raporunun asgari içeriği
- Yazılım sürümü, işlem tarihi, kişi ve kullanılan dosyaların değişmez kimliği.
- Kaynak/hedef CRS, düşey datum, epok, eksen ve birimler.
- Model, dönüşüm yönü, parametre birimleri ve dönme konvansiyonu.
- Kullanılan/dışlanan ortak noktalar, dışlama gerekçeleri ve kontrol geometrisi.
- Artık tablosu/vektörleri, istatistik varsayımları ve bağımsız kontrol sonuçları.
- Geçerlilik alanı, toleranslar, son karar ve bilinen sınırlamalar.
KML, KMZ ve DXF: görsel çakışma ölçü kontrolü değildir
KMZ DXF Tools, KML/KMZ verisini tablo ve çizim görünümünde incelemeye, projeksiyonlu CAD verisiyle değişim hazırlamaya hizmet eder. KML koordinat sırası genellikle boylam, enlem, yükseklik biçimindedir; bu, KGT coğrafi girişindeki enlem/boylam sırasından farklı olabilir. DXF koordinatları ise tek başına CRS tanımı taşıdığı varsayılamayan çizim sayılarıdır.
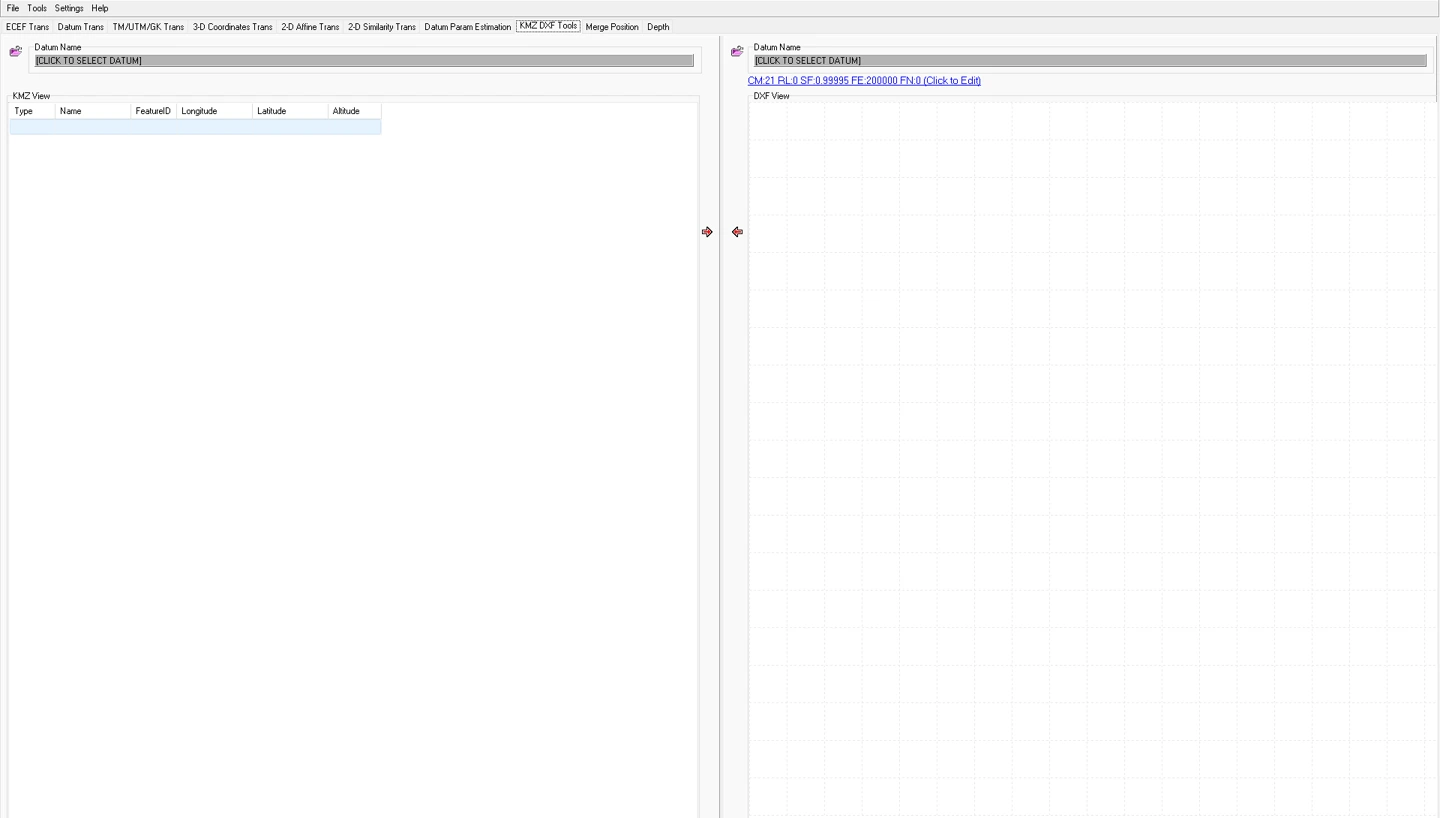 123
- 1 Sol veri tarafının datum seçimi.
- 2 Hedef datum ve TM parametre özeti.
- 3 İşlem yönü.
Boş ekranın amacı kumandaları göstermektir. “Click to select datum” görülen tanımsız durumla üretim dönüşümü başlatmayın.
Geliştirme ekran arşivi, 11.02.2026.KMZ → DXF
- Girdinin gerçekten beklenen konumda olduğunu ve coğrafi koordinat/yükseklik anlamını kontrol edin.
- Hedef datum, elipsoit ve TM parametrelerini proje tanımına göre seçin.
- Tablo ve önizlemede nesne/nokta sayısını denetleyin; desteklenmeyen geometriyi fark edilmeden kaybetmeyin.
- Dönüşüm/dışa aktarımı ayrı isimli yeni dosyaya yapın.
- CAD’de birim, koordinat kapsamı, katman/etiket ve bilinen nokta mesafesini kontrol edin.
DXF → KMZ
- Çizim biriminin metre/mm/foot ayrımını, E/N eksenlerini ve projeksiyon tanımını doğrulayın.
- Yerel mühendislik koordinatı kullanılıyorsa önce uygun yerel dönüşümü tanımlayın. DXF birimini değiştirmek datum dönüşümü değildir.
- Gerekli nesneleri seçip desteklenen geometri üzerinden dışa aktarın; karmaşık blok, spline ve açıklamaların aynen korunacağını varsaymayın.
- KMZ’yi farklı görüntüleyicide açın; nokta sayısı, çizgi yönü, kapalı sınırlar ve birkaç sayısal kontrol noktasıyla karşılaştırın.
Yükseklik ve görüntü tabanı
KML altitudeMode, zemine yapıştırma ve görüntüleyici arazi modeli ekrandaki yüksekliği değiştirebilir. Uydu görüntüsünün konumsal kayıklığı ve çekim tarihi de farklı olabilir. Google Earth üzerinde bir rıhtımın “tam oturması” santimetre doğruluk kanıtı değildir; resmî kontrol noktalarıyla sayısal doğrulama gerekir.
Bir BMP haritayı koordinatlandırmak
Görüntü referanslama, piksel (u,v) ile harita (E,N) koordinatları arasında ilişki kurar. Klasik KGT yardım akışında BMP görüntü açılır, sağ tık menüsünden Georeferencing seçilir, bilinen üç noktanın piksel ve arazi koordinatları eşlenir; GeoR ile hesaplanır. Eski yardımda değişikliğin etkinleşmesi için yeniden başlatma belirtilir; kullanılan sürümde sonucu yeniden açarak doğrulayın.
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
Görüntü Y ekseni çoğunlukla aşağı artar. Bu nedenle piksel yönünü arazi kuzeyiyle özdeş kabul etmeyin. Üç doğrusal olmayan eşleşme altı parametreyi tam belirleyebilir; bu çözümde iç artıklar sıfıra yakın olsa da bağımsız doğruluk ölçülmüş olmaz.
- Net ve çözünürlüğü yeterli görüntü seçin; orijinali koruyun.
- Üç kontrolü mümkün olduğunca görüntüyü çevreleyecek şekilde dağıtın. Nokta işaretinin merkezi belirsizse piksel seçme hatasını kaydedin.
- Piksele tıklayın; arazi E/N değerini doğru birimde girip listeye ekleyin.
- Üç eşleşmenin sütun/yönünü kontrol ederek GeoR hesabını çalıştırın.
- Görüntüyü yeniden açın ve kestirime katılmayan en az bir kontrol noktasını sınayın.
- Köşelerde ve kontrol üçgeni dışında bozulmayı inceleyin. Gerekli doğruluk sağlanmıyorsa daha uygun raster yöntemi kullanın.
Tarama deformasyonu, perspektif, kâğıt büzülmesi ve yerel bozulma tek afin modelle her yerde giderilemeyebilir. Üç noktalı referanslamayı ortofoto üretimi veya fotogrametrik düzeltme olarak sunmayın. Arayüzde bağımsız bir çok noktalı raster dengelemesi doğrulanmadığından, “daha fazla noktayı otomatik robust çözer” varsayımı yapılmaz.
Sonar Magic: konum ve tek ışınlı derinlik kaydını birleştirmek
Kordil’in resmî ürün tanımında Sonar Magic; zaman damgalı GNSS GGA ve tek ışınlı iskandil kayıtlarını birleştirir, iskandil zamanlarına konum enterpolasyonu yapar ve su seviyesi, transdüser draftı ve ses hızı bilgisiyle derinlik işleme sağlar. Desteklenen iskandil kayıt aileleri arasında SMT, DPT ve DBT bulunur. İşlenmiş veri CSV ile sonraki batimetri analizine taşınabilir.
Girdi ve işaret sözleşmesini önce kurun
- Zaman: kayıtların tarih/saat sistemi, UTC–yerel saat farkı, gecikme ve örnekleme aralığı.
- Konum: GGA enlem/boylam biçimi, N/S–E/W işaretleri, fix kalitesi ve boşluklar.
- Derinlik: cihazın neyi raporladığı — transdüser altı derinlik, draft/ofset uygulanmış derinlik veya başka bir referans.
- Draft: su yüzeyinden transdüsere pozitif aşağı uzaklık; seçilen işaret düzeniyle tutarlı.
- Su seviyesi: proje düşey datumuna göre kot; rastgele bir sıfıra göre cihaz değeri değil.
- Ses hızı: cihazın ölçüyü üretirken kullandığı referans hız ve uygulanmış düzeltmeler.
Zaman enterpolasyonu ve kayıt kaybı
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
İncelenen birleştirme yolunda iskandil zamanı iki konum kaydı arasında aranır; dışa ekstrapolasyon yapılmayan ve büyük GNSS boşluklarında kaydın atlanabildiği durumlar vardır. Çıktı sayısı bu nedenle ham iskandil sayısından az olabilir. İşlem tamamlandı mesajı bütün satırların kabul edildiği anlamına gelmez. Atlanan kayıtları zaman aralıklarıyla inceleyin.
HHMMSS veya birleşik tarih/saat gösterimleri fiziksel saniye ölçeğiyle aynı değildir. Dakika/saat/gün geçişleri, gece yarısı, tekrarlı zaman ve sırasız kayıtlar bağımsız kontrol gerektirir. İncelenen iş akışının bütün bu sınırları otomatik düzelttiği varsayılmamalıdır. Dakika geçişi içeren küçük bilinen veriyle enterpolasyonu doğrulamadan uzun kaydı üretime almayın.
Derinlikten taban kotuna
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
Bu basitleştirilmiş dikey tek ışın yaklaşımında z yukarı pozitif, draft ve derinlik aşağı pozitif kabul edilir. İncelenen KGT derinlik yolunda referans hız 1500 m/s alınır. Cihaz farklı referans hızla veya zaten düzeltilmiş derinlik veriyorsa bu varsayım kontrol edilmeden yeniden düzeltme uygulanmaz. Örnek: zwater=1.20 m, draft=0.50 m, dlogged=10.00 m ve c=1500 m/s ise zbed=−9.30 m olur.
SVP kullanımı
İncelenen profil kontrolünde derinlik–ses hızı satırları, 0 m’den başlayan ardışık tam metre derinlikleri olarak değerlendirilir; hızlar 1300–1600 m/s aralığında kontrol edilir. Bu dosya biçimi denetimi profilin fiziksel olarak doğru, güncel veya temsili olduğunu kanıtlamaz. Eksik derinlik, kapsama dışı ölçü, bozuk satır ve profil sınırları küçük veriyle sınanmalıdır.
0 1500.0
1 1499.8
2 1499.6
3 1499.5
Bu yalnızca biçim örneğidir; sahada kullanılacak bir profil değildir. Profile ait ölçüm zamanı, konum, cihaz, derinlik kapsamı ve düzeltme geçmişini saklayın. İncelenen derinlik düzeltme yaklaşımını tam ışın izleme veya bütün su kolonunda fiziksel yayılım hesabıyla eşdeğer saymayın.
İşleme protokolü
- Ham GNSS ve iskandil dosyalarını koruyun; tarih/saat damgaları ve mesaj türlerini önizleyin.
- Doğru mesaj filtresini seçin. Boş veya hatalı filtreyle doğru satırların elenmediğini kontrol edin.
- Draft, su seviyesi ve sabit ses hızı/profil seçimini belgeleyin. Cihazda uygulanmış ofseti tekrar uygulamayın.
- Kesintisiz kısa bir denemede bilinen iskandilin konumunu ve taban kotunu elle hesaplayın.
- Uzun dosyayı işleyin; giriş/çıkış sayısı, GNSS aralığı, derinlik sıçraması ve konum sürekliliğini denetleyin.
- Çıktının CRS ve düşey datumunu açık metadata ile CSV’ye eşlik ettirin.
- Bar-check, çapraz hat, su seviyesi ve zaman gecikmesi kontrollerini proje QA prosedürüne göre tamamlayın.
Kapsam dışında kabul edilecek düzeltmeler
Tam heave/roll/pitch düzeltmesi, dinamik draft, anten–transdüser lever-arm’ı, gelişmiş latency kestirimi ve bütün hatalar için birleşik belirsizlik bütçesi bu iş akışında otomatik var sayılmaz. GGA’daki ortalama deniz seviyesi yüksekliği de doğrudan elipsoidal yükseklik veya su seviyesi datum kotu değildir. Bir alanın dosyada bulunması hesapta istenen şekilde kullanıldığını kanıtlamaz.
Toplu işlem ve tekrar üretilebilirlik
Önizleme bütün dosya değildir
Büyük dosya okuyucularının bazı yollarında yalnızca küçük bir bölüm önizlenebilir. Görünen birkaç satırı toplam işlenen kayıt sayısı sanmayın. Toplu işlem yolu, çıktı dosyası ve satır muhasebesi ayrıca kontrol edilmelidir. Donanım/bellek sınırları ve desteklenen dosya boyutu için doğrulanmış küçük denemelerden büyüyün; bu kılavuz bir performans kapasitesi garantisi vermez.
Arşiv paketini kurun
İş kimliği
  ham_veri/           değiştirilmeyen girdiler
  tanimlar/           datum, projeksiyon, birim, epok bilgisi
  kontrol/            ortak noktalar ve bağımsız kontroller
  calisma/            deneme ve ara çıktılar
  teslim/             onaylı sonuç, rapor, sınırlamalar
Dosyaların özet değerini — örneğin SHA-256 — ve dönüşüm tarifini ayrı iş kaydında tutun. Aynı dosya adı aynı içerik demek değildir. Parametreleri yalnızca ekran görüntüsüyle saklamayın; yeterli hassasiyetle sayısal olarak da kaydedin.
Yuvarlama bütçesi
Bir yay saniyesinin enlem yönündeki uzunluğu yaklaşık 31 m mertebesindedir; boylam yönü enleme bağlıdır. Ondalık derecede 10⁻⁶° yatayda desimetre mertebesine yaklaşabilir. Çok hassas işlerde az ondalıklı coğrafi çıktıdan tekrar projeksiyon hesaplamak gereksiz kayıp yaratır. Gerekli basamak sayısı iş doğruluğundan türetilir; ekranda çok basamak göstermek fiziksel doğruluğu yükseltmez.
Asgari dönüşüm test matrisi
| Deneme | Beklenen kontrol |
|---|---|
| Kimlik | Aynı tanım/aynı sistemde nokta değişmemeli |
| Saf öteleme | Fark bütün noktalarda aynı |
| Saf ölçek, sıfır dönme | Uzunluk oranı doğru; uygulama ve rapor uyumlu |
| Bilinen dönme / ±90° civarı | İşaret, çeyrek düzlem ve ters yön doğru |
| Boş, bozuk, eksik satır | Gizli sütun kayması veya sessiz veri kaybı olmamalı |
| Sınır/geometri | Yakın doğrusal kontrol ve kapsama dışı nokta tanınmalı |
| Bağımsız gerçek nokta | Yanlış ama birbirini kapatan tanımlar dışlanmalı |
Hesabı yapan ve kontrol eden için kontrol listeleri
İşaretler bu oturumda yardımcı amaçlıdır; resmî kayıt değildir. Kabul toleransları proje şartnamesi ve kullanım riskine göre önceden belirlenir. Bu kılavuz bütün işler için tek bir santimetre eşiği tanımlamaz.
A · Girdi ve tanım
B · Kestirim
C · Dış doğrulama
D · Teslim
Yapın / yapmayın
| Yapın | Yapmayın |
|---|---|
| Önce küçük, bilinen veriyle doğrulayın. | Dosya açıldı diye bütün kayıtları doğru kabul etmeyin. |
| Artık desenini ve dış kontrolü birlikte okuyun. | En büyük artığı gerekçesiz silmeyin. |
| Belirsizlik varsayımlarını açıkça yazın. | Ondalık sayısı veya küçük sigma ile doğruluk ilan etmeyin. |
| Sonar cihazında yapılmış düzeltmeleri öğrenin. | Draft, ses hızı veya yükseklik ofsetini iki kez uygulamayın. |
| Dönüşüm setini kullanım alanıyla birlikte verin. | Yerel uyumu ülke geneline genişletmeyin. |
Sorunu belirtilerden kök nedene taşıyın
| Belirti | Kontrol sırası | Üretime dönüş koşulu |
|---|---|---|
| Dosya boş / satır eksik | Ayırıcı, ondalık, başlık, filtre, desteklenen satır düzeni, önizleme sınırı | Girdi–okunan–çıktı satır hesabı açıklanmalı |
| Sonuç çok uzak | E/N veya φ/λ, metre/foot/mm, dilim, yarımküre, datum yönü | Bilinen noktayla sayısal eşleşme |
| Raporun ikinci artık bileşeni tutarsız | Parametrelerden iki bileşeni yeniden hesaplayın; satır/ID eşleşmesini kontrol edin | Rapor/hesap/uygulama farkı açıklanmadan kabul yok |
| Saf ölçek veya büyük dönmede beklenmeyen sonuç | Benzerlik ölçek–açı gösterimi, çeyrek düzlem ve ters uygulama | Referans sentetik testte bütün yollar uyumlu olmalı |
| Çözüm yok / aşırı parametre | Nokta sayısı, doğrusal/tekrarlı geometri, bozuk veri, aşırı koordinat farkı | Rank ve fiziksel model yeterli; dış kontrol başarılı |
| Rapor uyarı içeriyor ama parametre var | Önceki parametrelerin kalması, rapor başlangıç metni, gerçek hata durumu | Uyarıyı görmezden gelmeyin; yeni başarılı çözüm ve bağımsız kontrol |
| Yalnız yükseklik hatalı | h/H, jeoit, yükseklik birimi, datum, anten/draft, taşınan değişmemiş 2B Z | Düşey referans ve işaret doğrulanmalı |
| KMZ görsel olarak kayık | Projeksiyon, birim, uydu görüntüsünün konum doğruluğu, yerel grid | Sayısal kontrol; yalnız görüntüye göre parametre uydurmayın |
| Sonar çıktısı az veya kopuk | GNSS boşluğu, zaman aralığı, bozuk mesaj, filtre, sıralama | Atlama sebepleri ve kapsama kaybı belgeli |
| Dakika/gece yarısında konum sıçrıyor | Zamanın fiziksel saniyeye dönüşümü ve enterpolasyon sınır testi | Sınır veriyle doğrulanana kadar ilgili işlem durdurulmalı |
| Büyük dosyada yavaşlama / hata | Küçük alt örnek, bellek, çıktı yolu, bozuk uzun satırlar | Eksik/yarım dosya teslim edilmez; kontrollü yeniden işlem |
| İşlev devre dışı | Gerekli datum/girdi, minimum nokta ve About kayıt durumu | Resmî kayıt/destek süreci; lisans kontrolünü atlamayın |
Destek talebine ne eklenmeli?
Sürüm, Windows bilgisi, seçilen işlem, beklenen/gerçek sonuç, sayısal fark ve sorunu yeniden üreten en küçük anonimleştirilmiş veri. Gerçek proje sırrı, kişisel veri, kayıt anahtarı veya bağlantı kimlik bilgilerini göndermeyin. Parametre yönü ve birim açık değilse yalnız ekran görüntüsü teşhis için yeterli olmayabilir.
Semboller, kaynaklar ve sürüm notu
| Sembol | Anlam |
|---|---|
| φ, λ, h / H / N | Enlem, boylam, elipsoidal yükseklik / ortometrik yükseklik / jeoit ondülasyonu |
| a, f, ν | Elipsoit büyük yarı ekseni, basıklık, asal düşey eğrilik yarıçapı |
| E, N / X,Y,Z | Doğu ve kuzey / bağlama göre Kartezyen bileşenler |
| A, P, l, q, v | Tasarım, ağırlık, gözlem, parametre ve düzeltme/artık |
| Q / C | Kofaktör / kovaryans matrisi; ölçekleri karıştırmayın |
| n / m / p / f | Nokta / skaler gözlem / parametre / serbestlik sayısı |
| σ₀ / s₀ | Apriori referans standart sapma / posterior kestirim |
| θ, s, dS | Dönme, ölçek faktörü, ppm ölçek farkı; bağlama göre birimler belirtilir |
Sembol çakışması: N jeoit ondülasyonu, Northing veya normal matris için farklı bölümlerde kullanılabilir; a hem elipsoit yarı ekseni hem benzerlik katsayısı olabilir. Her denklemde yerel tanımı esas alın. Yükseklik h ile istatistikteki leverage terimini aynı nicelik saymayın.
Kaynaklar
- Kordil Geodesy Tools — resmî ürün sayfası. Yetenek özeti, resmî arayüz görseli, dağıtım ve destek bilgisi.
- KGT’nin mevcut yardım metni, ekran arşivi ve örnek veri takımları. Tarihî yardım bilgileri güncel program yapısıyla karşılaştırılmış; eski ücretsiz dağıtım/kayıt anlatımı güncel ürün sayfasından ayrıştırılmıştır.
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations including Formulas. Koordinat işlemleri ve matematiksel konvansiyonlar için standart başvuru.
- PROJ — Helmert transformation. Konvansiyon, birim ve işlem yönünü karşılaştırmak için teknik başvuru; KGT’nin PROJ kullandığı iddiası değildir.
Dağıtım ve kayıt
Resmî ürün sayfasında KGT ücretsiz dağıtılan Windows yazılımı olarak tanıtılır. Güncel kurulum paketi, belge ve kayıt yardımı için geodesytools@kordil.com adresi veya uygulamanın About penceresindeki resmî süreç kullanılmalıdır. Eski paketlerden alınan kayıt talimatlarını güncel lisans koşulu yerine koymayın.
Bu yayının sınırları
Kılavuz, mevcut program yapısı, formlar, matematiksel hesap yolları, yardım varlıkları ve Kordil ürün bilgisi incelenerek hazırlanmıştır. Program kaynakları değiştirilmemiş, yeni bir dengeleme yeteneği eklenmemiş ve yeni yazılım sürümü yayımlanmamıştır. Kaynak incelemesi canlı arayüz veya saha kabul testinin yerini tutmaz.
Web/PDF yayın doğrulaması ile sentetik örneklerin bağımsız matematik kontrolü, KGT yürütülebilirinin bütün algoritmalarının onaylandığı anlamına gelmez. Özellikle rapor bileşen eşleştirmesi, saf ölçek/büyük dönme, küresel ECEF ters dönüşüm sınırları ve zaman geçişleri üretim öncesinde uygulama üzerinde sınanmalıdır.
Kordil Geodesy Tools, Kordil tarafından geliştirilen bir yazılım ürünüdür. Bu kılavuzun diğer dil sürümlerine dil menüsünden ulaşabilirsiniz. Başka ürünler için kayıtlı marka statüsü bu yayında varsayılmamıştır.