Kordil Geodesy Tools
მომხმარებლის გაფართოებული სახელმძღვანელო
პრაქტიკული ტექნიკური ცნობარი კოორდინატთა გარდაქმნის, პარამეტრთა შეფასების, უმცირეს კვადრატთა გაწონასწორების, განუსაზღვრელობისა და შეცდომათა კვლევისთვის.
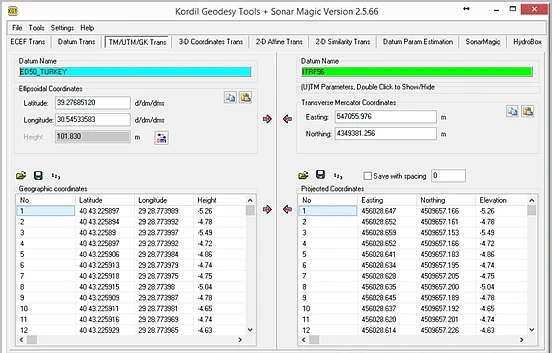 1234
- 1 ოპერაციის ჩანართი.
- 2 საწყისი დათუმი და შეყვანა.
- 3 სამიზნე დათუმი/პროექცია.
- 4 ჯგუფური გარდაქმნისა და მიმართულების მართვა.
სარჩევი
პროგრამის ფუნქცია თეორიული მეთოდისგან განასხვავეთ
Kordil Geodesy Tools — KGTარის Windows-ის დესკტოპ-აპლიკაცია, რომელიც ერთ სამუშაო სივრცეში კოორდინატების გარდაქმნასა და გეოდეზიური მონაცემების მომზადებას აერთიანებს. Kordil-ის სისტემა მოიცავს ცალკეული წერტილისა და ფაილის გარდაქმნას, საერთო წერტილებით პარამეტრების შეფასებას, გამოსახულების მიბმასა და ზოგ ჰიდროგრაფიულ დამუშავებას.
ეს დოკუმენტი მხოლოდ ღილაკების ადგილს არ აღწერს; განმარტავს მოდელის არსს, ამონახსნის დაშვებებსა და შემოწმებას. კლასიკური გეოდეზიური ფორმულები სასწავლო მიზნებისთვისაა; საწყისი კოდი და საკუთრებითი არქიტექტურა არ გამოქვეყნებულა.
| მოდული / ოპერაცია | დადასტურებული შესაძლებლობები | რა არ უნდა ვივარაუდოთ |
|---|---|---|
| ECEF Trans | განედი, გრძედი, ელიფსოიდური სიმაღლე ↔ გეოცენტრული XYZ | ორთომეტრიული სიმაღლის ავტომატური ამოცნობა |
| Datum Trans / 3-D Coordinates Trans | გარდაქმნა განსაზღვრული ელიფსოიდებითა და 7 პარამეტრით | ყველა დათუმის წყვილისთვის ოფიციალური ბადის/ეპოქის ავტომატური არჩევა |
| TM/UTM/GK Trans | მორგებადი Transverse Mercator პარამეტრები | მხოლოდ კოორდინატებით ზონისა და ნახევარსფეროს უტყუარად ამოცნობა |
| 2-D Similarity / Affine | საერთო წერტილებით შესაბამისად 4/6 პარამეტრი; პირდაპირი და უკუ გამოყენება | საწყისი და სამიზნე კოვარიაციების ერთობლივი გაწონასწორება |
| Datum Param Estimation | საერთო 3D წერტილებით 7 პარამეტრის შეფასება და ანგარიში | შეუზღუდავი ბრუნვებისთვის შემოწმებული კრებადობა ან უხეში შეცდომების ავტომატური გამორიცხვა |
| KMZ DXF Tools / გამოსახულების მიბმა | ცხრილების, რუკისა და CAD-ის გაცვლა; BMP-ის მიბმა | ყველა CAD ობიექტისა და რასტრული მოდელის უდანაკარგო შენარჩუნება |
| Sonar Magic | დროიანი პოზიციისა და სიღრმის შეწყვილება და დამუშავება | სრული მრავალსხივიანი ტრასირება, მოძრაობის კომპენსაცია ან ავტომატური ჰიდროგრაფიული მიღება |
განმეორებადი სამუშაოს მოწყობა
- განსაზღვრეთ სამუშაო: საწყისი/სამიზნე CRS, ჰორიზონტალური და ვერტიკალური დათუმი, ეპოქა, ერთეულები, ღერძები და მიღების კრიტერიუმი.
- დაიცავით საწყისი მონაცემები: მთავარი ფაილი არ შეცვალოთ; სამუშაო და გამომავალი საქაღალდეები გამოყავით.
- აირჩიეთ ოპერაციის ჩანართი: იმავე დათუმში ფორმატის/პროექციის შეცვლაა, სხვა დათუმში გადასვლა თუ პარამეტრების შეფასება?
- შეამოწმეთ დათუმი და პროექცია: A/B ფაილიდან ჩატვირთეთ ან უფლებამოსილი წყაროდან შეიტანეთ. წინა სესიიდან დარჩენილი პარამეტრი თავისთავად სწორი არ არის.
- მცირე ცდა ჩაატარეთ: ცნობილი წერტილითა და რამდენიმე სტრიქონით სვეტები, მიმართულება და რიცხვის ფორმატი გამოცადეთ.
- პარამეტრების შეფასებისას: ჩატვირთეთ საერთო წერტილები, ჩართეთ ანგარიში, ამოხსენით და შეამოწმეთ ნარჩენები და დამოუკიდებელი კონტროლი.
- ჯგუფური გამოყენება: შემოწმებული პარამეტრებით ძირითადი ფაილი გარდაქმენით. შეფასების და გადასაყვანი წერტილები არ აურიოთ.
- ექსპორტი და მიღება: შეამოწმეთ სტრიქონები, ID, არე, ერთეულები და კონტროლის სხვაობები; განსაზღვრებები და ანგარიში ერთად დაარქივეთ.
ინტერფეისის ლოგიკა
ზედა ჩანართები ოპერაციათა ოჯახებს, ფერადი პანელები დათუმის განსაზღვრებებს აჩვენებს. ერთწერტილიანი ველები სწრაფი ცდისთვისაა, ქვედა ცხრილები — ჯგუფური გარდაქმნისთვის. ისარი ნამდვილ საწყის-სამიზნე მიმართულებას შეადარეთ. ძველ სურათებში სახელები/ფერები განსხვავდება; დაეყრდენით მენიუსა და მინიშნებებს და არა მხოლოდ ხატულის მსგავსებას.
პარამეტრების შეფასების ჩანართებში ამოხსნამდე ჩართეთ Report ან გამოთვლის დეტალები. ანგარიში ცალკე შეინახეთ და თქვენი ჩანაწერით გადაამოწმეთ, რომ პარამეტრები ბოლო წარმატებულ გამოთვლას ეკუთვნის.
კოორდინატული სისტემა, დათუმი, CRS და ეპოქა
კოორდინატული სისტემა ღერძები, ერთეულები და გეომეტრიული წესებია; დათუმი მათ ფიზიკურ დედამიწას უკავშირებს. CRS ამ ცნობებს აერთიანებს. ორ X,Y ფაილს ერთნაირი სათაური ერთსა და იმავე საყრდენს არ უდასტურებს.
Conversion / კოორდინატული კონვერსია
დათუმის უცვლელად წარმოდგენა იცვლება: ელიფსოიდური ↔ ECEF ან გეოგრაფიული ↔ პროექცია. მათემატიკური ოპერაცია საწყის და განსაზღვრების განუსაზღვრელობას არ აქრობს.
Transformation / საყრდენის გარდაქმნა
ემპირიული პარამეტრებით სხვადასხვა დათუმს/ჩარჩოს შორის გადასვლა. მნიშვნელოვანია წყარო, მოქმედების არე, მიმართულება და განუსაზღვრელობა.
რატომაა ეპოქა მნიშვნელოვანი?
დინამიკურ ჩარჩოში კოორდინატები დროზეა დამოკიდებული. სხვადასხვა ეპოქის, მიწისძვრისა და დეფორმაციის გავლენას მუდმივი 7 პარამეტრი შესაძლოა ვერ მოხსნას. ერთნაირი ელიფსოიდი დათუმების ეკვივალენტობას არ ნიშნავს. KGT-ში ავტომატური სიჩქარის ველი, 14-პარამეტრიანი დროითი მოდელი ან დეფორმაციის ბადე არ ივარაუდება.
სიმაღლეების გამიჯვნა
h = H + N

h: ელიფსოიდური სიმაღლე

H: ორთომეტრიული სიმაღლე

N: შესაბამისი გეოიდის ტალღურობა
კავშირი ფიზიკურ არსს ხსნის და არ ნიშნავს, რომ KGT სწორ გეოიდს ავტომატურად ირჩევს. ნორმალური სიმაღლისას საჭიროა სიმაღლის ანომალიისა და კვაზიგეოიდის შესაბამისი განსაზღვრება. ადგილობრივი წყლის დონე ელიფსოიდურ სიმაღლედ არ შეიტანოთ.
რასტერის მიბმა ვერტიკალური საყრდენის გარდაქმნა არ არის. სახელში geo ეროვნული გეოიდის გამოთვლას არ ადასტურებს.
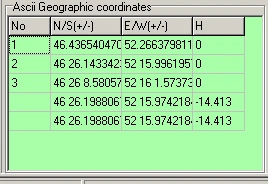
ფაილის წაკითხვა სწორ ინტერპრეტაციას არ ნიშნავს
| შემოწმება | მოქმედება |
|---|---|
| ღერძების რიგი | გეოგრაფიულში განედი/გრძედი, პროექციაში E/N, 3D-ში X/Y/Z. სათაური ფიზიკური არსით ჩაიწერეთ. |
| კუთხის ფორმატი | DD: 40.5; DM: 40 30; DMS: 40 30 0. ათწილადი წუთი ათწილად გრადუსს არ უდრის. |
| ნიშანი | სამხრეთი/დასავლეთი მინუსით. 0°-თან ახლო უარყოფით კოორდინატებზე ნიშნის დაკარგვა ცალკე შეამოწმეთ. |
| ათწილადი და გამყოფი | მკაფიოდ განსაზღვრეთ ათწილადის წერტილი/მძიმე და სვეტის გამყოფი; CSV-ის მძიმეების ორაზროვნება მოხსენით. |
| ID და გამეორება | საერთო წერტილი ერთ ფიზიკურ პუნქტს შეუსაბამეთ. განმეორებითი ID/სტრიქონი დამოუკიდებელი ახალი ცნობა არ არის. |
| დაკლებული სიმაღლე | 0, ცარიელი, უცნობი და რეალური ნული განსხვავდება. 3D შეფასებაში დაკლებული სიმაღლე ნულით არ შეავსოთ. |
| რიცხვითი სიზუსტე | ათწილადი ნიშნები სიზუსტეს არ ნიშნავს. შუალედურის დამრგვალება და ხელახლა დამუშავება შეცდომას აგროვებს. |
მცირე ფაილით ტესტი
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
გამოგონილი მაგალითი სვეტების არსს აჩვენებს; სათაური და გამყოფი არჩეულ წამკითხველთან გამოცადეთ, რადგან ფორმატები განსხვავდება. წინასწარ ნახვაში დარწმუნდით, რომ სათაური, კომენტარი ან რიცხვითი ID სხვა სვეტად არ აღიქმება. ძველი ტესტები შეიძლება განზრახ დაზიანებულ ჩანაწერებს შეიცავდეს და საველე მონაცემად არ გამოდგება.
კუთხის კონვერსია
DD = ნიშანი × (|D| + M/60 + S/3600)

1″ = π / 648000 rad

1 gon = 0.9°

NMEA ddmm.mmmm → D + წუთი/60
DMS-ში მთელ კუთხეს ერთი ნიშანი მიეცით. −0°30′ მხოლოდ მთელ გრადუსს ნუ შეხედავთ. წუთი/წამი 0 ≤ მნიშვნელობა < 60 უნდა იყოს. 40.3000° და 40°30′ სხვადასხვა წერტილია.
ECEF მოდელი და უკუ ამოხსნის კონტროლი
ECEF დედამიწის ცენტრთან მიბმული და მასთან ერთად მბრუნავი დეკარტული სისტემაა. X ეკვატორისა და საწყისი მერიდიანის გადაკვეთას, Y ეკვატორზე 90° აღმოსავლეთს, Z ჩრდილოეთ პოლუსს უჩვენებს. φ, λ და h ერთ ელიფსოიდს უნდა ეკუთვნოდეს.
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
a დიდი ნახევარღერძია, f — შეკუმშულობა. ინტერფეისის Inverse flattening არის 1/f და არა f. ფორმულებში კუთხე რადიანებშია, მომხმარებლის შეყვანა კი არჩეულ გრადუსულ ფორმატში.
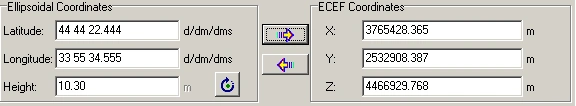 12
- 1 განედი, გრძედი და ელიფსოიდური სიმაღლე.
- 2 XYZ იმავე ელიფსოიდზე.
უკუ გარდაქმნა
ზოგად უკუ ამოხსნაში p=√(X²+Y²), λ=atan2(Y,X) გამოიყენება; განედი და სიმაღლე შესაბამისი დახურული ან იტერაციული მეთოდით მიიღება. KGT-ის შესწავლილი გზა იტერაციულია. ცალკე გამოცადეთ პოლუსი, საწყისი და კვადრანტები. უკუ გარდაქმნის არსებობა ყველა უკიდურეს შემთხვევაში უპირობო სიზუსტეს არ ნიშნავს.
მინიმალური შემოწმების ნაკრები
- ეკვატორზე, ნულოვან გრძედსა და h=0-ზე: X≈a, Y≈0, Z≈0.
- გრძედის კვადრანტი ჩრდილო/სამხრეთ და აღმოსავლეთ/დასავლეთ კომბინაციებში.
- ტიპურ სამუშაო წერტილებზე პირდაპირ-უკუ ჩაკეტვა.
- პოლუსთან და დედამიწის ცენტრთან არასწორ შეყვანაზე კონტროლირებადი შეცდომა.
- იმავე წერტილის დამოუკიდებელ, თანხვედრილი განსაზღვრების გამოთვლასთან შედარება.
ორივე მიმართულებით ერთი მცდარი განსაზღვრება მცირე ჩაკეტვასაც იძლევა. აუცილებელია დამოუკიდებელი ცნობილი წერტილის ტესტი.
დათუმის განსაზღვრება, მიმართულება და ბრუნვის შეთანხმება
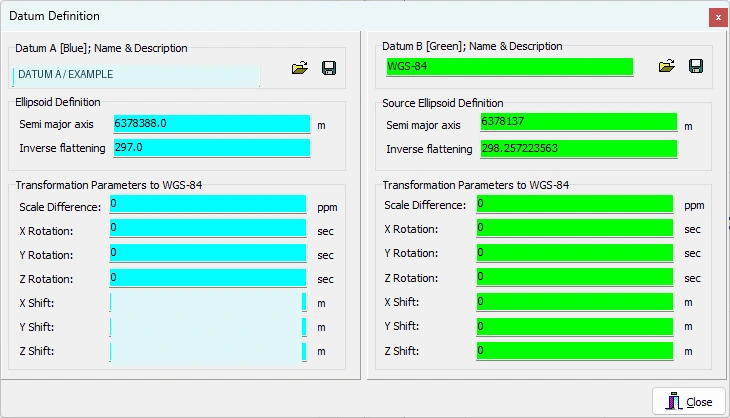 123
- 1 a და 1/f: ელიფსოიდის გეომეტრია.
- 2 Datum A-დან WGS 84-ში პარამეტრები.
- 3 Datum B-დან WGS 84-ში პარამეტრები.
პროექტის ზოგი მნიშვნელობა დაფარულია. სხვა პროექტზე ხილული რიცხვები არ გადაიტანოთ; სათაურებსა და მიმართულებას დაეყრდენით.
დეველოპმენტის არქივი, 10.02.2026; სასწავლოდ რედაქტირებული.სტანდარტული 7-პარამეტრიანი მოდელი
rT = t + m R rS

m = 1 + dS × 10⁻⁶

rS, rT: საწყისი და სამიზნე XYZ ვექტორები

t: (tX, tY, tZ) გადანაცვლებები [m]

dS: მასშტაბის სხვაობა [ppm]

R: ბრუნვის მატრიცა; განისაზღვრება კუთხის ერთეული და შეთანხმება
ppm მემილიონედია — 1000 მ-ზე დაახლოებით 1 მმ. გრადუსის, რკალური წამისა და რადიანის აღრევა დიდ შეცდომას იწვევს. KGT-ში ბრუნვა რკალური წამით, გადანაცვლება მეტრით, მასშტაბის სხვაობა ppm-ით ჩანს.
გარდაქმნის ჯაჭვი WGS 84-ის გავლით
ჯაჭვი: საწყისი ელიფსოიდის φλh → საწყისი XYZ → საწყისი დათუმიდან WGS 84 → WGS 84-დან სამიზნეში → სამიზნის φλh. სამიზნის WGS 84-ში მოცემული პარამეტრები მასში გადასვლისას უკუღმა გამოიყენება. A და B-ის პარამეტრების მარტივი გამოკლება ზოგადად სწორი კომპოზიცია არ არის.
Coordinate Frame ve Position Vector
ორი გავრცელებული შეთანხმება იმავე ბრუნვის რიცხვებს სხვადასხვა ნიშნით აღიქვამს. Coordinate Frame-ის მცირე კუთხის ერთ-ერთი ფორმაა:
R_CF ≈ [  1    +rz   −ry ]

       [ −rz    1    +rx ]

       [ +ry   −rx    1  ]

R_PV ≈ R_CFᵀ (იმავე ფიზიკური კავშირის ბრუნვის ნიშნები შედარდება)
KGT-ის კლასიკურ დახმარებაში Coordinate Frame წერია, რიცხვით გამოთვლაში კი სრული ტრიგონომეტრიული ბრუნვებიცაა. სხვა პროგრამის პარამეტრები მხოლოდ Helmert სახელით არ დაამთხვიოთ; მიმართულება, კუთხის რიგი, შეთანხმება, წრფივი/სრული მოდელი და მასშტაბი ერთად ჩაიწერეთ. დიდ კუთხეებზე მხოლოდ ნიშნების შეცვლა სრული ეილერის რიგის ეკვივალენტობას არ იძლევა.
უკუ ოპერაცია
rS = (1/m) Rᵀ (rT − t) [თუ R ორთოგონალურია და m ≠ 0]
სამიზნე ვექტორიდან გადანაცვლების გამოკლების გარეშე მხოლოდ შვიდივე ნიშნის შეცვლა ზოგადი უკუ გარდაქმნა არაა. მიმართულების მართვა დამოუკიდებელ კონტროლთან ერთად გამოიყენეთ. განსაზღვრებები ინახება .datum ფორმატში; მეტამონაცემები ცალკე დაარქივეთ.
Transverse Mercator, UTM ve Gauss–Krüger
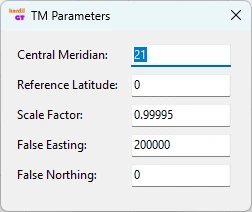
TM პროექციების ოჯახია; UTM და გაუს–კრიუგერი კონკრეტული ზონებით, მასშტაბითა და კოორდინატებით გამოყენებაა. λ₀, φ₀, k₀, პირობითი აღმოსავლეთი FE და ჩრდილოეთი FN სრულად უნდა განისაზღვროს; მარტო „UTM-ში“ არ კმარა.
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
M მერიდიანის რკალია, e′ — მეორე ექსცენტრისიტეტი. მწკრივი მოდელის სტრუქტურას აჩვენებს; შემოკლებული ფორმულა წარმოებაში არ გამოიყენოთ. KGT-ის TM მწკრივზეა დაფუძნებული; ცენტრალური მერიდიანიდან შორს, პოლუსთან და უჩვეულო პროექციაში არე/სტაბილურობა დამოუკიდებლად შეამოწმეთ.
სტანდარტული UTM და სპეციალური ლოკალური TM გამიჯნეთ
გავრცელებულ UTM-ში ზონა 6°-ია, k₀=0.9996, FE=500000 მ; სამხრეთის FN ცალკე განისაზღვრება. ზოგადად λ₀=6z−183°, თუმცა გამონაკლისი ზონების გამო მხოლოდ ამ ფორმულით CRS არ აირჩიოთ. გაუს–კრიუგერის სიგანე, პრეფიქსი და მასშტაბი ეროვნული წესებით შეიძლება იცვლებოდეს.
ბადისა და მიწის მანძილების გამიჯვნა
Dgrid ≈ k × [R/(R+h)] × Dground

კომბინირებული ფაქტორი ≈ პროექციის მასშტაბი × სიმაღლის ფაქტორი
მიახლოება მოკლე ჰორიზონტალური მანძილების ახსნაში გვეხმარება; დახრილი პირდაპირ ბადის სიგრძეს არ შეადაროთ. მერიდიანთა შეახლოება ნამდვილი და ბადის ჩრდილოეთის კუთხეა. KGT-ის პროექციული შედეგი ყველა ლოკალური მასშტაბის, შეახლოებისა და რედუქციის ანგარიშს არ ნიშნავს. საინჟინრო ქსელის ბიუჯეტში ისინი გაითვალისწინეთ.
2D მსგავსება: ჩარჩოს შეცვლა ფორმის შენარჩუნებით
მსგავსება შეიცავს ორ გადანაცვლებას, ერთ ბრუნვასა და საერთო მასშტაბს; კუთხეებსა და სიგრძეთა შეფარდებას ინახავს. ადგილობრივი საინჟინრო კოორდინატების სხვა სიბრტყეში ფორმის შენარჩუნებით მოსარგებად პირველი კანდიდატია. დიდ არეზე პროექციების ცვლად დეფორმაციას ერთი მსგავსებით სრულად ვერ მოხსნით.
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
ნიშნები KGT-ის 2D მოდელს შეესაბამება. X-აღმოსავლეთი/Y-ჩრდილოეთი ან ეკრანის ქვემოთ მზარდი Y-ით კუთხის ნიშანი არ გამოიცნოთ. დადებითი θ-ის შედეგი ცნობილ მიმართულებაზე გამოცადეთ.
ამოხსნა და გამოყენება
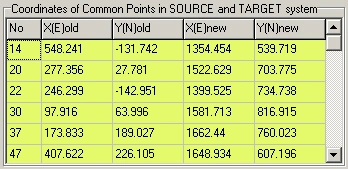
- გახსენით 2-D Similarity Trans; გამოიყენეთ საერთო წერტილების ფაილი ან ცხრილი.
- საჭიროა მინიმუმ ორი განსხვავებული წერტილი; მხოლოდ მინიმუმი ნარჩენებით მოდელის კონტროლს ვერ იძლევა. სამუშაო არეს გარშემო მეტი საერთო წერტილი შეარჩიეთ.
- ჩართეთ ანგარიში და გამოთვალეთ. დარჩენილი ძველი რიცხვები ახალ ამონახსნად არ ჩათვალოთ.
- თითოეული საკონტროლო წერტილი პარამეტრებით ხელახლა დათვალეთ და სამიზნეს გამოაკელით; ანგარიში იმავე სხვაობას უნდა აჩვენებდეს.
- გარედან შეამოწმეთ ამოხსნაში არშესული წერტილებით; მხოლოდ შემდეგ გარდაქმენით ძირითადი ფაილი.
უკუ მოდელი და ზღვრული შემთხვევები
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
s ნულთან ახლოს გარდაქმნას აზრი ეკარგება. ცალკე შეამოწმეთ კვადრანტი, ნულოვანი ბრუნვა არაერთეულოვანი მასშტაბით, ±90° და უკუ გზა. მათემატიკური მოდელის განსაზღვრულობა პროგრამის ჩვენებისა და ყველა უკუ გზის უკიდურეს შემთხვევაში ერთნაირ ქცევას არ ნიშნავს.
2D აფინური: დამოუკიდებელი მასშტაბი და ძვრა
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
აფინური პარალელურობას ინახავს, მაგრამ ზოგადად არა კუთხეებსა და სიგრძეთა შეფარდებას. შეიცავს დამოუკიდებელ მასშტაბებს, ბრუნვას, ძვრასა და ზოგჯერ არეკვლას. გამოდგება ძველი რუკის/რასტერის, სხვადასხვა მასშტაბიანი ადგილობრივი სიბრტყისა და დამახინჯებული ნახაზებისთვის, მაგრამ ყოველთვის რეალური დათუმის ფიზიკური მოდელი არაა.
მოდელის არჩევა
ჯერ გეომეტრიული მიზეზი დაადგინეთ. თუ მსგავსების რეგულარული ნარჩენები ღერძის სხვადასხვა მასშტაბით აიხსნება, აფინური გამართლებულია. მხოლოდ შემცირებული ნარჩენით მეტი პარამეტრი არ აირჩიოთ: ის მცდარ წყვილს ან ლოკალურ დაზიანებასაც შთანთქავს. თანაბარ მონაცემსა/წონაზე აფინურის შიდა მორგება არანაკლებ კარგია, მაგრამ გარე სიზუსტის უპირატესობას არ ამტკიცებს.
გამოყენების შემოწმება
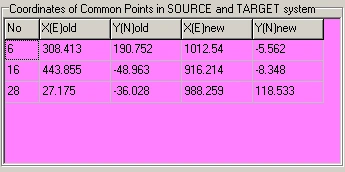
- მინიმუმ სამი არაკოლინეარული საერთო წერტილი; პრაქტიკულად მეტი, გარშემო და შუაში.
- თავისუფლების ხარისხი f=2n−6. სამ წერტილზე f=0; დისპერსიის ფაქტორი და ნარჩენის ტესტები ვერ მიიღება.
- det B ნულთან ახლოს უკუ მოდელი არასტაბილურია. უარყოფითი დეტერმინანტი არეკვლას შეიძლება ნიშნავდეს; თუ მოულოდნელია, ღერძები/წყვილები შეამოწმეთ.
- 2D გარდაქმნა სიმაღლეებს არ აწონასწორებს; შესწავლილ აფინურ/მსგავსების გზებში სიმაღლის სვეტი უცვლელად გადადის.
A1, A2, B1, B2 ჩვეულებრივ უგანზომილებოა; A0/B0 კოორდინატის ერთეულშია. მასშტაბებია sX=√(a1²+b1²), sY=√(a2²+b2²). თუ საწყისი ღერძები მართობულია, სამიზნე ბაზისის სკალარული ნამრავლი ძვრას აღწერს. ბრუნვა–ძვრის რამდენიმე დაშლა არსებობს; ანგარიშში შეთანხმება მიუთითეთ.
დათუმის პარამეტრები საერთო 3D წერტილებით
Datum Param Estimationორი ცნობილი XYZ ნაკრებიდან გადანაცვლებას, ბრუნვასა და მასშტაბს აფასებს. Inverse Helmert აქ კოორდინატებიდან უცნობი პარამეტრების პოვნაა და არა ცნობილი პარამეტრებით უკუმიმართულებით გადაყვანა.
- შეამოწმეთ, რომ ორივე სისტემაში იგივე ფიზიკური წერტილებია, თავსებადი ეპოქითა და ერთეულით.
- მოამზადეთ შვიდი სვეტი: ID, პირველი სისტემის X/Y/Z და მეორის X/Y/Z. წყარო-სამიზნე ეკრანსა და ანგარიშში შეამოწმეთ; Xt სათაური მარტო საკმარისი არაა.
- ჩატვირთეთ მინიმუმ სამი გეომეტრიულად დამოუკიდებელი საერთო წერტილი. თითქმის ერთ ხაზზე სამი სათანადო 3D განსაზღვრულობას ვერ იძლევა.
- ჩართეთ ანგარიში და შეაფასეთ; ორი ცნობილი წერტილით მიმართულება გამოცადეთ.
- სამიზნე დათუმში გადანაცვლების, ppm-ისა და რკალური წამების გადატანისას ერთეული და მიმართულება შეამოწმეთ.
- ჩაატარეთ მინიმუმ ერთი გარე კონტროლი და პირდაპირ-უკუ ტესტი. არასაკმარისი განაწილებისა და სიმაღლის დიაპაზონის ამონახსნი არ განაზოგადოთ.
გაწრფივება და სრული ბრუნვა გამიჯნეთ
ზოგადი rT=t+sRrS არაწრფივია. მცირე კუთხის მიდგომა ბრუნვებს აწრფივებს; ზოგადად q₀-ის ირგვლივ Jacobian A=∂F/∂q იგება და ამონახსნი შესწორებებით განახლდება. სრული ტრიგონომეტრიული R თავისთავად კარგად კრებად არაწრფივ გაწონასწორებას არ ადასტურებს.
საერთო წერტილების ხარისხი
მცირე არეში ECEF წერტილები დაახლოებით ერთი დიდი გეოცენტრული ვექტორის ირგვლივ გროვდება და პარამეტრები შეიძლება ძლიერ კორელირებდეს. მცირე შიდა ნარჩენი შვიდი პარამეტრის ფიზიკურ სანდოობას არ ამტკიცებს. ცოტა ახლო წერტილით ეროვნულ დათუმს ნუ გამოიყვანთ და ქვეყანაზე ნუ განავრცობთ; ჯერ ოფიციალური ბადე, რეგიონული მოდელი და ეპოქა შეაფასეთ.
უმცირესი კვადრატები: რა მინიმიზდება?
უმცირეს კვადრატთა გაწონასწორება არჩეული ფუნქციური და სტოქასტიკური მოდელით ნარჩენთა შეწონილ კვადრატთა ჯამს ამცირებს. მცდარ მოდელს, დათუმს ან უხეშ შეცდომას ავტომატურად არ ასწორებს. „გაწონასწორდა“ სანდოობის საკმარისი მტკიცება არაა.
წრფივი მოდელი და ნიშნების შეთანხმება
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
ამ სახელმძღვანელოში v არის გამოთვლილი მინუს დაკვირვებული სხვა წყარო შეიძლება საწინააღმდეგო ნიშანს იყენებდეს. კვადრატთა ჯამი უცვლელია, ნარჩენის რუკის მიმართულება — არა. A დიზაინის მატრიცაა, q უცნობები, l დაკვირვების ვექტორი, P წონის მატრიცა. სრული სვეტური რანგით q̂=(AᵀPA)⁻¹AᵀPl. რიცხვით ამოხსნაში QR/SVD უპირატესია აშკარა ინვერსიაზე; ეს KGT-ის მიერ მათ გამოყენებას არ ამტკიცებს.
მსგავსების ორი დაკვირვების სტრიქონი
[XT]   [1 0  XS  YS] [tx]

[YT] = [0 1  YS −XS] [ty] + დაკვირვების შეცდომა

                       [a]

                       [b]
აქ დაკვირვების შეცდომა l−Aq-ია, ზემოთ v კი საწინააღმდეგო ნიშნითაა. ერთი წერტილი ორ სკალარულ განტოლებას იძლევა; აფინურში სტრიქონებია [1 XS YS 0 0 0] და [0 0 0 1 XS YS]. 3D-ში წერტილი სამ განტოლებას იძლევა; ბრუნვის წარმოებულები A-ს ქმნის.
თავისუფლების ხარისხი და აპოსტერიორული დისპერსია
f = m − rank(A)       [სრული რანგით f = m − p]

SSE = v̂ᵀ P v̂

s₀² = SSE / f         [f > 0]

s₀ = √(SSE/f)
| მოდელი | სკალარული განტოლება m | პარამეტრი p | სრული რანგით f |
|---|---|---|---|
| 2D მსგავსება | 2n | 4 | 2n−4 |
| 2D აფინური | 2n | 6 | 2n−6 |
| 3D ჰელმერტი | 3n | 7 | 3n−7 |
n წერტილების, m სკალარული დაკვირვებების რაოდენობაა. f=0-ზე ამონახსნი შეიძლება არსებობდეს, მაგრამ s₀ მონაცემებიდან ვერ ფასდება. რანგის ნაკლებობისას m−p არ კმარა: დათუმის დეფექტი ან გეომეტრია შეამოწმეთ. იმავე წერტილის გამეორება რეალურად დამოუკიდებელ დაკვირვებას არ ზრდის.
არაწრფივ მოდელზე გადასვლა
l = F(q) + ε

w = l − F(q₀)          A = ∂F/∂q |q₀

A δq ≈ w               qახალი = q₀ + δq
ზოგად იტერაციაში მოწმდება შესწორების ნორმა, მიზნის ფუნქცია, ფიზიკური ცვლილება და რანგი. სხვადასხვა ერთეულზე ერთი რიცხვითი ზღვარი შეიძლება უაზრო იყოს. ეს თეორიაა და KGT-ში კრებადობის მმართველს არ გულისხმობს.
წონა: კარგ გაზომვას სწორი მიზეზით ენდეთ
ფუნქციური მოდელი მოსალოდნელ კავშირს, სტოქასტიკური — განუსაზღვრელობასა და კორელაციას აღწერს. იგივე გეომეტრიას სხვადასხვა წონით სხვადასხვა პარამეტრი აქვს. წონა დამოუკიდებელი ხარისხით და არა შედეგის მოწონებით განისაზღვრება.
Cov(l) = σ₀² Qll

P = Qll⁻¹

დამოუკიდებელი დაკვირვებისთვის: Pii = σ₀² / σi²
σ₀² საერთო საყრდენი დისპერსიაა. სრული კოვარიაციით თავსებადი მასშტაბი შეირჩევა. P=I ყველა კომპონენტის თანაბარ ფარდობით ნდობასა და ნულოვან კორელაციას ნიშნავს. თანაბარი წონა რეალურად თანაბარ სიზუსტეს არ ადასტურებს.
შესწავლილ მსგავსების, აფინურისა და 3D შეფასებაში P=I იგება. sigma სვეტის დამატებით ავტომატურ შეწონილ ამოხსნას ნუ ელით. სრული წერტილოვანი კოვარიაციის, ღერძთა კორელაციისა და საწყისი კოორდინატების შეცდომების ავტომატური დამუშავება არ დადასტურებულა.
თუ ორივე სისტემა მცდარია
კლასიკურ არაპირდაპირ მოდელში საწყისი კოორდინატები უშეცდომოდ, სამიზნე კი გაურკვევლად შეიძლება ჩაითვალოს. ორივე მხარის მნიშვნელოვანი შეცდომისას საჭიროა total least squares, errors-in-variables ან Gauss–Helmert. მარტო P-ის შეცვლა ყველა საწყის განუსაზღვრელობას სწორად ვერ აღწერს.
ფიზიკური მაგალითი
GNSS ჰორიზონტალურ და სიმაღლის კომპონენტებს სხვადასხვა განუსაზღვრელობა აქვს. ერთი მოწყობილობის/სესიის წერტილები შეიძლება კორელირებდეს. ათასობით კორელირებულის დამოუკიდებლად მიჩნევა ცრუ სიზუსტეა. ჯერ მეთოდი და საერთო შეცდომები შეისწავლეთ, შემდეგ მოდელი.
მდგრადი შეფასება
Huber-ის მსგავსი M-შეფასება დიდი სტანდარტიზებული ნარჩენის გავლენას ამცირებს, ხშირად იტერაციული გადაწონვით. ის ავტომატური გაწმენდა ან სიზუსტის გარანტია არაა და მოდელის შეცდომასაც მალავს. KGT-ის გზებში მდგრადი ამოხსნა არ დადასტურებულა; სხვა ხელსაწყოსას მეთოდი, ზღვრები და ამოღებული ჩანაწერები დააფიქსირეთ.
კოვარიაცია, გავრცელება და შეცდომის ელიფსი
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
პარამეტრის, გათანაბრებული დაკვირვებისა და ნარჩენის კოვარიაცია განსხვავდება. AQqqAᵀ ნარჩენის კოვარიაცია არაა; მისი დიაგონალით გაყოფა სწორ ტესტს არ იძლევა. ცნობილი σ₀-ისას აპრიორული, უცნობისას შესაბამისი დაშვებით აპოსტერიორული s₀ გამოიყენება.
შეცდომის ახალ წერტილზე გავრცელება
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
თუ საწყისი წერტილი პარამეტრული შეფასებისგან დამოუკიდებელია, ჯვარედინი წევრები ნულია. იმავე საკონტროლოების ხელახლა შეფასება დამოუკიდებლობას არ უზრუნველყოფს. მხოლოდ პარამეტრის sigma წერტილის მთლიანი განუსაზღვრელობა არაა: საწყისი, დათუმი, ეპოქა, მოდელი და პარამეტრები ცალკე მოქმედებს.
ჰორიზონტალური შეცდომის ელიფსი
CEN = [σE²   σEN]

      [σEN   σN²]

λ1, λ2: CEN-ის საკუთრივი მნიშვნელობები, λ1 ≥ λ2 ≥ 0

1σ მთავარი ნახევარღერძები: √λ1, √λ2

95%-ისთვის (ცნობილი ნორმალური კოვარიაციით): √χ²(2;0.95) ≈ 2.448
დიდი ღერძის მიმართულება საკუთრივი ვექტორით მიიღება. ორივე კოორდინატისთვის ±1.96σ პირდაპირ 95%-იან 2D ელიფსს არ ნიშნავს. შეფასებული კოვარიაციისა და სასრული თავისუფლებისას F განაწილების რეგიონი შეიძლება დაგჭირდეთ. ECEF-ის ადგილობრივ E/N/U-ში გასაგებად კოვარიაციაც უნდა შემობრუნდეს.
შიდა სიზუსტე და გარე სისწორე
მცირე აპოსტერიორული sigma შეიძლება მხოლოდ მოდელთან შიდა თანმიმდევრულობას ნიშნავდეს. ყველა პუნქტის საერთო სისტემატიკური დათუმის შეცდომით ნარჩენები მაინც მცირეა. გარე კონტროლი აუცილებელია, რადგან მოდელისგან დამოუკიდებელ რეალობის ცნობას იძლევა.
დიდი ნარჩენი განაჩენი კი არა, კვლევის დასაწყისია
ჯერ შეცდომის კლასი განსაზღვრეთ
| ნიმუში | სავარაუდო მიზეზი | პირველი შემოწმება |
|---|---|---|
| ყველა წერტილზე მსგავსი ვექტორი | გადანაცვლება, დათუმი ან მუდმივი წანაცვლება | საწყისი-სამიზნე და ნიშანი |
| ცენტრიდან დაშორებით მზარდი სხვაობა | მასშტაბი/პროექცია ან ბრუნვა | k₀, ppm, ბადე–მიწა, ცენტრალური მერიდიანი |
| ერთ წერტილზე დიდი სხვაობა | ID შესაბამისობა, წერა ან გადაადგილებული ნიშანი | ნედლი გაზომვა, ჩანახატი და ორიგინალი |
| რეგიონული ჯგუფები | ლოკალური დეფორმაცია, სესიის სხვაობა ან მოდელის ნაკლი | ნარჩენთა ვექტორების რუკა და გაზომვის ისტორია |
| სხვაობა მხოლოდ სიმაღლეში | h/H, გეოიდი, ანტენის/ხელსაწყოს სიმაღლე | ვერტიკალური დათუმი და სიმაღლე |
გლობალური მოდელის ტესტი — თეორია
ნორმალური შეცდომის, სწორი Qll-ისა და აპრიორული σ₀²-ის დაშვებით:
T = (vᵀ P v)/σ₀²  ~  χ²f

ორმხრივი მიღების ინტერვალი:

χ²(f; α/2) ≤ T ≤ χ²(f; 1−α/2)
დიდი T უხეშ შეცდომას, მცდარ წონას ან მოდელის ნაკლს აჩვენებს; ძალიან მცირე — გადაჭარბებულ განუსაზღვრელობას, კორელაციას, დამრგვალებას ან დამოკიდებულ მონაცემს. ცალმხრივი ზედა ტესტისას ჰიპოთეზა/მნიშვნელოვნება ცალკე განსაზღვრეთ. გლობალური ტესტი არ ასახელებს მცდარ წერტილს.
ნორმირებული ნარჩენი — თეორია
wi = vi / [σ₀ √(Qvv,ii)]

ri = (Qvv P)ii

დამოუკიდებელი დიაგონალური P-ისთვის: ri = Qvv,ii × Pii

Σ ri = f
ri ადგილობრივი სიჭარბის/საიმედოობის მაჩვენებელია. მცირე ri-ის შეცდომა პარამეტრებში ძლიერ გადადის და ნარჩენი მცირე ჩანს. კორელირებულ მოდელში დიაგონალის 0–1 ინტერპრეტაცია ცალკე ფასდება. იმავე მონაცემიდან s₀-ის σ₀-ად გამოყენება განაწილებას ცვლის; ყველაფერს სტანდარტულ ნორმალურად ნუ ჩათვლით. ამოშლილი დაკვირვება და გარე სტიუდენტიზაცია შესაბამის მეთოდსა და თავისუფლებას საჭიროებს.
მრავალ ტესტზე ცრუ განგაში იზრდება. α, ტესტების რაოდენობა, კორელაცია, სიმძლავრე და მინიმალური გამოვლენადი შეცდომა ერთად განიხილეთ. KGT-ში ხი-კვადრატის/ნარჩენის ავტომატური ტესტით გაიარა/ვერ გაიარა არ დადასტურებულა.
შენიღბვა, მცდარი გამოვლენა და საიმედოობა
რამდენიმე უხეში შეცდომა ერთმანეთს ფარავს — masking. უშეცდომო წერტილს სხვით შეცვლილი პარამეტრების გამო დიდი ნარჩენი შეიძლება ჰქონდეს — swamping. უდიდესის ავტომატურად წაშლა და ხელახლა ამოხსნა არ შეიძლება. მარტივ დამოუკიდებელ შემთხვევაში მინიმალური გამოვლენადი შეცდომა დაახლოებით σi√(λ₀/ri)-ს უკავშირდება; λ₀ ცრუ განგაშსა და სიმძლავრეზეა დამოკიდებული. მცირე ri გამოვლენას ასუსტებს.
მიკვლევადი კვლევის რიგი
- შეამოწმეთ ფაილი, ერთეული, ნიშანი, CRS, ეპოქა და ID.
- ნარჩენები პარამეტრებით დამოუკიდებლად გამოთვალეთ და ვექტორები ნახეთ.
- დაუბრუნდით საეჭვო პუნქტის ნედლ გაზომვასა და ფიზიკურ მდგომარეობას.
- დაშვებებისას გლობალური და ლოკალური სტატისტიკა დათვალეთ.
- Leave-one-out-ით თითოეული წერტილის ამოღებისას სხვებისა და გარე კონტროლის ცვლილება შეამოწმეთ.
- ამოღების მიზეზი ჩაიწერეთ და პირველი/ბოლო ამონახსნი ერთად შეინახეთ.
დაკვირვების ზრდა კარგია, მაგრამ იგივე სისტემატიკის ახალი წერტილები დამოუკიდებელ სანდოობას არ იძლევა. ტესტის გავლაც გარე კონტროლის გარეშე წარმოების ნებართვა არაა.
პუნქტები მხოლოდ დათვლით არ აირჩიოთ
წერტილები არეს გარს უნდა ერტყას, შიდა ნაწილს წარმოადგენდეს და საკმარისად დაშორდეს. კუთხეში ბევრი ვერ ცვლის ნაკლებ, მაგრამ თანაბრად განაწილებულ კარგ კონტროლს. 3D-ში სივრცული და სიმაღლითი განაწილებაც მნიშვნელოვანია.
პირობითობის რიცხვი და რანგი
თუ A-ის სვეტები თითქმის დამოკიდებულია, მონაცემის მცირე ცვლილება პარამეტრს ძლიერ ცვლის. ნორმალური განტოლების პირობითობა დაახლოებით A-ის კვადრატამდე უარესდება. მეტრი, რადიანი, ppm სწორად მასშტაბირეთ; ნედლი მატრიცის ერთი რიცხვი კონტექსტის გარეშე ხარისხის კლასად არ აქციოთ.
x′ = x − x̄             y′ = y − ȳ

ცენტრირება დიდი კოორდინატებისა და პარამეტრთა კორელაციის გავლენას ამცირებს
ცენტრირება/მასშტაბირება დამოუკიდებელ ანალიზში სასარგებლოა, მაგრამ უკუ გარდაქმნა და გადანაცვლების საწყის ცენტრზე დაბრუნება სწორად უნდა შესრულდეს. ეს KGT-ის ავტომატურ ცენტრირებას არ ნიშნავს.
ინტერპოლაცია და ექსტრაპოლაცია
ქსელის ამოზნექილი გარსის გარეთ შეფასება ექსტრაპოლაციაა. შიდა ნარჩენით გარეთა სიზუსტე ვერ დგინდება. სამუშაოს გარეთ გასვლისას ახალი კონტროლი ან უკეთესი ფიზიკური მოდელი გამოიყენეთ. შეფასების გარეთ ლამაზი რასტრი გეომეტრიული სისწორის საბუთი არაა.
გასატარებელი ცდები
- ერთი წერტილის ამოღებით პარამეტრისა და გარე კონტროლის ცვლილება.
- საწყის/სამიზნე კოორდინატებზე მცირე კონტროლირებადი შეშფოთებით მგრძნობელობის ანალიზი.
- იმავე გარდაქმნის თანმიმდევრულობა სამუშაოს სხვადასხვა ქვეჯგუფში.
- იგივური გარდაქმნის, სუფთა წანაცვლების, სუფთა მასშტაბისა და ცნობილი ბრუნვის ტესტები.
- მოსალოდნელი უარყოფა ან გაფრთხილება ერთ წრფეზე, ვიწრო ზოლში განლაგებული და განმეორებითი წერტილების შემთხვევაში.
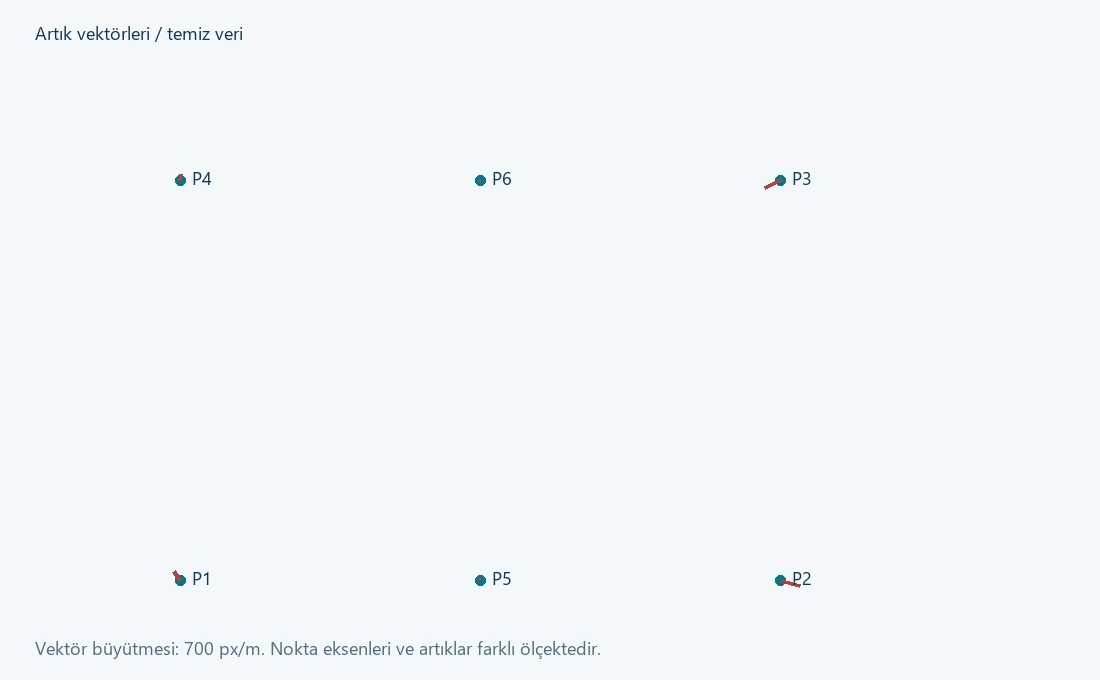
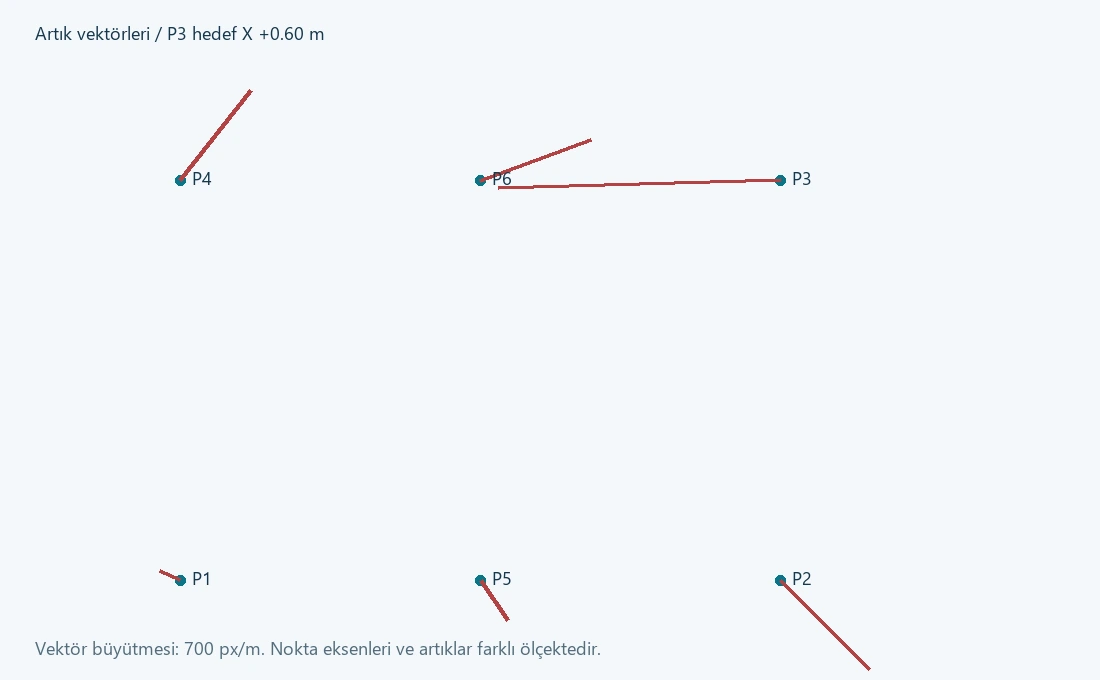
ექვსი საერთო წერტილი: სუფთა ამონახსნი და 0.60 მ უხეში შეცდომა
ამ განყოფილების ფაილები სახელმძღვანელოსთვის შექმნილი სინთეზური მონაცემებია და არა საველე კოორდინატები ან ოფიციალური კალიბრაცია. გამოთვლები შემოწმებულია უმცირეს კვადრატთა დამოუკიდებელი საცნობარო ამონახსნით. ამ სამუშაოს ფარგლებში KGT-ის ცოცხალი ინტერფეისი არ გაშვებულა და რიცხვობრივად არ გამოცდილა; ქვემოთ მოცემული მნიშვნელობები პროგრამასთან შესადარებელი ეტალონებია.
მაგალითის პირობები
საწყისი წერტილები განლაგებულია 100×100 მ მართკუთხედის ოთხ კუთხესა და ქვედა/ზედა გვერდების შუაწერტილებში. ჭეშმარიტი მოდელია tx=500 m, ty=1000 m, a=1.0002 და b=0.0003. სამიზნე კოორდინატებს დამატებული აქვს სანტიმეტრული სინთეზური შეშფოთებები. მეორე ფაილში მხოლოდ P3-ის სამიზნე X-ს ემატება +0.60 მ.
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
ჩამოსატვირთ ფაილში იგივე ექვსი რიცხვობრივი სტრიქონია. გადაამოწმეთ, რომ წამკითხველი სათაურის სტრიქონს მონაცემად არ აღიქვამს; საჭიროების შემთხვევაში სამუშაო ფაილში მხოლოდ რიცხვობრივი სტრიქონები გადაიტანეთ.
| სიდიდე | სუფთა მონაცემების ეტალონი | მონაცემები P3-ზე დამატებული +0.60 მ-ით |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ [გრადუსი] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3-ის X ნარჩენი [m] | −0.022 | −0.402 |
სტატისტიკა დამოუკიდებლად გამოთვალეთ
თუ აპრიორული სკალარული სტანდარტული გადახრა ნამდვილად შეიძლება მივიღოთ σ₀=0.020 m, სუფთა ამონახსნისთვის T=0.001760/0.0004=4.4, ხოლო შეცდომიანისთვის T=640.4 მიიღება; ორივეგან f=8. ჰიპოთეზისა და α-ს განსაზღვრის შემდეგ შედეგი შესაბამის χ² საზღვრებს შეადარეთ. იმავე მონაცემებით შეფასებული s₀-ის მნიშვნელის გამოყენება დამოუკიდებელ გლობალურ ტესტს არ იძლევა: ამ შემთხვევაში T განსაზღვრებით f-ს უდრის.
P3-ის X კომპონენტისთვის Qvv,ii=0.633333333 და შეცდომიან ამონახსნში v=−0.402 m, ამიტომ w≈−25.2569. ეს შედეგი ეხება ცნობილ 0.020 მ აპრიორულ მასშტაბს. სუფთა მონაცემების უდიდესი |w|≈1.7592. ამ მაგალითის σ₀ საველე სიზუსტის დეკლარაცია არ არის.
KGT-ში შედარების პროცედურა
- სუფთა ფაილი 2D მსგავსების საერთო წერტილების ცხრილში ჩატვირთეთ; ექვსივე წერტილი და სვეტები შეამოწმეთ.
- ჩართეთ ანგარიში და ამოხსენით. პარამეტრები საკმარისი ათწილადი ნიშნებით შეინახეთ; ამ მოდელში მასშტაბის ველია s, ბრუნვა კი გრადუსებში განიმარტება.
- პარამეტრებით ექვსივე წერტილი ცალკე გამოთვალეთ. მაგალითად, P1-ისთვის გამოთვლილია (500.002,999.992), გაზომილია (500.010,999.980), ნარჩენია (−0.008,+0.012) მ.
- ცხრილის შედეგი და ანგარიშის ორივე ნარჩენის კომპონენტი ეტალონს შეადარეთ. მხოლოდ ანგარიშის სათაურს ან პირველ ნარჩენის სვეტს ნუ დაეყრდნობით.
- გაიმეორეთ შეცდომიანი ფაილით. შეისწავლეთ პარამეტრების ცვლილება და სხვა წერტილებზე გავრცელებული სხვაობა.
- P3 კვლევის მიზნით მხოლოდ სინთეზური შეცდომის წყაროს დადასტურების შემდეგ გამორიცხეთ; წინა და შემდგომი ამონახსნი შეინახეთ.
- ამონახსნში არშესულ Q=(25,25) და Q=(75,75) წერტილებზე ჭეშმარიტ სინთეზურ მოდელსა და შეფასებას შორის სხვაობაც გაზომეთ. ამ ტესტში „ჭეშმარიტი“ კოორდინატები ცნობილია; საველე პირობებში დამოუკიდებელი გაზომვაა საჭირო.
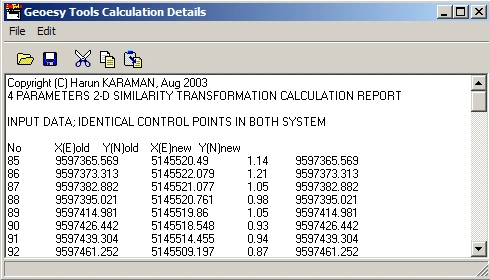
როგორ წავიკითხოთ გამოთვლის ანგარიში?
| ანგარიშის ველი | განმარტება | დამოუკიდებელი შემოწმება |
|---|---|---|
| Input / identical control points | ამონახსნში რეალურად გამოყენებული საერთო წერტილები | ID-ები, სტრიქონების რაოდენობა, სვეტები და განმეორებები |
| Adjusted coordinates | შერჩეულ მოდელთან შესაბამისი გამოთვლილი კოორდინატები | პარამეტრებით ხელახლა გამოთვალეთ; საწყის გაზომვებს ნუ ჩაანაცვლებთ |
| Residuals | მოდელსა და გაზომილ კოორდინატებს შორის სხვაობები | ნიშანი, სტრიქონისა და კომპონენტების რიგი პირდაპირი გამოკლებით გადაამოწმეთ |
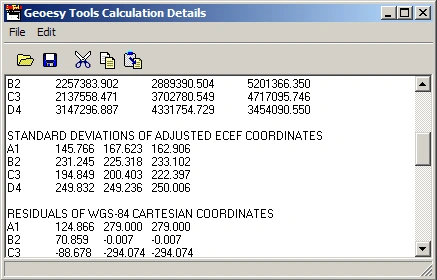
| Standard deviations | შესაბამისი სტოქასტიკური მოდელით მიღებული შიდა სიზუსტე | რომელი კოვარიაცია, მასშტაბი და თავისუფლების ხარისხები გამოიყენება? |
| Transformation parameters | ბოლო წარმატებული ამონახსნის კოეფიციენტები | ერთეული, მიმართულება, კონვენცია, ათწილადი ნიშნების დაკარგვა და გამოყენების ტესტი |
გამოყენების მნიშვნელოვანი შეზღუდვა: ანგარიშიც შესამოწმებელია
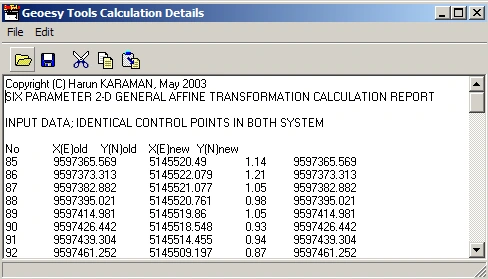
შესწავლილ 2D ანგარიშის გზებში აღმოჩნდა შემთხვევები, სადაც ნარჩენების კომპონენტებისა და სტრიქონების შესაბამისობა დამოუკიდებელ შემოწმებას საჭიროებს. ამიტომ განსაკუთრებით მეორე ნარჩენის სვეტი მიღების ან წერტილის გამორიცხვის ერთადერთ კრიტერიუმად არ გამოიყენოთ. გარდაქმნის პარამეტრებით XT/YT გამოთვალეთ და გაზომილ კოორდინატებს გამოაკელით; შეადარეთ ცხრილის გარდაქმნასა და ანგარიშს. შეუსაბამობისას მხოლოდ ანგარიშის საფუძველზე საწარმოო გამოყენება არ დაამტკიცოთ.
RMS და s₀ აუცილებელი არ არის ტოლი იყოს
RMSX = √[Σ ΔXi²/n]           RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)]          [სრული რანგი და f>0]
შიდა და დამოუკიდებელი კონტროლის სხვაობები ცალ-ცალკე შეაჯამეთ. საშუალო სხვაობა სისტემურ წანაცვლებას აჩვენებს, RMS — საერთო სიდიდეს, მაქსიმალური სხვაობა — ყველაზე ცუდ წერტილს. ეს განსხვავებული მაჩვენებლებია. მიკერძოებისა და ნიმუშის რაოდენობის გარეშე RMSE თავისთავად ნდობის დონე არ არის. წერტილის სიზუსტის სახელშეკრულებო კრიტერიუმები ცალკე განისაზღვრება.
ჩასაბარებელი ანგარიშის მინიმალური შინაარსი
- პროგრამის ვერსია, დამუშავების თარიღი, შემსრულებელი და გამოყენებული ფაილების უცვლელი იდენტიფიკაცია.
- საწყისი/სამიზნე CRS, ვერტიკალური დათუმი, ეპოქა, ღერძები და ერთეულები.
- მოდელი, გარდაქმნის მიმართულება, პარამეტრების ერთეულები და ბრუნვის კონვენცია.
- გამოყენებული/გამორიცხული საერთო წერტილები, გამორიცხვის მიზეზები და კონტროლის გეომეტრია.
- ნარჩენების ცხრილი/ვექტორები, სტატისტიკური დაშვებები და დამოუკიდებელი შემოწმების შედეგები.
- მოქმედების არეალი, დაშვებები, საბოლოო გადაწყვეტილება და ცნობილი შეზღუდვები.
KML, KMZ და DXF: ვიზუალური დამთხვევა აზომვითი კონტროლი არ არის
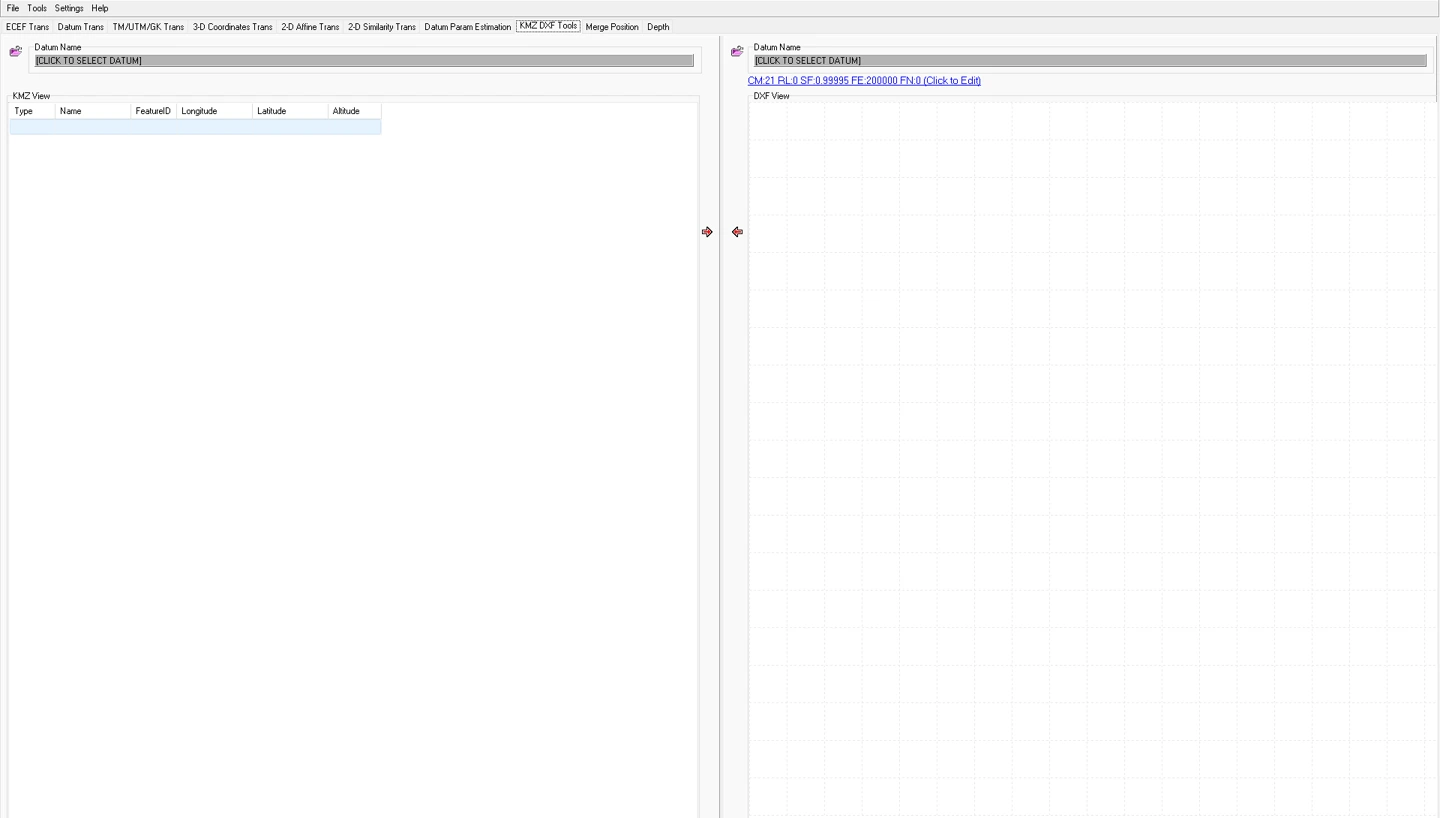
KMZ DXF ToolsKML/KMZ მონაცემების ცხრილსა და ნახაზში განხილვას და პროექციულ CAD მონაცემებთან გაცვლას ემსახურება. KML-ის კოორდინატების რიგი ჩვეულებრივ არის გრძედი, განედი, სიმაღლე და შეიძლება განსხვავდებოდეს KGT-ის განედი/გრძედის შეყვანის რიგისგან. DXF კოორდინატები კი ნახაზის რიცხვებია და არ უნდა ვივარაუდოთ, რომ CRS-ის განმარტებას შეიცავს.
 123
- 1 საწყისი მონაცემების მხარის გეოდეზიური დათუმის არჩევანი.
- 2 სამიზნე დათუმისა და TM პარამეტრების შეჯამება.
- 3 ოპერაციის მიმართულება.
ცარიელი ეკრანი მართვის ელემენტებს აჩვენებს. „Click to select datum“-ით აღნიშნულ განუსაზღვრელ მდგომარეობაში საწარმოო გარდაქმნას ნუ დაიწყებთ.
განვითარების ეკრანების არქივი, 11.02.2026.KMZ → DXF
- შეამოწმეთ საწყისი მონაცემების მოსალოდნელი მდებარეობა და გეოგრაფიული კოორდინატების/სიმაღლის მნიშვნელობა.
- სამიზნე დათუმი, ელიფსოიდი და TM პარამეტრები პროექტის განმარტებით აირჩიეთ.
- ცხრილსა და წინასწარ ხედში ობიექტების/წერტილების რაოდენობა შეამოწმეთ; მხარდაუჭერელი გეომეტრია შეუმჩნევლად არ დაკარგოთ.
- გარდაქმნა/ექსპორტი სხვა სახელის ახალ ფაილში შეასრულეთ.
- CAD-ში ერთეული, კოორდინატების არეალი, ფენები/წარწერები და ცნობილი წერტილების მანძილი შეამოწმეთ.
DXF → KMZ
- ნახაზის ერთეული — მეტრი/მმ/ფუტი, E/N ღერძები და პროექციის განმარტება გადაამოწმეთ.
- ადგილობრივი საინჟინრო კოორდინატებისთვის ჯერ სათანადო ადგილობრივი გარდაქმნა განსაზღვრეთ. DXF-ის ერთეულის შეცვლა გეოდეზიური დათუმის გარდაქმნა არ არის.
- საჭირო ობიექტები აირჩიეთ და მხარდაჭერილი გეომეტრიით გაიტანეთ; რთული ბლოკების, სპლაინებისა და განმარტებების უცვლელად შენარჩუნებას ნუ ივარაუდებთ.
- KMZ სხვა დამთვალიერებელში გახსენით; წერტილების რაოდენობა, ხაზის მიმართულება, შეკრული საზღვრები და რამდენიმე რიცხვობრივი საკონტროლო წერტილი შეადარეთ.
სიმაღლე და გამოსახულების ფონი
KML altitudeMode-მა, მიწაზე მიბმამ და დამთვალიერებლის რელიეფის მოდელმა ნაჩვენები სიმაღლე შეიძლება შეცვალოს. თანამგზავრული გამოსახულების პოზიციური წანაცვლება და გადაღების თარიღიც განსხვავდება. Google Earth-ზე ნავმისადგომის „ზუსტად დამთხვევა“ სანტიმეტრული სიზუსტის მტკიცებულება არ არის; საჭიროა ოფიციალური საკონტროლო წერტილებით რიცხვობრივი შემოწმება.
BMP რუკის კოორდინატებზე მიბმა
გამოსახულების მიბმა პიქსელის (u,v) და რუკის (E,N) კოორდინატებს აკავშირებს. KGT-ის კლასიკური დახმარების პროცესში იხსნება BMP, მარჯვენა ღილაკის მენიუში ირჩევა Georeferencing სამი ცნობილი წერტილის პიქსელისა და საველე კოორდინატები წყვილდება და გამოითვლება GeoR -ით. ძველი დახმარება ცვლილების ასამოქმედებლად გადატვირთვას მიუთითებს; თქვენს ვერსიაში შედეგი ხელახლა გახსნით გადაამოწმეთ.
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
გამოსახულების Y ღერძი უმეტესად ქვემოთ იზრდება; პიქსელის მიმართულება ჩრდილოეთს არ გაუტოლოთ. სამი არაკოლინეარული წყვილი ექვს პარამეტრს ზუსტად განსაზღვრავს, თუმცა თითქმის ნულოვანი შიდა ნარჩენი დამოუკიდებელ სიზუსტეს არ ზომავს.
- აირჩიეთ მკაფიო, საკმარისი გარჩევადობის გამოსახულება და ორიგინალი შეინახეთ.
- სამი კონტროლი შეძლებისდაგვარად გამოსახულების გარშემო გადაანაწილეთ. ნიშნის ცენტრის გაურკვევლობისას პიქსელის შერჩევის შეცდომა აღრიცხეთ.
- პიქსელს დააჭირეთ; მიწის E/N სწორი ერთეულით შეიყვანეთ და სიას დაამატეთ.
- სამი წყვილის სვეტები/მიმართულება გადაამოწმეთ და GeoR გამოთვლა გაუშვით.
- გამოსახულება ხელახლა გახსენით და შეამოწმეთ მინიმუმ ერთი დამოუკიდებელი საკონტროლო წერტილი რომელიც შეფასებაში არ მონაწილეობდა.
- კუთხეებში და საკონტროლო სამკუთხედის გარეთ დამახინჯება შეამოწმეთ. თუ მოთხოვნილი სიზუსტე არ მიიღწევა, უფრო შესაფერისი რასტრული მეთოდი გამოიყენეთ.
სკანირების დეფორმაცია, პერსპექტივა, ქაღალდის შეკუმშვა და ადგილობრივი დამახინჯება ერთი აფინური მოდელით ყველგან ვერ აღმოიფხვრება. სამწერტილიანი მიბმა ორთოფოტოს წარმოებად ან ფოტოგრამმეტრიულ კორექციად არ წარმოადგინოთ. ინტერფეისში დამოუკიდებელი მრავალწერტილიანი რასტრული გაწონასწორებება დადასტურებული არ არის; დამატებითი წერტილების ავტომატურ რობასტულ ამოხსნას ნუ ივარაუდებთ.
Sonar Magic: პოზიციისა და ერთსხივიანი სიღრმის ჩანაწერების გაერთიანება
Kordil-ის ოფიციალური პროდუქტის აღწერით, Sonar Magic აერთიანებს დროის ნიშნულიან GNSS GGA-სა და ერთსხივიან სიღრმის ჩანაწერებს, სიღრმის გაზომვის დროებზე პოზიციას ინტერპოლაციით ითვლის და წყლის დონის, გადამწოდის ჩაძირვისა და ბგერის სიჩქარის გამოყენებით სიღრმეს ამუშავებს. მხარდაჭერილ ჩანაწერთა ოჯახებში შედის SMT, DPT და DBT. დამუშავებული მონაცემები CSV-ით შემდგომ ბათიმეტრიულ ანალიზში გადადის.
ჯერ საწყისი მონაცემები და ნიშნების კონვენცია განსაზღვრეთ
- დრო: ჩანაწერების თარიღის/დროის სისტემა, UTC–ადგილობრივი დროის სხვაობა, დაყოვნება და აღრიცხვის ინტერვალი.
- პოზიცია: GGA განედის/გრძედის ფორმატი, N/S–E/W ნიშნები, ფიქსაციის ხარისხი და წყვეტები.
- სიღრმე: რას იძლევა მოწყობილობა: გადამწოდის ქვემოთ სიღრმეს, ჩაძირვა/წანაცვლებაშეტანილ სიღრმეს თუ სხვა მითითებას.
- ჩაძირვა: წყლის ზედაპირიდან გადამწოდამდე ქვემოთ დადებითი მანძილი, შერჩეული ნიშნების წესთან შესაბამისობაში.
- წყლის დონე: პროექტის ვერტიკალური დათუმის მიმართ სიმაღლე და არა თვითნებური ნულის მიმართ მოწყობილობის მნიშვნელობა.
- ბგერის სიჩქარე: მოწყობილობის გაზომვისას გამოყენებული საცნობარო სიჩქარე და უკვე შეტანილი შესწორებები.
დროითი ინტერპოლაცია და ჩანაწერის დაკარგვა
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
შესწავლილ გაერთიანების გზაში სიღრმის დრო ორ პოზიციურ ჩანაწერს შორის იძებნება; ზოგ შემთხვევაში გარე ექსტრაპოლაცია არ სრულდება და დიდ GNSS წყვეტებში ჩანაწერები გამოტოვდება. ამიტომ გამოსასვლელი რაოდენობა ნედლი სიღრმეების რაოდენობაზე ნაკლები შეიძლება იყოს. „დამუშავება დასრულდა“ არ ნიშნავს ყველა სტრიქონის მიღებას. გამოტოვებული ჩანაწერები დროის ინტერვალებით შეისწავლეთ.
HHMMSS ან გაერთიანებული თარიღი/დრო ფიზიკური წამების სკალა არ არის. წუთის/საათის/დღის გადასვლა, შუაღამე, განმეორებითი დრო და არათანმიმდევრული ჩანაწერები დამოუკიდებელ კონტროლს საჭიროებს. ყველა ზღვრის ავტომატურ გასწორებას ნუ ივარაუდებთ. გრძელი ჩანაწერის საწარმოოდ დამუშავებამდე ინტერპოლაცია წუთის გადასვლის მქონე მცირე ცნობილი მონაცემით გადაამოწმეთ.
სიღრმიდან ფსკერის სიმაღლემდე
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
ამ გამარტივებულ ვერტიკალურ ერთსხივიან მიდგომაში z ზემოთ დადებითია, ჩაძირვა და სიღრმე — ქვემოთ დადებითი. შესწავლილი KGT სიღრმის გზა საცნობარო სიჩქარედ 1500 m/s-ს იღებს. თუ მოწყობილობა სხვა საცნობარო სიჩქარეს იყენებს ან უკვე შესწორებულ სიღრმეს იძლევა, შემოწმების გარეშე განმეორებითი შესწორება არ შეიტანოთ. მაგალითი: zwater=1.20 m, draft=0.50 m, dlogged=10.00 m და c=1500 m/s იძლევა zbed=−9.30 m.
SVP-ის გამოყენება
შესწავლილი პროფილის კონტროლი სიღრმე–ბგერის სიჩქარის სტრიქონებს 0 მ-დან დაწყებულ თანმიმდევრულ მთელმეტრიან სიღრმეებად განიხილავს; სიჩქარეები 1300–1600 m/s ფარგლებში მოწმდება. ფორმატის კონტროლი პროფილის ფიზიკურ სისწორეს, აქტუალობას ან წარმომადგენლობითობას არ ამტკიცებს. გამოტოვებული სიღრმე, არეალს მიღმა გაზომვა, დაზიანებული სტრიქონი და პროფილის საზღვრები მცირე მონაცემებით შეამოწმეთ.
0 1500.0
1 1499.8
2 1499.6
3 1499.5
ეს მხოლოდ ფორმატის მაგალითია და არა საველე პროფილი. შეინახეთ გაზომვის დრო, პოზიცია, მოწყობილობა, სიღრმის დიაპაზონი და შესწორებების ისტორია. ეს სიღრმის შესწორება სრულ სხივურ ტრასირებას ან მთელ წყლის სვეტში ფიზიკურ გავრცელების გამოთვლას არ გაუტოლოთ.
დამუშავების პროცედურა
- შეინახეთ ნედლი GNSS და სიღრმის ფაილები; თარიღის/დროის ნიშნულები და შეტყობინებების ტიპები წინასწარ ნახეთ.
- აირჩიეთ სწორი შეტყობინების ფილტრი. გადაამოწმეთ, რომ ცარიელი ან მცდარი ფილტრი სწორ სტრიქონებს არ გამორიცხავს.
- ჩაძირვა, წყლის დონე და მუდმივი ბგერის სიჩქარის/პროფილის არჩევანი დააფიქსირეთ. მოწყობილობაში შეტანილი წანაცვლება მეორედ არ გამოიყენოთ.
- მოკლე უწყვეტ ცდაში ცნობილი სიღრმის პოზიცია და ფსკერის სიმაღლე ხელით გამოთვალეთ.
- გრძელი ფაილი დაამუშავეთ; შესვლა/გამოსვლის რაოდენობა, GNSS ინტერვალი, სიღრმის ნახტომი და პოზიციის უწყვეტობა შეამოწმეთ.
- CSV-ს თან დაურთეთ გამოსავლის CRS-ისა და ვერტიკალური დათუმის მკაფიო მეტამონაცემები.
- პროექტის QA პროცედურით დაასრულეთ bar-check, განივი ხაზის, წყლის დონისა და დროითი დაყოვნების კონტროლი.
შესწორებები, რომლებიც ავტომატურად მოცემულად არ ითვლება
ამ პროცესში სრული heave/roll/pitch შესწორება, დინამიკური ჩაძირვა, ანტენა–გადამწოდის ბერკეტის მკლავი, განვითარებული latency შეფასება და ყველა შეცდომის ერთიანი განუსაზღვრელობის ბიუჯეტი ავტომატურად ნაგულისხმევი არ არის. GGA-ის ზღვის საშუალო დონის სიმაღლეც პირდაპირ ელიფსოიდური სიმაღლე ან წყლის დონის დათუმის სიმაღლე არ არის. ფაილში ველის არსებობა მის სასურველ გამოყენებას არ ამტკიცებს.
ჯგუფური დამუშავება და განმეორებადობა
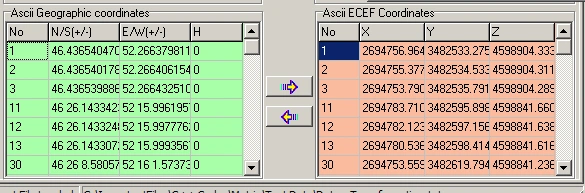
წინასწარი ხედი მთელი ფაილი არ არის
დიდი ფაილების ზოგი წამკითხველი მხოლოდ მცირე ნაწილს აჩვენებს. ხილული რამდენიმე სტრიქონი სრულ დამუშავებულ რაოდენობად არ ჩათვალოთ. ჯგუფური დამუშავების გზა, გამოსავლის ფაილი და სტრიქონების ბალანსი ცალკე შეამოწმეთ. აპარატურის/მეხსიერების ზღვრისა და მხარდაჭერილი ზომის გათვალისწინებით მცირე შემოწმებული ცდებიდან ეტაპობრივად გადადით დიდზე; ეს სახელმძღვანელო წარმადობის გარანტიას არ იძლევა.
არქივის პაკეტი შექმენით
სამუშაოს ID
  ham_veri/           უცვლელი საწყისი მონაცემები
  tanimlar/           დათუმი, პროექცია, ერთეული, ეპოქა
  kontrol/            საერთო წერტილები და დამოუკიდებელი კონტროლი
  calisma/            საცდელი და შუალედური შედეგები
  teslim/             დამტკიცებული შედეგი, ანგარიში, შეზღუდვები
ფაილების ჰეშები, მაგალითად SHA-256, და გარდაქმნის აღწერა ცალკე სამუშაო ჩანაწერში შეინახეთ. ერთი სახელი იგივე შინაარსს არ ნიშნავს. პარამეტრები მხოლოდ ეკრანის სურათად არ შეინახოთ; საკმარისი სიზუსტით რიცხვობრივადაც ჩაწერეთ.
დამრგვალების ბიუჯეტი
განედის მიმართულებით ერთი რკალური წამი დაახლოებით 31 მ-ია; გრძედის მიმართულებით სიგრძე განედზეა დამოკიდებული. 10⁻⁶° ჰორიზონტალურად დეციმეტრს შეიძლება უახლოვდებოდეს. ზუსტ სამუშაოში მცირენიშნიანი გეოგრაფიული კოორდინატებიდან ხელახალი პროექცია ზედმეტ დანაკარგს ქმნის. ნიშნების რაოდენობა სამუშაოს სიზუსტიდან გამომდინარეობს; ეკრანზე მეტი ციფრი ფიზიკურ სიზუსტეს არ ზრდის.
გარდაქმნის ტესტების მინიმალური მატრიცა
| ცდა | მოსალოდნელი კონტროლი |
|---|---|
| იგივური გარდაქმნა | იმავე განმარტებასა და სისტემაში წერტილი არ უნდა შეიცვალოს |
| სუფთა წანაცვლება | ყველა წერტილზე ერთნაირი სხვაობა |
| სუფთა მასშტაბი, ნულოვანი ბრუნვა | სწორი სიგრძეთა შეფარდება; გამოყენება და ანგარიში თანხვდება |
| ცნობილი ბრუნვა / ±90°-ის სიახლოვე | სწორი ნიშანი, კვადრანტი და უკუმიმართულება |
| ცარიელი, დაზიანებული ან არასრული სტრიქონი | არ უნდა იყოს ფარული სვეტური წანაცვლება ან შეუმჩნეველი მონაცემთა დაკარგვა |
| საზღვარი/გეომეტრია | თითქმის კოლინეარული კონტროლი და დაფარვის გარეთ წერტილი უნდა ამოიცნოს |
| დამოუკიდებელი რეალური წერტილი | მცდარი, თუმცა ერთმანეთის დამკეტი განმარტებები უნდა გამოირიცხოს |
შემსრულებლისა და შემმოწმებლის საკონტროლო სიები
მონიშვნები ამ სესიაში დამხმარეა და ოფიციალური ჩანაწერი არ არის. მიღების დაშვებები წინასწარ განისაზღვრება პროექტის სპეციფიკაციითა და გამოყენების რისკით. სახელმძღვანელო ყველა სამუშაოსთვის ერთ სანტიმეტრულ ზღვარს არ ადგენს.
A · საწყისი მონაცემები და განმარტება
B · შეფასება
C · გარე შემოწმება
D · ჩაბარება
რა გააკეთოთ და რა არა
| გააკეთეთ | არ გააკეთოთ |
|---|---|
| ჯერ მცირე, ცნობილი მონაცემებით გადაამოწმეთ. | ფაილის გახსნის გამო ყველა ჩანაწერი სწორად არ მიიჩნიოთ. |
| ნარჩენების სურათი და გარე კონტროლი ერთად წაიკითხეთ. | უდიდესი ნარჩენი დაუსაბუთებლად არ წაშალოთ. |
| განუსაზღვრელობის დაშვებები ნათლად ჩაწერეთ. | ათწილადი ნიშნებით ან მცირე სიგმით სიზუსტე არ გამოაცხადოთ. |
| გაიგეთ სონარის მოწყობილობაში უკვე შეტანილი შესწორებები. | ჩაძირვის, ბგერის სიჩქარის ან სიმაღლის წანაცვლება ორჯერ არ გამოიყენოთ. |
| გარდაქმნის ნაკრები გამოყენების არეალთან ერთად მიაწოდეთ. | ადგილობრივი დამთხვევა მთელ ქვეყანაზე არ გაავრცელოთ. |
სიმპტომებიდან ძირეულ მიზეზამდე გადადით
| ნიშანი | შემოწმების რიგი | წარმოებაში დაბრუნების პირობა |
|---|---|---|
| ფაილი ცარიელია / სტრიქონები აკლია | გამყოფი, ათწილადი, სათაური, ფილტრი, მხარდაჭერილი სტრიქონის სტრუქტურა, წინასწარი ხედის ზღვარი | შეყვანილი–წაკითხული–გამოტანილი სტრიქონების ბალანსი ახსნილი უნდა იყოს |
| შედეგი ძალიან შორსაა | E/N ან φ/λ, მეტრი/ფუტი/მმ, ზონა, ნახევარსფერო, დათუმის მიმართულება | ცნობილ წერტილთან რიცხვობრივი დამთხვევა |
| ანგარიშის მეორე ნარჩენის კომპონენტი შეუსაბამოა | პარამეტრებით ორივე კომპონენტი ხელახლა გამოთვალეთ; სტრიქონის/ID-ის შესაბამისობა შეამოწმეთ | ანგარიშის/გამოთვლის/გამოყენების სხვაობის ახსნამდე მიღება დაუშვებელია |
| მოულოდნელი შედეგი სუფთა მასშტაბის ან დიდი ბრუნვისას | მსგავსების მასშტაბ–კუთხის ჩვენება, კვადრანტი და უკუგამოყენება | საცნობარო სინთეზურ ტესტში ყველა გზა თანხვედრილი უნდა იყოს |
| ამონახსნი არ არის / პარამეტრები გადაჭარბებულია | წერტილების რაოდენობა, კოლინეარული/განმეორებითი გეომეტრია, დაზიანებული მონაცემები, გადაჭარბებული კოორდინატთა სხვაობა | რანგი და ფიზიკური მოდელი საკმარისია; გარე კონტროლი წარმატებულია |
| ანგარიშში გაფრთხილებაა, მაგრამ პარამეტრები ჩანს | წინა პარამეტრების დარჩენა, ანგარიშის საწყისი ტექსტი, შეცდომის რეალური მდგომარეობა | გაფრთხილება არ უგულებელყოთ; საჭიროა ახალი წარმატებული ამონახსნი და დამოუკიდებელი კონტროლი |
| მხოლოდ სიმაღლეა მცდარი | h/H, გეოიდი, სიმაღლის ერთეული, დათუმი, ანტენა/ჩაძირვა, 2D-ში უცვლელად გადატანილი Z | ვერტიკალური დათუმი და ნიშანი უნდა დადასტურდეს |
| KMZ ვიზუალურად წანაცვლებულია | პროექცია, ერთეული, თანამგზავრული გამოსახულების პოზიციური სიზუსტე, ადგილობრივი ბადე | რიცხვობრივი კონტროლი; პარამეტრები მხოლოდ გამოსახულებას არ მოარგოთ |
| სონარის გამოსავალი მცირეა ან წყვეტილია | GNSS წყვეტა, დროის ინტერვალი, დაზიანებული შეტყობინება, ფილტრი, მიმდევრობა | გამოტოვების მიზეზები და დაფარვის დანაკარგი დოკუმენტირებულია |
| წუთის/შუაღამის ზღვარზე პოზიცია ხტება | დროის ფიზიკურ წამებში გადაყვანა და ინტერპოლაციის ზღვრული ტესტი | ზღვრული მონაცემებით დადასტურებამდე შესაბამისი ოპერაცია უნდა შეჩერდეს |
| დიდ ფაილზე შენელება / შეცდომა | მცირე ქვენიმუში, მეხსიერება, გამოსავლის გზა, დაზიანებული გრძელი სტრიქონები | არასრული ფაილი არ ჩააბაროთ; საჭიროა კონტროლირებადი ხელახალი დამუშავება |
| ფუნქცია გამორთულია | საჭირო დათუმი/მონაცემები, მინიმალური წერტილები და About-ში რეგისტრაციის მდგომარეობა | ოფიციალური რეგისტრაციის/მხარდაჭერის პროცესი; ლიცენზიის კონტროლი არ გამოტოვოთ |
რა უნდა დაურთოთ მხარდაჭერის მოთხოვნას?
ვერსია, Windows-ის ინფორმაცია, შერჩეული ოპერაცია, მოსალოდნელი/რეალური შედეგი, რიცხვობრივი სხვაობა და პრობლემის გამმეორებელი ყველაზე მცირე ანონიმიზებული მონაცემები. არ გაგზავნოთ პროექტის საიდუმლო, პერსონალური მონაცემები, რეგისტრაციის გასაღები ან კავშირის ავტორიზაციის მონაცემები. პარამეტრების მიმართულებისა და ერთეულის გაურკვევლობისას მხოლოდ ეკრანის სურათი დიაგნოსტიკისთვის შესაძლოა საკმარისი არ იყოს.
სიმბოლოები, წყაროები და ვერსიის შენიშვნა
| სიმბოლო | მნიშვნელობა |
|---|---|
| φ, λ, h / H / N | განედი, გრძედი, ელიფსოიდური სიმაღლე / ორთომეტრიული სიმაღლე / გეოიდის ტალღისებურება |
| a, f, ν | ელიფსოიდის დიდი ნახევარღერძი, შეკუმშულობა, პირველი ვერტიკალის სიმრუდის რადიუსი |
| E, N / X,Y,Z | აღმოსავლეთი და ჩრდილოეთი / კონტექსტით კარტეზიული კომპონენტები |
| A, P, l, q, v | დიზაინის მატრიცა, წონა, დაკვირვება, პარამეტრი და შესწორება/ნარჩენი |
| Q / C | კოფაქტორის / კოვარიაციის მატრიცა; მასშტაბები არ აურიოთ |
| n / m / p / f | წერტილების / სკალარული დაკვირვებების / პარამეტრების / თავისუფლების ხარისხების რაოდენობა |
| σ₀ / s₀ | აპრიორული საცნობარო სტანდარტული გადახრა / აპოსტერიორული შეფასება |
| θ, s, dS | ბრუნვა, მასშტაბის კოეფიციენტი, ppm მასშტაბის სხვაობა; ერთეულები კონტექსტით განისაზღვრება |
სიმბოლოთა დამთხვევა: N სხვადასხვა განყოფილებაში გეოიდის ტალღისებურებას, Northing-ს ან ნორმალურ მატრიცას ნიშნავს; a შეიძლება ელიფსოიდის ნახევარღერძიც იყოს და მსგავსების კოეფიციენტიც. ყოველ განტოლებაში ადგილობრივი განმარტება გამოიყენეთ. სიმაღლე h და სტატისტიკური leverage ერთ სიდიდედ არ ჩათვალოთ.
წყაროები
- Kordil Geodesy Tools — ოფიციალური პროდუქტის გვერდი. შესაძლებლობების შეჯამება, ოფიციალური ინტერფეისის სურათი, გავრცელებისა და მხარდაჭერის ინფორმაცია.
- KGT-ის არსებული დახმარება, ეკრანების არქივი და საცდელი მონაცემები. ისტორიული დახმარება პროგრამის მიმდინარე სტრუქტურას შეედარა; ძველი უფასო გავრცელების/რეგისტრაციის აღწერა მიმდინარე პროდუქტის გვერდისგან გაიმიჯნა.
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations including Formulas. კოორდინატული ოპერაციებისა და მათემატიკური კონვენციების სტანდარტული წყარო.
- PROJ — Helmert transformation. კონვენციის, ერთეულისა და ოპერაციის მიმართულების შესადარებელი ტექნიკური წყარო; ეს არ ნიშნავს, რომ KGT PROJ-ს იყენებს.
გავრცელება და რეგისტრაცია
ოფიციალური პროდუქტის გვერდი KGT-ს უფასოდ გავრცელებულ Windows პროგრამად აღწერს. მიმდინარე ინსტალაციის პაკეტის, დოკუმენტებისა და რეგისტრაციის დახმარებისთვის გამოიყენეთ geodesytools@kordil.com ან პროგრამის About ფანჯარაში არსებული ოფიციალური პროცესი. ძველი პაკეტის ინსტრუქცია მიმდინარე სალიცენზიო პირობებს არ ჩაანაცვლოთ.
ამ გამოცემის ფარგლები
სახელმძღვანელო მომზადდა პროგრამის არსებული სტრუქტურის, ფორმების, მათემატიკური გამოთვლის გზების, დახმარების რესურსებისა და Kordil-ის პროდუქტის ინფორმაციის შესწავლით. პროგრამის წყაროები არ შეცვლილა, ახალი გაწონასწორების შესაძლებლობა არ დამატებულა და პროგრამის ახალი ვერსია არ გამოქვეყნებულა. წყაროს განხილვა ცოცხალი ინტერფეისის ან საველე მიღების გამოცდას არ ცვლის.
ვებ/PDF გამოცემის შემოწმება და სინთეზური მაგალითების დამოუკიდებელი მათემატიკური კონტროლი KGT-ის შესრულებადი ფაილის ყველა ალგორითმის დამტკიცებას არ ნიშნავს. კერძოდ, ანგარიშის კომპონენტთა შესაბამისობა, სუფთა მასშტაბი/დიდი ბრუნვა, გლობალური ECEF უკუგარდაქმნის საზღვრები და დროის გადასვლები საწარმოო გამოყენებამდე თვით პროგრამაში უნდა გამოიცადოს.
Kordil Geodesy Tools არის Kordil-ის მიერ განვითარებული პროგრამული პროდუქტი. ამ სახელმძღვანელოს სხვა ენებზე გამოცემები ენების მენიუდან ხელმისაწვდომია. სხვა პროდუქტებისთვის რეგისტრირებული სავაჭრო ნიშნის სტატუსი ამ გამოცემაში ნაგულისხმევი არ არის.