Kordil Geodesy Tools
高级用户手册
面向实务的技术参考,涵盖坐标转换、参数估计、最小二乘平差、不确定度与误差探查。
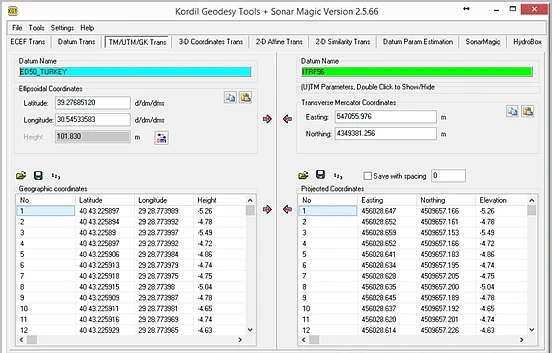 1234
- 1 操作选项卡。
- 2 源基准与输入。
- 3 目标基准/投影。
- 4 批量转换与方向控制。
目录
区分软件功能与理论方法
Kordil Geodesy Tools — KGT是一款 Windows 桌面应用,将坐标转换和测量数据准备整合于同一工作区。Kordil 开发的系统涵盖单点和文件转换、公共点转换参数估计、图像配准及部分水道测量数据处理任务。
本文不仅介绍按钮位置,还解释所选模型的含义、解成立的假设及验证方法。经典大地测量公式用于技术教学,并未公开源代码或专有软件架构。
| 模块/操作 | 已验证范围 | 不可擅自假定的功能 |
|---|---|---|
| ECEF Trans | 纬度、经度、椭球高 ↔ 地心 XYZ | 自动识别正高 |
| Datum Trans / 3-D Coordinates Trans | 使用已定义椭球与七参数转换 | 对任意基准对自动选择官方格网/历元转换 |
| TM/UTM/GK Trans | 可自定义横轴墨卡托参数 | 仅凭坐标准确识别投影带及半球 |
| 2-D Similarity / Affine | 分别从公共点估计四/六参数,支持正反向应用 | 联合平差源与目标协方差 |
| Datum Param Estimation | 利用公共三维点估计七参数并报告 | 对任意大旋转保证收敛,或自动剔除粗差 |
| KMZ DXF Tools/图像配准 | 表格、地图与 CAD 交换;BMP 配准 | 无损保留全部 CAD 对象及栅格模型 |
| Sonar Magic | 带时间标签的定位/测深匹配及水深处理 | 完整多波束声线追踪、运动补偿或自动水道测量验收 |
建立可重复的工作流程
- 明确任务定义: 源/目标 CRS、平面与垂直基准、历元、单位、轴序及验收条件。
- 保护输入: 不得修改主文件,将工作与输出文件夹分开。
- 选择操作选项卡: 是同一基准内的格式/投影转换、不同基准转换,还是参数估计?
- 核实基准与投影: 从文件加载 A/B 定义或按权威来源输入。不能仅因设置沿用上次会话,就认为正确。
- 先做小样测试: 使用已知点及数行文件检验列、方向和数字格式。
- 估计参数时: 加载公共点、启用报告、求解模型,并完成残差和独立检核检查。
- 批量应用: 使用已检验参数转换正式文件,不要混淆估计用点和待转换点。
- 导出与验收: 核对行数、ID、范围、单位和检核差值,将定义文件与报告一并归档。
界面逻辑
上方选项卡对应操作类别,彩色基准面板显示所用定义;单点字段便于快速试算,下方表格用于批量转换。应结合实际源目标方向核对箭头。旧版帮助截图名称和颜色可能不同,请以菜单和提示为准,不要仅凭图标外观操作。
在参数估计选项卡中,求解前启用 Report 或计算详情选项。报告单独保存,并以工作记录确认显示参数属于最近一次成功计算。
坐标系统、基准、CRS 与历元
坐标系统规定轴、单位和几何规则,基准将其与实际地球关联,CRS 则综合定义这些信息。两个同样标为 X、Y 的文件不一定属于同一参考系统。
Conversion/坐标换算
基准不变而改变表达方式:椭球坐标 ↔ ECEF,或地理坐标 ↔ 投影坐标。数学换算并不会消除输入及定义的不确定度。
Transformation/参考基准转换
借助经验参数在不同基准或框架间转换。参数来源、适用范围、方向及不确定度均很重要。
为什么历元重要?
动态框架中坐标随时间变化。不同历元、地震或变形影响未必能仅用固定七参数消除。椭球名称相同并不等于基准相同。所检查的 KGT 流程不可假定自动应用速度场、十四参数时间模型或变形格网。
区分不同高程
h = H + N

h:椭球高

H:正高

N:适用大地水准面模型的起伏
该式说明物理关系,并不表示 KGT 会自动选择适用大地水准面文件。使用正常高时,应与相应高程异常和似大地水准面模型保持一致。不得将地方水位基准值当作椭球高输入。
栅格配准并不等于垂直基准转换。菜单、文件或模块名称包含 geo,并不证明执行了国家大地水准面计算。
文件能读取,不等于读对了
| 检查 | 操作 |
|---|---|
| 轴序 | 地理表为纬度/经度,投影为 E/N,三维为 X/Y/Z。记录标签对应的实际含义。 |
| 角度格式 | DD:40.5;DM:40 30;DMS:40 30 0。十进制分不等于十进制度。 |
| 正负号 | 南/西使用相应负号,尤其检查小于 1° 的负坐标是否丢失符号。 |
| 小数符号与分隔符 | 明确小数点/逗号与列分隔符,消除 CSV 中小数逗号的歧义。 |
| ID 与重复记录 | 公共点须对应同一实体点。重复 ID 或行不构成新的独立信息。 |
| 缺失高程 | 0、空白、未知和真实零值含义不同。三维估计中不得用零填补缺失高程。 |
| 数值精细度 | 输出小数位数不等于实际精度;中间成果舍入后再处理会累积误差。 |
用小文件测试
ID LAT LON h
P01 40.500000000 29.250000000 50.000
P02 40.501000000 29.251000000 51.000
此虚构示例说明各列含义,应使用所选读取器测试表头与分隔符支持;不同读取器未必支持相同格式。预览中确认表头、说明或数字点号未被误判为数据列。旧测试文件可能故意包含异常或注释记录,不能视为已批准现场数据。
角度转换
DD = 符号 × (|D| + M/60 + S/3600)

1″ = π / 648000 rad

1 gon = 0.9°

NMEA ddmm.mmmm → D + 分/60
DMS 应对整个角度使用一个符号。不能只看整数度处理 −0°30′。分和秒均应满足 0 ≤ 值 < 60。40.3000° 与 40°30′ 并非同一位置。
ECEF 模型及反算检核
ECEF 是地心地固笛卡尔坐标系。X 轴指向赤道与本初子午线交点,Y 轴指向赤道东经 90°,Z 轴指北极。纬度 φ、经度 λ、椭球高 h 必须对应同一椭球定义。
f = 1 / (1/f)                 e² = f(2 − f)
ν(φ) = a / √(1 − e² sin²φ)
X = (ν + h) cosφ cosλ
Y = (ν + h) cosφ sinλ
Z = [ν(1 − e²) + h] sinφ
a 为长半轴,f 为扁率。界面的 Inverse flattening 为 1/f,不能直接填 f。公式角度以弧度表示,用户输入则按所选度制格式。
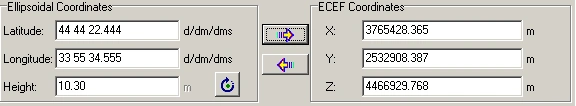 12
- 1 纬度、经度与椭球高。
- 2 同一椭球上的 XYZ。
反算
一般反算采用 p=√(X²+Y²)、λ=atan2(Y,X),再以适当闭式或迭代方法求纬度和高程。所检查的 KGT 反算流程采用迭代。应另行测试各算法在极点、原点和不同象限的行为。“具有反算功能”不代表所有数值极端情况均无条件准确。
最低验证测试集
- 赤道、经度零且 h=0 时:X≈a、Y≈0、Z≈0。
- 检查南北、东西组合下的经度象限。
- 典型工作点的正反算闭合检查。
- 极区及地心附近无效输入的受控报错行为。
- 与定义一致的独立参考计算比较同一点。
两个方向使用同一错误定义,也可能得到很小闭合差,必须进行独立已知点检验。
基准定义、转换方向及旋转约定
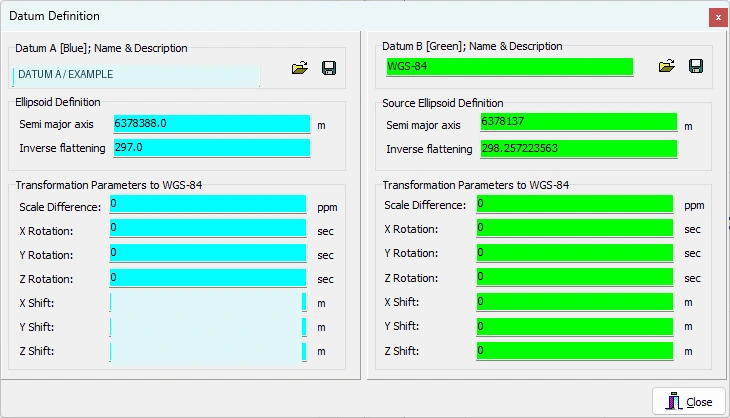 123
- 1 a 与 1/f:椭球几何。
- 2 Datum A 转至 WGS 84 的参数。
- 3 Datum B 转至 WGS 84 的参数。
部分项目专用值已隐藏。不得将可见数值复制到其他项目,应核对字段含义和操作方向。
开发档案,2026-02-10;培训编辑版。标准七参数模型
rT = t + m R rS

m = 1 + dS × 10⁻⁶

rS、rT:源与目标 XYZ 向量

t:(tX, tY, tZ) 平移 [m]

dS:尺度差 [ppm]

R:旋转矩阵,须明确角度单位与约定
1 ppm 为百万分之一,在 1000 m 上约产生 1 mm 的尺度影响。混用度、角秒和弧度会造成巨大误差。KGT 基准界面中,旋转为角秒,平移为米,尺度差为 ppm。
经 WGS 84 的转换链
地理基准转换链为:源椭球 φλh → 源 XYZ → 源基准至 WGS 84 → WGS 84 至目标基准 → 目标椭球 φλh。目标基准定义的“至 WGS 84”参数,在转入目标时需反向应用。简单相减 A、B 参数通常不能得到正确复合转换。
Coordinate Frame ve Position Vector
两种常见约定以不同符号解释相同旋转数值。以下为一种小角度 Coordinate Frame 表示:
R_CF ≈ [  1    +rz   −ry ]

       [ −rz    1    +rx ]

       [ +ry   −rx    1  ]

R_PV ≈ R_CFᵀ(针对同一物理关系比较旋转符号)
KGT 经典帮助说明采用 Coordinate Frame,数值计算中也有完整三角旋转关系。不得仅凭“Helmert”名称匹配其他软件参数;应同时记录源目标方向、角序、旋转约定、线性化/完整模型及尺度定义。大角度时仅改符号,不能保证与完整欧拉矩阵旋转顺序等价。
反向运算
rS = (1/m) Rᵀ (rT − t) [R 正交且 m ≠ 0 时]
不先从目标向量减去平移、仅改变七参数符号,并非一般反算。应结合方向控制和独立检核点。定义文件可保存为 .datum ,操作元数据须另行归档。
Transverse Mercator, UTM ve Gauss–Krüger
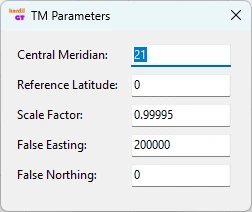
TM 是投影族,UTM 和高斯—克吕格为采用特定分带、尺度及坐标规则的实现。未完整定义中央子午线 λ₀、原点纬度 φ₀、尺度 k₀、假东 FE、假北 FN,仅说“转为 UTM”并不足够。
A = (λ − λ₀) cosφ       T = tan²φ       C = e′² cos²φ
E ≈ FE + k₀ ν [A + (1 − T + C)A³/6 + …]
N ≈ FN + k₀ [M(φ) − M(φ₀)
             + ν tanφ (A²/2 + (5 − T + 9C + 4C²)A⁴/24 + …)]
M 为子午线弧长,e′ 为第二偏心率。此级数仅说明模型结构,不可将截断表达式用于生产计算。KGT 的 TM 采用级数展开,远离中央子午线、极区及特殊投影须独立验证适用范围与稳定性。
区分标准 UTM 与地方自定义 TM
通常 UTM 分带宽 6°、k₀=0.9996、FE=500000 m,南半球 FN 须另行定义。一般 λ₀=6z−183°,但存在特殊分带,不能仅据此选择 CRS。高斯—克吕格带宽、带号前缀及尺度可因国家规则而异。
格网距离与地面距离
Dgrid ≈ k × [R/(R+h)] × Dground

综合因子 ≈ 投影尺度 × 高程因子
近似式有助于解释短水平距离,斜距不能直接与格网距离比较。子午线收敛角为真北与格网北的方向差。KGT 输出投影坐标不代表另行报告全部点尺度、收敛角及地面归算,工程网误差预算中须考虑这些影响。
二维相似变换:保形地改变坐标框架
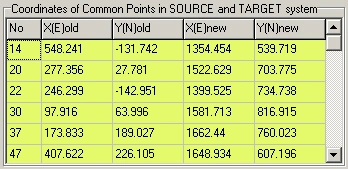
相似变换含两个平移、一个旋转和两轴统一尺度,保持角度与长度比。地方工程坐标适配另一平面系统、且需保持形状时,可优先考虑。但单一相似变换不能完全消除不同投影在大范围内的变化畸变。
XT = tx + a XS + b YS
YT = ty − b XS + a YS
a = s cosθ        b = s sinθ
s = √(a²+b²)      θ = atan2(b,a)
q = [tx, ty, a, b]ᵀ
此处符号按 KGT 二维模型方向编写。不得假定 X 向东、Y 向北,或按屏幕像素 Y 向下增加来推断角度符号。请以已知方向测试正 θ 的实际作用。
求解与应用
- 打开 2-D Similarity Trans,使用公共点文件或表格输入。
- 至少需要两个不同点,但仅用最少点数无法通过残差验证模型。应选择更多包围工作区的公共点。
- 启用报告并计算参数,勿将旧参数误认为新解。
- 用参数回算各控制点并减去目标坐标,确认与报告列给出的差值一致。
- 用未参与求解的点做外部验证,之后才对正式文件应用正向或反向转换。
反向模型与边界情况
u = XT − tx          v = YT − ty
XS = (a u − b v)/(a²+b²)
YS = (b u + a v)/(a²+b²)
s 接近零时转换失去意义。应专项测试角度象限、零旋转但尺度非 1、约 ±90° 旋转及反算。数学模型虽可定义这些情况,但不能假定软件参数显示和全部反算流程在极端情况下始终等价。
二维仿射:独立尺度与剪切
XT = a0 + a1 XS + a2 YS
YT = b0 + b1 XS + b2 YS
q = [a0, a1, a2, b0, b1, b2]ᵀ
B = [a1 a2; b1 b2]           det B = a1 b2 − a2 b1
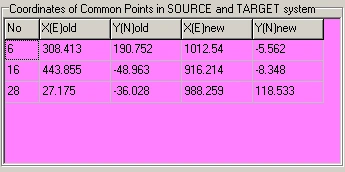
仿射变换保持平行性,一般不保持角度和长度比,可含独立轴尺度、旋转、剪切及反射。适用于旧图/栅格、不等尺度地方平面系统或几何变形工程图,但并非在所有情况下都能代表真实基准差的物理模型。
模型选择
先明确几何依据。若相似变换残差呈规律且可由轴向尺度差解释,仿射可能合理。但不能仅因残差变小就增加参数,额外参数也可能吸收误配点或局部异常。同数据、同权下,仿射内部拟合至少不差于相似变换,但不证明外部精度更高。
应用检查
- 至少三个不共线公共点,实际应增加包围区域并控制中部的点。
- 自由度 f=2n−6。三点时 f=0,不能估计方差因子或进行残差检验。
- det B 接近零时反算不稳定。负行列式可能表示反射,若非预期,应检查轴序或点对。
- 二维转换不等于高程平差,所检查的仿射/相似流程原样传递高程列。
A1、A2、B1、B2 通常无量纲,A0/B0 为坐标单位。轴尺度可由源基向量变换后的长度求得:sX=√(a1²+b1²)、sY=√(a2²+b2²)。源轴正交时,目标基向量点积可反映剪切。旋转与剪切有多种分解方式,报告应注明所用约定。
利用公共三维点估计基准参数
Datum Param Estimation从两组已知 XYZ 估计平移、旋转和尺度。此处 Inverse Helmert 指由坐标求未知参数,并非仅用已知参数反向转换点。
- 确认两系统控制点对应同一实体点,且历元、单位一致。
- 准备七列:ID、第一系统 X/Y/Z、另一系统 X/Y/Z。应按当前界面与报告核实源目标含义,不能仅凭 Xt 标题判断。
- 至少加载三个几何独立公共点。三点近共线不能提供可靠三维可辨识性。
- 启用报告估计参数,再用两个已知点检验其方向。
- 将平移、ppm 和角秒填入目标基准定义时,检查单位与方向。
- 至少进行一项外部检核和正反算闭合试验,不得推广点位或高程跨度不足的解。
区分线性化与完整旋转
一般模型 rT=t+sRrS 为非线性,小角近似将旋转线性化。更一般的估计围绕 q₀ 构造雅可比 A=∂F/∂q,并迭代修正。仅采用完整三角 R,并不证明已完成良好收敛的非线性平差。
公共点质量
狭小区域 ECEF 点集中在近似相同的大地心向量附近,部分参数可能高度相关。极小内部残差不能证明七参数物理可靠。不得以少量狭窄分布点推导国家基准转换并推广全国,应优先考虑权威转换格网、区域模型与历元改正。
最小二乘平差:最小化什么?
最小二乘平差在所选函数与随机模型下,最小化残差加权平方和。它不会自动纠正错误模型、基准或粗差。“已经平差”不足以证明解可靠。
线性模型与符号约定
l + v = A q
q̂ = arg min (Aq − l)ᵀ P (Aq − l)
N = Aᵀ P A                  n = Aᵀ P l
N q̂ = n                     v̂ = A q̂ − l
Aᵀ P v̂ = 0
本手册中 v 定义为 计算值减观测值 其他资料可能采用相反符号;平方和不变,但残差图方向会变。A 为设计矩阵,q 为未知参数,l 为观测向量,P 为权矩阵。满列秩时理论上 q̂=(AᵀPA)⁻¹AᵀPl。实际数值求解可优先使用 QR 或 SVD 而非显式求逆,但不代表 KGT 采用这些方法。
相似变换的两行观测方程
[XT]   [1 0  XS  YS] [tx]

[YT] = [0 1  YS −XS] [ty] + 观测误差

                       [a]

                       [b]
此处“观测误差”为 l−Aq,与上述改正数 v 符号相反。每点提供两个标量方程;仿射行分别为 [1 XS YS 0 0 0]、[0 0 0 1 XS YS]。三维模型每点提供三个方程,旋转模型导数组成 A。
自由度与后验方差
f = m − rank(A)       [满秩时 f = m − p]

SSE = v̂ᵀ P v̂

s₀² = SSE / f         [f > 0]

s₀ = √(SSE/f)
| 模型 | 标量方程数 m | 参数数 p | 满秩时 f |
|---|---|---|---|
| 二维相似 | 2n | 4 | 2n−4 |
| 二维仿射 | 2n | 6 | 2n−6 |
| 三维 Helmert | 3n | 7 | 3n−7 |
n 为点数,m 为标量观测数。f=0 时可能精确求解,但无法由数据估计 s₀。秩亏时仅算 m−p 不够,须检查基准缺陷或几何问题。重复同一点不会在物理意义上增加独立观测。
推广至非线性模型
l = F(q) + ε

w = l − F(q₀)          A = ∂F/∂q |q₀

A δq ≈ w               q新 = q₀ + δq
一般迭代应跟踪改正范数、目标函数、物理参数变化及秩。参数单位不同时,不宜统一使用同一数值阈值。本节为理论说明,并不意味着 KGT 界面具有收敛管理器。
权重:基于正确依据信任优质观测
函数模型描述预期坐标关系,随机模型描述观测不确定度与相关性。同一几何采用不同权重可能得到不同参数。点权应依据独立质量信息,而不是因结果不合意而调整。
Cov(l) = σ₀² Qll

P = Qll⁻¹

独立观测:Pii = σ₀² / σi²
σ₀² 为共同参考方差。已知完整协方差时,应选择一致尺度。P=I 假设全部标量分量相对可信度相同且互不相关。等权并不证明实地点位精度相同。
所检查的相似、仿射和三维估计采用 P=I。增加 sigma 列不会自动获得加权解;尚未证实这些流程自动处理完整点协方差、轴间相关或源坐标误差。
两套坐标均有误差时
经典间接观测模型可能将源坐标视为无误差,把不确定度归于目标。若两侧误差均显著,可能需总体最小二乘、变量误差模型或 Gauss–Helmert。仅调整 P 并不能正确建模所有源坐标不确定度。
实际示例
GNSS 水平与高程分量的不确定度可能不同;同一设备或会话生成的点可能相关。将数千相关点视为独立,会产生虚假精度。先检查测量方法和共同误差源,再选择模型。
稳健估计
Huber 等 M 估计可降低大标准化残差的影响,通常通过迭代重加权实现。它不等于自动清理或精度保证,也可能掩盖模型错误。所检查 KGT 流程未验证稳健解;如用其他工具分析,应报告方法、阈值和剔除记录。
协方差、误差传播与误差椭圆
Qqq = (Aᵀ P A)⁻¹
Cqq = s₀² Qqq
Q_lhat = A Qqq Aᵀ
Qvv = Qll − A Qqq Aᵀ
Cvv = s₀² Qvv
参数协方差、拟合观测协方差及残差协方差不同。特别是 AQqqAᵀ 不是残差协方差,用其对角线标准化残差不能得到正确检验。已知 σ₀ 时用相应先验尺度,否则在合适假设下用后验 s₀。
误差向新点传播
y = F(x,q)
Cy ≈ Jx Cx Jxᵀ + Jq Cq Jqᵀ
     + Jx Cxq Jqᵀ + Jq Cqx Jxᵀ
源点与参数估计独立时,交叉项可取零;重复评估同一控制点时不能自动假定独立。仅“参数 sigma”不是转换点总不确定度,输入、基准定义、历元、模型不足及参数均可能贡献。
平面误差椭圆
CEN = [σE²   σEN]

      [σEN   σN²]

λ1、λ2 为 CEN 特征值,λ1 ≥ λ2 ≥ 0

1σ 主半轴:√λ1、√λ2

95%(已知正态协方差):√χ²(2;0.95) ≈ 2.448
长轴方向由相应特征向量确定。分别给两坐标写 ±1.96σ,并不能直接定义 95% 二维椭圆。协方差由样本估计、自由度有限时,可能需采用 F 分布置信域。将 ECEF 标准差解释为当地东/北/天时,还需旋转协方差。
内部精密度与外部准确度
极小后验 sigma 可能仅表示假定模型内的数据一致性。全部控制点共有同一系统基准误差时,残差仍可很小。外部检核提供独立于模型的观测和真实信息,因此必不可少。
大残差是排查起点,不是结论
先判断误差类型
| 模式 | 可能原因 | 首先检查 |
|---|---|---|
| 各点矢量相近 | 平移、基准或固定偏移 | 源目标定义及符号 |
| 离中心越远差值越大 | 尺度/投影或旋转 | k₀、ppm、格网/地面距离、中央子午线 |
| 单点大差值 | ID 匹配、录入错误或标志移位 | 原始观测、草图与原文件 |
| 区域性聚集 | 局部变形、会话差异或模型不足 | 残差矢量图与观测历史 |
| 仅高程有差异 | h/H、大地水准面、天线/仪器高 | 垂直基准及高程定义 |
整体模型检验——理论
假设误差正态、Qll 正确且先验 σ₀² 已知:
T = (vᵀ P v)/σ₀²  ~  χ²f

双侧接受区间:

χ²(f; α/2) ≤ T ≤ χ²(f; 1−α/2)
T 过大可能表示粗差、权重错误或模型不足;过小可能与不确定度估计过于保守、相关、舍入或非独立数据有关。若采用单侧上限检验,须相应定义假设和显著性。整体检验本身不能确定哪个点错误。
标准化残差——理论
wi = vi / [σ₀ √(Qvv,ii)]

ri = (Qvv P)ii

独立、对角 P:ri = Qvv,ii × Pii

Σ ri = f
ri 表示局部多余观测/可靠性。ri 小的观测可将误差大量传入参数,残差仍小。一般相关模型中,这些对角元的传统 0—1 解释需另行评估。同数据估计的 s₀ 替代未知 σ₀ 会改变分布,不能一律视为标准正态。删除观测或外部学生化需适当方法与自由度。
多重检验会增加误报概率,须综合考虑 α、检验数量、相关性、功效及最小可探测误差。尚未证实 KGT 自动实施卡方或标准化残差检验并给出通过/不通过结论。
掩蔽、淹没与可靠性
多个粗差可能相互掩蔽(masking);无误差点也可能因其他粗差扭曲参数而出现大残差(swamping)。因此不能机械删除最大残差后重算。简单独立标量情形下,最小可探测误差约与 σi√(λ₀/ri) 相关,λ₀ 取决于误报率和检验功效。ri 越小,可探测性越差。
可追溯的排查顺序
- 核实文件、单位、符号、CRS、历元及 ID。
- 独立依据参数重算残差,检查矢量图。
- 回查可疑点的原始观测及实体状态。
- 假设适用时计算整体与局部统计。
- 采用留一法,观察逐点删除对其他点和外部检核的影响。
- 记录剔除依据,同时保留初始和最终解。
增加观测有益,但带同一系统误差的新点不能提供独立可靠性。即使通过检验,无外部验证也不能批准正式使用。
选择控制点不能只看数量
控制点应包围工作区、覆盖内部且充分分离。一角聚集的大量点,未必能替代较少但均匀分布的优质控制。三维转换还重视空间分布和高程差异。
条件数与秩
A 列近线性相关时,小数据变化可被放大为大参数变化。法方程条件数约为 A 条件数的平方。评估时应适当缩放米、弧度、ppm 等单位,不可把原始矩阵的单一数值脱离背景当作品质等级。
x′ = x − x̄             y′ = y − ȳ

中心化可减小大坐标值及参数相关性的影响
中心化/缩放有助独立分析,但须正确反变换并将平移参数还原至原坐标原点。该建议不代表 KGT 自动对全部解中心化。
内插与外推
控制网凸包外的点属于外推,不能由内部残差推断外部精度。工作区超出控制范围时,应增设控制或使用更适当物理模型。超出估计点范围的栅格图看起来漂亮,并不是几何准确性证明。
应执行的测试
- 逐点删除后参数及外部检核变化。
- 向源/目标坐标加入受控小扰动以检查敏感性。
- 同一转换在不同工作区子集中的一致性。
- 检验恒等变换、纯平移、纯尺度及已知旋转。
- 检验共线、狭长分布及重复点是否触发预期的拒绝或警告。
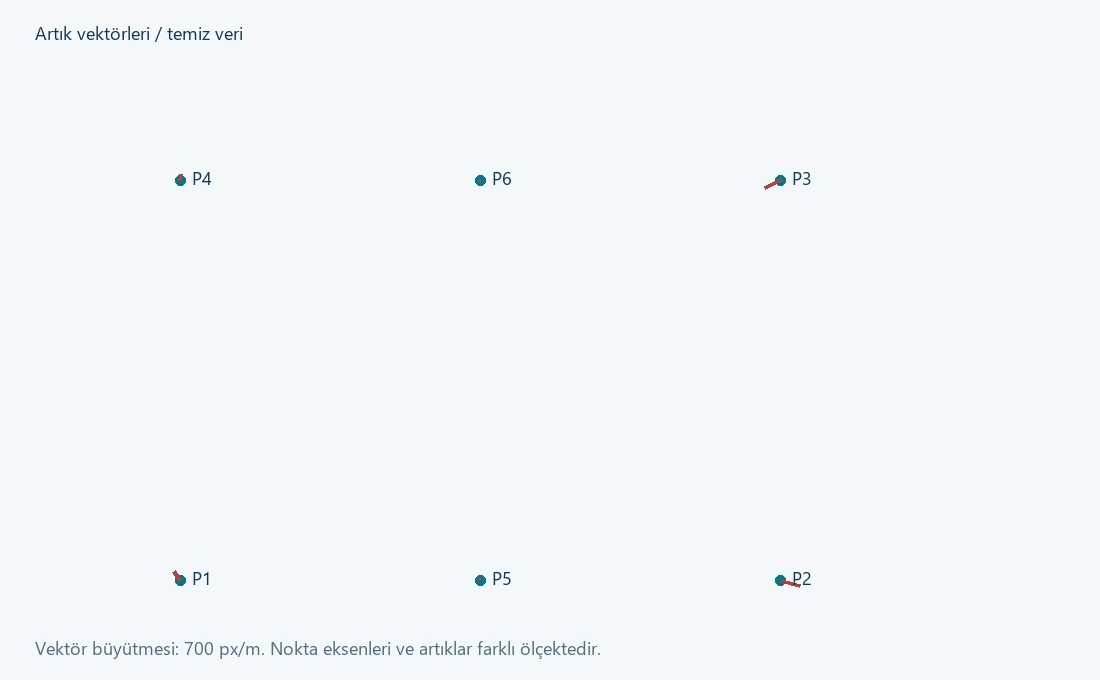
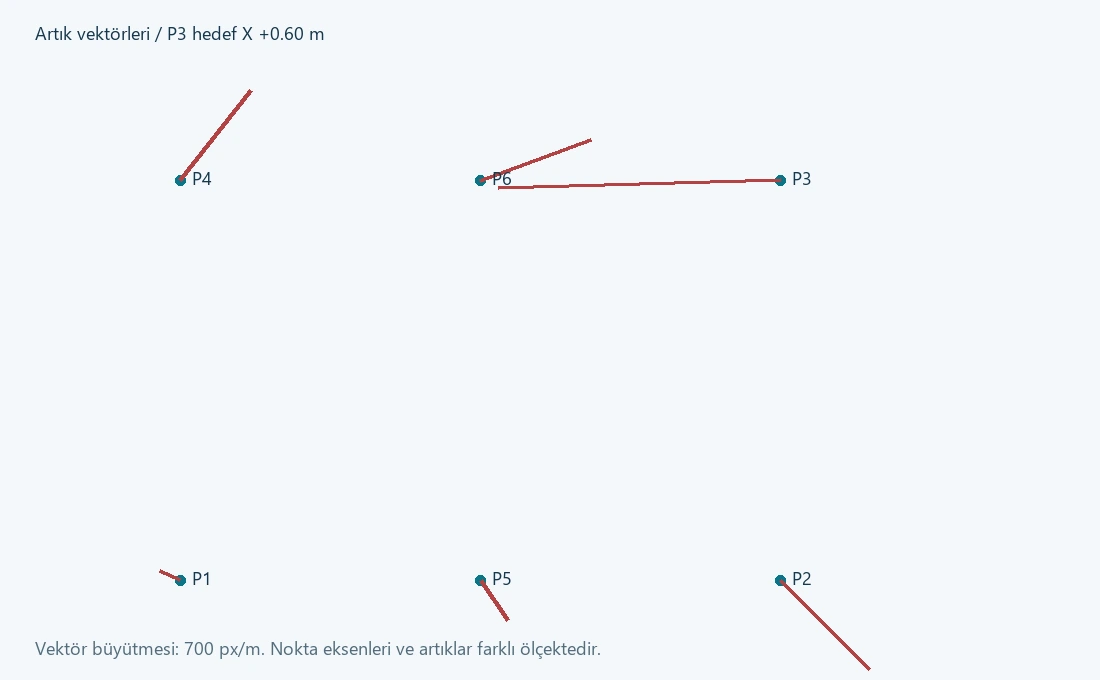
六个公共点:无粗差解与 0.60 m 粗差
本节文件是为本手册生成的合成数据,并非现场坐标或正式标定数据。计算结果已通过独立的最小二乘参考解核验。本研究未实际运行 KGT 界面并进行数值测试;以下数值供与应用程序对照使用。
示例设置
源点位于 100×100 m 矩形的四角及上下边中点。真实模型为 tx=500 m、ty=1000 m、a=1.0002、b=0.0003。目标坐标中加入了厘米级合成扰动。第二个文件仅在 P3 的目标 X 上增加 +0.60 m。
ID   XS      YS       XT(clean)    YT(clean)
P1    0       0       500.010000   999.980000
P2  100       0       600.000000   999.980000
P3  100     100       600.070000  1100.010000
P4    0     100       500.020000  1100.010000
P5   50       0       550.015000   999.980000
P6   50     100       550.035000  1100.010000
下载文件包含相同的六行数值。确认读取器不会将表头误作数据;必要时仅将数值行放入工作文件。
| 量 | 无粗差数据参考值 | P3 加入 +0.60 m 后的数据 |
|---|---|---|
| tx [m] | 500.002000 | 499.982000 |
| ty [m] | 999.992000 | 999.992000 |
| a | 1.000260000 | 1.001460000 |
| b | 0.000200000 | 0.001400000 |
| s=√(a²+b²) | 1.000260020 | 1.001460979 |
| θ[度] | 0.011456177 | 0.080097097 |
| SSE [m²], P=I | 0.001760 | 0.256160 |
| s₀ [m], f=8 | 0.014832397 | 0.178941331 |
| P3 的 X 残差 [m] | −0.022 | −0.402 |
独立计算统计量
若确实可将先验标量标准差取为 σ₀=0.020 m,则本例无粗差解的 T=0.001760/0.0004=4.4,含粗差解的 T=640.4,两者均为 f=8。确定假设和 α 后,再与适当的卡方界值比较。将同一数据估计的 s₀ 再用于分母,不能构成独立的整体检验;此时 T 按定义等于 f。
P3 的 X 分量中,Qvv,ii=0.633333333,含粗差解 v=−0.402 m,因此 w≈−25.2569;该结果对应于 已知的 0.020 m 先验尺度。无粗差数据的最大 |w|≈1.7592。本例 σ₀ 并非现场精度声明。
KGT 内的对照流程
- 将无粗差文件载入二维相似变换的公共点表,核对六个点及列顺序。
- 启用报告后求解,以足够的小数位保存参数。本模型的尺度字段为 s,旋转角按度解释。
- 用参数另行重算六个点。例如 P1:计算值 (500.002,999.992),观测值 (500.010,999.980),残差 (−0.008,+0.012) m。
- 将表格输出和报告中的两个残差分量与参考值比较,不要只看报告标题或第一残差列。
- 用含粗差文件重复操作,观察参数变化及传播到其他点的影响。
- 仅在确认合成误差来源后,才可为分析而剔除 P3,并保留剔除前后的解。
- 还应在未参与解算的 Q=(25,25)、Q=(75,75) 等点比较估计模型与真实合成模型。本例已知“真值”,现场则需要独立测量。
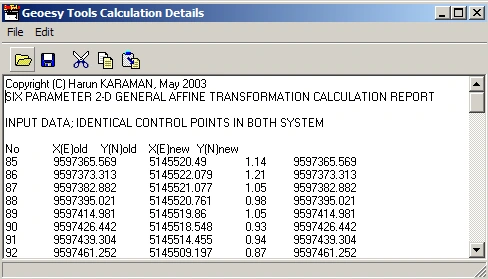
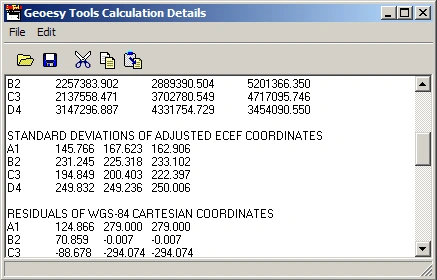
如何阅读计算报告?
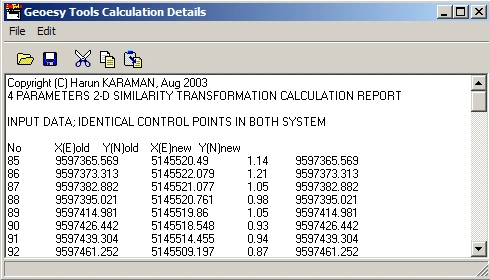
| 报告字段 | 解释 | 独立检查 |
|---|---|---|
| Input / identical control points | 实际参与解算的公共点 | ID、行数、列及重复项 |
| Adjusted coordinates | 符合所选模型的计算坐标 | 由参数重新计算,不得替代原始观测 |
| Residuals | 模型坐标与观测坐标之差 | 直接相减核验符号、行与分量顺序 |
| Standard deviations | 在相应随机模型下得到的精密度 | 使用了哪种协方差、尺度和自由度? |
| Transformation parameters | 最近一次成功解算的系数 | 单位、方向、约定、小数位损失及应用检验 |
重要实现限制:报告本身也必须核验
所检查的二维报告流程存在需要独立核验残差分量/行对应关系的情形。因此, 尤其不要仅凭第二残差列验收结果或剔除点。 由变换参数计算 XT/YT,再减去观测值,并与表格变换及报告比较。若不一致,不得仅凭报告批准生产使用。
RMS 与 s₀ 不一定相等
RMSX = √[Σ ΔXi²/n]           RMSY = √[Σ ΔYi²/n]
RMS2D = √[Σ (ΔXi² + ΔYi²)/n]
s₀ = √[vᵀPv/(m−p)]          [满秩且 f>0]
内部检查差与独立检查差应分别汇总。平均差反映系统偏移,RMS 反映总体幅度,最大差反映最差点,三者含义不同。不说明偏差和样本数,RMSE 本身并非置信水平。合同中的点位精度标准需另行定义。
交付报告的最低内容要求
- 软件版本、处理日期、操作人员及所用文件的不可变标识。
- 源/目标 CRS、垂直基准、历元、轴及单位。
- 模型、变换方向、参数单位及旋转约定。
- 采用/剔除的公共点、剔除原因及控制点几何。
- 残差表/向量、统计假设及独立检查结果。
- 适用范围、容差、最终决定及已知限制。
KML、KMZ 与 DXF:视觉重合不等于测量检核
KMZ DXF Tools用于以表格和图形查看 KML/KMZ 数据,并准备与投影 CAD 数据交换。KML 坐标顺序通常为 经度、纬度、高程 这可能与 KGT 地理输入的纬度/经度顺序不同。DXF 坐标只是绘图数值,不能假定自带 CRS 定义。
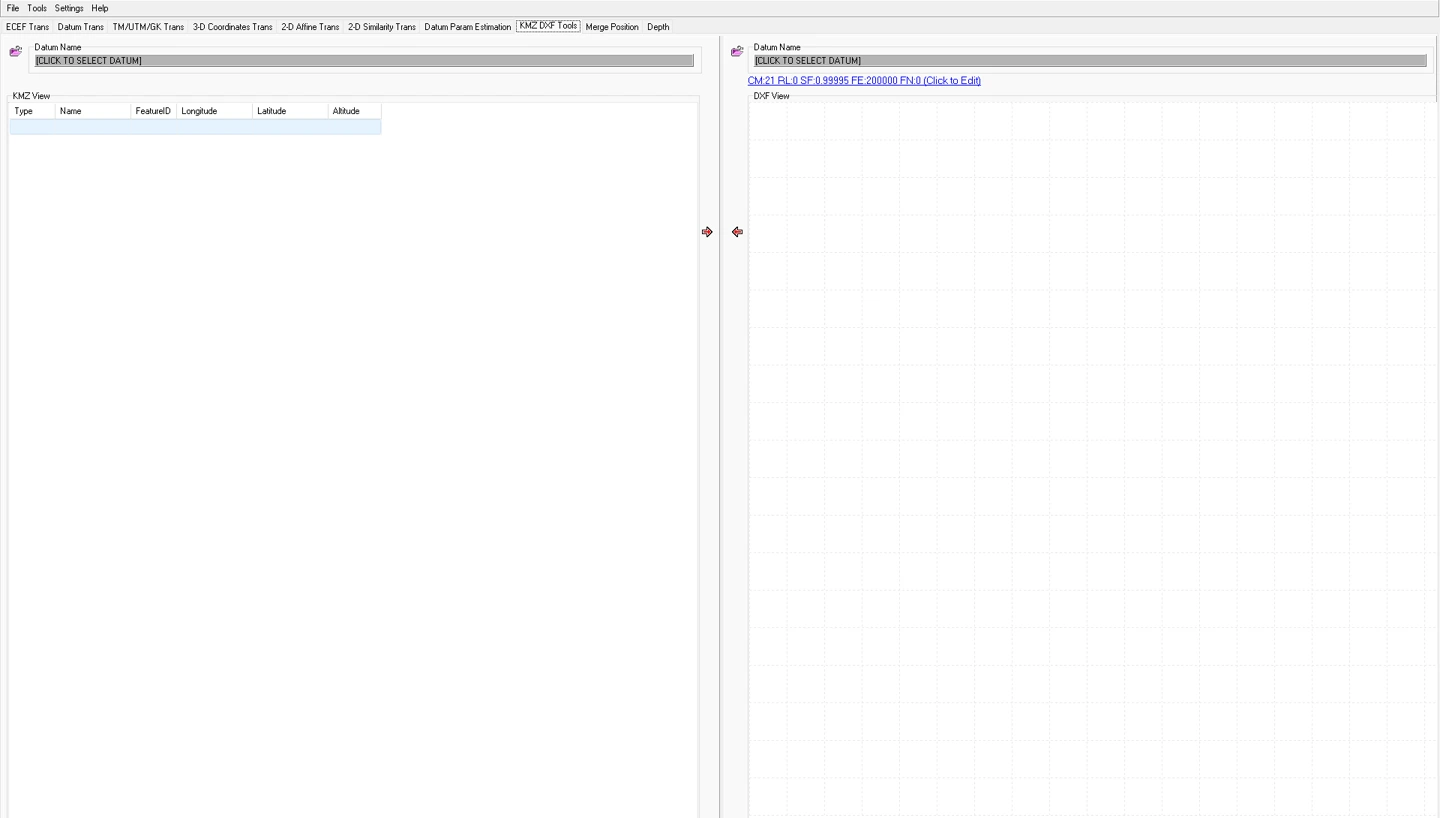 123
- 1 输入数据侧的基准选择。
- 2 目标基准与 TM 参数摘要。
- 3 操作方向。
空白界面用于展示控件。当“Click to select datum”表示基准尚未定义时,不得开始生产转换。
开发界面档案,2026 年 2 月 11 日。KMZ → DXF
- 确认输入确在预期位置,并核实地理坐标和高程的含义。
- 按项目定义选择目标基准、椭球及 TM 参数。
- 核查表格与预览中的对象/点数,避免不支持的几何被悄然丢弃。
- 转换/导出至另名新文件。
- 在 CAD 中核查单位、坐标范围、图层/标注及已知点间距离。
DXF → KMZ
- 确认绘图单位(米/毫米/英尺)、E/N 轴及投影定义。
- 若使用局部工程坐标,应先定义合适的局部变换。更改 DXF 单位并不是基准变换。
- 选择所需对象并导出受支持的几何,不要假定复杂块、样条和注释能原样保留。
- 在另一查看器中打开 KMZ,对照点数、线方向、闭合边界及若干数值控制点。
高程与影像底图
KML altitudeMode、贴地设置及查看器地形模型可能改变显示高程。卫星影像的平面偏移和拍摄日期也可能不同。在 Google Earth 上码头“完全贴合”并不证明厘米级精度,仍须用正式控制点进行数值验证。
为 BMP 地图配准坐标
影像配准建立像素 (u,v) 与地图 (E,N) 坐标的关系。经典 KGT 帮助流程中,打开 BMP 后,从右键菜单选择 Georeferencing 将三个已知点的像素与地面坐标配对,再使用 GeoR 计算。旧帮助提及需重启才能生效,请在所用版本中重新打开结果核验。
E = a0 + a1 u + a2 v
N = b0 + b1 u + b2 v
影像 Y 轴通常向下递增,不可将像素方向等同于地面北向。三个非共线匹配点可精确确定六参数,但即使内部残差接近零,也不代表已测得独立精度。
- 选取清晰且分辨率足够的影像,并保留原件。
- 尽量使三个控制点包围影像。标志中心不清晰时,记录像素选取误差。
- 点击像素,按正确单位输入地面 E/N 并加入列表。
- 核查三组匹配的列与方向后,运行 GeoR。
- 重新打开影像,并检验 至少一个独立控制点 该点不得参与参数估计。
- 检查角部及控制三角形之外的变形;精度不满足要求时,改用更合适的栅格方法。
单一仿射模型不一定能消除整幅图的扫描变形、透视、纸张收缩及局部失真。不得将三点配准称为正射影像生产或摄影测量纠正。界面中的独立多点栅格平差尚未证实,不应假定其会自动对更多点进行稳健解算。
Sonar Magic:合并位置与单波束水深记录
根据 Kordil 官方产品说明,Sonar Magic 合并带时间戳的 GNSS GGA 与单波束测深记录,将位置插值到测深时刻,并结合水位、换能器吃水与声速处理水深。支持的测深记录包括 SMT、DPT、DBT,处理结果可通过 CSV 进入后续水深分析。
先确定输入与符号约定
- 时间: 记录的日期/时间系统、UTC 与本地时差、延迟及采样间隔。
- 位置: GGA 经纬度格式、N/S–E/W 符号、定位质量与空缺。
- 水深: 仪器实际输出的是换能器以下水深、已加吃水/偏移的水深,还是其他基准。
- 吃水: 从水面到换能器、向下为正的距离,并须与选定符号约定一致。
- 水位: 相对项目垂直基准的高程,而不是相对任意零点的仪器读数。
- 声速: 仪器生成测值时采用的参考声速及已施加的改正。
时间插值与记录丢失
t0 ≤ ts ≤ t1
α = (ts − t0)/(t1 − t0)
r(ts) ≈ r(t0) + α [r(t1) − r(t0)]
在已检查的合并流程中,测深时刻必须落在两条位置记录之间;存在不外推及在较大 GNSS 空缺处跳过记录的情况,因此输出数可能少于原始测深数。“处理完成”不代表所有行均被接受,应按时间段检查跳过的记录。
HHMMSS 或组合日期时间并不是物理秒标度。分、时、日边界、午夜、重复时间和乱序记录均须独立检查。不能假定流程会自动处理所有边界。长记录生产处理前,应先用跨分钟的小型已知数据验证插值。
从水深到河床/海底高程
zbed = zwater − draft − dcorrected
dcorrected ≈ dlogged × c / cref
此简化垂直单波束模型规定 z 向上为正,吃水和水深向下为正。所检查的 KGT 水深流程取参考声速 1500 m/s。若仪器使用不同参考声速或已输出改正水深,不核验该假设就不能再次改正。例如 zwater=1.20 m、draft=0.50 m、dlogged=10.00 m、c=1500 m/s 时,zbed=−9.30 m。
SVP 的使用
所检查的剖面校验将“深度—声速”行解释为从 0 m 开始、逐米连续的整数深度,并检查声速是否在 1300–1600 m/s 内。格式通过不代表剖面物理正确、及时或有代表性。应以小数据测试缺失深度、超范围测值、坏行及剖面边界。
0 1500.0
1 1499.8
2 1499.6
3 1499.5
这只是格式示例,不是现场可用剖面。须保存测量时间、位置、仪器、深度覆盖和改正历史。不得将该水深改正等同于完整声线追踪或全水柱物理传播计算。
处理流程
- 保留原始 GNSS 和测深文件,预览日期时间戳及消息类型。
- 选择正确消息过滤器,确认空白或错误过滤器不会删除有效行。
- 记录吃水、水位以及固定声速/剖面选择;不要重复应用仪器内已加的偏移。
- 在短时连续试验中,手算已知测深的对应位置及底面高程。
- 处理长文件并核查输入/输出数、GNSS 间隔、深度跳变及位置连续性。
- 为 CSV 附上明确说明输出 CRS 和垂直基准的元数据。
- 按项目 QA 程序完成校深板(bar-check)、交叉线、水位及时延检核。
不得默认具备的改正
该流程不能默认自动具有完整升沉/横摇/纵摇改正、动态吃水、天线—换能器杆臂、先进时延估计及综合不确定度预算。GGA 中的平均海平面高也不直接等于椭球高或水位基准高。文件中存在某字段,并不能证明计算按预期使用了它。
批处理与可复现性
预览并非整个文件
某些大文件读取流程仅预览一小部分,不能把可见几行当成总处理数。批处理路径、输出文件及行数账目须另行检查。应从已验证的小样本逐步扩大,并考虑硬件/内存及支持的文件大小;本手册不作性能容量保证。
建立归档包
作业标识
  ham_veri/           保留原样的输入
  tanimlar/           基准、投影、单位、历元信息
  kontrol/            公共点及独立检查
  calisma/            测试及中间输出
  teslim/             批准结果、报告、限制
在独立作业记录中保存文件摘要(如 SHA-256)和变换方案。相同文件名不代表相同内容。不要仅以截图保存参数,还应以足够精度保存数值。
舍入误差预算
纬度方向 1 角秒约为 31 m,经度方向则随纬度变化。十进制度中的 10⁻⁶° 在平面上可接近分米量级。高精度作业若将小数位不足的地理坐标再次投影,会造成不必要的损失。所需位数应由作业精度确定;屏幕上更多位数不会提高实际精度。
最低变换测试矩阵
| 试验 | 预期检核 |
|---|---|
| 恒等变换 | 相同定义/系统下点位应保持不变 |
| 纯平移 | 所有点的差值相同 |
| 纯尺度、零旋转 | 长度比正确,应用结果与报告一致 |
| 已知旋转 / 接近 ±90° | 符号、象限及逆向正确 |
| 空行、坏行、缺失行 | 不得暗中错列或静默丢失数据 |
| 边界/几何 | 应识别近共线控制点及范围外点 |
| 独立实测点 | 排除错误却能正反闭合的定义 |
供计算者与复核者使用的检查表
勾选项仅辅助本次会话,并非正式记录。验收容差须按项目规范与使用风险预先确定。本手册不为所有任务设定统一的厘米阈值。
A · 输入与定义
B · 参数估计
C · 外部验证
D · 交付
应做与禁做事项
| 应当 | 禁止 |
|---|---|
| 先用小型已知数据验证。 | 不要因文件能打开就认定全部记录正确。 |
| 结合残差模式和外部检查判断。 | 不要无理由删除最大残差点。 |
| 明确写出不确定度假设。 | 不要以小数位数或小 sigma 宣称精度。 |
| 查明声呐仪器已施加的改正。 | 吃水、声速或高程偏移不得重复改正。 |
| 随变换参数提供其适用范围。 | 不要把局部拟合推广到全国。 |
从症状追溯根因
| 症状 | 检查顺序 | 恢复生产的条件 |
|---|---|---|
| 文件为空 / 缺行 | 分隔符、小数格式、表头、过滤器、支持的行格式及预览限制 | 须解释输入—读入—输出的行数账目 |
| 结果位置偏离很远 | E/N 或 φ/λ、米/英尺/毫米、分带、半球及基准方向 | 与已知点数值一致 |
| 报告第二残差分量不一致 | 由参数重算两个分量,核查行与 ID 的对应关系 | 报告/计算/应用差异未解释前不得验收 |
| 纯尺度或大旋转下结果异常 | 相似变换尺度—角度显示、象限及逆向应用 | 参考合成测试中所有路径须一致 |
| 无解 / 参数异常大 | 点数、共线/重复几何、坏数据及过大坐标差 | 秩与物理模型充分,外部检查通过 |
| 报告有警告但仍显示参数 | 旧参数残留、报告初始文本及实际错误状态 | 不可忽略警告;须重新成功求解并独立检查 |
| 仅高程错误 | h/H、大地水准面、高程单位、基准、天线/吃水及二维处理中原样传递的 Z | 须核实垂直基准与符号 |
| KMZ 视觉上偏移 | 投影、单位、卫星影像定位精度及局部格网 | 做数值检查,不得仅凭影像拟合参数 |
| 声呐输出偏少或不连续 | GNSS 空缺、时间间隔、坏消息、过滤器及排序 | 跳过原因与覆盖损失已有记录 |
| 分钟切换/午夜位置跳变 | 时间转为物理秒,并进行插值边界测试 | 边界数据验证通过前暂停该操作 |
| 大文件变慢 / 报错 | 小子样本、内存、输出路径及异常长行 | 不得交付不完整文件,须受控重处理 |
| 功能不可用 | 所需基准/输入、最少点数及 About 注册状态 | 使用官方注册/支持流程,不绕过许可证检查 |
支持请求应附什么?
版本、Windows 信息、所选操作、预期/实际结果、数值差异,以及能复现问题的最小 匿名化 数据。不要发送项目机密、个人信息、注册密钥或连接凭据。若参数方向与单位不清,仅截图可能不足以诊断。
符号、来源及版本说明
| 符号 | 含义 |
|---|---|
| φ, λ, h / H / N | 纬度、经度、椭球高 / 正高 / 大地水准面起伏 |
| a, f, ν | 椭球长半轴、扁率、卯酉圈曲率半径 |
| E, N / X,Y,Z | 东、北坐标 / 依语境而定的笛卡尔分量 |
| A, P, l, q, v | 设计矩阵、权、观测、参数及改正/残差 |
| Q / C | 协因数阵 / 协方差阵,勿混淆尺度 |
| n / m / p / f | 点数 / 标量观测数 / 参数数 / 自由度 |
| σ₀ / s₀ | 先验参考标准差 / 后验估计 |
| θ, s, dS | 旋转、尺度因子、ppm 尺度差;单位随语境说明 |
符号复用: N 在不同章节可表示大地水准面起伏、北坐标或法矩阵;a 可表示椭球半长轴或相似系数。每个公式应以其局部定义为准。高程 h 与统计杠杆值并非同一量。
来源
- Kordil Geodesy Tools — 官方产品页。 能力概述、官方界面图、分发及支持信息。
- KGT 现有帮助、界面档案及示例数据。历史帮助已与当前程序结构对照,旧版免费分发/注册说明与现行产品页面已区分。
- IOGP / EPSG Guidance Note 7-2 — Coordinate Conversions and Transformations including Formulas。 坐标操作与数学约定的标准参考。
- PROJ — Helmert transformation。 用于对照约定、单位与操作方向的技术参考,并不表示 KGT 使用 PROJ。
分发与注册
官方产品页将 KGT 介绍为免费分发的 Windows 软件。获取当前安装包、文档和注册协助,请使用 geodesytools@kordil.com 或应用 About 窗口中的官方流程。不要将旧包注册说明当作当前许可条款。
本出版物的局限
本手册依据当前程序结构、窗体、数学计算路径、帮助资源和 Kordil 产品信息编制。未修改程序源文件、未添加新平差能力,也未发布新版软件。源码审查不能替代实际界面测试或现场验收。
Web/PDF 发布校验与合成示例的独立数学核验,并不等于认可 KGT 可执行程序的全部算法。尤其报告分量匹配、纯尺度/大旋转、全球 ECEF 反算边界和时间过界,均须在生产前实际测试。
Kordil Geodesy Tools 是 Kordil 开发的软件产品。本手册的其他语言版本可从语言菜单访问。本出版物不默认其他产品具有注册商标身份。