
Ferngesteuertes bathymetrisches Messboot Kordil RC
Mai 2010
Angebot für Kordil RC anfordern
Fordern Sie ein Angebot für ein vergleichbares ferngesteuertes Vermessungssystem an.
Angebot anfordernDas erste ferngesteuerte Messboot von Kordil Kordil RC Bathymetrische Vermessung und Bericht
Der Inhalt wurde gestrafft
EINLEITUNG
Ziel der Vermessung war die sichere Navigation von Schiffen, die den Bereich einer Anlegestelle anlaufen, verlassen oder künftig nutzen könnten. Die Kontaktdaten der Person und Organisation, die die bathymetrische Vermessung beauftragten, wurden nachfolgend aufgeführt. Da sich die eingesetzten Verfahren und Systeme etwas von üblichen bathymetrischen Vermessungen unterschieden, beschreibt dieses Dokument die Arbeiten möglichst ausführlich und transparent. Es sollte daher als Ganzes und nicht nur auszugsweise beurteilt werden. Bei Feldarbeit und Berichterstellung wurde darauf geachtet, die für die Genehmigung durch die zuständige Behörde SHOD erforderlichen Einzelheiten möglichst vollständig abzudecken.
ANGABEN ZUR AUSRÜSTUNG.
Bathymetrisches Messboot
Kordil RC ist ein ferngesteuertes Überwasser-Messboot für Tiefenmessungen in küstennahen und schwer zugänglichen Bereichen. Dieser archivierte Feldbericht beschreibt seinen Einsatz mit einem GNSS-Positionierungs- und Tiefenmesssystem.
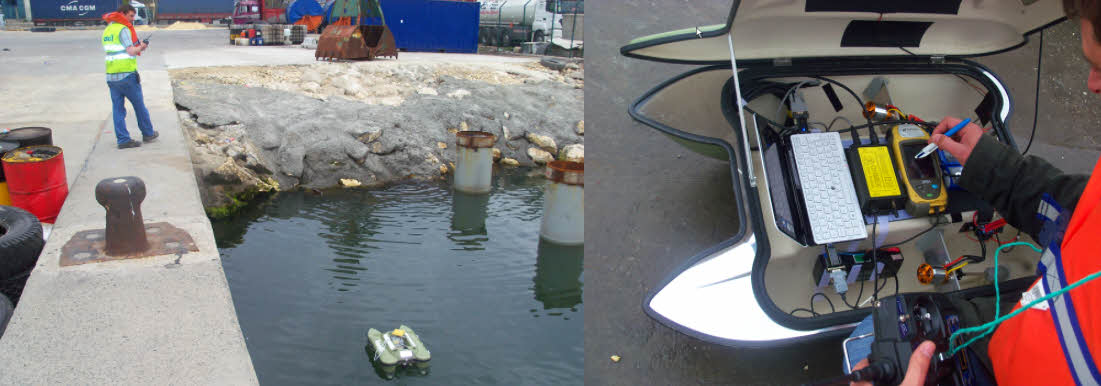
KROV KROV bei der Vermessung enger Bereiche mit Fernsteuerung und hoher Manövrierfähigkeit.
KROV ist mit folgenden Geräten ausgerüstet.
Topcon GRS-1 GNSS-Empfänger
Ohmex SonarM8/Mite Einstrahl-Echolot
Sony VAIO-Computer
Innenansicht von KROV: Unter dem Stift liegt der Topcon GRS-1; links davon der Ohmex SonarM8 und ganz links der Computer Sony VAIO P Series.
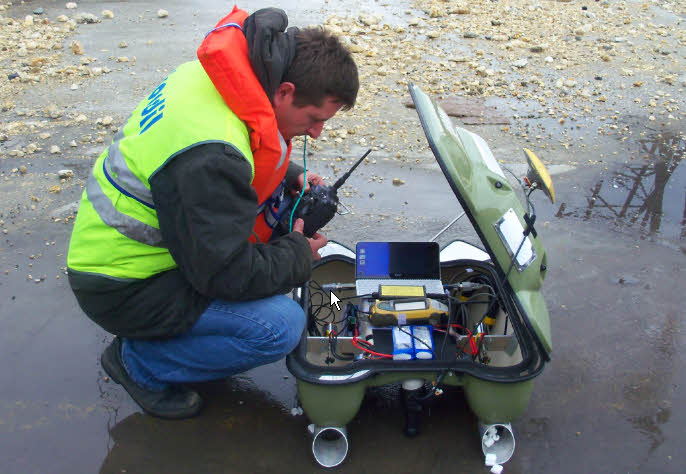
Heckansicht von KROV. Unten in der Mitte ist der SonarM8-Schwinger zu erkennen.
Echolotsystem
Ohmex SonarMite/M8 ist ein digitales Echolot mit einer Betriebsfrequenz von 235 kHz und einem Einsatzbereich bis 75 m Wassertiefe. Der intelligente Schwinger und die Bodenverfolgung geben digitale Tiefenwerte zusammen mit einer Qualitätskennzahl über RS232 oder Bluetooth aus. Im ursprünglichen Bericht wird das System als den IHO-Standards entsprechend beschrieben.
Positionierung
Topcon GRS-1 ist ein mobiles, präzises GNSS-Positionierungssystem für die Frequenzbänder L1 und L2. Mit EGNOS- und WAAS-Korrekturen unterstützt es außerdem DGPS.
Schallgeschwindigkeit
AML Oceanographic Ein Schallgeschwindigkeitsmessgerät wurde verwendet.
Datenerfassung
Zur Datenerfassung diente ein Notebook der Serie Sony VAIO P an Bord des Boots. Weitere technische Angaben wurden nicht als erforderlich angesehen.
VERMESSUNG
Offsets
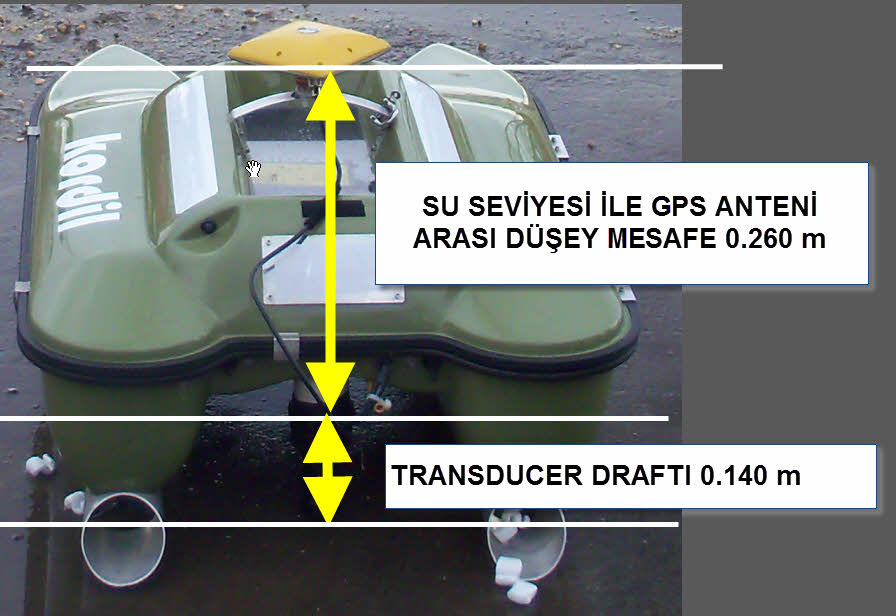
Die vertikalen Abstände zwischen GPS-Antenne, Wasserspiegel und Echolotschwinger auf KROV sind in der folgenden Abbildung dargestellt.
Messlinienabstand
Die Messlinien wurden mit einem Abstand von 10 m geplant. Größere Abstände wurden nach Möglichkeit vermieden; in vielen Bereichen wurde mit höherer Dichte gemessen.
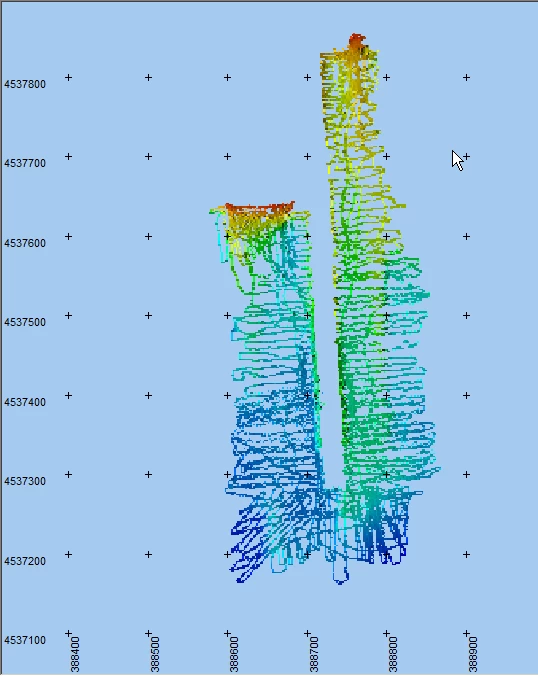
Endgültige Messpunkte im DTM-Editor von PDS2000. Auch die Messlinien sind erkennbar. Die cyanfarbene Linie kennzeichnet die Grenze.
Messverfahren
Der Topcon GRS-1 wurde während der gesamten Vermessung im DGPS-Modus betrieben. Zur Überbrückung möglicher Unterbrechungen wurden gleichzeitig Rohdaten der GPS-Antenne im Sekundentakt aufgezeichnet. DGPS wurde gegenüber CORS-TR bevorzugt, weil es kontinuierlichere Daten lieferte. Am letzten Arbeitstag (03/05/2011) wurden die zuvor von einem Schiff im Hafen belegte Fläche und einige verbliebene Lücken mit RTK über CORS-TR vermessen.
Die Rohdaten dienten außerdem zur Berechnung der mittleren Antennenhöhe und damit des Wasserstands, unter der Annahme einer konstanten Antennenhöhe über dem Wasser. Zur Begrenzung lokaler Fehler wurden Stabilität und Qualität der Daten beurteilt und die hochwertigsten Aufzeichnungen für die Wasserstandsberechnung ausgewählt.
Die Messlinien wurden anhand von Peilungen auf vorhandene 10-m-Markierungen an den Anlegestellen und auf gegenüberliegende Stege gefahren. Verbliebene Lücken wurden anschließend durch ergänzende Messfahrten geschlossen.
Die eingehenden Datenströme des Echolots und des SonarMite wurden unabhängig und gleichzeitig mit Zeitstempeln einer Auflösung von 1/1000 Sekunde (Millisekunden) für die spätere Verarbeitung aufgezeichnet. Die zeitgleichen Daten Kordil Navigation Pro wurden mit der Software erfasst.
Kordil Navigation Pro enthält einen Terminalemulator, der eingehende Daten der seriellen Schnittstelle mit Zeitstempeln im Millisekundenbereich versieht und mit hoher Geschwindigkeit aufzeichnet. Gleichzeitig werden grundlegende Navigationsinformationen angezeigt, darunter Datum- und Transverse-Mercator-Koordinaten oder eine Ansicht ohne Projektion, Messlinien, Position und Geschwindigkeit. Bereits gefahrene Spuren werden markiert, sodass ausgelassene oder nicht abgedeckte Bereiche nach dem Anlanden erkannt werden können.
Die folgenden Beispiele zeigen die Aufzeichnung von SonarM8- und GPS-Daten während der Vermessung. Diese zeitbezogenen Aufzeichnungen wurden anschließend mit Kordil SonarMagic in ein Rohdatenformat überführt.
SonarM8-Datenformat
Die Farben der Erläuterungen entsprechen den Farben in den Daten. Es handelt sich um tatsächliche Aufzeichnungen des letzten Messtags.
- Datum (YYYY-MM-DD)
- Uhrzeit (HHMMSSFFF)
- Sensornummer
- Tiefe unter dem Schwinger
- Batteriespannung
- Datenqualitätskennzahl
- Leer
2011-03-05 153403582 1 10.47 12.8 102 0
2011-03-05 153404081 1 10.5 12.8 95 0
2011-03-05 153404565 1 10.5 12.8 102 0
2011-03-05 153405080 1 10.53 12.8 96 0
2011-03-05 153405579 1 10.54 12.8 98 0
2011-03-05 153406078 1 10.6 12.8 95 0
2011-03-05 153406577 1 10.65 12.8 98 0
2011-03-05 153407077 1 10.69 12.8 104 0
2011-03-05 153407576 1 10.66 12.8 102 0
2011-03-05 153408075 1 10.72 12.8 102 0
2011-03-05 153408574 1 10.74 12.8 105 0
2011-03-05 153409089 1 10.77 12.8 99 0
2011-03-05 153409573 1 10.77 12.8 103 0
2011-03-05 153410072 1 10.78 12.8 103 0
2011-03-05 153410587 1 10.78 12.8 95 0
2011-03-05 153411070 1 10.78 12.8 102 0
2011-03-05 153411585 1 10.8 12.8 99 0
2011-03-05 153412069 1 10.8 12.7 102 0
2011-03-05 153412568 1 10.8 12.8 98 0
2011-03-05 153413067 1 10.83 12.8 101 0
2011-03-05 153413582 1 10.9 12.8 100 0
NMEA-GGA-Nachricht
Die Farben der Erläuterungen entsprechen den Farben in den Daten.
Datum (YYYY-MM-DD)
Uhrzeit (HHMMSSFFF)
NMEA-GGA-Nachricht
2011-03-05 153407092 $GPGGA,123346.00,4057.9422178,N,02840.6468273,E,4,10,1.26,-2.0301,M,39.4704,M,2.0,0206*55
2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51
2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D
2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54
2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C
2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57
2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E
DATENVERARBEITUNG
ZU DEN DIGITALEN DATEN
Die digitalen Daten in Anhang 2 sind in Bearbeitungsreihenfolge nummeriert und wurden den folgenden Schritten unterzogen.
GPS-Aufzeichnungen ohne Korrekturen wurden ausgeschlossen. Es wurden mindestens fünf Satelliten und eine Elevationsmaske von 15 Grad gefordert.
Die Tiefenwerte wurden anhand der SonarM8-Qualitätskennzahl gefiltert; Werte ab 50 wurden beibehalten. Aufeinanderfolgende Messungen wurden zusätzlich einzeln geprüft. Der gesamte Datensatz wurde unter Berücksichtigung benachbarter Werte, Standardabweichungen und des allgemeinen Verlaufs auf mögliche Fehlmessungen untersucht. Sämtliche Tiefen erhielten eine Korrektur anhand der gemessenen Schallgeschwindigkeit im Wasser. Am letzten Messtag betrug diese 1484 m/s.
Die Tiefen wurden anhand der Wasserstandshöhen auf das TUTGA-Datum reduziert.
Kordil SonarMagic verarbeitete die zeitgestempelten Aufzeichnungen mit der Zeit als gemeinsamem Parameter, um die Position zum jeweiligen Zeitpunkt der Tiefenmessung zu berechnen.
Nach der Bereinigung wurden die Daten auf Breite, Länge und auf das Datum reduzierte Tiefenwerte beschränkt.
Die Koordinaten wurden in die TM-Projektion transformiert und für die Erstellung der endgültigen Karte gespeichert.
Zeitgestempelte XYZ-Daten wurden in PDS2000 importiert. Die Profile wurden geprüft und fehlerhafte Daten entfernt. Anschließend wurden die bereinigten Profile im PDS2000-Plotmodul in Abständen von 10 m gemäß den SHOD-Vorgaben mit Höhen beschriftet.
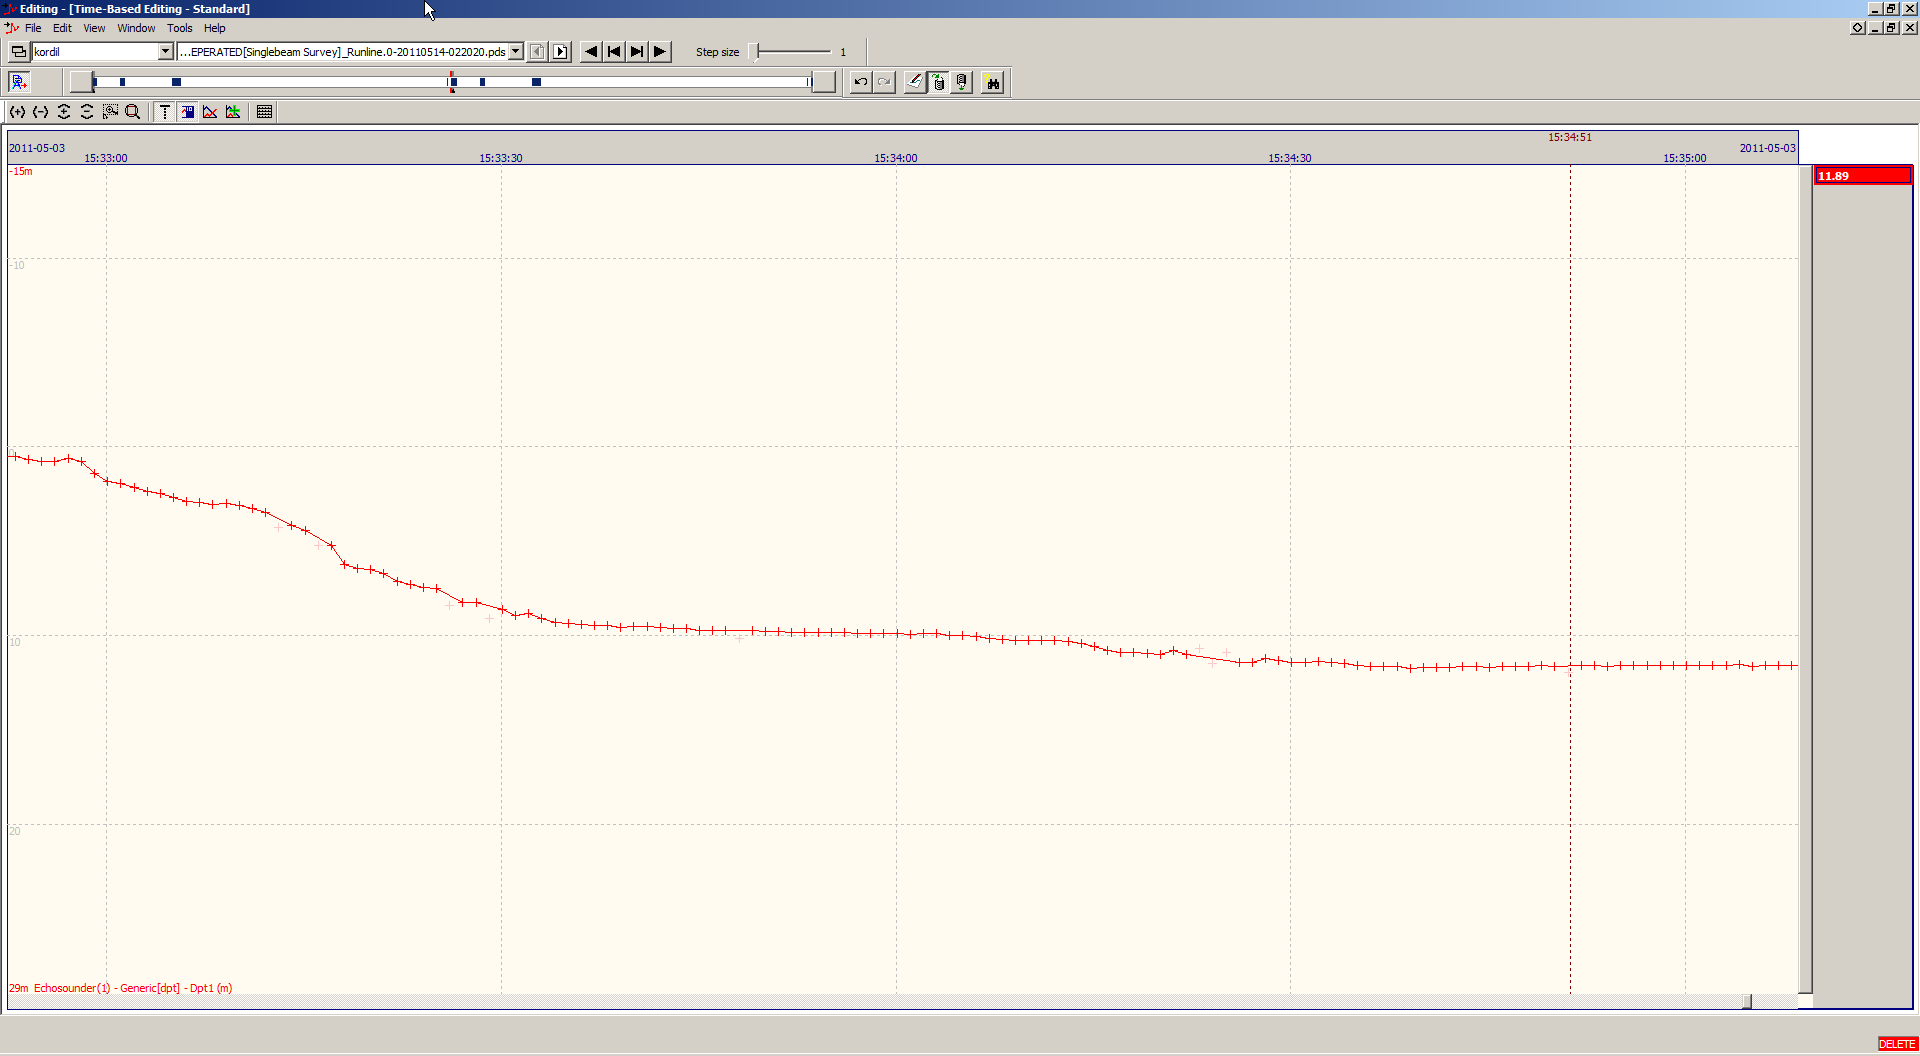
In PDS2000 importierte Profile
SOFTWARE
Zur Datenverarbeitung wurde folgende Software eingesetzt.
Kordil Geodesy Tools + SonarMagic: Eine Software zur Koordinaten- und Datenverarbeitung nach denselben Echolotprinzipien wie branchenübliche Anwendungen. Sie ist in erster Linie für Echolote vorgesehen, kann aber auch mit anderen Sensoren eingesetzt werden. Mit der Zeit als gemeinsamem Parameter berechnet sie die Position zum Empfangszeitpunkt einer Echolot- oder anderen Gerätemessung und gibt die zugehörigen Koordinaten aus.
PDS2000: Software für hydrographische Vermessung und Auswertung
Topcon Tools: GPS-Nachverarbeitungssoftware
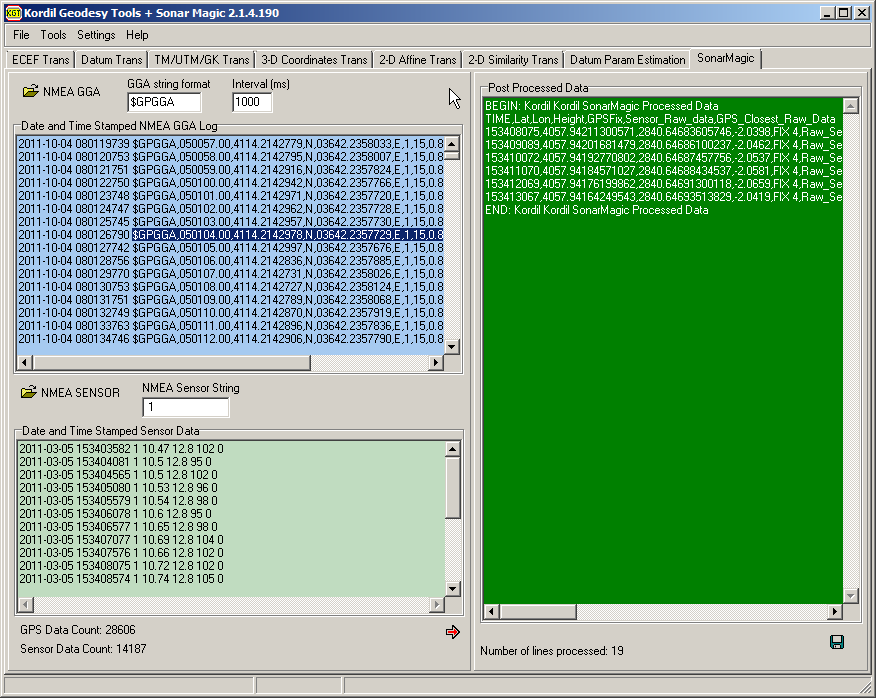
BEGIN: Kordil Kordil SonarMagic Processed Data
TIME,Lat,Lon,Height,GPSFix,Sensor_Raw_data,GPS_Closest_Raw_Data
153408075,4057.94211300571,2840.64683605746,-2.0398,FIX 4,Raw_Sensor_Begin->,2011-03-05 153408075 1 10.72 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51,<-Raw_GPS_End
153409089,4057.94201681479,2840.64686100237,-2.0462,FIX 4,Raw_Sensor_Begin->,2011-03-05 153409089 1 10.77 12.8 99 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D,<-Raw_GPS_End
153410072,4057.94192770802,2840.64687457756,-2.0537,FIX 4,Raw_Sensor_Begin->,2011-03-05 153410072 1 10.78 12.8 103 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54,<-Raw_GPS_End
153411070,4057.94184571027,2840.64688434537,-2.0581,FIX 4,Raw_Sensor_Begin->,2011-03-05 153411070 1 10.78 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C,<-Raw_GPS_End
153412069,4057.94176199862,2840.64691300118,-2.0659,FIX 4,Raw_Sensor_Begin->,2011-03-05 153412069 1 10.8 12.7 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57,<-Raw_GPS_End
153413067,4057.94164249543,2840.64693513829,-2.0419,FIX 4,Raw_Sensor_Begin->,2011-03-05 153413067 1 10.83 12.8 101 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E,<-Raw_GPS_End
END: Kordil Kordil SonarMagic Processed Data
Die roten Zeilen enthalten Koordinaten, die durch lineare Interpolation der GGA-Nachrichten auf den Zeitpunkt der jeweiligen Sonarmessung berechnet wurden. Die zeitlich nächstgelegene GGA-Nachricht bleibt in derselben Zeile für Sichtkontrollen und die Erkennung grober Fehler erhalten. Tiefenmessungen ohne zeitlich ausreichend nahe Positionsdaten im Verhältnis zur Positionsaktualisierungsrate werden ausgeschlossen. Zur unabhängigen Prüfung der berechneten Koordinaten wird jeder Zeile die nächstgelegene ursprüngliche GPS-Aufzeichnung in einem passenden Zeitabstand angefügt. Damit ist ein Vergleich mit der nächstgelegenen, nicht interpolierten GPS-Beobachtung desselben Zeitraums möglich.
Die zeitgestempelten Aufzeichnungen wurden in Kordil SonarMagic zusammengeführt. Die erforderlichen Schallgeschwindigkeits-, Offset- und Wasserstandskorrekturen wurden in Excel vorgenommen.
Die resultierenden XYZ-Daten wurden in PDS2000 weiterverarbeitet und bearbeitet, um die endgültige Karte zu erstellen.
Auf die Rohdaten wurden folgende Kriterien angewandt:
Sämtliche Positionsaufzeichnungen ohne DGPS- oder RTK-Korrekturen wurden von der Verarbeitung ausgeschlossen.
Unregelmäßige Tiefenwerte sowie Messungen mit einer Qualitätskennzahl unter 50 wurden entfernt.
Benachbarte Messungen wurden anhand des im ursprünglichen Bericht mit „0,20 cm“ bezeichneten Abweichungskriteriums geprüft; die anschließende Erläuterung nennt 20 cm. Messungen, die um mehr als 20 cm vom vorherigen oder folgenden Wert abwichen, wurden zusätzlich untersucht und entweder verworfen oder zur Prüfung anhand von Querlinien im Lageplan beibehalten.
Die bearbeiteten Höhen wurden im Profil und im Lageplan zusammen mit den Höhenlinien geprüft. Für die endgültige Karte wurde die aufbereitete Oberfläche auf ein 5-m-Raster reduziert.
Die endgültigen Koordinaten wurden anhand von Höhenlinien mit 10 cm Äquidistanz im Lageplan erneut geprüft. Verdächtige Daten mit unzureichender Punktdichte wurden entfernt.
Die endgültigen, ungeglätteten Koordinaten wurden in den 1 m × 1 m großen Rastereditor von PDS2000 geladen und dreidimensional auf mögliche unrealistische Merkmale geprüft. Es wurden keine auffälligen Daten gefunden, die eine Entfernung erfordert hätten.
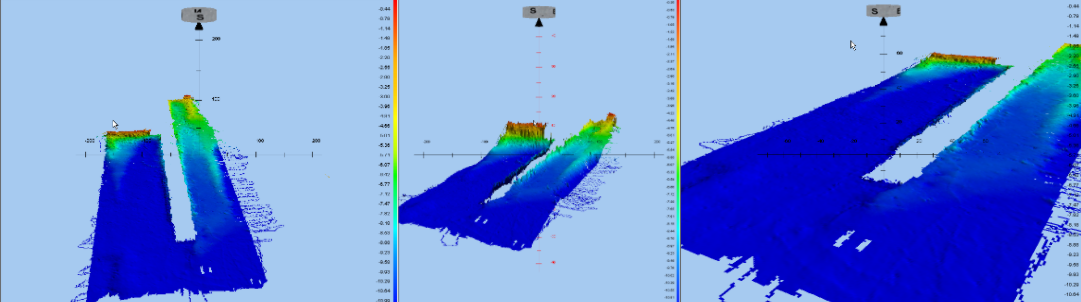
Dreidimensionale Ansichten der bathymetrischen Daten aus verschiedenen Blickrichtungen mit fünffacher Höhenüberhöhung. Die Abbildung zeigt eine insgesamt gleichmäßige Oberfläche. Dieselben Daten ohne Höhenüberhöhung
Entsprechend dem SHOD-Berichtsformat wurden ausgewählte ursprüngliche Messpunkte entlang der Linien zusätzlich mit Höhen beschriftet und als endgültige Werte in der bathymetrischen Karte dargestellt.
KOORDINATENSYSTEM
Horizontales Bezugsdatum: WGS 84
FESTPUNKTE
Die Daten des GNSS-Empfängers wurden unter Verwendung der nachfolgend aufgeführten nächstgelegenen CORS-TR-Stationen ausgewertet. Die Stationskoordinaten wurden aus den Kopfzeilen der RINEX-Dateien übernommen, die unter http://212.156.70.42/ mit dem Benutzernamen „k*****“ heruntergeladen wurden.
Kartesische Stationskoordinaten (erdzentriert und erdfest: X, Y, Z)
KABR 4206855.6823 2301542.2908 4191502.3219
ISTN 4223661.0695 2325014.9869 4161716.1471
In geographische Koordinaten umgerechnete Stationskoordinaten
Nachfolgend sind Stationsname, Breite, Länge und ellipsoidische Höhe angegeben.
KABR 41o 20’ 49.6262’’ 28 o 40’ 57.9755’’ 93.613 m
ISTN 40 o 59’ 27.4612’’ 28 o 49’ 53.8823’’ 77.066 m
Vertikales Bezugsdatum: Während der gesamten Vermessung wurden GNSS-Antennenhöhen aufgezeichnet und stündliche mittlere Wasserstandshöhen bezogen auf das WGS-84-Ellipsoid berechnet. Die ellipsoidischen Höhen wurden mit Geoidundulationen auf das Kartendatum reduziert, die bei der zuständigen Stelle des türkischen Generalstabsamts für Kartographie offiziell angefordert und bezogen wurden. Die berechneten Wasserstände wurden mit den ebenfalls von dieser Behörde gelieferten Aufzeichnungen der nächstgelegenen Station verglichen. Der Vergleich mit den Daten von Karaburun ergab plausible Differenzen und stützte die berechneten Wasserstände.
Sämtliche GPS-Antennenhöhen wurden mit der Nachverarbeitungssoftware Topcon Tools berechnet. Die folgende Abbildung zeigt die ausgeglichenen Punkte der einzelnen Epochen. Die zugehörigen Berechnungstabellen befinden sich in Anhang G.
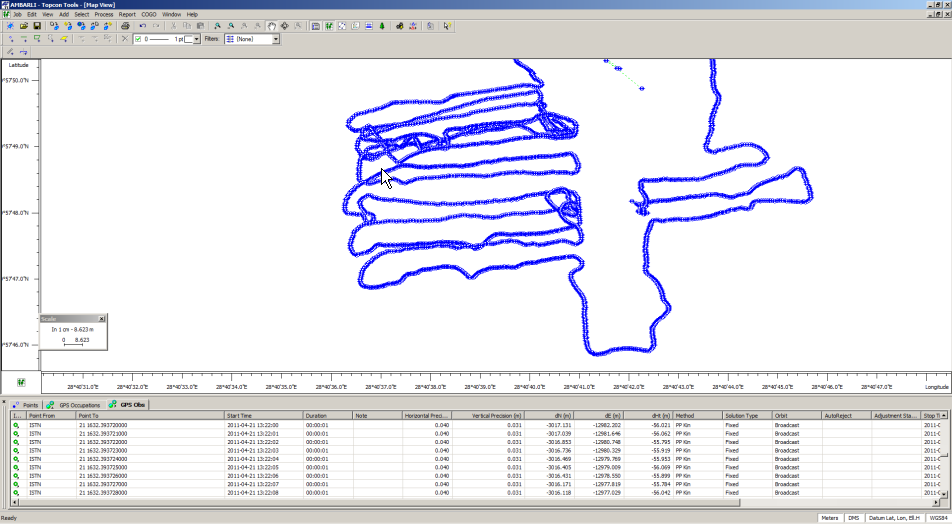
Hinweis: Am 23. März 2011 fehlte ein halber Tag RINEX-Daten. Zur Überbrückung dieses Zeitraums wurden RINEX-Aufzeichnungen des von İSKİ betriebenen UKBS-Systems in einer freien Netzausgleichung zur Lösung der kinematischen Daten verwendet. Die zugehörigen Daten wurden elektronisch bereitgestellt.
UNBEARBEITETE ROHDATEN
Die Rohdaten sind im zugehörigen Anhang elektronisch bereitgestellt und umfassen:
Tagesweise in Echtzeit aufgezeichnete GPS- und Echolotdaten
Zeitgleich heruntergeladene statische CORS-Aufzeichnungen und statische Daten des GNSS-Empfängers auf dem Boot.
QUALITÄTSKONTROLLE DER VERMESSUNG
Während der Vermessung und Auswertung wurden zur Qualitätssicherung folgende Kontrollen durchgeführt.
Zu den parallel gefahrenen Messlinien des Tages wurde eine rechtwinklige Querlinie gemessen. Benachbarte Beobachtungen des Gewässerbodens wurden verglichen; die Differenzen lagen in plausiblen Grenzen.
Bei Messungen an verschiedenen Tagen wurden bereits erfasste Bereiche zusätzlich überfahren. Sich kreuzende Linien wurden geprüft und benachbarte Punkte auf mögliche Wasserstands- oder Tiefenmessfehler verglichen. Es wurden keine unrealistischen oder unvertretbaren Abweichungen festgestellt.
Die nachverarbeiteten, auf das Bezugsdatum reduzierten Wasserstände wurden mit den vom Generalstabsamt für Kartographie gelieferten Daten der Station Karaburun verglichen. Es wurden keine nennenswerten Unterschiede festgestellt. Wegen der etwa 70 km Entfernung nach Karaburun wurden die lokal gemessenen und berechneten Wasserstände als repräsentativer betrachtet und für die Berechnungen verwendet.
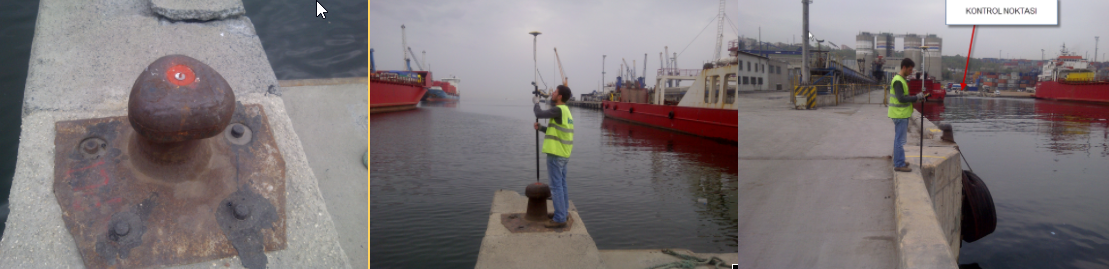
Für eine unabhängige Prüfung wurden die Koordinaten des unten abgebildeten Pollers an der Anlegestelle gemessen und aufgezeichnet. Lage und Koordinaten sind nachfolgend angegeben. Der Punkt wurde mit Anbindung an CORS-TR im RTK-FIX-Modus über 200 Epochen (200 Sekunden) gemittelt. Das Koordinatensystem ist WGS 84.
Breite: ** **’ **.***’’ N
Länge: ** **’ **.***’’ E
Ellipsoidische Höhe: **.** m
Helmert-orthometrische Höhe: 39.821 − 36.581 = 3.24 m (36.581 ist die vom Generalstabsamt für Kartographie gelieferte Geoidundulation).
PERSONAL
Sämtliche Vermessungs- und Auswertungsarbeiten wurden mit folgendem Personal durchgeführt.
HK (Ingenieur für Geodäsie und Photogrammetrie), Abschluss 1995 an der Technischen Universität Yıldız
Nach seinem Abschluss arbeitete er in Photogrammetrie und geodätischer Vermessung. Seit 2001 war er auf nahezu allen Ebenen der hydrographischen Vermessung an großen Meeresprojekten führender internationaler Unternehmen beteiligt. Zum Berichtszeitpunkt verfügte er über neun Jahre aktive Erfahrung im Meeres- und Unterwasserbereich und führte seit einem Jahr verschiedene Unterwasservermessungen und Untersuchungen bei Kordil durch. Sein Lebenslauf ist beigefügt.
MS (Vermessungs- und Katastertechniker), Abschluss 2009 an der Universität Bursa Uludağ
Verfügt über ausreichende Kenntnisse und Erfahrung in der Landvermessung, jedoch nicht über nennenswerte Erfahrung in der hydrographischen Vermessung.
ANHÄNGE
ANHANG A: Bathymetrische Karten
ANHANG B: Quellenangaben
Geoidundulation des Generalstabsamts für Kartographie
Wasserstandsdaten der Station Karaburun, vom Generalstabsamt für Kartographie zu Kontrollzwecken bereitgestellt. Da der Wind während der Arbeiten von Norden nach Süden wehte, wurde Karaburun trotz der größeren Entfernung gegenüber Yalova bevorzugt. Die Aufzeichnungen wurden per E-Mail bezogen und in Anhang
Technische Daten der Geräte und Systeme
Topcon GRS-1 GNSS-Empfänger
Ohmex SonarM8/Mite-Echolot
AML SmartSVP-Schallgeschwindigkeitsprofiler
ANHANG Ç: Feldfotos und Videos
Feldfotos
Feldvideos
ANHANG D: Unterlagen zu Lagefestpunkten
Es wurde kein zusätzlicher Lagefestpunkt verwendet, da das virtuelle CORS-TR-RTK-Netz und EGNOS-DGPS-Signale genutzt wurden.
ANHANG E: Unterlagen zu Höhenfestpunkten
Es wurde kein Nivellementfestpunkt verwendet. Stattdessen dienten CORS-TR-Stationen und die vom Generalstabsamt für Kartographie bereitgestellte Geoidundulation als Grundlage. Die GNSS-Rohdaten wurden nachverarbeitet, um die GPS-Antennenhöhe zu berechnen. Aus der Höhe der Antenne über dem Wasser wurden die Wasserstände abgeleitet.
ANHANG F: Nivellementaufzeichnungen
Entfällt; dieses Verfahren wurde nicht angewandt.
ANHANG G: Aufbauskizze für Pegellatte / digitalen Pegel
Entfällt; es wurde keine Pegellatte verwendet.
ANHANG Ğ: Wasserstandsaufzeichnungen
Tages- und stundenweise Wasserstände sowie Echolotschwingerhöhen, reduziert auf das vertikale Bezugsdatum.
ANHANG H: Ausbildungsnachweise
Abschlusszeugnisse und Lebensläufe
ANHANG I: Unterschriftserklärungen
Kopien sind beigefügt; die Originale wurden vorgelegt.
ANHANG İ: Digitale Daten
KROV-Rohdatendatei
Nach Qualitätskriterien bereinigte Rohdaten
Rohdaten mit Schallgeschwindigkeitskorrektur der Tiefen
Bereinigte und auf das TUDKA-Datum reduzierte Tiefendaten
Zusammengeführte GNSS- und Echolot-Rohausgabe
Geographische Koordinaten und Höhen der gemessenen Punkte
Koordinaten der Messpunkte in der TM-Projektion (Gauß–Krüger)