
დისტანციურად მართვადი ბათიმეტრიული საზომი ხომალდი Kordil RC
2010 წლის მაისი
Kordil RC-ის ფასის შეთავაზება
მოითხოვეთ მსგავსი დისტანციურად მართვადი საზომი სისტემის ფასის შეთავაზება.
ფასის შეთავაზების მოთხოვნაKordil-ის პირველი დისტანციურად მართვადი საზომი ხომალდი Kordil RC მისი გამოყენებით შესრულებული ბათიმეტრიული სამუშაო და ანგარიში
შინაარსი გამარტივებულია
შესავალი
სამუშაოს მიზანი ნავმისადგომთან შემსვლელი, გამომსვლელი და პოტენციურად მოსარგებლე გემების ნაოსნობის უსაფრთხოებაა. ბათიმეტრიული აზომვის დამკვეთი პირისა და ორგანიზაციის საკონტაქტო ინფორმაცია მოცემულია ქვემოთ. გამოყენებული მეთოდები და სისტემები რუტინული ბათიმეტრიული სამუშაოებისგან ნაწილობრივ განსხვავდებოდა, ამიტომ დოკუმენტი სამუშაოს დეტალურად და გამჭვირვალედ აღწერს. რეკომენდებულია დოკუმენტის მთლიანობაში და არა ცალკეული ნაწილის შეფასება. როგორც სამუშაოს, ისე ანგარიშგებისას მაქსიმალურად იქნა გათვალისწინებული დამამტკიცებელი უწყების, SHOD-ის მიერ მოთხოვნილი დეტალები.
მოწყობილობების ინფორმაცია.
ბათიმეტრიული საზომი ხომალდი
Kordil RC დისტანციურად მართვადი წყლის ზედაპირზე მოძრავი საზომი ხომალდია სანაპიროსთან და შეზღუდული წვდომის უბნებში სიღრმის გასაზომად. ეს საარქივო საველე ანგარიში აღწერს მის გამოყენებას GNSS პოზიციონირებისა და სიღრმის საზომ სისტემასთან ერთად.
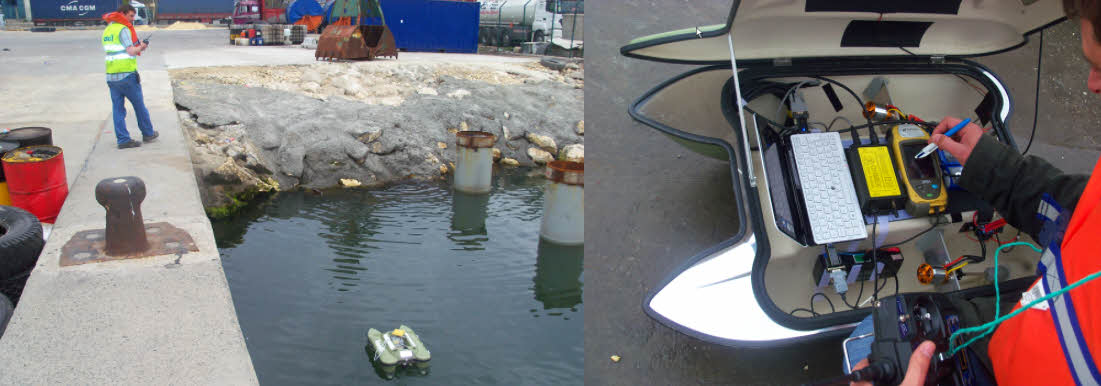
KROV ვიწრო უბნების აზომვისას დისტანციური მართვისა და მაღალი მანევრულობის გამოყენებით.
KROV შემდეგ მოწყობილობებს შეიცავს.
Topcon GRS-1 GNSS Receiver
Ohmex SonarM8/Mite ერთსხივიანი ექოლოტი
Sony VAIO კომპიუტერი
KROV-ის შიდა ხედი. კალამი Topcon GRS1-ზე დევს, მის მარცხნივ Ohmex SonarM8-ია, უკიდურეს მარცხნივ კი Sony Vaio P სერიის კომპიუტერი.
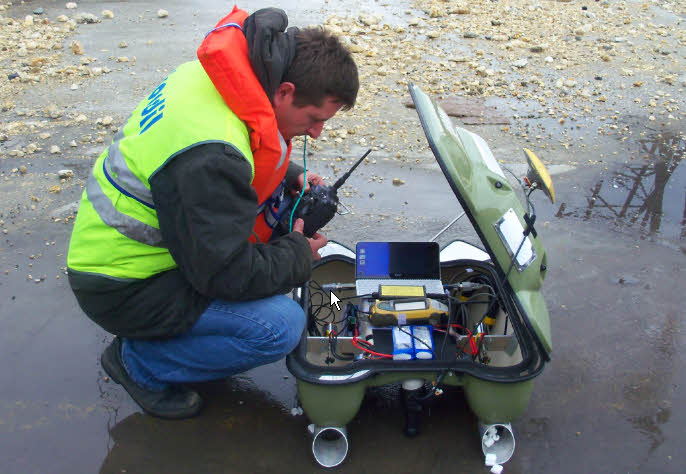
KROV-ის უკანა ხედი. ქვედა ცენტრალურ ნაწილში ჩანს SonarM8-ის ტრანსდიუსერი.
სიღრმის საზომი სისტემა
Ohmex SonarMite/M8 235 kHz სიხშირეზე მომუშავე ციფრული ექოლოტია, რომელიც 75 მ-მდე სიღრმეზე გამოიყენება. ჭკვიანი ტრანსდიუსერისა და ფსკერის თვალთვალის მეშვეობით სიღრმეებს ხარისხის მაჩვენებელთან ერთად ციფრულად გამოსცემს RS232 ან Bluetooth პორტით; ანგარიშში მითითებულია IHO სტანდარტებთან შესაბამისობა.
პოზიციონირება
Topcon GRS-1 მოძრავი და ზუსტი GNSS პოზიციონირების სისტემაა, რომელიც L1 და L2 დიაპაზონებს იყენებს და EGNOS/WAAS შესწორებებით DGPS ფუნქციასაც უზრუნველყოფს.
ბგერის გავრცელების სიჩქარე
AML Oceanographic გამოყენებულია ბგერის სიჩქარის საზომი მოწყობილობა.
მონაცემთა შეგროვება
მონაცემთა შესაგროვებლად გამოყენებულია ბორტზე განთავსებული Sony VAIO P სერიის ნოუთბუქი. მისი ტექნიკური დეტალების აღწერა საჭიროდ არ ჩაითვალა.
გაზომვა
წანაცვლებები
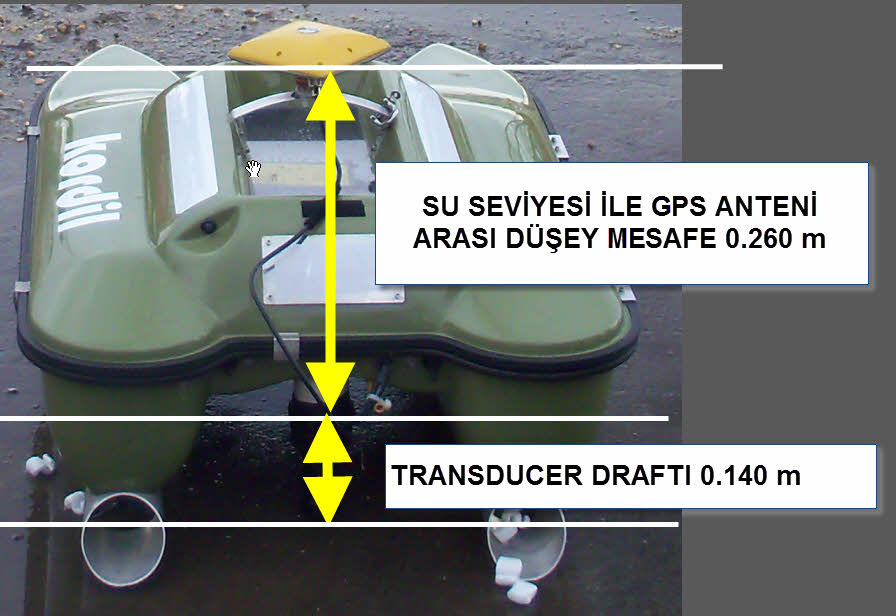
ქვემოთ სურათზე ნაჩვენებია KROV-ზე GPS ანტენას, წყლის დონესა და ექოლოტის ტრანსდიუსერს შორის ვერტიკალური მანძილები.
აზომვითი ხაზების ინტერვალები
აზომვითი ხაზების ინტერვალი 10 მეტრად დაიგეგმა და მაქსიმალურად იქნა დაცული, რომ დაშორება 10 მ-ზე მეტი არ ყოფილიყო; ბევრ უბანში უფრო ხშირი გაზომვებიც შესრულდა.
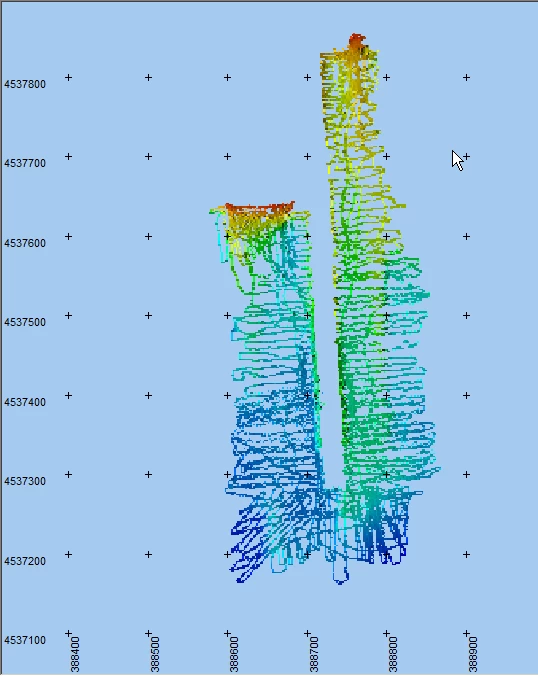
PDS2000-ის DTM რედაქტორში ჩატვირთული საბოლოო წერტილები. აზომვითი ხაზებიც ჩანს; ცისფერი ხაზი საზღვარს აღნიშნავს.
გაზომვის მეთოდი
ყველა გაზომვისას Topcon GRS-1 DGPS რეჟიმში მუშაობდა; შესაძლო წყვეტების შესავსებად ერთდროულად ყოველ წამს GPS ანტენის ნედლი მონაცემებიც იწერებოდა. CORS-TR არ გამოყენებულა, რადგან DGPS უფრო უწყვეტ მონაცემებს იძლეოდა. ბოლო სამუშაო დღეს (03/05/2011), ნავსადგურში გემის მიერ დაკავებული უბნისა და რამდენიმე გამოტოვებული ადგილისთვის CORS-TR RTK გაზომვები ჩატარდა.
ნედლი მონაცემები გამოყენებულია ანტენის საშუალო სიმაღლის გამოსათვლელად და, თეორიულად წყალთან მუდმივი დაშორების გამო, წყლის დონის დასადგენადაც. ლოკალური შეცდომების შესამცირებლად მონაცემთა სტაბილურობისა და ხარისხის მიხედვით შეირჩა საუკეთესო მონაცემები და გამოითვალა წყლის დონე.
ნავიგაციის ხაზები მიჰყვებოდა ნავმისადგომებზე უკვე დატანილ 10-მეტრიან ნიშნებსა და მოპირდაპირე ნავმისადგომების ორიენტირებს. გამოტოვებული უბნები მოგვიანებით დამატებით აიზომა.
ექოლოტიდან და SonarMite-დან მიღებული მონაცემები დამოუკიდებლად და ერთდროულად იწერებოდა 1/1000 წამის (მილიწამის) სიზუსტის დროითი ნიშნულებით, შემდგომი დამუშავებისთვის. სინქრონული მონაცემები Kordil Navigation Pro პროგრამის საშუალებით შეგროვდა.
Kordil Navigation Pro პროგრამას ჩაშენებული ტერმინალის ემულატორი აქვს, რომელიც სერიული პორტის მონაცემების მოსვლის დროს მილიწამის დონის მაღალი გარჩევადობის ნიშნულით აფიქსირებს და წერს. ერთდროულად აჩვენებს ნავიგაციის ეკრანს, სვლის ხაზებს, პოზიციასა და სიჩქარეს დათუმისა და Transverse Mercator სისტემებით ან პროექციის გარეშეც და ნავიგაციის ძირითად ფუნქციებს უზრუნველყოფს. გავლილი ხაზები ინიშნება, ამიტომ ხომალდის ამოყვანის შემდეგ გამოტოვებული ან დაუფარავი უბნების გამოვლენა შეიძლება.
ქვემოთ მოყვანილია სამუშაოს რეალური მაგალითები, რომლებიც SonarM8-ისა და GPS მონაცემების ჩაწერას აჩვენებს. ეს დროზე დაფუძნებული მონაცემები შემდეგ Kordil SonarMagic-ით დამუშავდა და ნედლი მონაცემების ფორმატად გარდაიქმნა.
SonarM8-ის მონაცემთა ფორმატი
განმარტებების ფერები მონაცემების შესაბამის ფერებს ემთხვევა. მოყვანილია ბოლო სამუშაო დღის რეალური გაზომვები.
- თარიღი (YYYY-MM-DD)
- დრო (HHMMSSFFF)
- სენსორის ნომერი
- სიღრმე ტრანსდიუსერის ქვემოთ
- ბატარეის ძაბვა
- მონაცემთა ხარისხის მაჩვენებელი
- ცარიელი
2011-03-05 153403582 1 10.47 12.8 102 0
2011-03-05 153404081 1 10.5 12.8 95 0
2011-03-05 153404565 1 10.5 12.8 102 0
2011-03-05 153405080 1 10.53 12.8 96 0
2011-03-05 153405579 1 10.54 12.8 98 0
2011-03-05 153406078 1 10.6 12.8 95 0
2011-03-05 153406577 1 10.65 12.8 98 0
2011-03-05 153407077 1 10.69 12.8 104 0
2011-03-05 153407576 1 10.66 12.8 102 0
2011-03-05 153408075 1 10.72 12.8 102 0
2011-03-05 153408574 1 10.74 12.8 105 0
2011-03-05 153409089 1 10.77 12.8 99 0
2011-03-05 153409573 1 10.77 12.8 103 0
2011-03-05 153410072 1 10.78 12.8 103 0
2011-03-05 153410587 1 10.78 12.8 95 0
2011-03-05 153411070 1 10.78 12.8 102 0
2011-03-05 153411585 1 10.8 12.8 99 0
2011-03-05 153412069 1 10.8 12.7 102 0
2011-03-05 153412568 1 10.8 12.8 98 0
2011-03-05 153413067 1 10.83 12.8 101 0
2011-03-05 153413582 1 10.9 12.8 100 0
NMEA GGA შეტყობინება
განმარტებების ფერები მონაცემების შესაბამის ფერებს ემთხვევა.
თარიღი (YYYY-MM-DD)
დრო (HHMMSSFFF)
NMEA GGA შეტყობინება
2011-03-05 153407092 $GPGGA,123346.00,4057.9422178,N,02840.6468273,E,4,10,1.26,-2.0301,M,39.4704,M,2.0,0206*55
2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51
2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D
2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54
2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C
2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57
2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E
მონაცემთა დამუშავება
ციფრული მონაცემების შესახებ
დანართ 2-ში მოცემული ციფრული მონაცემები დამუშავების რიგის მიხედვითაა დანომრილი და შემდეგ ეტაპებს გაივლის.
გამოირიცხა GPS მონაცემები შესწორებების გარეშე; გამოყენებულია მინიმუმ 5 თანამგზავრისა და ჰორიზონტიდან 15°-იანი სიმაღლის ნიღბის კრიტერიუმი.
სიღრმეები SonarM8-ის ხარისხის ფილტრით დამუშავდა და დარჩა 50 ან მეტი ხარისხის მაჩვენებლის მქონე მონაცემები. მიმდევრობითი მნიშვნელობები სათითაოდ შემოწმდა; მეზობელ წინა და მომდევნო მნიშვნელობებთან გადახრისა და საერთო ტენდენციის მიხედვით გამოირიცხა შესაძლო დაზიანებული მონაცემები. ყველა სიღრმეს დაედო წყალში გაზომილი ბგერის სიჩქარის შესწორება. ბოლო დღეს გაზომილი სიჩქარე იყო 1484 მ/წმ.
წყლის დონის სიმაღლის მიხედვით სიღრმეები TUTGA დათუმზე იქნა დაყვანილი.
დროითი ნიშნულების მქონე მონაცემები Kordil SonarMagic-ით, დროის საერთო პარამეტრის მიხედვით დამუშავდა და გამოითვალა პოზიცია სიღრმის წაკითხვის მომენტში.
მონაცემების გაწმენდის შემდეგ გამარტივებულად დარჩა განედი, გრძედი და დათუმზე დაყვანილი სიღრმე.
კოორდინატები TM პროექციაში გარდაიქმნა და საბოლოო რუკის შესაქმნელად შეინახა.
თარიღისა და დროის მქონე XYZ მონაცემები PDS2000-ში იმპორტირდა; პროფილების შემოწმებით გაუმართავი მონაცემები გამოირიცხა. შემდეგ მოწესრიგებულ პროფილებს PDS2000-ის ბეჭდვის მოდულით ყოველ 10 მ-ზე ნიშნულები დაეტანა SHOD-ის სტანდარტების შესაბამისად.
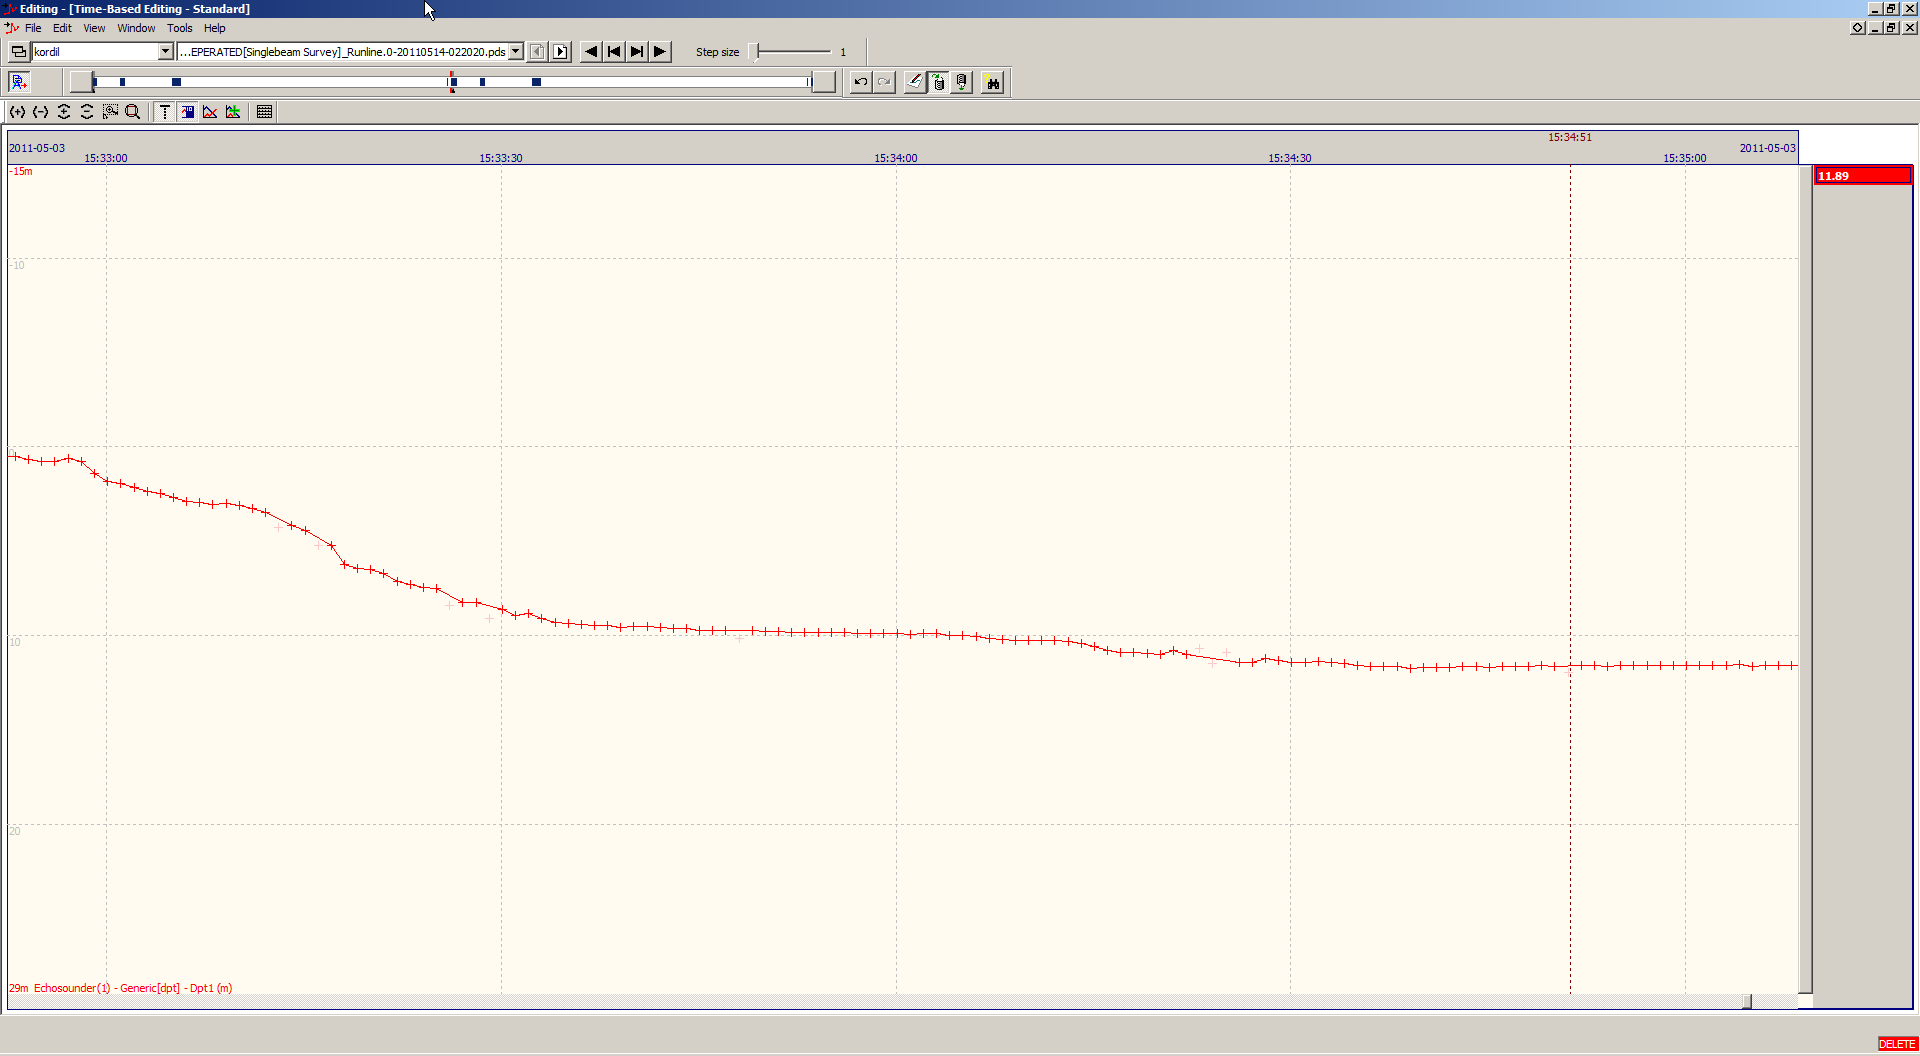
PDS2000-ში იმპორტირებული პროფილები
პროგრამული უზრუნველყოფა
მონაცემთა დამუშავებისას გამოყენებულია შემდეგი პროგრამები.
Kordil Geodesy Tools + SonarMagic: კოორდინატებისა და მონაცემთა დამუშავების პროგრამაა, რომელიც ექოლოტური აზომვისა და დარგში გავრცელებული პროგრამების იმავე პრინციპით მუშაობს. ძირითადად ექოლოტებისთვის გამოიყენება, თუმცა სხვა სენსორებსაც ერგება. დროის საერთო პარამეტრის მეშვეობით ითვლის პოზიციას ექოლოტის ან სხვა მოწყობილობის მონაცემის მიღების მომენტში და კოორდინატებად გამოსცემს.
PDS2000: ჰიდროგრაფიული აზომვისა და დამუშავების პროგრამა
Topcon Tools: GPS მონაცემთა შემდგომი დამუშავების პროგრამა
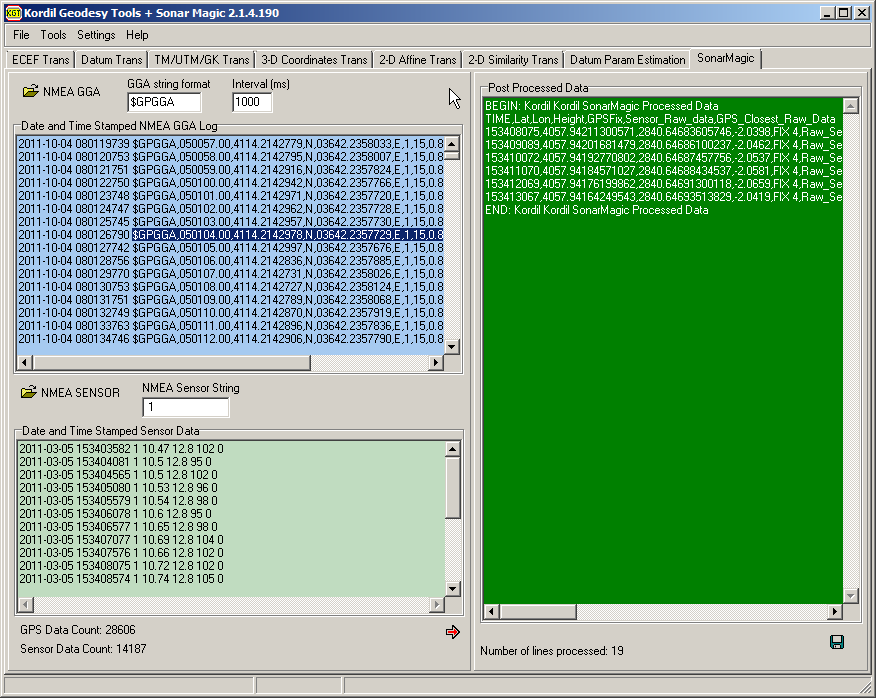
BEGIN: Kordil Kordil SonarMagic Processed Data
TIME,Lat,Lon,Height,GPSFix,Sensor_Raw_data,GPS_Closest_Raw_Data
153408075,4057.94211300571,2840.64683605746,-2.0398,FIX 4,Raw_Sensor_Begin->,2011-03-05 153408075 1 10.72 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51,<-Raw_GPS_End
153409089,4057.94201681479,2840.64686100237,-2.0462,FIX 4,Raw_Sensor_Begin->,2011-03-05 153409089 1 10.77 12.8 99 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D,<-Raw_GPS_End
153410072,4057.94192770802,2840.64687457756,-2.0537,FIX 4,Raw_Sensor_Begin->,2011-03-05 153410072 1 10.78 12.8 103 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54,<-Raw_GPS_End
153411070,4057.94184571027,2840.64688434537,-2.0581,FIX 4,Raw_Sensor_Begin->,2011-03-05 153411070 1 10.78 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C,<-Raw_GPS_End
153412069,4057.94176199862,2840.64691300118,-2.0659,FIX 4,Raw_Sensor_Begin->,2011-03-05 153412069 1 10.8 12.7 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57,<-Raw_GPS_End
153413067,4057.94164249543,2840.64693513829,-2.0419,FIX 4,Raw_Sensor_Begin->,2011-03-05 153413067 1 10.83 12.8 101 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E,<-Raw_GPS_End
END: Kordil Kordil SonarMagic Processed Data
წითელი სტრიქონები შეიცავს GGA შეტყობინებებიდან წრფივი ინტერპოლაციით გამოთვლილ კოორდინატებს სონარის მონაცემის მიღების მომენტისთვის. ვიზუალური და უხეში შეცდომების კონტროლისთვის იმავე სტრიქონში რჩება დროში უახლოესი GGA შეტყობინება. სიღრმის ყველა მონაცემი, რომლის დროულ სიახლოვეშიც პოზიციური მონაცემის სიხშირის შესაბამისი ჩანაწერი არ არსებობს, გამოირიცხება. გამოთვლილი კოორდინატების შესამოწმებლად და მესამე პირის აუდიტისთვის სტრიქონის ბოლოში ერთვის GPS სიხშირის შესაბამის ინტერვალში არსებული უახლოესი საწყისი კოორდინატიც. ამგვარად, სიღრმის ჩანაწერთან ერთად ინახება იმავე პერიოდის უახლოესი, არაინტერპოლირებული GPS მონაცემი.
დროითი ნიშნულებით შეგროვებული მონაცემები Kordil SonarMagic-ით გაერთიანდა, საჭირო სიჩქარის, წანაცვლებისა და წყლის დონის შესწორებები კი Excel-ში შესრულდა.
მიღებული XYZ მონაცემები PDS2000-ით შემდგომ დამუშავდა და დარედაქტირდა საბოლოო რუკის შესაქმნელად.
ნედლ მონაცემებს შემდეგი კრიტერიუმები დაედო:
ყველა პოზიციური მონაცემი, რომელიც DGPS ან RTK არ იყო, დამუშავებიდან გამოირიცხა.
გამოირიცხა სიღრმის არათანაბარი მონაცემები და ხარისხის 50-ზე დაბალი მაჩვენებლები.
ორიგინალ ტექსტში მეზობელი წაკითხვებისთვის მითითებულია „0.20 სმ“ სტანდარტული გადახრის კრიტერიუმი; შემდეგ აღწერილია, რომ წინა და მომდევნო წაკითხვიდან 20 სმ-ზე მეტად გადახრილი მონაცემები დამატებით შემოწმდა და ან გამოირიცხა, ან გეგმაზე გადამკვეთ ხაზებთან ერთობლივი შემოწმებისთვის დარჩა.
მოწესრიგებული ნიშნულები შემოწმდა როგორც პროფილში, ისე გეგმაზე ჰორიზონტალებთან ერთად; შემდეგ ზედაპირი 5-მეტრიან კვადრატულ ბადეზე დაიყვანეს საბოლოო რუკის შესაქმნელად.
საბოლოო კოორდინატები ხელახლა შემოწმდა გეგმაზე 10 სმ კვეთის ჰორიზონტალებით; საკმარისი წერტილოვანი სიმჭიდროვის არმქონე საეჭვო მონაცემებიც გამოირიცხა.
ყოველგვარი გასწორების გარეშე საბოლოო კოორდინატები PDS2000-ის 1 მ × 1 მ ბადის რედაქტორში ჩაიტვირთა და სამგანზომილებიანად შემოწმდა შესაძლო არარეალური უბნების გამოსავლენად. მნიშვნელოვანი, წასაშლელი მონაცემები არ აღმოჩნდა.
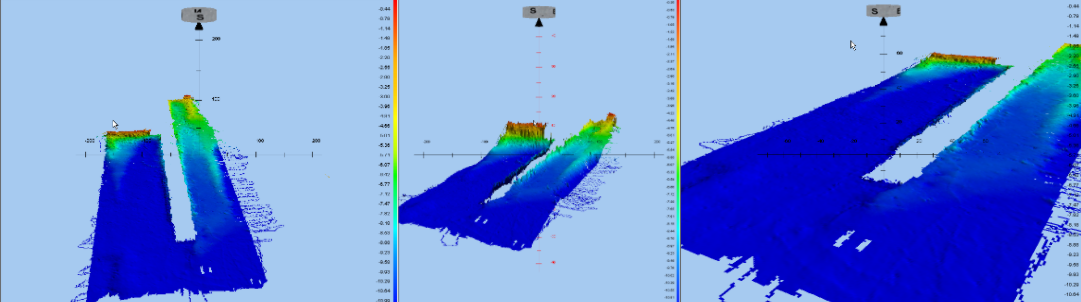
ბათიმეტრიული მონაცემების სამგანზომილებიანი ხედები სხვადასხვა კუთხიდან. ვერტიკალური მასშტაბი 5-ჯერაა გაზრდილი. სურათზე ჩანს ზედაპირის რეგულარულობა. იგივე მონაცემები ვერტიკალური მასშტაბის გაზრდის გარეშე
SHOD-ის ანგარიშის ფორმატის შესაბამისად აზომვითი ხაზების გასწვრივ შერჩეულ ორიგინალ გაზომილ წერტილებს დაეტანა ნიშნულები და საბოლოო მნიშვნელობებად აისახა ბათიმეტრიულ რუკაზე.
კოორდინატული სისტემა
საწყისი ჰორიზონტალური დათუმი: WGS-84
საკონტროლო წერტილები
GNSS მიმღების მონაცემები ქვემოთ მოცემული უახლოესი CORS-TR წერტილებით დამუშავდა. მათი კოორდინატები აღებულია RINEX ფაილების სათაურიდან, რომლებიც http://212.156.70.42/ მისამართზე “k*****” მომხმარებლის სახელით შესვლის შემდეგ ჩამოიტვირთა.
წერტილების დეკარტული კოორდინატები (დედამიწის ცენტრთან მიბმული და მასთან ერთად მბრუნავი სისტემა, ECEF): X Y Z
KABR 4206855.6823 2301542.2908 4191502.3219
ISTN 4223661.0695 2325014.9869 4161716.1471
გეოგრაფიულ კოორდინატებში გარდაქმნილი წერტილები
ქვემოთ მოცემულია წერტილის სახელი, განედი, გრძედი და ელიფსოიდური სიმაღლე.
KABR 41o 20’ 49.6262’’ 28 o 40’ 57.9755’’ 93.613 m
ISTN 40 o 59’ 27.4612’’ 28 o 49’ 53.8823’’ 77.066 m
საწყისი ვერტიკალური დათუმი: GNSS ანტენის ნიშნული ყველა გაზომვისას იწერებოდა და სამუშაო პერიოდში ზღვის დონის საშუალო ნიშნული საათობრივი საშუალოებით გამოითვლებოდა WGS-84 ელიფსოიდთან მიმართებით. ელიფსოიდური სიმაღლეები რუკის დათუმზე დაიყვანეს რუკათმცოდნეობის გენერალური სარდლობის შესაბამისი უწყებიდან ოფიციალურად მიღებული გეოიდის სიმაღლით. გამოთვლილი წყლის დონის შესამოწმებლად ის იმავე უწყებიდან მოთხოვნილ უახლოესი სადგურის მოქცევის მონაცემებს შეადარეს. ანგარიშის მიხედვით, ქარაბურუნის მონაცემებთან სხვაობა გონივრული იყო და გამოთვლილი წყლის დონის სანდოობას ამყარებდა.
GPS ანტენის ყველა სიმაღლე Topcon Tools-ის შემდგომი დამუშავებით გამოითვალა. ქვემოთ ნაჩვენებია თითოეული ეპოქისთვის მიღებული გაწონასწორებული წერტილები; საანგარიშო ცხრილები დანართ G-შია.
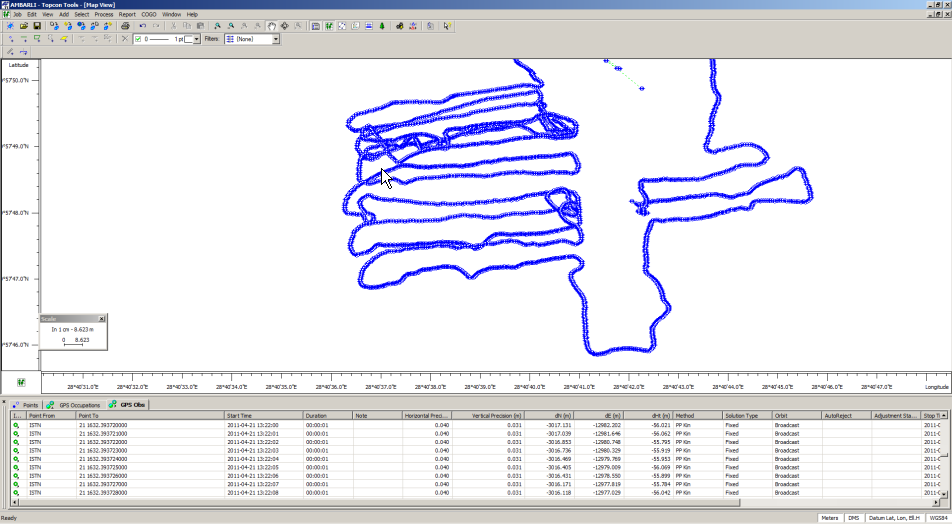
შენიშვნა: 2011 წლის 23 მარტს RINEX მონაცემების ნახევარი დღე დაკარგული იყო. ამ დროის შესავსებად İSKİ-ის UKBS სისტემის RINEX მონაცემები თავისუფალ გაწონასწორებაში ჩაერთო და კინემატიკური მონაცემები ამოიხსნა. შესაბამისი მონაცემები ელექტრონულადაა წარმოდგენილი.
დაუმუშავებელი ნედლი მონაცემები
ნედლი მონაცემები შესაბამის დანართში ელექტრონულადაა წარმოდგენილი და მოიცავს შემდეგს.
დღეების მიხედვით დალაგებული, რეალურ დროში ჩაწერილი GPS და ექოლოტის მონაცემები
CORS სისტემიდან სინქრონულად ჩამოტვირთული სტატიკური მონაცემები და ბორტზე GNSS მიმღებით შეგროვებული სტატიკური მონაცემები.
გაზომვების ხარისხის კონტროლი
გაზომვებისა და დამუშავების დროს ხარისხის კონტროლისთვის შესრულდა შემდეგი შემოწმებები.
დღის განმავლობაში პარალელური ხაზების გაზომვისას შესრულდა მათი მართობული გადამკვეთი ხაზი; ფსკერის ახლომდებარე წერტილები შემოწმდა და სხვაობა გონივრულ ფარგლებში აღმოჩნდა.
სხვადასხვა დღეს ჩატარებული ბათიმეტრიული სამუშაოებისას წინა უბნებზეც დამატებითი გაზომვები შესრულდა. გადამკვეთი ხაზებისა და ახლომდებარე წერტილების შემოწმებით, წყლის დონისა თუ სიღრმის წაკითხვის შესაძლო შეცდომების დასადგენად, არარეალური ან მიუღებელი გადახრა არ გამოვლენილა.
შემდგომი დამუშავებით გამოთვლილი და საყრდენ დათუმზე დაყვანილი წყლის დონეები შეადარეს გენერალური სარდლობის ქარაბურუნის სადგურის მონაცემებს და მნიშვნელოვანი სხვაობა არ გამოვლენილა. ქარაბურუნი დაახლოებით 70 კმ-ითაა დაშორებული, ამიტომ ადგილზე გაზომილი და გამოთვლილი დონეები უფრო სანდოდ ჩაითვალა და გამოთვლებში გამოიყენეს.
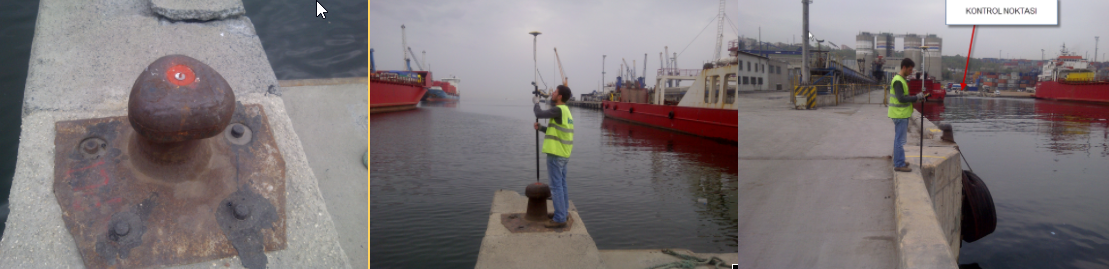
მესამე პირების მიერ შემოწმებისთვის გაზომეს და ჩაიწერეს ქვემოთ ნაჩვენები ნავმისადგომის საბმელის კოორდინატები. მდებარეობა და კოორდინატები ქვემოთაა. წერტილი CORS-TR ქსელზე მიბმული RTK Fixed რეჟიმით გაიზომა, 200 ეპოქის (200 წამის) საშუალოთი, WGS-84 სისტემაში.
განედი: ** **’ **.***’’ N
გრძედი: ** **’ **.***’’ E
ელიფსოიდური სიმაღლე: **.** მ
ჰელმერტის ორთომეტრიული სიმაღლე: 39.821 − 36.581 = 3.24 მ (36.581 არის გენერალური სარდლობის მიერ მოწოდებული გეოიდის ტალღურობის მნიშვნელობა).
პერსონალი
ყველა გაზომვითი და დამუშავების სამუშაო შესრულდა შემდეგ პერსონალთან ერთად.
HK (გეოდეზიისა და ფოტოგრამმეტრიის ინჟინერი), ილდიზის ტექნიკური უნივერსიტეტის 1995 წლის კურსდამთავრებული
დამთავრების შემდეგ მუშაობდა ფოტოგრამმეტრიასა და გეოდეზიაში, 2001 წლიდან კი ჰიდროგრაფიული აზომვის თითქმის ყველა ეტაპზე და მსოფლიოს წამყვანი კომპანიების დიდ საზღვაო პროექტებში. ანგარიშის დროისთვის ჰქონდა 9-წლიანი აქტიური საზღვაო და წყალქვეშა სამუშაოების გამოცდილება; ბოლო ერთი წლის განმავლობაში სხვადასხვა წყალქვეშა აზომვით და კვლევით სამუშაოს Kordil-ის სახელით ასრულებდა. ბიოგრაფია დართულია.
MS (გეოდეზიისა და კადასტრის ტექნიკოსი), ბურსის ულუდაღის უნივერსიტეტის 2009 წლის კურსდამთავრებული
აქვს სახმელეთო აზომვების საკმარისი ცოდნა და გამოცდილება, თუმცა მნიშვნელოვანი ჰიდროგრაფიული აზომვის გამოცდილება არ გააჩნია.
დანართები
დანართი A: ბათიმეტრიული რუკები
დანართი B: წყაროების ინფორმაცია
გენერალური სარდლობის გეოიდის სიმაღლე
საკონტროლო წყლის დონის მონაცემები ქარაბურუნის სადგურიდან, მიღებული გენერალური სარდლობისგან. სამუშაოსას ქარი ჩრდილოეთიდან სამხრეთისკენ ქროდა, ამიტომ უფრო დიდი დაშორების მიუხედავად ქარაბურუნი იალოვას სადგურს ამჯობინეს. ჩანაწერები ელფოსტით მიიღეს და წარმოდგენილია დანართში
მოწყობილობებისა და სისტემების ტექნიკური მახასიათებლები
Topcon GRS-1 GNSS reciever
Ohmex SonarM8/Mite Echosounder
AML SmartSVP Sound Velocity Profiler
დანართი Ç: სამუშაოს ფოტოები და ვიდეოები
სამუშაოს ფოტოები
სამუშაოს ვიდეოები
დანართი D: ჰორიზონტალური საკონტროლო წერტილების დოკუმენტები და ინფორმაცია
დამატებითი ჰორიზონტალური საკონტროლო წერტილები არ გამოყენებულა, რადგან გამოიყენებოდა CORS-TR ვირტუალური RTK ქსელი და EGNOSS DGPS სიგნალები.
დანართი E: ვერტიკალური საკონტროლო წერტილების დოკუმენტები და ინფორმაცია
ვერტიკალური ნიველირების წერტილი არ გამოყენებულა. მის ნაცვლად გამოყენებულია CORS-TR წერტილები და გენერალური სარდლობის გეოიდის სიმაღლე. ნედლი GNSS მონაცემების შემდგომი დამუშავებით გამოითვალა GPS ანტენის სიმაღლე, ხოლო ანტენის წყლის ზედაპირიდან დაშორებით — წყლის დონე.
დანართი F: ნიველირების ჩანაწერთა ცხრილი
არ არსებობს, რადგან მეთოდი არ გამოყენებულა.
დანართი G: ლარტყისა და ციფრული მარეოგრაფის მონტაჟის სქემა
არ არსებობს, რადგან ლარტყა არ გამოყენებულა.
დანართი Ğ: წყლის დონის ჩანაწერთა ცხრილი
დღეებისა და საათების მიხედვით გამოთვლილი და ვერტიკალურ დათუმზე დაყვანილი წყლის დონეები და ექოლოტის ტრანსდიუსერის სიმაღლეები.
დანართი H: განათლების დოკუმენტები
დიპლომი და ბიოგრაფია
დანართი I: ხელმოწერის დეკლარაციები
ასლები დართულია, ორიგინალები წარმოდგენილია.
დანართი İ: ციფრული მონაცემები
KROV-ის ნედლი მონაცემების ფაილი
ხარისხის კრიტერიუმებით გაწმენდილი ნედლი მონაცემები
სიღრმეებზე ბგერის სიჩქარის შესწორებით მიღებული ნედლი მონაცემები
TUDKA დათუმზე დაყვანილი და გაფილტრული სიღრმის მონაცემები
GNSS-ისა და ექოლოტის გაერთიანებული ნედლი შედეგები
გაზომილი წერტილების გეოგრაფიული კოორდინატები და სიმაღლეები
გაზომილი წერტილების კოორდინატები TM (გაუს–კრიუგერის) პროექციაში