
遥控水深测量艇 Kordil RC
2010 年 5 月
Kordil RC 报价
为类似遥控测量系统申请报价。
获取报价Kordil 首款遥控测量艇 Kordil RC 完成的水深测量及报告
内容已作精简
引言
本项工作的目的,是保障进出或可能进出该码头周边水域的船舶航行安全。委托水深测量的个人及机构联系方式列于下文。 本项目采用的方法和系统与常规水深测量有所不同,因此本文尽可能详细、透明地说明全过程。建议通读全文后进行整体评价,而非仅依据其中某一部分。现场作业和报告编制均尽量涵盖审批机构 SHOD 所需的全部细节。
设备信息.
水深测量艇
Kordil RC 是用于近岸及受限水域测深的遥控水面测量艇。本篇归档现场报告介绍其配合 GNSS 定位和测深系统的应用。
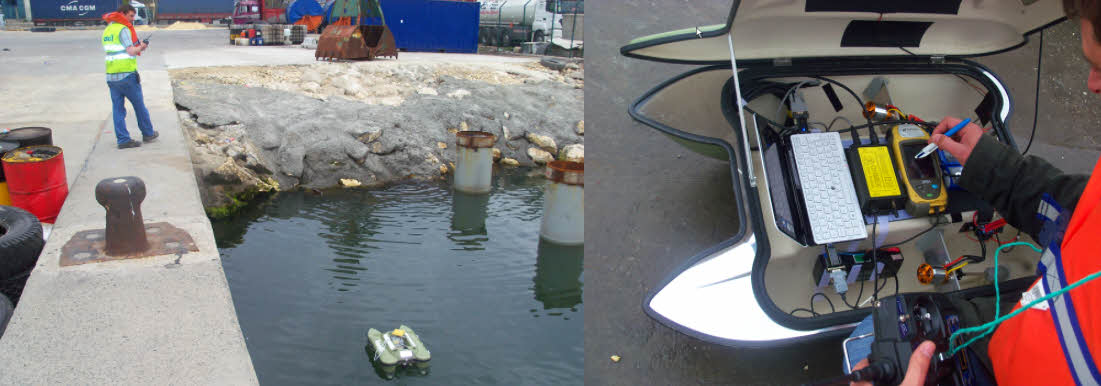
KROV 凭借遥控操作和高机动性测量狭窄区域。
KROV 配备以下设备。
Topcon GRS-1 GNSS Receiver
Ohmex SonarM8/Mite 单波束测深仪
Sony VAIO 计算机
KROV 内部视图:笔所在的设备为 Topcon GRS1,其左侧为 Ohmex SonarM8,最左侧为 Sony Vaio P 系列计算机。
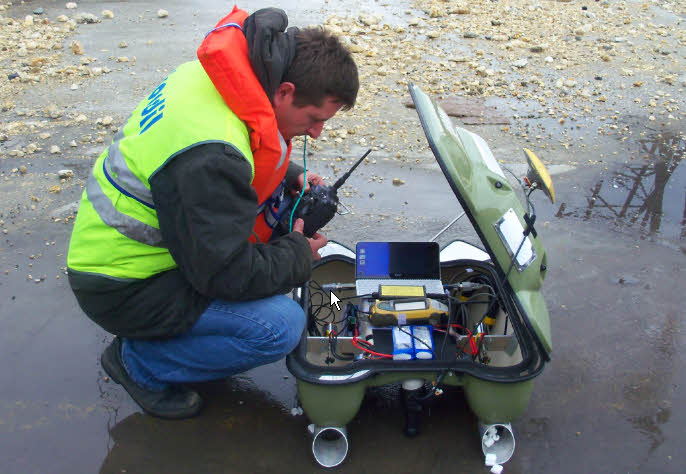
KROV 后视图。中下方可见 SonarM8 换能器。
测深系统
Ohmex SonarMite/M8 该数字测深系统工作频率为 235 kHz,可用于最深 75 m 的水域。凭借智能换能器和底跟踪功能,经 RS232 或 Bluetooth 输出带质量指标的数字水深数据;报告称其符合 IHO 标准。
定位
Topcon GRS-1 是采用 L1、L2 频段的移动高精度 GNSS 定位系统,也可利用 EGNOS 和 WAAS 改正数据实现 DGPS 定位。
声速
AML Oceanographic 采用声速测量仪。
数据采集
使用艇载 Sony VAIO P 系列笔记本采集数据,未再列出其技术细节。
测量
偏移量
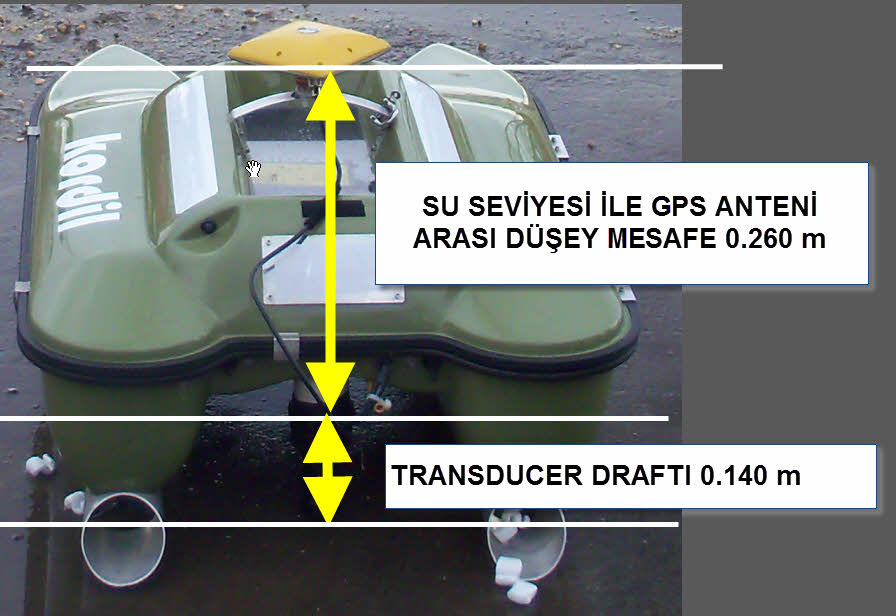
下图给出 KROV 上 GPS 天线、水面和测深换能器之间的竖向距离。
测线间距
测线按 10 m 间距布设,尽量避免间距超过 10 m;多个区域还进行了更密集的测量。
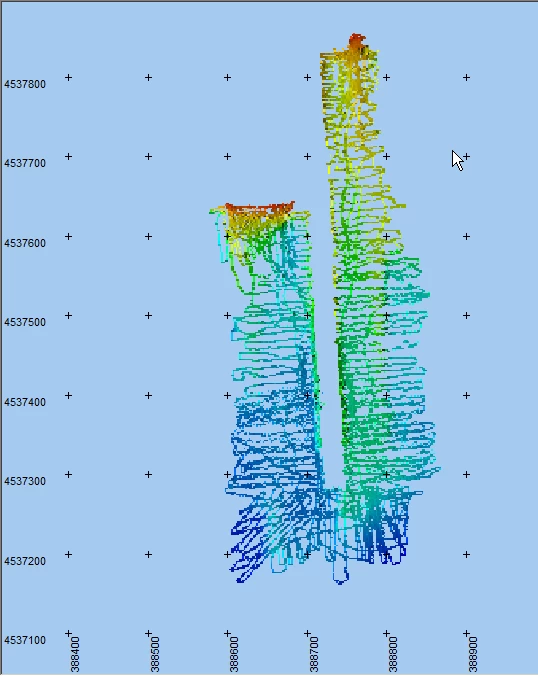
载入 PDS2000 DTM 编辑器的最终测点,可辨识测线;青色线为边界。
测量方法
全部测量采用 Topcon GRS-1 的 DGPS 功能,同时以 1 s 间隔记录 GPS 天线原始数据,以应对可能中断。由于 DGPS 数据更连续,主要作业未使用 CORS-TR。最后一个作业日(03/05/2011),对港内此前被船舶占用的区域及少量缺测位置,采用 CORS-TR RTK 补测。
原始数据用于计算天线平均高程;由于理论上天线与水面的距离固定,也据此推算水位。通过评估数据稳定性和质量,选择质量较高的数据计算水位并控制局部误差。
利用码头已有的 10 m 标记及对岸码头作为方位参照跟踪测线,随后对缺测区域进行补测。
测深仪与 SonarMite 数据分别独立记录,并附加精度为 1/1000 s(毫秒)的时间标签,以供后续处理。同步数据 Kordil Navigation Pro 由软件采集。
Kordil Navigation Pro 其内置终端仿真器,可将串口数据到达时间以毫秒量级高分辨率标记并记录。软件同时提供基准和横轴墨卡托投影处理,以及无投影导航显示,并实时显示测线、位置和速度等导航基本信息。已驶过的测线会被标记,回收测量艇后可识别遗漏或未覆盖区域。
下面给出本次作业中 SonarM8 和 GPS 数据记录的实际示例。这些带时间标签的数据随后经 Kordil SonarMagic 处理,转换为原始数据格式。
SonarM8 数据格式
说明中的颜色对应数据中的相同颜色。数据为最后一天测量取得的真实记录。
- 日期(YYYY-MM-DD)
- 时间(HHMMSSFFF)
- 传感器编号
- 换能器下方水深
- 电池电压
- 数据质量指标
- 空
2011-03-05 153403582 1 10.47 12.8 102 0
2011-03-05 153404081 1 10.5 12.8 95 0
2011-03-05 153404565 1 10.5 12.8 102 0
2011-03-05 153405080 1 10.53 12.8 96 0
2011-03-05 153405579 1 10.54 12.8 98 0
2011-03-05 153406078 1 10.6 12.8 95 0
2011-03-05 153406577 1 10.65 12.8 98 0
2011-03-05 153407077 1 10.69 12.8 104 0
2011-03-05 153407576 1 10.66 12.8 102 0
2011-03-05 153408075 1 10.72 12.8 102 0
2011-03-05 153408574 1 10.74 12.8 105 0
2011-03-05 153409089 1 10.77 12.8 99 0
2011-03-05 153409573 1 10.77 12.8 103 0
2011-03-05 153410072 1 10.78 12.8 103 0
2011-03-05 153410587 1 10.78 12.8 95 0
2011-03-05 153411070 1 10.78 12.8 102 0
2011-03-05 153411585 1 10.8 12.8 99 0
2011-03-05 153412069 1 10.8 12.7 102 0
2011-03-05 153412568 1 10.8 12.8 98 0
2011-03-05 153413067 1 10.83 12.8 101 0
2011-03-05 153413582 1 10.9 12.8 100 0
NMEA GGA 报文
说明中的颜色对应数据中的相同颜色。
日期(YYYY-MM-DD)
时间(HHMMSSFFF)
NMEA GGA 报文
2011-03-05 153407092 $GPGGA,123346.00,4057.9422178,N,02840.6468273,E,4,10,1.26,-2.0301,M,39.4704,M,2.0,0206*55
2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51
2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D
2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54
2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C
2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57
2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E
数据处理
关于数字数据
附件 2 的数字数据按处理顺序编号,并完成以下处理。
剔除未获得改正的 GPS 数据,并采用至少 5 颗卫星及 15° 高度截止角的筛选条件。
按 SonarM8 质量指标筛选深度数据,保留质量值不低于 50 的记录。同时逐条检查连续读数,结合前后相邻值的偏差与总体趋势,排除可能异常的数据。全部水深按实测水中声速进行改正,最后一天测得声速为 1484 m/s。
根据水位将水深归算至 TUTGA 基准。
Kordil SonarMagic 以时间为共同参数处理带时间标签的数据,计算每次测深时刻的位置。
数据清理后,仅保留纬度、经度及归算至基准的水深值。
将坐标转换为 TM 投影并保存,用于编制最终地图。
将含日期时间的 XYZ 数据导入 PDS2000,通过断面检查剔除异常记录。随后用 PDS2000 绘图模块,按 SHOD 标准以 10 m 间距对整理后的断面标注高程。
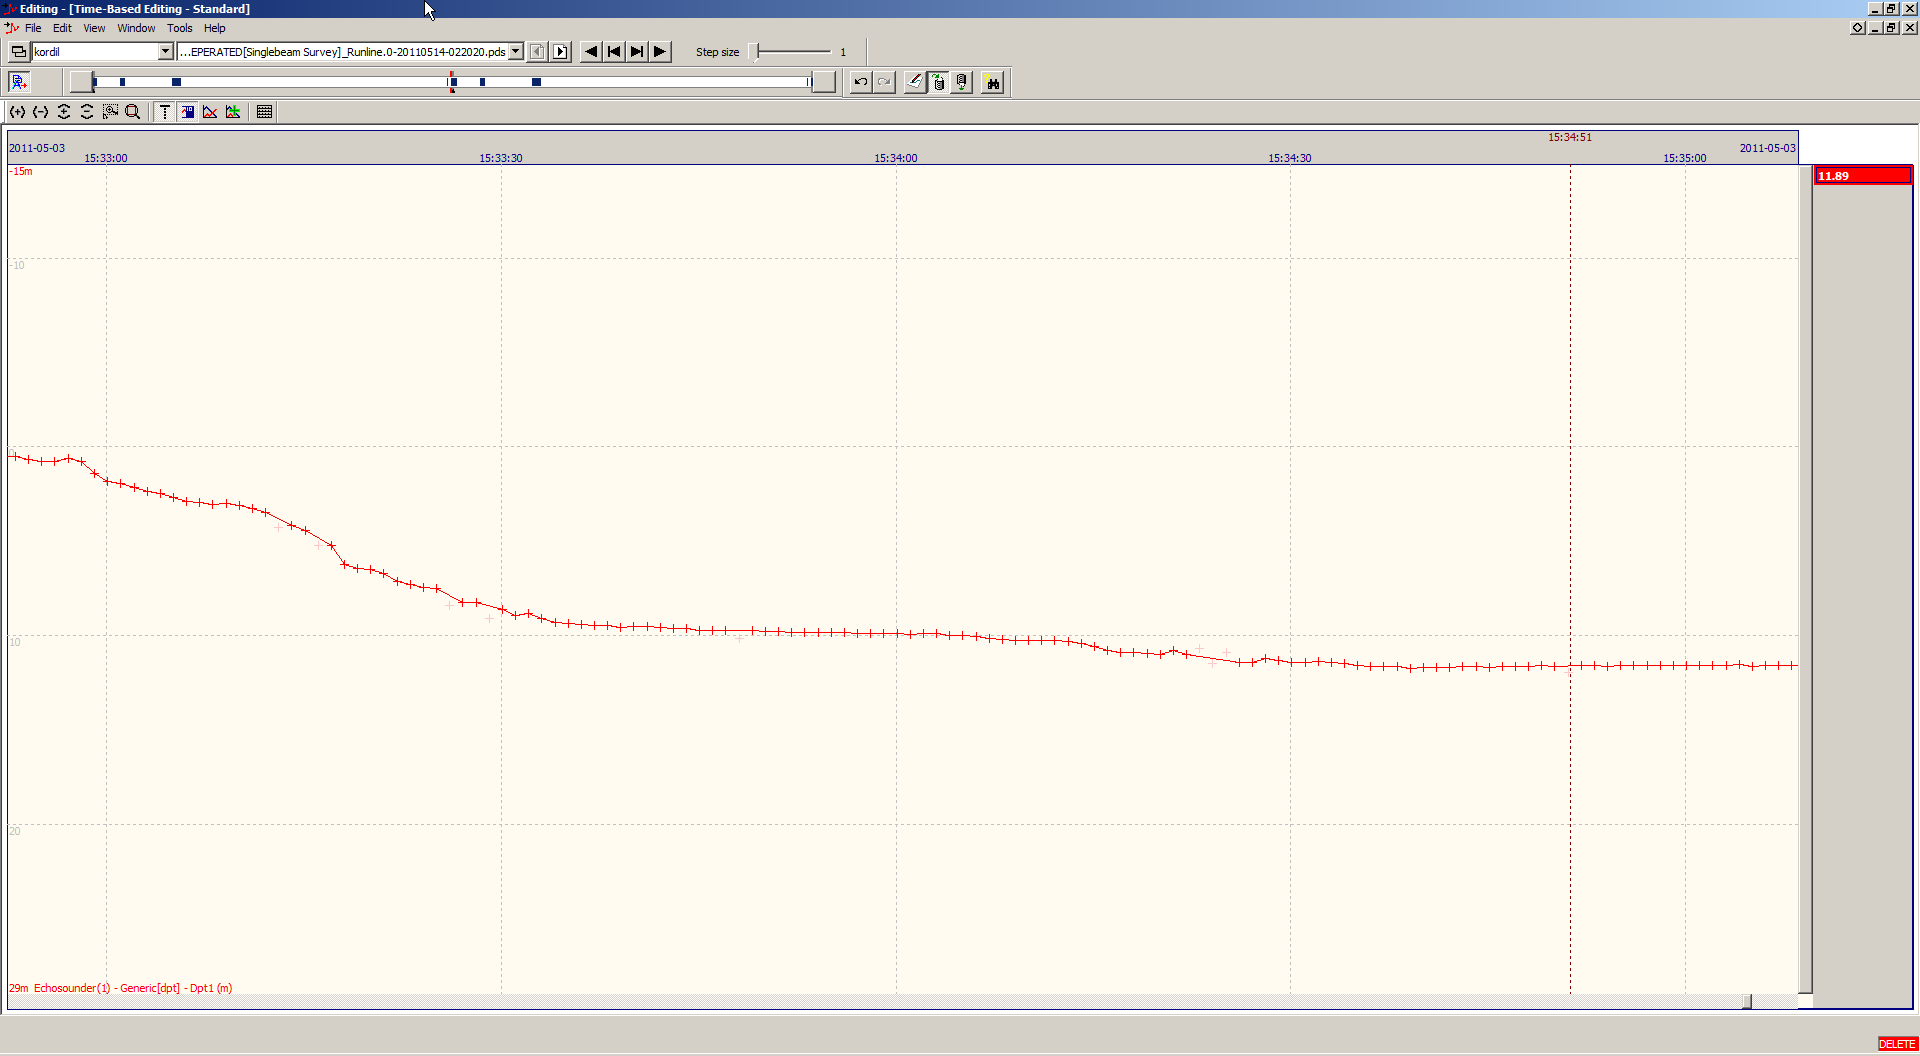
导入 PDS2000 的断面
软件
数据处理使用了以下软件。
Kordil Geodesy Tools + SonarMagic: 用于坐标与数据处理,工作原理与测深技术及行业常用软件一致。主要面向测深仪,也可用于其他传感器。它以时间为共同参数,计算接收到测深仪或其他设备数据时刻的位置,并输出坐标。
PDS2000: 水道测量与数据处理软件
Topcon Tools:GPS 后处理软件
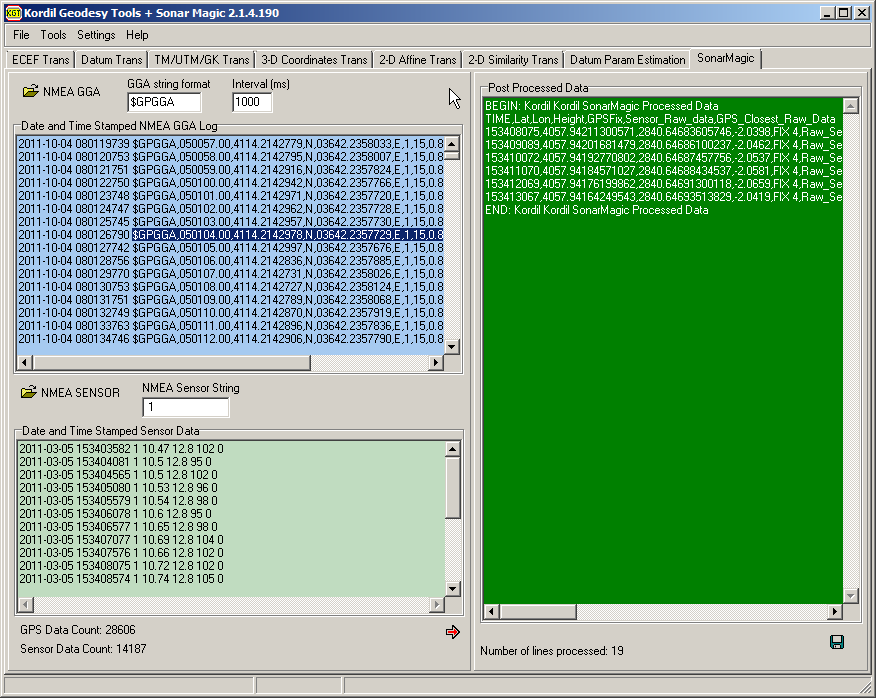
BEGIN: Kordil Kordil SonarMagic Processed Data
TIME,Lat,Lon,Height,GPSFix,Sensor_Raw_data,GPS_Closest_Raw_Data
153408075,4057.94211300571,2840.64683605746,-2.0398,FIX 4,Raw_Sensor_Begin->,2011-03-05 153408075 1 10.72 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51,<-Raw_GPS_End
153409089,4057.94201681479,2840.64686100237,-2.0462,FIX 4,Raw_Sensor_Begin->,2011-03-05 153409089 1 10.77 12.8 99 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D,<-Raw_GPS_End
153410072,4057.94192770802,2840.64687457756,-2.0537,FIX 4,Raw_Sensor_Begin->,2011-03-05 153410072 1 10.78 12.8 103 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54,<-Raw_GPS_End
153411070,4057.94184571027,2840.64688434537,-2.0581,FIX 4,Raw_Sensor_Begin->,2011-03-05 153411070 1 10.78 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C,<-Raw_GPS_End
153412069,4057.94176199862,2840.64691300118,-2.0659,FIX 4,Raw_Sensor_Begin->,2011-03-05 153412069 1 10.8 12.7 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57,<-Raw_GPS_End
153413067,4057.94164249543,2840.64693513829,-2.0419,FIX 4,Raw_Sensor_Begin->,2011-03-05 153413067 1 10.83 12.8 101 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E,<-Raw_GPS_End
END: Kordil Kordil SonarMagic Processed Data
红色行是由 GGA 报文线性内插得到、对应声呐读数时刻的坐标。为便于目视检查和识别粗差,同一行还保留时间最近的 GGA 报文。若某深度读数附近没有与定位数据采样频率相匹配的定位记录,则将其排除。为便于坐标复核和第三方审查,行末还附有在 GPS 采样间隔范围内最近的原始坐标,作为一致性检查,即把与测深时刻最接近、未经内插的 GPS 数据保留在同一行。
带时间标签的数据经 Kordil SonarMagic 合并,再在 Excel 中完成所需的声速、偏移量及水位改正。
所得 XYZ 数据经 PDS2000 后处理和整理后编制最终地图。
对原始数据采用以下筛选条件:
所有非 DGPS 或 RTK 的定位数据均未参与处理,并予剔除。
剔除变化异常或质量指标低于 50 的测深数据。
原文记载相邻读数采用“0.20 cm”标准差判据,随后又说明:与前后读数偏差超过 20 cm 的数据会进一步复核,评估后剔除,或保留至平面图中结合交叉测线检查。
结合等高线,在断面和平面图中检查整理后的高程,将修整后的表面转换为 5 m 方格网,形成最终地图。
在平面图中绘制 10 cm 等高距的等高线,再次检查最终坐标,并剔除缺乏足够点密度支持的可疑数据。
未经平滑处理的最终坐标载入 PDS2000 的 1 m × 1 m 格网编辑器,并以三维方式检查可能不合理的情况;未发现明显需要剔除的数据。
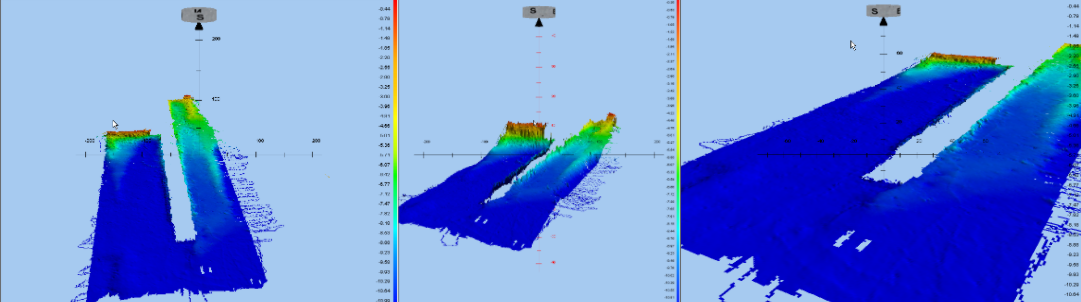
从不同角度查看的水深数据三维图,竖向放大 5 倍。图中表面较为平整。 同一数据,未作竖向夸张
按 SHOD 报告格式,对测线选取的原始实测点标注高程,作为最终值显示在水深图上。
坐标系统
初始水平基准:WGS-84
控制点
GNSS 接收机采集的数据采用下列最近的 CORS-TR 站点进行处理。站点坐标取自 RINEX 文件头;文件由 http://212.156.70.42/ 以用户名“k*****”登录后下载。
测点笛卡尔坐标(地心地固坐标系 ECEF):X Y Z
KABR 4206855.6823 2301542.2908 4191502.3219
ISTN 4223661.0695 2325014.9869 4161716.1471
转换为地理坐标后的测点坐标
以下依次列出点名、纬度、经度和椭球高。
KABR 41o 20’ 49.6262’’ 28 o 40’ 57.9755’’ 93.613 m
ISTN 40 o 59’ 27.4612’’ 28 o 49’ 53.8823’’ 77.066 m
初始垂直基准:全部测量期间持续记录 GNSS 天线高程,并以 WGS-84 椭球为基准计算逐小时平均海面高程。采用向土耳其测绘总司令部主管部门正式申请取得的大地水准面高,将椭球高归算至地图基准。为核对计算水位,还与同部门提供的最近潮位站数据比较。报告认为,与卡拉布伦站潮位数据之间的差异合理,支持计算水位的可靠性。
全部 GPS 天线高程均由 Topcon Tools 后处理软件计算。下图显示各历元后处理所得的平差点,相关计算表列于附件 G。
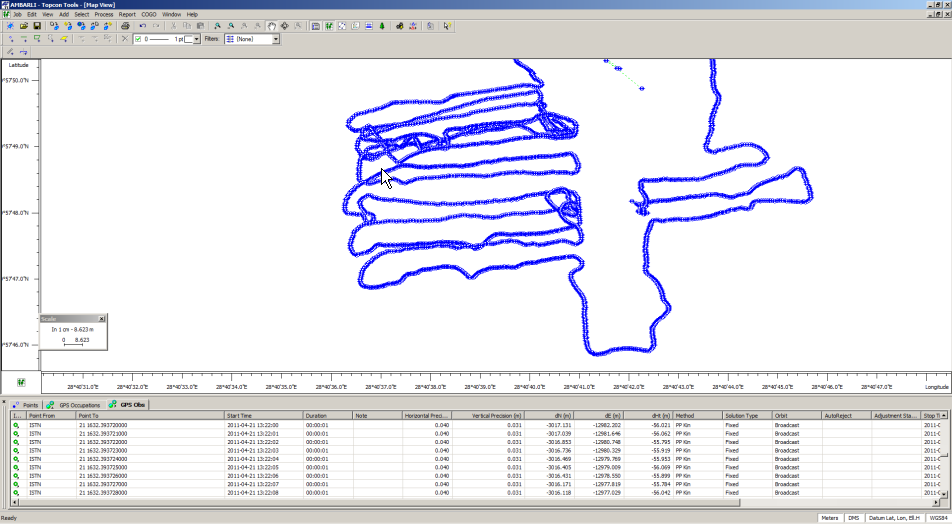
注: 2011 年 3 月 23 日 RINEX 数据缺失半天,因此引入 İSKİ 的 UKBS 系统 RINEX 数据进行自由网平差,解算动态数据以补偿该时段。相关数据已以电子形式提供。
未经处理的原始数据
原始数据已在相关附件中以电子形式提供,包括以下内容。
按日归档的 GPS 与测深仪实时记录
从 CORS 系统同步下载的静态数据,以及艇载 GNSS 接收机采集的静态数据。
测量质量控制
为控制测量质量,现场作业及处理期间进行了以下检查。
在当日平行测线测量过程中,增加垂直交叉测线,比较海底相邻位置的数据,差异在合理范围内。
不同日期作业时,对已测区域额外复测,通过交叉测线及邻近点检查潜在水位改正或测深误差,未发现不合理或不可接受的偏差。
将后处理并归算至参考基准的水位,与土耳其测绘总司令部提供的卡拉布伦站数据比较,未见显著差异。由于卡拉布伦距现场约 70 km,本项目采用现场测得和计算的水位数据,认为其更具代表性。
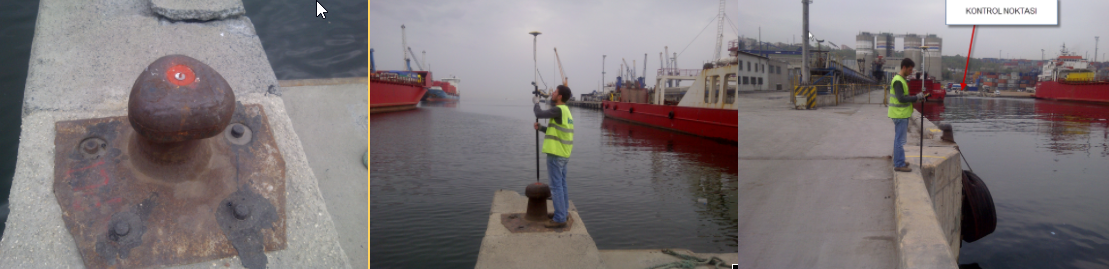
为便于第三方核查,测定并记录了下图所示码头系缆桩的坐标,其位置和坐标如下。该点接入 CORS-TR,以 RTK Fixed 模式观测 200 历元(200 s)取平均,坐标系统为 WGS-84。
纬度:** **’ **.***’’ N
经度:** **’ **.***’’ E
椭球高:**.** m
Helmert 正高:39.821 − 36.581 = 3.24 m(36.581 为土耳其测绘总司令部提供的大地水准面起伏值)。
人员
全部测量与处理工作由以下人员共同完成。
HK (大地测量与摄影测量工程师),1995 年毕业于耶尔德兹技术大学
毕业后从事摄影测量和大地测量工作,自 2001 年起参与水道测量的多个环节,并服务于国际主要公司的大型海洋项目。按报告当时记载,具有 9 年海上及水下作业经验,过去一年以 Kordil 名义承担各类水下测量和调查。履历见附件。
MS (测绘与地籍技术员),2009 年毕业于布尔萨乌鲁达大学
具备充分的陆地测量知识与经验,但无显著水道测量经验。
附件
附件 A:水深图
附件 B:来源资料
土耳其测绘总司令部大地水准面高
由土耳其测绘总司令部提供、用于复核的卡拉布伦站水位数据。作业期间风向由北向南,因此尽管距离更远,仍优先选用卡拉布伦站而非亚洛瓦站。记录经电子邮件取得,列于附件
设备与系统技术规格
Topcon GRS-1 GNSS reciever
Ohmex SonarM8/Mite Echosounder
AML SmartSVP Sound Velocity Profiler
附件 Ç:作业照片与视频
作业照片
作业视频
附件 D:平面控制点文件及资料
采用 CORS-TR 网络 RTK 及 EGNOSS DGPS 信号,未另设平面控制点。
附件 E:高程控制点文件及资料
未采用水准高程点,而是使用 CORS-TR 点及土耳其测绘总司令部提供的大地水准面高。GNSS 原始数据经后处理求得 GPS 天线高程,再结合天线高出水面的距离计算水位。
附件 F:水准测量记录表
未采用该方法,因此无此项。
附件 G:水尺与数字验潮仪安装示意图
未采用水尺,因此无此项。
附件 Ğ:水位记录表
按日期和小时计算、归算至垂直基准的水位及测深换能器高程。
附件 H:学历证明
毕业证书与履历
附件 I:签字声明
附复印件,原件已出示。
附件 İ:数字数据
KROV 原始数据文件
按质量条件清理的原始数据
已完成水深声速改正的原始数据
已筛选并归算至 TUDKA 基准的水深数据
GNSS 与测深仪合并的原始输出
实测点地理坐标及高程
实测点 TM(高斯—克吕格)投影坐标