
원격 조종 수심측량정 Kordil RC
2010년 5월
Kordil RC 견적 문의
유사한 원격 조종 측량 시스템의 견적을 요청하세요.
견적 요청Kordil 최초의 원격 조종 측량정 Kordil RC 을 사용한 수심측량 작업 및 보고서
내용을 간결하게 편집했습니다
서론
이 조사의 목적은 부두에 출입하거나 출입이 예상되는 선박의 항행 안전을 확보하는 것입니다. 수심측량을 의뢰한 개인 및 기관의 연락처는 아래에 기재했습니다. 이 조사에 사용한 방법과 시스템은 일반적인 수심측량과 다소 달라 작업 내용을 가능한 한 자세하고 투명하게 설명했습니다. 문서 일부가 아니라 전체를 함께 검토할 것을 권장합니다. 작업과 보고서 작성 과정에서는 승인 기관 SHOD가 요구하는 사항을 최대한 포함하도록 했습니다.
사용 장비.
수심측량정
Kordil RC는 연안이나 접근이 제한된 구역에서 수심을 측정하는 원격 조종 수상 측량정입니다. 이 과거 현장 보고서는 GNSS 측위·수심 측정 시스템과 함께 사용한 방법을 설명합니다.
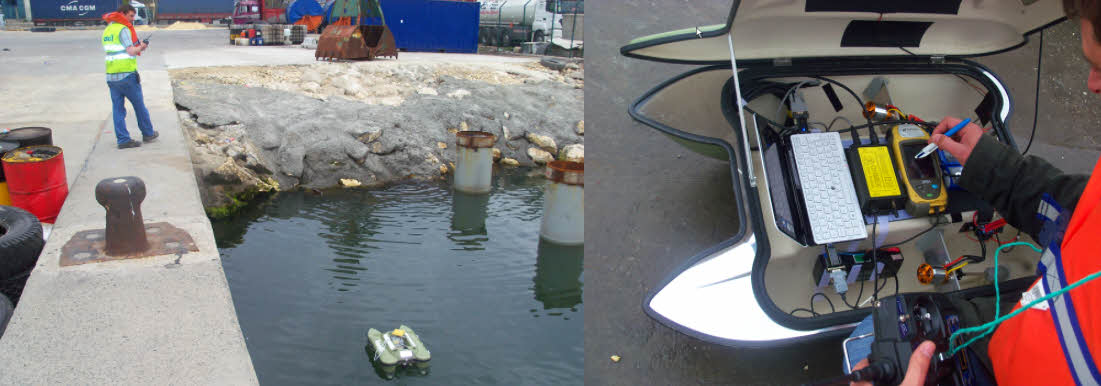
KROV 는 원격 조종과 높은 기동성으로 좁은 구역을 측량하는 데 사용됩니다.
KROV에는 다음 장비가 탑재되어 있습니다.
Topcon GRS-1 GNSS Receiver
Ohmex SonarM8/Mite 단일빔 음향측심기
Sony VAIO 컴퓨터
KROV 내부입니다. 펜이 놓인 장비가 Topcon GRS-1이며 왼쪽이 Ohmex SonarM8, 맨 왼쪽이 Sony VAIO P 시리즈 컴퓨터입니다.
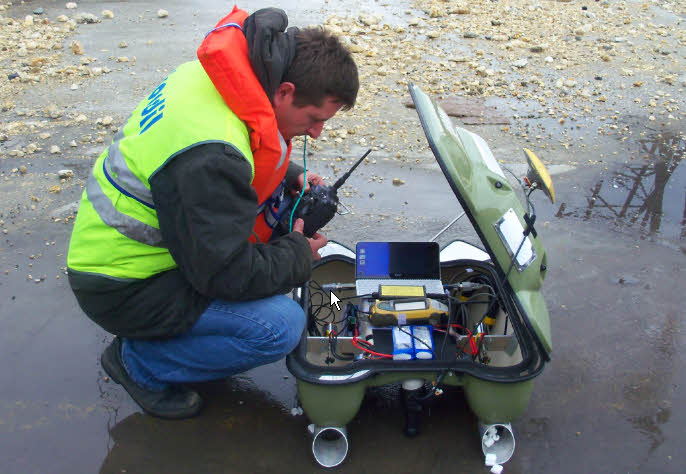
KROV의 후면입니다. 아래 중앙에 SonarM8 트랜스듀서가 보입니다.
측심 시스템
Ohmex SonarMite/M8 은 235 kHz 디지털 음향측심기입니다. 최대 75 m 수심에서 사용할 수 있으며 스마트 트랜스듀서와 해저면 추적 기능을 갖추고 있습니다. 수심과 품질 지표를 RS232 또는 Bluetooth로 출력하며 IHO 기준에 대응하는 장비로 소개됩니다.
측위
Topcon GRS-1 GNSS는 L1·L2 대역을 사용하는 휴대형 정밀 측위 시스템으로 EGNOS·WAAS 보정에 의한 DGPS도 지원합니다.
음속
AML Oceanographic 의 음속 측정기를 사용했습니다.
데이터 수집
선상에 설치한 Sony VAIO P 시리즈 노트북으로 데이터를 수집했습니다. 본 보고서에서는 세부 사양 설명을 생략했습니다.
측량
오프셋
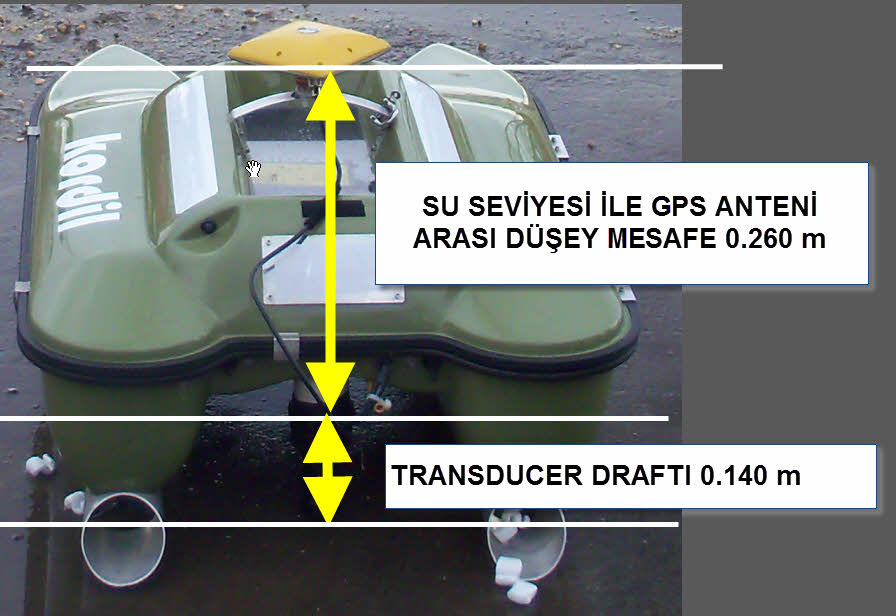
KROV에 탑재한 GPS 안테나, 수면, 음향측심기 트랜스듀서 사이의 수직 거리는 아래 그림과 같습니다.
측선 간격
측선 간격은 10 m로 계획했으며 가능한 한 10 m를 넘지 않도록 했습니다. 많은 구역에서는 더 조밀하게 측정했습니다.
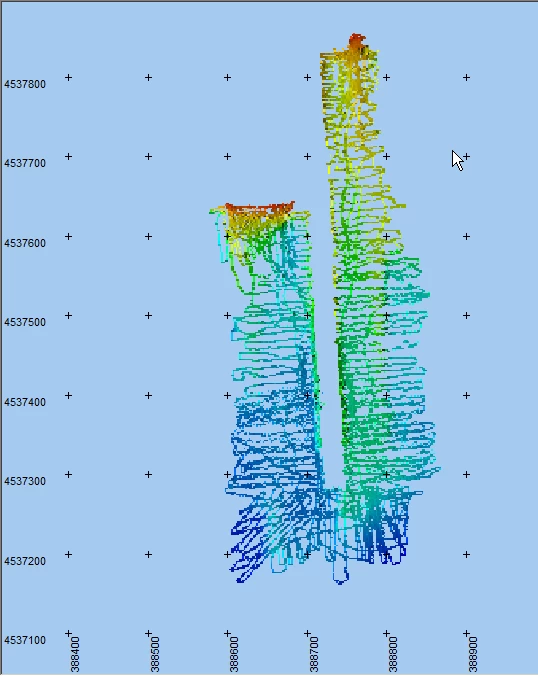
PDS2000 DTM 편집기에 불러온 최종 측점입니다. 측선도 확인할 수 있습니다. 청록색 선은 측량 구역 경계입니다.
측량 방법
측량에는 Topcon GRS-1을 DGPS로 사용했으며 보정 중단에 대비해 GPS 안테나 원시 데이터도 1초 간격으로 함께 기록했습니다. CORS-TR을 사용하지 않은 이유는 DGPS가 더 연속적인 데이터를 제공했기 때문입니다. 마지막 날(원문 표기 03/05/2011)에는 항내 선박이 차지했던 구역과 일부 미측 구역을 CORS-TR RTK로 측정했습니다.
수집한 원시 데이터는 평균 안테나 높이를 계산하는 데 사용했습니다. 안테나가 이론상 수면에서 일정한 거리에 있으므로 이를 바탕으로 조위도 계산했습니다. 데이터의 안정성과 품질을 검토해 가장 양호한 데이터를 선택하고 국부 오차를 줄였습니다.
측선은 부두에 표시된 10 m 간격 표식과 맞은편 부두를 목표로 따라갔습니다. 빠진 구역은 이후 보완 측량했습니다.
음향측심기 및 SonarMite의 데이터는 각각 독립적으로 1/1000초(밀리초) 시간 태그와 함께 동시에 기록해 후처리를 위해 수집했습니다. 동시 데이터는 Kordil Navigation Pro 소프트웨어로 수집했습니다.
Kordil Navigation Pro 에는 터미널 에뮬레이터가 내장되어 시리얼 포트로 들어오는 데이터에 밀리초 단위의 고해상도 시간 정보를 빠르게 부여하고 저장합니다. 동시에 측지 기준계·횡메르카토르 투영 또는 무투영 좌표의 항법 화면, 측선, 위치와 속도 등 기본 정보를 표시합니다. 항법 시스템의 기본 기능을 제공하며 통과한 측선을 기록하므로 회수 후 빠지거나 측정되지 않은 구역을 확인할 수 있습니다.
아래는 이 작업에서 수집한 SonarM8과 GPS 데이터 기록 예시입니다. 시간 태그가 있는 데이터는 이후 Kordil SonarMagic으로 처리해 원시 데이터 형식으로 변환했습니다.
SonarM8 데이터 형식
설명에 사용한 색은 데이터의 같은 색에 대응합니다. 마지막 날 수집한 실제 측정 데이터입니다.
- 날짜(YYYY-MM-DD)
- 시간(HHMMSSFFF)
- 센서 번호
- 트랜스듀서 아래 수심
- 배터리 전압
- 데이터 품질 지표
- 빈 값
2011-03-05 153403582 1 10.47 12.8 102 0
2011-03-05 153404081 1 10.5 12.8 95 0
2011-03-05 153404565 1 10.5 12.8 102 0
2011-03-05 153405080 1 10.53 12.8 96 0
2011-03-05 153405579 1 10.54 12.8 98 0
2011-03-05 153406078 1 10.6 12.8 95 0
2011-03-05 153406577 1 10.65 12.8 98 0
2011-03-05 153407077 1 10.69 12.8 104 0
2011-03-05 153407576 1 10.66 12.8 102 0
2011-03-05 153408075 1 10.72 12.8 102 0
2011-03-05 153408574 1 10.74 12.8 105 0
2011-03-05 153409089 1 10.77 12.8 99 0
2011-03-05 153409573 1 10.77 12.8 103 0
2011-03-05 153410072 1 10.78 12.8 103 0
2011-03-05 153410587 1 10.78 12.8 95 0
2011-03-05 153411070 1 10.78 12.8 102 0
2011-03-05 153411585 1 10.8 12.8 99 0
2011-03-05 153412069 1 10.8 12.7 102 0
2011-03-05 153412568 1 10.8 12.8 98 0
2011-03-05 153413067 1 10.83 12.8 101 0
2011-03-05 153413582 1 10.9 12.8 100 0
NMEA GGA 메시지
설명에 사용한 색은 데이터의 같은 색에 대응합니다.
날짜(YYYY-MM-DD)
시간(HHMMSSFFF)
NMEA GGA 메시지
2011-03-05 153407092 $GPGGA,123346.00,4057.9422178,N,02840.6468273,E,4,10,1.26,-2.0301,M,39.4704,M,2.0,0206*55
2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51
2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D
2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54
2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C
2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57
2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E
데이터 처리
수치 데이터 안내
부록 2의 수치 데이터는 처리 순서대로 번호를 부여하고 다음 절차로 처리했습니다.
GPS 데이터에서 보정 정보가 없는 관측을 제외하고 위성 수 5개 이상, 고도각 마스크 15도 조건으로 선별했습니다.
수심은 SonarM8 품질 지표로 필터링해 50 이상인 값을 채택했습니다. 또한 연속 값을 하나씩 확인하고 이전·다음 값에 대한 표준편차와 전체 경향을 검토해 이상 데이터를 제거했습니다. 측정한 수중 음속에 따라 모든 수심에 음속 보정을 적용했습니다. 마지막 날 측정한 음속은 1484 m/s였습니다.
수심은 수위를 기준으로 TUTGA 기준계로 환산했습니다.
시간 태그가 있는 데이터를 시간을 공통 기준으로 Kordil SonarMagic에서 처리해 수심 관측 시점의 위치를 계산했습니다.
데이터 정리 후 위도·경도와 기준면으로 환산한 수심만 남겼습니다.
좌표를 TM 투영으로 변환해 최종 도면 작성용으로 저장했습니다.
날짜·시간 정보가 있는 XYZ 데이터를 PDS2000에 불러와 단면을 확인하고 이상 데이터를 제거했습니다. 이후 정리한 단면을 PDS2000 도면 모듈로 처리하고 SHOD 기준에 따라 10 m 간격으로 표고를 표시했습니다.
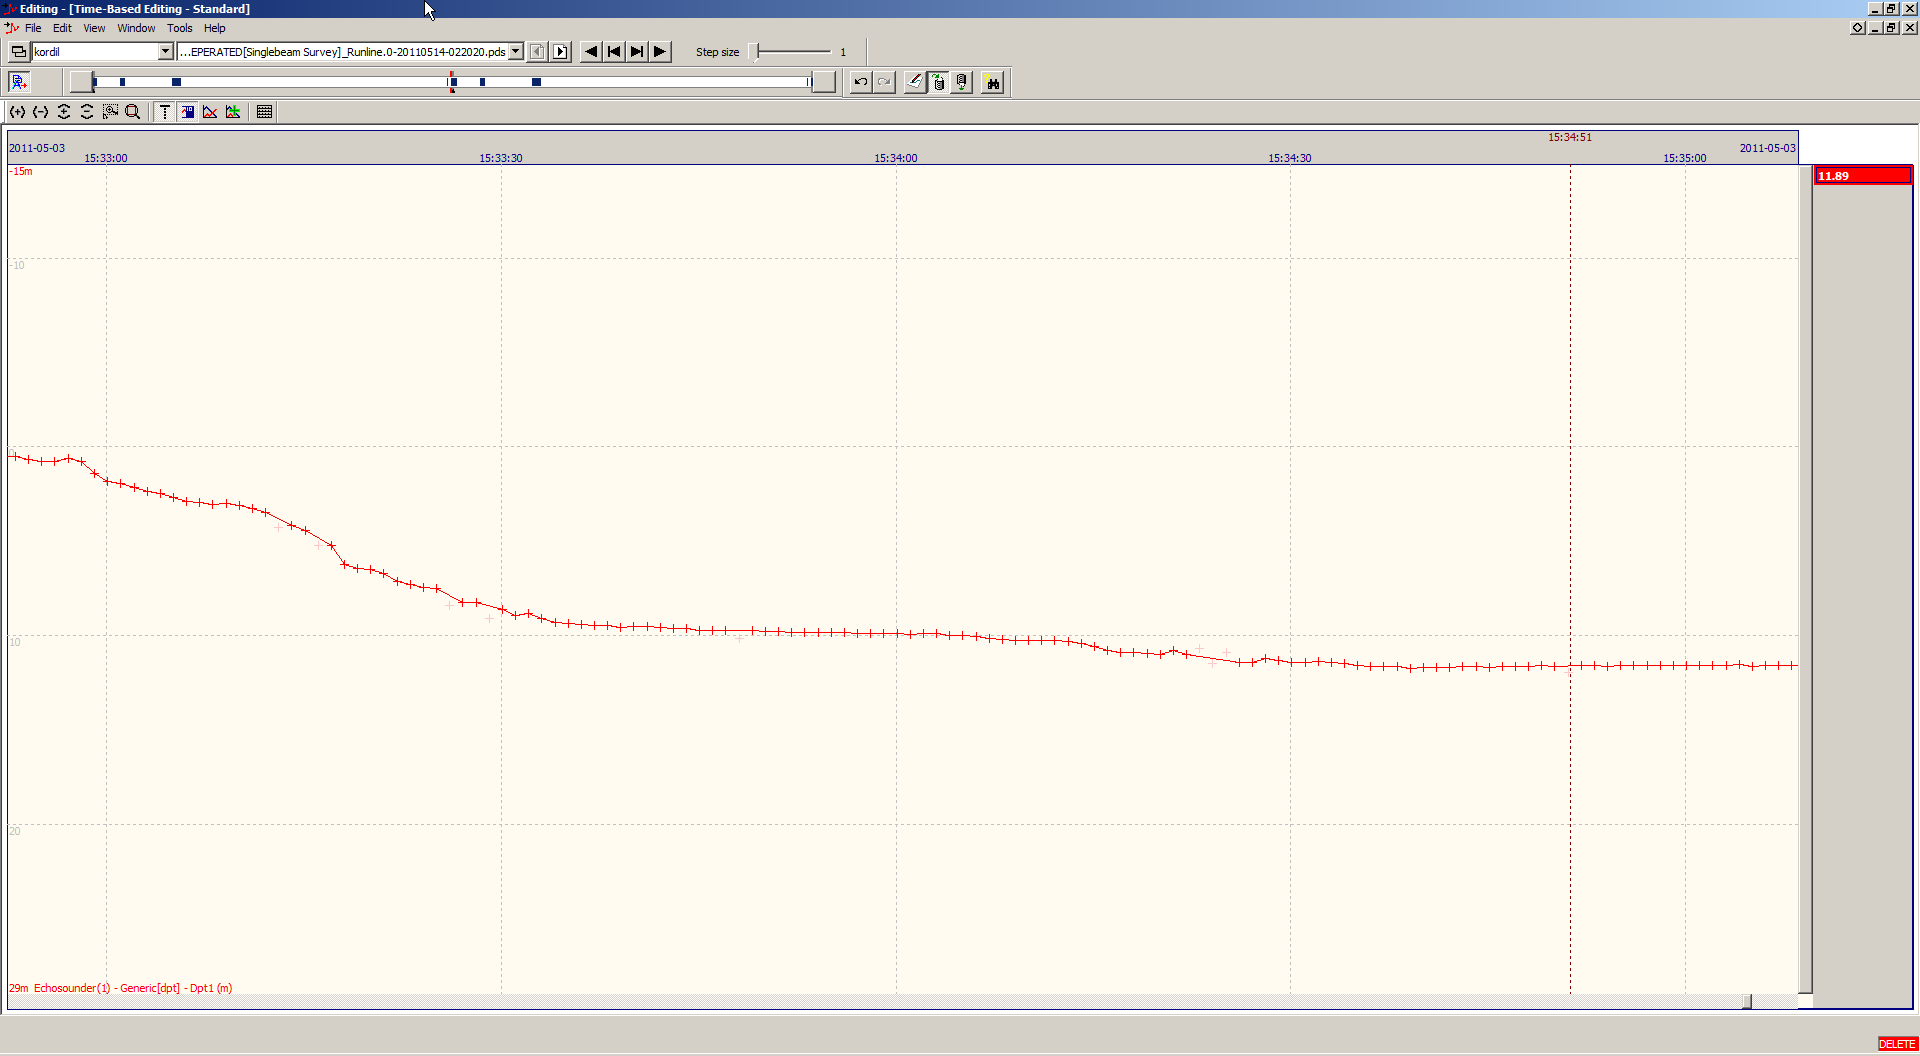
PDS2000에 불러온 단면
소프트웨어
데이터 처리에는 다음 소프트웨어를 사용했습니다.
Kordil Geodesy Tools + SonarMagic: 음향측심과 업계 표준 소프트웨어의 기본 원리에 따라 작동하는 좌표·데이터 처리 프로그램입니다. 주로 음향측심기용이지만 다른 센서에도 사용할 수 있습니다. 측심기 등이 데이터를 취득한 시각의 위치를 시간을 공통 기준으로 계산해 좌표로 출력합니다.
PDS2000: 수로측량·데이터 처리 소프트웨어
Topcon Tools: GPS 후처리 소프트웨어
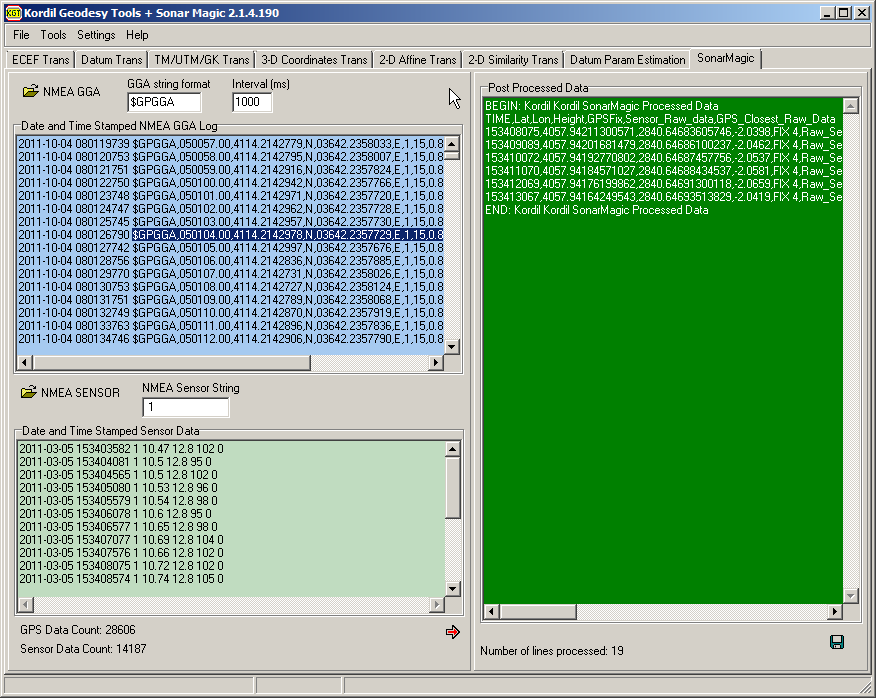
BEGIN: Kordil Kordil SonarMagic Processed Data
TIME,Lat,Lon,Height,GPSFix,Sensor_Raw_data,GPS_Closest_Raw_Data
153408075,4057.94211300571,2840.64683605746,-2.0398,FIX 4,Raw_Sensor_Begin->,2011-03-05 153408075 1 10.72 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153408091 $GPGGA,123347.00,4057.9421113,N,02840.6468362,E,4,10,1.26,-2.0495,M,39.4704,M,2.0,0206*51,<-Raw_GPS_End
153409089,4057.94201681479,2840.64686100237,-2.0462,FIX 4,Raw_Sensor_Begin->,2011-03-05 153409089 1 10.77 12.8 99 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153409105 $GPGGA,123348.00,4057.9420153,N,02840.6468614,E,4,10,1.46,-2.0429,M,39.4704,M,1.0,0206*5D,<-Raw_GPS_End
153410072,4057.94192770802,2840.64687457756,-2.0537,FIX 4,Raw_Sensor_Begin->,2011-03-05 153410072 1 10.78 12.8 103 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153410103 $GPGGA,123349.00,4057.9419249,N,02840.6468750,E,4,10,1.46,-2.0645,M,39.4704,M,2.0,0206*54,<-Raw_GPS_End
153411070,4057.94184571027,2840.64688434537,-2.0581,FIX 4,Raw_Sensor_Begin->,2011-03-05 153411070 1 10.78 12.8 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153411086 $GPGGA,123350.00,4057.9418444,N,02840.6468845,E,4,10,1.26,-2.0517,M,39.4704,M,1.0,0206*5C,<-Raw_GPS_End
153412069,4057.94176199862,2840.64691300118,-2.0659,FIX 4,Raw_Sensor_Begin->,2011-03-05 153412069 1 10.8 12.7 102 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153412100 $GPGGA,123351.00,4057.9417594,N,02840.6469139,E,4,10,1.26,-2.0801,M,39.4704,M,1.0,0206*57,<-Raw_GPS_End
153413067,4057.94164249543,2840.64693513829,-2.0419,FIX 4,Raw_Sensor_Begin->,2011-03-05 153413067 1 10.83 12.8 101 0,<-Raw_Sensor_End,Raw_GPS_Begin->,2011-03-05 153413129 $GPGGA,123352.00,4057.9416350,N,02840.6469365,E,4,10,1.61,-2.0037,M,39.4704,M,1.0,0206*5E,<-Raw_GPS_End
END: Kordil Kordil SonarMagic Processed Data
빨간 행은 소나 관측 시각의 좌표를 GGA 메시지에서 선형 보간한 값입니다. 육안 및 이상치 검토를 위해 시각이 가장 가까운 GGA 메시지도 같은 행에 보관합니다. 위치 데이터의 관측 간격에 비추어 시간상 가까운 위치 관측이 없는 수심 데이터는 계산에서 제외합니다. 계산 좌표 확인과 제3자 검증을 위해 적절한 시간 간격 안에서 가장 가까운, 보간하지 않은 GPS 데이터를 행 끝에도 추가해 신뢰성을 확인할 수 있게 했습니다.
시간 태그가 있는 데이터를 Kordil SonarMagic으로 통합한 뒤 필요한 음속, 오프셋, 조위 보정을 Excel에서 수행해 정리했습니다.
취득한 XYZ 데이터를 PDS2000으로 후처리·편집해 최종 도면을 작성했습니다.
원시 데이터에는 다음 선별 기준을 적용했습니다.
DGPS나 RTK가 아닌 위치 데이터는 모두 처리 대상에서 제외했습니다.
불규칙하게 변하는 수심 데이터와 품질 지표가 50 미만인 데이터를 제거했습니다.
인접한 앞뒤 관측값과의 차이를 기준으로 추가 검토했습니다. 원문에는 ‘0.20 cm’와 ‘20 cm’가 함께 기재되어 있으며, 앞뒤 값에서 20 cm를 넘게 벗어나는 데이터는 별도로 검토해 제거하거나 평면도에서 교차 측선과 비교하도록 남겼습니다.
단면과 평면(등고선 포함)에서 편집한 표고를 확인한 뒤 처리된 지형면을 5 m 격자로 정리해 최종 도면을 작성했습니다.
최종 좌표는 평면도에서 10 cm 간격 등고선을 작성해 다시 검토하고 점 밀도가 부족한 의심 데이터도 제거했습니다.
평활화하지 않은 최종 좌표를 PDS2000의 1 m×1 m 격자 편집기에 불러와 3차원으로 확인하며 비현실적인 부분을 점검했습니다. 다만 제거할 만한 뚜렷한 이상 데이터는 발견되지 않았습니다.
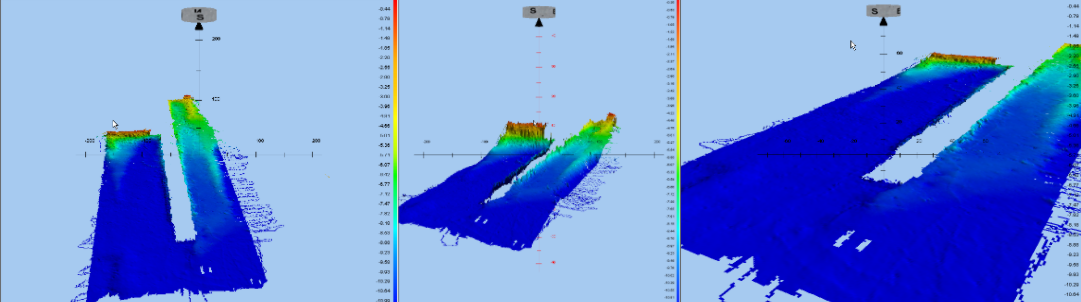
수심 데이터를 여러 방향에서 본 3차원 화면입니다. 수직 방향은 5배 확대했습니다. 이미지에서 매끄러운 지형면을 확인할 수 있습니다. 같은 데이터를 수직 과장 없이 표시한 화면입니다.
SHOD 보고 형식에 따라 측선에서 선택한 원 관측점에 표고를 표시하고 수심도의 최종값으로 제시했습니다.
좌표계
수평 기준계: WGS-84
기준점
GNSS 수신기 데이터는 다음의 가까운 CORS-TR 기준점을 이용해 처리했습니다. 좌표는 http://212.156.70.42/에서 마스킹된 사용자명 ‘k*****’로 내려받은 RINEX 파일의 헤더에서 가져왔습니다.
기준점의 지구 중심 지구 고정 직교좌표(ECEF, X·Y·Z)
KABR 4206855.6823 2301542.2908 4191502.3219
ISTN 4223661.0695 2325014.9869 4161716.1471
지리좌표로 변환한 기준점 좌표
점명, 위도, 경도, 타원체고는 다음과 같습니다.
KABR 41o 20’ 49.6262’’ 28 o 40’ 57.9755’’ 93.613 m
ISTN 40 o 59’ 27.4612’’ 28 o 49’ 53.8823’’ 77.066 m
수직 기준: 측량 중 GNSS 안테나 높이를 기록하고 WGS-84 타원체 기준 해수면 높이를 1시간 평균으로 계산했습니다. 계산한 타원체고는 Harita Genel Komutanlığı 담당 기관에서 공식적으로 제공받은 지오이드고를 이용해 측량 기준면으로 환산했습니다. 계산 수위는 같은 기관에서 제공받은 인근 조위 관측소 데이터와 비교해 검증했습니다. Karaburun 조위 기록과의 차이는 합리적인 범위에 있었으며 본 보고서는 이를 계산 조위의 신뢰성을 뒷받침하는 결과로 평가했습니다.
모든 GPS 안테나 높이는 Topcon Tools 후처리 기능으로 계산했습니다. 아래 그림은 각 에포크를 후처리해 얻은 조정점을 보여 줍니다. 관련 계산표는 부록 G에 수록했습니다.
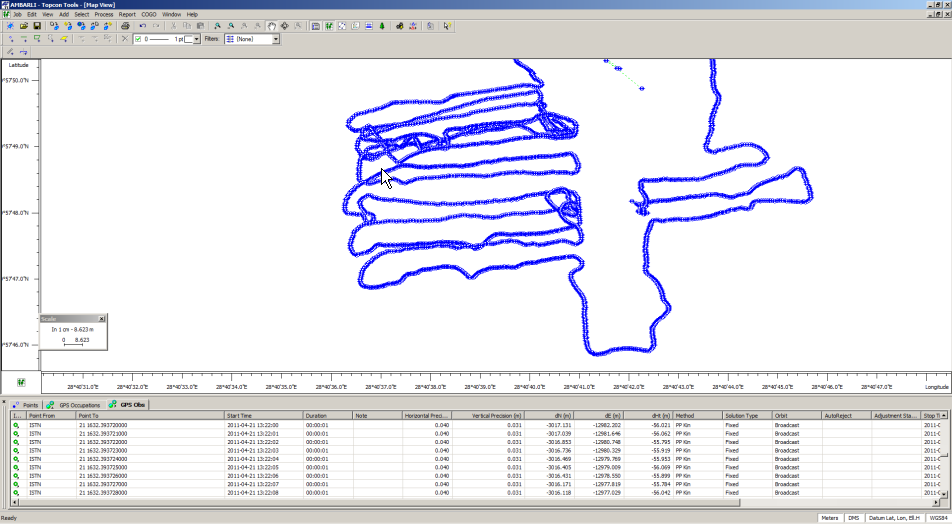
참고: 2011년 3월 23일 RINEX 데이터에 반일 분량의 결측이 있었습니다. 이를 보완하기 위해 İSKİ의 UKBS RINEX 데이터를 자유망 조정에 사용해 이동측위 해를 구했습니다. 관련 데이터는 전자 파일로 제공했습니다.
미처리 원시 데이터
원시 데이터는 해당 전자 부록에 수록했으며 다음으로 구성됩니다.
일별로 실시간 기록한 GPS·음향측심기 데이터
CORS에서 동시에 받은 정지관측 데이터와 선상 GNSS 수신기로 수집한 정지관측 데이터.
측량 품질 관리
측량과 처리 전 과정에서 품질 관리를 위해 다음을 확인했습니다.
주간 평행 측선 측량과 함께 이를 직각으로 가로지르는 검측선을 운항해 해저면의 인접 측점을 비교했습니다. 차이는 합리적인 범위였습니다.
다른 날의 수심측량에서는 기존 구역도 추가 측정해 교차 측선의 인접 점을 검토했습니다. 조위나 수심 관측에 의한 오차를 확인했으나 비현실적이거나 허용하기 어려운 차이는 발견되지 않았습니다.
후처리 후 기준면으로 환산한 수위를 Harita Genel Komutanlığı가 제공한 Karaburun 관측소 데이터와 비교했으며 뚜렷한 차이는 없었습니다. Karaburun이 약 70 km 떨어져 있어 본 작업에서는 현장에서 측정·계산한 조위를 더 신뢰할 수 있는 값으로 판단해 계산에 사용했습니다.
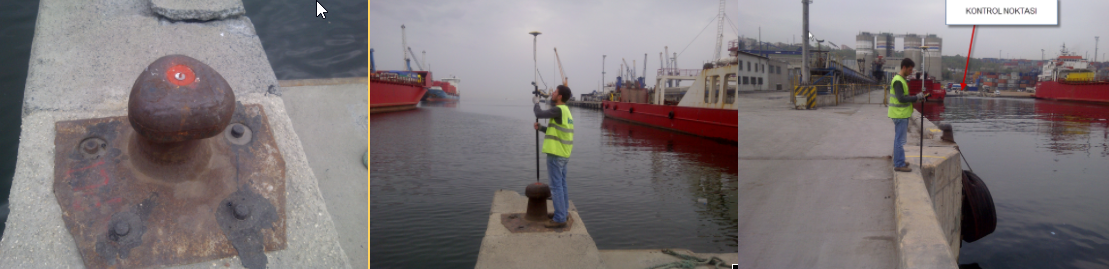
제3자 검증을 위해 아래 그림의 부두 계선주 좌표도 관측·기록했습니다. 위치와 좌표는 아래와 같습니다. 이 점은 CORS-TR RTK FIX에서 200에포크(200초)를 평균해 측정했으며 좌표계는 WGS-84입니다.
위도: ** **′ **.***″ N
경도: ** **′ **.***″ E
타원체고: **.** m
Helmert 정표고: 39.821 − 36.581 = 3.24 m(36.581은 Harita Genel Komutanlığı에서 제공한 지오이드고입니다).
담당 인력
모든 측량과 처리 작업은 다음 인력으로 수행했습니다.
HK 측지·사진측량 엔지니어, Yıldız 공과대학교 1995년 졸업
졸업 후 사진측량과 측지측량에 종사했으며 2001년부터 수로측량의 거의 모든 단계와 세계적인 기업의 대형 해양 프로젝트를 경험했습니다. 당시 9년의 해상·수중 실무 경력이 있었으며 최근 1년간 Kordil에서 각종 수중 측량·조사를 수행했습니다. 이력서는 부록에 수록했습니다.
MS 측량·지적 기술자, Bursa Uludağ 대학교 2009년 졸업
육상측량에 필요한 지식과 경험은 있었으나 당시 충분한 수로측량 경험은 없었습니다.
부록
부록 A 수심도
부록 B 출처 자료
Harita Genel Komutanlığı 제공 지오이드고
검증용으로 Harita Genel Komutanlığı에서 제공받은 Karaburun 관측소 수위 기록입니다. 작업 중 바람이 북쪽에서 남쪽으로 불어 더 멀리 있는 Karaburun을 Yalova보다 우선했습니다. 기록은 이메일로 제공받아 부록에 수록했습니다.
장비 및 시스템 기술 사양
Topcon GRS-1 GNSS reciever
Ohmex SonarM8/Mite Echosounder
AML SmartSVP Sound Velocity Profiler
부록 Ç 작업 사진·동영상
작업 사진
작업 동영상
부록 D 수평 기준점 자료
CORS-TR 가상 RTK망과 EGNOS DGPS 신호를 사용했으므로 별도의 수평 기준점은 설치하지 않았습니다.
부록 E 수직 기준점 자료
수준점은 사용하지 않았습니다. 대신 CORS-TR 기준점과 Harita Genel Komutanlığı 제공 지오이드고를 사용했습니다. GNSS 원시 데이터를 후처리해 안테나 높이를 계산하고 수면에서 안테나까지의 거리를 이용해 조위를 구했습니다.
부록 F 수준측량 기록표
해당 방법을 사용하지 않아 자료가 없습니다.
부록 G 양수표·디지털 검조기 설치도
양수표를 사용하지 않아 자료가 없습니다.
부록 Ğ 수위 기록표
날짜·시간별로 계산해 수직 기준면으로 환산한 수위와 음향측심기 트랜스듀서 높이.
부록 H 교육 증명서
졸업 증명서·이력서
부록 I 서명 신고서
사본을 첨부했으며 원본도 제시했습니다.
부록 İ 수치 데이터
KROV 원시 데이터 파일
품질 기준에 따라 정리한 원시 데이터
수심에 음속 보정을 적용한 원시 데이터
TUDKA 기준면으로 환산하고 선별한 수심 데이터
GNSS·음향측심기 통합 원시 출력
관측점의 지리좌표와 표고
TM(Gauss–Krüger) 투영의 관측점 좌표