Kordil EPS® & CPS
ერთიანი მომხმარებლის სახელმძღვანელო
მანქანიდან პროექტამდე, გაზომვიდან უსაფრთხო შესრულებამდე.
საველე გზამკვლევი ექსკავატორებისთვის, ამწეებისა და საზღვაო მშენებლობის გუნდებისთვის, რომელიც მოწყობილობებსა და პროგრამას ერთობლივად აღწერს.
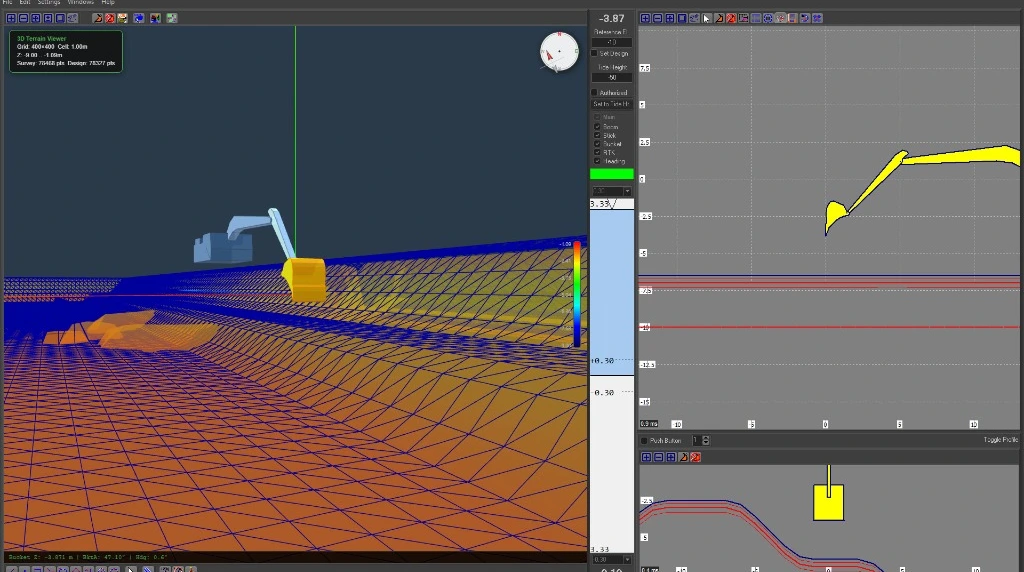 123
- 1 3D სამუშაო უბანი და მანქანის პოზიცია მოდელთან მიმართებით.
- 2 გრძივი/გვერდითი ხედი: წვდომა და სამუშაო ნიშნული.
- 3 განივი/წინა-უკანა ხედი: გვერდითი პოზიცია და პროფილთან კავშირი.
სარჩევი
- მოცვა და სწრაფი დაწყება
- უსაფრთხო გამოყენება
- EPS / CPS სისტემების ოჯახი
- მოწყობილობები და სენსორები
- როლები და უფლებამოსილებები
- მონტაჟი და ექსპლუატაციაში გაშვება
- კოორდინატები, ნიშნულები და წყლის დონე
- პროექტისა და მონაცემების ჩატვირთვა
- ეკრანების წაკითხვა
- ექსკავატორით მუშაობა
- ამწე და თავისუფლად ვარდნადი გრეიფერი
- მონიშვნა და ჩაწერა
- ტესტირება და კალიბრაცია
- მიღება და ხარისხის კონტროლი
- სხვაობების რუკა და 3D
- მოვლა და ცვლილებების მართვა
- რა გააკეთოთ და რა არა
- ხარვეზების მოგვარება
- საველე სიები
- ტერმინები და ხშირი კითხვები
- ვერსია და წყაროები
სწორი მონაცემი. სწორი მანქანა. სწორი საყრდენი.
ეს სახელმძღვანელო აღწერს Kordil EPS — Excavator Positioning System და Kordil CPS — Crane Positioning System მეშვეობით სამუშაოს მომზადებიდან ცვლის ბოლოს გადაბარებამდე ერთიან პროცესს. პროგრამის ეკრანებთან ერთად სისტემის ნაწილია GNSS, მოძრაობის სენსორები, ბაგირის სიგრძის გაზომვა და მანქანაზე დამონტაჟებული მოწყობილობები.
EPS/CPS-ის ყველა მთავარი კომპონენტი Kordil-ის მიერ მუშავდება და ერთიან გადაწყვეტად მიეწოდება. ერთიანობას ქმნის Kordil H4 GNSS, მოძრაობის ამოცნობისა და სენსორული ინტერფეისის გადაწყვეტები, EPS/CPS პროგრამა და საველე ინტეგრაცია. OEM კომპიუტერი და ეკრანი მონტაჟის პაკეტით შეირჩევა. ეს არ ნიშნავს, რომ თავად ექსკავატორი/ამწე, ოპერაციული სისტემა ან ყველა ელექტრონული ქვეკომპონენტი Kordil-ის წარმოებულია.
ოპერატორი: 2, 8–12, 17–19. მონტაჟის პერსონალი: 4–7, 13–14, 16. გეოდეზიური/პროექტის პასუხისმგებელი: 7–8, 12, 14–15. ეკრანების სახელები ინგლისურ შესატყვისებთან ერთადაა, რათა სხვადასხვა მონტაჟში ადვილად იპოვოთ.
ცვლის დასაწყისის 8 ნაბიჯი
- უსაფრთხო ადგილიდან შეამოწმეთ სამუშაო უბანი, მანქანა და კაბელებისა და სენსორების კავშირები.
- გახსენით დამტკიცებული მანქანის კონფიგურაცია და სწორი სამუშაო/პროექტის ფაილი.
- შეამოწმეთ GNSS ამონახსნი, მიმართულება და საჭირო სენსორების მონაცემების აქტუალობა.
- გადაამოწმეთ აქტიური პროექტი, არსებული ზედაპირი და მათი რევიზიები.
- შეამოწმეთ ჰორიზონტალური სისტემა, ვერტიკალური საყრდენი და წყლის დონის შესწორება, თუ გამოიყენება.
- ცნობილ საკონტროლო წერტილზე ჩაატარეთ ნიშნულის/პოზიციის დამოუკიდებელი შემოწმება.
- უსაფრთხო სატესტო წერტილში გააკეთეთ მონიშვნა და გადაამოწმეთ ფაილში ჩაწერა.
- დაიწყეთ ჩაწერის სწორი რეჟიმით; პრობლემისას გაგრძელების ნაცვლად შეაჩერეთ და მიზეზი დაადგინეთ.
მონტაჟის პაკეტებსა და ვერსიებში ეკრანები და ვარიანტები შეიძლება განსხვავდებოდეს. სახელმძღვანელოში ფუნქციის არსებობა არ ნიშნავს, რომ ყველა მანქანაზე ჩართულია; საფუძველია საველე ჩაბარებისა და მიღების ფორმა.
მითითების სისტემა უსაფრთხოების სისტემას არ ცვლის
მანქანის მოძრაობაზე პასუხისმგებელია ოპერატორი, რომელიც ადგილზე მიმანიშნებელთან, აწევის პასუხისმგებელთან და უსაფრთხოების წესებით მუშაობს. ეკრანზე ცარიელი არე ადგილზე დაბრკოლებების არარსებობას არ ადასტურებს.
- არ დადგეთ დაკიდებული ტვირთის ან ჩამჩის ქვეშ. მონტაჟის, შემოწმებისა და გაწმენდისთვის მანქანა უსაფრთხო მდგომარეობაში გადაიყვანეთ და საჭიროებისას ენერგიის იზოლაცია განახორციელეთ.
- მოქმედ მანქანაზე სენსორის, ანტენის ან კაბელის მისადგომად არ აძვრეთ. დაიცავით სიმაღლეზე, წყალზე მუშაობისა და დაცემისგან დაცვის წესები.
- ელექტროხაზთან, მილთან, ნაგებობასა და აკრძალულ ზონასთან მხოლოდ ეკრანის მიხედვით არ მიუახლოვდეთ. საჭიროა დამტკიცებული უსაფრთხო მანძილები და მეთვალყურე.
- პოზიციის ან ნიშნულის ნახტომის, გაყინული მონაცემის, არასწორი GNSS-ის, გათიშული სენსორის ან საეჭვო პროექტისას ზუსტი სამუშაო შეაჩერეთ.
- ჩამჩის შეხებით მიღებული ჩანაწერები ავტომატურად არ ცვლის დამოუკიდებელ ჰიდროგრაფიულ ან საბოლოო მიღების აზომვას.
სამუშაოს შეჩერების პირობები
დაუმოწმებელი საყრდენი; გადანაცვლებული ანტენა/სენსორი; შეუმოწმებელი ჩამჩის შეცვლა; ბაგირის მოულოდნელი მოდუნება/რხევა; მოძველებული მონაცემი; დასაშვებ ზღვარს გასცდენილი კონტროლი; პროექტის ფარგლებს გარეთ მუშაობა. გადადით უსაფრთხო მდგომარეობაში, ჩაინიშნეთ დრო, აცნობეთ უფლებამოსილ გუნდს და გადამოწმებამდე ზუსტი სამუშაო არ განაახლოთ.
როგორ განვიხილოთ EPS და CPS ერთად?
Kordil EPS
ექსკავატორის კორპუსის, ბუმის, სახელურისა და ჩამჩის გეომეტრიას პოზიციის, მიმართულებისა და მოძრაობის გაზომვებს უკავშირებს. ოპერატორი სამუშაო წვერს პროექტის ზედაპირსა და პროფილებს ადარებს.
Kordil CPS
ამწის სამუშაოში მანქანის პოზიციის, ბუმის კუთხისა და გაშვებული ბაგირის გაზომვებით განსაზღვრულ სამუშაო წერტილს აკონტროლებს. ყრილის, განთავსების, მონტაჟისა და საზღვაო მშენებლობისას ოპერატორს პროექტის საყრდენს აძლევს.
ორივე გადაწყვეტის საერთო პრინციპია: დამტკიცებული პროექტი + სწორი მანქანის გეომეტრია + აქტუალური გაზომვა + შემოწმებული საყრდენიექსკავატორში მთავარი სახსრული ჯაჭვია, ამწეში — ბუმი და დაკიდების მოწყობა. ერთნაირი „ჩამჩის ნიშნული“ სხვადასხვა კონფიგურაციაში სხვადასხვა ფიზიკურ საყრდენს შეიძლება ნიშნავდეს; მიღების ფორმაში გასაზომი წერტილი მკაფიოდ განსაზღვრეთ.
| სამუშაო კონფიგურაცია | ძირითადი კონტროლი | სპეციალური შემოწმება |
|---|---|---|
| ჰიდრავლიკური ექსკავატორი | კორპუსი/მიმართულება, ბუმი, სახელური, ჩამჩი და წვერის პოზიცია | ჩამჩის კბილი, სახსრების გეომეტრია და სენსორების მიმართულებები |
| ამწე / CPS | პოზიცია, მიმართულება, ბუმი და ბაგირის/დაკიდების მოწყობა | განსაზღვრული ტვირთის/სამუშაო წერტილი; დაკიდების რეალური გეომეტრია |
| თავისუფლად ვარდნადი გრეიფერი / ჯალამბარი | ამწით დაკიდებული ჩამჩი, ბაგირის სიგრძე და განსაზღვრული საყრდენი | ბაგირის მოდუნება, რხევა, ფსკერთან შეხება და ვარდნის შემდეგ დამშვიდება |
| მცურავი პლატფორმა | ზემოხსენებულთან ერთად პლატფორმის/საყრდენის პირობები | წყლის დონის, მოძრაობისა და პროექტის ნიშნულზე გადასვლის შემოწმება |
Is an excavator, Is a lifting crane, Is a winch dredger და Is a gravity graber ერთმანეთის ნაცვლად არ გამოიყენება. თავისუფალი ვარდნის მოწყობის პროფილს Kordil-ის მონტაჟის პერსონალი განსაზღვრავს; მანქანის ტიპს მხოლოდ სურათის გასალამაზებლად ნუ შეცვლით.
მანქანის ძირითადი კომპონენტები
მოწყობილობები ეკრანის ხატულებად კი არა, საზომი ჯაჭვის ფიზიკურ ნაწილებად განიხილეთ. მოშვებული სამაგრი, გადანაცვლებული ანტენა ან მიჭყლეტილი კაბელი სამუშაო წვერის შეცდომას იწვევს. რაოდენობა და განლაგება მანქანით განსხვავდება.
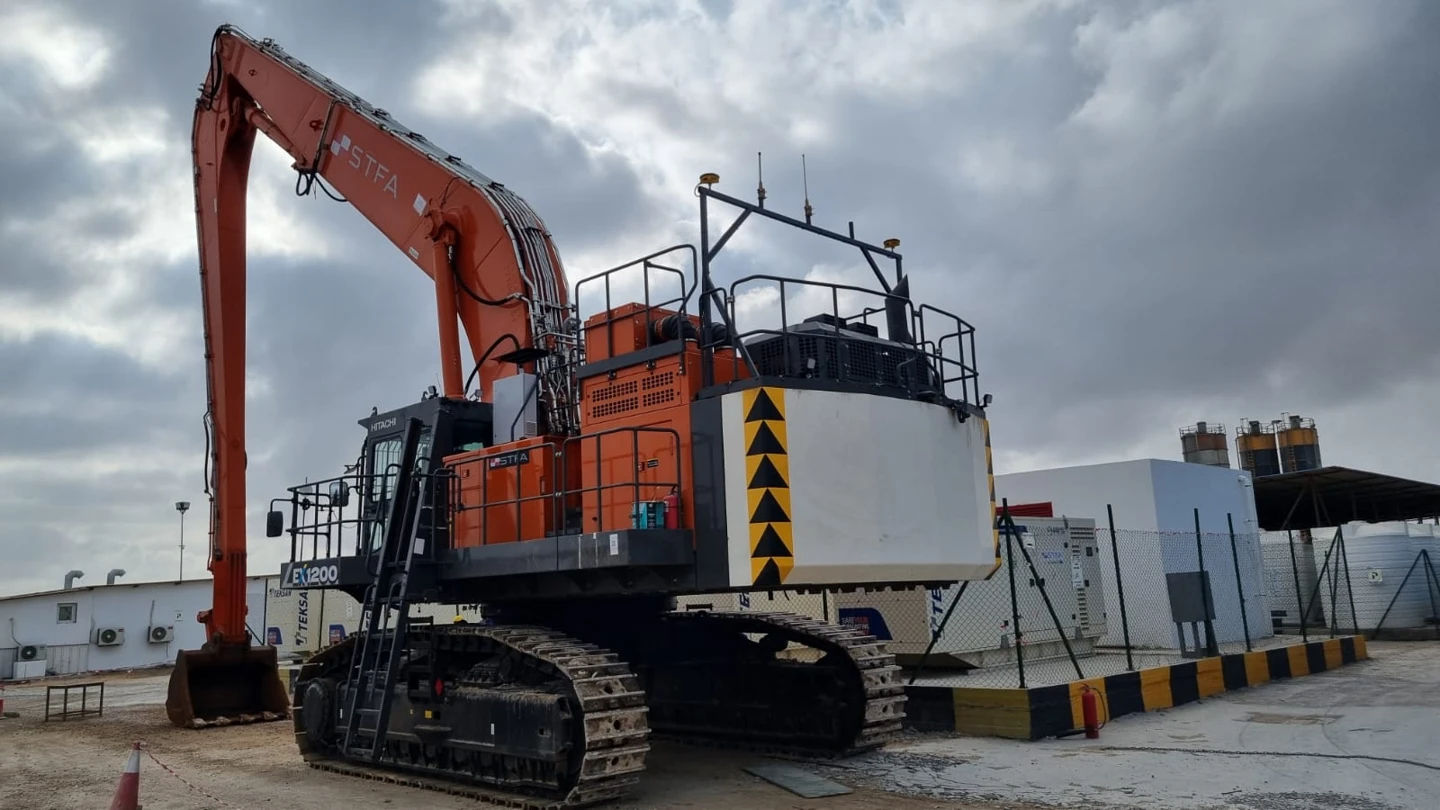 1234
- 1 Boom: კორპუსიდან ამავალი მთავარი ბუმი.
- 2 Arm / stick: ჩამჩისკენ მიმავალი მეორე მკლავი.
- 3 Bucket: ჩამჩი და მიწასთან შეხების სამუშაო წვერი.
- 4 ზედა კონსტრუქციის ანტენის სამაგრი.
4.1 ბუმის, სახელურისა და ჩამჩის სენსორები
ბუმის სენსორი მთავარი ბუმის მდგომარეობას; სახელურის სენსორი მეორე მკლავის მდგომარეობას; ჩამჩის სენსორი ჩამჩის ორიენტაციის კონტროლს ეხმარება. კორპუსის სენსორიან სისტემებში მანქანის დახრაც ფასდება. გაზომვები დამტკიცებულ გეომეტრიასთან ერთად სამუშაო წერტილს განსაზღვრავს. ეკრანზე მონაცემის არსებობა სწორ ფიზიკურ მონტაჟს თავისთავად არ ადასტურებს.
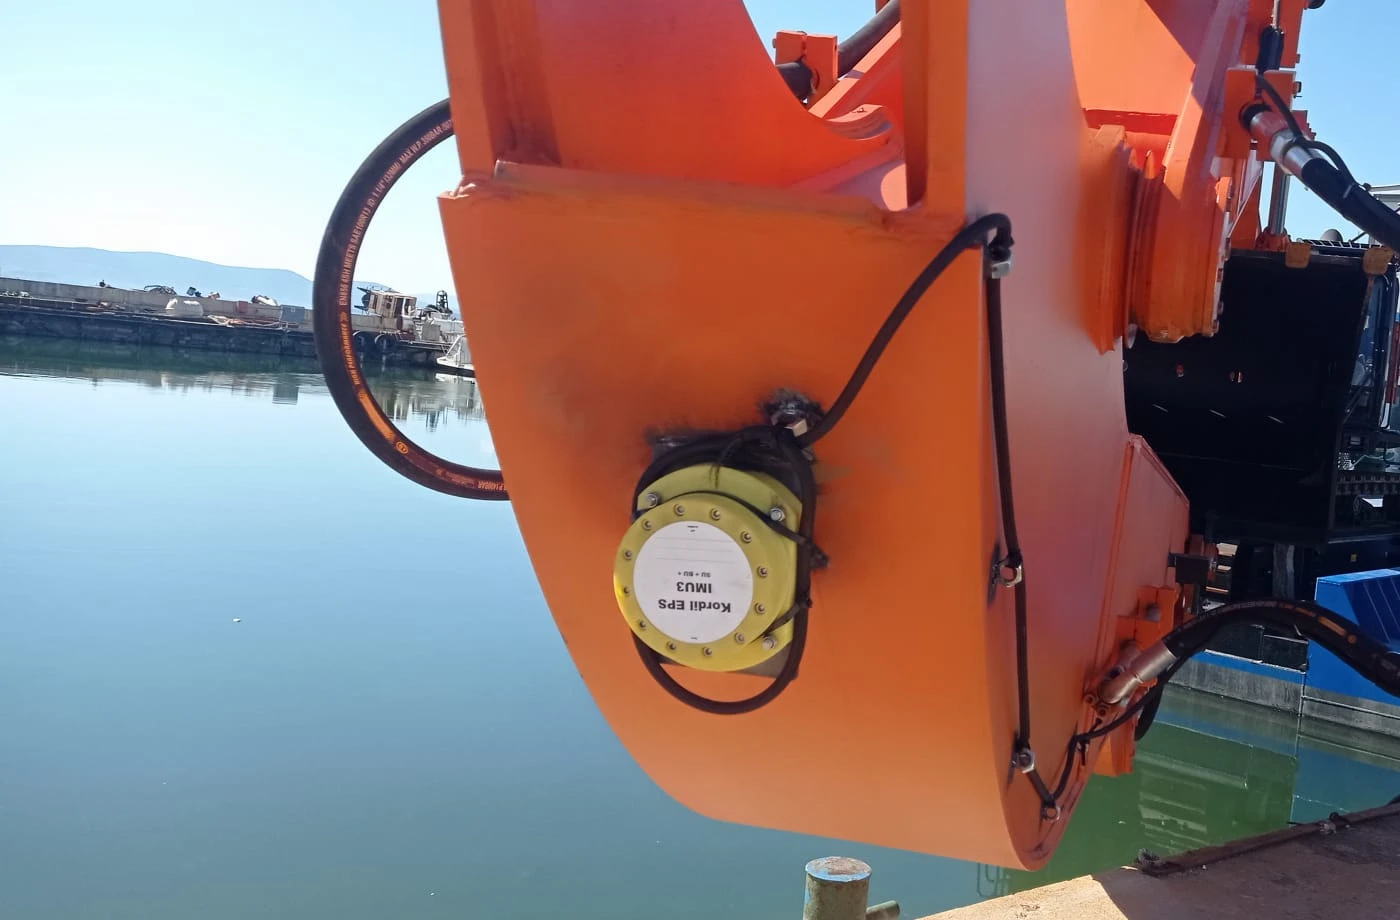 12
- 1 სურათზე Kordil IMU სენსორის კორპუსია.
- 2 გარე კაბელი და დამაგრების უბანი: შეამოწმეთ დარტყმა, გაწყვეტა და ხახუნი.
ახლოს გადაღებული სურათი მხოლოდ გარეგნობას აჩვენებს. Boom/arm/bucket არხების შესაბამისობა მონტაჟის საბუთით მოწმდება და არა მხოლოდ ფოტოთი. მონტაჟის კუთხე, შიდა კავშირი და სპეციალური კომუნიკაციის დეტალები სახელმძღვანელოს ფარგლებს გარეთაა.
Kordil-ის საველე არქივი, 2026; არარელევანტური პერსონალი ამოჭრილია.| კომპონენტი | ოპერატორის შემოწმება | უფლებამოსილი გუნდის შემოწმება |
|---|---|---|
| ბუმის / სახელურის სენსორი | კორპუსის, სამაგრისა და ხილული კაბელის დაზიანება; ეკრანის მოძრაობის უწყვეტობა | არხების შესაბამისობა, მონტაჟის მიმართულება და საყრდენ პოზიციებში შემოწმება |
| ჩამჩის სენსორი / წვერის მოდელი | ჩამჩის შეცვლა, კბილების ცვეთა, დარტყმა და უჩვეულო ორიენტაცია | წვერის/სახსრის საყრდენი, გეომეტრიული პროფილი და ახალი მოწყობილობის კალიბრაცია |
| კორპუსისა და მიმართულების ამოცნობა | მანქანის ბრუნვისას ეკრანის მიმართულების თანმიმდევრულობა | კორპუსის საყრდენი, კურსის შესწორება და ანტენა-მკლავის კავშირის შემოწმება |
| GNSS ანტენები | ღია ხილვადობა, მოშვებული სამაგრი, კაბელი და წყლის შეღწევა | ანტენის განსაზღვრა, წანაცვლებები, მიმართულების საყრდენი და ამონახსნის ხარისხი |
| Z სენსორი / ბაგირის სიგრძე | ჩაშვება/აწევისას რეგულარული ცვლილება; ნახტომი ან გაყინვა | მასშტაბი, მიმართულება, ცნობილი სიგრძეებით შემოწმება; ბლოკებისა და ბაგირის მოწყობასთან შესაბამისობა |
| კაბინის ეკრანი და კომპიუტერი | წაკითხვადობა, მყარი მონტაჟი, ვენტილაცია და აქტუალური მონაცემი | კვების დაცვა, მონაცემთა კავშირი, სარეზერვო ასლი და შესაბამისი ვერსია |
| მონიშვნის ღილაკი / პედალი | საცდელი მონიშვნის რეალურად ჩაწერა | შეყვანის შესაბამისობა და მანქანისთვის უსაფრთხო კავშირი |
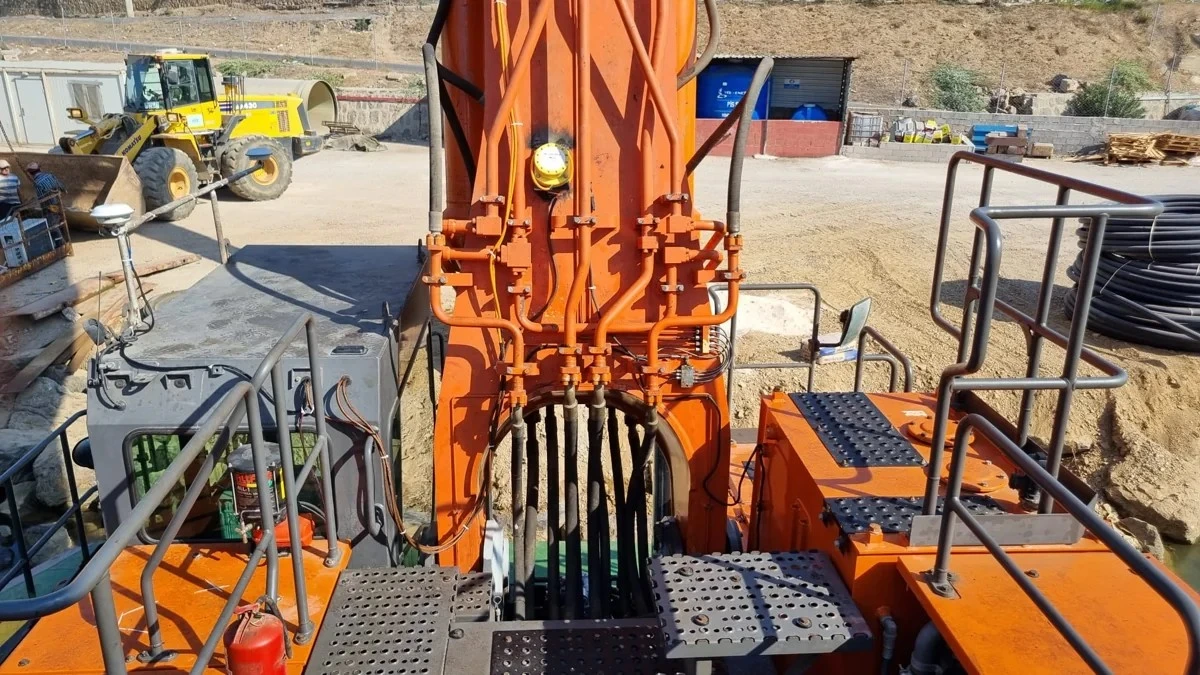 12
- 1 ბუმზე ხილული Kordil მოძრაობის სენსორი.
- 2 კაბინის გვერდით ერთ-ერთი GNSS ანტენა.
Boom, arm და bucket არხები მონტაჟისას განისაზღვრება. სამაგრის მოშვების ან დარტყმის შემდეგ შესაბამისი არხი ხელახლა უნდა შემოწმდეს. ფოტო არ არის სამონტაჟო ზომა ან სერვისის სქემა.
გამოსახულება: kordil.com, Kordil EPS-ის პროდუქტის გვერდი.4.2 Kordil H4 GNSS — პოზიციისა და მიმართულების საყრდენი
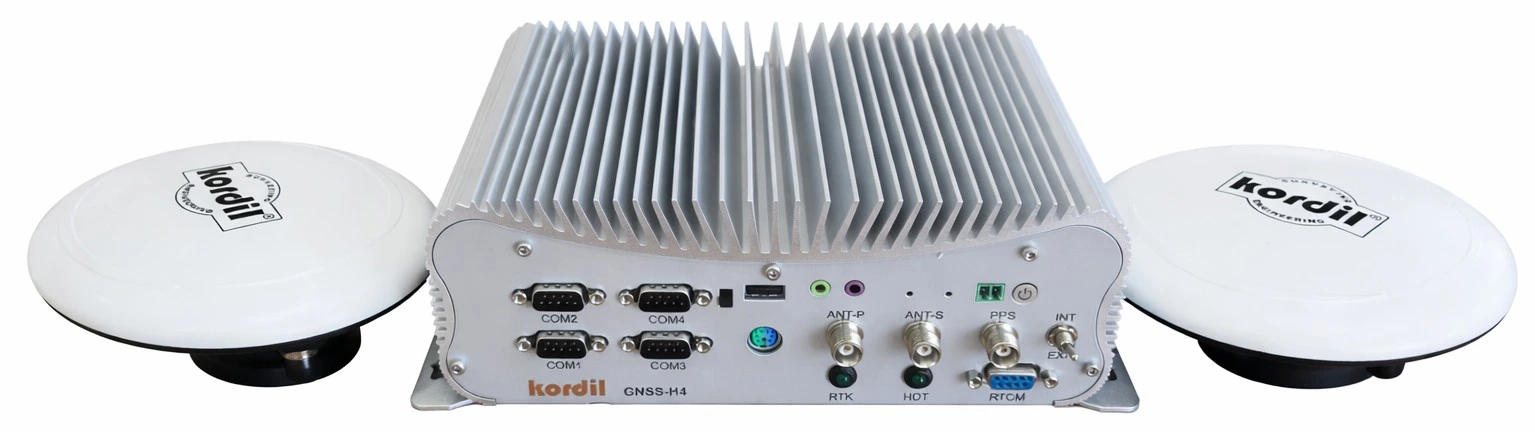
ორანტენიანი GNSS პოზიციისა და მიმართულების გადაწყვეტა ჩაშენებული კომპიუტერული პლატფორმით. EPS/CPS-ში ფუნქციები და კავშირები მიწოდებული პაკეტის მიხედვით განისაზღვრება. H4-ის სიზუსტე ჩამჩის წვერის საერთო სიზუსტეს არ უდრის.
პროდუქტის ფოტო: kordil.com, Kordil GNSS-H4; 14.11.2026.პოზიციაზე თანამგზავრების ხილვადობა, არეკვლა და შესწორებები მოქმედებს; მიმართულებისთვის ანტენების გეომეტრიის უცვლელობაა მნიშვნელოვანი. RTK მიიღება NTRIP-ით ან საველე კავშირით. ოპერატორმა მხოლოდ „დაკავშირებულს“ კი არა, ამონახსნის მდგომარეობასა და საკონტროლო გაზომვას უნდა შეხედოს.
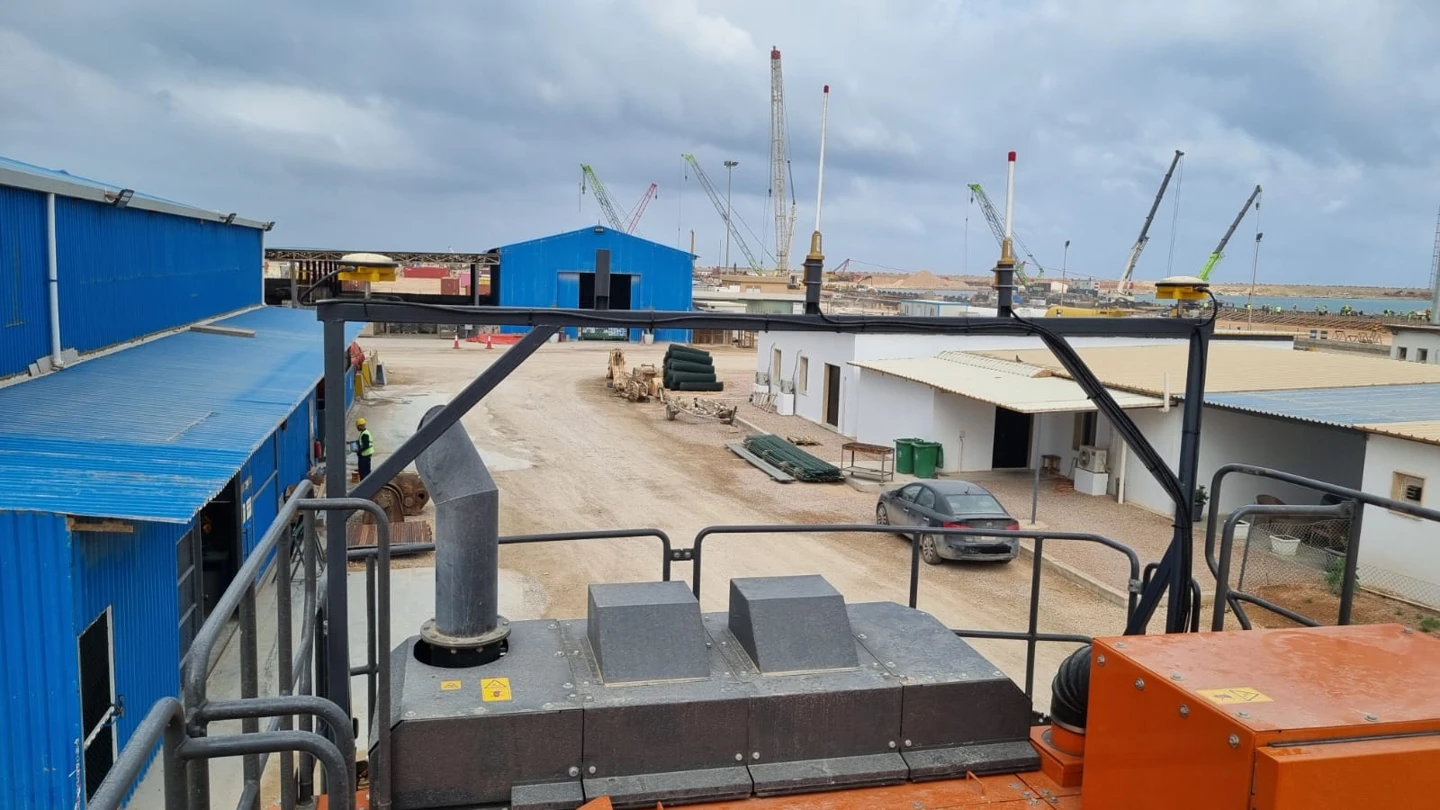 123
- 1 პირველი GNSS ანტენა.
- 2 მეორე GNSS ანტენა.
- 3 ფიქსირებული სამაგრი: გეომეტრია შეინარჩუნეთ; მოხრა ან მოშვება შეატყობინეთ.
ფოტოს დაშორება და განლაგება სხვა მანქანის საზომად არ გამოიყენება. ანტენები არ გადაადგილოთ; სამაგრი ტვირთის დასაბმელად ან მოსაჭიდებლად არ გამოიყენოთ.
Kordil-ის საველე არქივი, 2026.4.3 Z სენსორი, ბაგირის სიგრძე და კაბინა
Z სენსორიარის ამწისა და თავისუფლად ვარდნადი გრეიფერის ბაგირის სიგრძის საზომი კომპონენტი. პროგრამის Wire Length ველი იკითხება როგორც ბაგირის სიგრძე Z-ის გაზომვა დამტკიცებულ მანქანისა და დაკიდების გეომეტრიასთან ერთად ფასდება. არხის სახელი ან მაგალითის რიცხვი შეიძლება განსხვავდებოდეს; მრიცხველი პირდაპირ მეტრებად არ ჩათვალოთ. მოდუნებული ბაგირის, მრხევი ტვირთის ან ფსკერზე მყოფი ჩამჩისას დოლიდან გაშლილი სიგრძე სამუშაო წერტილის სიმაღლეს თავისთავად არ უზრუნველყოფს.
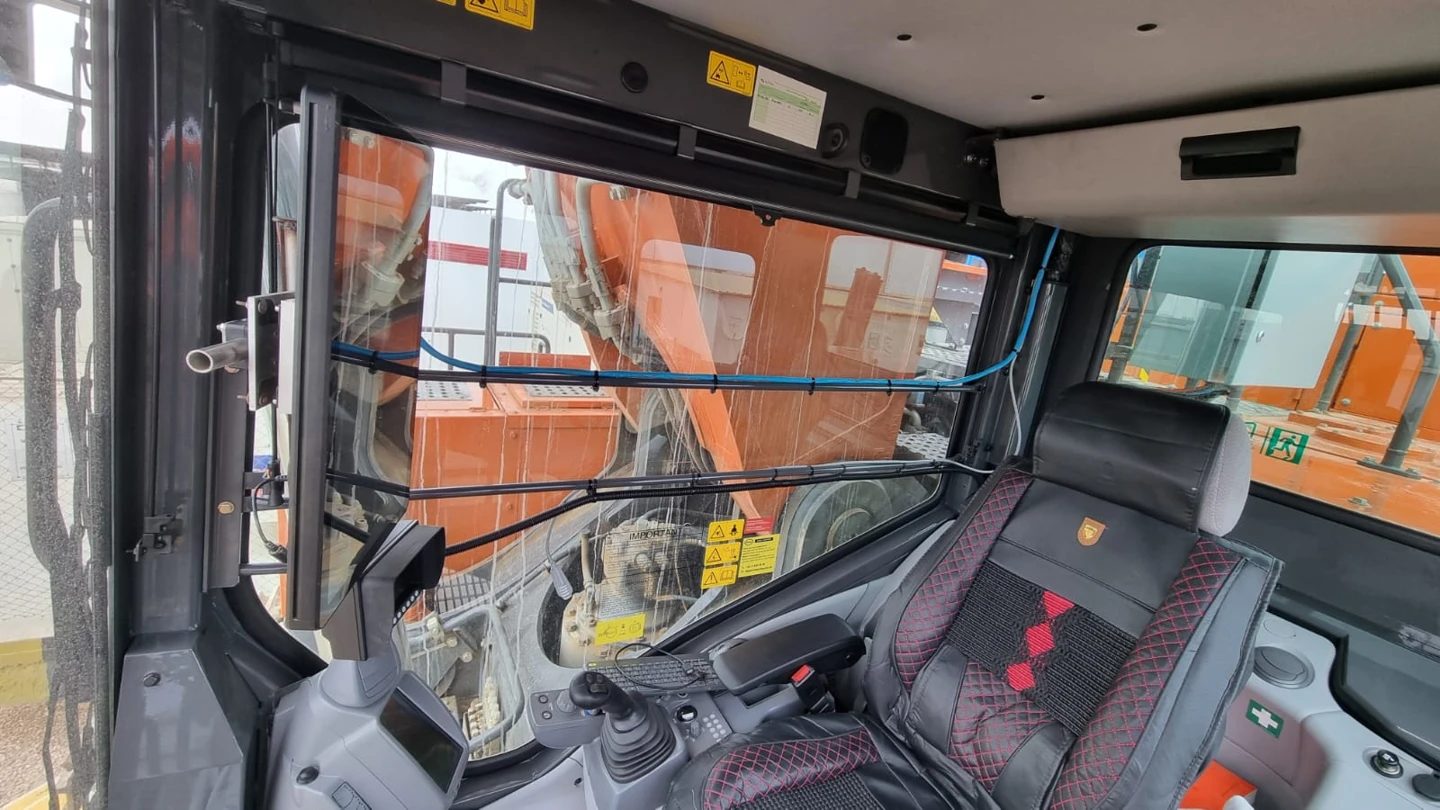
კაბინის ეკრანმა ხედვა, მანქანის მაჩვენებლები და ავარიული მართვა არ უნდა დაფაროს. Kordil-ის ინტერფეისი მონაცემთა ნაკადს აერთიანებს. ოპერატორი ინტერფეისის ყუთს არ ხსნის; კვება, დამიწება და ელექტრული შესაბამისობა უფლებამოსილი პერსონალის საქმეა.
ვის რომელი პარამეტრის შეცვლა შეუძლია?
| როლი | სამუშაოები | უფლებამოსილების გარეთ |
|---|---|---|
| ოპერატორი | ცვლის შემოწმება, დამტკიცებული საქმის არჩევა, ხედვა, სამიზნის კონტროლი, ჩაწერა და ხარვეზის შეტყობინება | სენსორის კოეფიციენტი, მანქანის გეომეტრია, საყრდენი/გეოდეზია ან უნებართვო განულება |
| გეოდეზიური / პროექტის პასუხისმგებელი | დამტკიცებული პროექტი და არსებული ზედაპირი, კოორდინატების/ნიშნულების განსაზღვრა, კონტროლი, ტოლერანსი და ჩანაწერების შემოწმება | მანქანის უკონტროლოდ მოძრაობა ან უნებართვო ელექტრული ჩარევა |
| Kordil / უფლებამოსილი მონტაჟის პერსონალი | ფიზიკური მონტაჟი, მოწყობილობების შესაბამისობა, გეომეტრია, კალიბრაცია, ტესტი, ასლი და ჩაბარება | პროექტის ან მიღების ტოლერანსის განსაზღვრა პროექტის პასუხისმგებლის თანხმობის გარეშე |
| საველე / აწევის პასუხისმგებელი | ნებართვები, აწევის გეგმა, უსაფრთხო ზონა და გუნდის კოორდინაცია | პოზიციის ეკრანის უსაფრთხოების სერტიფიკატად მიჩნევა |
Authorized მოქმედების დადასტურების ველია და კვალიფიკაციასა თუ სამუშაო ნებართვას არ ცვლის. Save and lock settings პარამეტრების შენახვას ეხება და არა ფიზიკურ უსაფრთხოების საკეტს. ცვლილებამდე შექმენით ასლი, ჩაიწერეთ ცვლილება და განსაზღვრეთ გადამოწმება.
მონტაჟიდან პირველ მისაღებ გაზომვამდე
6.1 ობიექტზე მისვლამდე
- განსაზღვრეთ ტიპი, სერიული ნომერი/იდენტიფიკაცია, მკლავები, მოწყობილობა, წვდომა და გარემო.
- მოიპოვეთ პროექტის ჰორიზონტალური/ვერტიკალური საფუძვლები, კონტროლის წერტილები, ზედაპირები და მიღების კრიტერიუმები.
- შეამოწმეთ კომპიუტერის, ეკრანის, სენსორების, GNSS-ისა და ბაგირის საზომის პაკეტთან თავსებადობა.
- მოამზადეთ კვება, უსაფრთხო მისადგომი, სამუშაო ნებართვა, მანქანის გაჩერება და სატესტო ადგილი.
- ძველი სისტემისას პროექტები და პარამეტრები უსაფრთხოდ დაარეზერვეთ.
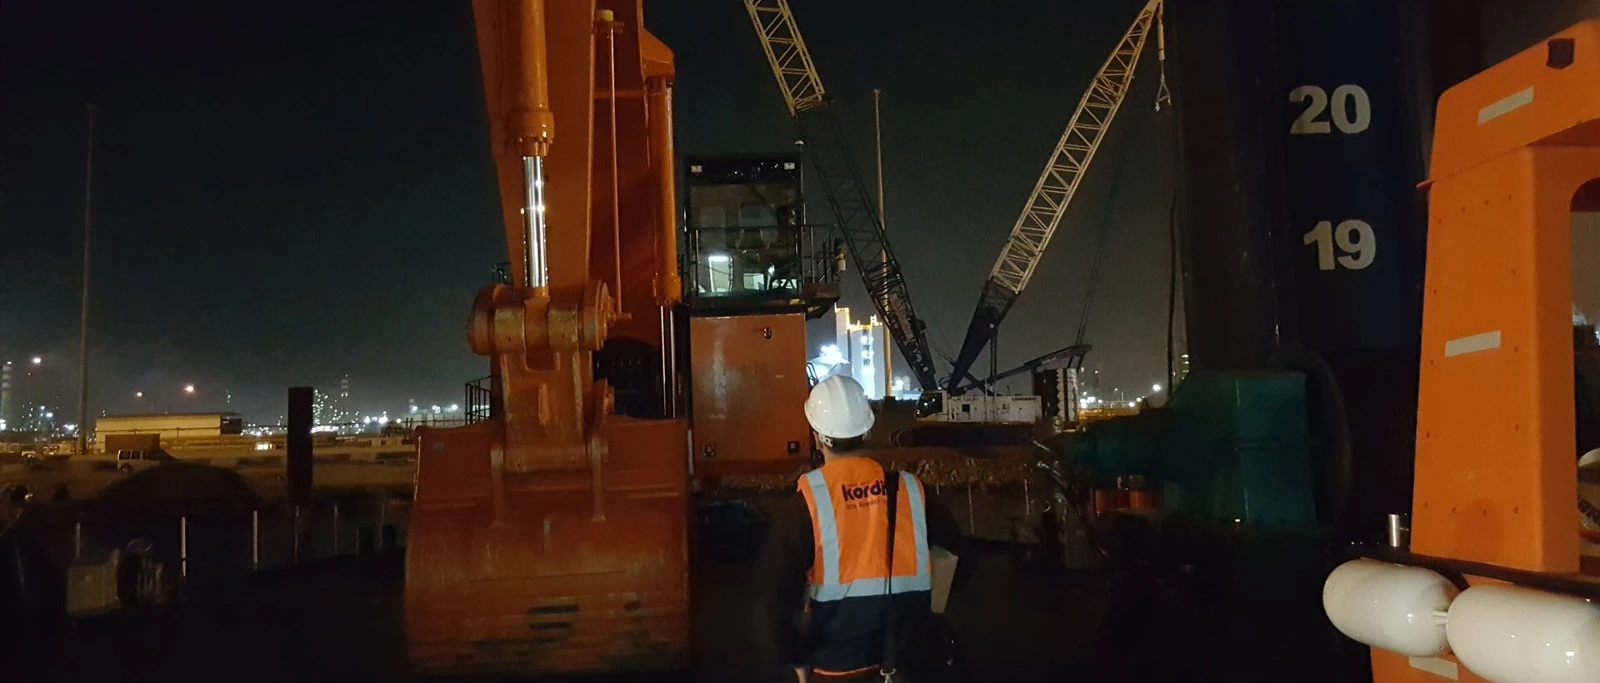
6.2 ფიზიკური მონტაჟის რიგი
- მანქანა უსაფრთხო მდგომარეობაში გადაიყვანეთ; მექანიკური და ელექტრული ჩარევა უფლებამოსილმა პირებმა შეასრულონ.
- სენსორები, ანტენები და კაბინის მოწყობილობები დამტკიცებული გეგმით განალაგეთ.
- კაბელი დაიცავით სახსრებისგან, სიცხისგან, მოჭყლეტის და ხახუნისგან; შეამოწმეთ მოძრაობის მთელ დიაპაზონში მარაგი.
- კვებისა და დაცვის შემოწმების შემდეგ ჩართეთ მოწყობილობები და ყველა არხი ფიზიკურ ნაწილს შეუსაბამეთ.
- განსაზღვრეთ გეომეტრია და სამუშაო წვერის საყრდენი, შემდეგ კალიბრაცია და დამოუკიდებელი კონტროლი ჩაატარეთ.
კონექტორის პინები, სპეციალური შეტყობინებები, სქემები და სენსორის შიდა პარამეტრები მხოლოდ უფლებამოსილ სერვისს აქვს. საცდელად კაბელი/პინები არ დაამოკლოთ.
6.3 პროგრამა და კავშირი
გამოიყენეთ დამტკიცებული პაკეტი. შეამოწმეთ Windows ანგარიშის პროექტისა და ჩანაწერების საქაღალდეში ჩაწერის უფლება და 3D-სთვის შესაბამისი WebView2 გარემო. განახლებამდე ასლები შექმენით; ერთი EXE-ის კოპირება ყველა დამოკიდებულებას არ აახლებს.
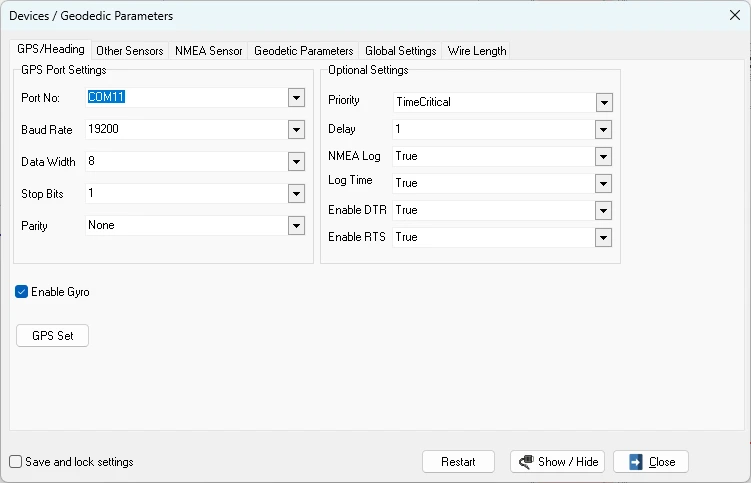 123
- 1 პორტი და კომუნიკაცია: მხოლოდ მიწოდებული მოწყობილობის მნიშვნელობები.
- 2 დამატებითი ვარიანტები: მონტაჟის პერსონალის პასუხისმგებლობა.
- 3 პარამეტრების შენახვა/დაბლოკვა.
ეკრანის COM ნომერი და სიჩქარე მაგალითია და სხვა მანქანაზე არ გადაიტანოთ. ერთ პორტზე ორი პროგრამის მუშაობამ შეიძლება კავშირი დაბლოკოს.
დეველოპმენტის ეკრანების არქივი, 01.11.2026. ვერსიით ჩანართები და ველები შეიძლება განსხვავდებოდეს.6.4 გადასაცემი მასალები
მანქანის პროფილი და მოწყობილობა; სენსორების/ანტენების შესაბამისობა; გეომეტრია და საყრდენი; კოორდინატები/ნიშნულები; დამოუკიდებელი ტესტები; ტოლერანსი; ვერსია; ასლი; ფაილების ადგილები; გაწვრთნილი პირები და მხარდაჭერა. მხოლოდ ეკრანზე ფორმის გამოჩენა დასრულებულ მონტაჟს არ ნიშნავს.
კოორდინატები, ნიშნულები და წყლის დონე: ერთი საყრდენი ჯაჭვი
გარეგნულად სწორი მოდელი შეიძლება არასწორ დათუმში იყოს. წინასწარ წერილობით მიიღეთ ჰორიზონტალური დათუმი, პროექცია, ზონა/ცენტრალური მერიდიანი, ერთეული, ღერძები, ვერტიკალური დათუმი, ნიშნულის ნიშანი, გეოიდი/ლოკალური გარდაქმნა და წყლის დონის წყარო/დრო. WGS84 და ლოკალური E/N ურთიერთშემცვლელი არ არის.
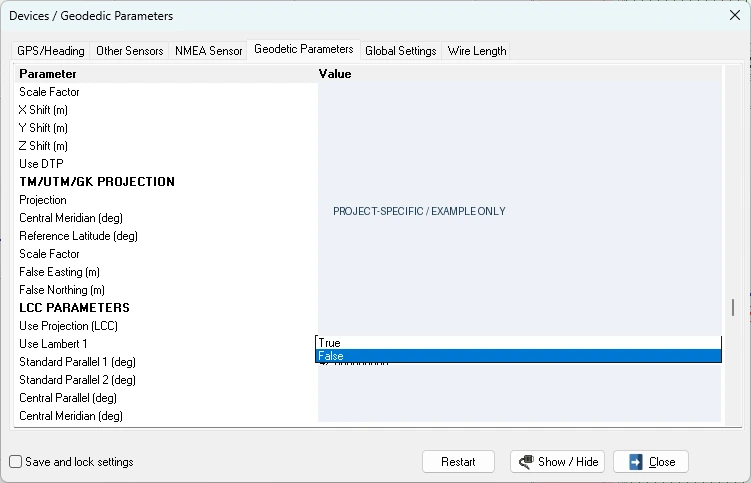 12
- 1 შეამოწმეთ აქტიური პროექცია და გარდაქმნა.
- 2 ალტერნატიული პროექცია მხოლოდ პროექტის მოთხოვნით შეირჩევა.
მნიშვნელობები განზრახაა დაფარული. საჭიროა მინიმუმ ორი ჰორიზონტალური პუნქტი და შესაბამისი დამოუკიდებელი ვერტიკალური საყრდენი; მიღების გეგმამ მეტი ტესტი შეიძლება მოითხოვოს.
დეველოპმენტის ეკრანების არქივი, 01.11.2026; სასწავლოდ რედაქტირებული.ნიშნული და სიღრმე ერთი რიცხვი არ არის
ნიშნული დათუმთან ვერტიკალური კოორდინატია, სიღრმე კი ზედაპირიდან ქვემოთ მანძილი. „−10.00 მ ნიშნული“ ყოველთვის „წყლიდან 10 მ სიღრმეს“ არ ნიშნავს. ნიშნისა და საყრდენის აღრევა ეკრანზე სწორ მოძრაობას, მაგრამ არასწორ დონეზე სამუშაოს იწვევს.
RTK და წყლის დონის შესწორება არ აურიოთ
- RTK-ზე დაფუძნებული და წყლის დონეზე დაფუძნებული რეჟიმების შესწორებები შეიძლება განსხვავდებოდეს.
- წყლის დონე ან ვერტიკალური წანაცვლება ორჯერ არ გამოიყენოთ. ფორმაში მიუთითეთ, სად რომელი შესწორება მოქმედებს.
- ხელით შეყვანილი დონის დრო და წყარო ჩაიწერეთ; ძველ მონაცემს ახლად ნუ ჩათვლით.
- კონტროლის შეცდომის დასამალად Tide Height, Pin Draft ან სხვა წანაცვლება შემთხვევით არ შეცვალოთ.
პროექტის გახსნა, მონაცემების ჩატვირთვა და აქტიური ზედაპირი
8.1 ფაილის მომზადება
შეინახეთ აქტუალური დამტკიცებული მხოლოდ-წაკითხვადი მთავარი ასლი; სამუშაო ასლი ცალკე საქაღალდეში მოათავსეთ. სახელში იყოს კოდი, შინაარსი და რევიზია. მაგალითი: IS01_DESIGN_R03.xyzფაილს ახლდეს კოორდინატების/ნიშნულების სისტემა, ერთეული და საზღვარი. პროექტი და არსებული აზომვა ერთი სახელით არ გაავრცელოთ.
| მონაცემის ტიპი | გამოყენება | ჩატვირთვამდე |
|---|---|---|
| პროექტი / .knp | შენახული ნახაზის/სამუშაოს გახსნა | შეამოწმეთ, ხომ არ არის საჭირო პარამეტრები და გარე ზედაპირები ცალკე. |
| DXF | გეგმის ხაზები, საზღვრები და პროექტის საყრდენი | გამოიყენეთ მხარდაჭერილი ფორმატი, საჭიროებისას AutoCAD R12 DXF. ხაზი ნიშნულიანი ზედაპირის განსაზღვრას არ ნიშნავს. |
| XYZ / TXT / CSV | წერტილები და ვერსიისთვის შესაფერისი ზედაპირის წყარო | E/N/Z სვეტების რიგი, გამყოფი, ათწილადი, ერთეული და ცარიელი/დაკლებული მონაცემი. |
| KML / KMZ | EPS-ის მხარდაჭერილი გეოგრაფიული საყრდენი ნახაზები | გეოდეზიური გარდაქმნა და რუკის სიმაღლის სიზუსტე ცალკე შეამოწმეთ. |
| სხვა ზედაპირის ფორმატები | თუ დაყენებული ვერსიის წამკითხველი მხარს უჭერს | მხარდაჭერა გაფართოებით არ ივარაუდოთ; მცირე ნიმუშით გამოცადეთ. |
CPS-ში EPS-ის ყველა ფორმატი შეიძლება არ იყოს. CPS-ის გამოქვეყნებული ძირითადი პროექტის ფორმატია DXF. საფუძველია ფაილის ფანჯრის მხარდაჭერა და საველე ინსტრუქცია.
8.2 პროექტის გახსნა ან ახალი სამუშაო
- ცოცხალი ჩაწერა კონტროლირებულად გააჩერეთ და არსებული საქმე შეინახეთ.
- File → Open სწორი
.knpფაილი გახსენით ან File → New ახალი სამუშაო შექმენით. - File → Save As სამუშაო ასლს ახალი სახელი მიეცით; ძველ მიღებულ საქმეს არ გადააწეროთ.
- მანქანის კონფიგურაცია ცალკე შეამოწმეთ. პროექტის ფაილში ყველა სენსორის, კალიბრაციის, NTRIP-ისა და გარე მონაცემის არსებობა არ ივარაუდოთ.
8.3 გეგმის მონაცემების შემოტანა
- File → Import აირჩიეთ ფორმატი და დამტკიცებული ფაილი.
- შესაბამის EPS-ში აირჩიეთ DXF, XYZ/TXT/CSV ან KML/KMZ. შემდეგ ხედვა მონაცემის არეს მოარგეთ.
- შეამოწმეთ ცნობილი წერტილი, ხაზის სიგრძე და ღერძები. თუ მონაცემი შორს ჩანს, გადათრევით არ შეასწოროთ; კოორდინატი/ერთეული გამოიკვლიეთ.
- ჩაიწერეთ რევიზია, არე და ჩატვირთვის შედეგი. იმავე ფენის ხელახლა ჩატვირთვამ შეიძლება შინაარსი შეცვალოს.
რუკაზე წერტილების/ხაზების გამოჩენა სამიზნე ნიშნულის ზედაპირის არჩევას არ ნიშნავს. შემდეგი ფენის ნაბიჯიც საჭიროა.
8.4 არსებული და საპროექტო ზედაპირების მინიჭება
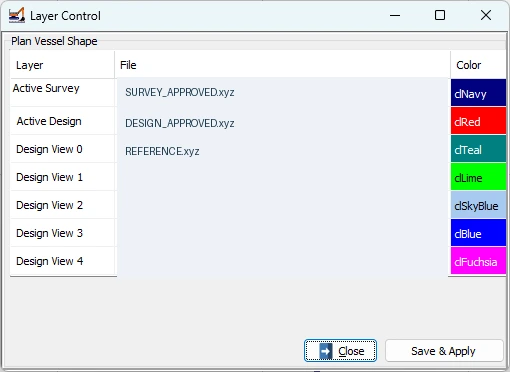 1234
- 1 Active Survey: არსებული/კონტროლირებადი საზომი ზედაპირი.
- 2 Active Design: შედარების ძირითადი პროექტი.
- 3 Design View 0–4: დამატებითი საყრდენი ზედაპირები.
- 4 Save & Apply: გამოიყენეთ და შედეგი შეამოწმეთ.
- Settings → Profile Layers მეშვეობით გახსენით Layer Control ფანჯარა. ვერსიაში სხვა მენიუსას გამოიყენეთ იგივე სახელის ფანჯარა.
- Active Survey ველში არსებული საზომი/სამუშაო ზედაპირი აირჩიეთ. გამოიყენეთ ჩასაწერი საველე ასლი; მთავარი დამტკიცებული ფაილი დაიცავით.
- Active Design ველში გათხრა/ყრილის დამტკიცებული სამიზნე ზედაპირი აირჩიეთ.
- საჭირო დამატებითი ზედაპირები Design View 0–4 ველებში დაამატეთ; ზედმეტი ცარიელი დატოვეთ.
- ფერი/ხაზი ადვილად გასარჩევი გახადეთ. მარტო ფერი ზედაპირის იდენტობა არ არის.
- Save & Apply გამოიყენეთ და გვერდითი/განივი პროფილები შეამოწმეთ; საჭიროებისას ინსტრუქციით ხელახლა ჩატვირთეთ.
- რამდენიმე ცნობილ E/N-ზე პროექტის ნიშნული შეამოწმეთ; განსაკუთრებით ქანობი, გარდატეხა და საზღვარი.
- შეინახეთ პროექტი; ცვლის ფორმაში ჩაიწერეთ სახელი, რევიზია, აქტიური ზედაპირი და კონტროლის შედეგი.
8.5 მარტივი XYZ მაგალითი
ქვემოთ მოყვანილი მონაცემები მხოლოდ სვეტების განლაგების საილუსტრაციო, გამოგონილი მაგალითია. თუ გამოყენებული წამკითხველი მხარს უჭერს E, N, Z მიმდევრობასა და გამოტოვებით გამოყოფას:
500000.000 4500000.000 -8.500
500001.000 4500000.000 -8.500
500000.000 4500001.000 -8.450
ეს სამი სტრიქონი პროექტის სრულ ზედაპირს არ წარმოადგენს. სათაურების, წერტილების ნომრების ან მძიმეებით გამოყოფილი მონაცემების შემცველი ფაილი არ ჩატვირთოთ, სანამ წამკითხველთან თავსებადობას არ დაადასტურებთ. ერთმანეთში არ აურიოთ ათწილადის მძიმე და სვეტების გამყოფი მძიმე. Z-ის გარეშე გეგმური ფაილი დამოწმებულ საპროექტო ზედაპირად არ მიიჩნიოთ.
8.6 გადაწყვეტილება ჩატვირთვის შემდეგ
- მონაცემების მდებარეობა, მასშტაბი და ნიშნული სწორია?
- აქტიური პროექტის დასახელება და რევიზია სამუშაო დავალებას შეესაბამება?
- ზედაპირი ფარავს მანქანის სამუშაო წერტილს? არის უბნები მონაცემების გარეშე?
- პროექტის პასუხისმგებელმა პირმა დასაშვები გადახრა და საყრდენი ნიშნული დაამტკიცა?
- ცნობილ წერტილზე შემოწმება წარმატებით დასრულდა? თუ არა, სამუშაო არ დაიწყოთ.
გეგმა, ჭრილები და სამიზნე მაჩვენებელი ერთობლივად წაიკითხეთ
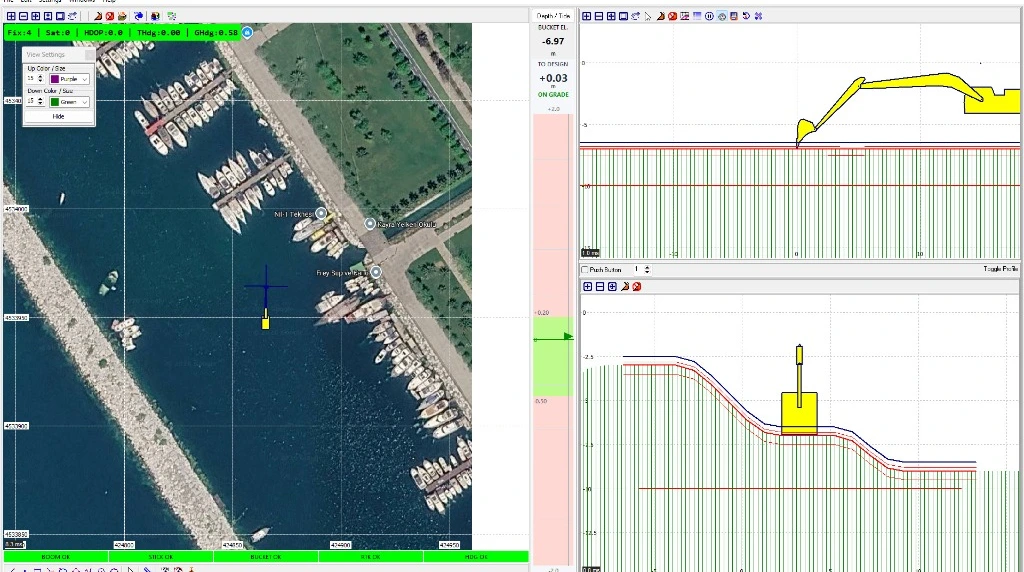 12345
- 1 გეგმა: ჰორიზონტალური მდებარეობა, მიმართულება და სამუშაო არეალი.
- 2 სამიზნესთან სხვაობა: რიცხვითი მნიშვნელობა, მიმართულება და დასაშვები გადახრის ზონა.
- 3 გვერდითი ხედი: ისრისა და სამუშაო ბოლოს გრძივი პროფილი.
- 4 განივი ხედი: განივი ჭრილი და მისი კავშირი პროექტთან.
- 5 სენსორების სტატუსის ზოლი: საჭირო არხების მდგომარეობა.
9.1 გეგმური ხედი
გეგმა ზედხედია. აქ ჩანს მანქანის კორპუსი, ისარი, სამუშაო ბოლო, ტრაექტორიები, პროექტის ხაზები და, არსებობის შემთხვევაში, რუკის ფონი. მასშტაბის შეცვლა მხოლოდ გამოსახულებას ცვლის და გაზომვის სიზუსტეს არ ზრდის. თვალყურის დევნების რეჟიმში მანქანა შეიძლება ცენტრში დარჩეს, ფიქსირებულ ხედში კი ეკრანის ფარგლებს გასცდეს. თუ მანქანა არ ჩანს, ჯერ ცენტრირება და ხილული არეალის მოცვა შეამოწმეთ.
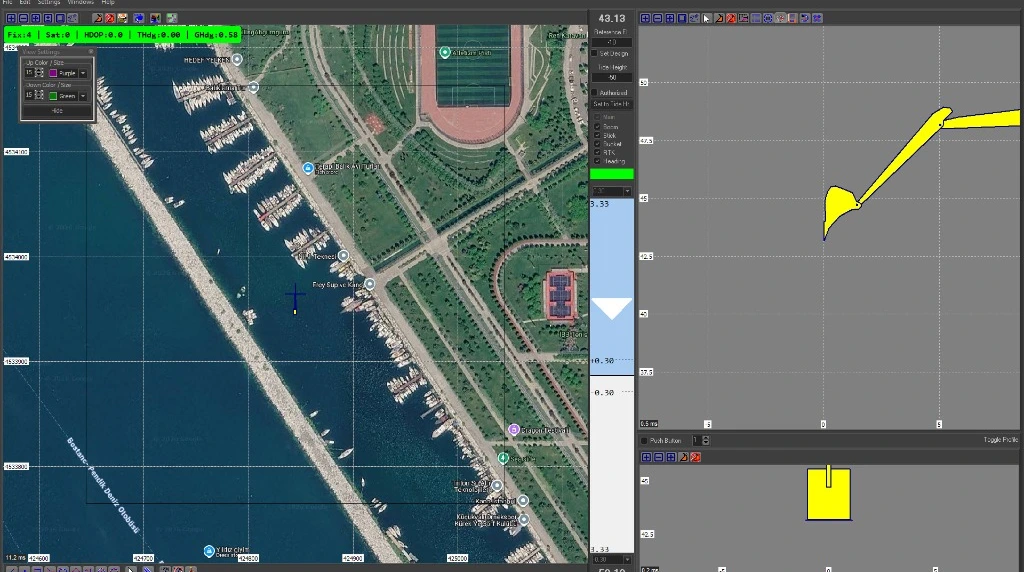
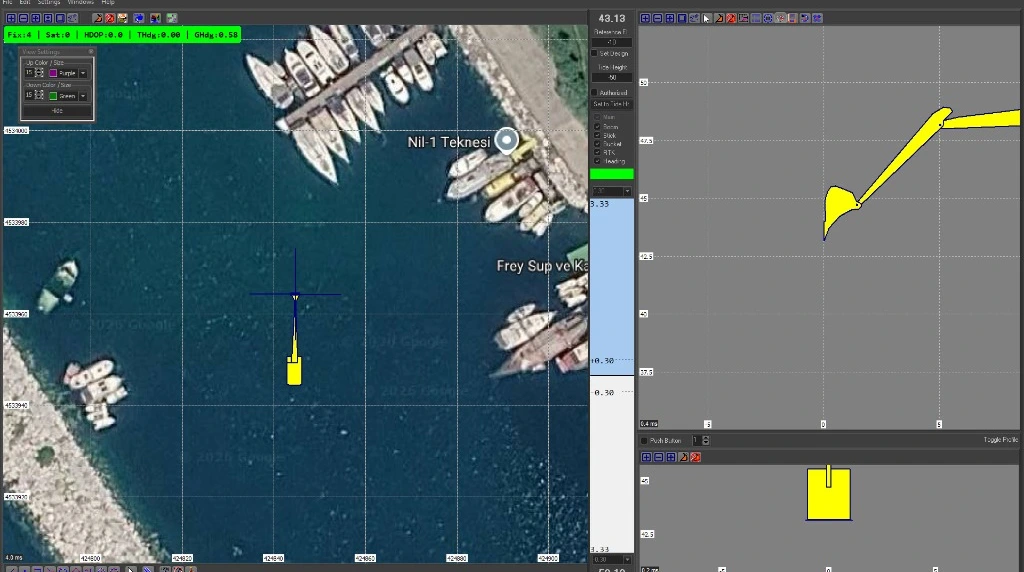
9.2 სამიზნესთან სხვაობა და დასაშვები გადახრა
Bucket El. კონფიგურაციაში განსაზღვრული სამუშაო წერტილის ნიშნულია. To Design სამიზნესთან სხვაობას აჩვენებს. LOWER / RAISE / ON GRADE ასეთი წარწერები მოძრაობის მიმართულებასა და დასაშვებ გადახრასთან შესაბამისობას განმარტავს. ნიშანი, ფერი და ჩვენების ფორმა ვერსიასა და პარამეტრებზეა დამოკიდებული, ამიტომ სამუშაოს დაწყებისას ისინი ცნობილი ნიშნულით უნდა შემოწმდეს. მხოლოდ ის არ დაიმახსოვროთ, რომ რომელიმე ფერი „კარგია“; ერთობლივად წაიკითხეთ რიცხვი, წარწერა და არჩეული ზედაპირი.
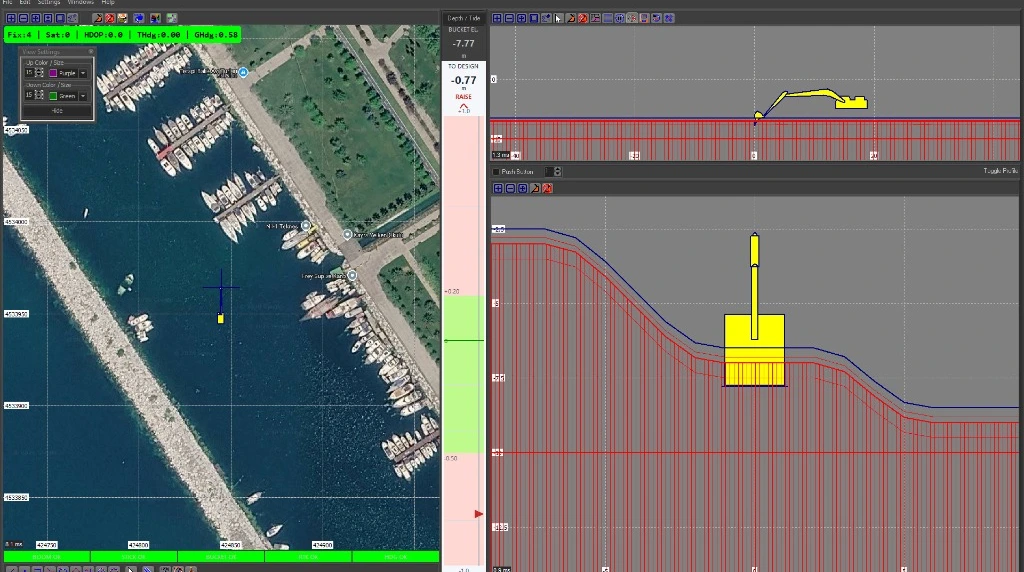 12
- 1 ამ მაგალითში უარყოფითი სხვაობა და RAISE გაფრთხილება ერთად ჩანს.
- 2 ჭრილში სამუშაო ბოლო სამიზნე ზედაპირს შეადარეთ.
ეს ეკრანი სასწავლო მდგომარეობას ასახავს. გაფრთხილების მოსახსნელად საყრდენი ნიშნული არ შეცვალოთ; რეალური სამუშაო მდგომარეობა და აქტიური პროექტი შეამოწმეთ.
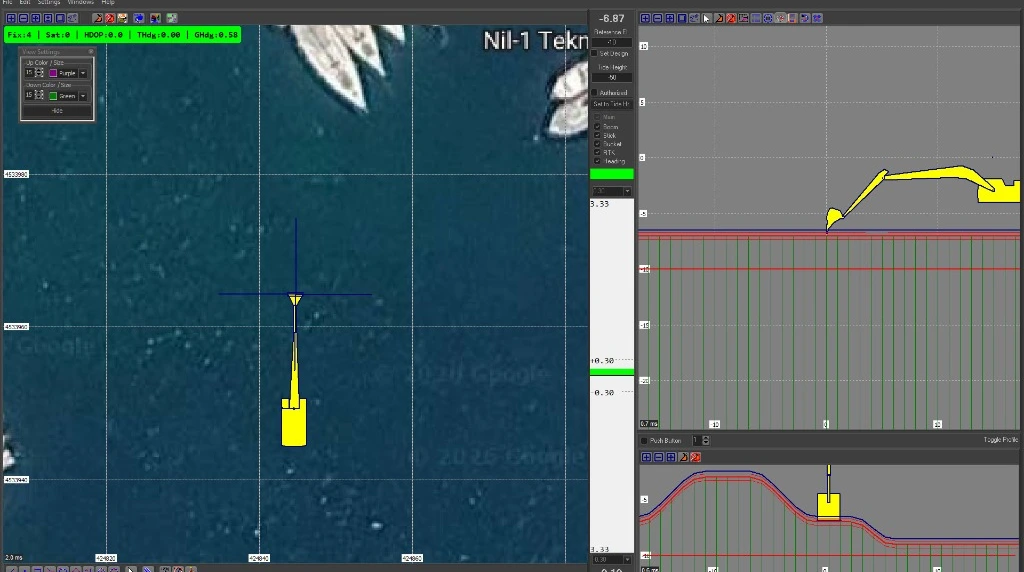 12
- 1 ვიწრო დასაშვები ზონა: განისაზღვრება პროექტის ტექნიკური მოთხოვნებით.
- 2 განივი პროფილი: შეამოწმეთ არა მხოლოდ შუა წერტილი, არამედ ფერდობთან მიმართებაც.
„On grade“ ჩვენება დამოუკიდებელ საკონტროლო აზომვას არ ცვლის.
9.3 GNSS და სტატუსის ზოლი
Fix ამონახსნის ტიპს, Sat გამოყენებული ან ნაჩვენები თანამგზავრების რაოდენობას, HDOP გეომეტრიული ხარისხის მაჩვენებელს, THdg/GHdg ასეთი ველები მიმართულების შესახებ ინფორმაციას შეიძლება აჩვენებდეს. სტანდარტულ NMEA ფორმატში Fix 4, ჩვეულებრივ, RTK ფიქსირებულ ამონახსნს ნიშნავს; ეს მოწყობილობის კონფიგურაციამ და ვერსიამ უნდა დაადასტუროს. თანამგზავრების დიდი რაოდენობა ან მწვანე ზოლი თავისთავად მთელი სისტემის სისწორეს არ ამტკიცებს.
კორპუსის, boom, stick, bucket, wire, RTK და heading არხებიდან შეაფასეთ მხოლოდ დამონტაჟებული სისტემისთვის საჭირო არხები. გამორთული დამატებითი ფუნქცია გაუმართაობად არ ჩათვალოთ; ამავე დროს, საჭირო, მაგრამ განუახლებელი არხი უყურადღებოდ არ დატოვოთ.
9.4 წითელი ხაზი და სხვადასხვა ხედები
ამ მაგალითებში წითელი ხაზი პროექტის ან სამიზნის საყრდენთანაა დაკავშირებული; ხაზების ფერები შეიძლება შეიცვალოს. ფიქსირებული საყრდენი ნიშნული და დახრილი საპროექტო ჭრილი ერთი და იგივე არ არის. გვერდითი და წინა/უკანა ხედების მასშტაბები შეიძლება განსხვავდებოდეს. სივრცეში განსაზღვრული ფიზიკური საყრდენი იგივე უნდა დარჩეს; მხოლოდ ეკრანზე პიქსელურ სიმაღლეს ნუ შეადარებთ. ძველი ვერსიების სურათები ზომების ან კალიბრაციის საზომად არ გამოიყენოთ.
კონტროლირებადი სამუშაო ექსკავატორით
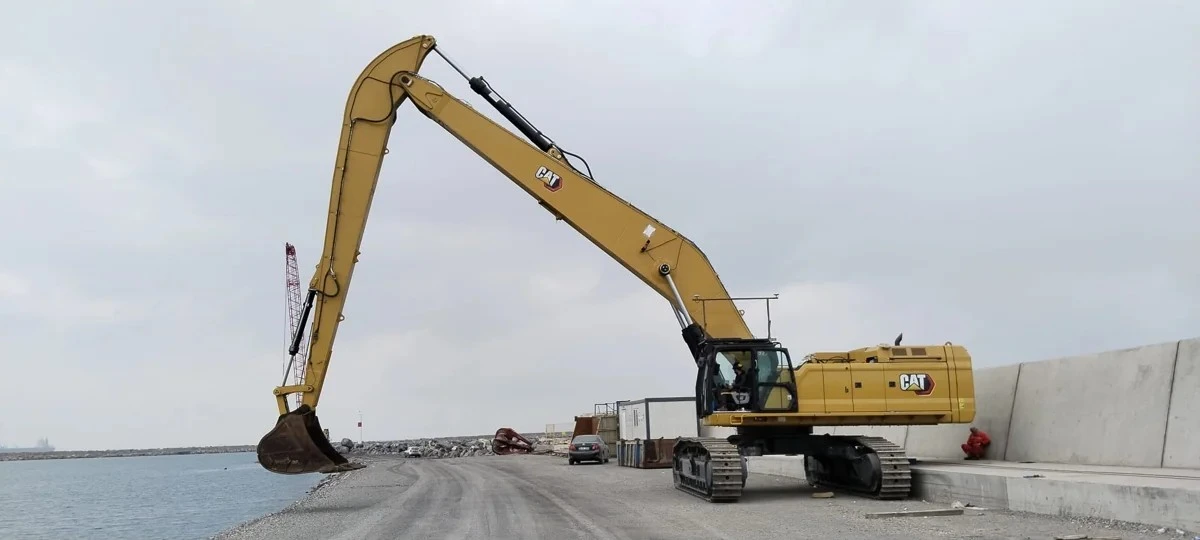
- დაადასტურეთ ციცხვის ან სამუშაო მოწყობილობის სწორი პროფილი და მოქმედი კალიბრაცია.
- სამუშაო ზონას მხოლოდ GNSS-ის, მიმართულებისა და ყველა საჭირო ისრის სენსორის გამართული მონაცემების მიღების შემდეგ მიუახლოვდით.
- გეგმაში ჰორიზონტალური მდებარეობა შეამოწმეთ, გვერდით და განივ ჭრილებში კი სამიზნე ნიშნული და ფერდობი.
- სამიზნესთან მიახლოებისას მოძრაობა შეანელეთ. გაითვალისწინეთ ეკრანის დაყოვნება, კონსტრუქციის დეფორმაცია და ფიზიკური შეხების პირობები.
- როცა ჩანაწერია საჭირო, განსაზღვრული შეხების წერტილი და მანქანის მდგომარეობა დააფიქსირეთ; წერტილი სწორი ჩაწერის რეჟიმით მონიშნეთ.
- შეამოწმეთ, რომ მონიშვნა გეგმაში ან ჩანაწერის შედეგში აისახა. მხოლოდ ღილაკის დაჭერა საკმარისად არ ჩათვალოთ.
- ახალ უბანზე გადასვლისას ზედაპირის მოცვა და სამუშაო საზღვარი ხელახლა შეაფასეთ.
ყრილისა და ამოღების სამუშაოების საერთო საყურადღებო საკითხები
პროექტის დასაშვები გადახრის მიხედვით განასხვავეთ ნაკლები ამოღება, ზედმეტი ამოღება და შესაბამისი ზონა. ციცხვის კვალით შექმნილი ზედაპირი ასახავს წერტილებს, რომლებსაც ციცხვი რეალურად შეეხო და რომელთა ჩანაწერიც სწორ დროს შესრულდა. მათ შორის დარჩენილი სიცარიელეების შემოწმების გარეშე სამუშაო დასრულებულად არ გამოაცხადოთ. საპროექტო საზღვართან ან გარდატეხის ხაზთან მიახლოებისას გეგმა და ჭრილი ერთად გამოიყენეთ.
ციცხვის შეცვლა და ცვეთა
ახალმა ციცხვმა, ჰიდროჩაქუჩმა, სწრაფჩამკეტმა ან კბილების შეცვლამ სამუშაო ბოლოს გეომეტრია შეიძლება შეცვალოს. საყრდენზე ცვეთაც მოქმედებს. ცვლილება უფლებამოსილ გუნდს აცნობეთ; დამტკიცებული პროფილის არჩევისა და დამოუკიდებელი შემოწმების დასრულებამდე სამუშაო არ განაახლოთ. ოპერატორის მიერ ოფსეტით გამოსახულების „მორგება“ დაუშვებელია.
ამწე, ბაგირი და საკიდი სისტემა ერთობლივად შეაფასეთ
CPS-ში გეგმაზე ნაჩვენები სამუშაო წერტილი რეალურ ტვირთსა და საკიდ სისტემას უნდა დაუკავშირდეს. „ტვირთის ზუსტი ცენტრი“, „კაუჭი“, „ციცხვის შეერთება“ და „მჭრელი კიდე“ ერთი წერტილი არ არის. მონტაჟის გუნდი განსაზღვრავს, რომელი წერტილი ჩანს; ოპერატორსა და აზომვის გუნდს ეს ერთნაირად უნდა ესმოდეთ.
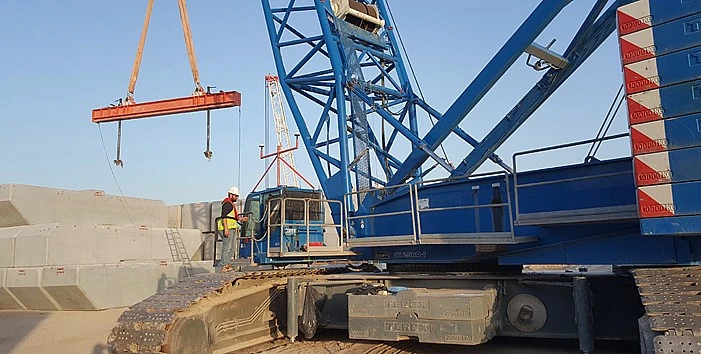
11.1 თავისუფალი ვარდნის ციცხვის ეკრანული წარმოდგენა
თავისუფალი ვარდნის ციცხვი სახსრიანი ექსკავატორის ციცხვივით არ უნდა შეფასდეს. კონფიგურირებულ ამწის ან ჯალამბრის ხედში ბაგირი და დაკიდებული ციცხვი ერთად ჩანს. გვერდით და წინა/უკანა ხედებში ერთი და იგივე ფიზიკური საყრდენი თანმიმდევრული უნდა იყოს. ბაგირის სიგრძე მნიშვნელობას რეალურ ვერტიკალურ გეომეტრიასა და კალიბრაციასთან ერთად იძენს.
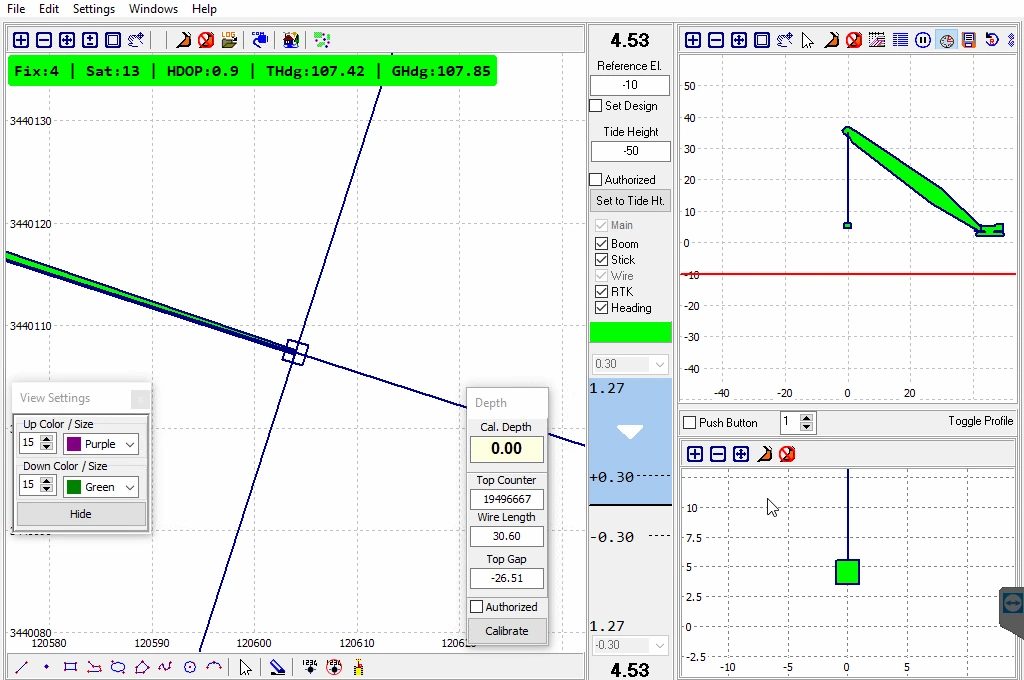 1234
- 1 გვერდითი ხედი: ისარი, ბაგირი და ციცხვი.
- 2 წინა/უკანა ხედი: იმავე სისტემის სხვა რაკურსი.
- 3 ბაგირის სიგრძისა და კალიბრაციის პანელი: ოპერატორი თვითნებურად არ ანულებს.
- 4 ხელით მონიშვნის არეალი.
ძველი ვერსიის ამ ეკრანზე ორ ხედში ფიგურების მასშტაბი და განლაგება შეიძლება განსხვავდებოდეს. ფიგურების შედარება კალიბრაციის მეთოდი არ არის; საფუძვლად მოქმედი დამტკიცებული მანქანის პროფილი გამოიყენება.
მომხმარებლის მოწოდებული პროგრამის სურათი. წყლის დონე, მრიცხველი და ნიშნულები მაგალითისთვისაა მოცემული.11.2 მოქმედებების თანმიმდევრობა
- გახსენით მანქანისა და საკიდი სისტემის დამტკიცებული პროფილი; შეამოწმეთ ბაგირის გაზომვის აქტუალურობა და მიმართულების სისწორე.
- ცნობილ საყრდენ მდებარეობაზე სიგრძე და ნიშნული შეამოწმეთ; აცნობეთ შეცვლილი ბლოკის, ბაგირის ან სამუშაო მოწყობილობის შესახებ.
- ჰორიზონტალურ სამიზნეს გეგმური ხედით მიჰყევით; უსაფრთხო გადაადგილებისა და დაშვების გეგმა მოედნის პასუხისმგებელთან ერთად შეასრულეთ.
- როცა რხევა, ბაგირის დახრა ან პლატფორმის მოძრაობა შესამჩნევია, გახსოვდეთ, რომ პოზიცია მხოლოდ მოდელის საყრდენს წარმოადგენს.
- ციცხვის ფსკერზე შეხებისას მოშვებულმა ბაგირმა გაშვებული სიგრძე ციცხვის რეალურ ნიშნულს შეიძლება დააშოროს. ჩაწერის დრო ამ გარემოების გათვალისწინებით განსაზღვრეთ.
- წერტილი დამოუკიდებელი შემოწმებით დადასტურებული მეთოდით მონიშნეთ; შეამოწმეთ ჩანაწერი და ზედაპირის განახლება.
როცა ციცხვი თავისუფლად მოძრაობს, მხოლოდ ბაგირის გაზომვა და სქემატური ხედი მჭრელი ნაწილის რეალურ მყისიერ მდებარეობას ვერ უზრუნველყოფს. ვარდნის, დარტყმისა და მოშვებული ბაგირის პირობებში ჩანაწერების მნიშვნელობა საველე პროცედურით უნდა განისაზღვროს.
11.3 Z სენსორი და ბაგირის სიგრძე — Wire Length პარამეტრები
ბაგირის სიგრძის ეკრანზე შეიძლება იყოს ჩართვის, შეტყობინების ამოცნობის, მასშტაბისა და შესწორების ველები. ამ პარამეტრებს უფლებამოსილი სამონტაჟო პერსონალი მოწყობილობისა და მექანიკური სისტემის შესაბამისად ამოწმებს. ეს საჯარო სახელმძღვანელო არ შეიცავს სპეციალურ შეტყობინებათა მიმდევრობებს, მრიცხველის კოეფიციენტებს ან სერვისულ კავშირებს. საცდელად კომუნიკაციის ფორმატი არ შეცვალოთ.
ხელით მონიშვნა და ავტომატური ჩაწერა
Manuel/push button რეჟიმში ოპერატორი ჩაწერის მოთხოვნას ღილაკით, პედლით ან შესაბამისი ეკრანული მართვის ელემენტით ქმნის. Auto Dredging რეჟიმში ჩაწერის მოთხოვნა მითითებული ინტერვალით მეორდება. ავტომატური ჩაწერა არ ნიშნავს ავტომატურ თხრას ან ამწის მოძრაობას.
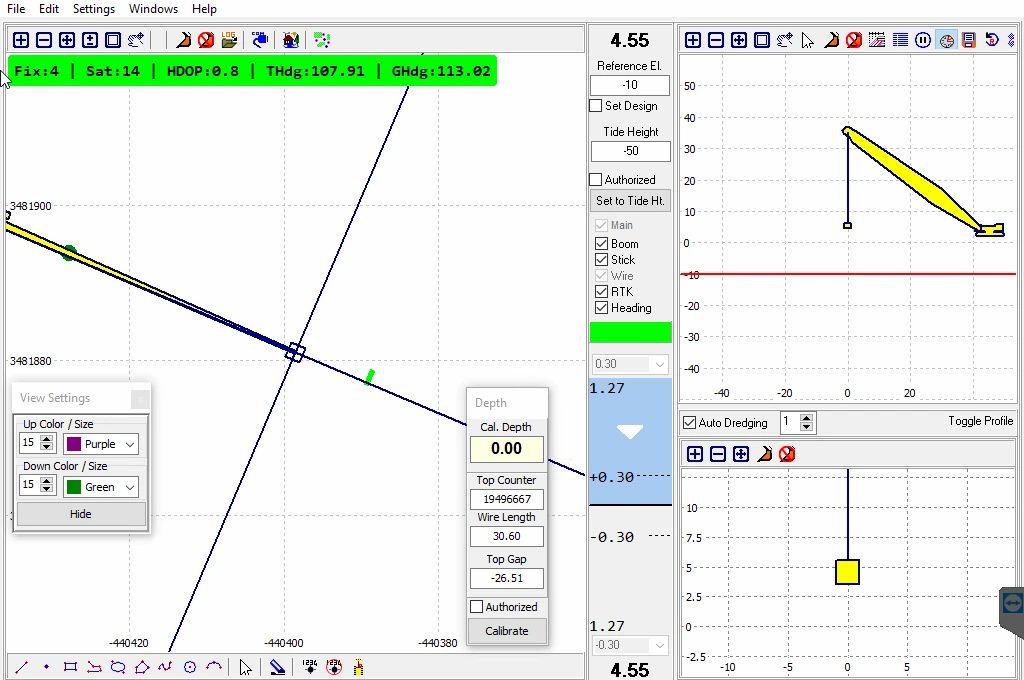 12
- 1 Auto Dredging: პერიოდული მონიშვნის არჩევა.
- 2 ჩაწერის ინტერვალი: სამუშაოსა და მანქანის სიჩქარის მიხედვით, დამტკიცებული პროცედურით განისაზღვრება.
მასალის გადატანისას ან ჰაერში მყოფი სამუშაო წვერით დატოვებულმა ავტომატურმა ჩაწერამ ზედაპირზე არავალიდური წერტილები შეიძლება დაამატოს. გამორთვის შემდეგ შეამოწმეთ, რომ ახალი ნიშნები აღარ ჩნდება.
ღილაკის პირველი გამოცდა
- დარწმუნდით, რომ ცოცხალი მონაცემები ვალიდურია და სწორი პროექტია არჩეული; განსაზღვრეთ უსაფრთხო საცდელი წერტილი.
- ერთხელ დააჭირეთ; შეამოწმეთ ნიშნისა და შესაბამისი ჩანაწერის შექმნა.
- მეორე მონიშვნამდე პირველი ოპერაციის დასრულება გადაამოწმეთ. ნუ ჩათვლით, რომ სწრაფი დაჭერები მუდმივ რიგში ცალ-ცალკე ინახება.
- შეადარეთ დაჭერისა და ჩაწერის დრო. თუ ერთი დაჭერით რამდენიმე ნიშანი ან არცერთი იქმნება, სამუშაოს დაწყებამდე მოაგვარეთ პრობლემა.
მონიშვნა პროგრამის ჩვეულებრივ მონაცემთა/ჩაწერის ციკლში სრულდება. არ ივარაუდოთ, რომ თითოეული დაჭერა დამოუკიდებელ, შეუზღუდავ რიგში ემატება. დასტურია ნიშნის ან ჩანაწერის რეალურად შექმნა.
ცვლის დასრულება
- გამორთეთ ავტომატური ჩაწერა; გააკეთეთ საჭირო ბოლო ხელით მონიშვნა.
- შეინახეთ პროექტი. შეამოწმეთ ჩანაწერების საქაღალდის თარიღი და სამუშაოს იდენტიფიკატორი.
- ცალ-ცალკე დაარეზერვეთ მოვლენების ჩანაწერები, სამუშაო ზედაპირი და საჭირო ექსპორტირებული მონაცემები.
- დარწმუნდით, რომ ფაილების ზომა ნულოვანი არ არის და რამდენიმე საცდელი სტრიქონი თანმიმდევრულია.
- ჩაინიშნეთ არასწორი მონაცემების მონაკვეთი და მიზეზი; უკვალოდ ნუ წაშლით.
- კონტროლირებულად დახურეთ პროგრამა, შემდეგ სისტემა საველე ინსტრუქციით გამორთეთ.
File → Export შემოთავაზებული ექსპორტის ფორმატი ვერსიაზეა დამოკიდებული. ნახაზის ექსპორტი არ არის სრული სარეზერვო ასლი, რომელიც ზედაპირს, სენსორების ნედლ ჩანაწერებსა და ყველა პარამეტრს მოიცავს. Open Log Folder თუ ეს ფუნქცია ხელმისაწვდომია, ჩანაწერების მდებარეობა აქედან გახსენით. ეკრანიდან ნიშნების მოცილება არ ნიშნავს, რომ ფაილში ჩანაწერები წაიშალა ან შენარჩუნდა; ჯერ სარეზერვო ასლი შექმენით.
კალიბრაცია პარამეტრებს ცვლის; გადამოწმება შედეგს ამოწმებს
კალიბრაცია სისტემასა და რეალურ მანქანას შორის კავშირს ადგენს. გადამოწმება კი დამოუკიდებელი კონტროლით ამოწმებს, იძლევა თუ არა ეს პარამეტრები სასურველ შედეგს. ერთი წერტილის გამოყენება როგორც გამართვისთვის, ისე მიღებისთვის საკმარისი არ არის. შედეგები შეამოწმეთ სხვადასხვა გაწვდენაზე, კუთხეზე, მიმართულებასა და საჭირო სამუშაო პირობებში.
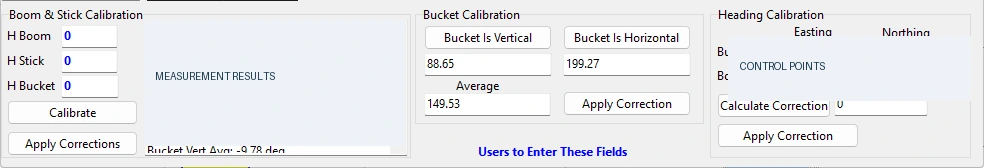 123
- 1 Boom & Stick: გაზომილი საცნობარო პოზიციები.
- 2 Bucket: კონტროლირებული ვერტიკალური/ჰორიზონტალური საყრდენები.
- 3 Heading: მიმართულების/კოორდინატების დამოუკიდებელი კონტროლი.
გეომეტრია, კონკრეტული შედეგები და საველე კოორდინატები არ გამოქვეყნებულა. ნაჩვენები ველები გადასაწერი კალიბრაციის მნიშვნელობები არ არის. გამოიყენება მხოლოდ შესაბამისი სენსორებით აღჭურვილ კონფიგურაციაში.
განვითარების არქივი, 30.10.2026; ამოჭრილია მხოლოდ მომხმარებლის მართვის ელემენტები.13.1 კალიბრაციის წინაპირობები
- მანქანა უსაფრთხოა; თითები, ციცხვი და სენსორები გამართულია; ანტენების გეომეტრია უცვლელია.
- სწორი მანქანის პროფილი, დანართი და ფიზიკური საყრდენი განსაზღვრულია.
- საზომი ხელსაწყო და საკონტროლო წერტილები შესაბამისია; GNSS/მიმართულების ამოხსნა სტაბილურია.
- წინა პარამეტრები დარეზერვებულია; გაზომვის ფორმა და მიღების დაშვებები მზადაა.
- ოპერატორსა და გამომცდელს შორის მოძრაობისა და კომუნიკაციის წესი შეთანხმებულია.
13.2 ექსკავატორის შემოწმების მიმდევრობა
- გეომეტრია: უფლებამოსილი მეთოდით გაზომეთ კორპუსის, ბუმის, მკლავისა და ციცხვის საყრდენები; შეამოწმეთ პროფილის რეალურ მანქანასთან შესაბამისობა.
- არხი/მოძრაობა: ნაწილები ნელა, სათითაოდ ამოძრავეთ და დარწმუნდით, რომ Boom-ის, Arm-ისა და Bucket-ის მონაცემები სწორ ნაწილს მისდევს.
- ბუმი და მკლავი: უსაფრთხო, ცნობილ საცნობარო პოზიციებში სიმაღლის/მდებარეობის დამოუკიდებელი გაზომვებით შეამოწმეთ და შესაბამისი კალიბრაცია შეასრულეთ.
- Bucket: საჭირო ვერტიკალური/ჰორიზონტალური საყრდენი პოზიციები უსაფრთხოდ შექმენით. სენსორი და წვერის მოდელი ერთად გადაამოწმეთ.
- Heading: მანქანის/მკლავის მიმართულება დამოუკიდებელი მიმართულებით ან კოორდინატებით შეამოწმეთ.
- გამოყენება: შეინახეთ დამტკიცებული შესწორებები. არასწორი არხის გამოსასწორებლად სხვა არხებს ოფსეტები ნუ დაუმატებთ.
- დამოუკიდებელი გამოცდა: გადაამოწმეთ კალიბრაციაში გამოუყენებელ საკონტროლო წერტილებში, სხვადასხვა გაწვდენასა და მიმართულებაზე.
13.3 CPS-ისა და ბაგირის სიგრძის შემოწმების მიმდევრობა
- განსაზღვრეთ სამუშაო წერტილი: დაკიდების შეერთებაა, ციცხვის მჭრელი პირი თუ სხვა წერტილი?
- დაშვებისა და აწევისას შეამოწმეთ, რომ ნაჩვენები ბაგირის სიგრძე თანმიმდევრულად და სწორი მიმართულებით იცვლება.
- რამდენიმე უსაფრთხო, ცნობილ სიგრძეზე/ნიშნულზე დამოუკიდებელი გაზომვები აიღეთ. მხოლოდ სამუშაო დიაპაზონის ერთი ბოლო ნუ გამოცდით.
- Cal. Depth, Calibrate ან მსგავსი ფუნქცია მხოლოდ გადამოწმებული საყრდენით, სწორი ნიშნითა და უფლებამოსილებით გამოიყენეთ.
- შეამოწმეთ ზევით/ქვევით მოძრაობის განმეორებადობა და ბაგირის, დოლურისა და ბლოკების პირობების გავლენა.
- განსაზღვრეთ რხევისა და მოშვებული ბაგირის მდგომარეობები; ოპერატორს ასწავლეთ, რა პირობებში მიიღება ჩანაწერი.
13.4 შედეგების შეფასება
მუდმივი სხვაობა შეიძლება საყრდენის/ოფსეტის ან გეომეტრიის პრობლემაზე მიუთითებდეს; გაწვდენაზე დამოკიდებული ცვლილება — კუთხე/გეომეტრიაზე; მოტრიალებაზე დამოკიდებული სხვაობა — მიმართულება/კორპუსზე. ეს მხოლოდ მინიშნებებია. ჯერ გაზომვის პირობები გადაამოწმეთ; ერთი რიცხვის გასწორება მთელ სისტემას არ ამოწმებს.
ბროშურაში მითითებული GNSS-ის ან სენსორის სიზუსტე მთელი ციცხვის/ტვირთის სისტემის საველე მიღების დაშვებად ნუ გამოიყენებთ. საერთო შედეგი გაწვდენაზე, დეფორმაციაზე, დანართზე, საყრდენზე, მონტაჟსა და სამუშაო პირობებზეა დამოკიდებული.
გამოცდების მატრიცა და სამუშაოს განახლება
| გამოცდა | მეთოდი | მიღება / ჩანაწერი |
|---|---|---|
| მდებარეობა და ნიშნული | ნაჩვენები სამუშაო წერტილი დამოუკიდებელ ცნობილ წერტილებში გაზომეთ. | დამტკიცებულ ჰორიზონტალურ/ვერტიკალურ დაშვებებშია; გაზომვები და სხვაობები ჩაწერილია. |
| მიმართულება | გაიმეორეთ ცნობილ მიმართულებასა და სხვადასხვა მოტრიალებაზე. | პროექტის მიმართულების დაშვებაშია; არამუდმივი სხვაობა გამოკვლეულია. |
| მოძრაობა / გეომეტრია | მოკლე, საშუალო და გრძელი გაწვდენა და მკლავის სხვადასხვა უსაფრთხო მდგომარეობა. | მთელი სამუშაო დიაპაზონი წარმოდგენილია; საზღვრებს გარეთ მდგომარეობები განსაზღვრულია. |
| ბაგირის სიგრძე | რამდენიმე ცნობილ სიგრძეზე დაშვება/აწევა. | მიმართულება, მასშტაბი და განმეორებადობა თანმიმდევრულია; ბაგირის მოშვების ზღვარი ცნობილია. |
| ღილაკი / ავტომატური ჩაწერა | ერთჯერადი და განმეორებითი მონიშვნა, ავტომატური დაწყება/შეჩერება. | მოსალოდნელი ჩანაწერები ფაილშია; უნებლიე ჩანაწერები არ არის. |
| მონაცემთა შეწყვეტა | უფლებამოსილი პირი უსაფრთხო გამოცდაში მონაცემთა დაკარგვას იმიტირებს. | ოპერატორი არავალიდურ/გაყინულ მონაცემებს არჩევს; უსაფრთხო გაჩერების პროცედურა არსებობს. |
| ხელახლა გაშვება | კონტროლირებული დახურვა/გახსნა; იგივე პროექტისა და პარამეტრების შემოწმება. | სწორი პროფილი და მონაცემები აღდგა; ხელახალი ჩაწერის გამოცდა წარმატებულია. |
ცოცხალი შეერთებების შემთხვევითი გამოძრობით ნუ გამოცდით. შეწყვეტის გამოცდის მეთოდს უფლებამოსილი პირი განსაზღვრავს. მიუღებელი შედეგისას სამუშაო ჩერდება; პარამეტრის ცვლილება, განმეორებითი გამოცდა და დამტკიცება ფიქსირდება.
მიღების ფორმის შინაარსი
თარიღი/დრო, მანქანისა და დანართის იდენტიფიკაცია, პროგრამის ვერსია, მანქანის პროფილი, პროექტის რევიზია, ჰორიზონტალური/ვერტიკალური საყრდენი, საკონტროლო ხელსაწყო, პირობები, მოსალოდნელი/გაზომილი E/N/Z, სხვაობები, დაშვება, ჩააბარა/ვერ ჩააბარა, შემსრულებელი და დამმტკიცებელი. „თვალით კარგია“ მიღების შედეგი არ არის.
სხვაობის რუკა და 3D მოდელი სწორად გამოიყენეთ
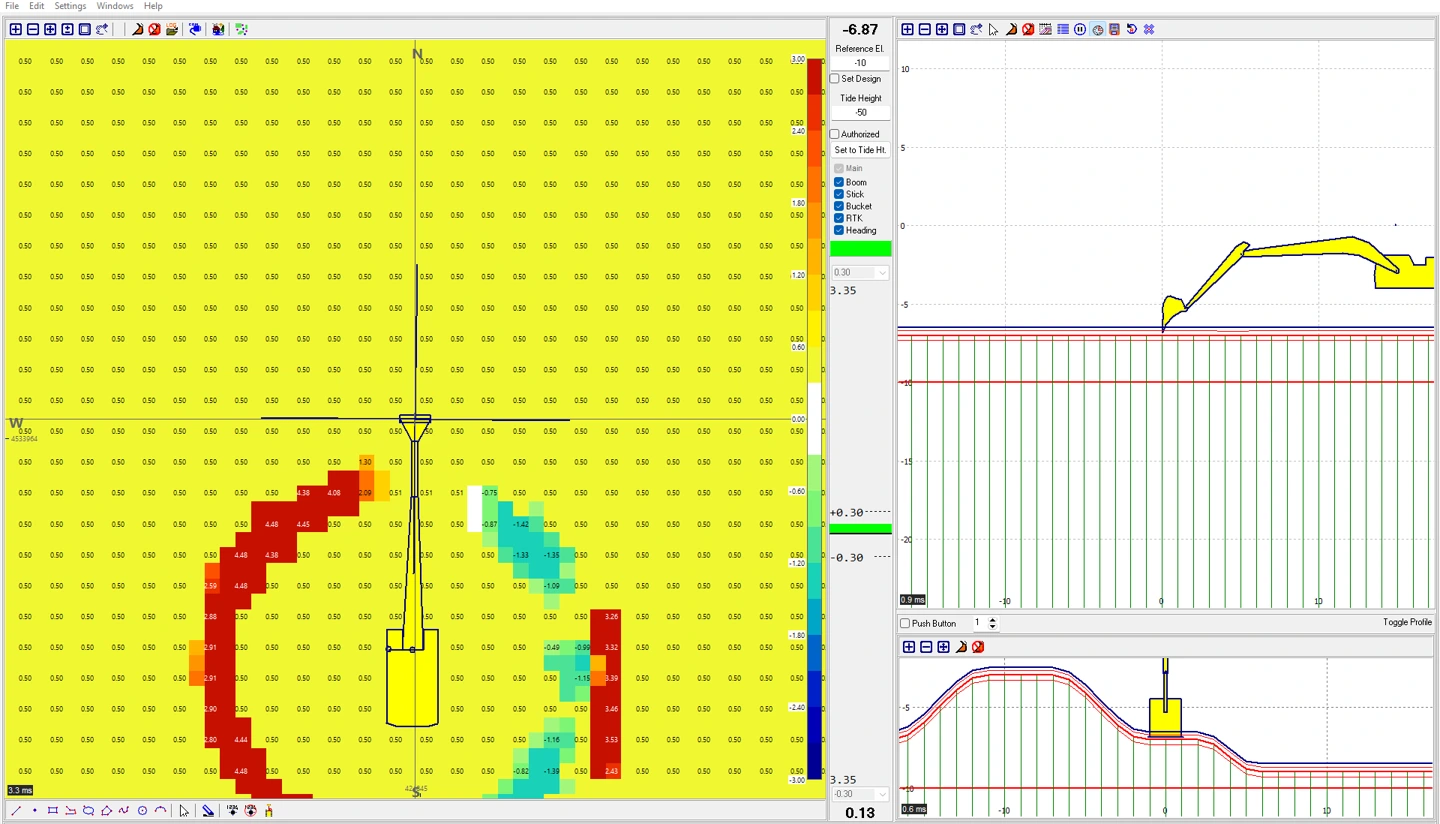 123
- 1 უჯრედული სხვაობები: არჩეულ ზედაპირებსა და შერჩევასთან კავშირი.
- 2 ფერთა სკალა: დიაპაზონისა და ნიშნის მნიშვნელობის შემოწმება.
- 3 კვეთები: სხვაობის გეომეტრიული მნიშვნელობა.
ჯერ შეამოწმეთ, რომელი ორი ზედაპირი შედარდება. ფერთა დიაპაზონის ცვლილებით იგივე სხვაობა სხვა ფერით შეიძლება გამოჩნდეს. უჯრედის ზომა დეტალსა და გამოთვლის დატვირთვაზე მოქმედებს; პატარა უჯრედი თავისთავად უფრო ზუსტ გაზომვას არ ნიშნავს. მონაცემთა გარეშე არე „შესაბამის ნიშნულად“ არ მიიჩნიოთ.
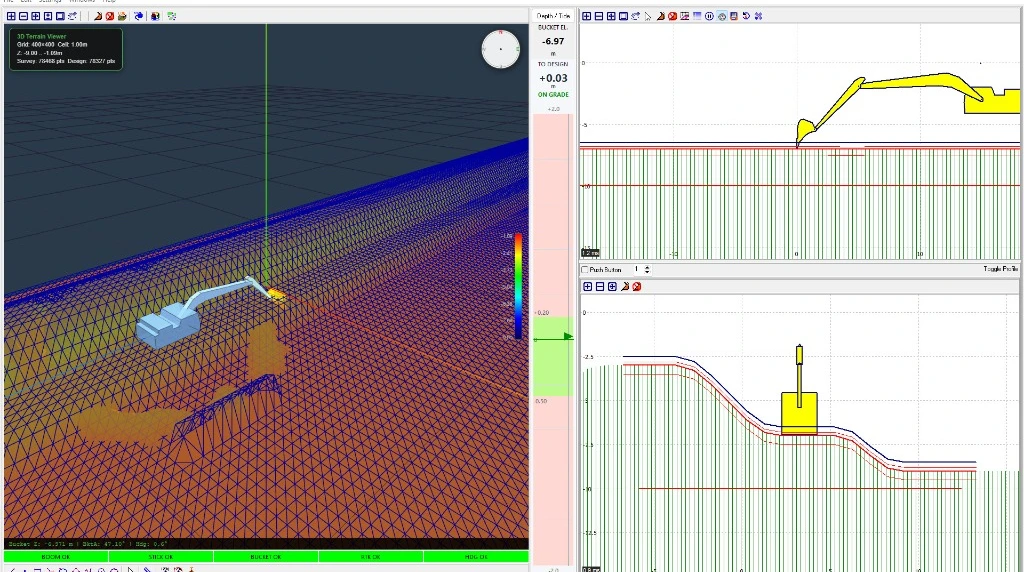 12
- 1 მოდელის, მანქანისა და სამუშაო ზედაპირის კავშირი.
- 2 იგივე სამუშაოს კვეთები — მიზნობრივი ნიშნულისა და ფერდობის შესამოწმებლად.
3D ხედში კამერა, პერსპექტივა და ვერტიკალური გაზვიადება აღქმაზე მოქმედებს. ნიშნული მხოლოდ გარეგნობის მიხედვით არ მიიღოთ. შეამოწმეთ, ნაჩვენებია პროექტი, აზომილი ზედაპირი თუ მიმდინარე ჩანაწერები. სატელიტური/რუკის ფონი ვიზუალური კონტექსტია და სანაპიროს, ნაგებობის ან ხაზის აზომვით სიზუსტეს არ უზრუნველყოფს.
თუ 3D არ იხსნება
ჯერ 2D ხედებისა და მონაცემების მუშაობა შეამოწმეთ. შემდეგ უფლებამოსილმა პირმა WebView2, გრაფიკული მხარდაჭერა და საჭირო ფაილები შეამოწმოს. თუ ჩაწერა გამართულია, მხოლოდ 3D პრობლემის მოსაგვარებლად სენსორის კალიბრაცია არ შეცვალოთ.
მოვლა, ცვლილებები და რეზერვირება
ყოველ ცვლაში
- უსაფრთხო ადგილიდან შეამოწმეთ სენსორის კორპუსი, სამაგრი, ანტენა და ხილული კაბელი.
- შეატყობინეთ მოშვების, დარტყმის, წყლის შეღწევის, გადახურების ან ჩაჭყლეტის შესახებ.
- ეკრანი შესაბამისი მეთოდით გაწმინდეთ; ვენტილაცია არ დაფაროთ.
- შეამოწმეთ საკონტროლო წერტილი და ჩაწერა; პროექტი/ჩანაწერები დაარეზერვეთ.
პერიოდულად ან მოვლენის შემდეგ
ციცხვის/კბილის/დანართის შეცვლის, თითის ან მკლავის შეკეთების, სენსორის/ანტენის მოხსნის, კაბელის, ბლოკის ან ბაგირის შეცვლის, დარტყმის, გადატანის, პროგრამის/კონფიგურაციის ან საყრდენის ცვლილების შემდეგ შესაბამისი კალიბრაცია/გადამოწმება მეორდება. პერიოდულობა რისკით, სამუშაო ინტენსივობითა და ჩაბარების გეგმით დგინდება.
გამართული და უცვლელი მონტაჟის პარამეტრები შეიძლება სტაბილური იყოს, მაგრამ ყოველდღიური ვიზუალური კონტროლი და დამოუკიდებელი გადამოწმება მაინც საჭიროა. დარტყმა და გეომეტრიის ცვლილება ხელახალი შეფასების მიზეზია.
რას მოიცავს სარეზერვო ასლი?
პროექტი/ნახაზი, აქტიური და დამატებითი ზედაპირები, საჭირო მანქანის პარამეტრები, ფორმის/დანართის ფაილები, ჩანაწერები, კალიბრაციის/მიღების ფორმები და ვერსია. საიდუმლო კავშირის მონაცემების შემცველი ფაილები წვდომის კონტროლით ინახება და საჯაროდ არ ნაწილდება.
განახლების შემდეგ ჯერ კონტროლირებული გამოცდა, შემდეგ დამოუკიდებელი წერტილის კონტროლი ჩაატარეთ. პრობლემისას დამტკიცებული დაბრუნების პროცედურა გამოიყენეთ. ძველი და ახალი პარამეტრების შერევით ფაილები თვითნებურად არ დააკოპიროთ.
რა გააკეთოთ და რა არა
გააკეთეთ
- აირჩიეთ სწორი მანქანა და დანართი.
- პროექტის რევიზია წერილობით გადაამოწმეთ.
- ერთად შეამოწმეთ GNSS, მიმართულება და სენსორების აქტუალურობა.
- დაწყებისას და ცვლილების შემდეგ ცნობილი წერტილი გაზომეთ.
- ჩაწერის გადაწყვეტილებისას ბაგირის მოშვება და ტვირთის რხევა გაითვალისწინეთ.
- შეამოწმეთ ჩაწერის რეჟიმი და რეალური ფაილი.
- საეჭვო მონაცემთა მონაკვეთი დროით ჩაინიშნეთ.
- პარამეტრების ცვლილება რეზერვით, დასაბუთებითა და გამოცდით მართეთ.
არ გააკეთოთ
- მხოლოდ ეკრანი უსაფრთხოების ან მიღების მტკიცებულებად არ მიიჩნიოთ.
- სხვა მანქანის კოეფიციენტი, ოფსეტი ან პორტის პარამეტრი არ გადაიტანოთ.
- მიზნის დასამთხვევად დათუმი ან წყლის დონე არ შეცვალოთ.
- კავშირის პინები არ დაამოკლოთ და ყუთი არ გახსნათ.
- ჰაერში ან გადატანისას არასაჭირო ავტომატური ჩაწერა ჩართული არ დატოვოთ.
- წვერის მდებარეობის გაყინვისას მოძრაობა არ გააგრძელოთ.
- არასწორი ჩანაწერები უკვალოდ არ წაშალოთ.
- კალიბრაციისა და მხარდაჭერის ფაილები საჯაროდ არ გააზიაროთ.
ხარვეზის აღმოფხვრა: ნიშანი → შემოწმება → გადაწყვეტილება
ჯერ მანქანა უსაფრთხო მდგომარეობაში გადაიყვანეთ. რამდენიმე პარამეტრი ერთდროულად არ შეცვალოთ. ყოველ ეტაპზე შედეგის ცვლილება ჩაიწერეთ. დაუდგენელი ხარვეზით ზუსტ სამუშაოს არ დაუბრუნდეთ.
| ნიშანი | უსაფრთხო პირველი შემოწმება | შემდეგი ნაბიჯი / რას მოვერიდოთ |
|---|---|---|
| მდებარეობა არ არის / RTK არავალიდურია | GNSS-ის კვება/მდგომარეობა, ანტენის ხილვადობა, კავშირი და შესწორების წყარო. | შეამოწმეთ, პორტს სხვა პროგრამა ხომ არ იყენებს. გეოდეზიური პარამეტრები შემთხვევით არ შეცვალოთ; უფლებამოსილ მხარდაჭერას მიმართეთ. |
| მანქანა არასწორ ადგილზეა | პროექტი, ერთეული, დათუმი, ზონა, ღერძების რიგი; ცნობილი წერტილი. | შეცდომის დასამალად ნახაზი არ გადაათრიოთ. გარდაქმნა გეოდეზისტთან გადაამოწმეთ. |
| ნიშნული მუდმივი სიდიდით მცდარია | ვერტიკალური დათუმი, გაზომილი ფიზიკური წერტილი, წყლის დონის/ოფსეტის ორმაგი გამოყენება. | შემთხვევით ნუ დააკალიბრებთ. მიზეზი დამოუკიდებელი ნიშნულით გამიჯნეთ. |
| გაწვდენით შეცდომა იზრდება | სწორი დანართი, გეომეტრია, სენსორის/თითების გამართულობა და სხვადასხვა გაწვდენის გამოცდები. | უფლებამოსილი გეომეტრიის/კუთხის კონტროლი. მთელი დიაპაზონი ერთი ვერტიკალური ოფსეტით არ გაასწოროთ. |
| მოტრიალებისას შეცდომა იცვლება | Heading, ანტენის სამაგრი და კორპუსის საყრდენი. | ცნობილი მიმართულების გამოცდა; ანტენის გადატანისას ხელახალი გადამოწმება. |
| მკლავი უკუღმაა / გაყინულია | შესაბამისი სენსორის მდგომარეობა, ხილული დაზიანება და ნაწილი-არხის შესაბამისობა. | შეაჩერეთ სამუშაო; უფლებამოსილმა პირმა არხი/მონტაჟი შეამოწმოს. |
| ბაგირის სიგრძე არ იცვლება / ხტება | მოწყობილობა ჩართულია? მონაცემები აქტუალურია? ხილული მექანიკური დაზიანება ხომ არ არის? | უფლებამოსილმა გუნდმა კავშირისა და მექანიკური გაზომვის მიზეზები გამიჯნოს. მრიცხველი თვითნებურად არ გაანულოთ. |
| დაჭერისას ნიშანი არ არის | ცოცხალი მონაცემები, პროექტის/ზედაპირის არჩევა, რეჟიმი, ჩაწერის უფლება და ფაილი. | ერთხელ უსაფრთხოდ გამოსცადეთ. ერთდროულად სხვა პორტის პროგრამა არ გახსნათ; კაბელი/პინები საცდელად არ გადააერთოთ. |
| ერთი დაჭერით ბევრი ნიშანი | ავტომატური რეჟიმი ჩართულია? ღილაკი/პედალი გაჭედილია? მოვლენების დრო? | დროის მაგალითები მხარდაჭერის გუნდს მიაწოდეთ. ოპერატორმა კავშირის/სერვისის პარამეტრები არ შეცვალოს. |
| პროექტი არ ჩანს | Active Design-ის ფაილი, წვდომა, არე, ნიშნული და Save & Apply. | გეგმის იმპორტი აქტიურ ზედაპირად არ ჩათვალოთ; პატარა, შემოწმებული მაგალითით გამოცადეთ. |
| გვერდითი/წინა ხედი არათანმიმდევრულია | მანქანის პროფილი, ფიზიკური საყრდენი, მასშტაბი, ვერსია და მონაცემთა აქტუალურობა. | კალიბრაცია გამოსახულებას არ მოარგოთ. შეამოწმეთ ცნობილი წერტილი და მიმდინარე ვერსია. |
| 3D ცარიელია / არ იხსნება | 2D და ზედაპირის მონაცემები მუშაობს? საჭირო გარემო დაყენებულია? | უფლებამოსილმა პირმა გრაფიკა/WebView2 და ფაილები შეამოწმოს. |
| გახსნისას პარამეტრები იკარგება | შენახვა/ჩაკეტვა, სწორი პროგრამის მალსახმობი და მომხმარებლის ჩაწერის უფლება. | გამორიცხეთ არასწორი ინსტალაციის საქაღალდე/კონფიგურაცია. ყველაფრის ხელახალი კალიბრაცია არ ჩაატაროთ. |
| ჩანაწერის ფაილი არ არის | ჩაწერის რეჟიმი, საქაღალდე, თარიღი/დრო, თავისუფალი ადგილი და ჩაწერის უფლება. | ეკრანის წერტილები ფაილის მტკიცებულება არ არის. ახალი საცდელი ჩანაწერი ფაილში გადაამოწმეთ. |
| ინტერფეისი ნელია | ზედაპირის სიმჭიდროვე, ჩვენების პარამეტრები, თავისუფალი ადგილი და ფონური დატვირთვა. | მონაცემების/პარამეტრების რეზერვირების შემდეგ უფლებამოსილი ოპტიმიზაცია. უსაფრთხოების პროგრამა არ გამორთოთ. |
მხარდაჭერის მოთხოვნის დანართები
მანქანის/დანართის იდენტიფიკაცია, პროგრამის ვერსია, პრობლემის დრო და დროის სარტყელი, გამეორების ნაბიჯები, მოსალოდნელი/რეალური შედეგი, სენსორისა და GNSS-ის მდგომარეობა, ბოლო ცვლილება, შესაბამისი ჩანაწერების მონაკვეთი და დაფარული საიდუმლო ველებით ეკრანი. პაროლები, ლიცენზიის გასაღებები, დისტანციური წვდომა და სენსიტიური კოორდინატები საჯაროდ არ გააზიაროთ.
ცვლისა და ჩაბარების საკონტროლო სიები
მონიშვნები დროებითია და გვერდის განახლებისას იშლება. ოფიციალური ჩანაწერისთვის შევსებული ფორმა დაბეჭდეთ ან სამუშაოს აღრიცხვის სისტემაში გადაიტანეთ.
ცვლის დასაწყისი
ცვლის დასრულება
საველე კონტროლის ჩანაწერი
| სამუშაო / რევიზია | ............................................................ |
|---|---|
| თარიღი / დრო / ოპერატორი | ............................................................ |
| მანქანა / დანართი / პროფილი / ვერსია | ............................................................ |
| საკონტროლო წერტილი / საყრდენი | ............................................................ |
| მოსალოდნელი E / N / Z | ............................................................ |
| დაკვირვებული E / N / Z | ............................................................ |
| სხვაობა / დაშვება / შედეგი | ............................................................ |
| შენიშვნა / გამოსასწორებელი ქმედება / დამტკიცება | ............................................................ |
ტერმინები და ხშირი კითხვები
| ტერმინი | მნიშვნელობა |
|---|---|
| Boom | მანქანის კორპუსიდან ამომავალი ძირითადი ბუმი. |
| Arm / stick | ბუმსა და ციცხვს შორის მეორე მკლავი. |
| Bucket / teeth | ციცხვი / მჭრელი კბილი; ნაჩვენები საყრდენი წერტილი მონტაჟისას განისაზღვრება. |
| Heading | მანქანის/ანტენის სისტემის მიმართულება; მოძრაობის მიმართულებას აუცილებელი არაა ემთხვეოდეს. |
| IMU / მოძრაობის სენსორი | სენსორული კომპონენტი, რომელიც დამონტაჟებულ სისტემაში ნაწილის პოზის/მოძრაობის მონაცემებს იძლევა. |
| GNSS / RTK / NTRIP | სატელიტური პოზიციონირება / ზუსტი შესწორებით ამოხსნა / ქსელით შესწორებების გადაცემა. |
| E / N / Z ან H | აღმოსავლეთი / ჩრდილოეთი / განსაზღვრული საყრდენის ნიშნული. |
| Survey / design / DTM | არსებული/აზომილი ზედაპირი / მიზნობრივი ზედაპირი / რელიეფის ციფრული მოდელი. |
| Wire length / rope payout | Z სენსორით თვალყურიდევნებული ბაგირის სიგრძე; რეალურ ვერტიკალურ ტვირთის მდებარეობას უპირობოდ არ უდრის. |
| Calibration / verification | კალიბრაცია: კავშირის გამართვა. გადამოწმება: შედეგის დამოუკიდებელი გაზომვით შემოწმება. |
მწვანე ეკრანის დანახვისას მუშაობა შემიძლია?
არა. სწორი პროექტი, საყრდენი, პროფილი და საკონტროლო გაზომვა ერთად უნდა გადამოწმდეს. ფერები იცვლება; სენსორის ვალიდური კავშირი გეომეტრიის სისწორეს არ ადასტურებს.
ციცხვის წერტილების ზედაპირი საბოლოო ბათიმეტრიაა?
ავტომატურად არა. ეს სამუშაოს/პროგრესის ჩანაწერია, რომელიც ჩაწერის დროს, შეხების წერტილსა და შერჩევის არეზეა დამოკიდებული. საბოლოო მიღებისთვის პროექტის დამოუკიდებელი გაზომვისა და ხარისხის გეგმა გამოიყენეთ.
Auto Dredging მანქანას ავტომატურად ამოძრავებს?
ამ სახელმძღვანელოში Auto Dredging პერიოდული ჩაწერის/მონიშვნის არჩევანია. ჰიდრავლიკურ მოძრაობას, თხრასა და აწევას ოპერატორი მართავს.
ზედიზედ დაჭერისას ყველა მოთხოვნა ინახება?
შეუზღუდავ, მუდმივ რიგს ნუ ივარაუდებთ. შეამოწმეთ ოპერაციის დასრულება და ფაილში შენახული ნიშანი. საჭირო ჩაწერის სიხშირე საველე გამოცდით უნდა დადასტურდეს.
იგივე ციცხვის ხელახლა დაყენებისას კონტროლი საჭიროა?
მონტაჟი, თითის ღრეჩო, კბილი ან საყრდენი შეიძლება შეიცვალოს. დამტკიცებული პროფილითა და საკონტროლო გაზომვით გადამოწმებამდე ზუსტ სამუშაოს არ დაუბრუნდეთ.
სატელიტური სურათის სანაპირო მიზნობრივ საზღვრად გამოვიყენო?
დამტკიცებულ აზომილ პროექტს ვერ ჩაანაცვლებს. ფონის დრო, მდებარეობის სიზუსტე და სალიცენზიო პირობები განსხვავდება.
სახელმძღვანელოს მნიშვნელობები ჩემს მანქანაზე გამოვიყენო?
არა. სურათები სხვადასხვა თარიღისა და საცდელი მდგომარეობისაა. პორტი, მრიცხველი, ოფსეტი, წყლის დონე, დაშვება და კოორდინატები მაგალითებია.
მოცვა, წყაროები და ვერსიის შენიშვნა
დოკუმენტი: Kordil EPS/CPS-ის ერთიანი მომხმარებლისა და საველე სახელმძღვანელო, ქართული გამოცემა თურქული ორიგინალის საფუძველზე, ვერსია 1.0, 14.11.2026. ეს საჯარო გზამკვლევია ოპერატორებისა და საველე გუნდებისთვის და არა ავტორიზებული სერვისის ან წარმოების დოკუმენტი. გამოიყენება მონტაჟის ხელშეკრულებასთან, მანქანის უსაფრთხოების სახელმძღვანელოსთან, პროექტის სპეციფიკაციასა და დამტკიცებულ საველე პროცედურებთან ერთად.
სურათები შერჩეულია მომხმარებლის ეკრანებიდან, Kordil-ის 2025–2026 წლების საველე არქივიდან, 2026 წლის განვითარების ეკრანებიდან და ოფიციალური გვერდებიდან. ძველი ეკრანები პროცესს განმარტავს. შეუსაბამო სამუშაო მაგიდა მოჭრილია; ზოგი გზა, მნიშვნელობა და შედეგი სასწავლოდ აშკარად დაფარულია. ფოტოზე დაუდასტურებელი სენსორის პოზიციები არ მონიშნულა.
პროდუქტის ოფიციალური წყაროები
- Kordil EPS — სისტემა, კომპონენტები და გამოყენების არე
- Kordil CPS — ამწის პოზიციონირება და საველე გამოყენება
- Kordil GNSS-H4 — მდებარეობისა და მიმართულების სისტემა
- Kordil EPS — გამოყენების ოფიციალური გალერეა
პროდუქტის მოცვა და ფუნქციები შეკვეთაზე/მონტაჟის პაკეტზეა დამოკიდებული. სახელმძღვანელო ციფრული სიზუსტის განცხადებების ნაცვლად საველე დამოუკიდებელ მიღების გამოცდებს ეყრდნობა. მესამე მხარის რუკების/სატელიტური ფონის უფლებები და პირობები მოქმედებს.
ვებპაკეტში არ შედის სპეციალური პროტოკოლები, სენსორის შიდა სტრუქტურა, ალგორითმები, სერვისული კავშირები, კალიბრაციის კოეფიციენტები, ფორმულები, პაროლები ან ლიცენზიის მონაცემები. ფოტოები გარეგნობისა და გამოყენების კონტროლისთვისაა და არა უკუინჟინერიისთვის ან ზომებიანი მონტაჟის ნახაზად.