Kordil EPS® & CPS
Bütünleşik Kullanıcı Kılavuzu
Makineden projeye, ölçümden güvenli uygulamaya.
Ekskavatörler, vinçler ve deniz inşaatı ekipleri için donanım ve yazılımı birlikte anlatan saha rehberi.
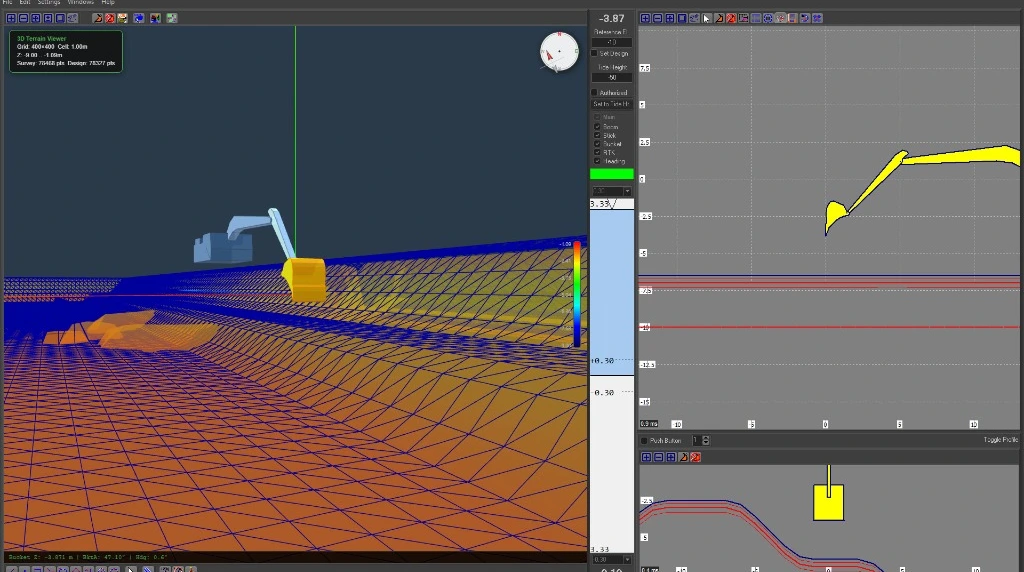 123
- 1 3B çalışma alanı ve makinenin modele göre konumu.
- 2 Boyuna/yan görünüm: erişim ve çalışma kotu.
- 3 Enine/ön-arka görünüm: yanal konum ve profil ilişkisi.
İçindekiler
- Kapsam ve hızlı başlangıç
- Güvenli kullanım
- EPS / CPS sistem ailesi
- Donanım ve sensörler
- Görev ve yetki sınırları
- Kurulum ve devreye alma
- Koordinat, kot ve su seviyesi
- Proje ve veri yükleme
- Ekranları okuma
- Ekskavatör ile çalışma
- Vinç ve serbest düşmeli kova
- İşaretleme ve kayıt
- Test ve kalibrasyon
- Kabul ve kalite kontrolü
- Fark haritası ve 3B
- Bakım ve değişiklik yönetimi
- Yapın / yapmayın
- Sorun giderme
- Sahada kullanılacak listeler
- Terimler ve sık sorulanlar
- Sürüm ve kaynaklar
Doğru veri. Doğru makine. Doğru referans.
Bu kılavuz, Kordil EPS — Excavator Positioning System ve Kordil CPS — Crane Positioning System ile bir işin hazırlanmasından vardiya sonu teslimine kadar izlenecek bütünleşik iş akışını açıklar. Yazılım ekranları kadar GNSS, hareket sensörleri, halat uzunluğu ölçümü ve makine üzerindeki donanım da sistemin parçasıdır.
Kordil EPS/CPS sisteminin tüm ana bileşenleri Kordil tarafından geliştirilir ve bütünleşik çözüm olarak sunulur. Kordil H4 GNSS, Kordil hareket algılama ve sensör arayüzü çözümleri, EPS/CPS yazılımı ve saha entegrasyonu bu bütünlüğü oluşturur. Kordil OEM bilgisayar ve ekran çözümleri kurulum paketine göre seçilir. Bu ifade; ekskavatör/vincin kendisinin, işletim sisteminin veya her elektronik alt parçanın Kordil üretimi olduğu anlamına gelmez.
Operatör: 2, 8–12, 17–19. Kurulum personeli: 4–7, 13–14, 16. Ölçme/proje sorumlusu: 7–8, 12, 14–15. Ekran adları, farklı kurulumlarda kolay bulunması için İngilizce karşılıklarıyla birlikte verilmiştir.
Vardiya başında 8 adım
- Çalışma alanını, makineyi ve kablo/sensör bağlantılarını emniyetli konumdan kontrol edin.
- Onaylı makine konfigürasyonunu ve doğru iş/proje dosyasını açın.
- GNSS çözümünü, yönü ve gerekli sensörlerin güncelliğini kontrol edin.
- Aktif tasarım ile mevcut yüzeyi ve bunların revizyonlarını doğrulayın.
- Yatay koordinat sistemini, düşey referansı ve varsa su seviyesi düzeltmesini kontrol edin.
- Bilinen kontrol noktasında bağımsız kot/konum kontrolünü yapın.
- Güvenli bir deneme noktasında bir işaret alın; kayıt dosyasına geçtiğini doğrulayın.
- Doğru kayıt moduyla işe başlayın; sorun halinde ilerlemek yerine durdurup teşhis edin.
Kurulum paketleri ve sürümler aynı ekranları veya bütün seçenekleri içermeyebilir. Bir seçeneğin bu kılavuzda bulunması, her makinede etkin olduğu anlamına gelmez. Sahaya ait teslim ve kabul formu esas alınır.
Rehberlik sistemi, emniyet sisteminin yerine geçmez
Makinenin hareketinden operatör sorumludur. Operatör; saha işaretçisi, kaldırma sorumlusu ve iş güvenliği talimatlarıyla birlikte çalışır. Ekranda görülen boş alan, sahada engel bulunmadığını kanıtlamaz.
- Asılı yük veya kova altında bulunmayın. Kurulum, kontrol ve temizlik için makineyi emniyete alın; gerekiyorsa enerji izolasyonu uygulayın.
- Sensör, anten veya kabloya erişim için çalışan makineye tırmanmayın. Yüksekte çalışma, deniz üzerinde çalışma ve düşmeye karşı koruma kurallarını uygulayın.
- Elektrik hattı, boru hattı, yapı ve yasak bölge yakınında yalnızca ekran görüntüsüne dayanarak yaklaşmayın. Onaylı emniyet mesafeleri ve gözcü gereklidir.
- Konum veya kot sıçraması, donmuş veri, geçersiz GNSS, kopuk sensör ya da yanlış tasarım şüphesinde hassas çalışmayı durdurun.
- Kova temasından üretilen kayıtlar bağımsız hidrografik ölçüm veya nihai kabul ölçümü yerine kendiliğinden geçmez.
Çalışmayı durdurma koşulları
Doğrulanamayan referans; kaymış anten/sensör; doğrulanmamış kova değişimi; beklenmeyen halat gevşekliği/salınım; güncel olmayan veri; kabul sınırını aşan kontrol ölçüsü; tasarım kapsamı dışında çalışma. Emniyetli duruma geçin, kayıt zamanını not edin, yetkili ekibe bildirin ve yeniden doğrulama yapılmadan hassas işe dönmeyin.
EPS ve CPS birlikte nasıl düşünülmeli?
Kordil EPS
Ekskavatörün gövde, boom, arm/stick ve bucket geometrisini konum/yön ve hareket ölçümleriyle ilişkilendirir. Operatör çalışma ucunu proje yüzeyi ve kesitlerle karşılaştırır.
Kordil CPS
Vinç uygulamalarında makine konumu, boom açısı ve halat açılımı gibi ölçümlerden yapılandırılmış çalışma noktasını izler. Dolgu, yerleştirme, montaj ve deniz inşaatı çalışmalarında operatöre proje referansı verir.
Her iki çözümde ortak ilke şudur: onaylı proje + doğru makine geometrisi + güncel ölçüm + doğrulanmış referans. Ekskavatörde mafsallı kol zinciri; vinçte boom ve askı düzeni öne çıkar. Aynı “kova kotu” etiketi farklı düzenlerde farklı fiziksel referansı temsil edebilir. Kabul formunda ölçülen nokta açıkça tanımlanmalıdır.
| Çalışma düzeni | Temel izleme | Özel kontrol |
|---|---|---|
| Hidrolik ekskavatör | Gövde/yön, boom, arm, bucket ve uç konumu | Kova dişi, pim geometrisi ve sensör yönleri |
| Vinç / CPS | Konum, yön, boom ve halat/askı düzeni | Tanımlı yük/çalışma noktası; gerçek askı geometrisi |
| Serbest düşmeli kova / winch | Vinçle taşınan kova, halat uzunluğu ve tanımlı referans | Gevşek halat, salınım, taban teması ve düşme sonrası sakinleşme |
| Yüzer platform | Yukarıdakilere ilave platform/referans koşulları | Su seviyesi, hareket ve proje kotuna geçişin doğrulanması |
“Is an excavator”, “Is a lifting crane”, “Is a winch dredger” ve “Is a gravity graber” gibi makine seçenekleri birbirinin yerine kullanılmaz. Özellikle serbest düşmeli bir düzenin hangi profille çalışacağı Kordil kurulum personeli tarafından belirlenir; yalnızca şekil güzel görünsün diye makine tipi değiştirilmez.
Makine üzerindeki ana bileşenler
Donanımı yalnızca ekrandaki bir simge olarak değil, ölçüm zincirinin fiziksel parçası olarak değerlendirin. Bir braketin gevşemesi, bir antenin yer değiştirmesi veya sensör kablosunun ezilmesi çalışma ucunda hata oluşturabilir. Bileşen sayısı ve yerleşimi makineye göre değişir.
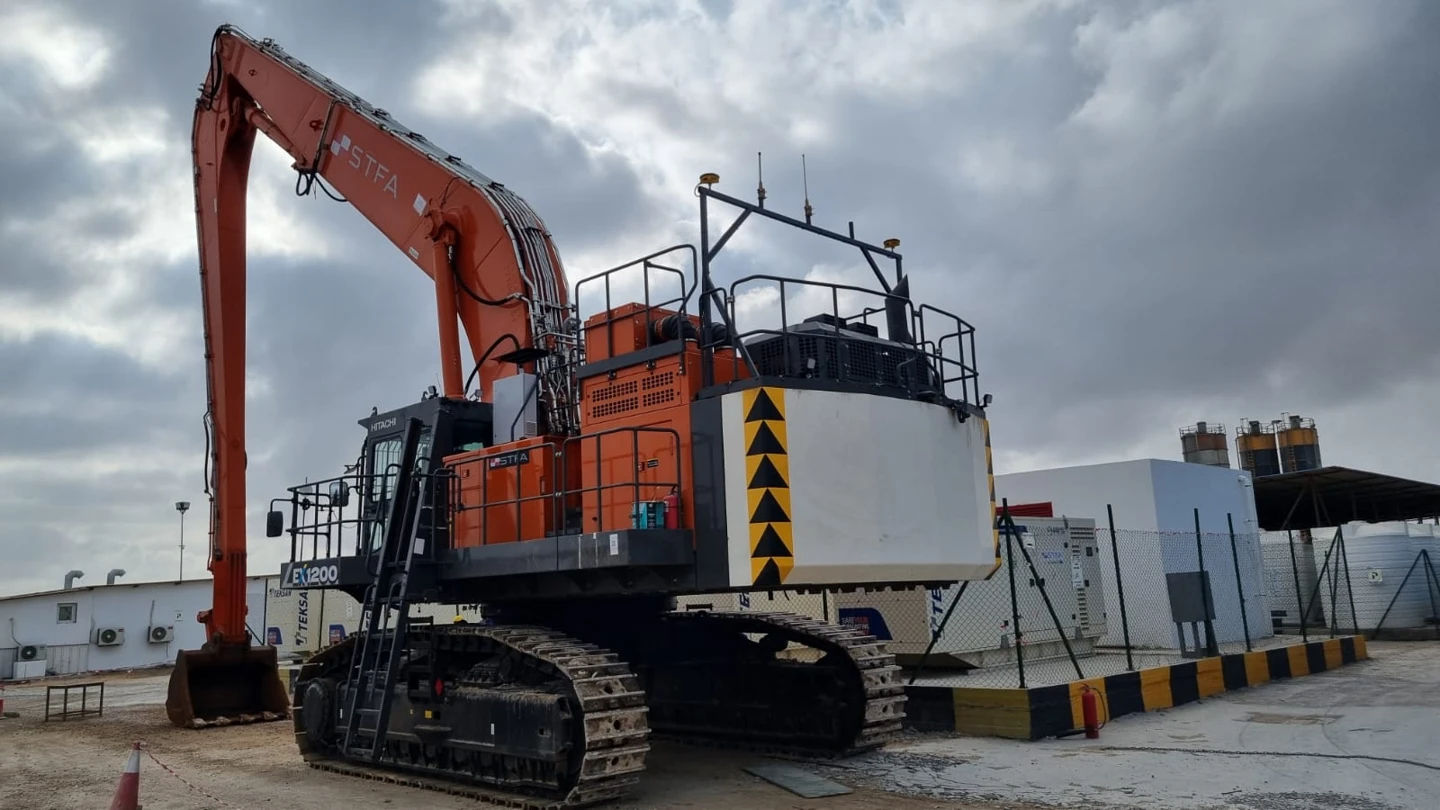 1234
- 1 Boom: gövdeden yükselen ana kol.
- 2 Arm / stick: kovaya uzanan ikinci kol.
- 3 Bucket: kova ve zemine temas eden çalışma ucu.
- 4 Üst yapıdaki anten taşıyıcısı.
4.1 Boom, arm/stick ve bucket sensörleri
Boom sensörü ana kolun duruşunu; arm/stick sensörü ikinci kolun duruşunu; bucket sensörü kovanın yönelimini izlemeye yardımcı olur. Gövde sensörü bulunan sistemlerde makinenin eğimi de değerlendirilir. Bu ölçümler, onaylı makine geometrisiyle birlikte çalışma noktasının belirlenmesinde kullanılır. Sensörün ekranda veri üretmesi, fiziksel montajının doğru olduğunu tek başına kanıtlamaz.
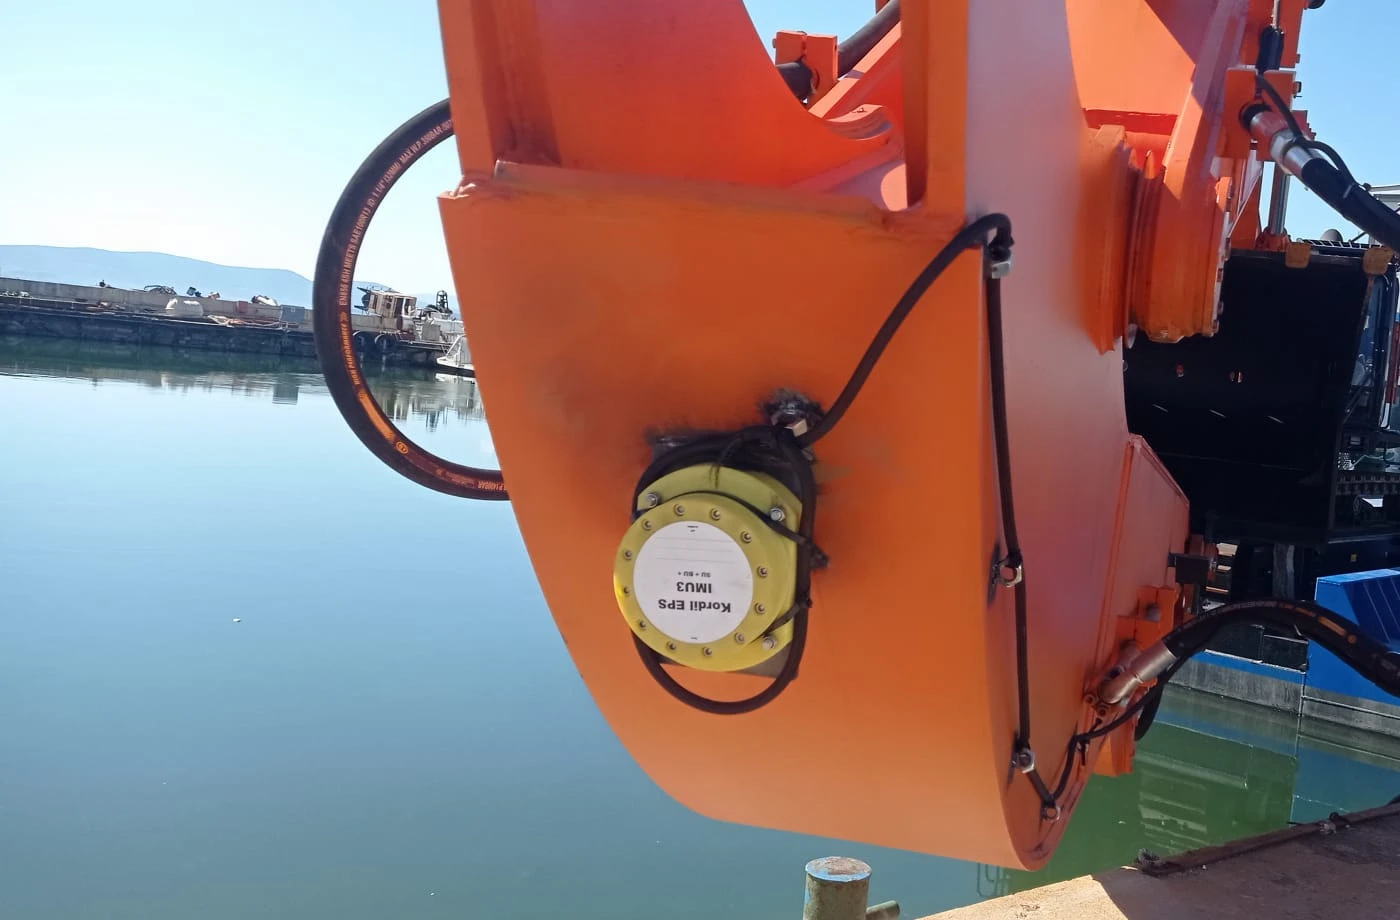 12
- 1 Fotoğrafta görülen Kordil IMU sensör muhafazası.
- 2 Dış kablo ve sabitleme bölgesi: darbe, kopma ve sürtünmeye karşı kontrol edilir.
Bu yakın çekim sensörün dış görünümünü tanıtır. Boom/arm/bucket üzerindeki kanal eşleşmesi kurulum belgesinden doğrulanır; yalnızca fotoğrafa bakılarak atanmaz. Montaj açısı, iç bağlantı ve özel haberleşme ayrıntıları bu kılavuzun kapsamı dışındadır.
Kordil saha arşivi, 2026; ilgisiz personel görüntüsü kırpılmıştır.| Bileşen | Operatörün kontrolü | Yetkili ekibin kontrolü |
|---|---|---|
| Boom / arm sensörü | Muhafaza, braket ve görünür kabloda hasar; ekrandaki hareketin sürekliliği | Kanal eşleşmesi, montaj doğrultusu, referans konumlarda doğrulama |
| Bucket sensörü / uç modeli | Kova değişimi, diş aşınması, darbe ve anormal yönelim | Uç/pim referansı, geometrik profil, yeni ataşmana uygun kalibrasyon |
| Gövde ve yön algılama | Makine dönerken ekran yönünün tutarlılığı | Gövde referansı, heading düzeltmesi ve anten/kol ilişkisinin doğrulanması |
| GNSS antenleri | Görüş açıklığı, gevşek taşıyıcı, kablo ve su girişi | Anten tanımı, ofsetler, yön referansı ve çözüm kalitesi |
| Z sensörü / halat uzunluğu | İndirme/kaldırmada düzenli değişim; ani sıçrama veya donma | Ölçek, yön, bilinen boylarda doğrulama; makara/halat düzenine uygunluk |
| Kabin ekranı ve bilgisayar | Okunabilirlik, sağlam montaj, havalandırma ve güncel veri | Güç koruması, veri bağlantısı, yedekleme ve uygun yazılım sürümü |
| İşaretleme düğmesi / pedal | Deneme işaretinin gerçekten kaydedilmesi | Giriş eşleşmesi ve makineye uygun güvenli bağlantı |
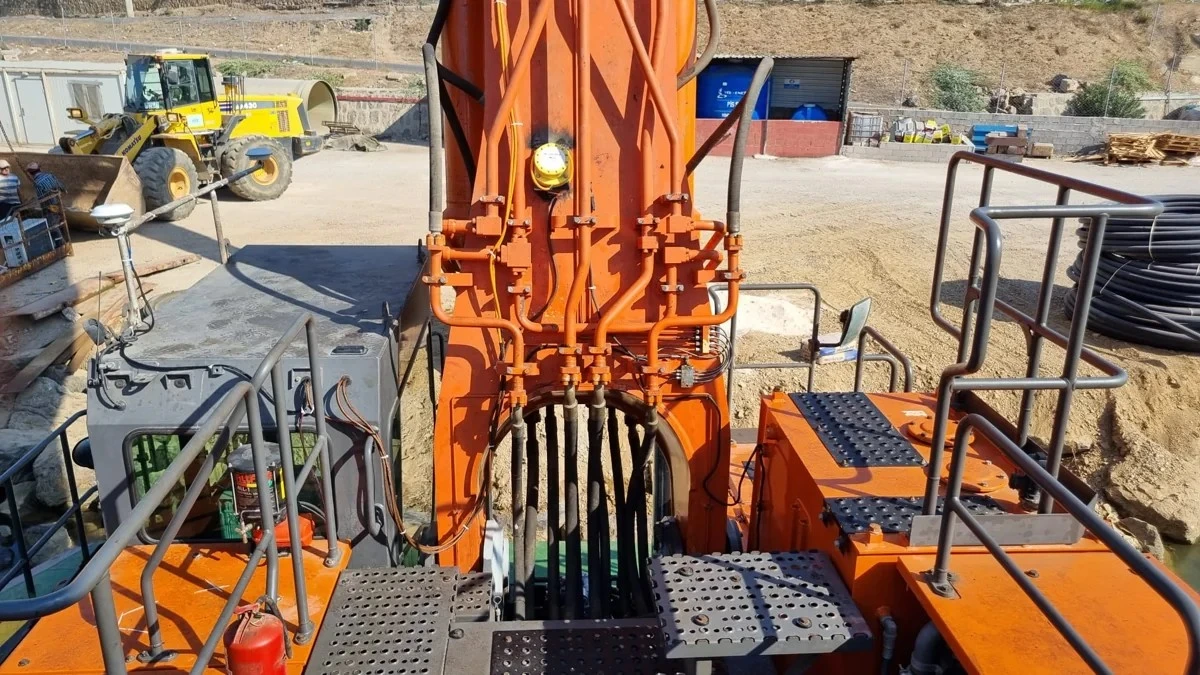 12
- 1 Boom üzerinde görülen Kordil hareket sensörü.
- 2 Kabin yanındaki GNSS antenlerinden biri.
Boom, arm ve bucket sensörlerinin sistem içindeki eşleşmeleri kurulumda tanımlanır. Braket gevşemesi veya darbe sonrası ilgili kanalın yeniden doğrulanması gerekir. Fotoğraf bir montaj ölçüsü veya servis bağlantı şeması değildir.
Görsel: kordil.com, Kordil EPS ürün sayfası.4.2 Kordil H4 GNSS — konum ve yön referansı
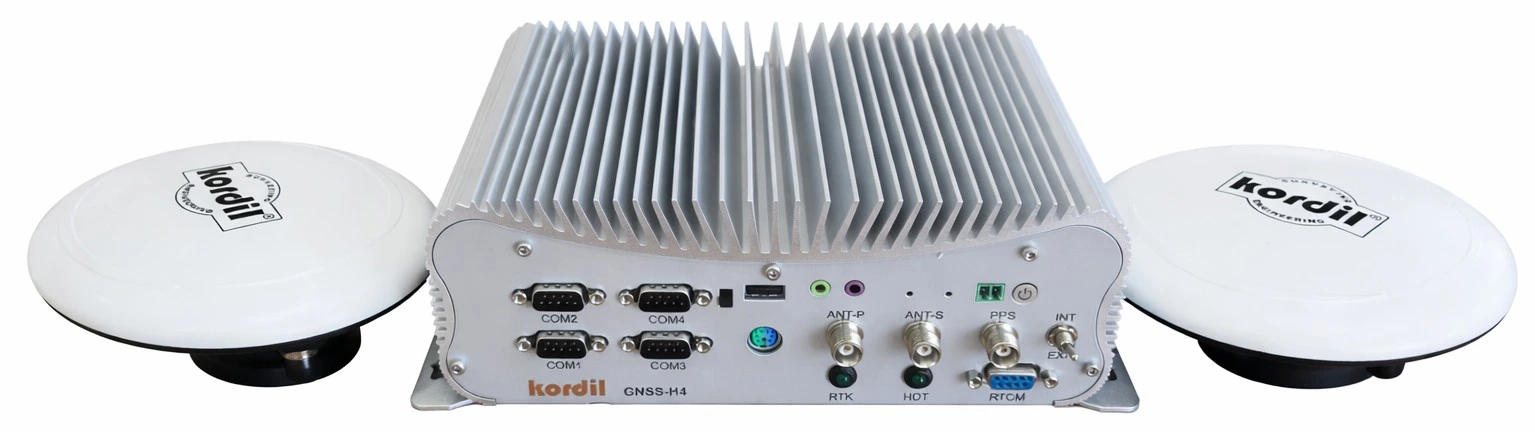
Çift antenli GNSS konum/yön çözümü ile bütünleşik bilgisayar platformu. EPS/CPS kurulumundaki görev ve bağlantılar teslim edilen pakete göre yapılandırılır. H4 alıcısının doğruluğu, kova ucunun toplam doğruluğuyla aynı kavram değildir.
Ürün görseli: kordil.com, Kordil GNSS-H4 ürün sayfası; 14.11.2026.Konum çözümünde uydu görünürlüğü, yansıma etkileri ve düzeltme verisi; yön çözümünde ise anten geometrisinin değişmemesi önemlidir. RTK düzeltmesi NTRIP veya kurulu saha bağlantısıyla sağlanabilir. Operatör yalnızca “bağlı” ibaresine değil, konum/yön çözüm durumuna ve kontrol ölçüsüne bakmalıdır.
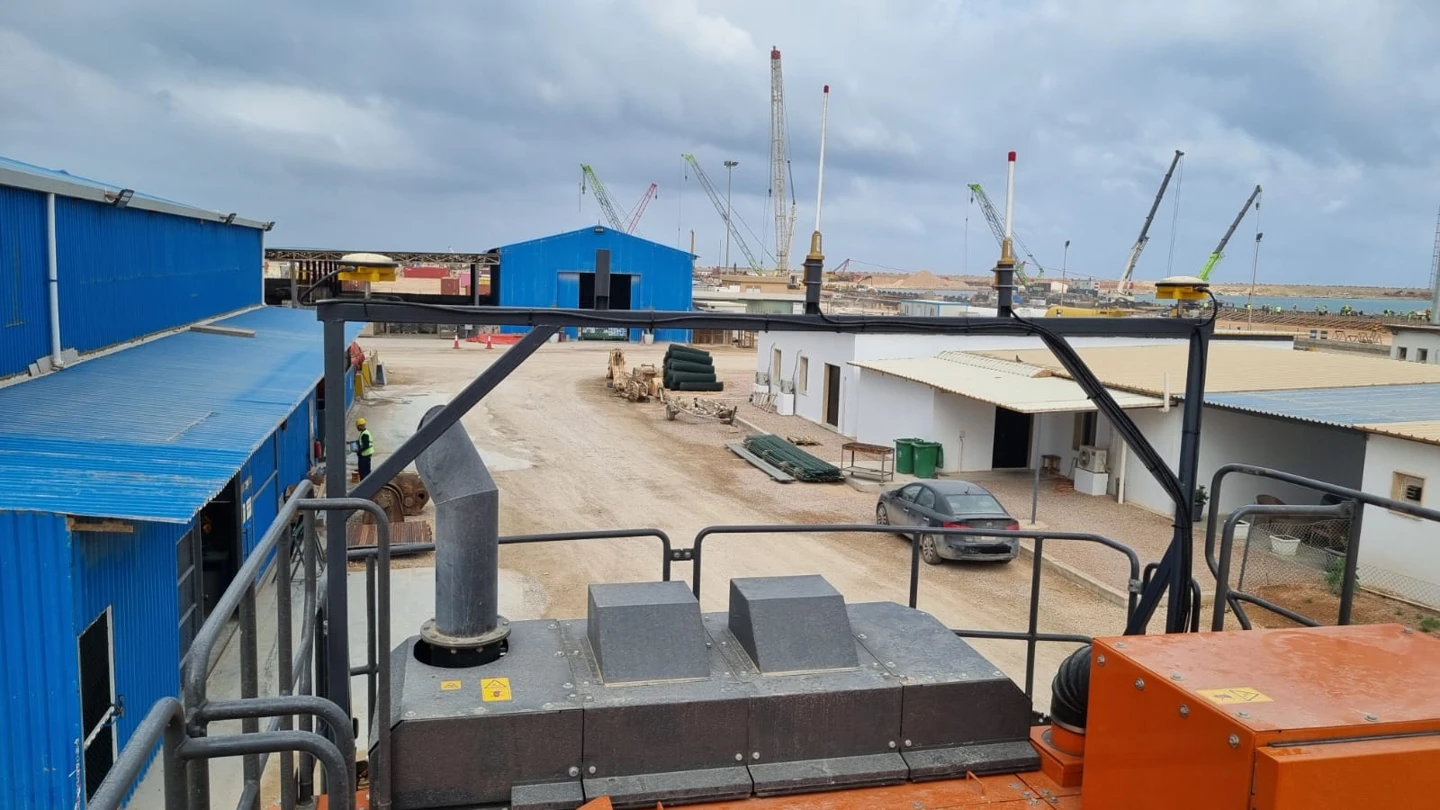 123
- 1 Birinci GNSS anteni.
- 2 İkinci GNSS anteni.
- 3 Sabit taşıyıcı: geometrisi korunmalı, eğilme/gevşeme bildirilmelidir.
Fotoğraftaki uzaklık ve yerleşim başka makine için ölçü olarak kullanılmaz. Antenlerin yerini değiştirmeyin; taşıyıcıyı yük bağlama veya tutunma noktası olarak kullanmayın.
Kordil saha arşivi, 2026.4.3 Z sensörü, halat uzunluğu ve kabin
Z sensörü, vinç ve serbest düşmeli kova düzeninde halat uzunluğu ölçümünü sağlayan sistem bileşenidir. Yazılımdaki Wire Length alanı halat uzunluğu olarak okunur. Z sensörünün ölçümü, onaylı makine ve askı geometrisiyle birlikte değerlendirilir. Ölçüm kanalının adı veya örnek ekran değeri farklı olabilir. Sayaç değerini doğrudan metre sanmayın. Halat gevşek, yük salınımlı veya kova tabandayken tambur açılımı gerçek çalışma noktasının düşey konumunu tek başına garanti etmez.
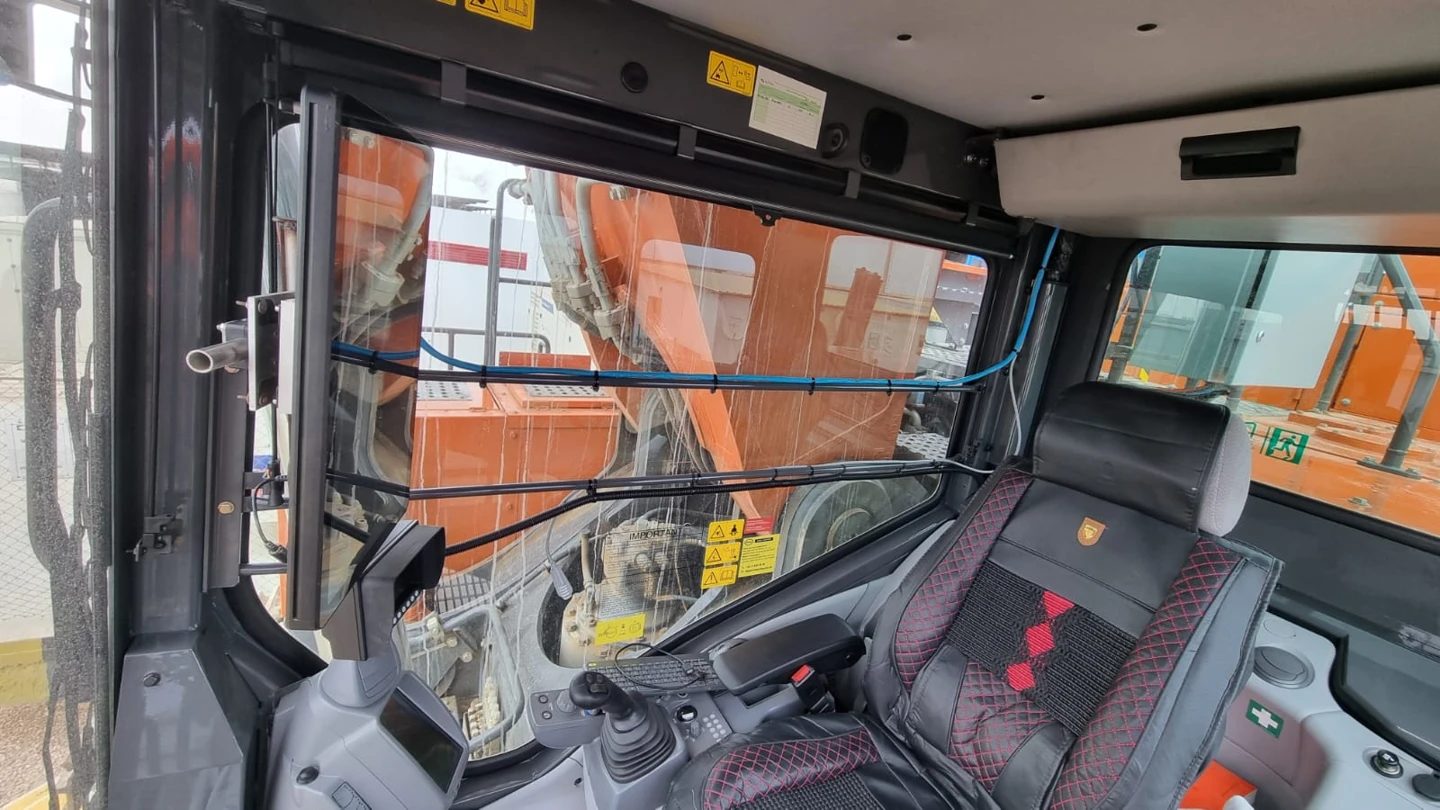
Kabin ekranı operatörün doğal görüşünü, makine göstergelerini ve acil kumandaları kapatmamalıdır. Kordil sensör arayüzü veri akışını sistem içinde bütünleştirir. Operatör arayüz kutusunu açmaz; güç, topraklama ve elektriksel uygunluk kontrolleri yetkili personelin görevidir.
Kim, hangi ayarı değiştirebilir?
| Rol | Yapacağı işler | Yetki dışı işler |
|---|---|---|
| Operatör | Vardiya kontrolü, onaylı iş seçimi, görünüm, hedef takibi, kayıt ve hata bildirimi | Sensör katsayısı, makine geometrisi, referans/jeodezi veya yetkisiz sıfırlama |
| Ölçme / proje sorumlusu | Onaylı tasarım ve mevcut yüzey, koordinat/kot tanımı, kontrol noktaları, tolerans ve kayıt denetimi | Makineyi kontrolsüz hareket ettirme, yetkisiz elektriksel müdahale |
| Kordil / yetkili kurulum personeli | Fiziksel montaj, cihaz eşleşmesi, geometri, kalibrasyon, test, yedek ve teslim | Proje sorumlusu onayı olmadan tasarım veya kabul toleransı belirleme |
| Saha / kaldırma sorumlusu | İzinler, kaldırma planı, güvenli bölge ve ekip koordinasyonu | Konum ekranını emniyet sertifikası olarak değerlendirme |
“Authorized” bir işlemi onaylama alanıdır; yetkinlik veya iş izni yerine geçmez. “Save and lock settings” konfigürasyonun kalıcılığıyla ilgilidir; fiziksel emniyet kilidi değildir. Onaylı ayarları değiştirmeden önce yedek alın, değişikliği kaydedin ve doğrulama planını belirleyin.
Kurulumdan ilk kabul ölçüsüne
6.1 Sahaya gelmeden önce
- Makine tipi, seri/kimlik, kol düzeni, ataşman, çalışma erişimi ve ortamı belirleyin.
- Projenin yatay/düşey referanslarını, kontrol noktalarını, yüzey dosyalarını ve kabul kriterlerini temin edin.
- Kurulum paketiyle uyumlu bilgisayar, ekran, sensör, GNSS ve varsa halat ölçüm ekipmanını doğrulayın.
- Güç beslemesi, güvenli erişim, çalışma izni, makineyi durdurma ve test alanı düzenini hazırlayın.
- Eski sistem varsa proje dosyalarını ve ayarları güvenli biçimde yedekleyin.
6.2 Fiziksel kurulum sırası
- Makineyi güvenli konuma alın; mekanik ve elektriksel müdahaleyi yetkili kişiler yapsın.
- Sensörler, antenler ve kabin ekipmanını onaylı montaj planına göre yerleştirin.
- Kabloyu mafsal, sıcak yüzey, ezilme ve sürtünme bölgelerinden koruyun. Tam hareket aralığında güvenli payı kontrol edin.
- Güç/koruma kontrollerinden sonra cihazları açın; her ölçüm kanalını fiziksel parçasıyla eşleştirin.
- Geometri ve çalışma ucu referansını tanımlayın; ardından kalibrasyon ve bağımsız doğrulamaya geçin.
Konnektör pinleri, özel mesajlar, devre şemaları ve sensör iç ayarları yalnızca yetkili servis dokümanında bulunur. Deneme amacıyla kablo/pin kısa devresi yapmayın.
6.3 Yazılım ve bağlantı
Onaylı kurulum paketini kullanın. Windows hesabının proje/kayıt klasörlerine yazma yetkisini ve 3B görünüm kullanılacaksa uygun WebView2 çalışma ortamını kontrol edin. Güncellemeden önce ayarları ve projeleri yedekleyin; yalnızca tek bir program dosyasını kopyalamanın bütün bağımlılıkları güncellediğini varsaymayın.
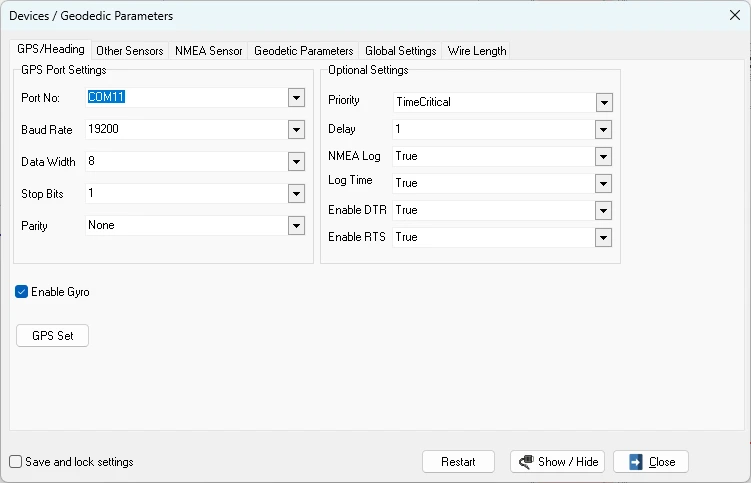 123
- 1 Port ve iletişim ayarları: yalnızca teslim edilen cihaz değerleri.
- 2 Ek seçenekler: kurulum personelinin sorumluluğunda.
- 3 Ayarların kaydedilmesi/kilitlenmesi.
Ekrandaki COM numarası ve hız bir örnektir; başka makineye kopyalanmaz. Aynı portu iki programın kullanmaya çalışması bağlantıyı engelleyebilir.
Geliştirme ekran arşivi, 01.11.2026. Sürümünüze göre sekme ve alanlar değişebilir.6.4 Teslim edilecekler
Makine profili ve ataşman tanımı; sensör/anten eşleşmesi; geometri ve referans kaydı; koordinat/kot tanımı; bağımsız test sonuçları; toleranslar; yazılım sürümü; yedek kopya; proje/kayıt konumları; eğitim alan personel; yetkili destek kanalı. Kurulum tamamlandı ifadesi yalnızca ekranda şekil görünmesine dayanamaz.
Koordinat, kot ve su seviyesi: tek bir referans zinciri
Ekranda doğru görünen bir model yanlış datumda olabilir. İşe başlamadan şu bilgileri yazılı olarak alın: yatay datum ve projeksiyon, dilim/merkez meridyeni, birim, eksen sırası, düşey datum, kotun işareti, varsa geoit/yerel dönüşüm, su seviyesi kaynağı ve zaman bilgisi. WGS84 coğrafi koordinatları ile yerel E/N koordinatları birbirinin yerine kullanılamaz.
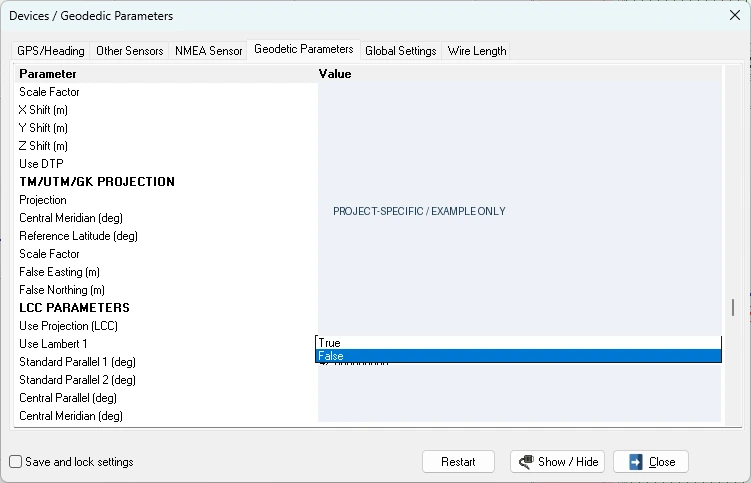 12
- 1 Aktif projeksiyon ve dönüşüm tanımı kontrol edilir.
- 2 Alternatif projeksiyonlar yalnızca projenin gerektirdiği biçimde seçilir.
Değerler kasıtlı olarak kapatılmıştır. Doğrulama en az iki yatay kontrol noktası ve uygun bağımsız düşey referansla yapılmalıdır; projenin kabul planı daha kapsamlı test isteyebilir.
Geliştirme ekran arşivi, 01.11.2026; eğitim için düzenlenmiş görüntü.Kot ve derinlik aynı sayı değildir
Kot, tanımlı bir datuma göre düşey koordinattır. Derinlik ise bir yüzeyden aşağı uzaklıktır. Örneğin bir projede “−10,00 m kot” hedefi bulunması, her koşulda “su yüzeyinden 10 m derinlik” demek değildir. İşaret ve referans karıştırılırsa ekran mantıklı hareket ederken iş yanlış seviyede yapılabilir.
RTK ile su seviyesi düzeltmesini karıştırmayın
- RTK tabanlı kot ile su seviyesi tabanlı çalışma düzeninde kullanılan düzeltmeler farklı olabilir.
- Su seviyesini veya düşey ofseti iki kez uygulamayın. Hangi düzeltmenin nerede kullanıldığını teslim formuna yazın.
- Manuel girilen su seviyesinin zamanını ve kaynağını kaydedin; eski değeri güncel kabul etmeyin.
- Kontrol hatasını gizlemek için rastgele “Tide Height”, “Pin Draft” veya benzeri ofset değiştirmeyin.
Proje açma, veri yükleme ve aktif yüzey seçimi
8.1 Dosyayı hazırlayın
Güncel, onaylı ve salt okunur bir ana kopya saklayın; çalışma kopyasını ayrı bir iş klasörüne alın. Dosya adı; iş kodu, içerik ve revizyonu göstermelidir. Örnek: IS01_DESIGN_R03.xyz. Dosyanın koordinat/kot sistemi, birimi ve sınırı yanında teslim edilmelidir. Tasarım ile mevcut ölçüm aynı dosya adıyla dolaştırılmamalıdır.
| Veri türü | Kullanımı | Yüklemeden önce |
|---|---|---|
| Proje / .knp | Kaydedilmiş çizim/çalışma içeriğini açma | Ayarlar ve harici yüzeylerin ayrıca gerekli olabileceğini kontrol edin. |
| DXF | Plan çizgileri, sınırlar ve tasarım referansı | Sürümün desteklediği biçim; gerekirse AutoCAD R12 DXF. Bir çizginin bulunması kotlu yüzey tanımlandığını göstermez. |
| XYZ / TXT / CSV | Nokta verisi ve sürüme uygun yüzey kaynağı | E/N/Z sütun sırası, ayırıcı, ondalık, birim ve boş/eksik değerler. |
| KML / KMZ | EPS sürümünde desteklenen coğrafi referans çizimleri | Jeodezik dönüşüm; harita içeriğinin yükseklik doğruluğunu ayrıca doğrulayın. |
| Diğer yüzey biçimleri | Kurulu sürümün yüzey okuyucusu destekliyorsa | Dosya uzantısına bakarak destek varsaymayın; küçük örnekle test edin. |
CPS sürümünüzde EPS’deki bütün içe aktarma biçimleri bulunmayabilir. CPS için yayımlanan temel tasarım desteği DXF’tir. Dosya seçim penceresinde gösterilen destek ve saha teslim talimatı esas alınır.
8.2 Projeyi açın veya yeni iş oluşturun
- Canlı kayıt açıksa kontrollü biçimde durdurun; mevcut işi kaydedin.
- File → Open ile doğru
.knpdosyasını açın veya File → New ile yeni çalışma oluşturun. - File → Save As ile çalışma kopyasına yeni bir ad verin. Eski kabul edilmiş işi üzerine yazmayın.
- Makine konfigürasyonunu ayrıca kontrol edin. Proje dosyasının sensör, kalibrasyon, NTRIP ve bütün harici verileri içerdiğini varsaymayın.
8.3 Plan verisini içe aktarın
- File → Import seçin; dosya türünü ve onaylı dosyayı belirleyin.
- EPS’de uygun sürümde DXF, XYZ/TXT/CSV veya KML/KMZ seçilebilir. İşlem bitince veri kapsamına yakınlaştırın.
- Bilinen bir noktayı, çizgi uzunluğunu ve eksen yönünü kontrol edin. Veri çok uzakta görünüyorsa yerini sürükleyerek düzeltmeyin; koordinat/birim sorununu araştırın.
- Dosya revizyonunu, kapsamını ve yüklenme sonucunu kaydedin. Aynı adlı katmanın yeniden yüklenmesi içeriği değiştirebilir.
Haritada noktaların veya çizgilerin görünmesi, hedef kot hesabında kullanılacak yüzeyin seçildiği anlamına gelmez. Bunun için aşağıdaki katman adımı da gerekir.
8.4 Mevcut yüzey ve tasarım katmanlarını atayın
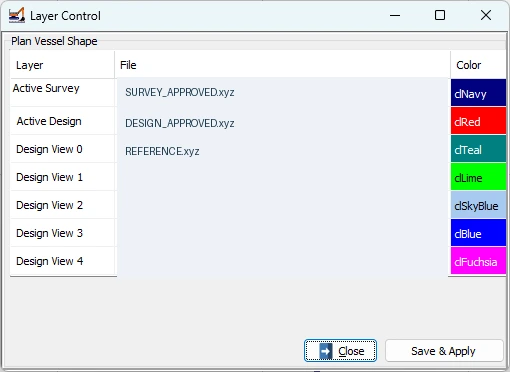 1234
- 1 Active Survey: mevcut/izlenen ölçüm yüzeyi.
- 2 Active Design: esas karşılaştırma tasarımı.
- 3 Design View 0–4: ek referans yüzeyler.
- 4 Save & Apply: seçimi uygulayıp sonucu kontrol edin.
- Settings → Profile Layers üzerinden Layer Control penceresini açın. Sürümünüzde menü yeri farklıysa aynı adlı pencereyi kullanın.
- Active Survey alanına mevcut ölçüm/çalışma yüzeyini seçin. Yazılabilir saha kopyasını kullanın; onaylı ana dosyayı koruyun.
- Active Design alanına kazı/dolgu hedefi olan onaylı tasarım yüzeyini seçin.
- Gerekli ek yüzeyleri Design View 0–4 alanlarına ekleyin; gereksiz yüzeyleri boş bırakın.
- Renk/çizgi ayarlarını kolay ayırt edilir yapın. Renk tek başına yüzey kimliği değildir.
- Save & Apply ile uygulayın. Yan ve enine kesitlerin geldiğini kontrol edin; gerekiyorsa sürüm talimatına göre yeniden yükleyin.
- En az birkaç bilinen E/N konumunda tasarım kotunu kontrol edin. Şevler, kırık hatlar ve sınırlar özellikle incelenmelidir.
- Projeyi kaydedin; dosya adı, revizyon, etkin yüzey ve kontrol sonucunu vardiya formuna yazın.
8.5 Basit XYZ örneği
Aşağıdaki veriler yalnızca sütun mantığını anlatan kurgusal örnektir. Desteklenen okuyucuda E, N, Z sırası ve boşluk ayırıcı kullanılacaksa:
500000.000 4500000.000 -8.500
500001.000 4500000.000 -8.500
500000.000 4500001.000 -8.450
Bu üç satır tam bir proje yüzeyi değildir. Başlık, nokta numarası veya virgül kullanan dosyayı okuyucunun desteklediğini doğrulamadan doğrudan yüklemeyin. Ondalık virgül ile sütun ayırıcı virgül karışıklığını önleyin. Z bulunmayan bir plan dosyasından doğrulanmış hedef yüzey elde edildiğini varsaymayın.
8.6 Yükleme sonrası karar
- Veri doğru yerde, doğru ölçek ve kotta mı?
- Aktif tasarım adı ve revizyonu iş emriyle aynı mı?
- Makine noktasında yüzey kapsaması var mı; boş veri alanı var mı?
- Tolerans ve referans kotu proje sorumlusu onayladı mı?
- Bilinen nokta kontrolü geçti mi? Geçmediyse üretime başlamayın.
Planı, kesitleri ve hedef göstergesini birlikte okuyun
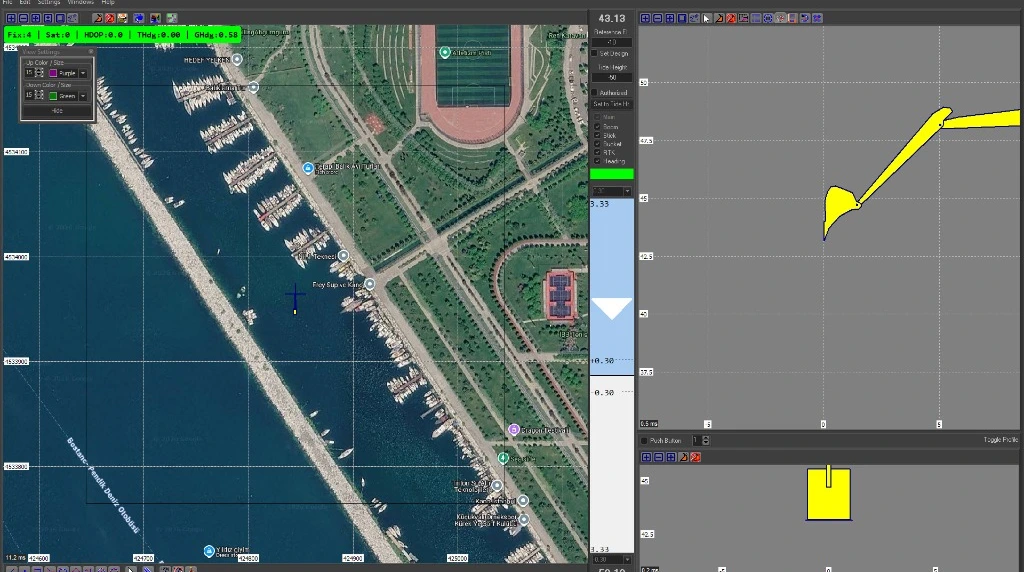
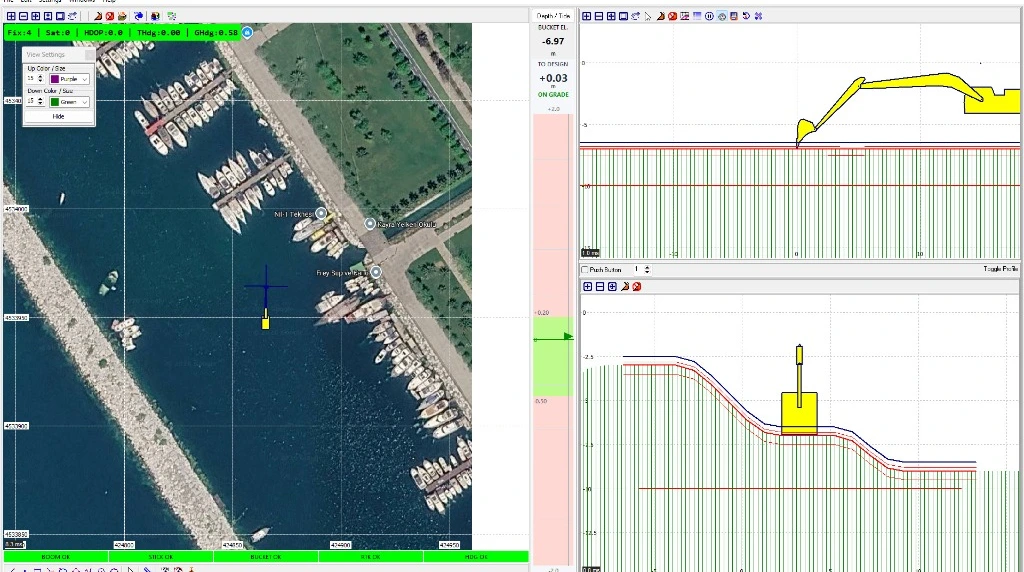 12345
- 1 Plan: yatay konum, yön ve çalışma alanı.
- 2 Hedefe fark: sayısal değer, yön ve tolerans bölgesi.
- 3 Yan görünüm: kol ve çalışma ucunun boyuna profili.
- 4 Enine görünüm: yanal kesit ve tasarım ilişkisi.
- 5 Sensör durum şeridi: gerekli kanalların durumu.
9.1 Plan görünümü
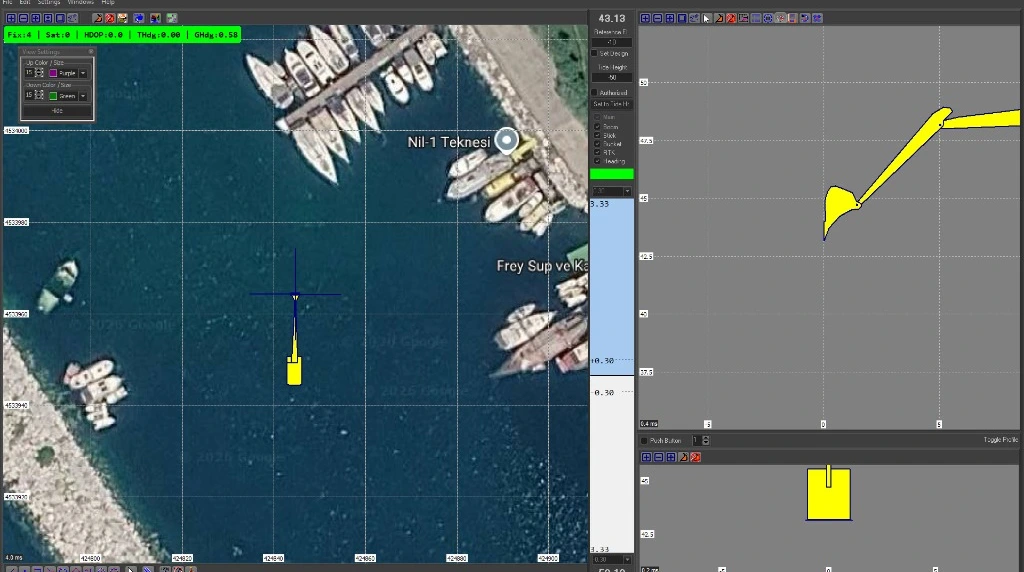
Plan, yukarıdan bakıştır. Makine gövdesi, kol, çalışma ucu, izler, proje çizgileri ve varsa harita altlığı burada görünür. Yakınlaştırma yalnızca görünümü değiştirir; ölçüm doğruluğunu artırmaz. Takip modunda makine ortalanabilir; sabit görünümde makine ekran dışına çıkabilir. Görünmüyorsa önce merkezleme/kapsam kontrolü yapın.
9.2 Hedefe fark ve tolerans
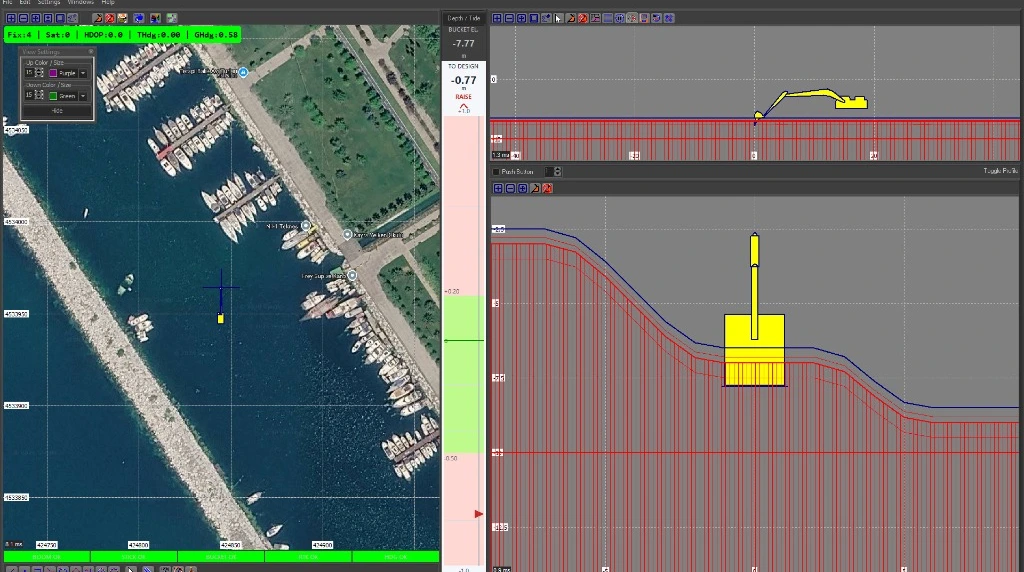
Bucket El. yapılandırılmış çalışma noktasının kotudur. To Design hedefe göre farkı gösterir. LOWER / RAISE / ON GRADE gibi yazılar yönü ve tolerans durumunu açıklayabilir. İşaret, renk ve gösterim sürüme/ayara bağlı olduğundan iş başında bilinen kotla doğrulanmalıdır. Yalnızca bir rengin “iyi” olduğunu ezberlemeyin; sayıyı, yazıyı ve seçili yüzeyi birlikte okuyun.
 12
- 1 Bu örnekte negatif fark ve RAISE uyarısı birlikte görülür.
- 2 Kesitte çalışma ucunu hedef yüzeyle karşılaştırın.
Bu ekran bir eğitim durumudur. Uyarıyı gidermek için referans kotunu değiştirmeyin; gerçek çalışma durumunu ve aktif tasarımı kontrol edin.
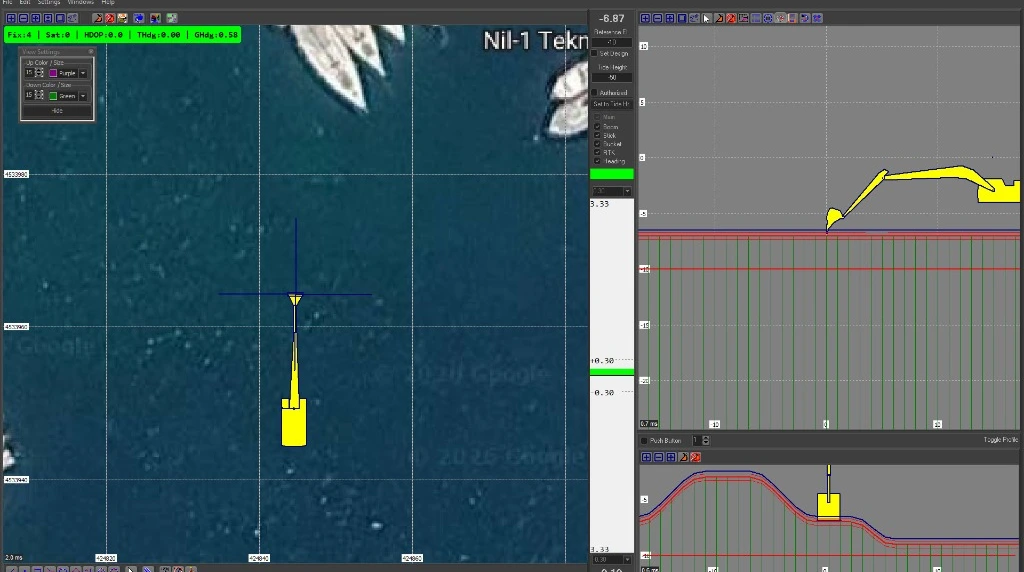 12
- 1 Dar tolerans bölgesi: proje şartnamesiyle belirlenir.
- 2 Enine profil: yalnızca orta noktayı değil şev ilişkisini de kontrol edin.
“On grade” görünmesi, bağımsız kabul ölçüsünün yerine geçmez.
9.3 GNSS ve durum şeridi
Fix çözüm türünü, Sat kullanılan/gösterilen uydu sayısını, HDOP geometrik kalite göstergesini, THdg/GHdg gibi alanlar yönle ilgili bilgileri gösterebilir. Standart NMEA düzeninde Fix 4 çoğunlukla RTK fixed anlamındadır; cihaz yapılandırması ve sürüm bunu doğrulamalıdır. Çok uydu veya yeşil bir bant tek başına bütün sistemin doğru olduğunu kanıtlamaz.
Gövde, boom, stick, bucket, wire, RTK ve heading kanallarından yalnızca kurulu düzende gerekenleri değerlendirin. Devre dışı bir opsiyonu arıza sanmayın; gerekli fakat donmuş bir kanalı da göz ardı etmeyin.
9.4 Kırmızı çizgi ve farklı bakışlar
Kırmızı çizgi bu örneklerde tasarım/hedef referansıyla ilişkilidir; çizgi renkleri değiştirilebilir. Sabit referans kotu ile eğimli tasarım kesiti aynı şey değildir. Yan ve ön/arka görünümün ölçekleri farklı olabilir. Konumlandırılmış fiziksel referans aynı kalmalıdır; yalnızca ekrandaki piksel yüksekliğini karşılaştırmayın. Eski sürüm görüntülerini boyut veya kalibrasyon ölçüsü olarak kullanmayın.
Ekskavatör ile kontrollü üretim
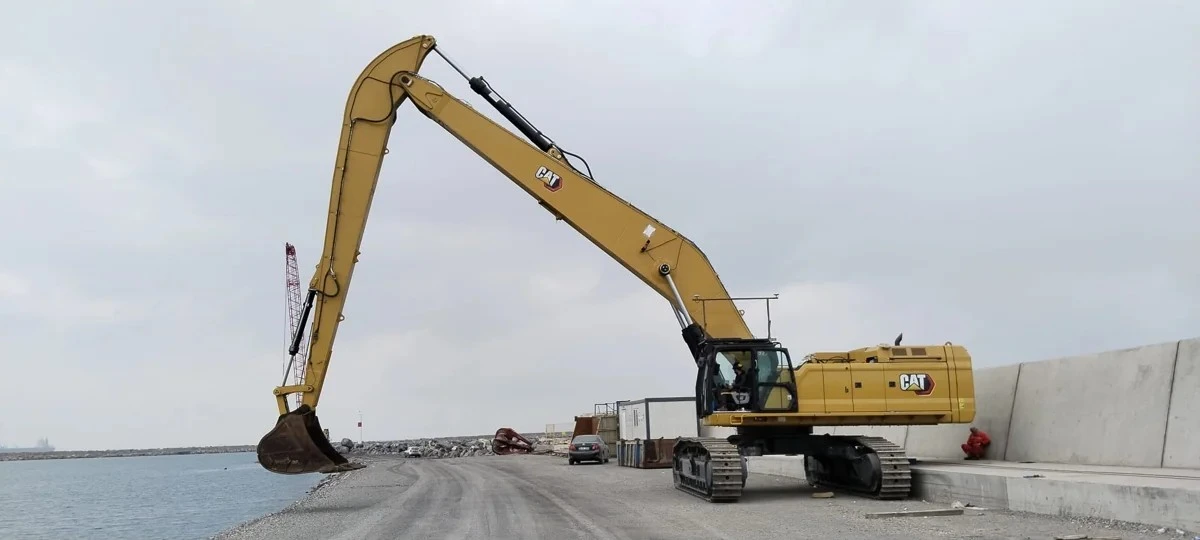
- Doğru kova/ataşman profilini ve güncel kalibrasyonu doğrulayın.
- GNSS/yön ve bütün gerekli kol sensörleri geçerli olduktan sonra çalışma bölgesine yaklaşın.
- Plandan yatay yeri; yan ve enine kesitten hedef kotu ve şevi kontrol edin.
- Hedefe yaklaşırken hareketi yavaşlatın. Ekran gecikmesi, esneme ve fiziksel temas koşullarını dikkate alın.
- Kayıt gerektiğinde tanımlı temas noktasını ve makine durumunu sabitleyin; doğru kayıt moduyla işaret alın.
- İşaretin plan/kayıt çıktısında oluştuğunu kontrol edin. Sadece düğmeye basmış olmayı yeterli saymayın.
- Yeni alana geçerken yüzey kapsamını ve iş sınırını yeniden değerlendirin.
Dolgu ve kazıda ortak dikkat noktaları
Eksik kazıyı, aşırı kazıyı ve uygun bölgeyi proje toleransına göre ayırt edin. Kova izinden üretilen yüzey, kovanın gerçekten temas ettiği ve kaydın doğru anda alındığı noktaları temsil eder. Aradaki boşlukları kontrol etmeden “tamamlandı” demeyin. Tasarım sınırına veya kırık hatta yaklaşırken hem plan hem kesit kullanın.
Kova değişimi ve aşınma
Yeni kova, kırıcı, quick coupler veya diş değişimi çalışma ucu geometrisini değiştirebilir. Aşınma da referansı etkiler. Değişikliği yetkili ekibe bildirin; onaylı profil seçimi ve bağımsız kontrol tamamlanmadan üretime dönmeyin. Operatörün bir ofsetle görüntüyü “uydurması” kabul edilemez.
Vinç, halat ve askı düzenini birlikte değerlendirin
CPS’de plandaki çalışma noktası, fiziksel yük/askı düzeniyle ilişkilendirilmelidir. “Yükün tam merkezi”, “kanca”, “kova bağlantısı” ve “kesici kenar” aynı nokta değildir. Kurulum ekibi hangi noktanın gösterildiğini belirtir; operatör ve ölçme ekibi bunu aynı biçimde anlar.
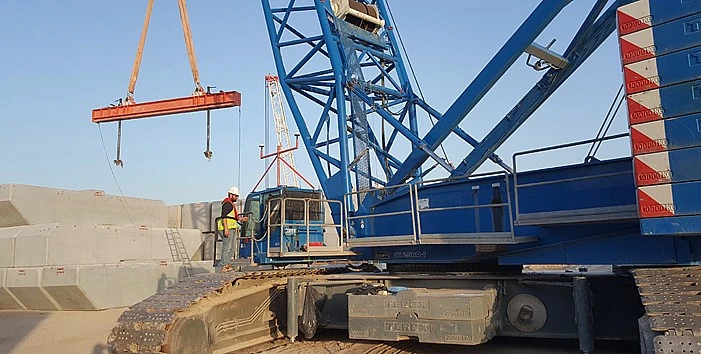
11.1 Serbest düşmeli kovanın ekran mantığı
Serbest düşmeli kova, mafsallı ekskavatör kovası gibi değerlendirilmemelidir. Yapılandırılmış vinç/winch görünümünde halat ve asılı kova birlikte gösterilir. Yan ve ön/arka görünümde aynı fiziksel referansın tutarlı olması gerekir. Halat uzunluğu, gerçek düşey geometri ve kalibrasyonla birlikte anlam kazanır.
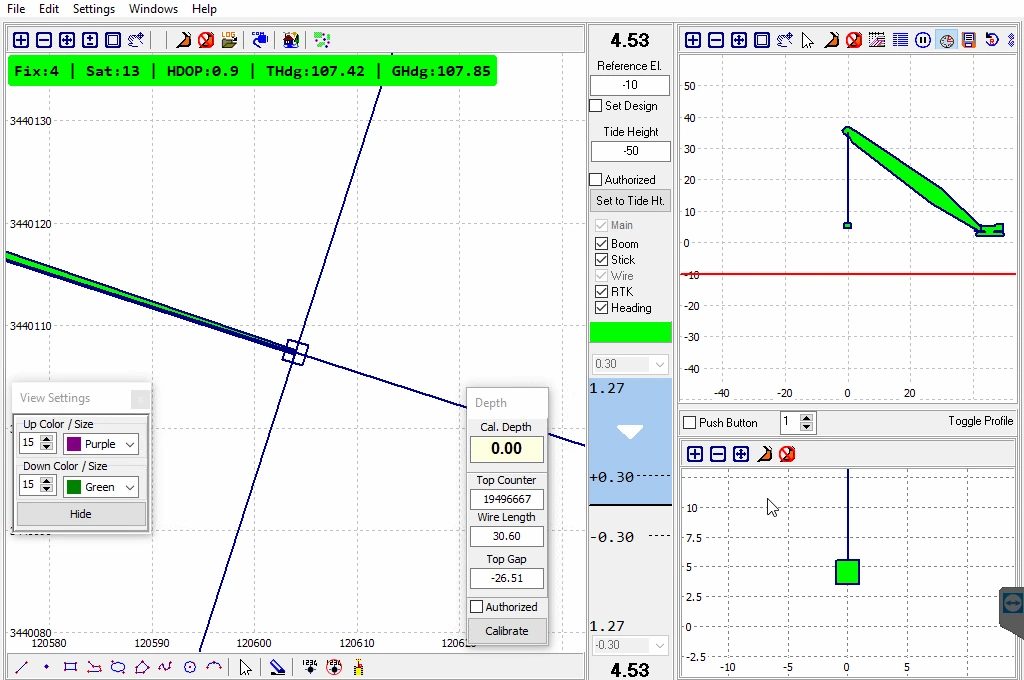 1234
- 1 Yan görünümde boom, halat ve kova.
- 2 Ön/arka görünüm: aynı düzenin farklı bakışı.
- 3 Halat uzunluğu / kalibrasyon paneli: operatör rastgele sıfırlamaz.
- 4 Manuel işaretleme bölgesi.
Bu eski sürüm ekranında iki bakışın şekil ölçeği ve yerleşimi farklı görünebilir. Şekil karşılaştırması kalibrasyon yöntemi değildir; güncel onaylı makine profili esas alınır.
Kullanıcının sağladığı uygulama görüntüsü. Su seviyesi, sayaç ve kotlar örnektir.11.2 İşlem sırası
- Onaylı makine/askı profilini açın; halat ölçümünün güncel ve yönünün doğru olduğunu kontrol edin.
- Bilinen referans konumunda boy/kot kontrolü yapın; değişen makara, halat veya ataşmanı bildirin.
- Yatay hedefi plan görünümünden takip edin; güvenli hareket ve düşürme planını saha sorumlusuyla uygulayın.
- Salınım, halat eğimi ve platform hareketi belirginken konumun yalnızca model referansı olduğunu unutmayın.
- Kova tabana geldiğinde gevşeyen halat, açılımı gerçek kova kotundan ayırabilir. Kayıt zamanını bu durumu dikkate alarak belirleyin.
- Bağımsız kontrolle doğrulanmış yönteme göre işaret alın; kayıt ve yüzey güncellemesini kontrol edin.
Kova serbest hareket ederken halat ölçümü ve şematik görünüm tek başına gerçek anlık kesici konumunu garanti etmez. Düşüş, çarpma ve gevşek halat koşullarında kayıtların anlamı saha prosedüründe tanımlanmalıdır.
11.3 Z sensörü ve halat uzunluğu — Wire Length ayarları
Halat uzunluğu ekranında etkinlik, mesaj tanıma, ölçek ve düzeltme alanları bulunabilir. Bunlar yetkili kurulum personelinin cihaz ve mekanik düzene göre doğruladığı ayarlardır. Bu kamuya açık kılavuz özel mesaj dizilerini, sayaç katsayılarını veya servis bağlantılarını içermez. Deneme için iletişim biçimi değiştirmeyin.
Manuel işaretleme ve otomatik kayıt
Manuel/push button modunda operatör düğme/pedal veya ilgili ekran kumandasıyla kayıt isteği oluşturur. Auto Dredging modunda kayıt isteği seçilen aralıkla tekrarlanır. Otomatik kayıt, otomatik kazı veya otomatik vinç hareketi değildir.
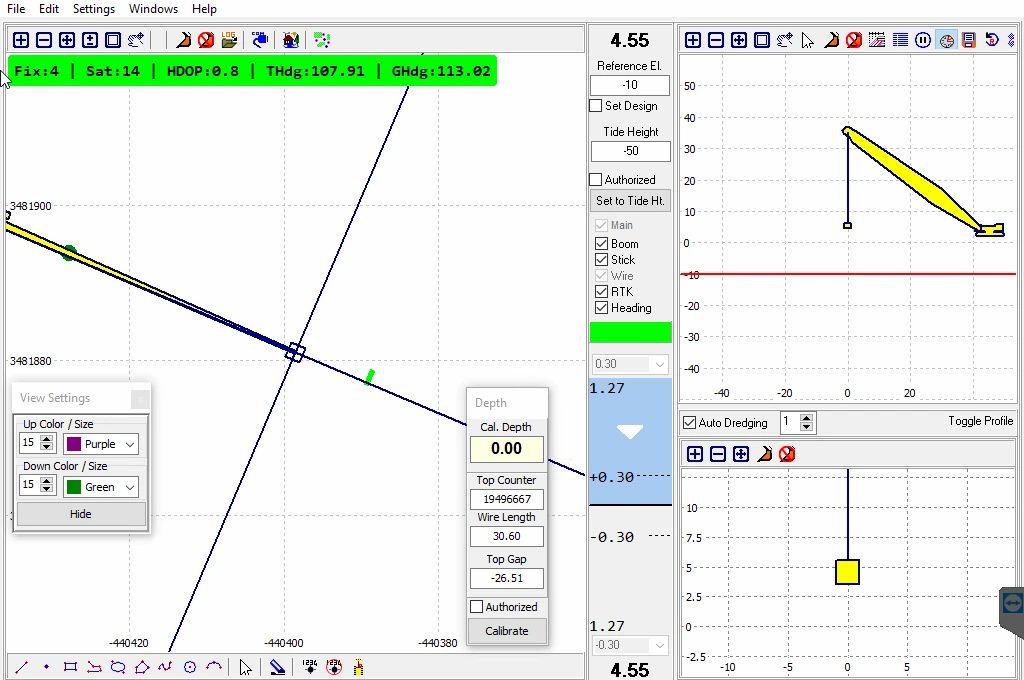 12
- 1 Auto Dredging: periyodik işaretleme seçimi.
- 2 Kayıt aralığı: iş ve makine hızına göre yetkili prosedürle belirlenir.
Malzeme taşırken veya çalışma ucu havadayken açık bırakılan otomatik kayıt yüzeye geçersiz çalışma noktaları işleyebilir. Durdurduğunuzda yeni işaret oluşmadığını denetleyin.
İlk düğme testi
- Canlı veri geçerli ve doğru proje seçili olsun; güvenli test noktasını belirleyin.
- Bir kez basın; işaretin ve ilgili kayıt olayının oluştuğunu gözleyin.
- İkinci işaret için ilk işlemin tamamlandığını doğrulayın. Çok hızlı basışların ayrı ayrı kalıcı kuyrukta tutulacağını varsaymayın.
- Düğme basış zamanı ile kayıt zamanını karşılaştırın. Tek basıştan birden çok işaret veya hiç işaret olmaması durumunda operasyona geçmeden sorun giderin.
İşaretleme uygulamanın normal veri/kayıt çevriminde tamamlanır. Her basışın bağımsız ve sınırsız bir kuyruğa eklendiği varsayılmaz. Onay, işaretin/kaydın gerçekten oluşmasıdır.
Vardiya sonu
- Otomatik kaydı kapatın; gerekli son manuel işareti alın.
- Projeyi kaydedin. İlgili kayıt klasörünün tarih ve iş kimliğini kontrol edin.
- Olay kayıtları, çalışma yüzeyi ve gerekiyorsa dışa aktarılan veriyi ayrı yedekleyin.
- Dosyaların sıfır boyutlu olmadığını ve birkaç örnek satırın tutarlı olduğunu doğrulayın.
- Hatalı veri aralığını ve bunun nedenini not edin; sessizce silmeyin.
- Programı kontrollü kapatın, ardından saha talimatına göre sistemi kapatın.
File → Export ile sunulan dışa aktarma biçimi sürüme bağlıdır. Çizim dışa aktarımı; yüzey, ham sensör kaydı ve bütün ayarları içeren tam yedek değildir. Open Log Folder seçeneği varsa kayıt yerini buradan açın. Yalnızca ekrandan işaret temizlemekle dosyadaki kayıtların silindiğini veya korunduğunu varsaymayın; önce yedek alın.
Kalibrasyon ayarı değiştirir; doğrulama sonucu sınar
Kalibrasyon, sistemle fiziksel makine arasındaki ilişkiyi tanımlar. Doğrulama ise bu ayarın bağımsız bir kontrolle istenen sonucu verdiğini gösterir. Aynı noktayı hem ayarlama hem kabul için kullanmak yeterli değildir. Sonuçları farklı erişim, açı, yön ve gerekli çalışma koşullarında sınayın.
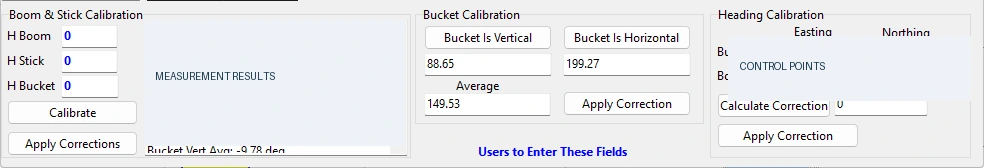 123
- 1 Boom & Stick: ölçülen referans konumları.
- 2 Bucket: kontrollü düşey/yatay referanslar.
- 3 Heading: bağımsız yön/koordinat kontrolü.
Geometri, özel sonuçlar ve saha koordinatları yayımlanmamıştır. Görünen örnek alanlar kopyalanacak kalibrasyon değeri değildir. Yalnızca ilgili sensörlerin bulunduğu makine düzeninde kullanılır.
Geliştirme arşivi, 30.10.2026; yalnızca kullanıcı kumandaları kırpılarak alınmıştır.13.1 Kalibrasyon ön koşulları
- Makine emniyetli; pimler, kova ve sensörler sağlam; anten geometrisi sabit.
- Doğru makine profili, ataşman ve fiziksel referans belirli.
- Ölçme cihazı ve kontrol noktaları uygun; GNSS/yön çözümü kararlı.
- Önceki ayarlar yedekli; ölçüm formu ve kabul toleransları hazır.
- Operatörle test personeli arasında anlaşılmış hareket/iletişim düzeni var.
13.2 Ekskavatör kontrol dizisi
- Geometri: gövde, boom, arm ve kova referanslarını yetkili yöntemle ölçün; seçili profilin gerçek makineyle eşleştiğini kontrol edin.
- Kanal/hareket: tek tek ve yavaşça hareket ettirerek boom, arm ve bucket verisinin doğru parçayı takip ettiğini doğrulayın.
- Boom ve stick: güvenli, bilinen referans konumlarında bağımsız yükseklik/konum ölçüleriyle kontrol edin; ilgili kalibrasyon işlevini uygulayın.
- Bucket: gerekli düşey/yatay referans konumlarını güvenli biçimde oluşturun. Sensör ve uç modelini birlikte doğrulayın.
- Heading: bağımsız doğrultu veya koordinatlarla makine/kol yönünü kontrol edin.
- Uygulama: onaylı düzeltmeleri kaydedin. Yanlış kanalı düzeltmek için diğer kanallara ofset vermeyin.
- Bağımsız test: kalibrasyonda kullanılmayan kontrol noktalarında farklı erişim ve yönlerde doğrulama yapın.
13.3 CPS / halat uzunluğu kontrol dizisi
- Çalışma noktasını tanımlayın: askı bağlantısı mı, kova kesici kenarı mı, başka bir nokta mı?
- İndirme ve kaldırmada gösterilen halat uzunluğunun düzenli ve doğru yönde değiştiğini sınayın.
- Güvenli, bilinen birkaç boy/kot durumunda bağımsız ölçü alın. Çalışma aralığının sadece tek ucunu sınamayın.
- “Cal. Depth”, “Calibrate” veya benzeri işlevi yalnızca doğrulanmış referans, doğru işaret ve yetkiyle kullanın.
- Yukarı/aşağı hareketlerde tekrarlanabilirliği; halat, tambur ve makara koşullarının etkisini kontrol edin.
- Salınım ve gevşek halat durumlarını tanımlayın; hangi durumda kaydın kabul edileceğini operatöre öğretin.
13.4 Sonuçlar nasıl değerlendirilmeli?
Sabit fark; referans/ofset veya geometri sorununa, erişime bağlı değişim; açı/geometri ilişkisine, dönüş yönüne bağlı fark; heading/gövde ilişkisine işaret edebilir. Bunlar teşhis ipucudur, kesin neden değildir. Önce ölçüm koşullarını doğrulayın; tek bir sayıyı düzeltip bütün sistemi doğru saymayın.
Ürün broşüründeki GNSS veya sensör hassasiyetini bütün kova/yük sisteminin saha kabul toleransı olarak kullanmayın. Toplam sonuç; makine erişimi, esneme, ataşman, referans, montaj ve çalışma koşullarına bağlıdır.
Test matrisi ve yeniden işe başlama
| Test | Nasıl? | Kabul / kayıt |
|---|---|---|
| Konum ve kot | Bağımsız bilinen noktalarda gösterilen çalışma noktasını ölçün. | Onaylı yatay/düşey tolerans içinde; ölçü ve farklar kayıtlı. |
| Yön | Bilinen doğrultu ve farklı dönüşlerde tekrarlayın. | Proje yön toleransı içinde; sabit olmayan fark araştırılmış. |
| Hareket / geometri | Kısa-orta-uzun erişim ve farklı güvenli kol durumları. | İş aralığının bütünü temsil ediliyor; sınır dışı durumlar tanımlı. |
| Halat uzunluğu | Birden fazla bilinen boyda indirme/kaldırma. | Yön, ölçek ve tekrar tutarlı; gevşek halat sınırı biliniyor. |
| Düğme / otomatik kayıt | Tek işaret, tekrarlı işaret, otomatik başlat/durdur. | Beklenen kayıtlar dosyada; istemsiz kayıt yok. |
| Veri kesintisi | Yetkili kişi güvenli testte veri kaybını simüle eder. | Operatör geçersiz/donmuş veriyi ayırt ediyor; güvenli duruş prosedürü var. |
| Yeniden açılış | Kontrollü kapat/aç; aynı proje ve ayarları kontrol edin. | Doğru profil ve veri geri geliyor; yeniden kayıt denemesi başarılı. |
Canlı bağlantıları rastgele çekerek test yapmayın. Kesinti testinin nasıl yapılacağı yetkili kişi tarafından belirlenir. Kabul edilemeyen her sonuçta iş durdurulur; ayar/değişiklik, tekrar test ve onay kayıt altına alınır.
Kabul formunda bulunacaklar
Tarih/saat, makine ve ataşman kimliği, yazılım sürümü, makine profili, proje revizyonu, yatay/düşey referans, kontrol cihazı, test koşulları, beklenen/ölçülen E/N/Z, farklar, tolerans, geçti/kaldı, uygulayan ve onaylayan. “Gözle iyi” kabul sonucu değildir.
Fark haritası ve 3B modeli doğru kullanın
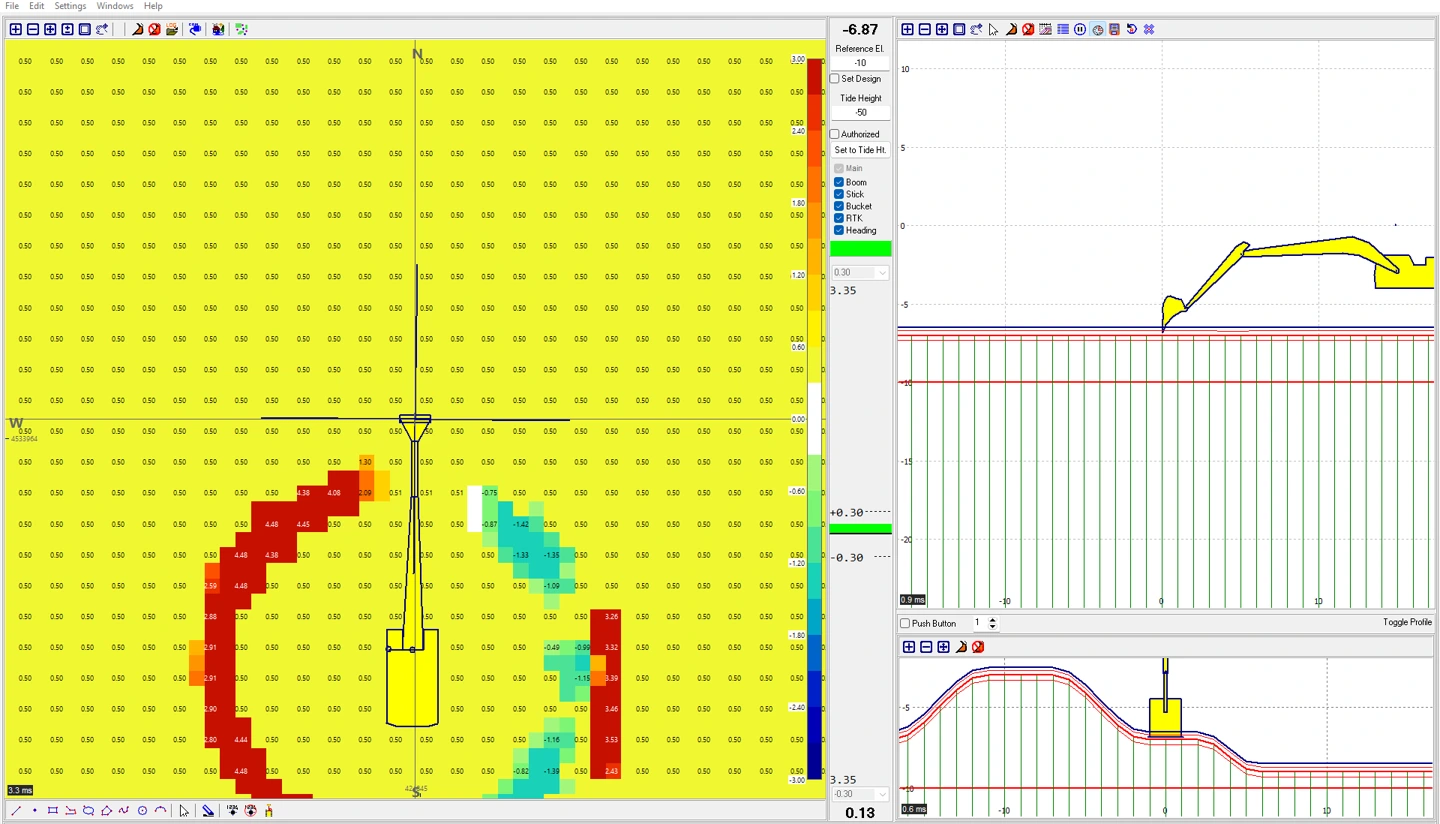 123
- 1 Hücre bazlı farklar: seçili yüzeyler ve örnekleme ilişkisi.
- 2 Renk skalası: aralık ve işaret anlamı kontrol edilir.
- 3 Kesitler: farkın geometrik karşılığı.
Fark görünümünde önce hangi iki yüzeyin karşılaştırıldığını kontrol edin. Renk aralığı değiştirildiğinde aynı fark farklı renkte görünebilir. Hücre büyüklüğü ayrıntıyı ve işleme yükünü etkiler; küçük hücre tek başına daha doğru ölçüm demek değildir. Veri olmayan alanı “uygun kot” olarak yorumlamayın.
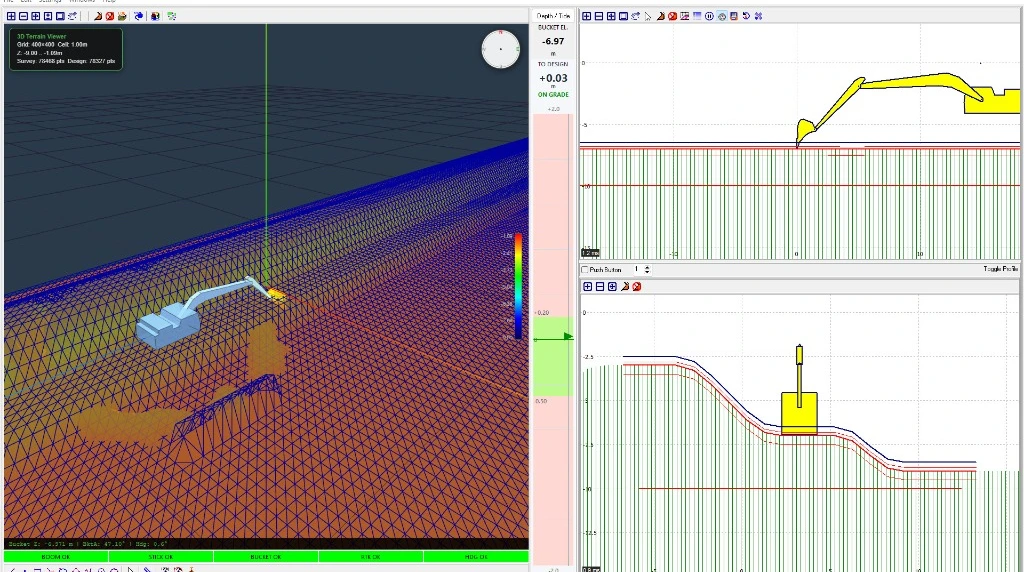 12
- 1 Model, makine ve çalışma yüzeyi ilişkisi.
- 2 Aynı işin kesitleri: hedef kotu ve şevi doğrulamak için.
3B görünümde kamera, perspektif ve varsa düşey abartı algıyı etkileyebilir. Görünüşe bakarak kot kabulü yapmayın. Tasarım, survey ve güncel kayıtların hangisinin gösterildiğini denetleyin. Uydu/harita altlığı görsel bağlamdır; kıyı, yapı veya hat konumunun ölçülü doğruluğunu garanti etmez.
3B açılmıyorsa
Önce 2B görünümlerin ve verilerin çalıştığını kontrol edin. Ardından yetkili personel WebView2 ortamını, grafik desteğini ve gerekli dosyaları kontrol etsin. Veri kaydı sağlamken yalnızca 3B sorununu çözmek için sensör kalibrasyonunu değiştirmeyin.
Bakım, değişiklik ve yedekleme
Her vardiyada
- Güvenli konumdan sensör muhafazası, braket, anten ve görünür kabloyu inceleyin.
- Gevşeme, darbe, su girişi, aşırı ısınma veya ezilme varsa bildirin.
- Ekranı uygun yöntemle temizleyin; havalandırmayı kapatmayın.
- Kontrol noktasını ve kayıt denemesini yapın; proje/kayıt yedeğini alın.
Periyodik veya olay sonrası
Kova/diş/ataşman değişimi; pim veya kol onarımı; sensör/anten sökülmesi; kablo yenilemesi; makara/halat değişimi; darbe; taşıma; yazılım/konfigürasyon güncellemesi veya referans değişimi sonrası ilgili kalibrasyon/doğrulama tekrarlanır. Aralıklar saha riskine, çalışma yoğunluğuna ve teslim planına göre belirlenir.
Sağlam ve değişmemiş bir kurulumun ayarları kararlı olabilir; ancak günlük görsel kontrol ve bağımsız doğrulama yine gereklidir. Darbe ve geometri değişimi yeniden değerlendirme nedenidir.
Yedek neleri kapsar?
Proje/çizim, aktif ve ek yüzeyler, gerekli makine ayarları, şekil/ataşman dosyaları, kayıtlar, kalibrasyon/kabul formları ve yazılım sürüm bilgisi. Gizli bağlantı bilgileri içerebilen ayar dosyaları erişim kontrollü tutulur; genel paylaşım veya web yayınına konmaz.
Güncelleme sonrası önce kontrollü deneme, ardından bağımsız nokta kontrolü yapın. Sorun varsa onaylı geri dönüş prosedürünü kullanın. Eski ve yeni ayarları karıştırarak gelişigüzel dosya kopyalamayın.
Yapın / yapmayın
Yapın
- Doğru makine ve ataşmanı seçin.
- Tasarım revizyonunu yazılı doğrulayın.
- GNSS, yön ve sensör güncelliğini birlikte kontrol edin.
- İş başında ve değişiklik sonrası bilinen noktayı ölçün.
- Halat gevşekliğini ve yük salınımını kayıt kararına katın.
- Kayıt modunu ve gerçek dosya çıktısını kontrol edin.
- Şüpheli veri aralığını zamanıyla not edin.
- Ayar değişikliğini yedek, gerekçe ve testle yönetin.
Yapmayın
- Ekranı tek başına emniyet veya kabul kanıtı saymayın.
- Başka makinenin katsayı, ofset veya port ayarını kopyalamayın.
- Hedefi tutturmak için datum veya su seviyesini değiştirmeyin.
- İletişim pinlerini kısa devre etmeyin; kutu açmayın.
- Havada/taşıma sırasında gereksiz otomatik kayıt bırakmayın.
- Uç konumu donduğunda hareketi sürdürmeyin.
- Hatalı kayıtları iz bırakmadan silmeyin.
- Kalibrasyon ve destek dosyalarını herkese açık paylaşmayın.
Sorun giderme: belirti → kontrol → karar
Önce makineyi güvenli duruma alın. Sorunu düzeltmek için aynı anda birden fazla ayar değiştirmeyin. Her adımda sonuç değişti mi kaydedin. Doğrulanamayan arıza durumunda hassas üretime dönmeyin.
| Belirti | Güvenli ilk kontrol | Sonraki adım / kaçınılacak işlem |
|---|---|---|
| Konum yok / RTK geçersiz | GNSS güç/durum, anten görüşü, bağlantı ve düzeltme kaynağı. | Portu başka program kullanıyor mu kontrol edin. Rastgele jeodezik ayar değiştirmeyin; yetkili destek isteyin. |
| Makine yanlış yerde | Proje, birim, datum, dilim, eksen sırası; bilinen nokta. | Çizimi sürükleyip hatayı gizlemeyin. Ölçme sorumlusuyla dönüşümü doğrulayın. |
| Kot hep aynı miktar hatalı | Düşey datum, ölçülen fiziksel nokta, su seviyesi/ofsetin iki kez uygulanması. | Rastgele kalibrasyon yapmayın. Bağımsız kotla nedenini ayırın. |
| Hata uzanınca büyüyor | Doğru ataşman, geometri, sensör/pim sağlamlığı ve farklı erişim testleri. | Yetkili geometri/açı kontrolü. Tek bir düşey ofsetle tüm aralığı düzeltmeye çalışmayın. |
| Dönerken hata değişiyor | Heading, anten taşıyıcısı ve gövde referansı. | Bilinen doğrultu testi; anten yeri değiştiyse yeniden doğrulama. |
| Bir kol ters / donmuş | İlgili sensör durumu, görünür hasar ve fiziksel-kanal eşleşmesi. | Çalışmayı durdurun; yetkili kişi kanal/montaj kontrolü yapsın. |
| Halat uzunluğu değişmiyor / sıçrıyor | Cihaz etkin mi, güncel veri var mı, görünür mekanik hasar var mı? | İletişim ve mekanik ölçüm yetkili ekipçe ayrılır. Sayaç değerini rastgele sıfırlamayın. |
| Düğmeye basınca işaret yok | Canlı veri, proje/yüzey seçimi, mod, yazma yetkisi ve kayıt çıktısı. | Bir güvenli test basışı yapın. Aynı anda başka port programı açmayın; kablo/pin denemesi yapmayın. |
| Tek basışta fazla işaret | Otomatik mod açık mı; düğme/pedal takılı mı; olay zamanları? | Örnek zamanları destek ekibine iletin. Operatör iletişim/servis ayarını değiştirmesin. |
| Tasarım görünmüyor | Active Design dosyası, dosya erişimi, kapsam, kot ve Save & Apply. | Plan içe aktarımını aktif yüzey sanmayın; küçük doğrulanmış örnekle test edin. |
| Yan/ön görünüm tutarsız | Makine profili, fiziksel referans, zoom/ölçek, sürüm ve veri güncelliği. | Kalibrasyonu görüntüye uydurmayın. Bilinen nokta ve güncel sürüm kontrolü. |
| 3B boş / açılmıyor | 2B ve yüzey verisi çalışıyor mu? Gerekli çalışma ortamı kurulu mu? | Grafik/WebView2 ve dosyaları yetkili personel kontrol etsin. |
| Ayarlar yeniden açılınca kayıp | Kaydetme/kilitleme, doğru program kısayolu ve kullanıcı yazma yetkisi. | Yanlış kurulum klasörü/konfigürasyon olasılığını ayırın. Her şeyi yeniden kalibre etmeyin. |
| Kayıt dosyası yok | Kayıt modu, klasör, tarih/saat, boş alan ve yazma yetkisi. | Ekrandaki noktalar tek başına dosya kanıtı değildir. Yeni deneme kaydını dosyada doğrulayın. |
| Arayüz yavaş | Yüzey yoğunluğu, görüntüleme seçenekleri, boş alan ve arka plan yükü. | Veri/ayar yedeğinden sonra yetkili optimizasyon. Güvenlik yazılımını kapatmayın. |
Destek talebine eklenecekler
Makine/ataşman kimliği; yazılım sürümü; sorun zamanı ve saat dilimi; adım adım tekrar yöntemi; beklenen/gerçek sonuç; sensör ve GNSS durumu; son yapılan değişiklik; ilgili kayıt zaman aralığı; gizli alanları kapatılmış ekran. Parola, lisans anahtarı, uzaktan erişim bağlantısı ve hassas proje koordinatlarını kamuya açık kanalda paylaşmayın.
Vardiya ve teslim kontrol listeleri
İşaret kutuları bu sayfada geçicidir; sayfa yenilenince temizlenir. Resmî kayıt gerekiyorsa doldurulmuş formu yazdırın veya işin kayıt sistemine aktarın.
Vardiya başlangıcı
Vardiya sonu
Saha kontrol kaydı
| İş / revizyon | ............................................................ |
|---|---|
| Tarih / saat / operatör | ............................................................ |
| Makine / ataşman / profil / sürüm | ............................................................ |
| Kontrol noktası / referans | ............................................................ |
| Beklenen E / N / Z | ............................................................ |
| Gözlenen E / N / Z | ............................................................ |
| Fark / tolerans / sonuç | ............................................................ |
| Not / düzeltici işlem / onay | ............................................................ |
Terimler ve sık sorulan sorular
| Terim | Anlamı |
|---|---|
| Boom | Makine gövdesinden yükselen ana kol. |
| Arm / stick | Boom ile kova arasındaki ikinci kol. |
| Bucket / teeth | Kova / kesici diş; gösterilen referans noktası kurulumda tanımlanır. |
| Heading | Makine/anten sisteminin yönü; hareket doğrultusuyla aynı olmak zorunda değildir. |
| IMU / hareket sensörü | Kurulu düzende parçanın duruş/hareket bilgisine katkı sağlayan algılama bileşeni. |
| GNSS / RTK / NTRIP | Uydu konumlandırma / hassas düzeltmeli çözüm / düzeltme verisinin ağ üzerinden iletim yöntemi. |
| E / N / Z veya H | Doğu / kuzey / tanımlı referansa göre kot. |
| Survey / design / DTM | Mevcut/ölçülmüş yüzey / hedef yüzey / sayısal arazi modeli. |
| Wire length / rope payout | Z sensöründen izlenen halat uzunluğu; gerçek düşey yük konumuyla koşulsuz eşdeğer değildir. |
| Calibration / verification | Kalibrasyon: ilişkiyi ayarlama. Doğrulama: bağımsız ölçüyle sonucu sınama. |
Yeşil ekran görüyorsam çalışmaya başlayabilir miyim?
Hayır. Doğru proje, referans, profil ve kontrol ölçüsü birlikte doğrulanmalıdır. Renkler değiştirilebilir; sensör bağlantısının geçerli olması geometrinin doğru olduğunu kanıtlamaz.
Kova noktalarından oluşan yüzey nihai batimetri midir?
Kendiliğinden değildir. Kayıt anı, temas noktası ve örnekleme kapsamına bağlı bir çalışma/progres kaydıdır. Nihai kabul için projenin bağımsız ölçüm ve kalite planını uygulayın.
Auto Dredging makineyi otomatik hareket ettirir mi?
Bu kılavuzdaki Auto Dredging periyodik kayıt/işaretleme seçeneğidir. Hidrolik hareket, kazı ve kaldırma operatörün kontrolündedir.
Düğmeye art arda basarsam her istek saklanır mı?
Sınırsız ve kalıcı bir kayıt kuyruğu varsaymayın. İşlem tamamlanmasını ve dosyaya geçen işareti kontrol edin. Gereken kayıt sıklığı saha testiyle doğrulanmalıdır.
Aynı kovayı yeniden takınca kontrol gerekir mi?
Montaj, pim boşluğu, diş veya referans değişmiş olabilir. Onaylı profil ve kontrol ölçüsüyle doğrulamadan hassas üretime dönmeyin.
Uydu fotoğrafındaki kıyıyı hedef sınırı yapabilir miyim?
Onaylı ölçülü tasarım yerine kullanmayın. Arka planın zaman, konum doğruluğu ve lisans koşulları farklıdır.
Bu kılavuzdaki değerleri kendi makinemde kullanabilir miyim?
Hayır. Görseller farklı tarih ve deneme durumlarına aittir. Port, sayaç, ofset, su seviyesi, tolerans ve koordinatlar örnektir.
Kapsam, kaynaklar ve sürüm notu
Belge: Kordil EPS/CPS Bütünleşik Kullanıcı ve Saha Kılavuzu, Türkçe, yayın 1.0, 14.11.2026. Bu belge operatör ve saha ekipleri için kamuya açık kullanım rehberidir; yetkili servis/üretim dokümanı değildir. Kurulum sözleşmesi, makine emniyet kitabı, proje şartnamesi ve onaylı saha prosedürleriyle birlikte kullanılır.
Görseller; kullanıcının sağladığı uygulama ekranları, Kordil’in 2025–2026 saha fotoğraf arşivi, 2026 geliştirme ekran arşivi ve resmî ürün sayfalarından seçilmiştir. Eski ekranlar iş akışını açıklamak içindir. İlgisiz masaüstü alanları kırpılmış; bazı yol, değer ve sonuç alanları açıkça eğitim amaçlı maskelenmiştir. Sensör konumları fotoğrafta doğrulanamadığında etiketlenmemiştir.
Resmî ürün kaynakları
- Kordil EPS — sistem, bileşen ve uygulama kapsamı
- Kordil CPS — vinç konumlandırma ve saha uygulamaları
- Kordil GNSS-H4 — konum ve yön sistemi
- Kordil EPS — resmî uygulama galerisi
Ürün kapsamı ve seçenekleri sipariş/kurulum paketine bağlıdır. Sayısal doğruluk iddiaları yerine bu kılavuzda sahaya özgü bağımsız kabul testleri esas alınmıştır. Üçüncü taraf harita/uydu altlıklarının kendi hak ve kullanım koşulları geçerlidir.
Özel protokoller, sensör iç yapısı, algoritmalar, servis bağlantıları, kalibrasyon katsayıları, hesap formülleri, parolalar ve lisans bilgileri bu web paketine dahil edilmemiştir. Fotoğraflar dış görünüş ve kullanım kontrolü içindir; tersine mühendislik veya ölçülü montaj çizimi değildir.