Kordil EPS® & CPS
综合用户手册
从机械到项目,从测量到安全实施。
面向挖掘机、起重机及海洋施工团队,结合硬件与软件的现场指南。
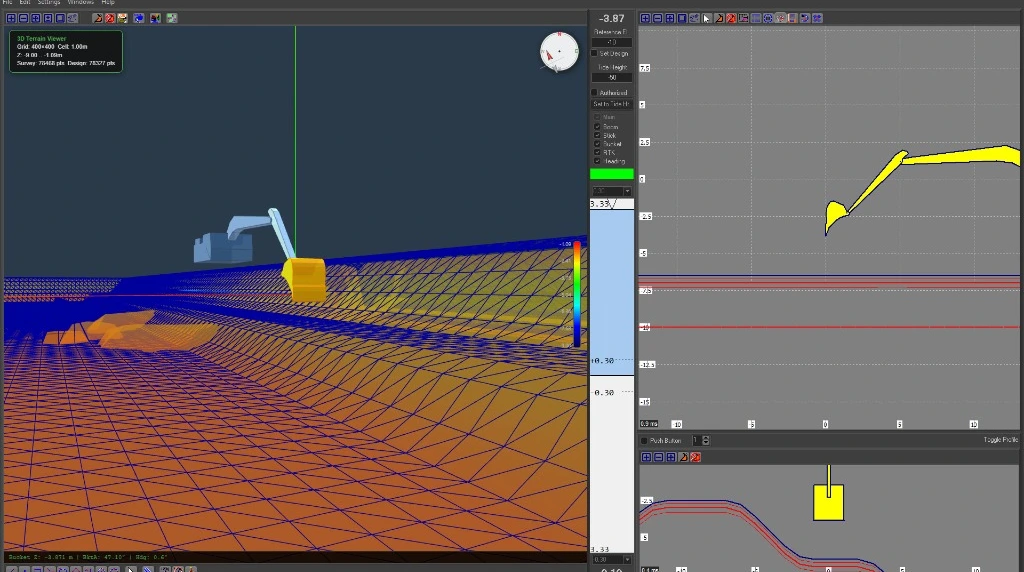 123
- 1 三维作业区域及机械相对模型的位置。
- 2 纵向/侧视图:作业半径与高程。
- 3 横向/前后视图:横向位置与断面关系。
目录
正确的数据、正确的机械、正确的基准。
本手册介绍 Kordil EPS — Excavator Positioning System 与 Kordil CPS — Crane Positioning System 从任务准备到交班的完整流程。系统不仅包括软件界面,也包含 GNSS、运动传感器、钢丝绳长度测量及机械上安装的硬件。
Kordil EPS/CPS 的全部核心组件由 Kordil 开发,并作为整体解决方案提供。 整体方案包括 Kordil H4 GNSS、Kordil 运动感知和传感器接口、EPS/CPS 软件及现场集成。Kordil OEM 计算机与显示器按安装包选配。这并不表示挖掘机/起重机本体、操作系统或每个电子子部件均由 Kordil 制造。
操作员:第 2、8—12、17—19 章;安装人员:第 4—7、13—14、16 章;测量/项目负责人:第 7—8、12、14—15 章。界面名称附有英文,以便在不同安装版本中查找。
开班 8 步检查
- 从安全位置检查作业区域、机械及电缆/传感器连接。
- 打开已批准的机械配置和正确的任务/项目文件。
- 检查 GNSS 解算状态、航向及所需传感器数据是否及时更新。
- 确认当前设计面、现状面及各自版本。
- 检查平面坐标系、垂直基准及适用的水位改正。
- 在已知控制点进行独立高程/位置复核。
- 在安全试验点进行标记,并确认写入记录文件。
- 以正确记录模式开始作业;出现问题时应停止并排查,而非继续施工。
不同安装包和版本未必具有相同界面及全部选项。手册列出某功能并不代表每台机械均已启用,应以现场交付和验收记录为准。
引导系统不能替代安全系统
机械动作由操作员负责,并须配合现场指挥、吊装负责人及安全要求。屏幕显示空白区域并不能证明现场没有障碍。
- 严禁站在悬吊载荷或铲斗下方。安装、检查、清洁前应使机械处于安全状态,必要时执行能源隔离。
- 不得攀爬运行中的机械接近传感器、天线或电缆。遵守高处、水上作业及防坠落要求。
- 接近电力线、管线、构筑物或禁入区时,不得只依赖屏幕。必须遵守批准的安全距离并配备监护人员。
- 若出现位置/高程跳变、数据冻结、GNSS 无效、传感器断连或疑似设计错误,应停止精细作业。
- 铲斗接触生成的记录不能自动替代独立水道测量或最终验收测量。
停工条件
基准无法核实、天线/传感器移位、换斗后未经验证、钢丝绳异常松弛/摆动、数据过时、检查值超出验收限值,或超出设计范围作业时,应转入安全状态,记录时间并通知授权团队。重新验证前不得恢复精细作业。
如何统筹理解 EPS 与 CPS?
Kordil EPS
将挖掘机机身、动臂、斗杆和铲斗几何关系与位置、航向及运动测量关联,供操作员将作业端与设计面和断面比较。
Kordil CPS
在起重机应用中,根据机械位置、臂架角度、放绳长度等测量值跟踪配置的作业点,为填筑、安放、安装及海洋施工提供项目参考。
两种方案遵循同一原则: 批准的设计+正确的机械几何参数+实时测量+已验证基准挖掘机侧重铰接臂链,起重机侧重臂架和悬挂机构。相同的“斗高程”标签在不同配置中可能代表不同物理基准点,验收表必须明确所测点。
| 作业配置 | 基本跟踪内容 | 专项检查 |
|---|---|---|
| 液压挖掘机 | 机身/航向、动臂、斗杆、铲斗及端点位置 | 斗齿、销轴几何和传感器方向 |
| 起重机/CPS | 位置、航向、臂架及钢丝绳/吊挂配置 | 已定义载荷/作业点及实际吊挂几何 |
| 自由落体抓斗/卷扬机 | 起重机悬挂的斗、绳长及定义基准 | 钢丝绳松弛、摆动、触底及落斗后稳定 |
| 浮式平台 | 上述内容之外的平台/基准条件 | 核实水位、运动及项目高程换算 |
Is an excavator、Is a lifting crane、Is a winch dredger、Is a gravity graber 等机型选项不能互换。尤其是自由落体配置,应由 Kordil 安装人员确定适用配置,不得仅为图形好看而更改机型。
机械上的主要组件
硬件是测量链中的实体组件,不只是屏幕图标。支架松动、天线移位或传感器电缆挤压,都可能使作业端产生误差。组件数量与布置因机械而异。
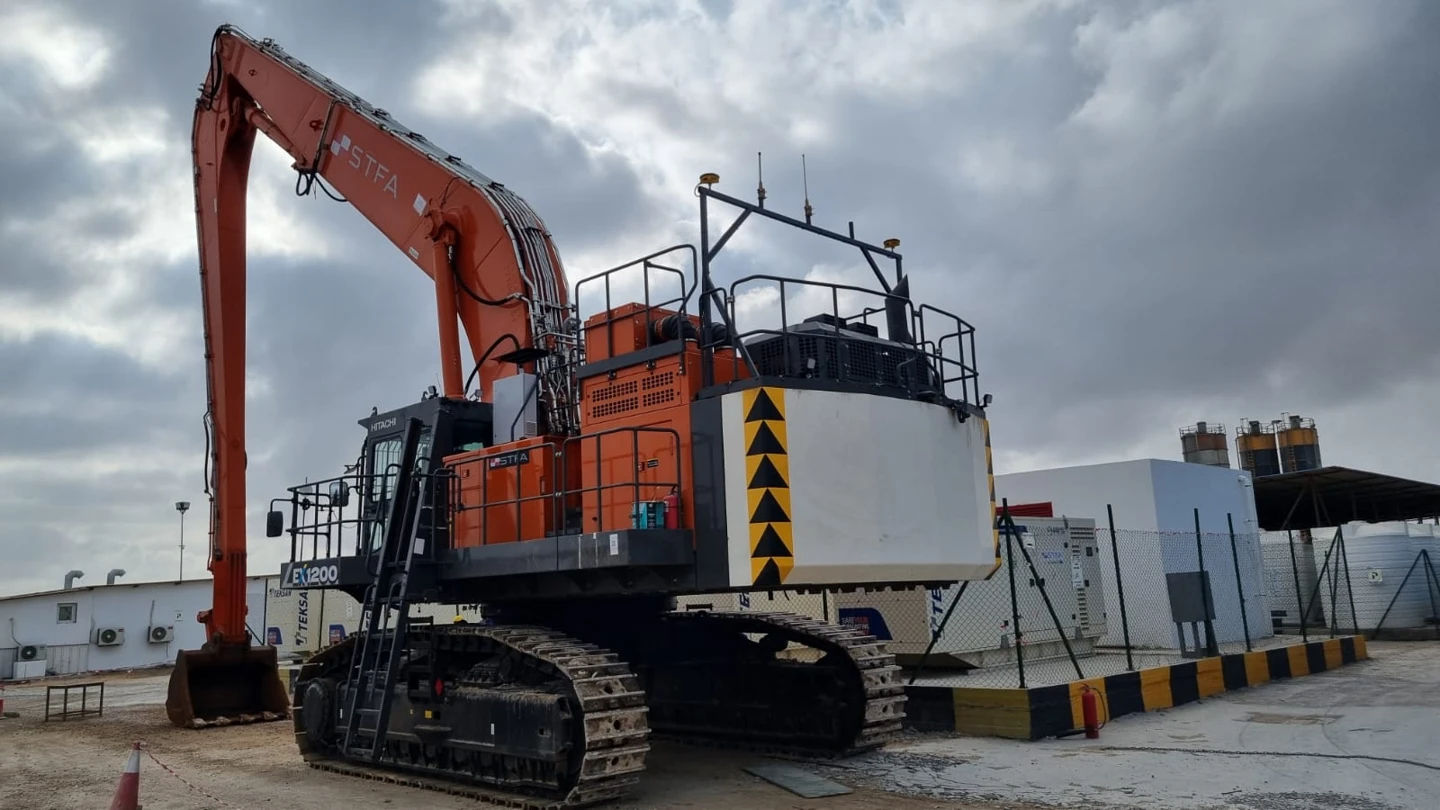 1234
- 1 Boom:自机身伸出的主臂(动臂)。
- 2 Arm/stick:连接铲斗的第二节臂(斗杆)。
- 3 Bucket:铲斗及接触地面的作业端。
- 4 上部结构上的天线支架。
4.1 动臂、斗杆与铲斗传感器
动臂传感器 跟踪主臂姿态; 斗杆传感器 跟踪第二节臂姿态; 铲斗传感器 用于跟踪铲斗姿态。配有机身传感器时,也会评估整机倾斜。上述测量结合已批准机械几何参数确定作业点。传感器在屏幕上输出数据,并不能单独证明其安装正确。
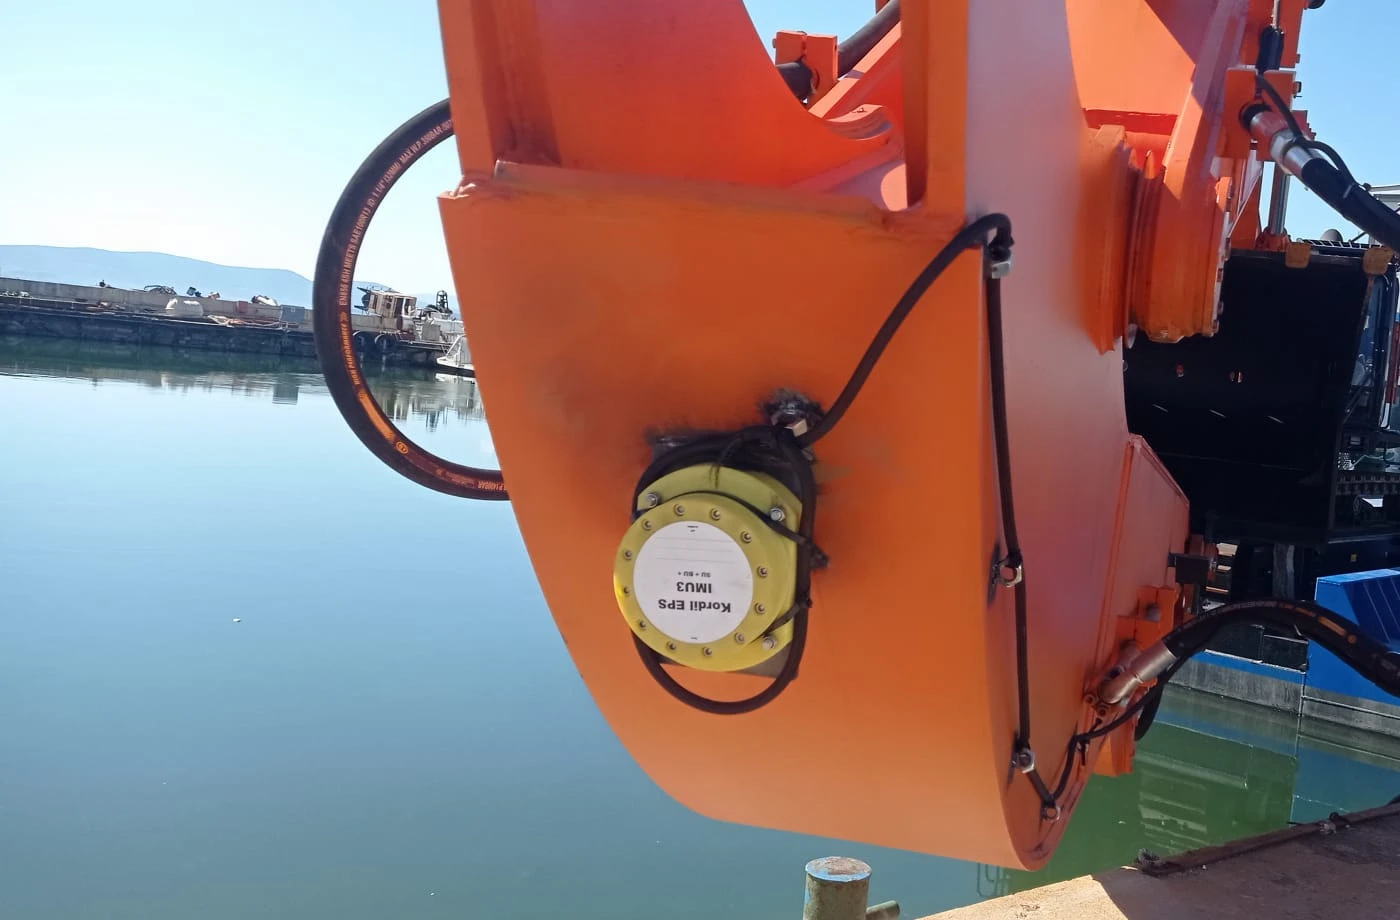 12
- 1 照片中的 Kordil IMU 传感器外壳。
- 2 外部电缆及固定位置:检查碰撞、断裂和磨损。
特写仅展示传感器外观。动臂/斗杆/铲斗通道对应关系应以安装文件核实,不能只凭照片分配。安装角、内部接线和专用通信细节不在本手册范围内。
Kordil 现场档案,2026;已裁去无关人员影像。| 组件 | 操作员检查 | 授权团队检查 |
|---|---|---|
| 动臂/斗杆传感器 | 外壳、支架和可见电缆损坏;界面动作连续性 | 通道对应、安装方向及参考姿态验证 |
| 铲斗传感器/端点模型 | 换斗、斗齿磨损、碰撞和异常姿态 | 端点/销轴基准、几何配置及新属具标定 |
| 机身与航向感知 | 机械回转时显示航向的一致性 | 机身基准、航向改正及天线与臂架关系验证 |
| GNSS 天线 | 天空视野、支架松动、电缆及进水 | 天线定义、偏移量、航向基准与解算质量 |
| Z 传感器/绳长 | 升降时连续变化;突跳或冻结 | 比例、方向、已知长度验证及滑轮/绳路适配 |
| 驾驶室显示器与计算机 | 可读性、安装稳固、通风与数据更新 | 电源保护、数据连接、备份及适用软件版本 |
| 标记按钮/脚踏开关 | 确认试验标记实际写入记录 | 输入映射及适合机械的安全连接 |
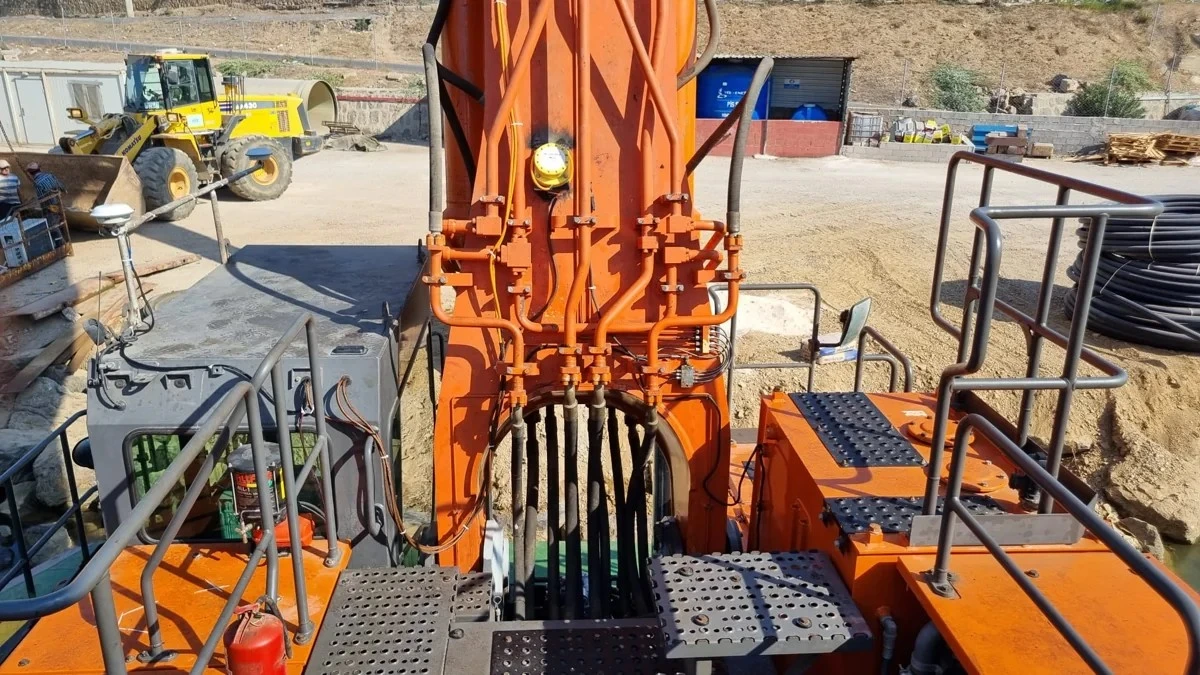 12
- 1 动臂上可见的 Kordil 运动传感器。
- 2 驾驶室旁的一个 GNSS 天线。
动臂、斗杆和铲斗传感器通道在安装时定义。支架松动或碰撞后,必须重新验证相应通道。照片不是安装尺寸图或维修接线图。
图片来源:kordil.com,Kordil EPS 产品页。4.2 Kordil H4 GNSS——位置与航向基准
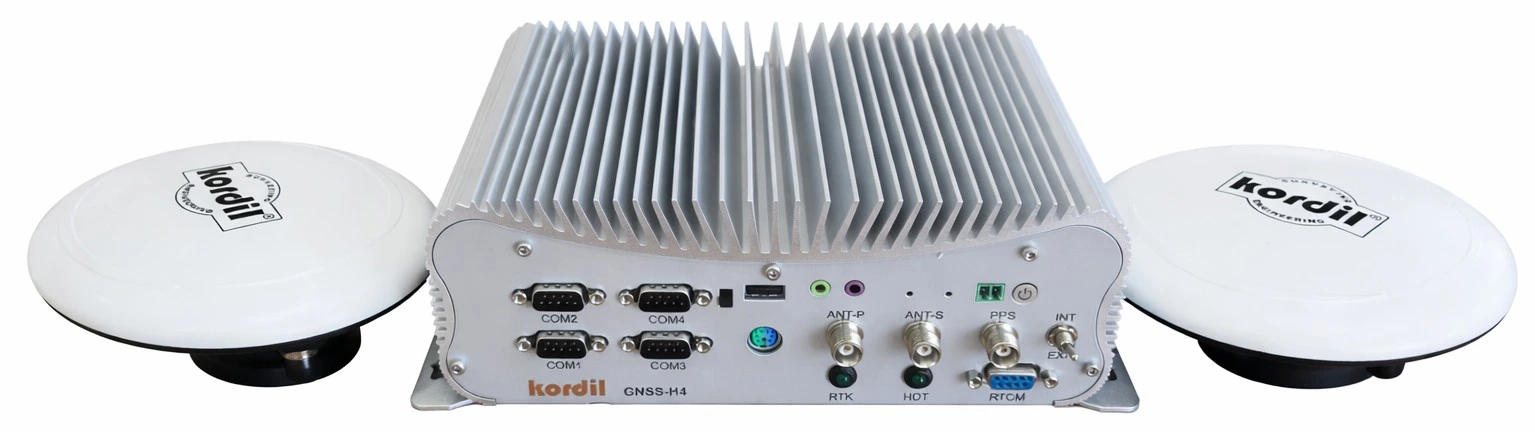
集成计算平台的双天线 GNSS 定位定向方案。EPS/CPS 中的职责与连接按交付包配置。H4 接收机精度并不等同于斗端总体精度。
产品图:kordil.com,Kordil GNSS-H4 产品页;2026-11-14。定位解受卫星可见性、多路径和改正数据影响,航向解则要求天线几何关系保持不变。RTK 改正可通过 NTRIP 或现场链路提供。操作员应检查位置/航向解状态及控制测量,而不只看“已连接”。
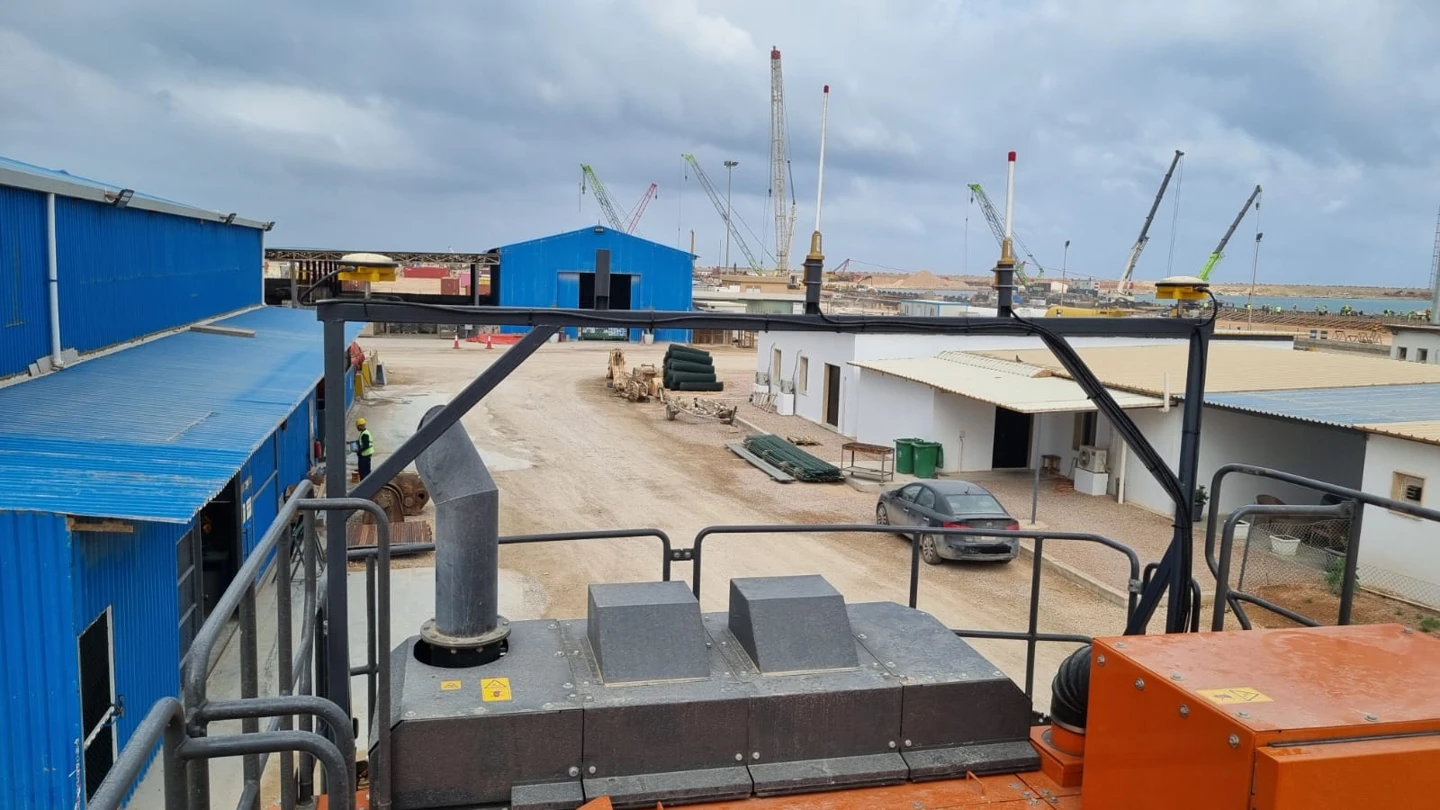 123
- 1 第一 GNSS 天线。
- 2 第二 GNSS 天线。
- 3 固定支架:保持几何关系,发现弯曲或松动应报告。
照片中的间距和布置不可作为其他机械的安装尺寸。不得移动天线,不得将支架用作吊点或扶手。
Kordil 现场档案,2026。4.3 Z 传感器、绳长与驾驶室
Z 传感器是起重机及自由落体抓斗配置中测量钢丝绳长度的组件。软件中的 Wire Length 字段表示 钢丝绳长度 Z 传感器读数须结合已批准的机械与吊挂几何解释。通道名称或示例值可能不同,不要将计数值直接视为米。当绳索松弛、载荷摆动或斗已触底时,仅凭卷筒放绳量不能保证作业点实际竖向位置。
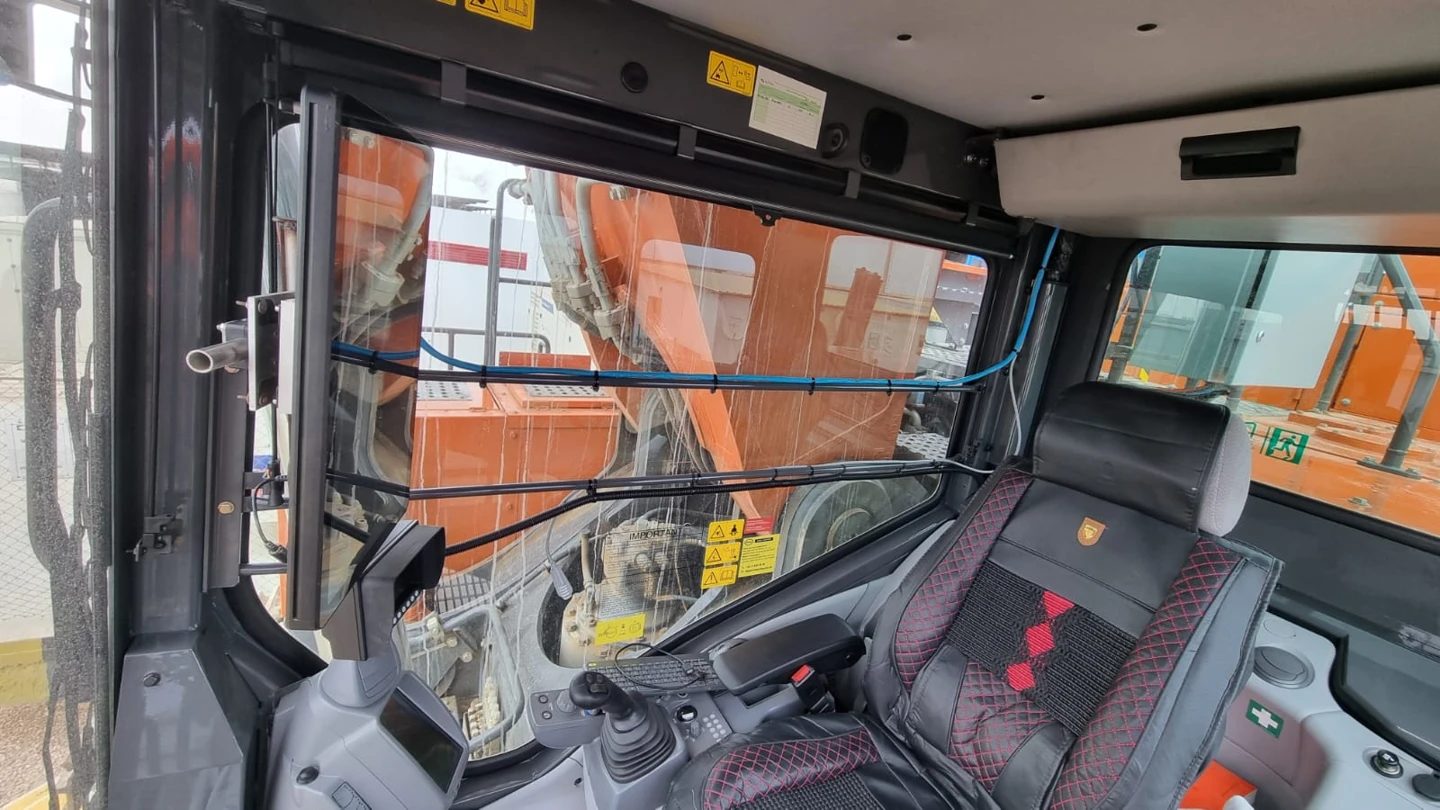
驾驶室屏幕不得遮挡操作员视线、机械仪表或紧急控制装置。Kordil 传感器接口在系统中整合数据流。操作员不得打开接口箱,电源、接地和电气适配检查应由授权人员完成。
谁可以修改哪些设置?
| 角色 | 职责 | 权限外操作 |
|---|---|---|
| 接线员 | 开班检查、选择批准任务、显示、目标跟踪、记录与报错 | 传感器系数、机械几何、基准/大地测量设置或未经授权归零 |
| 测量/项目负责人 | 批准的设计与现状面、坐标/高程定义、控制点、容差和记录审核 | 失控移动机械或未经授权进行电气操作 |
| Kordil/授权安装人员 | 实体安装、设备对应、几何、标定、测试、备份和交付 | 未经项目负责人批准设定设计或验收容差 |
| 现场/吊装负责人 | 许可、吊装方案、安全区域与团队协调 | 将定位显示视为安全认证 |
Authorized 是操作确认字段,不能替代人员资质或作业许可。Save and lock settings 用于保存配置,并非实体安全锁。修改批准设置前应备份、记录变更并制定验证计划。
从安装到首次验收测量
6.1 进场前
- 明确机型、序列号/标识、臂架配置、属具、作业范围及环境。
- 取得项目平面/垂直基准、控制点、曲面文件和验收标准。
- 确认计算机、屏幕、传感器、GNSS 及适用绳长测量设备与安装包兼容。
- 准备电源、安全通道、作业许可、停机措施和测试区域。
- 如已有旧系统,安全备份项目文件和设置。
6.2 实体安装顺序
- 使机械处于安全状态,机械及电气操作由授权人员实施。
- 按批准安装方案布置传感器、天线和驾驶室设备。
- 电缆应避开关节、热表面、挤压和摩擦区域,并检查全运动范围内的安全余量。
- 完成电源与保护检查后开机,将各测量通道与实体部件对应。
- 定义几何和作业端基准,再进行标定及独立验证。
连接器针脚、专用报文、电路图和传感器内部设置仅见授权维修文件。不得为试验而短接电缆或针脚。
6.3 软件与连接
使用批准的安装包,检查 Windows 账户对项目/日志文件夹的写权限;使用三维视图时检查合适的 WebView2 运行环境。更新前备份设置和项目,不要认为仅复制一个程序文件即可更新全部依赖。
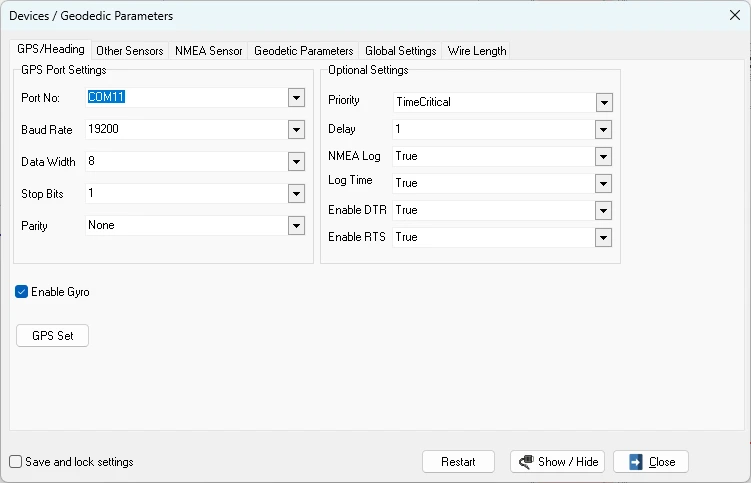 123
- 1 端口与通信参数:仅采用交付设备的值。
- 2 附加选项:由安装人员负责。
- 3 保存/锁定设置。
截图中的 COM 编号和波特率仅为示例,不可复制至其他机械。两个程序同时占用同一端口可能导致连接失败。
开发界面档案,2026-11-01。选项卡和字段可能随版本变化。6.4 交付内容
交付须包括机械/属具配置、传感器/天线对应、几何与基准记录、坐标/高程定义、独立测试结果、容差、软件版本、备份、项目/日志位置、受训人员及授权支持渠道。仅屏幕出现图形不能视为安装完成。
坐标、高程与水位:统一的基准链
模型看似正确,也可能使用错误基准。开工前应书面取得平面基准、投影、带号/中央子午线、单位、轴序、垂直基准、高程正负、适用大地水准面/地方转换,以及水位来源和时间。WGS84 经纬度与地方 E/N 坐标不能互换。
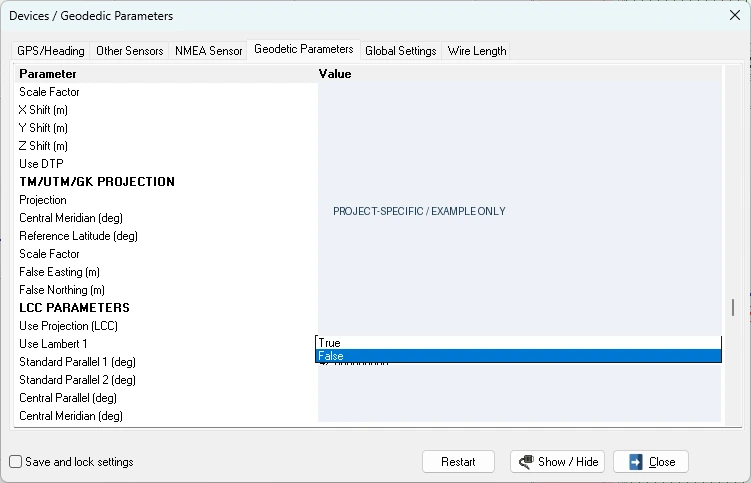 12
- 1 检查当前投影和转换定义。
- 2 其他投影仅按项目要求选择。
数值已刻意隐藏。验证至少应使用两个平面控制点及适当的独立高程基准;项目验收方案可能要求更全面测试。
开发界面档案,2026-11-01;图片为培训编辑版。高程与水深不是同一个数值
高程是相对于已定义基准的竖向坐标,水深则为自某表面向下的距离。“高程 −10.00 m”不一定等于“水面以下 10 m”。混淆符号和基准,可能使界面看似正常而实际施工高程错误。
勿混淆 RTK 与水位改正
- RTK 高程方案与基于水位的作业方案可能采用不同改正。
- 勿重复应用水位或竖向偏移量;在交付表中记录每项改正在何处使用。
- 记录手动水位的时间和来源,不得将旧值视为当前值。
- 不得随意改动 Tide Height、Pin Draft 等偏移量来掩盖控制误差。
打开项目、导入数据与选择当前曲面
8.1 准备文件
保留最新、已批准且只读的主副本,将工作副本放入单独任务文件夹。文件名应包含任务代码、内容及修订号,例如: IS01_DESIGN_R03.xyz文件须附坐标/高程系统、单位及边界说明。设计与现状测量不得使用相同文件名流转。
| 数据类型 | 用途 | 导入前检查 |
|---|---|---|
| 项目/.knp | 打开已保存图形/任务 | 确认是否另需设置和外部曲面文件。 |
| DXF | 平面线、边界与设计参考 | 使用版本支持的格式,必要时采用 AutoCAD R12 DXF。存在直线并不等于已定义高程曲面。 |
| XYZ / TXT / CSV | 点数据及版本适用曲面源 | E/N/Z 列序、分隔符、小数点、单位及空缺值。 |
| KML / KMZ | EPS 版本支持的地理参考图形 | 核实大地测量转换,并独立检查地图内容的高程精度。 |
| 其他曲面格式 | 仅在当前版本曲面读取器支持时 | 不要仅凭扩展名判断支持情况,请用小样测试。 |
CPS 版本未必具备 EPS 的全部导入格式。CPS 公布的基本设计支持为 DXF,以文件选择窗口显示的支持情况及现场交付说明为准。
8.2 打开项目或新建任务
- 若正在实时记录,应受控停止并保存当前工作。
- File → Open 打开正确的
.knp文件,或使用 File → New 新建任务。 - File → Save As 为工作副本另存新名,不得覆盖已验收的旧任务。
- 另行检查机械配置。不要假定项目文件包含传感器、标定、NTRIP 及全部外部数据。
8.3 导入平面数据
- File → Import 选择格式及已批准文件。
- 适用 EPS 版本可选择 DXF、XYZ/TXT/CSV 或 KML/KMZ。导入后缩放至数据范围。
- 检查已知点、线长及轴向。若数据出现在远处,不得拖拽调整,应排查坐标或单位问题。
- 记录文件版本、范围及导入结果。同名图层重新导入可能改变内容。
地图出现点或线,不代表已选择目标高程计算所用曲面,还必须完成以下图层设置。
8.4 指定现状面与设计图层
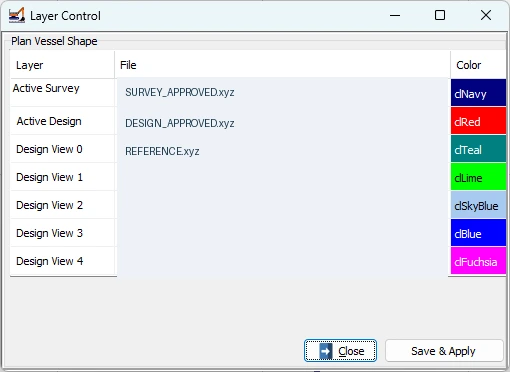 1234
- 1 Active Survey:现状/被跟踪测量面。
- 2 Active Design:主要比较设计面。
- 3 Design View 0–4:附加参考曲面。
- 4 Save & Apply:应用选择并检查结果。
- Settings → Profile Layers 打开 Layer Control 窗口。若菜单位置不同,使用同名窗口。
- Active Survey 字段选择当前测量/作业面。使用可写现场副本,保护已批准主文件。
- Active Design 字段选择已批准的开挖/回填目标设计面。
- 将需要的附加曲面放入 Design View 0–4 字段,不需要的留空。
- 使颜色和线型易于区分,颜色本身不是曲面标识。
- Save & Apply 后检查侧向及横断面是否显示,必要时按版本说明重新加载。
- 在若干已知 E/N 位置检查设计高程,重点检查边坡、折线及边界。
- 保存项目,在班次记录中填写文件名、修订号、当前曲面和检查结果。
8.5 简单 XYZ 示例
以下数据仅为说明列结构的虚构示例。如果所用读取器支持按 E、N、Z 排列并以空格分隔:
500000.000 4500000.000 -8.500
500001.000 4500000.000 -8.500
500000.000 4500001.000 -8.450
这三行并不是完整的工程曲面。对于含表头、点号或逗号的文件,未经确认读取器支持,不要直接加载。应区分小数逗号与列分隔逗号。缺少 Z 值的平面文件不能视为已验证的目标曲面。
8.6 加载后的判断
- 数据的位置、比例和高程是否正确?
- 当前设计的名称和修订版是否与作业指令一致?
- 曲面是否覆盖机械作业点?是否存在数据空白区?
- 允许偏差和参考高程是否已经项目负责人批准?
- 已知点检查是否通过?未通过时不得开始正式作业。
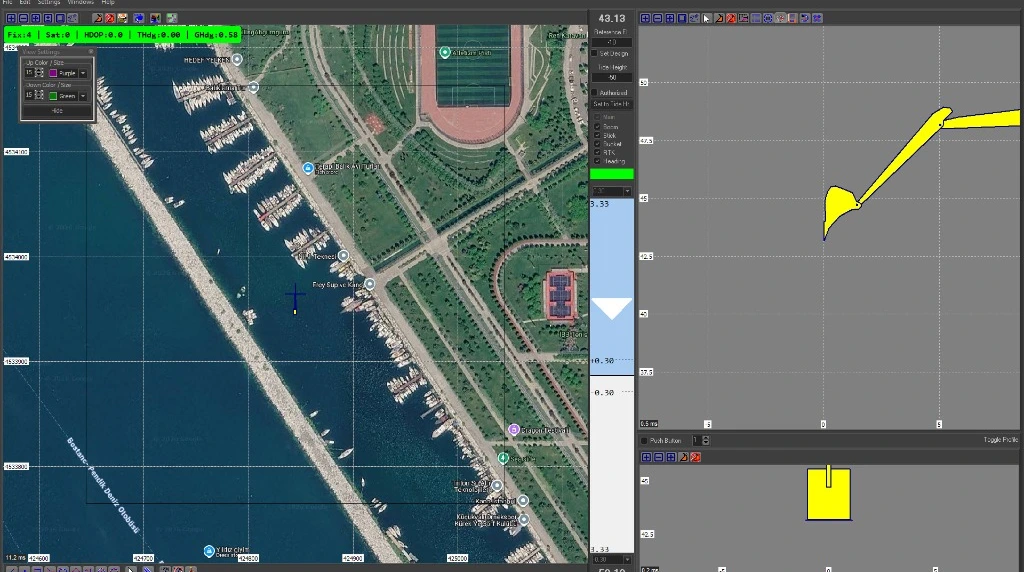
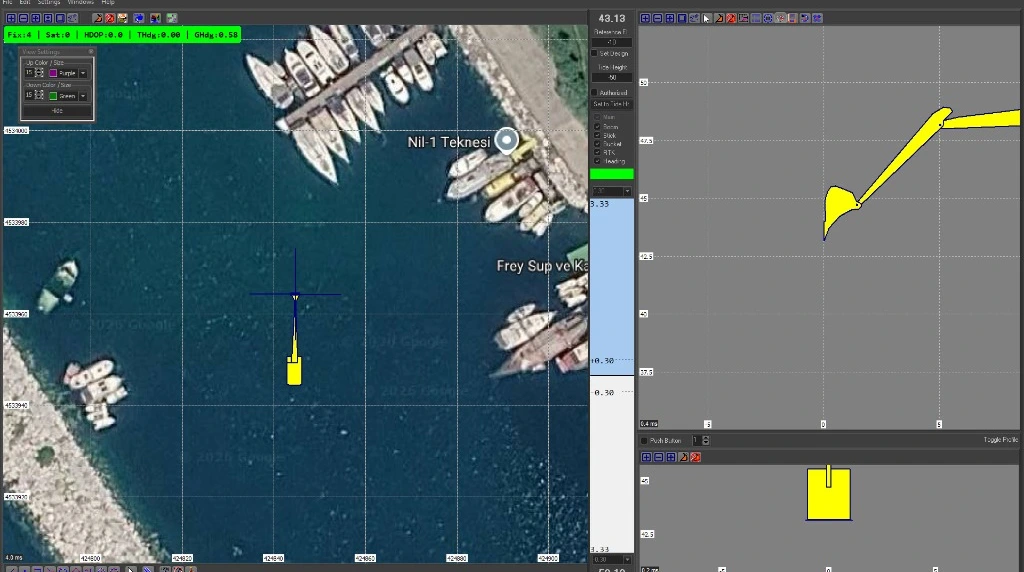
结合平面图、剖面和目标指示器判读
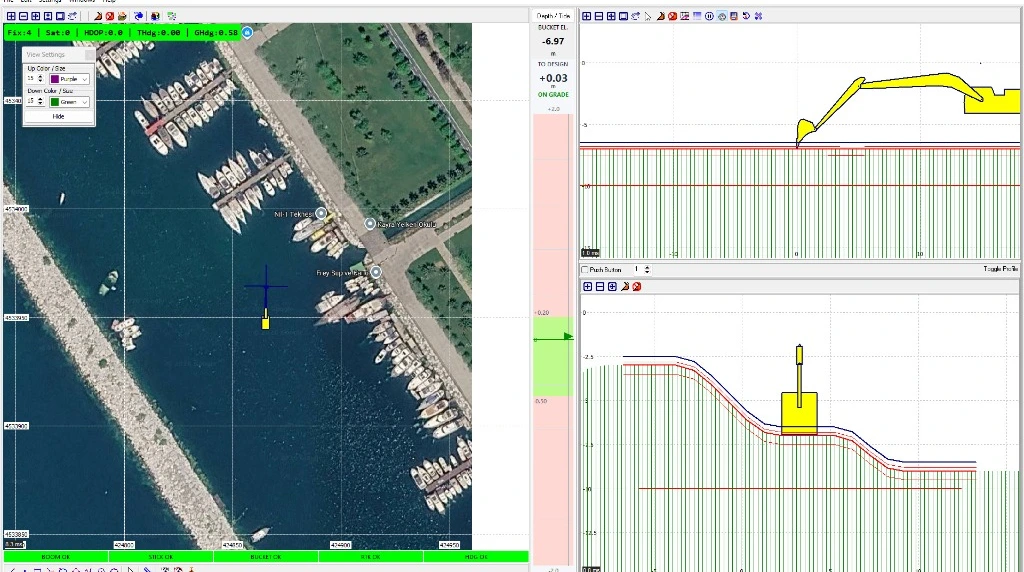 12345
- 1 平面图:平面位置、朝向和作业范围。
- 2 目标偏差:数值、方向及允许偏差范围。
- 3 侧视图:臂架与作业端的纵剖面。
- 4 横向视图:横剖面及其与设计面的关系。
- 5 传感器状态栏:所需通道的状态。
9.1 平面视图
平面图为俯视图,可显示机身、臂架、作业端、轨迹、工程线及可用的地图底图。缩放仅改变显示,不会提高测量精度。跟踪模式可将机械保持在画面中央;固定视图中机械可能移出屏幕。看不到机械时,先检查居中和显示范围。
9.2 目标偏差与允许偏差
Bucket El. 表示已配置作业点的高程。 To Design 显示相对于目标的偏差。 LOWER / RAISE / ON GRADE 这些提示可说明调整方向及是否处于允许偏差范围内。正负号、颜色和显示方式会随版本及设置变化,应在开工时用已知高程核实。不要只记住某种颜色代表“正常”;应同时查看数值、提示文字和所选曲面。
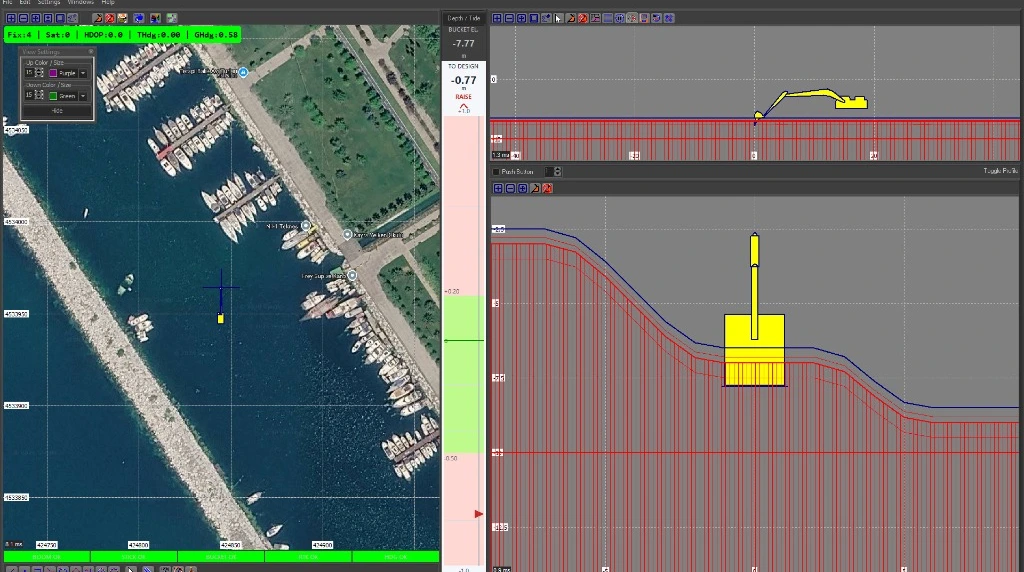 12
- 1 本例中同时出现负偏差与 RAISE 提示。
- 2 在剖面中比较作业端与目标曲面。
此界面为教学示例。不要通过更改参考高程来消除提示;应核查实际作业状态和当前设计。
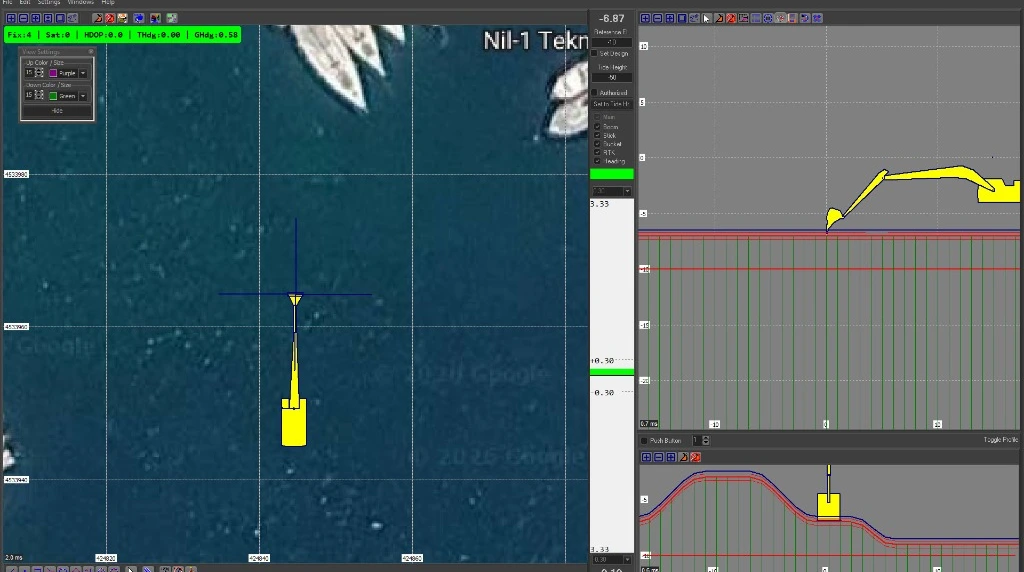 12
- 1 较窄的允许偏差范围:由工程技术规范确定。
- 2 横剖面:不仅要检查中点,还应检查边坡关系。
显示“On grade”不能替代独立验收测量。
9.3 GNSS 与状态栏
Fix 表示解算类型, Sat 表示所用或所显示的卫星数量, HDOP 表示卫星几何构型质量指标, THdg/GHdg 这些字段可显示朝向信息。在标准 NMEA 格式中,Fix 4 通常表示 RTK 固定解,但必须结合设备配置和版本确认。卫星数量多或状态栏呈绿色,都不能单独证明整个系统正确。
在机身、boom、stick、bucket、wire、RTK 和 heading 等通道中,只评估当前安装配置所需的通道。不要把已停用的可选功能误判为故障,也不要忽略必须使用但数值已冻结的通道。
9.4 红线与不同视角
在这些示例中,红线对应设计或目标参考,线条颜色可以更改。固定参考高程与倾斜设计剖面并不是一回事。侧视图和前后视图的比例可能不同,但定位所依据的实际参考点必须保持一致,不能只比较屏幕上的像素高度。旧版本截图不能用作尺寸或标定依据。
挖掘机受控作业
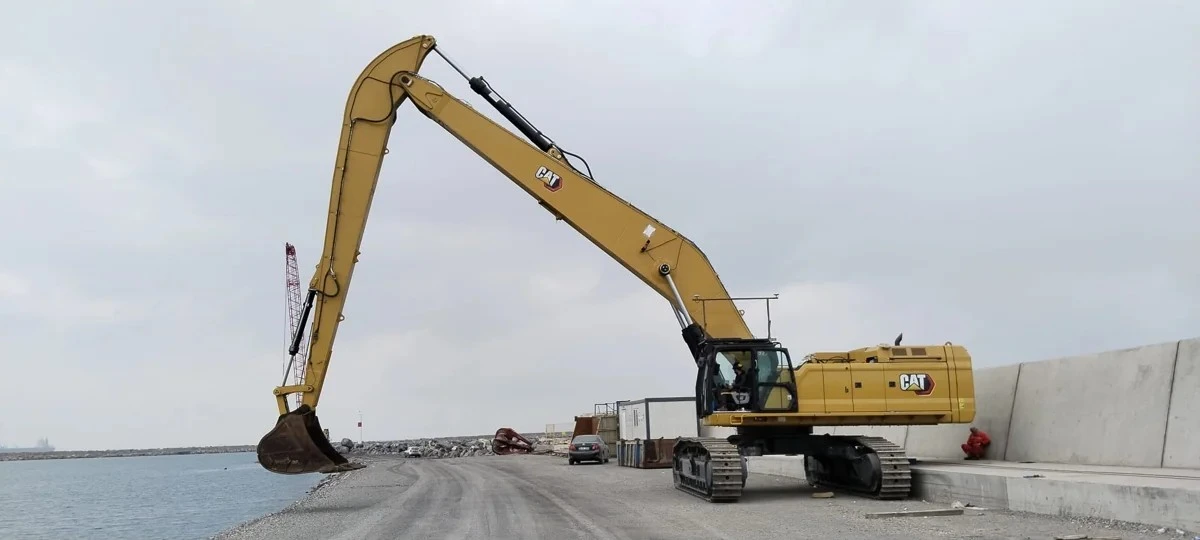
- 确认已选择正确的铲斗或属具配置文件,且标定有效。
- GNSS、朝向及所有必需臂架传感器均有效后,方可接近作业区。
- 通过平面图检查平面位置,通过纵、横剖面检查目标高程和边坡。
- 接近目标时应减慢动作,并考虑显示延迟、结构挠曲及实际接触条件。
- 需要记录时,应稳定已定义的接触点和机械状态,并使用正确的记录模式打点。
- 确认标记已出现在平面图或记录输出中,不能仅以按过按钮为准。
- 转入新区时,重新评估曲面覆盖范围和作业边界。
填筑与开挖的共同注意事项
应按工程允许偏差区分欠挖、超挖及合格区域。根据铲斗轨迹生成的曲面,只代表铲斗实际接触并在正确时刻记录的点。未经检查点间空白区,不得判定“已完成”。接近设计边界或折线时,应同时参考平面图与剖面。
铲斗更换与磨损
更换铲斗、破碎锤、快换接头或斗齿,都可能改变作业端几何关系,磨损也会影响参考点。应将变更告知授权团队;在完成配置文件批准及独立检查之前,不得恢复正式作业。操作员不得靠修改偏移量来“凑齐”画面。
综合评估起重机、钢丝绳及吊挂配置
在 CPS 中,平面图上的作业点必须与实际载荷及吊挂配置对应。“载荷的正中心”“吊钩”“抓斗连接点”和“切削刃”并非同一点。安装团队应明确界面显示的是哪个点,操作员与测量团队必须对此有一致理解。
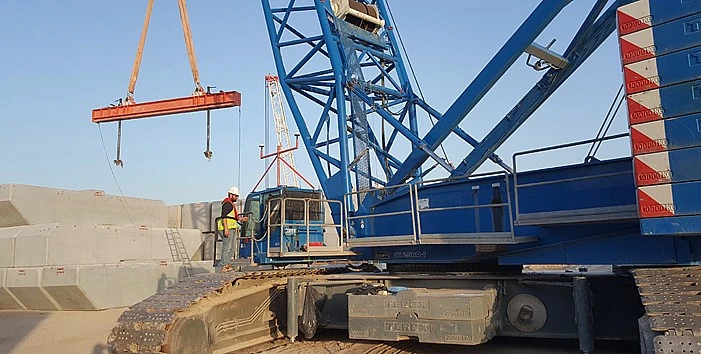
11.1 自由落体抓斗的显示逻辑
自由落体抓斗不能按铰接式挖掘机铲斗处理。在已配置的起重机或卷扬机视图中,钢丝绳和悬吊抓斗会一并显示。侧视图与前后视图中的同一实际参考点必须一致。钢丝绳长度需结合实际竖向几何关系及标定理解。
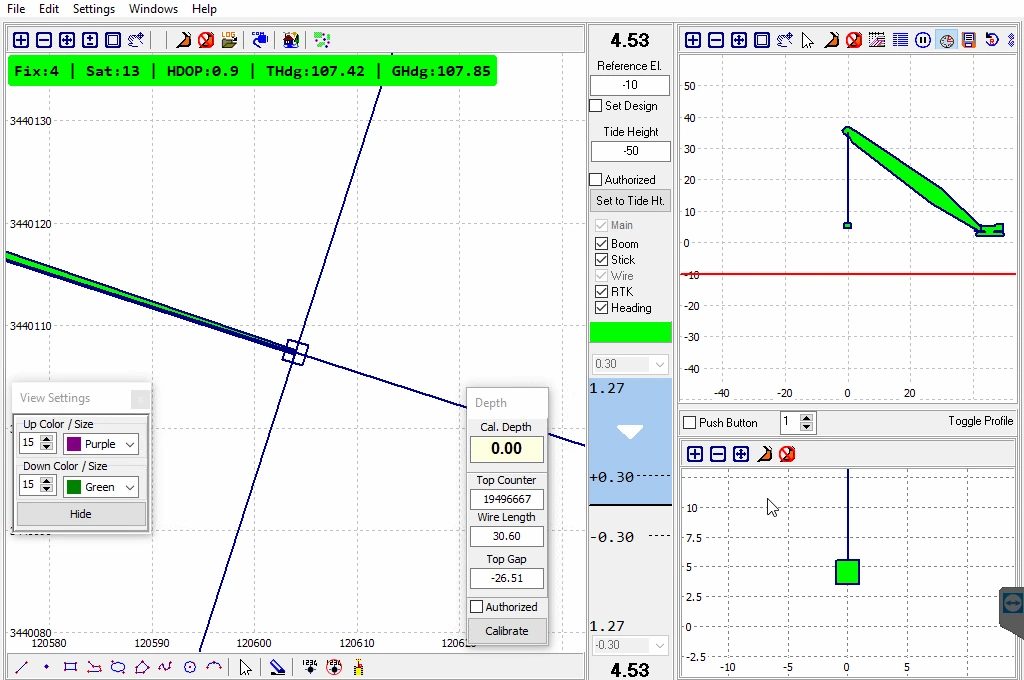 1234
- 1 侧视图:臂架、钢丝绳与抓斗。
- 2 前后视图:同一配置的另一视角。
- 3 钢丝绳长度与标定面板:操作员不得随意归零。
- 4 手动打点区域。
在此旧版本界面中,两种视图的示意比例和布局可能不同。比较示意图不能作为标定方法,应以当前已批准的机械配置文件为准。
用户提供的应用截图,其中水位、计数器及高程仅为示例。11.2 操作顺序
- 打开已批准的机械及吊挂配置文件,检查钢丝绳测量是否为最新值、方向是否正确。
- 在已知参考位置检查长度及高程,并报告滑轮、钢丝绳或属具的更换情况。
- 在平面图中跟踪平面目标,并与现场负责人共同实施安全移动和落斗方案。
- 当摆动、钢丝绳倾斜或平台运动明显时,应记住所显示的位置只是模型参考。
- 抓斗到达底面后,钢丝绳松弛可能使放绳量与抓斗实际高程不再对应。确定记录时机时应考虑这一情况。
- 按独立检查验证过的方法打点,并检查记录及曲面更新。
抓斗自由运动时,仅凭钢丝绳测量和示意图,不能保证获得切削刃的实际瞬时位置。对于下落、撞击和松绳状态,记录的含义必须由现场作业规程明确。
11.3 Z 传感器与钢丝绳长度——Wire Length 设置
钢丝绳长度界面可能包含启用状态、报文识别、比例及修正等字段。这些设置须由授权安装人员结合设备和机械配置验证。本公开指南不包含专用报文序列、计数器系数或维护接口。不要为了试验而更改通信格式。
手动标记与自动记录
Manuel/push button 模式下,操作员通过按钮、踏板或相应屏幕控件发出记录请求。 Auto Dredging 模式按所选间隔重复记录请求。自动记录不等于自动开挖或自动起重机运动。
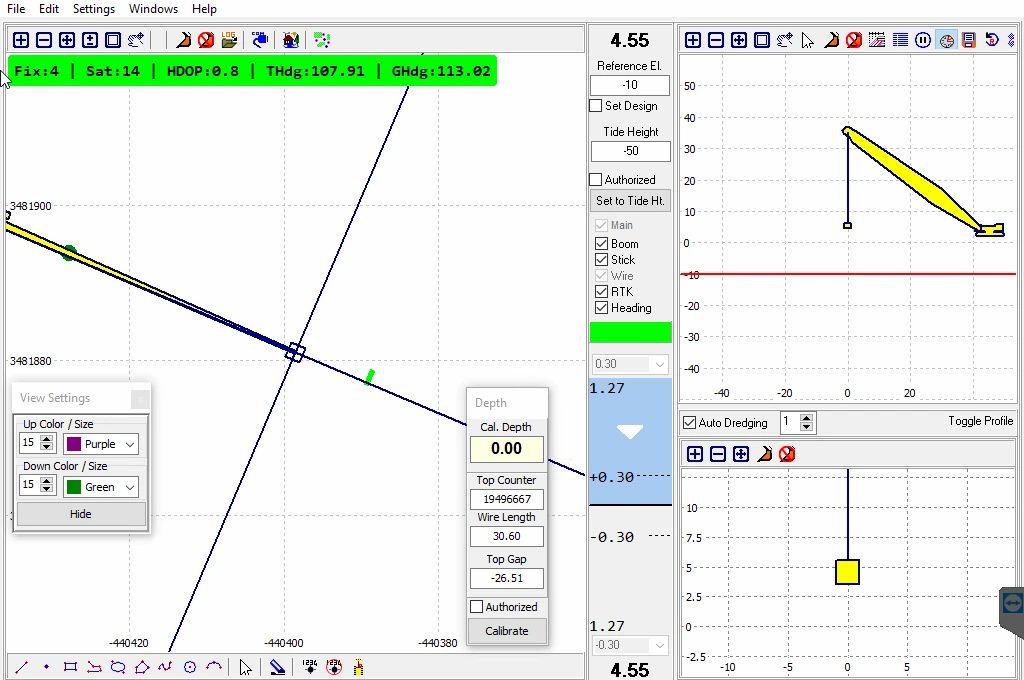 12
- 1 Auto Dredging:周期性标记选项。
- 2 记录间隔:根据作业与机器速度,按批准流程确定。
搬运材料或作业端悬空时持续自动记录,可能向地表写入无效作业点。停止后应确认不再产生新标记。
首次按钮测试
- 确保实时数据有效且项目正确,并选择安全测试点。
- 按下一次,观察标记及对应记录事件是否生成。
- 第二次标记前确认首次处理完成。不要假定快速连按会逐次保存在持久队列中。
- 比较按键时间与记录时间。若一次按键生成多个或没有标记,作业前应先排除故障。
标记在程序正常的数据/记录周期内完成,不能假设每次按键进入独立且无限的队列。应以实际生成标记或记录为确认依据。
交班结束
- 关闭自动记录,并完成必要的最后一次手动标记。
- 保存项目,检查记录文件夹的日期与作业标识。
- 分别备份事件记录、作业面及必要的导出数据。
- 确认文件非零字节,并抽查数行的一致性。
- 记录错误数据的时间段与原因,不要无痕删除。
- 正常关闭程序,再按现场规程关闭系统。
File → Export 所提供的导出格式取决于版本。图纸导出不是包含地表、原始传感器记录及全部设置的完整备份。 Open Log Folder 若有该选项,可用其打开记录位置。仅清除屏幕标记并不说明文件记录已删除或保留,应先备份。
校准调整设置,验证检验结果
校准定义系统与实体机器的关系;验证通过独立检查确认设置能否达到预期。调整与验收只使用同一点并不充分,应在不同伸距、角度、方向及所需工况下测试。
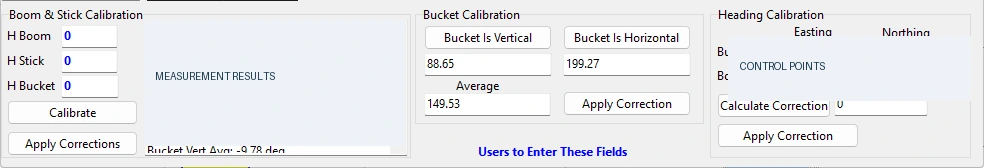 123
- 1 Boom & Stick:经测量的参考姿态。
- 2 Bucket:受控的垂直/水平参考。
- 3 Heading:独立方向/坐标检查。
未公开机器几何、专用结果和现场坐标。示例字段不是可照抄的校准值,只适用于装有相应传感器的机器配置。
开发档案,2026年10月30日;仅截取用户控件。13.1 校准前提条件
- 机器安全;销轴、铲斗、传感器完好;天线几何固定。
- 正确的机器配置、属具和实体参考已明确。
- 测量设备和控制点适用;GNSS/航向解稳定。
- 旧设置已备份;测量表与验收容差就绪。
- 操作员与测试人员已约定动作和通信方式。
13.2 挖掘机检查顺序
- 几何: 按批准方法测量机身、动臂、斗杆和铲斗参考,确认配置与实体机器匹配。
- 通道/运动: 逐个缓慢动作,确认各传感器数据跟踪正确部件。
- 动臂与斗杆: 在安全已知姿态下独立测量高程/位置,执行相应校准。
- Bucket: 安全建立所需垂直/水平参考,同时验证传感器与作业端模型。
- Heading: 用独立方向或坐标检查机身/工作臂朝向。
- 应用: 保存批准修正。不要给其他通道加偏移来补偿错误通道。
- 独立测试: 在未用于校准的控制点、不同伸距和方向进行验证。
13.3 CPS/钢丝绳长度检查顺序
- 明确作业点:吊挂连接点、抓斗刃口还是其他点?
- 测试升降时显示绳长是否规律地向正确方向变化。
- 在多个安全已知长度/高程处独立测量,不要只测工作范围的一端。
- 仅在参考已验证、符号正确且获得授权时使用Cal. Depth、Calibrate等功能。
- 检查上下行的重复性及绳索、卷筒、滑轮条件的影响。
- 明确摆动和松绳状态,培训操作员了解何种条件下记录可接受。
13.4 如何评价结果
恒定差可能与参考、偏移或几何有关;随伸距变化可能与角度/几何有关;随旋转方向变化可能与航向/机身有关。这些只是诊断线索。先验证测量条件,不要修正一个数值就认定全系统正确。
不要把宣传册中GNSS或传感器精度当作整个铲斗/载荷系统的现场验收容差。综合结果取决于伸距、挠曲、属具、参考、安装及工况。
测试矩阵与恢复作业
| 测试 | 方法 | 验收/记录 |
|---|---|---|
| 位置与高程 | 在独立已知点测量所显示的作业点。 | 处于批准的水平/垂直容差内;测量值与差值已记录。 |
| 方向 | 在已知方向和不同旋转姿态下重复。 | 处于项目方向容差内;不稳定差值已调查。 |
| 运动/几何 | 短、中、长伸距及不同安全工作臂姿态。 | 覆盖整个工作范围;已界定超范围状态。 |
| 钢丝绳长度 | 在多个已知绳长处升降。 | 方向、比例和重复性一致;松绳限制已知。 |
| 按钮/自动记录 | 单次、重复标记,自动开始/停止。 | 预期记录在文件中,无意外记录。 |
| 数据中断 | 由授权人员在安全测试中模拟数据丢失。 | 操作员可识别无效/冻结数据,且有安全停机流程。 |
| 重新启动 | 正常关闭/开启,检查相同项目与设置。 | 正确配置与数据恢复,重新记录测试成功。 |
不要随意拔掉工作连接来测试。中断测试方式由授权人员确定。任何结果不合格均应停工,并记录调整、复测和批准。
验收表应包含的内容
日期/时间、机器与属具标识、软件版本、机器配置、项目修订、水平/垂直参考、检测设备、测试条件、预期/实测E/N/Z、差值、容差、合格与否、执行人与批准人。“看起来不错”不是验收结论。
正确使用差值图与三维模型
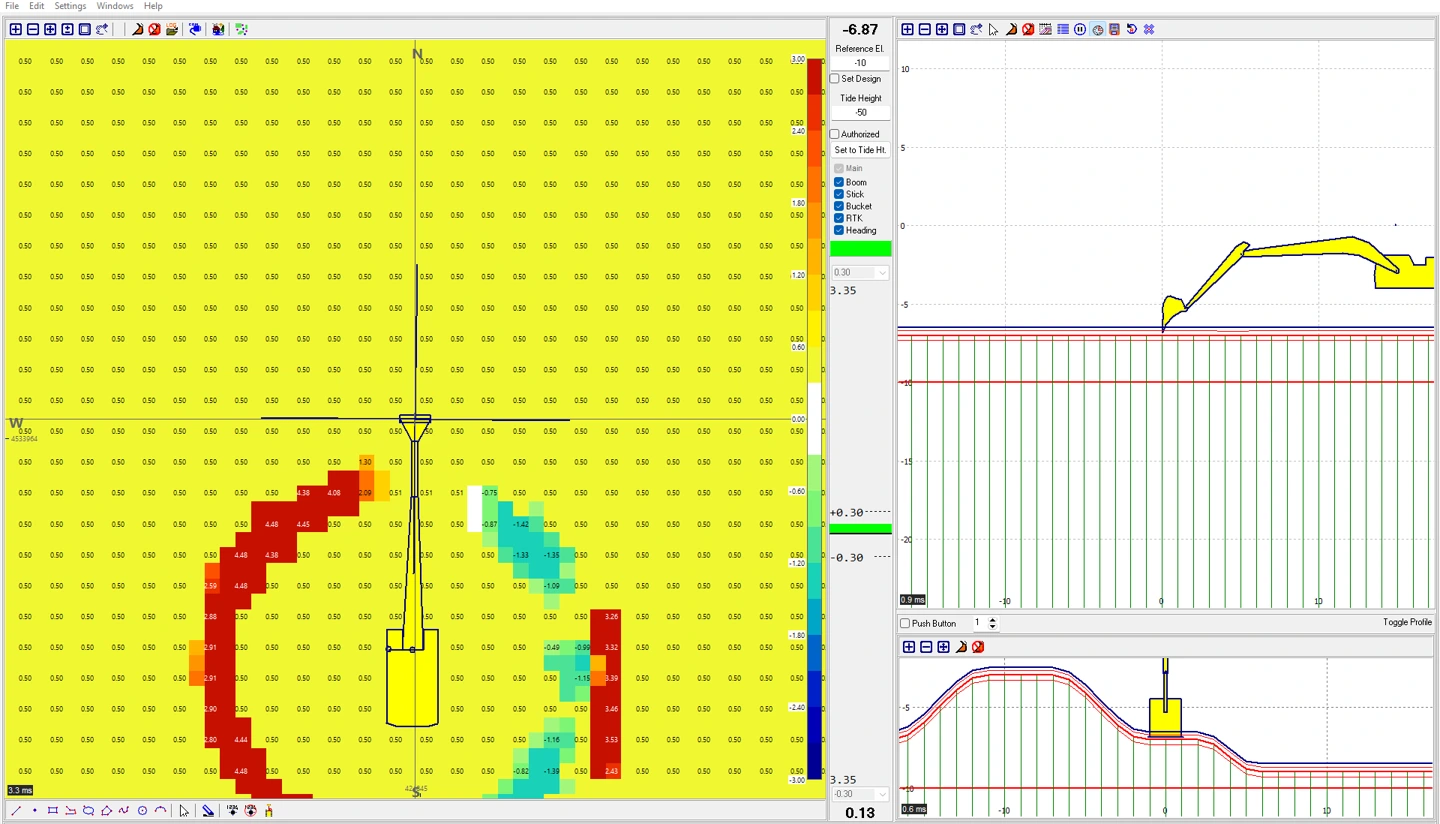 123
- 1 单元差值:与所选地表和采样的关系。
- 2 色标:检查范围与正负号含义。
- 3 剖面:差值的几何含义。
先确认比较的两个地表。改变色标范围会使同一差值呈现不同颜色。单元尺寸影响细节和计算负荷;更小单元并不直接代表更高测量精度。不要把无数据区判作高程合格。
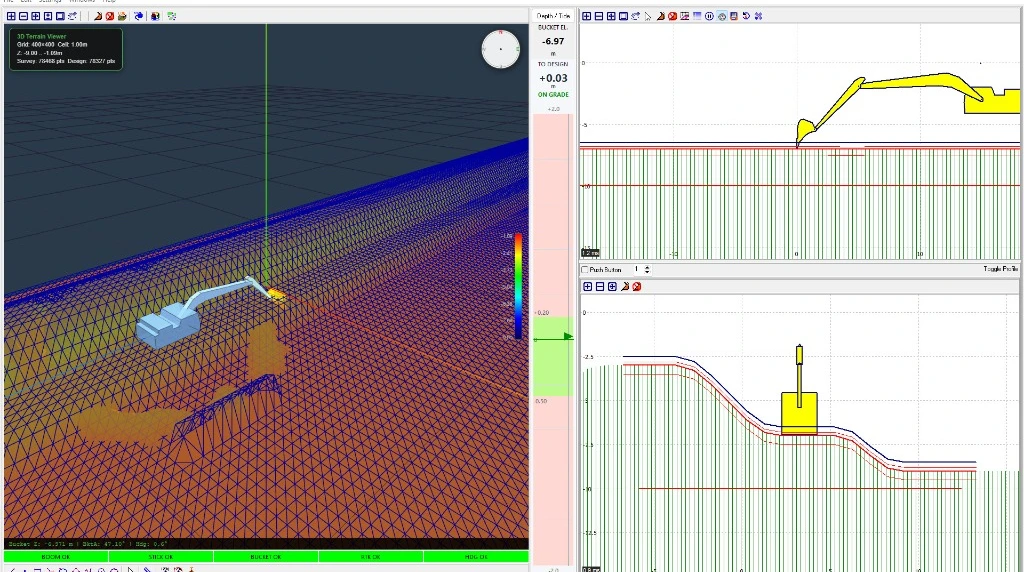 12
- 1 模型、机器与作业面的关系。
- 2 同一作业的剖面,用于确认目标高程与坡度。
相机、透视和垂直夸大会影响三维观感,不能仅凭外观验收高程。确认显示的是设计、实测面还是当前记录。卫星/地图底图只是视觉参考,不保证海岸、结构物或线位的实测精度。
三维无法打开时
先确认二维视图与数据正常,再由授权人员检查WebView2、图形支持及所需文件。数据记录正常时,不要为解决三维显示问题更改传感器校准。
维护、变更与备份
每班
- 从安全位置检查传感器外壳、支架、天线和可见电缆。
- 报告松动、撞击、进水、过热或挤压。
- 按适当方法清洁屏幕,不遮挡通风。
- 完成控制点检查与试记录,备份项目和记录。
定期或事件后
更换铲斗/斗齿/属具、修理销轴或工作臂、拆卸传感器/天线、更换电缆/滑轮/绳索、撞击、运输、软件/配置更新或参考变更后,应重复相关校准与验证。周期按现场风险、使用强度和交付计划确定。
完好且未变更的安装设置可能稳定,但仍需每日目视检查和独立验证。撞击和几何变化是重新评估的理由。
备份包括什么?
项目/图纸、活动及附加地表、必要机器设置、形状/属具文件、记录、校准/验收表和软件版本。可能包含秘密连接信息的配置文件应受访问控制,不可公开共享或发布上网。
更新后先受控测试,再独立检查已知点。异常时使用批准的回退流程,不要混用新旧设置随意复制文件。
应做与禁做事项
应当
- 选择正确机器和属具。
- 书面确认设计修订。
- 同时检查GNSS、航向和传感器更新。
- 开工和变更后测量已知点。
- 决定记录时考虑松绳与载荷摆动。
- 检查记录模式和实际文件输出。
- 记录可疑数据的时段。
- 设置变更须备份、说明原因并测试。
禁止
- 不以屏幕作为唯一安全或验收证据。
- 不复制其他机器的系数、偏移或端口设置。
- 不为凑目标修改基准或水位。
- 不短接通信引脚或开箱。
- 空中或搬运时不持续不必要的自动记录。
- 作业端位置冻结时不继续动作。
- 不无痕删除错误记录。
- 不公开校准和支持文件。
故障排查:症状 → 检查 → 判断
先使机器安全。不要同时改变多个设置,逐步记录结果变化。故障未经验证排除前,不恢复精密施工。
| 症状 | 安全初检 | 下一步/应避免操作 |
|---|---|---|
| 无位置/RTK无效 | GNSS电源/状态、天线视野、连接和改正源。 | 检查其他程序是否占用端口。不随意修改大地测量设置,联系授权支持。 |
| 机器位置错误 | 项目、单位、基准、带号、轴序及已知点。 | 不要拖动图纸掩盖错误,应与测量负责人验证转换。 |
| 高程恒定偏差 | 垂直基准、实体测点、水位/偏移重复应用。 | 不要随意校准,用独立高程区分原因。 |
| 伸距增大时误差增大 | 属具、几何、传感器/销轴完好性及不同伸距测试。 | 由授权人员检查几何/角度,勿用一个垂直偏移补偿全范围。 |
| 旋转时误差变化 | 航向、天线支架及机身参考。 | 已知方向测试;天线移动后重新验证。 |
| 工作臂反向/冻结 | 传感器状态、可见损伤、部件与通道对应。 | 停工,由授权人员检查通道和安装。 |
| 绳长不变或跳变 | 设备是否启用、数据是否更新、是否有可见机械损伤? | 由授权团队区分通信和机械测量问题,不随意将计数器清零。 |
| 按键后无标记 | 实时数据、项目/地表选择、模式、写入权限和记录输出。 | 安全试按一次;不要同时运行其他端口程序,不进行电缆/引脚试接。 |
| 一次按键多个标记 | 自动模式是否开启、按钮/踏板是否卡住、事件时间如何? | 把时间样本发给支持团队,操作员不要改通信/服务设置。 |
| 设计不显示 | Active Design文件、访问、范围、高程及Save & Apply。 | 不要把平面导入当作活动地表;用小型已验证样本测试。 |
| 侧面/前视不一致 | 机器配置、实体参考、缩放/比例、版本和数据更新。 | 不要让校准迎合图形;检查已知点和当前版本。 |
| 三维空白/无法打开 | 二维与地表数据是否正常?所需运行环境是否安装? | 由授权人员检查图形、WebView2和文件。 |
| 重开后设置丢失 | 保存/锁定、正确程序快捷方式、用户写权限。 | 排查错误安装目录/配置,不要重新校准全部。 |
| 无记录文件 | 记录模式、文件夹、日期/时间、空间和写权限。 | 屏幕点并非文件证据,应在文件中验证新试记录。 |
| 界面缓慢 | 地表密度、显示选项、空闲空间和后台负荷。 | 备份数据/设置后由授权人员优化,不关闭安全软件。 |
支持请求应附的信息
机器/属具标识、软件版本、故障时间与时区、复现步骤、预期/实际结果、传感器和GNSS状态、最后变更、相关记录时段及遮蔽秘密字段的截图。不要在公开渠道分享密码、许可密钥、远程访问链接或敏感项目坐标。
交班与交付检查表
勾选仅临时有效,刷新后清除。需正式记录时,应打印填写后的表格或转入作业记录系统。
开班检查
交班结束
现场检查记录
| 作业/修订 | ............................................................ |
|---|---|
| 日期/时间/操作员 | ............................................................ |
| 机器/属具/配置/版本 | ............................................................ |
| 控制点/参考 | ............................................................ |
| 预期E / N / Z | ............................................................ |
| 实测E / N / Z | ............................................................ |
| 差值/容差/结果 | ............................................................ |
| 备注/纠正措施/批准 | ............................................................ |
术语与常见问题
| 术语 | 含义 |
|---|---|
| Boom | 从机身伸出的主臂。 |
| Arm / stick | 动臂与铲斗之间的第二段工作臂。 |
| Bucket / teeth | 铲斗/斗齿;显示参考点在安装时定义。 |
| Heading | 机器/天线系统朝向,不一定等于行进方向。 |
| IMU/姿态传感器 | 在当前配置中提供部件姿态/运动信息的传感组件。 |
| GNSS / RTK / NTRIP | 卫星定位/精密改正解/通过网络传输改正信息。 |
| E / N / Z或H | 东坐标/北坐标/相对指定基准的高程。 |
| Survey / design / DTM | 现状/实测面、目标面、数字地形模型。 |
| Wire length / rope payout | Z传感器跟踪的绳长,并不无条件等于载荷的真实垂直位置。 |
| Calibration / verification | 校准:调整关系。验证:用独立测量检验结果。 |
屏幕为绿色就能开工吗?
不能。必须同时验证项目、参考、配置和控制测量。颜色可更改,传感器连接有效不等于几何正确。
铲斗点形成的地表就是最终测深成果吗?
并非自动成立。它是取决于记录时刻、接触点和采样范围的作业/进度记录。最终验收应执行项目的独立测量和质量计划。
Auto Dredging会自动驱动机器吗?
本手册中的该选项用于周期性记录/标记。液压动作、开挖和提升仍由操作员控制。
连续按键会保存每个请求吗?
不要假设存在无限持久队列,应确认处理完成及文件中的标记。所需记录频率应通过现场测试验证。
重新装回同一铲斗也要检查吗?
安装、销轴间隙、斗齿或参考可能变化。未按批准配置和控制测量验证前,不恢复精密作业。
可把卫星图海岸线当作目标边界吗?
不能代替经批准的实测设计。底图时效、位置精度和许可条件不同。
可把手册数值用于自己的机器吗?
不可以。图示来自不同日期和试验状态;端口、计数器、偏移、水位、容差及坐标均为示例。
范围、来源与版本说明
文档: Kordil EPS/CPS 综合用户与现场手册,中文版,基于土耳其语原版 1.0,2026 年 11 月 14 日。本公开指南面向操作员和现场团队,并非授权维修或制造文件;应与安装合同、机械安全手册、项目规范及已批准现场程序配合使用。
图片选自用户提供画面、Kordil 2025—2026现场照片、2026开发画面和官方产品页。旧界面用于说明流程。无关桌面区域已裁剪,部分路径、数值和结果已明确为教学遮蔽。照片无法确认位置的传感器未作标注。
官方产品来源
产品范围与选项取决于订单/安装包。本手册采用现场独立验收测试,而非数值精度宣称。第三方地图/卫星底图适用各自权利和使用条件。
本网页包不包含专有协议、传感器内部结构、算法、服务连接、校准系数、计算公式、密码或许可信息。照片用于外观和使用检查,不是逆向工程或带尺寸安装图。